
บทวิเคราะห์: ทำไมสัญญาณที่ “พร้อมใช้” ที่สุดในโรงงาน กลับถูกมองข้ามมานานที่สุด
ในโลกของ Condition Monitoring เราคุ้นเคยกับการติดเซ็นเซอร์วัดการสั่นสะเทือนบนตัวมอเตอร์ ติดเทอร์มอคัปเปิลวัดอุณหภูมิ หรือส่งน้ำมันเข้าห้องแล็บ แต่มีสัญญาณหนึ่งที่พร้อมใช้งานอยู่แล้วในทุกมอเตอร์ไฟฟ้า โดยไม่ต้องติดอะไรเพิ่มเลย — กระแสไฟฟ้าที่ไหลเข้าสู่ขดลวดสเตเตอร์ นี่คือจุดเริ่มต้นของเทคนิคที่ชื่อว่า Motor Current Signature Analysis (MCSA)
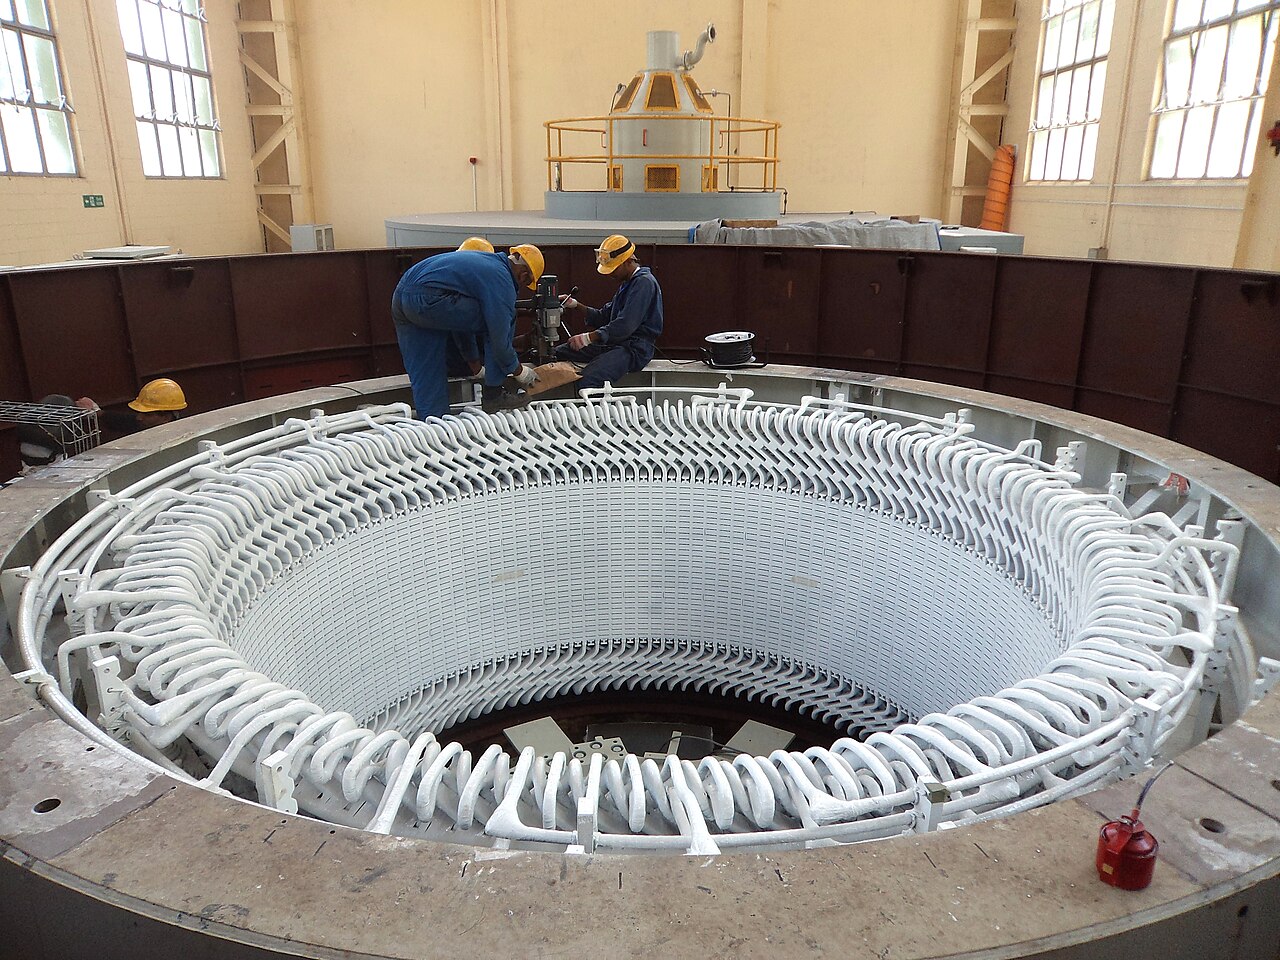
หลักการง่ายๆ คือแรงบิดของมอเตอร์เหนี่ยวนำสัมพันธ์โดยตรงกับกระแสโรเตอร์ เมื่อชิ้นส่วนกลไกภายในเริ่มผิดปกติ ไม่ว่าจะเป็นแท่งนำของโรเตอร์หลุด ความไม่สมดุลของช่องอากาศ (Airgap Eccentricity) หรือแม้แต่โหลดกลไกที่กระตุก เฟร์ชชูเรชันของความเร็วรอบนั้นจะถูกสะท้อนกลับมาปรากฏเป็น Sideband รอบๆ ความถี่ไฟฟ้าในสเปกตรัมของกระแส นั่นคือเหตุผลที่นักวิเคราะห์บอกว่า “มอเตอร์คือเซ็นเซอร์ของตัวเอง”
คณิตศาสตร์ที่โรงงานควรรู้: Pole Pass Frequency
สูตรสำคัญที่สุดของ MCSA คือการหา Pole Pass Frequency (PPF) ซึ่งกำหนดโดย:
Slip (s)      = (Ns - Nr) / Ns           # Ns = synchronous speed, Nr = rated speed
PPF           = Slip × P × f_line         # P = number of pole pairs
Sideband      = f_line ± n x PPF          # n = 1, 2, 3, ...
ตัวอย่างเชิงตัวเลข: มอเตอร์ 4 โพล (2 pole pairs) ความถี่ไฟฟ้า 50 Hz ความเร็วพร้อมนามมาตรฐาน 1,470 rpm จะมี Synchronous Speed 1,500 rpm คำนวณ Slip = 2% ดังนั้น PPF = 0.02 × 2 × 50 = 2 Hz แท่งโรเตอร์หลุดจะปรากฏเป็นพีคที่ 50 ± 2 Hz คือ 48 Hz และ 52 Hz ซึ่งเทียบกับพีคหลักที่ 50 Hz ได้เป็นอัตราส่วน dB — เกณฑ์ที่นักวิเคราะห์นิยมใช้คือ Sideband ต่ำกว่าพีคหลัก ≤ 45 dB ถือว่าปกติ, 40–45 dB เริ่มมีร่องรอย, ต่ำกว่า 40 dB คือความเสียหายที่ยืนยันได้
ตารางเปรียบเทียบ: MCSA vs เทคนิค Condition Monitoring อื่น
| มิติ | MCSA | Vibration Analysis | Thermography |
|---|---|---|---|
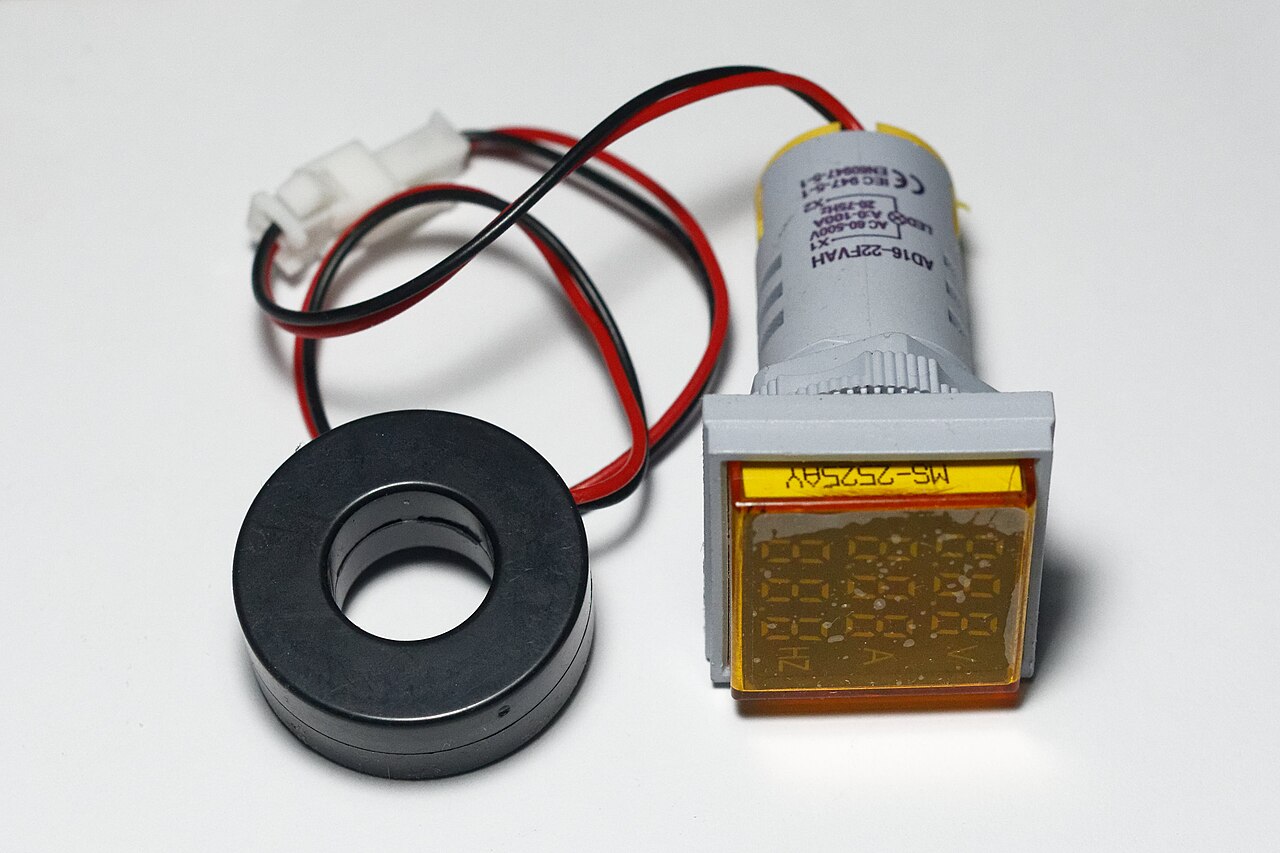
| จุดติดตั้ง | หน้าปัดมิเตอร์ / CT ที่ตู้ควบคุม | ตัวเครื่องจักร / ตำแหน่งแบริ่ง | เดินสำรวจด้วยกล้องมือถือ |
| ต้องหยุดเครื่องเพื่อติดตั้ง | ไม่ต้อง (วัดที่ตู้ ไม่แตะเครื่อง) | บางกรณีต้อง (ติดสกรู/แม่เหล็ก) | ไม่ต้อง |
| ความเสี่ยงพื้นที่อันตราย | ต่ำมาก (อยู่ห่างจากเครื่อง) | ปานกลาง (ต้องเข้าใกล้เครื่องจักร) | ปานกลาง |
| ความผิดปกติที่ตรวจพบ | โรเตอร์แท่งนำหลุด, Eccentricity, โหลดกระตุก, ปัญหาขดลวด | แบริ่ง, การจัดแนว, ความไม่สมดุล, โครงสร้าง | ความร้อนสะสม, จุดหลวม, โหลดไฟฟ้าเกิน |
| เหมาะกับ | มอเตอร์ขนาดกลาง-ใหญ่, เครื่องจักรเข้าถึงยาก | เครื่องจักรกลหมุนทุกประเภท | อุปกรณ์ไฟฟ้า, สวิตช์เกียร์, แผงไฟ |
มุมมองของเรา: ทำไม MCSA ยังไม่แพร่หลายในโรงงานไทย
จากประสบการณ์ที่ทีม Honey Corporation ทำงานกับโรงงานอุตสาหกรรมหลายประเภท เรามองว่ามีอุปสรรค 3 ประการที่ทำให้ MCSA ยังเป็น “ผู้เล่นสำรอง” ในหลายองค์กร:
- ต้องการความเข้าใจเชิงทฤษฎีมอเตอร์ — การตีความ Sideband ของ PPF ต้องแยกให้ออกระหว่างปัญหาโรเตอร์กับ Oscillating Load จากกลไก เช่น ปั๊มที่มี Cavitation ซึ่งให้ลายเซ็นคล้ายกัน ทักษะนี้หาได้ยากกว่าการอ่านค่า Overall Vibration
- ข้อมูล Nameplate ที่ไม่ครบ — การคำนวณ Slip และ PPF ต้องใช้ความเร็วพร้อมนามมาตรฐานที่แม่นยำ แต่โรงงานจำนวนมากมีป้ายมอเตอร์ที่ลบเลือนหรือสูญหาย ทำให้ Baseline คำนวณไม่ได้
- เครื่องมือเฉพาะทางยังเข้าถึงยาก — อุปกรณ์เก็บสัญญาณกระแสความถี่สูงพร้อม FFT Resolution ที่พอเหมาะยังเป็นสินค้าเฉพาะทาง แม้ IIoT Sensor รุ่นใหม่จะเริ่มผนวก Current Sensing เข้ามาแล้วก็ตาม
- ขาดการบูรณาการข้อมูล — ผลวิเคราะห์กระแสมักอยู่คนละระบบกับข้อมูล Vibration และ Process Data ทำให้การตัดสินใจแตกต่างกันในแต่ละทีม
อย่างไรก็ตาม แนวโน้มน่าสนใจคือขอบเขตระหว่างเทคนิคต่างๆ กำลังจางหายลง — Edge Gateway รุ่นใหม่สามารถเก็บสัญญาณกระแสและการสั่นสะเทือนพร้อมกัน ส่งขึ้น IIoT Platform เดียวกัน แล้วให้อัลกอริทึม Anomaly Detection ช่วยจัดกลุ่มเหตุการณ์ แทนที่จะให้นักวิเคราะห์ต้องนั่งเทียบสเปกตรัมสองชุดด้วยตัวเอง
Key Takeaways
- มอเตอร์คือเซ็นเซอร์ของตัวเอง — ความผิดปกติกลไกถูกมอดูเลตลงบนกระแสไฟฟ้า วัดได้จาก CT ที่ตู้ควบคุม โดยไม่ต้องติดอุปกรณ์บนเครื่องจักรเลย
- Pole Pass Frequency คือกุญแจ — PPF = Slip × Pole Pairs × f_line สำหรับมอเตอร์ 4 โพล 50 Hz ที่ 1,470 rpm จะได้ PPF = 2 Hz และ Sideband ที่ 48/52 Hz
- เกณฑ์ dB ที่ใช้ได้จริง — Sideband ต่ำกว่าพีคหลักไม่เกิน 45 dB ถือว่าปกติ ต่ำกว่า 40 dB เป็นความเสียหายที่ยืนยันได้
- จุดแข็งคือเครื่องจักรเข้าถึงยาก — มอเตอร์ในพื้นที่อันตราย ที่สูง หรือเครื่องจักรที่หยุดไม่ได้ MCSA วัดได้จากระยะไกลโดยส่วนกลาง
- แยกโรคให้ออก — Sideband ของ PPF อาจมาจากโรเตอร์หรือจากโหลดกระตุก ต้องเทียบกับข้อมูล Process ก่อนสรุปเสมอ
- อนาคตคือการรวมข้อมูล — Edge Gateway ที่เก็บกระแส+การสั่นสะเทือนพร้อมกันบน Platform เดียว กำลังลดอุปสรรคด้านทักษะและการบูรณาการไปพร้อมกัน
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบวินิจฉัยมอเตอร์ไฟฟ้าและ Condition Monitoring พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ ทั้งการติดตั้ง Edge Gateway เก็บสัญญาณกระแสและการสั่นสะเทือนพร้อมกัน เชื่อมต่อเข้า IIoT Platform สำหรับการเฝ้าระวังเครื่องจักรวิกฤตตลอด 24 ชั่วโมง
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th