
เมื่อก่อนการซิงก์แกนเคลื่อนที่ต้องพึ่งเกียร์กลไก สายพานไทม์มิ่ง และแคมกลไกที่ตัดเฉพาะงาน พอเปลี่ยนสูตรการบรรจุต้องหยุดไลน์เปลี่ยนชิ้นส่วนกันเป็นชั่วโมง วันนี้งานเหล่านั้นย้ายไปอยู่บนซอฟต์แวร์แล้ว ผ่านมาตรฐานฟังก์ชันบล็อกที่กำหนดโดย PLCopen ภายใต้ IEC 61131-3
ปัญหาเก่าของวงการคือแต่ละค่ายมีคำสั่งโมชันของตัวเอง จนย้ายโปรแกรมหรือเปลี่ยนผู้ดูแลทีมใหม่ต้องเรียนรู้ใหม่ทั้งหมด PLCopen Motion Control (Part 1–6) แก้ปัญหานี้ด้วยชุดฟังก์ชันบล็อกมาตรฐานที่ทำงานเหมือนกันทุกแพลตฟอร์ม — เรียนครั้งเดียว ย้ายได้ทุกที่
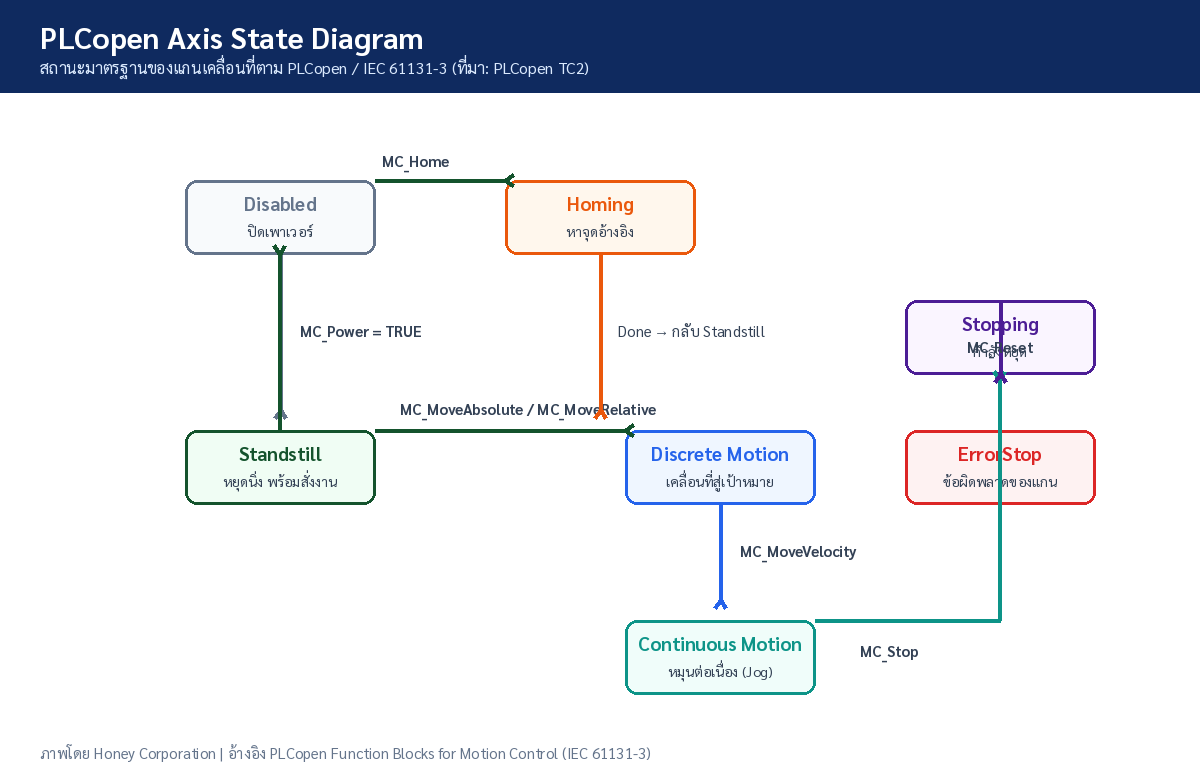
ระบบสถานะของแกน: ทุกคำสั่งคือการเปลี่ยน State
หัวใจของ PLCopen คือ Axis State Diagram ที่กำหนดว่าแกนอยู่ในสถานะใดได้บ้าง: Disabled (ปิดเพาเวอร์), Standstill (หยุดนิ่ง พร้อมรับคำสั่ง), Homing (หาจุดอ้างอิง), Discrete Motion (เคลื่อนที่สู่เป้าหมาย), Continuous Motion (หมุนต่อเนื่อง), Stopping (กำลังหยุด) และ ErrorStop (ข้อผิดพลาด) กฎสำคัญคือ:
- สั่งเคลื่อนที่ได้เฉพาะจาก Standstill เท่านั้น (ยกเว้นคำสั่งซ้อนทับบางประเภท)
- MC_Stop ล้ำลำดับทุกคำสั่ง — แกนเข้าสู่ Stopping แล้วจึงกลับ Standstill
- ErrorStop ต้องใช้ MC_Reset กลับสู่ Standstill ก่อนเสมอ
ฟังก์ชันบล็อกหลักที่ต้องรู้จัก
| งาน | Function Block | หน้าที่ |
|---|---|---|
| เปิด/ปิดเพาเวอร์ | MC_Power |
ควบคุม power stage ของไดรฟ์ |
| หาจุดอ้างอิง | MC_Home |
สร้างตำแหน่งอ้างอิง มีวิธี Homing หลายแบบ (สวิตช์, บล็อกกลไก, Zero Mark) |
| เคลื่อนที่สู่ตำแหน่ง | MC_MoveAbsolute / MC_MoveRelative |
เดินทางสู่พิกัด absolut/ระยะสัมพัทธ์ พร้อมกำหนด Velocity/Acceleration/Jerk |
| หมุนต่อเนื่อง | MC_MoveVelocity |
เดินสายพาน/จั๊มพ์ต่อเนื่องจนกว่าจะสั่งหยุด |
| ซิงก์แบบเกียร์ | MC_GearIn / MC_GearOut |
ล็อกแกนตามให้หมุนตามแกนหลักในอัตราคงที่ |
| ซิงก์แบบแคม | MC_CamIn |
กำหนดโปรไฟล์ความสัมพันธ์รายช่วงได้อิสระ |
| หยุด/รีเซ็ต | MC_Stop / MC_Reset |
หยุดควบคุมจากทุกสถานะ / ล้างข้อผิดพลาด |
Electronic Gear vs Electronic Cam: สองวิธีซิงก์แกนยอดนิยม
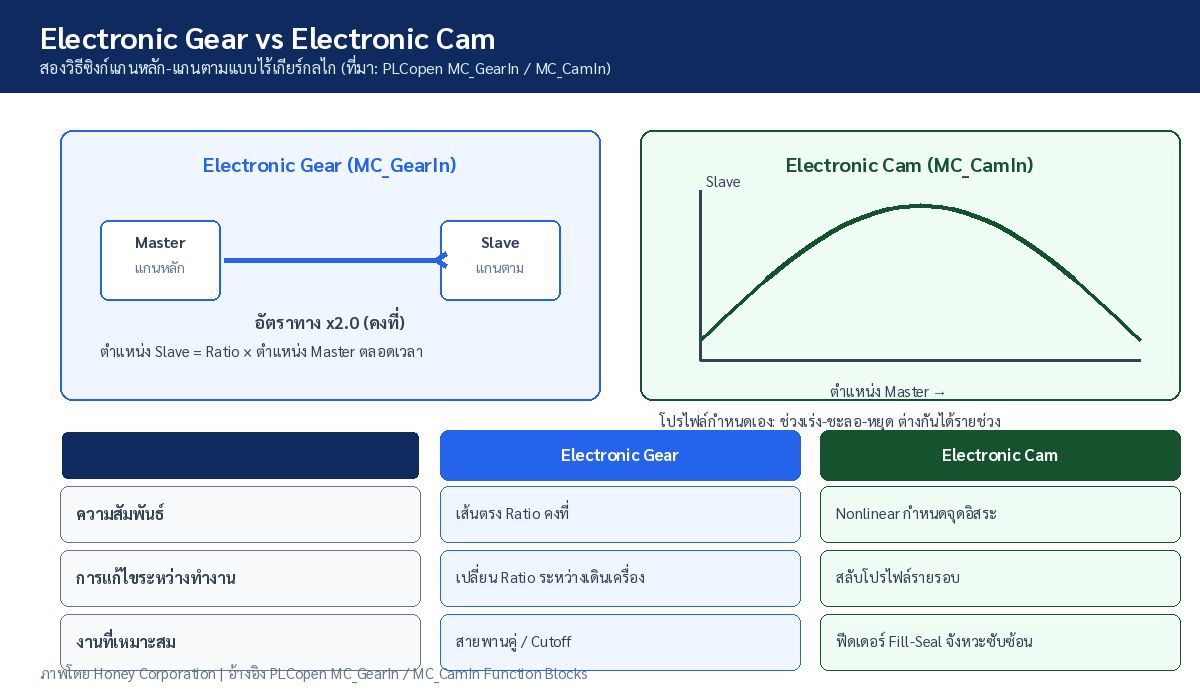
Electronic Gear เหมาะกับงานที่อัตราส่วนคงที่ เช่น สายพานคู่ที่ต้องเดินด้วยกันตลอด หรือการตัด (Cutoff) ที่ไล่ตามความเร็วสายหลัก — จุดเด่นคือเปลี่ยนอัตราส่วนระหว่างเดินเครื่องได้ ส่วน Electronic Cam เหมาะกับงานจังหวะซับซ้อน เช่น ฟีดเดอร์ของเครื่องบรรจุ Fill-Seal ที่แกนตามต้องเร่ง-ชะลอ-หยุดตามช่วงของรอบหลัก โดยกำหนดจุด (Master/Slave) ได้อิสระและสลับโปรไฟล์รายรอบได้
Multi-Axis: จาก Point-to-Point สู่ Robotic Interpolation
สำหรับงานหลายแกน เช่น Pick-and-Place แบบ XY/XYZ PLCopen มีกลุ่มฟังก์ชัน Coordinated Motion ให้ใช้: MC_GroupHome, MC_GroupStop, MC_MoveLinearAbsolute, MC_MoveCircularAbsolute, MC_MovePath ครอบคลุมการเดินเส้นตรง เส้นโค้ง และเส้นทางต่อเนื่อง ทำให้งานที่เคยต้องใช้หุ่นยนต์เฉพาะทาง กลับมาเป็นแกนคาร์ทีเชียนที่โปรแกรมด้วยภาษามาตรฐานเดียวกับ PLC ปกติ
Honey Corporation ให้บริการออกแบบและติดตั้งระบบ Motion Control สำหรับเครื่องจักรที่ต้องการความแม่นยำสูง ทั้งงานบรรจุภัณฑ์ การตัดวัสดุ และไลน์ประกอบอัตโนมัติ ทีมงานของเราโปรแกรมตามมาตรฐาน PLCopen เพื่อให้ลูกค้าไม่ถูกล็อกกับเทคโนโลยีของผู้ใดผู้หนึ่ง
Key Takeaways
- PLCopen = มาตรฐานเปิด ของ Function Block โมชันบน IEC 61131-3 — เรียนครั้งเดียว ใช้ได้ข้ามแพลตฟอร์ม
- ทุกคำสั่งคือการเปลี่ยน State ของแกน: Disabled → Standstill → Homing/Discrete/Continuous Motion → Stopping → ErrorStop
- MC_Stop ล้ำลำดับทุกคำสั่ง และ ErrorStop ต้องออกด้วย MC_Reset เท่านั้น
- Electronic Gear สำหรับอัตราส่วนคงที่ เปลี่ยน Ratio ระหว่างเดินได้ / Electronic Cam สำหรับโปรไฟล์ซับซ้อน สลับได้รายรอบ
- Coordinated Motion (Linear/Circular/Path) ทำให้งาน Multi-Axis เดินบนมาตรฐานเดียวกับ PLC ไม่ต้องพึ่งระบบเฉพาะทาง
- ซอฟต์แวร์แทนเกียร์กลไก = เปลี่ยนสูตรไม่ต้องหยุดไลน์เปลี่ยนชิ้นส่วน
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบ Motion Control และระบบอัตโนมัติสำหรับเครื่องจักรอุตสาหกรรม พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th