
ตอนเปิดโรงงานวันจันทร์: หุ่นยนต์ 3 ค่ายที่ไม่คุยกัน
สมมติสถานการณ์ที่เกิดขึ้นจริงในโรงงานประกอบอิเล็กทรอนิกส์แห่งหนึ่ง ที่ลงทุนหุ่นยนต์เคลื่อนที่ (IMR – Industrial Mobile Robot) มา 3 รุ่นจาก 3 ผู้ผลิต ช่วง 4 ปีที่ผ่านมา — ชุดแรกดูแลขนวัตถุดิบจากคลังไปไลน์ SMT ชุดที่สองลำเลียงชิ้นงานกึ่งสำเร็จรูประหว่างไลน์ และชุดที่สามดูแลโซนบรรจุภัณฑ์ แต่ละชุดมาพร้อมซอฟต์แวร์บริหารกองหุ่นยนต์ (Fleet Management System) ของตัวเอง แยกแผนที่ แยกระบบพิกัด แยกหน้าจอควบคุม
ผลลัพธ์ที่ได้คือระบบที่ “ใช้งานได้แต่ไม่มีวันคุยกัน” — เมื่อหุ่นยนต์ค่าย A วิ่งผ่านทางเดียวกับค่าย B ทั้งสองฝ่ายเห็นกันเป็นเพียง “สิ่งกีดขวางไม่รู้จัก” ต้องหยุดรอให้อีกฝ่ายเคลื่อนที่ หรือเลี่ยงเป็นวงกว้างโดยไม่จำเป็น ทางเดินที่ออกแบบไว้กว้างพอสำหรับจราจรสองทาง กลายเป็นทางตันเพราะไม่มีกลไกเจรจาลำดับการส่งผ่าน พนักงานยังต้องนั่งจอทั้ง 3 จอเพื่อออกคำสั่งงานทีละระบบ และทุกครั้งที่ต้องการเพิ่มหุ่นยนต์ ทีมไอทีต้องเขียน custom middleware เชื่อมระบบใหม่ทั้งหมดอีกครั้ง
นี่คือ “Vendor Lock-in แบบไม่ตั้งใจ” — โรงงานไม่ได้ถูกบังคับ แต่ถูกผูกมัดด้วยความไม่เข้ากันได้ของระบบสื่อสารที่ไม่มีมาตรฐานกลาง
ISO 21423:2026 — มาตรฐานกลางที่อุตสาหกรรมรอคอย
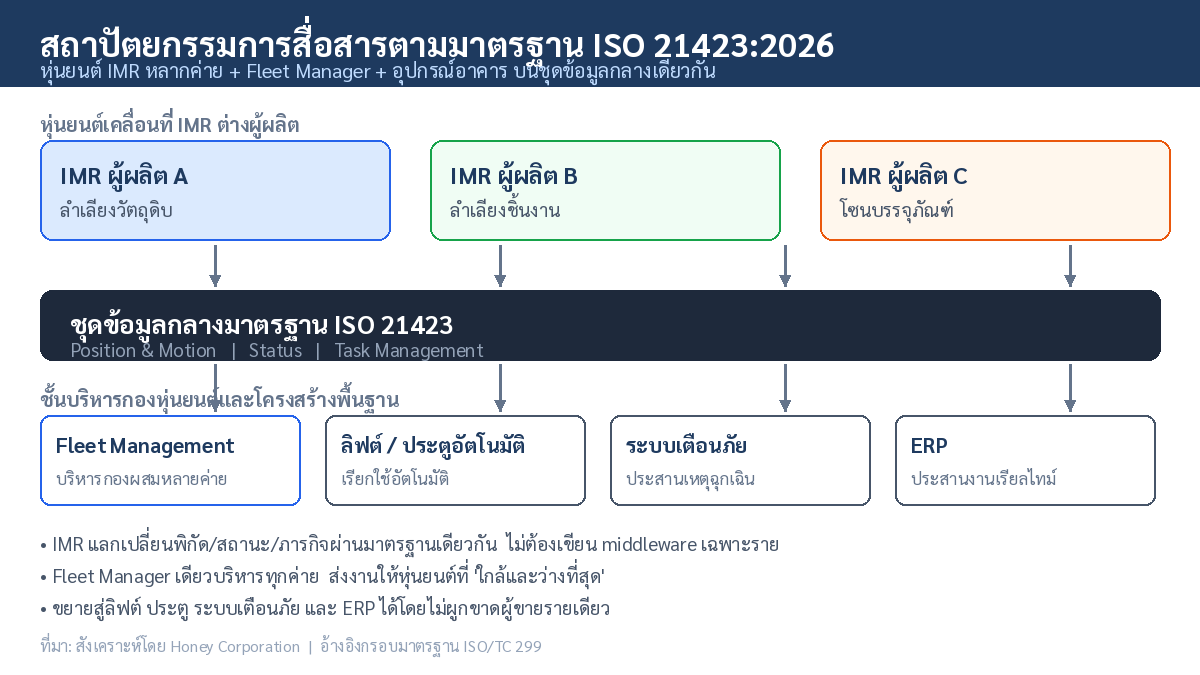
ต้นเดือนพฤศจิกายน 2026 องค์กร Association for Advancing Automation (A3) ประกาศเปิดตัวมาตรฐานสากลฉบับใหม่ ISO 21423:2026 พัฒนาโดยคณะกรรมการ ISO Technical Committee 299 เพื่อกำหนดข้อกำหนดด้านการสื่อสารร่วมกันระหว่างหุ่นยนต์เคลื่อนที่ ระบบบริหารกองหุ่นยนต์ และอุปกรณ์อื่นในสภาพแวดล้อมอุตสาหกรรม นี่คือครั้งแรกที่อุตสาหกรรมมี “ภาษากลาง” สำหรับการแลกเปลี่ยนข้อมูลระหว่างหุ่นยนต์ต่างผู้ผลิตบนพื้นที่เดียวกันอย่างเป็นทางการ
ชุดข้อมูลกลางที่มาตรฐานกำหนด
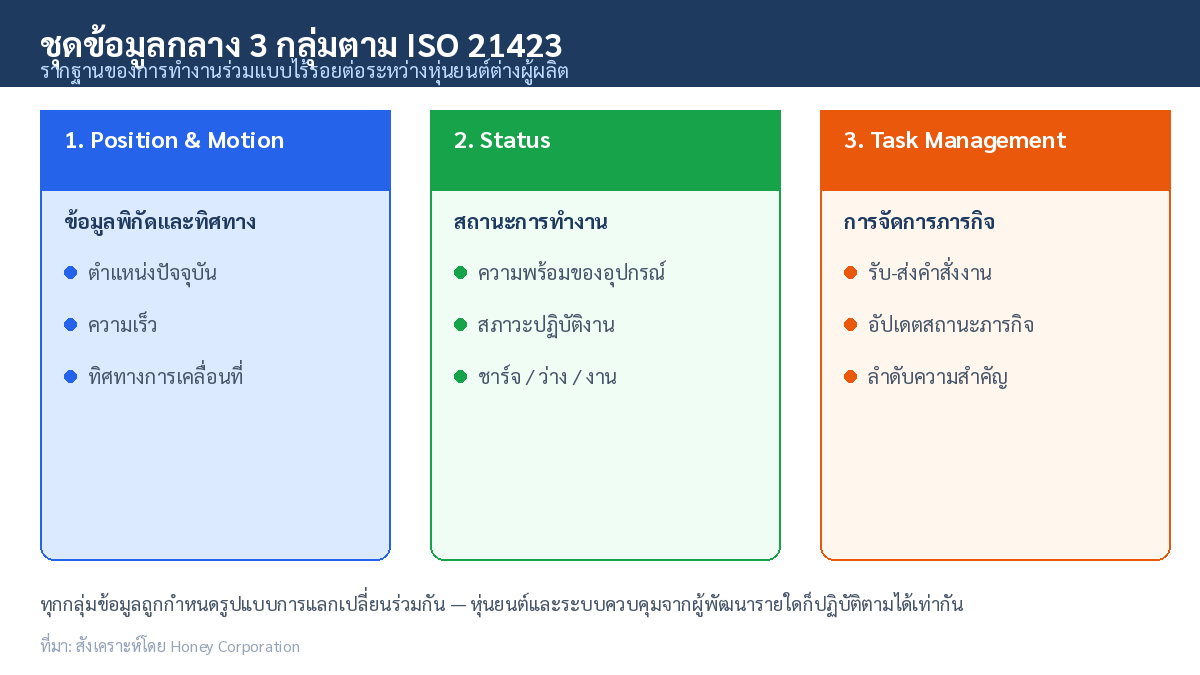
หัวใจของ ISO 21423 คือการกำหนดกรอบการแลกเปลี่ยนข้อมูลและคำสั่งปฏิบัติการครอบคลุม 3 กลุ่มหลัก:
- ข้อมูลพิกัดและทิศทาง (Position & Motion): ตำแหน่งปัจจุบัน ความเร็ว และทิศทางการเคลื่อนที่ — ทำให้หุ่นยนต์ทุกตัว “เห็น” เพื่อนต่างค่ายแบบ real-time ไม่ใช่สิ่งกีดขวางนามธรรม
- สถานะการทำงาน (Status): ความพร้อมของอุปกรณ์และสภาวะปฏิบัติงาน — Fleet Manager ตัวเดียวรู้ทันทีว่าตัวไหนว่าง ตัวไหนกำลังชาร์จ ตัวไหนเสีย
- การจัดการภารกิจ (Task Management): การรับ-ส่งและอัปเดตคำสั่งงาน — ส่งงานให้หุ่นยนต์ที่เหมาะสมที่สุดในกอง ไม่ว่าจะเป็นรุ่นไหนจากผู้ผลิตรายใด
ขอบเขตไม่ได้หยุดแค่หุ่นยนต์ด้วยกันเอง แต่ครอบคลุมการเชื่อมต่อกับโครงสร้างพื้นฐานทั้งโรงงาน ตั้งแต่ลิฟต์โดยสาร/ขนส่ง ประตูอัตโนมัติ ระบบสัญญาณเตือนภัย ไปจนถึงการเชื่อมเข้าระบบ ERP เพื่อประสานการไหลของงานและวัตถุดิบแบบเรียลไทม์
| มิติเปรียบเทียบ | ก่อนมี ISO 21423 | หลังใช้ ISO 21423 |
|---|---|---|
| การเพิ่มหุ่นยนต์ใหม่ | เขียน middleware เชื่อมเป็นรายกรณี ใช้เวลาหลักสัปดาห์ | เสียบเข้าระบบได้ทันทีผ่าน interface มาตรฐาน |
| การจัดการกองผสม | แยกจอ แยกแผนที่ แยกคำสั่งงาน | Fleet Manager เดียวบริหารทุกตัวแบบรวมศูนย์ |
| การเคลื่อนที่ร่วมพื้นที่ | มองกันเป็นสิ่งกีดขวาง เกิดทางตันและดาวน์ไทม์ | แลกเปลี่ยนพิกัด-ทิศทาง วางแผนเส้นทางหลบหลีกอัตโนมัติ |
| การเจรจาซื้อหุ่นยนต์ | ผูกขาดกับผู้ขายรายเดิมเพื่อความเข้ากันได้ | เลือกรุ่นเฉพาะงานจากหลายค่ายได้อิสระ |
| การเชื่อมอาคาร/ERP | Custom integration เฉพาะจุด | มาตรฐานครอบคลุมลิฟต์ ประตู สัญญาณเตือน และ ERP |
บทเรียนจาก Case Study: ถอดรื้อ 6 เดือน เป็นการเชื่อมใหม่ 6 สัปดาห์
เมื่อโรงงานในกรณีศึกษาตัดสินใจย้ายมาสู่สถาปัตยกรรมที่สื่อสารตามกรอบมาตรฐานกลาง สิ่งที่เปลี่ยนไปไม่ใช่แค่เทคนิค แต่เป็นโครงสร้างการทำงานทั้งหมด — คนวางแผนการผลิตจัดคำสั่งงานจากหน้าจอเดียว ระบบจัดสรรงานให้หุ่นยนต์ที่ “ใกล้และว่างที่สุด” โดยไม่สนใจยี่ห้อ ทางเดินแคบลงได้เพราะการเจรจาลำดับผ่านทางทำงานอัตโนมัติ และเมื่อประตูอัตโนมัติเชื่อมเข้ามาตรฐานเดียวกัน หุ่นยนต์เรียกใช้ประตูเองได้โดยไม่ต้องมีคนกดรีโมตให้
ปัจจัยความสำเร็จที่โรงงานควรเตรียม
- มาตรฐานหน้าเดียวไม่พอ — ISO 21423 คือชั้นการสื่อสาร แต่การได้ผลจริงต้องออกแบบกระบวนการ (process) ใหม่ให้สอดคล้อง ไม่ใช่เอา middleware เดิมมาครอบ
- ข้อมูลพิกัดต้องแม่นระดับเดียวกัน — หุ่นยนต์ต่างรุ่นใช้เซ็นเซอร์นำทางต่างกัน การให้ทุกตัวรายงานพิกัดในระบบอ้างอิงเดียวกันคืองานวิศวกรรมที่แท้จริง
- วางแผนภารกิจระดับกอง ไม่ใช่ระดับตัว — อัลกอริทึมจัดสรรงานต้องรองรับทั้งความจุแบตเตอรี่ ระยะทาง และลำดับความสำคัญของงานข้ามทุกค่าย
- ความปลอดภัยยังเป็นของแยก — ISO 21423 เป็นมาตรฐาน interoperability ไม่ใช่มาตรฐานความปลอดภัย โรงงานยังต้องอ้างอิงมาตรฐานความปลอดภัยหุ่นยนต์และการประเมินความเสี่ยงแยกต่างหาก
- ทยอยโยกย้าย อย่ารื้อทั้งหมด — เริ่มจากโซนนำร่อง วัดผลดาวน์ไทม์และระยะเวลา cycle จริง แล้วค่อยขยาย
ทีมงาน Honey Corporation มีประสบการณ์ออกแบบและติดตั้งระบบ IIoT เชื่อมโยงอุปกรณ์หลากหลายประเภทในสภาพแวดล้อมโรงงานจริง ทั้งการวางโครงสร้างการสื่อสารกลาง การย้ายระบบพิกัดให้เป็นมาตรฐานเดียว และการเชื่อมข้อมูลหุ่นยนต์เข้าสู่แดชบอร์ดติดตามการผลิตระดับโรงงาน — หลักการเดียวกับที่มาตรฐาน ISO 21423 ผลักดันให้เป็นบรรทัดฐานใหม่ของอุตสาหกรรม
Key Takeaways
- ISO 21423:2026 เป็นมาตรฐานสากลฉบับแรกที่กำหนดการสื่อสารร่วมระหว่างหุ่นยนต์เคลื่อนที่ IMR ต่างผู้ผลิตกับ Fleet Management System อย่างเป็นทางการ
- ชุดข้อมูลกลาง 3 กลุ่ม ได้แก่ Position & Motion (ตำแหน่ง ความเร็ว ทิศทาง), Status (สภาวะความพร้อม) และ Task Management (การรับ-ส่ง-อัปเดตคำสั่งงาน)
- ขอบเขตครอบคลุมถึงโครงสร้างพื้นฐานอาคาร — ลิฟต์ ประตูอัตโนมัติ ระบบเตือนภัย และการเชื่อมระดับ ERP แบบเรียลไทม์
- ประโยชน์เชิงธุรกิจคือการยกเลิก Vendor Lock-in — โรงงานเลือกหุ่นยนต์จากหลายค่ายได้อิสระ ลดต้นทุนการผสานระบบและดาวน์ไทม์จากการขัดขวางกันเอง
- มาตรฐานนี้เป็น interoperability ไม่ใช่ safety — การประเมินความเสี่ยงและมาตรฐานความปลอดภัยยังต้องดำเนินการคู่ขนาน
- โรงงานที่มีหุ่นยนต์หลายค่ายอยู่แล้ว ควรเริ่มจากโซนนำร่องและวัดผลดาวน์ไทม์จริงก่อนขยายทั้งพื้นที่
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบหุ่นยนต์เคลื่อนที่และการผสานระบบ IIoT ตามมาตรฐานสากล พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th