
โรงงานส่วนใหญ่ที่เริ่มทำ Digital Twin วันนี้เจอปัญหาเดียวกัน: โมเดลสวยงาม แต่พอเปิดขึ้นมาดูตอนบ่ายสามโมง ข้อมูลที่เห็นเป็นของเมื่อสิบนาทีก่อน พอสถานะจริงเปลี่ยน โมเดลยังค้างอยู่ของเก่า ความเชื่อมั่นหายไปทั้งไลน์ บทความนี้เล่ากรณีศึกษาจากงานวิจัยจริงว่า “การซิงค์แบบเรียลไทม์” ทำได้จริงแค่ไหน และต้องแลกกับอะไร
ปัญหา: Twin ที่ตามหลังความจริงไป 10 นาที
ระบบ Digital Twin แบบดั้งเดิมใช้สถาปัตยกรรมแบบแบตช์ — เก็บข้อมูลจาก SCADA ทุก 5-15 นาที ส่งขึ้นคลาวด์ประมวลผล แล้วค่อยอัปเดตโมเดล งานวิจัยรีวิวปี 2026 ใน Applied System Innovation เรียกช่องว่างนี้ว่า prediction-action latency gap — ระยะห่างระหว่างเวลาที่โมเดลรู้ว่าจะเกิดอะไร กับเวลาที่การแก้ไขเกิดขึ้นจริงในโรงงาน ซึ่งในระบบแบบเดิมยาวถึง 28-120 นาที เพราะประกอบด้วย 4 ส่วน: การเก็บข้อมูลและซิงค์สถานะ 5-30 นาที, การที่คนต้องมาอ่านผล 10-45 นาที, การตัดสินใจและสั่งงานผ่าน DCS 5-30 นาที และเวลาที่กระบวนการทางกายภาพตอบสนอง 8-15 นาที
ทางออกจากงานวิจัย: 3 ชั้นของการซิงค์
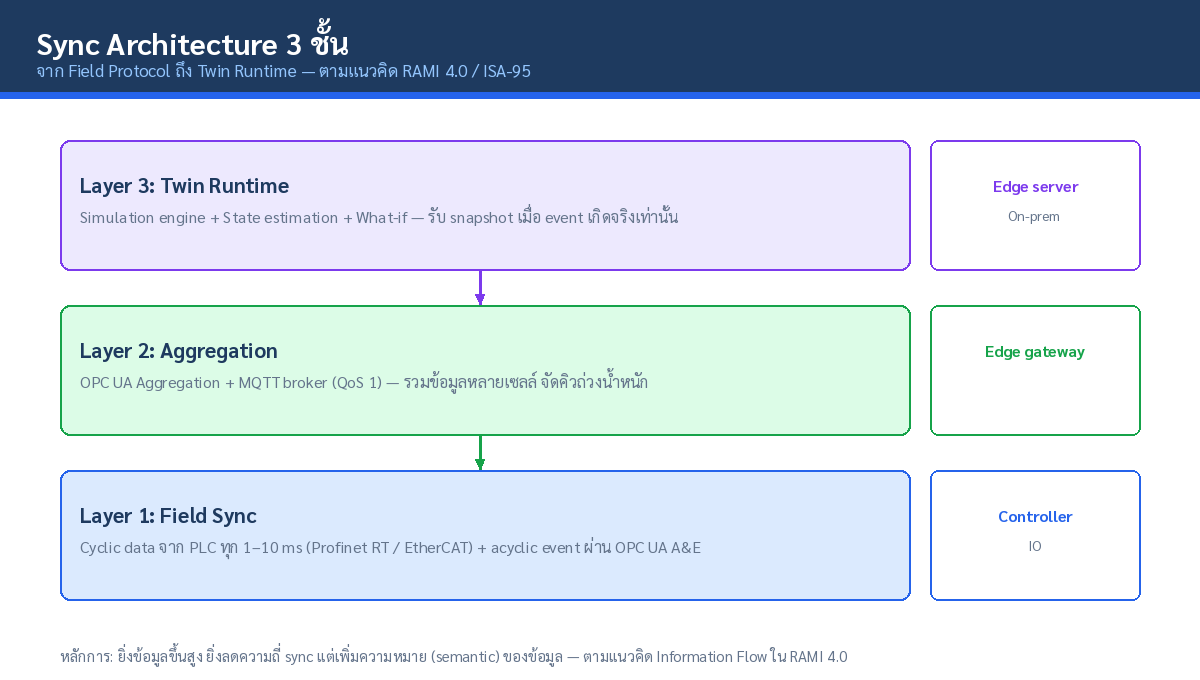
งานวิจัยล่าสุดแก้ปัญหานี้ด้วยสถาปัตยกรรม 3 ชั้น แยกตามหน่วงเวลาที่ต้องการ:
| ชั้น | หน่วงเวลาเป้าหมาย | กลไกซิงค์ | ใช้ทำอะไร |
|---|---|---|---|
| Field Sync | 1-10 ms | Cyclic data ผ่าน Ethernet เรียลไทม์อุตสาหกรรม + acyclic event ผ่าน OPC UA A&E | ควบคุม, interlock, HMI |
| Aggregation | 50-200 ms | OPC UA Aggregation + MQTT broker (QoS 1) ที่ edge gateway | มอนิเตอร์ทั้งเซลล์, แจ้งเตือน |
| Twin Runtime | Event-driven | Simulation engine + state estimation รับ snapshot เมื่อมีเหตุการณ์ | What-if, ทำนาย, วางแผน |
ตัวเลขจริงจากงานวิจัย 3 ชิ้น
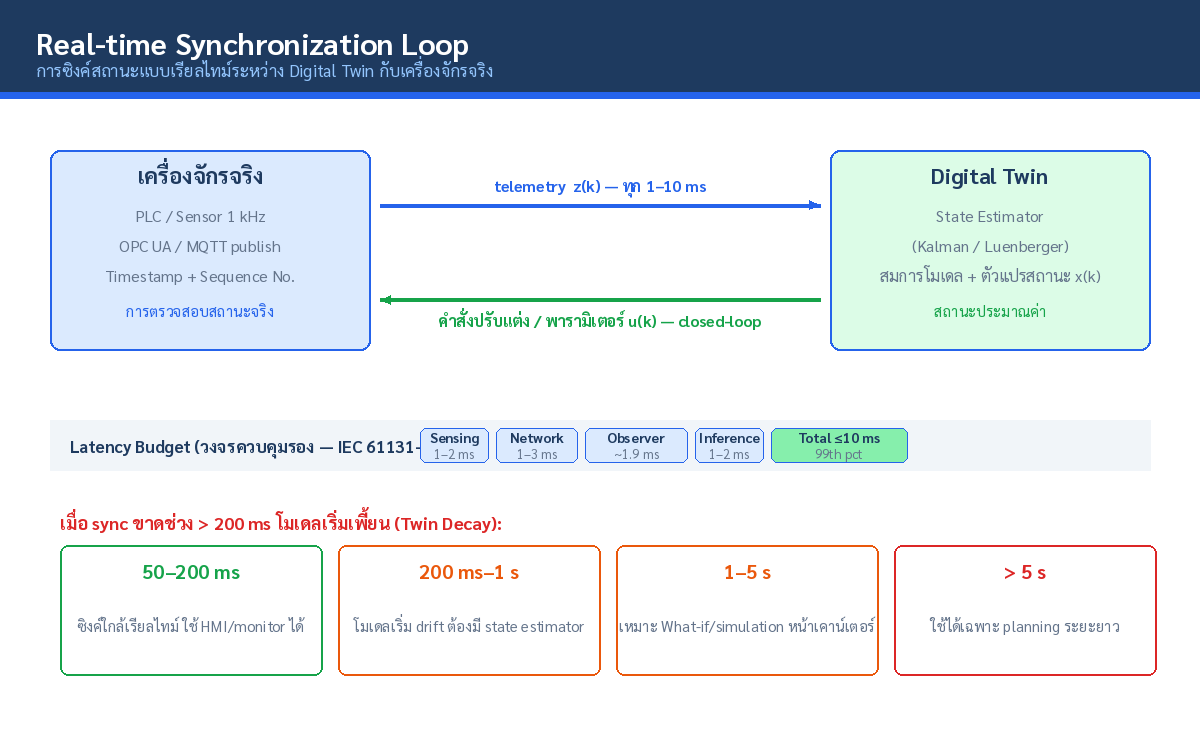
- ไมโครเซอร์วิส + Luenberger Observer (MDPI 2026): สถาปัตยกรรมที่ใช้ MQTT สำหรับ telemetry และ gRPC สำหรับคำสั่งควบคุมความสำคัญสูง ทำ closed-loop latency ที่ percentile ที่ 99 ได้ 8.5 ms (วัดจาก 15,000 รอบควบคุมต่อการทดลอง 30 ครั้ง) โดย state estimator กินเวลาเพียง 1.9 ms และสื่อสารแบบทางเดียวต่ำกว่า 3 ms — ผ่านเป้า 10 ms ของวงจรควบคุมรองตามมาตรฐาน IEC 61131-3
- OPC UA เรียลไทม์ (MDPI 2026): ระบบ Twin ออนไลน์สำหรับกระบวนการผลิตแบบ discrete ซิงค์สถานะได้ในช่วง 50-200 ms ภายใต้สภาพเครือข่ายปกติ เพียงพอสำหรับการมอนิเตอร์และ HMI ระดับเซลล์
- Robotic Additive Manufacturing (arXiv 2025): แขนกลังทำงานจริงกับ Twin ใน ROS2 environment ซิงค์ได้ที่ ~20 ms ต่อเนื่อง ทำให้ทดสอบงานหุ่นยนต์ในโลกเสมือนก่อนคลอดใช้จริงได้
เครื่องมือหัวใจ: State Estimation
สิ่งที่ทำให้ซิงค์เรียลไทม์เป็นไปได้ไม่ใช่เครือข่ายเร็วขึ้นอย่างเดียว แต่เป็นการยอมรับว่า ข้อมูลจะขาดช่วงเสมอ — เซ็นเซอร์ตาย แพ็กเก็ตหล่น เครือข่ายแออัด วิธีแก้คือ state estimator: สมการพีชคณิตของโมเดล (เช่น Kalman filter แบบ steady-state หรือ Luenberger observer) ที่ “เดา” สถานะปัจจุบันจากค่าที่วัดได้ล่าสุดบวกกับพลศาสตร์ของระบบ ถ้าสถานะจริงกับที่ประมาณไว้เริ่มแยกกัน มันจะดึงกลับมาอัตโนมัติ (exponential convergence) โดยไม่ต้องรอข้อมูลใหม่จาก field
ทีมวิศวกรของ Honey Corporation นำหลักการ state estimation นี้ไปใช้ในงานติดตั้งระบบมอนิเตอร์เครื่องจักรอุตสาหกรรม — แทนที่จะรอข้อมูลครบทุกชุดก่อนแสดงผล ระบบใช้โมเดลประมาณค่าไปก่อน แล้วยืนยันทีหลังเมื่อข้อมูลจริงมาถึง ทำให้แดชบอร์ดไม่เคยค้างรอข้อมูล
บทเรียนสำหรับโรงงานไทย
- อย่าซิงค์ทุกอย่างแบบเร็วสุด — จัดงบประมาณเครือข่ายให้เฉพาะวงจรที่ต้องใช้ <10 ms จริง ส่วน KPI รายชั่วโมงใช้ event-driven ก็พอ
- timestamp + sequence number ทุกข้อความ — ไม่งั้นคุณจะไม่มีทางรู้ว่า Twin กำลังแสดงอดีตอยู่
- วัด latency แบบ percentile 99 ไม่ใช่ค่าเฉลี่ย — ค่าเฉลี่ย 5 ms ที่มี spike 500 ms ทุก 1,000 รอบ ใช้ควบคุมเครื่องจักรไม่ได้
- เริ่มจาก 50-200 ms ก่อน — ระดับนี้ทำได้ด้วย OPC UA + edge gateway มาตรฐาน ยังไม่ต้องลงทุน TSN แพงๆ
- อย่าลืมลิงก์กลับ (closed-loop) — Twin ที่รับอย่างเดียวเป็นแค่กระจกเงา ต้องส่ง parameter/correction กลับไปเพื่อให้โมเดลแก้ตัวเอง
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบ Digital Twin และการเชื่อมต่อข้อมูลเครื่องจักรแบบเรียลไทม์ พร้อมออกแบบสถาปัตยกรรมการซิงค์ข้อมูลให้เหมาะกับลักษณะโรงงานของคุณ ตั้งแต่ระดับเซลล์จนถึงทั้งไลน์ผลิต
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th