
ในโลกที่ทุกคนพูดถึง 5G และ TSN บัสสายคู่อย่าง CAN ที่เกิดขึ้นมากว่า 40 ปีดูเหมือนจะเป็นของเก่า แต่ตัวเลขจากผู้ดูแลมาตรฐานอย่าง CAN in Automation (CiA) บอกเรื่องตรงกันข้าม — มีโหนด CAN ถูกติดตั้งใหม่หลายร้อยล้านตัวทุกปี เพราะมันถูก ทนทาน และพิสูจน์ตัวเองในสภาพแวดล้อมที่รุนแรงที่สุดของโรงงาน สิ่งที่ทำให้มาตรฐานนี้ยังมีชีวิตอยู่ในยุค IIoT คือการอัปเกรดครั้งสำคัญที่ชื่อว่า CAN FD (CAN with Flexible Data-rate) ซึ่งถูกบรรจุเข้ามาตรฐานสากล ISO 11898-1:2015
ปัญหาของ Classical CAN ที่ CAN FD มาแก้
Classical CAN ส่งข้อมูลได้สูงสุดแค่ 8 ไบต์ต่อเฟรม ที่ความเร็วไม่เกิน 1 Mbps ในอดีตที่ข้อมูลคือสถานะเปิด-ปิดของวาล์ว ก็เพียงพอ แต่เมื่อเซ็นเซอร์ยุคใหม่ส่งค่า waveform การสั่น หรือผลวิเคราะห์คุณภาพที่ยาวเป็นร้อยไบต์ ข้อมูลต้องถูกซอยข้ามหลายเฟรม ทำให้ latency สะสมและประสิทธิภาพบัสตกลง CAN FD แก้ด้วยสองจุดหลัก: ขยาย payload เป็น 64 ไบต์ และอนุญาตให้สลับความเร็วกลางเฟรมได้ผ่านบิต BRS — ช่วง arbitrate ใช้ 1 Mbps เพื่อรักษาความยาวสาย แล้วเร่งช่วงข้อมูลขึ้นไปได้ถึง 2–5 Mbps (งานวิจัยจาก CiA ระบุว่าสัดส่วน 1:8 ให้ throughput รวมเพิ่มราว 6 เท่า)
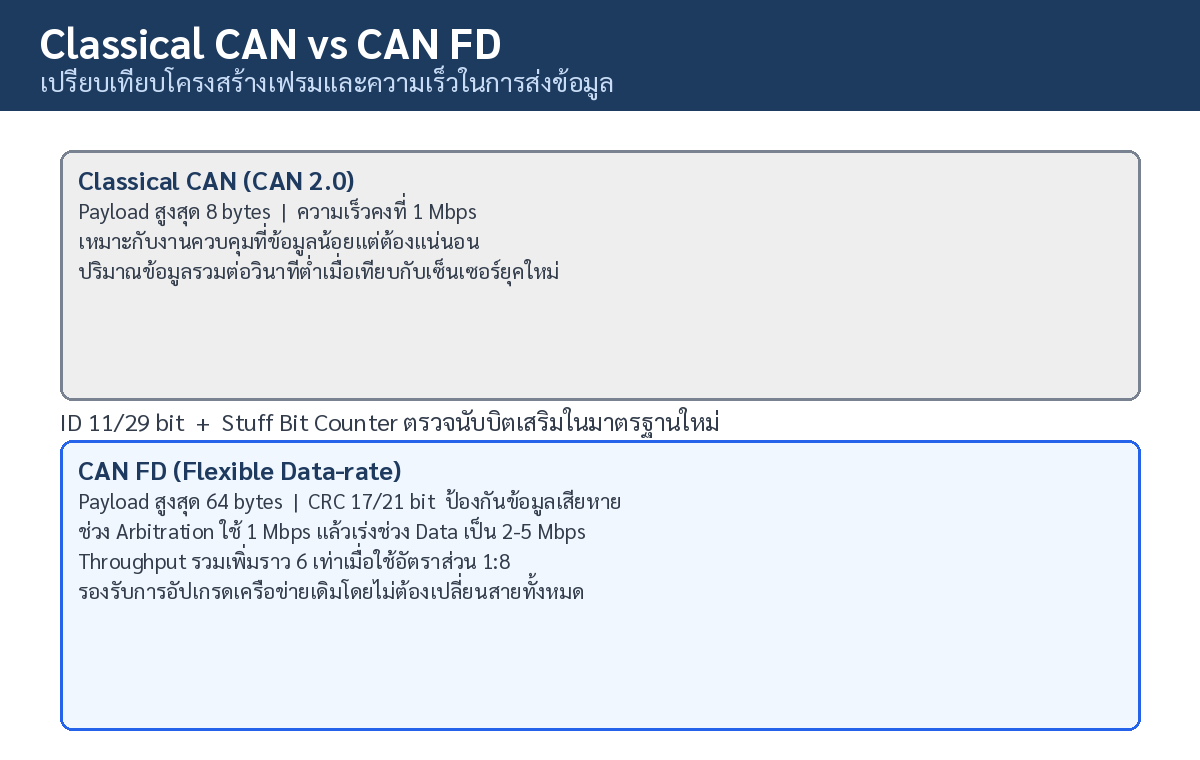
ตารางเปรียบเทียบแบบย่อ
| คุณสมบัติ | Classical CAN | CAN FD |
|---|---|---|
| Payload ต่อเฟรม | สูงสุด 8 ไบต์ | สูงสุด 64 ไบต์ |
| ความเร็วช่วงข้อมูล | คงที่ 1 Mbps | 2–5 Mbps (เปลี่ยนกลางเฟรมด้วย BRS) |
| CRC | 15 bit | 17/21 bit + Stuff Bit Counter |
| ระยะสายที่ 1 Mbps | ราว 40 เมตร | ใกล้เคียงกัน (ช่วง arbitrate เป็นตัวกำหนด) |
| ผู้รับข้อมูลจำนวนมาก | ต้องซอยหลายเฟรม | ส่งครบในเฟรมเดียว ลด overhead |
กลไกที่ทำให้ CAN แตกต่าง: Arbitration แบบไม่ทำลายข้อมูล
จุดขายที่โปรโตคอลอื่นเลียนแทบไม่ได้คือ bit-wise non-destructive arbitration เมื่อหลายโหนดส่งพร้อมกัน บัสทำงานแบบ wired-AND — ระดับ dominant (0) จะกดระดับ recessive (1) ข้อความที่มี CAN-ID ต่ำกว่าจะชนะและส่งต่อได้ทันที โหนดที่แพ้เปลี่ยนเป็นโหมดรับฟังโดยอัตโนมัติ ไม่มีการชนกันของข้อมูลและไม่ต้องรอสุ่มเวลากลับมาส่งใหม่แบบ Ethernet ยุคแรก นี่คือเหตุผลที่ระบบ Safety-critical ยังไว้ใจบัสนี้
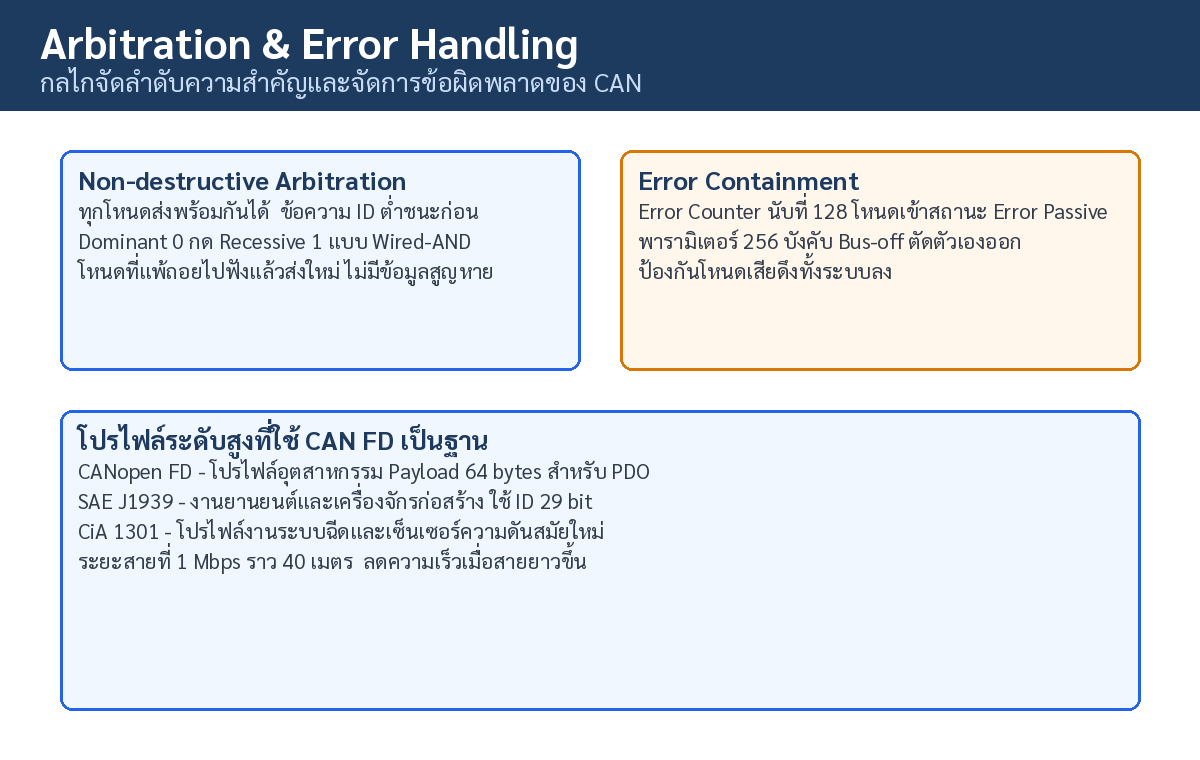
ด้านความทนทาน CAN มีระบบนับข้อผิดพลาดในตัวทุกโหนด — เมื่อ Error Counter เกิน 128 โหนดจะเข้าสถานะ Error Passive และเมื่อถึง 256 จะถูกบังคับ Bus-off ตัดตัวเองออกจากบัสเพื่อไม่ให้โหนดเสียหายเดียวดึงทั้งระบบลง ระดับการตรวจจับนี้เสริมด้วย CRC 17/21 bit ใน CAN FD ที่ยาวขึ้นตามขนาดเฟรม ทำให้โอกาสข้อมูลเสียหายผ่านการตรวจสอบแทบเป็นไปไม่ได้
ระบบนิเวศระดับบน: CANopen FD และ J1939
CAN FD ไม่ได้อยู่โดดๆ — โปรไฟล์ CANopen FD ขยาย PDO ให้บรรทุกข้อมูล 64 ไบต์ได้เต็มๆ ส่งผลให้งาน Motion Control และ I/O แบบกระจายลดจำนวนเฟรมลงมาก ส่วน SAE J1939 ที่ใช้ ID 29 bit ยังคงเป็นกระดูกสันหลังของเครื่องจักรก่อสร้าง เรือ และเครื่องสันดาปยุคใหม่ ซึ่งหลายรุ่นเริ่มใช้ชั้นกายภาพแบบ FD แล้ว
ข้อสังเกตจากงานติดตั้งจริง: ทีมงาน Honey Corporation เคยเจอโรงงานที่ PLC เก่าและเซ็นเซอร์ใหม่ใช้ CAN เวอร์ชันคนละแบบบนบัสเดียว ทำให้เฟรม FD ถูกตัดจนข้อมูลหายเป็นช่วงๆ — การวางแผน migration แบบทีละส่วนพร้อม Gateway แปลงเฟรมคือหัวใจของงานประเภทนี้
Key Takeaways
- 64 ไบต์ต่อเฟรม — ใหญ่ขึ้น 8 เท่า ส่งข้อมูลเซ็นเซอร์ความละเอียดสูงได้ในเฟรมเดียว
- สองความเร็วในเฟรมเดียว — บิต BRS ให้ช่วง arbitrate 1 Mbps แต่ช่วงข้อมูล 2–5 Mbps
- Non-destructive arbitration — ข้อความลำดับความสำคัญสูงสุดยังมาถึงปลายทางตรงเวลาเสมอ
- Self-contained error management — โหนดเสียตัดตัวเอง (Bus-off) โดยไม่ลากทั้งระบบ
- เข้ากันไม่ได้ย้อนหลังโดยตรง — อุปกรณ์ Classical CAN และ CAN FD อยู่บนบัสเดียวกันต้องมี Gateway คั่น
- ระยะสายแลกกับความเร็ว — ยิ่งบัสยาวยิ่งต้องลดความเร็วช่วง arbitrate ตามกฎไล่บิต
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบเครือข่ายอุตสาหกรรมและการเชื่อมต่อเครื่องจักรผ่านมาตรฐาน CAN FD พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th