
ในโรงงานส่วนใหญ่ Control Loop คือหัวใจที่เงียบที่สุด — ไม่มีใครสนใจเมื่อมันทำงานดี แต่ทุกคนจำได้เวลาอุณหภูมิเด้งจนของเสียทั้งล็อต ความจริงที่หลายคนไม่รู้คือ จากการสำรวจ Control Loop Performance ในอุตสาหกรรมกระบวนการผลิตหลายรายงาน พบว่า loop จำนวนมากถูกปล่อยไว้ในโหมด Manual หรือ Tune แบบ “เอาตัวรอด” ทั้งที่การปรับจูนใหม่ทำได้ในหนึ่งวัน บทความนี้เจาะลึก PID Tuning ตั้งแต่หลักการจริงของ P-I-D ไปจนถึงวิธีเลือกวิธี Tuning ให้เหมาะกับโรงงานของคุณ
P-I-D ทำงานจริงอย่างไร — ไม่ใช่แค่สูตรในตำรา
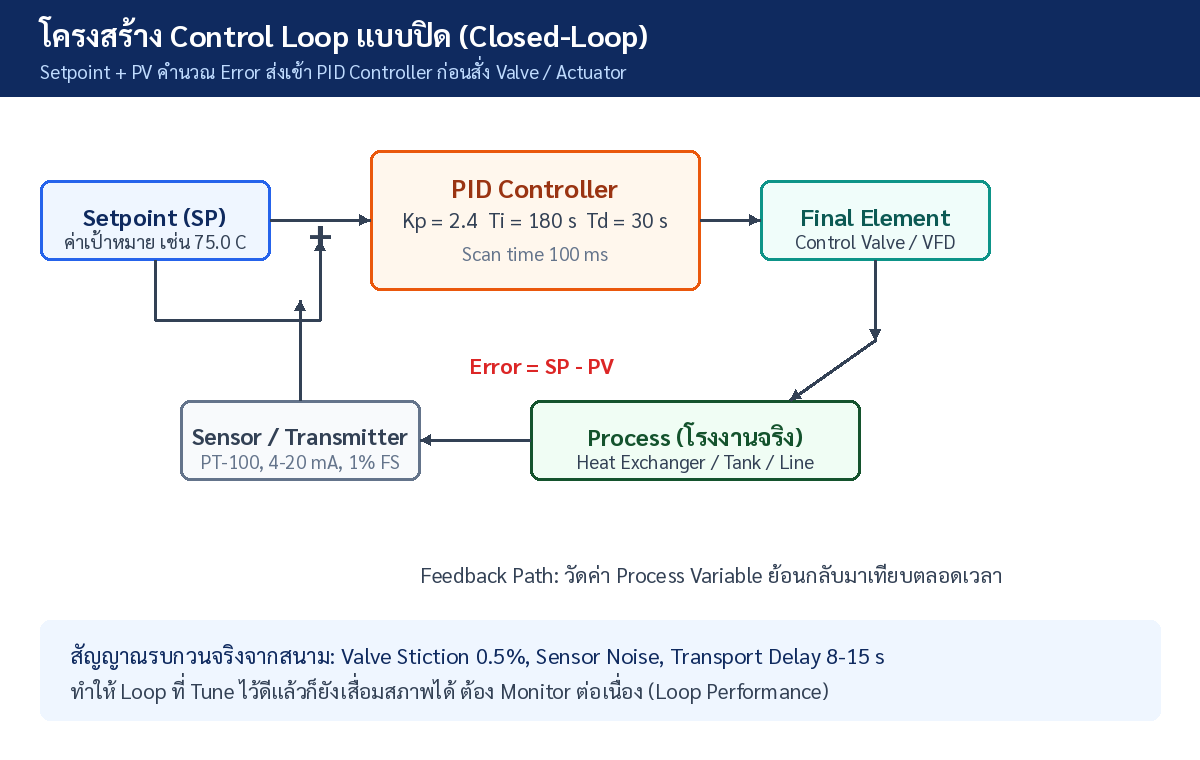
สมการของ PID ในเชิงปฏิบัติคือ Output = Kp×e + Ki×∫e·dt + Kd×(de/dt) โดย e คือ Error (SP − PV) แต่บนเครื่องมือจริงเราไม่คีย์ Ki โดยตรง แต่คีย์ Ti (Integral Time, หน่วยวินาที/นาทีต่อ repeat) และ Td (Derivative Time) แทน — เข้าใจตรงนี้ช่วยกันความเข้าใจผิดตอนตั้งค่าบน DCS หรือ PLC คนละแบรนด์ที่ใช้หน่วยต่างกัน
- P (Proportional): ตอบสนองทันทีกับ Error ปัจจุบัน — Kp สูงไปทำให้ Valve แกว่งเร็ว ต่ำไปทำให้ช้าและมี Offset
- I (Integral): สะสม Error ไล่ Offset ให้เหลือศูนย์ — แต่ก็คือต้นเหตุอันดับหนึ่งของการแกว่งช้า (Slow Cycle) เมื่อตั้งเร็วเกินไป
- D (Derivative): มอง “ความเร็วการเปลี่ยนแปลง” ของ PV ช่วยหน่วงการแกว่งล่วงหน้า — แต่อ่อนไหวต่อ Sensor Noise มาก ใน Process Industry จำนวนมากจึงปิด D หรือตั้งต่ำมาก
เปรียบเทียบวิธี Tuning ที่ใช้จริงในโรงงาน
| วิธี | หลักการ | จุดแข็ง | ข้อควรระวัง |
|---|---|---|---|
| Ziegler-Nichols (Closed-Loop) | เพิ่ม Kp จน loop เริ่มแกว่งสม่ำเสมอ (Ku, Pu) แล้วคำนวณจากสูตร | ได้ Response ไว ใช้ได้กับ Loop เร็ว | Overshoot สูง 10-30% เสี่ยงกับ Process ที่ไวต่อการรบกวน — ต้องกล้าปล่อยให้แกว่งจริง |
| Lambda (IMC-based) | ระบุ Closed-loop Time Constant ที่ต้องการ (λ) มักตั้ง λ = 2-3 เท่าของ Process Time Constant | นุ่มนวล ไม่ Overshoot ทน Valve ติดๆ คลายๆ ได้ดี เหมาะ Flow, Level, Pressure ส่วนใหญ่ | ช้ากว่า Z-N — ไม่เหมาะ Loop ที่ต้องการตอบสนองเร็วมาก |
| Auto-Tune ในตัวเครื่อง | Relay Feedback Test อัตโนมัติ | สะดวก ใช้กับ Loop ที่ไมวิกฤต | บางแบบสมมติ Process แบบ First-order ซึ่งไม่ตรงกับ Loop มี Dead Time ยาว |
| Loop Performance Monitoring | คำนวณ Index (เช่น Harris Index, Osculation Detection) จากข้อมูลจริงต่อเนื่อง | จับ Loop ที่เสื่อมสภาพหลังผ่านไปหลายเดือน | ต้องมี Historian เก็บข้อมูล PV/OP ให้พอ |
อาการที่พบบ่อย และต้นเหตุที่แท้จริงมักไม่ใช่ค่า PID
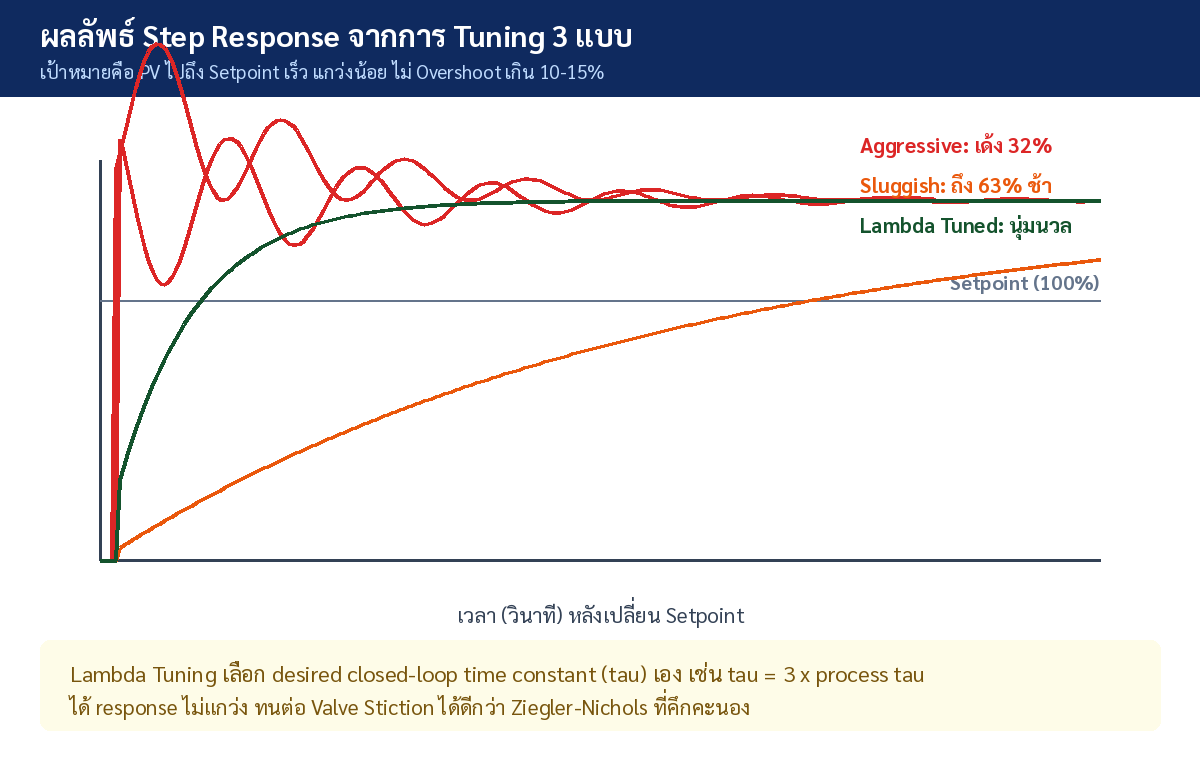
ก่อนหยิบไขควียงค่า Kp ให้เช็กสามต้นเหตุกลางๆ ก่อน เพราะ Tuning ใหม่ไม่เคยแก้ปัญหาฮาร์ดแวร์: (1) Valve Stiction — วาล์วที่ติดๆ คลายๆ เพียง 0.5-1% ทำให้เกิด Limit Cycle ที่หน้าตาเหมือน “Tune พลาด” ทั้งที่ PID ไม่ได้ผิด (2) Sensor Noise — Noise บน PV จะถูก Derivative ขยายเป็นการสั่นของ Output, ควรใส่ Filter ที่เบากว่าการปิด D (3) Loop Interaction — สอง loop แยกกัน Tune ดี แต่เวลาเดินพร้อมกันดึงกันเอง เช่น Pressure กับ Flow ที่ใช้ท่อร่วมกัน กรณีนี้ต้อง Detune ตัวหนึ่งหรือใช้ Decoupling
Key Takeaways
- PID ตั้งบนเครื่องมือจริงใช้ Ti/Td ไม่ใช่ Ki/Kd — เช็กหน่วย (วินาที vs นาที per repeat) ทุกครั้งก่อนคีย์ค่า
- Ziegler-Nichols ได้ response เร็วแต่ Overshoot สูง — Lambda/IMC เหมาะกับ Process Industry ส่วนใหญ่ที่ต้องการความนุ่มนวล
- ก่อน Tune เช็ก Valve Stiction และ Sensor Noise ก่อนเสมอ — Loop จำนวนมาก “เสีย” เพราะฮาร์ดแวร์ ไม่ใช่ค่า PID
- การแกว่งช้า (Slow Cycle) มักมาจาก Integral เร็วเกิน — ลองเพิ่ม Ti เป็น 2 เท่าก่อนแตะค่าอื่น
- Loop ที่ Tune ดีแล้วจะเสื่อมสภาพเมื่อ Valve เสื่อมหรือ Process เปลี่ยน — ต้องมี Loop Performance Monitoring คอยเฝ้า
- ปิด D ได้กับ Loop ที่มี Noise สูง — ประโยชน์ของ D เห็นชัดเฉพาะ Temperature Loop ที่มี Dead Time ยาว
ทีมงาน Honey Corporation มีประสบการณ์ Commissioning และ Tune Control Loop ในโรงงานอุตสาหกรรมทั้งระบบ Water Treatment, HVAC และ Process Line — รวมถึงการตรวจ Valve Stiction และวางระบบ Loop Monitoring ให้ loop ที่ดีอยู่ดี
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบควบคุมกระบวนการผลิตและ PID Loop Tuning พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ ประเมินระบบเบื้องต้นฟรี ไม่มีข้อผูกมัด
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th