
คำถามที่ทีมวิศวกรรมได้ยินบ่อยที่สุดเมื่อเริ่มโครงการ Digital Twin ของโรงงานเก่าคือ “แผ่น CAD ที่มีอยู่ ใช้ได้เลยไหม?” คำตอบในทางปฏิบัติแทบทุกครั้งคือ — ไม่ได้ หรือไม่แม่นพอ โรงงานที่อายุ 10-20 ปีผ่านการปรับปรุงเปลี่ยนแปลงมานับสิบรอบ ทั้งย้ายเครื่องจักร เพิ่มท่อ เปลี่ยนเลย์เอาต์ แต่แฟ้ม CAD ยังค้างอยู่ที่ฉบับวันเปิดโรงงาน ผลคือ “โมเดลที่สวยแต่โกหก”
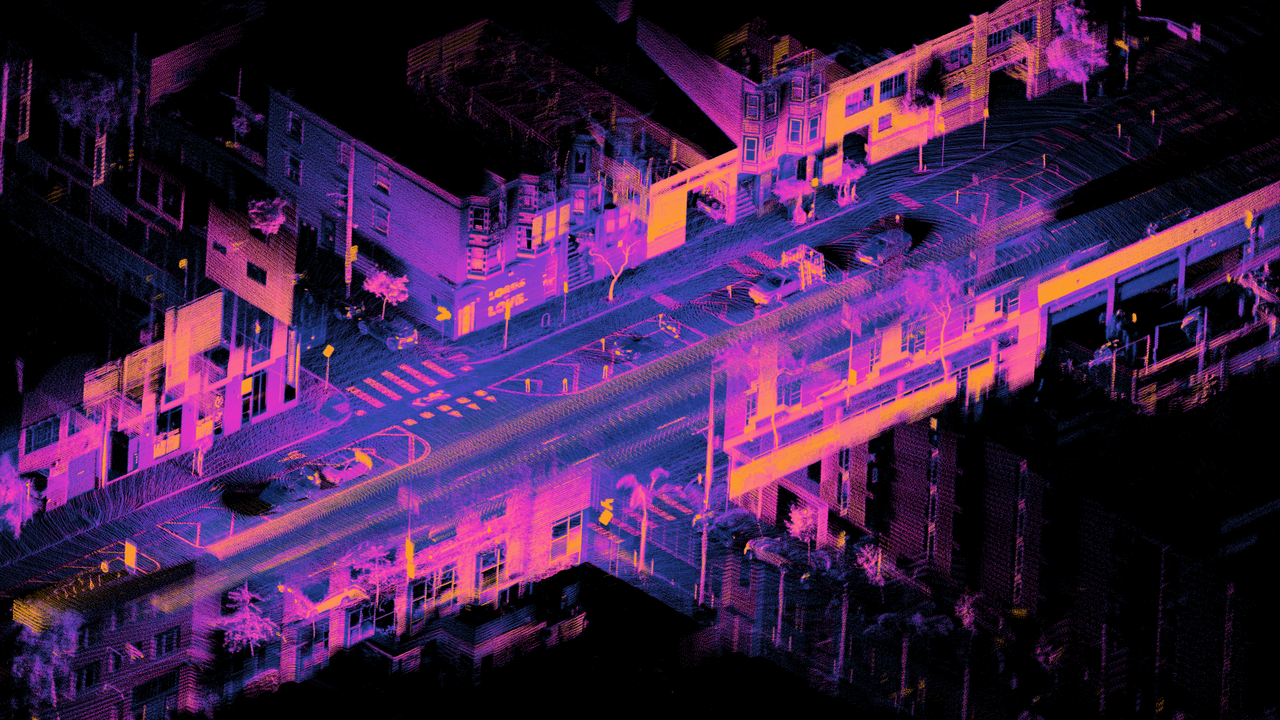
Reality Capture คือกระบวนการจับข้อมูลโลกจริงมาเป็นโมเดลดิจิทัล — ด้วยการสแกนด้วยเลเซอร์ (LiDAR) หรือการถ่ายภาพหลายมุมเพื่อคำนวณเป็นโมเดลสามมิติ (Photogrammetry) ผลลัพธ์ที่ได้เรียกว่า Point Cloud ซึ่งจะกลายเป็นรากฐานที่แท้จริงของ Digital Twin ที่สะท้อนโรงงาน “ตามที่มันเป็น” (as-built) ไม่ใช่ “ตามที่แบบบอก” กระบวนการทั้งหมดนี้เรียกอีกชื่อหนึ่งว่า Scan-to-Twin
ทำความรู้จักเครื่องมือก่อน: LiDAR ทำงานอย่างไร
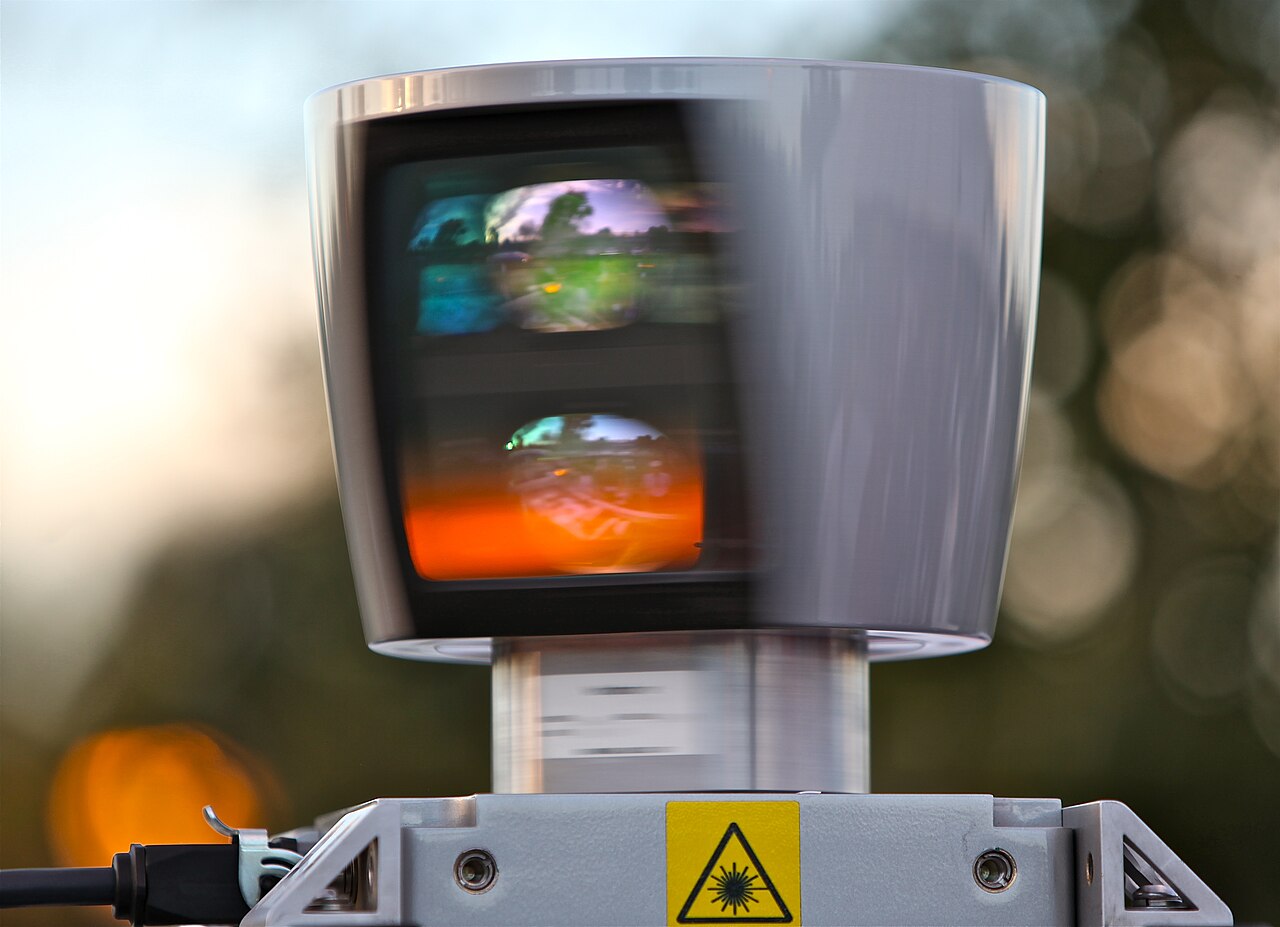
LiDAR (Light Detection and Ranging) ทำงานโดยยิงลำแสงเลเซอร์ไปยังวัตถุแล้ววัดเวลาที่แสงสะท้อนกลับมายังตัวรับ จากนั้นคำนวณระยะทางจากความเร็วแสง เมื่อยิงซ้ำนับล้านครั้งต่อวินาทีพร้อมหมุนสแกนไปทั่วพื้นที่ เครื่องจะได้จุดพิกัดสามมิติจำนวนมหาศาลที่ประกอบกันเป็น “เมฆจุด” ของสภาพแวดล้อมจริง รายละเอียดนั้นสูงมากจนสามารถนำไปใช้วัดขนาดจริงได้
How-to: 6 ขั้นตอนจากโรงงานจริงสู่ Digital Twin
ขั้นที่ 1 — สำรวจหน้างานและวางแผนตำแหน่งสแกน (Scan Plan)
เดินสำรวจพื้นที่ก่อนเสมอ ระบุอุปสรรคแสง (แสงจ้าจากประตูโรงงาน พื้นสะท้อนแสง ผิวโลหะมันวาว) แล้วกำหนดจุดตั้งกล้องให้ทุกมุมมีความซ้อนทับกันอย่างน้อย 30% ระหว่างสแกนแต่ละจุด หากใช้แบบ Handheld SLAM Scanner จะยืดหยุ่นกว่าสำหรับพื้นที่แคบ เช่น ช่องท่อใต้ผิวดินหรือบริเวณท่อร้อย
ขั้นที่ 2 — ลงสแกนในหน้างาน
สแกนแต่ละจุดใช้เวลาไม่กี่นาที โรงงานขนาดกลางอาจต้องลงสแกนหลายสิบถึงหลายร้อยจุด สิ่งสำคัญคือควบคุมคนเดินผ่านให้น้อยที่สุดระหว่างสแกน เพราะ “คน” จะกลายเป็น noise ใน point cloud ด้วยเหตุผลเดียวกัน ควรสื่อสารกับฝ่ายผลิตล่วงหน้าเพื่อจองช่วงเวลา เช่น วันหยุดปฏิบัติการหรือช่วงเปลี่ยนกะ
ขั้นที่ 3 — รวมจุดสแกน (Registration)
ไฟล์สแกนแต่ละจุดคือ “ภาพตัด” ของพื้นที่ ต้องนำมาเชื่อมกันเป็นแผนที่เดียว กระบวนการนี้เรียกว่า Point Set Registration โดยอัลกอริทึมที่ใช้แพร่หลายคือ ICP (Iterative Closest Point) ซึ่งขยับ point cloud สองชุดที่มีส่วนซ้อนทับกันเล็กน้อยทีละรอบ จนจุดทั้งสองชุดเข้ากันที่สุด ค่า error ของการ registration ที่ดีควรอยู่ในระดับมิลลิเมตรถึงไม่กี่มิลลิเมตร
ขั้นที่ 4 — ทำความสะอาดและตัด Noise
Point cloud ดิบมีสิ่งแปลกปลอมเสมอ — คนเดินผ่าน รถโฟล์คลิฟท์ ฝุ่นในอากาศ แสงกระจายจากผิวมันวาว ขั้นนี้คือการลบจุดเหล่านี้ออก และแยกชั้นข้อมูล เช่น ตัดเพดานออกเพื่อมองลงมาจากด้านบน (top-down view) หรือแยกเฉพาะท่อและโครงสร้าง
ขั้นที่ 5 — สร้างโมเดล (Surface Reconstruction / Modeling)
Point Cloud ตอบโจทย์การวัดและตรวจสอบ แต่ Digital Twin ที่ใช้งานได้ต้องเป็นโมเดลที่ “เบา” พอสำหรับ software — นิยมแปลงเป็น Mesh (Polygon/Triangle Mesh) สำหรับงานแสดงผลและจำลอง หรือ NURBS / CAD Model สำหรับงานวิศวกรรมที่ต้องการความแม่นยำ ขั้นนี้เป็นขั้นที่กินแรงงานที่สุด และเป็นจุดที่ต้องตัดสินใจว่าจะโมเดลระดับใด: ทำเฉพาะอุปกรณ์สำคัญเป็น CAD เต็มรูปแบบ ส่วนโครงสร้างอาคารเป็น mesh ก็พอ
ขั้นที่ 6 — เชื่อมโมเดลเข้ากับข้อมูลเรียลไทม์
จุดที่ทำให้โมเดลกลายเป็น Digital Twin แท้ๆ คือการผูกข้อมูลสดจากระบบควบคุม (PLC/SCADA/IIoT Sensor) เข้ากับอุปกรณ์ในโมเดล — ปั๊มตัวที่ 3 ในโมเดลแสดงสถานะจริงจาก SCADA ท่อส่วนนั้นแสดงอุณหภูมิจากเซ็นเซอร์ IIoT เมื่อทำครบ คุณจะได้โรงงานเสมือนที่เดินได้ วัดได้ และ “รู้” ว่าอะไรกำลังเกิดขึ้น
LiDAR vs Photogrammetry — เลือกอย่างไร
| ประเด็น | LiDAR Scanning | Photogrammetry |
|---|---|---|
| หลักการ | ยิงเลเซอร์ วัดเวลาแสงสะท้อนกลับ (Time-of-Flight) | ถ่ายภาพหลายมุมทับซ้อน แล้วคำนวณพิกัดจากภาพ |
| ความแม่นระดับมิลลิเมตร | ดีมาก เหมาะงานวัดมิติและ clearance | ปานกลาง ขึ้นกับคุณภาพกล้องและจำนวนภาพ |
| สภาพแสง | ทำงานได้ในที่มืด (active sensing) | ต้องมีแสงส่องสว่างเพียงพอ |
| ผิวที่ท้าทาย | ผิวมันวาว/กระจก/โลหะขัดมัน สะท้อนแสงเพี้ยน | ผิวเรียบสีเดียว ไร้ลวดลาย จับจุดไม่ติด |
| สีและ Texture ของโมเดล | ต้องใช้กล้องในตัวเสริม (RGB camera) ประกอบ | ได้สีสันสมจริงโดยตรงจากภาพถ่าย |
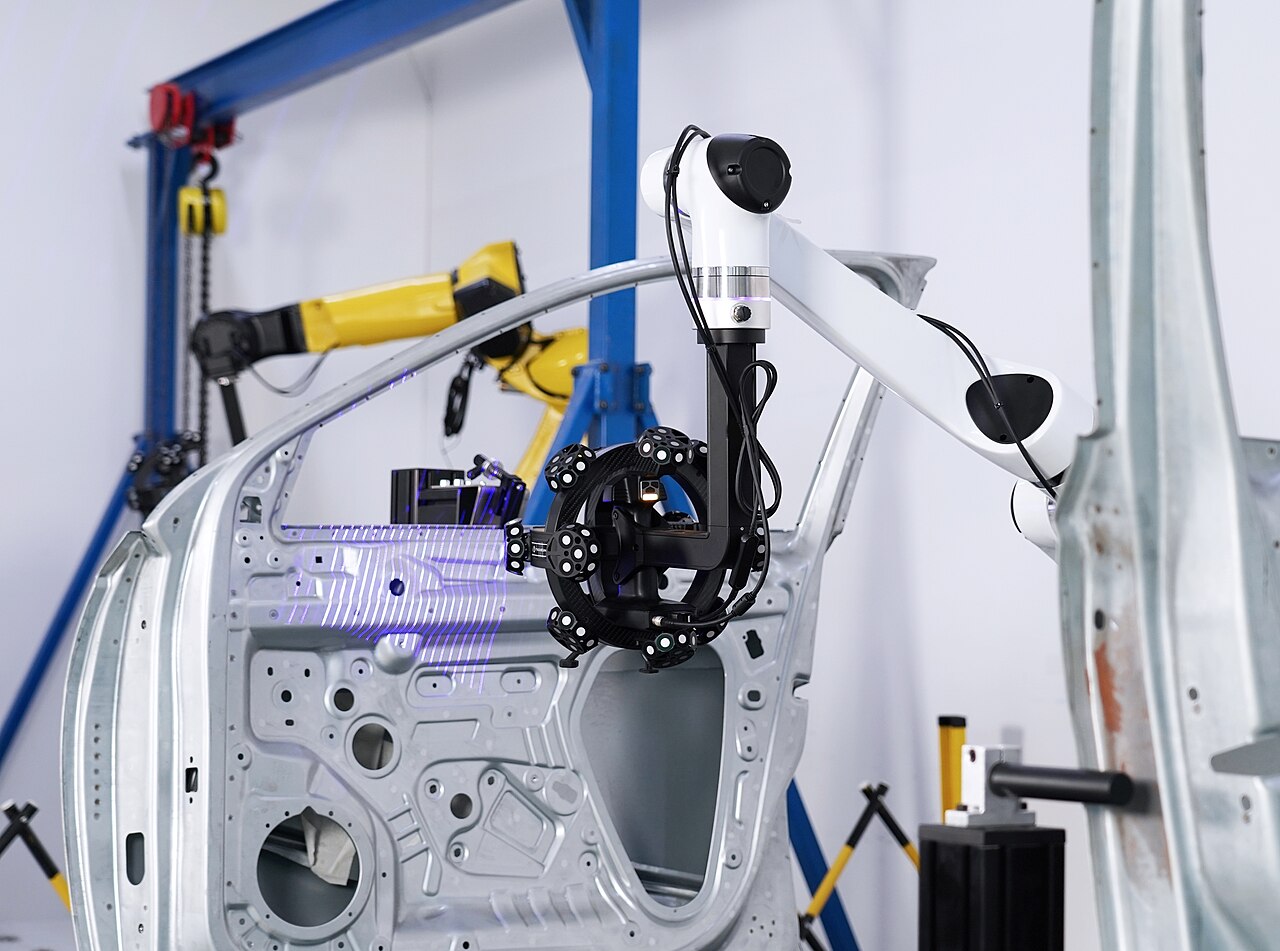
| เหมาะกับงาน | โรงงาน ท่อ โครงสร้างเหล็ก พื้นที่ในอาคาร | อาคารภายนอก ลานกองสินค้า สินทรัพย์ขนาดใหญ่ งานมรดก |
ประโยชน์ที่โรงงานได้รับจริงจาก Scan-to-Twin
- วางแผนย้าย/เพิ่มเครื่องจักรแบบไม่ต้องเดา — ตรวจ clearance ระหว่างเครื่องจักรกับผนัง ท่อลม และโครงเหล็ก ก่อนสั่งซื้อและติดตั้งจริง ลดความเสี่ยง “เครื่องมาถึงแล้วลงไม่ได้”
- จำลองการเดินของ AGV และ Material Flow — point cloud ให้ความกว้างทางจริงของทุกช่องเดิน เพื่อ simulate เส้นทาง AGV ก่อนตัดสินใจลงทุน
- จัดทำแบบ As-built ที่แท้จริง — สำหรับโรงงานที่แฟ้มแบบหายหรือไม่เคยอัปเดต การสแกนคือทางเลือกเดียวที่ให้ความจริงได้เร็ว
- ลดเวลา Design Review — ทีมออกแบบเดินสำรวจโรงงานเสมือนได้จากหน้าจอ ไม่ต้องเดินทางมาหน้างานทุกครั้งที่มีคำถาม
ข้อควรจำ: Reality Capture ไม่ใช่แค่ “ถ่ายรูปสวยๆ” — คุณค่าอยู่ที่ความแม่นยำที่ผ่านการควบคุมคุณภาพ และการจัดระเบียบข้อมูลให้ค้นหาได้ อัปเดตได้ และเชื่อมกับระบบอื่นได้ในอนาคต โรงงานที่สแกนครั้งเดียวแล้วไม่มีกระบวนการอัปเดตเมื่อมีการปรับปรุงหน้างาน จะได้ “point cloud เก่า” ที่เสื่อมค่าตามเวลา เช่นเดียวกับแฟ้ม CAD ที่ไม่ถูกอัปเดตในอดีต
มุมมองจาก Honey Corporation
การสร้าง Digital Twin ที่คนใช้เชื่อถือได้ เริ่มจากข้อมูลพื้นฐานที่ตรงกับความจริง Honey Corporation ให้ความสำคัญกับขั้นตอน Reality Capture ในโครงการ Digital Twin และระบบ IoT ของลูกค้า เพราะเราเห็นมาแล้วว่าโครงการที่ข้ามขั้นตอนนี้ไป มักประสบปัญหาโมเดลไม่ตรงงานจริงจนทีมหน้างานเลิกใช้ ทีมงานของเราพร้อมให้คำปรึกษาตั้งแต่การสำรวจหน้างาน การวางแผนสแกน ไปจนถึงการเชื่อมโมเดลเข้ากับข้อมูลเรียลไทม์จากระบบควบคุมของคุณ
Key Takeaways
- แฟ้ม CAD เก่าส่วนใหญ่ไม่ตรงกับโรงงานจริง — Reality Capture ด้วย LiDAR/Photogrammetry คือทางออกให้ Digital Twin เริ่มจากความจริง (as-built) ไม่ใช่ความเข้าใจผิด
- LiDAR วัดระยะด้วยเวลาแสงสะท้อนกลับ — ได้ Point Cloud ที่แม่นระดับมิลลิเมตรและทำงานได้ในที่มืด เหมาะกับงานภายในโรงงาน
- Registration ด้วย ICP คือหัวใจของการรวมสแกน — วางแผนให้ทุกจุดสแกนมีส่วนซ้อนทับกัน แล้วตรวจ error หลังรวมทุกครั้ง
- เลือกระดับโมเดลให้คุ้มงาน — Mesh สำหรับแสดงผลและจำลอง NURBS/CAD สำหรับงานวิศวกรรมที่ต้องการความแม่น ไม่ต้อง CAD ทุกตารางนิ้วของโรงงาน
- Digital Twin ต้องมีข้อมูลเรียลไทม์ — โมเดลที่ไม่ผูกกับข้อมูลจาก PLC/SCADA/IIoT เป็นแค่โมเดล 3 มิติ ไม่ใช่ทวิน
- ต้องมีกระบวนการอัปเดต — เมื่อหน้างานเปลี่ยน โมเดลต้องเปลี่ยนตาม ไม่เช่นนั้นจะกลายเป็นข้อมูลเก่าที่เสื่อมค่า
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้าน Digital Twin, Reality Capture และการเชื่อมต่อข้อมูลระบบควบคุมสู่โมเดลสามมิติ พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th