
ทีมวิศวกรหลายทีมที่ทดลองใช้ AR ในโรงงานเจอปัญหาเดียวกันเกือบทุกครั้ง — Demo วันแรกเป็นไปได้ด้วยดี แว่น AR ชี้ให้เห็นคำอธิบายใต้ฝาครอบเกียร์ลดความเร็วพอดีตำแหน่ง แต่พอช่างเทคนิคกลับมาทำงานจริงในสัปดาห์ถัดมา ข้อความเดิมกลับลอยเหนือพื้นโรงงาน หรือไปเกาะอยู่กับราวกันสั่นข้างเคียง
ปัญหานี้ไม่ใช่ความล้มเหลวของ AR แต่เป็นการออกแบบระบบ Spatial Anchoring ที่ยังไม่ครบ บทความนี้เจาะลึกกลไกการตรึงตำแหน่งเสมือนให้ติดกับโลกกายภาพอย่างถาวร ตั้งแต่หลักการทางคณิตศาสตร์ ไปจนถึงแนวปฏิบัติที่ทีมงาน Honey Corporation ใช้เวลาติดตั้งระบบ AR คู่กับ Digital Twin ในโรงงานจริง
ปัญหาเบื้องหลังคำว่า “คำสั่งงานลอยไม่ตรงที่”
อุปกรณ์ AR ทุกเครื่องต้องตอบคำถามเดียวกันตลอดเวลา: ตำแหน่งและมุมมองของฉันเทียบกับโลกจริงตอนนี้คืออะไร คำถามนี้ตอบด้วยกระบวนการ Tracking ซึ่งมีข้อจำกัดทางกายภาพสามข้อ
- Drift เชิงสะสม — การประมาณการเคลื่อนที่จากเซ็นเซอร์ IMU (Inertial Measurement Unit) มีค่าคลาดเคลื่อนเล็กน้อยทุกวินาที หลังเดิน 10 นาทีในโรงงาน ความคลาดเคลื่อนสะสมอาจถึงหลายสิบเซนติเมตร
- การสูญเสีย Tracking — เมื่อคนงานเดินผ่านมุมอับสัญญาณหรือห้องที่ผนังเรียบไม่มีจุดอ้างอิง ระบบจะ “หลง” ชั่วคราว และเมื่อกลับมาจับได้ใหม่ ตำแหน่งเดิมอาจเพี้ยน
- สภาพแสงที่เปลี่ยน — โรงงานกลางวันกับกลางคืน หรือฝุ่นในอากาศ ทำให้จุดอ้างอิงภาพ (Feature Points) ที่กล้องมองเห็นต่างกันโดยสิ้นเชิง
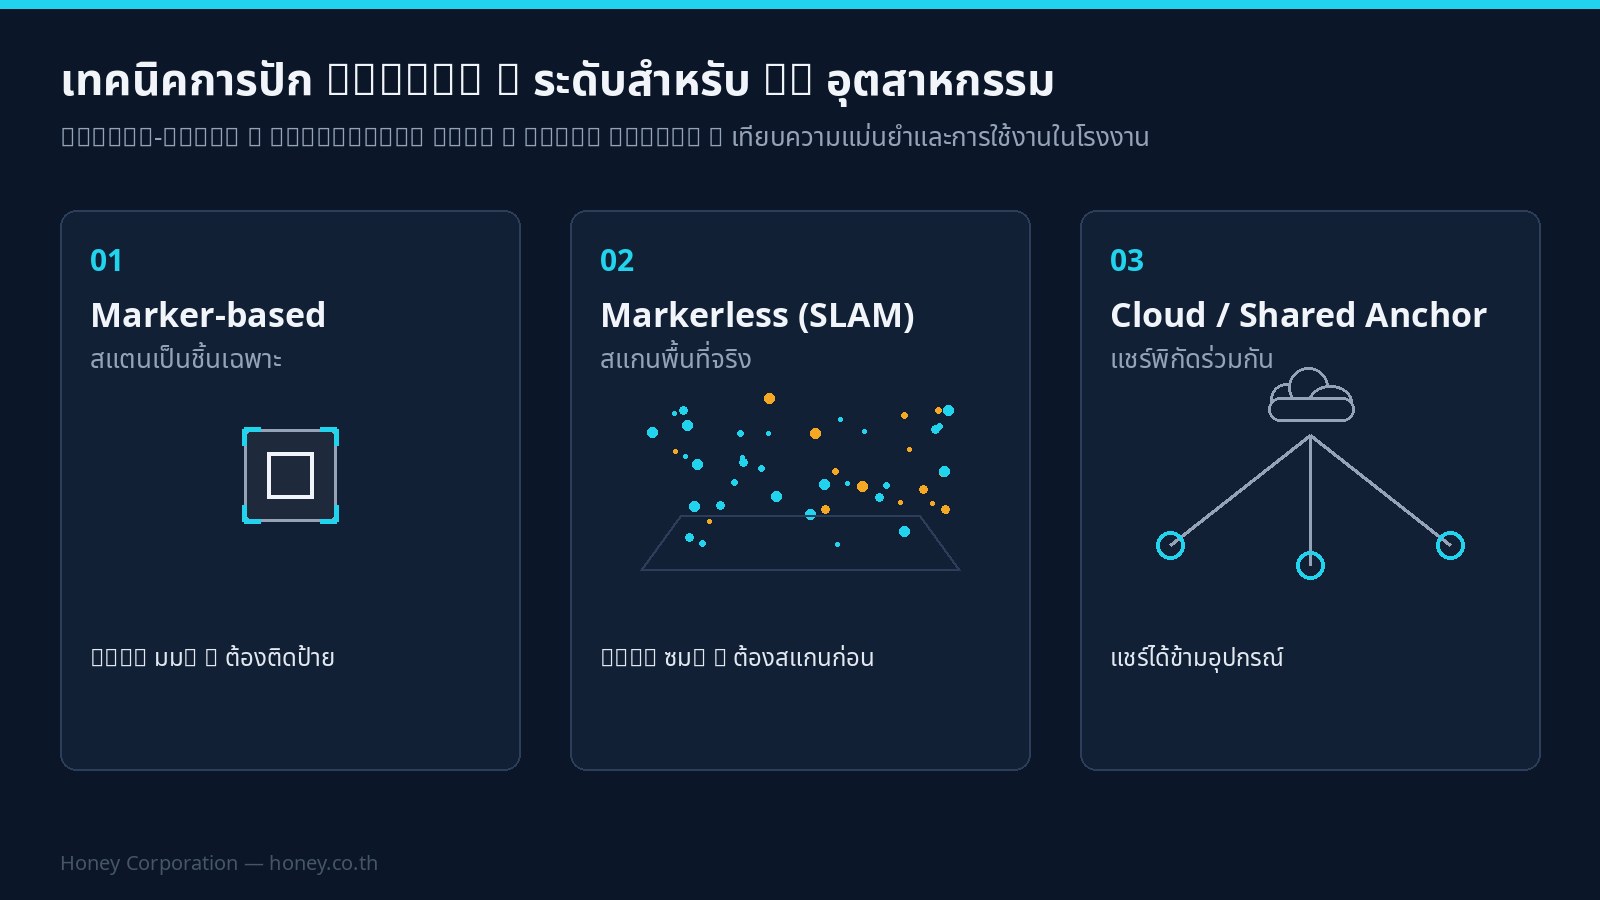
สามแนวทางหลักในการปัก Anchor
การเลือกเทคนิค Anchoring คือการชั่งน้ำหนักระหว่างความแม่นยำ ความทนทานต่อการเปลี่ยนแปลงสภาพแวดล้อม และต้นทุนการเตรียมหน้างาน ตารางนี้สรุปข้อตกลงหลักของแต่ละแนวทาง
| เทคนิค | ความแม่นยำทั่วไป | ต้องเตรียมอะไร | ทน Layout เปลี่ยน | เหมาะกับงาน |
|---|---|---|---|---|
| Marker-based | ประมาณ ±2–5 มม. | ติดป้ายลายเฉพาะบนเครื่องจักร | ต่ำ (ย้ายป้าย = ต้องทำใหม่) | จุดเช็คเฉพาะ เครื่องเดิมซ้ำๆ |
| Markerless SLAM | ประมาณ ±1–3 ซม. | สแกนพื้นที่ครั้งแรก (Depth Camera) | ปานกลาง | พื้นที่กว้าง เดินสำรวจอิสระ |
| Cloud Anchor | ขึ้นกับผู้ให้บริการ (ซม.ระดับ) | เครือข่าย + การเชื่อมต่อบริการ | ปานกลาง–สูง | ทีมหลายคนแชร์พิกัดร่วม |
Marker-based: แม่นที่สุด แต่เปราะที่สุด
ป้ายลายเฉพาะ (Fiducial Marker) คือ “บัตรประชาชน” ของเครื่องจักรในโลก AR กล้องจับมุมและขนาดของป้าย แล้วคำนวณตำแหน่ง 6 องศาอิสระ (6-DoF) ได้ทันทีโดยไม่ต้องพึ่งพื้นที่รอบข้าง จุดอ่อนคือความเปราะ — ป้ายเปื้อน ขาด หรือถูกแสงสะท้อน ระบบก็หลุด และหากย้ายเครื่องจักร ป้ายต้องถูกนิยามใหม่ทั้งหมด
Markerless SLAM: อิสระแต่ต้องดูแล Spatial Map
เทคนิค SLAM (Simultaneous Localization and Mapping) สร้างแผนที่ 3 มิติของพื้นที่จากจุดอ้างอิงภาพ (Feature Points) ที่กล้องความลึกมองเห็น ไม่ว่าจะเป็นมุมเหล็ก ขอบตู้ หรือรอยปูนบนเสา แผนที่นี้กลายเป็น “ลายนิ้วมือ” ของพื้นที่ ข้อแลกเปลี่ยนคือเมื่อโรงงานเปลี่ยน Layout แม้เพียงย้ายตู้เก็บของ แผนที่เดิมอาจจับคู่ไม่ตรง และต้องมีกระบวนการจัดการเวอร์ชันของแผนที่อย่างจริงจัง
Cloud Anchor: เมื่อทีมทั้งไลน์ต้องเห็นสิ่งเดียวกัน
โครงสร้างพื้นฐาน Cloud Anchor เก็บคุณลักษณะเชิงพื้นที่ไว้บนเซิร์ฟเวอร์ ทำให้คนหลายคนใช้พิกัดร่วมกันได้ แม้คนละเวลา — ช่างคนแรกวาง Anchor ตอนเช้า ช่างคนที่สองมาตอนบ่ายและเห็นคำอธิบายเสมือนในตำแหน่งเดิม ในบริบทโรงงาน สิ่งสำคัญคือต้องพิจารณาความหน่วงของเครือข่ายและนโยบายข้อมูล เพราะข้อมูลลักษณะเชิงพื้นที่ของพื้นที่ผลิตอาจถูกส่งออกนอกองค์กรขึ้นกับผู้ให้บริการ
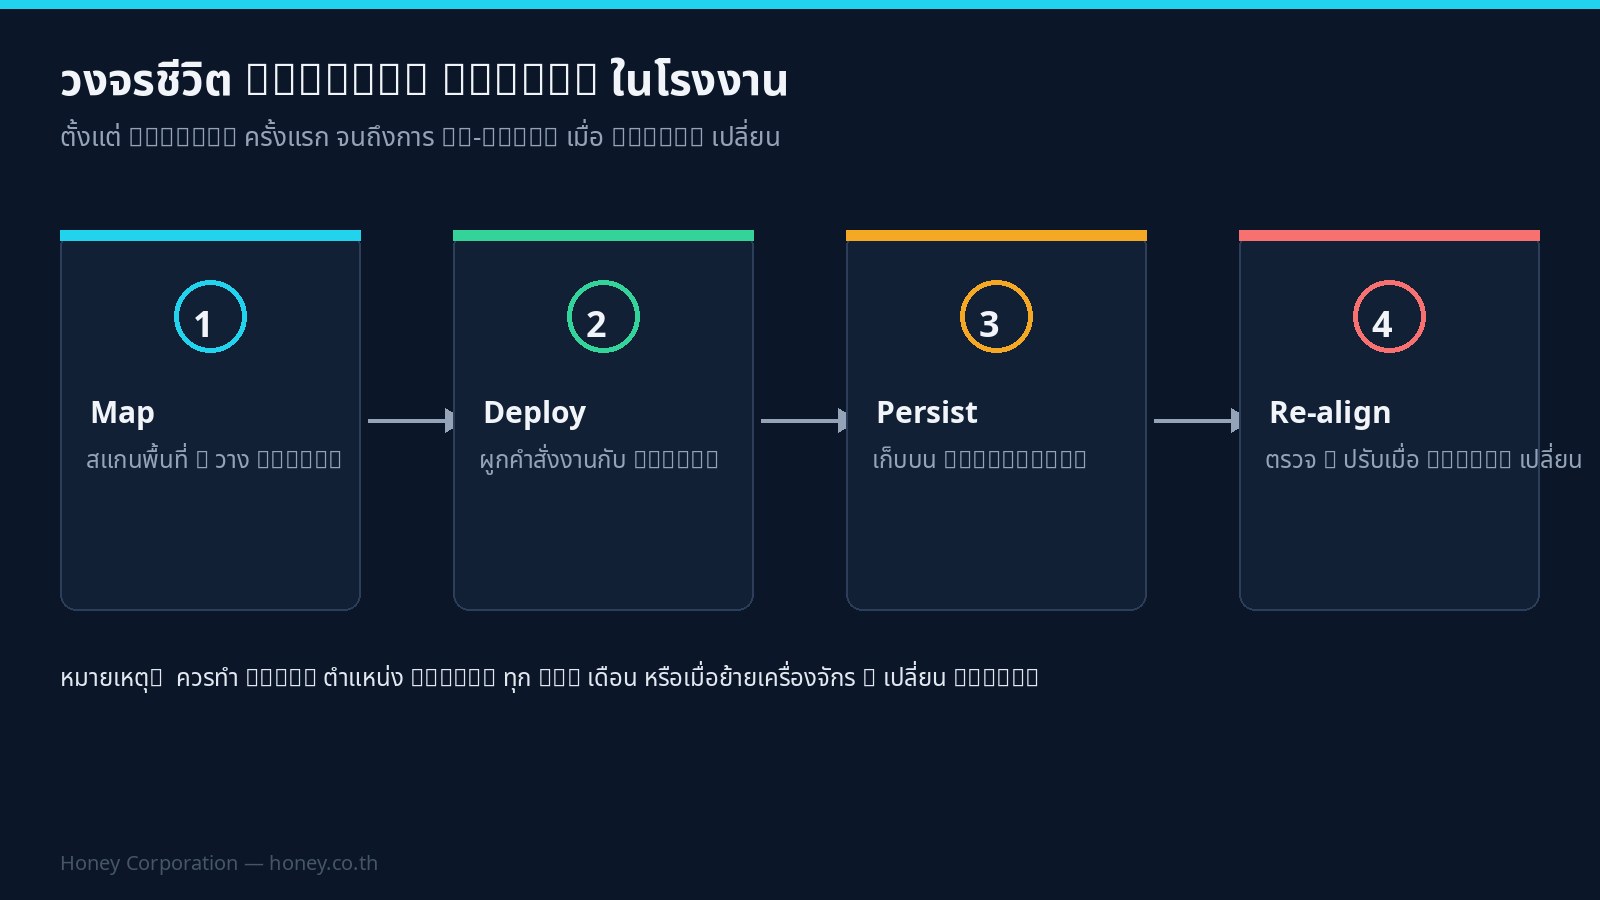
แนวปฏิบัติที่หน้างาน: ทำให้ AR “จำ” ได้จริง
จากประสบการณ์ติดตั้งจริง ทีมงาน Honey Corporation สรุปแนวปฏิบัติที่ทำให้ระบบ AR คงตำแหน่งได้ยั่งยืน:
- วาง Anchor หลายชั้น — ใช้ Marker ที่จุดสำคัญ (เครื่องจักรหลัก) และ SLAM ครอบคลุมพื้นที่ทางเดิน ทำให้ระบบมีทางเลือกยืนยันตำแหน่งเสมอ
- กำหนดจุด Verify ใน Workflow — ก่อนเริ่มงานที่ต้องการความแม่นยำสูง ให้ระบบทดสอบแสดงจุดทดสอบบน Marker จริง ถ้าตรงจึงดำเนินการต่อ ใช้เวลาไม่ถึง 5 วินาที แต่ตัดปัญหาทั้งวัน
- เก็บ Spatial Map เป็น Digital Asset — จัดเก็บพร้อมเวอร์ชัน อ้างอิงกับแบบ Layout ของโรงงาน เมื่อมีการย้ายเครื่องจักร ให้ระบุว่าแผนที่เวอร์ชันใดยังใช้ได้
- ผูกกับ Digital Twin — เมื่อ Anchor อ้างอิงกับโมเดล Digital Twin ที่มีตำแหน่งจริงจากแบบ CAD การเปลี่ยน Layout จะถูกซิงก์กลับมาอัปเดตตำแหน่ง AR โดยอัตโนมัติ
หัวใจของ Persistent AR ไม่ใช่เทคโนโลยีแว่น แต่เป็นวินัยในการจัดการ “พิกัดร่วม” ระหว่างโลกกายภาพกับโลกดิจิทัล — ใครดูแลเรื่องนี้ได้ ระบบ AR ของเขาจะอยู่ได้นานกว่าที่ Demo สัญญาไว้
Key Takeaways
- ความ “ลอยไม่ตรง” ของ AR มาจาก Drift เชิงสะสม การสูญเสีย Tracking และการเปลี่ยนแปลงสภาพแวดล้อม — เป็นปัญหาทางวิศวกรรมที่มีทางแก้
- เลือกเทคนิค Anchoring ตามลักษณะงาน: Marker (±2–5 มม.) สำหรับจุดเฉพาะ, SLAM (±1–3 ซม.) สำหรับพื้นที่กว้าง, Cloud Anchor สำหรับทีมแชร์พิกัดร่วม
- ออกแบบระบบหลายชั้น (Marker + SLAM) และมีจุด Verify ก่อนงานความแม่นยำสูงเสมอ
- จัดการ Spatial Map เป็นสินทรัพย์ดิจิทัลที่มีเวอร์ชัน พร้อม Audit ทุก 3–6 เดือน หรือเมื่อ Layout เปลี่ยน
- การผูก Anchor กับ Digital Twin ทำให้การเปลี่ยนแปลง Layout ซิงก์กลับสู่ระบบ AR โดยอัตโนมัติ
- โรงงานที่จะใช้ AR จริงจังควรวางแผนเรื่องความมั่นคงของพิกัดตั้งแต่วันออกแบบ ไม่ใช่หลังเจอปัญหาที่หน้างาน
Honey Corporation พร้อมให้คำปรึกษา
ทีมงานของเรามีความเชี่ยวชาญด้านระบบ AR อุตสาหกรรมและ Digital Twin พร้อมออกแบบและติดตั้งระบบให้เหมาะกับธุรกิจของคุณ
📞 โทร: 09-23242995 | อีเมล: support@honey.co.th
เว็บไซต์: www.honey.co.th