How-to: Expert Knowledge Capture ด้วย AR — 6 ขั้นตอนกู้ความรู้จากวิศวกรอาวุโสก่อนเกษียณ พร้อมเปลี่ยนเป็น Digital Work Instructions
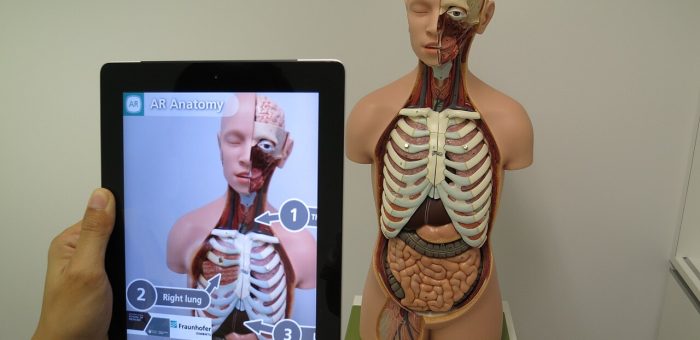
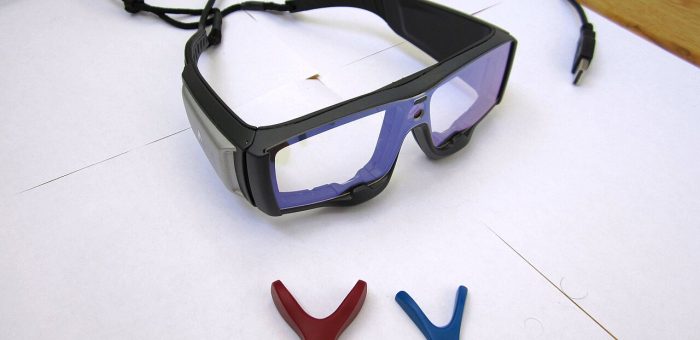
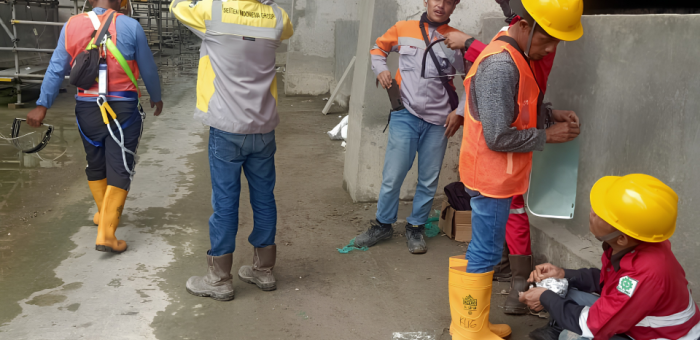
โรงงานหลายแห่งในไทยกำลังเผชิญความเสี่ยงที่ไม่ปรากฏในงบการเงิน: วิศวกรอาวุโสที่ดูแลเครื่องจักรสายหลักมา 25 ปี กำลังจะเกษียณ และความรู้ที่อยู่ในหัวของเขา — วิธีฟังเสียงเบาล์วก่อนจะเสีย จุดไหนของไฮดรอลิกที่ต้องเช็คก่อนเสมอ หรือเคล็ดลับตั้งค่าเครื่องหลังเปลี่ยนรุ่นผลิต — จะหายไปพร้อมกัน เทคโนโลยี AR (Augmented Reality) ช่วยแก้ปัญหานี้ได้ด้วยแนวทางที่เรียกว่า Expert Knowledge Capture คือบันทึกความรู้ของผู้เชี่ยวชาญในรูปแบบที่ผูกกับตำแหน่งจริงบนเครื่องจักร (World-Anchored Annotations) แล้วแปลงเป็นคู่มือปฏิบัติงานดิจิทัลที่คนรุ่นใหม่เรียกดูได้บนแว่น AR เหมือนมีอาจารย์ยืนอยู่ข้างๆ ช่างเทคนิคใช้ AR ในงานบริการภาคสนาม — โหมดเดียวกับที่ใช้บันทึกความรู้ผู้เชี่ยวชาญแบบ See-What-I-See (ภาพ: Wikimedia Commons, CC BY-SA 4.0) ทำไมต้องเป็น AR ไม่ใช่วิดีโอธรรมดา คำถามแรกที่ผู้จัดการโรงงานมักถามคือ "ถ่ายวิดีโอไว้ดูก็ได้ ทำไมต้องลงทุน AR" คำตอบมีสามชั้น: บริบทเชิงพื้นที่: วิดีโอบันทึกภาพ 2 มิติที่ต้อง "เลื่อนหา" ว่าช่วงไหนพูดถึงชิ้นส่วนไหน ส่วน Annotation บน AR ผูกกับพิกัด 3 มิติบนเครื่องจักรจริง เมื่อช่างรุ่นใหม่สวมแว่นแล้วเดินไปหน้าเครื่อง คำอธิบายจะปรากฏตรงจุดที่ผูกไว้เสมอ แม้มุมมองจะเปลี่ยน Hands-free: งานซ่อมบำรุงต้องใช้มือสองข้าง การหยิบแท็บเล็ตมาเลื่อนดูวิดีโอทำลายสมาธิและเพิ่มความเสี่ยงปนเปื้อน ต่อยอดเป็นฐานข้อมูล: ความรู้ที่บันทึกแบบ AR เป็นข้อมูลมีโครงสร้าง (Object + ตำแหน่ง + คำอธิบาย + สื่อ) ที่สามารถเชื่อมกับ CMMS หรือระบบ MES ภายหลัง กลายเป็นเนื้อหาของ Digital Work Instructions อัตโนมัติ 6 ขั้นตอนบันทึกความรู้ ขั้นที่ 1: จัดลำดับความรู้ตามความเสี่ยง (Knowledge Audit) อย่าเริ่มจาก "อยากบันทึกทุกอย่าง" เพราะจะล้มเพราะขอบเขตกว้างเกินไป ให้ทำเมทริกซ์ 2 แกน: แกนนอนคือระดับความเสี่ยงถ้าความรู้หาย (หยุดสายการผลิต? กระทบความปลอดภัย?) แกนตั้งคือจำนวนคนที่รู้เรื่องนั้นอยู่ (Single Point of Knowledge) — เริ่มบันทึกจากช่อง "เสี่ยงสูง + คนรู้น้อย" ก่อนเสมอ ขั้นที่ 2: เตรียมพื้นที่และเครื่องจักร เลือกสภาพแวดล้อมที่แสงเพียงพอสำหรับ Marker-based หรือ Markerless Tracking (ใช้จุดเด่นของเครื่องจักรเป็น Landmark) หากพื้นผิวเป็นโลหะมันวาวหรือมีการเคลื่อนไหวของคนในพื้นที่ ต้องเผื่อเวลา Calibration เพิ่ม ควรบันทึกทีเดียวให้ครบทุกมุมของสถานีนั้น เพราะการกลับมาบันทึกซ้ำทำให้เกิด Anchor…