บทวิเคราะห์: แว่น MR ในโรงงานปี 2026 — Passthrough vs Optical See-Through, ANSI Z87.1 และ EU Machinery Regulation 2027

บทวิเคราะห์: แว่น MR ในโรงงานปี 2026 — Passthrough vs Optical See-Through, ANSI Z87.1 และ EU Machinery Regulation 2027

Article
ปี 2026 แว่น Mixed Reality สำหรับงานอุตสาหกรรมกำลังอยู่จุดเปลี่ยน: ฝั่ง Consumer Hype เงียบลง แต่ฝั่ง Enterprise กลับโต ตลาด MR Headset สำหรับ Remote Assistance และ Training ในภาคอุตสาหกรรมมีมูลค่า 2.5-3.5 พันล้านดอลลาร์ในปี 2026 และคาดโตถึง 8.8-12.3 พันล้านภายในปี 2034 ที่ CAGR ราว 17% (Meticulous Market Intelligence) แต่ประเด็นที่ผู้จัดการโรงงานควรถามไม่ใช่ "จะซื้อแว่นตัวไหน" หากคือ "แว่นที่จะเข้าพื้นที่โรงงานของเราต้องผ่านอะไรบ้าง" — เพราะในโลกอุตสาหกรรม คำตอบไม่ได้อยู่ที่ Resolution หรือ FOV แต่อยู่ที่ใบรับรองความปลอดภัยและสถาปัตยกรรมออปติกัลที่เลือกใช้ สองสถาปัตยกรรมที่ต้องเข้าใจก่อนตัดสินใจ แว่น MR ทั้งตลาดแบ่งได้เป็น 2 ค่ายใหญ่ตามวิธีที่ตามนุษย์มองเห็น "โลกจริง" ผ่านอุปกรณ์: สองสถาปัตยกรรมของแว่น MR: Video Passthrough ที่ตามองภาพจากกล้อง และ Optical See-Through ที่ตามองโลกจริงโดยตรง (ภาพ: Honey Corporation) Video Passthrough (แว่นตระกูล Consumer ส่วนใหญ่ปี 2026) ใช้กล้องหลายตัวจับภาพโลกจริง ประมวลผล แล้วแสดงบนจอต่อตา ข้อดีคือผสม CGI ได้สมบูรณ์แบบ ข้อแลกเปลี่ยนคือมี Latency ~10-20 ms ระหว่างหัวขยับกับภาพที่เห็น และ ถ้าไฟดับ หรือระบบค้าง ผู้สวมใส่จะมองไม่เห็นอะไรเลยชั่วขณะ — ความเสี่ยงที่บนโต๊ะทำงานยอมรับได้ แต่ใกล้เครื่องจักรกำลังสูงไม่ได้ Optical See-Through ใช้เลนส์โปร่งแสง Holographic Waveguide ตามองโลกจริงตรงๆ ภาพดิจิทัลวางทับด้วยแสง ไม่มี Latency ต่อโลกจริง และอุปกรณ์ดับก็ยังมองเห็นโลกจริงเสมอ — เหตุผลที่งาน Safety-Critical เช่น การแพทย์และโรงงานจริงจังส่วนใหญ่ยังเลือกแนวนี้ แลกกับความสว่างภาพเสมือนที่จำกัดกว่า ใบรับรองที่ต้องเช็คก่อนแว่นแตะพื้นที่ผลิต โรงงานที่นำอุปกรณ์สวมใส่เข้าไปในพื้นที่ควบคุม มักตกหลุมพรางเดียวกัน: ซื้ออุปกรณ์เพราะสเปคดี แต่ถูก EHS กักไว้เพราะไม่มีใบรับรอง รายการที่ต้องเช็คมีดังนี้ มาตรฐานและใบรับรองที่ต้องตรวจก่อนนำแว่น MR เข้าพื้นที่โรงงาน (ภาพ: Honey Corporation) จุดที่ต้องระวังมากคือ EU Machinery Regulation ที่มีผลบังคับใช้มกราคม 2027 — กติกาใหม่ที่ครอบคลุมอุปกรณ์ที่ใช้งานร่วมกับเครื่องจักร…
Read More
Case Study: AR Assembly Guidance ลดเวลาประกอบ 35.34% และ Error เหลือครึ่ง — ผลทดลองจริง 28 คน จาก Paper Manual

Case Study: AR Assembly Guidance ลดเวลาประกอบ 35.34% และ Error เหลือครึ่ง — ผลทดลองจริง 28 คน จาก Paper Manual

Article
สายการผลิตประกอบมอเตอร์แห่งหนึ่งในเอเชีย เคยมี KPI ที่หลายโรงงานคุ้นเคย: First Pass Yield 95% ฟังดูดีจนกระทั่งคูณด้วยจำนวนสเต็ป — งานประกอบที่มี 20 ขั้นตอน ถ้าแต่ละขั้นพลาด 0.5% โอกาสชิ้นงานหนึ่งชิ้นผ่านครบทุกขั้นโดยไม่พลาดเหลือแค่ ~90% และค่าแก้ไข Re-work ก็กินกำไรเงียบๆ ปีละหลายล้าน ปัญหาเดิมๆ ที่ทุกโรงงานเจอ: คู่มือประกอบกระดาษเล่มหนา อ่านช้า ล้าสมัยเร็ว และแปลเป็นภาษาที่ช่างใหม่เข้าใจยาก เมื่อผลิตภัณฑ์เปลี่ยนรุ่นทุก 6-12 เดือน คู่มือที่เพิ่งอัปเดตก็เก่าอีกแล้ว บทความนี้เล่ากรณีศึกษาจากงานวิจัยจริงว่าการเปลี่ยนคำสั่งงานจากกระดาษไปเป็น AR Guidance ให้ผลต่างกันแค่ไหน พร้อมตัวเลขที่วัดด้วยเครื่องมือมาตรฐาน Case Study: งานวิจัย 28 คน กับงานประกอบ PCB ร่วมกับหุ่นยนต์ งานวิจัยใน International Journal of Advanced Manufacturing Technology (2026) 26:19355 ทดลองแบบ Within-Subject กับผู้เข้าร่วม 28 คน ให้ทำงานประกอบ PCB ที่ระดับความยากเท่ากัน 2 เงื่อนไข: คู่มือกระดาษ และ AR Assistance ที่แสดงคำแนะนำตรงตำแหน่งจริงบนชิ้นงาน วัดผลด้วย SUS (System Usability Scale) และ NASA-TLX (Workload) ผลคือ: เวลาทำงานเสร็จสั้นลง 35.34% เมื่อเทียบกับคู่มือกระดาษ อัตราความผิดพลาดลดจาก 6.89% เหลือ 3.57% (ลดเกือบครึ่ง) Workload ต่ำกว่าอย่างมีนัยสำคัญ และคะแนน Usability สูงกว่าอย่างมีนัยสำคัญทางสถิติ ผลการทดลอง 28 คน: เวลาเสร็จงานลด 35.34% อัตราผิดพลาดลดเกือบครึ่ง (ที่มา: Int J Adv Manuf Technol 2026, ภาพ: Honey Corporation) นี่ไม่ใช่ผลแปลกใหม่ — งานวิจัยตั้งแต่ Tang et al. (2003) พบว่าคำสั่งงาน 3D Overlay ลด Error Rate ได้ถึง 82% และงานวิจัย RCNA 2020 ที่ใช้ AI Vision ตรวจเครื่องมือร่วมกับ AR ลดทั้งเวลาประกอบ…
Read More
VR Plant Layout: ออกแบบผังโรงงานในโลกเสมือน ก่อนย้ายเครื่องจักรจริง — จาก Point Cloud ถึง Material Flow ที่วัดผลได้

VR Plant Layout: ออกแบบผังโรงงานในโลกเสมือน ก่อนย้ายเครื่องจักรจริง — จาก Point Cloud ถึง Material Flow ที่วัดผลได้

Article
โรงงานหลายแห่งย้ายเครื่องจักรครั้งใหญ่ทีเดียวเป็น "หมักหมม" ของโครงการ Relocation ทั้งโครงการ เพราะเป็นจังหวะเดียวที่แก้ผังได้โดยไม่ต้องหยุดสายการผลิตปกติ แต่คำถามคลาสสิกที่ตามมาเสมอคือ: ผังที่ดูดีบนจอ CAD ทำไมพอเครื่องจักรมาถึงหน้างานถึงไม่เข้า มุมจับไม่ได้ ทางเข็นลำเลียงแคบ และคนงานเดินชนกันตรงจุดที่แบบว่ากว้างพอ? คำตอบที่งานวิจัยยืนยันซ้ำๆ คือ มนุษย์เราตีความแบบ 2D ไม่เท่ากันจริงๆ วิศวกรแต่ละคนนั่งดูแบบเดียวกันแต่ "ภาพในหัว" คนละเรื่อง งานวิจัยจาก Winter Simulation Conference ที่ทำ workshop กับทีมโรงงานจริงพบว่า พอเปลี่ยนไปใช้โมเดล 3D สมจริงแล้วการถกเถียงเปลี่ยนไปทันที — ทุกคนพูดถึง Space ชุดเดียวกัน ไม่ใช่ Mental Model ของใคร และเปลี่ยนแปลงที่เสนอถูก implement แล้ววัดผลได้ภายในไม่กี่นาที กรณีศึกษาที่มีตัวเลขจริง: 6 สถานีงานในโปแลนด์ งานวิจัยล่าสุดปี 2026 จาก Silesian University of Technology ตีพิมพ์ใน Sustainability 18(6):2834 เป็นกรณีศึกษาโรงงานจริง 6 สถานีงาน สร้างโมเดลจำลองในโปรแกรมตระกูล Discrete Event Simulation แล้วตรวจสอบด้วย VR แบบ Immersive ก่อนนำไปปรับปรุงจริง ผลลัพธ์หลังปรับปรุงตามสิ่งที่ค้นพบใน VR: ผลผลิตรวม เพิ่มจาก 719 เป็น 829 ยูนิต (+15.3%) ระยะเดินรวมของโอเปอเรเตอร์ ลดลง 107.76 เมตร (8,854 เหลือ 8,747 เมตร) การใช้ไฟฟ้าต่อผลผลิตเท่ากัน ลดจาก 14.06 เป็น 13.59 kWh ปัญหา Ergonomics ที่สังเกตเจอ จาก 4 จุดเหลือ 0 จุด ตัวเลขที่น่าสนใจที่สุดคือสถานีงาน M2 ที่ระยะเดินลดฮวบจาก 1,533 เหลือ 838 เมตร (ลด ~45%) เพียงแค่ย้ายจุดพักของและปรับเส้นทางลำเลียงตามที่เห็นใน VR ว่าคนงานเดินวนเวียนผิดจุด — สิ่งที่แบบ 2D ไม่เคยบอกมาก่อน กระบวนการออกแบบผังโรงงานด้วย VR ตั้งแต่ Reality Capture จนถึง Layout ที่อนุมัติ (ภาพ: Honey Corporation) ทำไม 2D CAD ตกปัญหาที่ VR…
Read More
Case Study: หุ่นยนต์ 3 ค่ายที่ไม่คุยกัน — ISO 21423:2026 ปลดล็อก Interoperability ของ IMR อย่างไร

Case Study: หุ่นยนต์ 3 ค่ายที่ไม่คุยกัน — ISO 21423:2026 ปลดล็อก Interoperability ของ IMR อย่างไร

Article
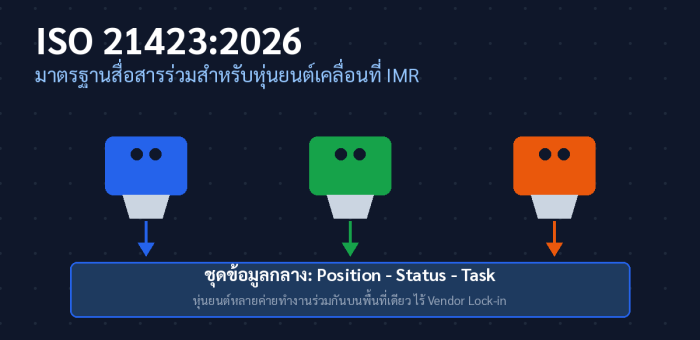
ตอนเปิดโรงงานวันจันทร์: หุ่นยนต์ 3 ค่ายที่ไม่คุยกัน สมมติสถานการณ์ที่เกิดขึ้นจริงในโรงงานประกอบอิเล็กทรอนิกส์แห่งหนึ่ง ที่ลงทุนหุ่นยนต์เคลื่อนที่ (IMR – Industrial Mobile Robot) มา 3 รุ่นจาก 3 ผู้ผลิต ช่วง 4 ปีที่ผ่านมา — ชุดแรกดูแลขนวัตถุดิบจากคลังไปไลน์ SMT ชุดที่สองลำเลียงชิ้นงานกึ่งสำเร็จรูประหว่างไลน์ และชุดที่สามดูแลโซนบรรจุภัณฑ์ แต่ละชุดมาพร้อมซอฟต์แวร์บริหารกองหุ่นยนต์ (Fleet Management System) ของตัวเอง แยกแผนที่ แยกระบบพิกัด แยกหน้าจอควบคุม ผลลัพธ์ที่ได้คือระบบที่ "ใช้งานได้แต่ไม่มีวันคุยกัน" — เมื่อหุ่นยนต์ค่าย A วิ่งผ่านทางเดียวกับค่าย B ทั้งสองฝ่ายเห็นกันเป็นเพียง "สิ่งกีดขวางไม่รู้จัก" ต้องหยุดรอให้อีกฝ่ายเคลื่อนที่ หรือเลี่ยงเป็นวงกว้างโดยไม่จำเป็น ทางเดินที่ออกแบบไว้กว้างพอสำหรับจราจรสองทาง กลายเป็นทางตันเพราะไม่มีกลไกเจรจาลำดับการส่งผ่าน พนักงานยังต้องนั่งจอทั้ง 3 จอเพื่อออกคำสั่งงานทีละระบบ และทุกครั้งที่ต้องการเพิ่มหุ่นยนต์ ทีมไอทีต้องเขียน custom middleware เชื่อมระบบใหม่ทั้งหมดอีกครั้ง นี่คือ "Vendor Lock-in แบบไม่ตั้งใจ" — โรงงานไม่ได้ถูกบังคับ แต่ถูกผูกมัดด้วยความไม่เข้ากันได้ของระบบสื่อสารที่ไม่มีมาตรฐานกลาง ISO 21423:2026 — มาตรฐานกลางที่อุตสาหกรรมรอคอย ต้นเดือนพฤศจิกายน 2026 องค์กร Association for Advancing Automation (A3) ประกาศเปิดตัวมาตรฐานสากลฉบับใหม่ ISO 21423:2026 พัฒนาโดยคณะกรรมการ ISO Technical Committee 299 เพื่อกำหนดข้อกำหนดด้านการสื่อสารร่วมกันระหว่างหุ่นยนต์เคลื่อนที่ ระบบบริหารกองหุ่นยนต์ และอุปกรณ์อื่นในสภาพแวดล้อมอุตสาหกรรม นี่คือครั้งแรกที่อุตสาหกรรมมี "ภาษากลาง" สำหรับการแลกเปลี่ยนข้อมูลระหว่างหุ่นยนต์ต่างผู้ผลิตบนพื้นที่เดียวกันอย่างเป็นทางการ สถาปัตยกรรมการสื่อสารตามมาตรฐาน ISO 21423:2026 — หุ่นยนต์ IMR ทุกค่าย ระบบ Fleet Management และอุปกรณ์โครงสร้างพื้นฐาน (ลิฟต์ ประตูอัตโนมัติ เครื่องจักร) สื่อสารผ่านชุดข้อมูลกลางแบบเดียวกัน (ที่มา: สังเคราะห์โดย Honey Corporation) ชุดข้อมูลกลางที่มาตรฐานกำหนด หัวใจของ ISO 21423 คือการกำหนดกรอบการแลกเปลี่ยนข้อมูลและคำสั่งปฏิบัติการครอบคลุม 3 กลุ่มหลัก: ข้อมูลพิกัดและทิศทาง (Position & Motion): ตำแหน่งปัจจุบัน ความเร็ว และทิศทางการเคลื่อนที่ — ทำให้หุ่นยนต์ทุกตัว "เห็น" เพื่อนต่างค่ายแบบ real-time ไม่ใช่สิ่งกีดขวางนามธรรม สถานะการทำงาน (Status): ความพร้อมของอุปกรณ์และสภาวะปฏิบัติงาน — Fleet…
Read More
Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Article
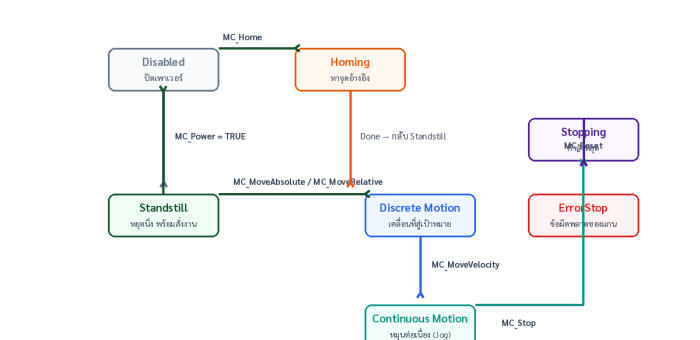
เมื่อก่อนการซิงก์แกนเคลื่อนที่ต้องพึ่งเกียร์กลไก สายพานไทม์มิ่ง และแคมกลไกที่ตัดเฉพาะงาน พอเปลี่ยนสูตรการบรรจุต้องหยุดไลน์เปลี่ยนชิ้นส่วนกันเป็นชั่วโมง วันนี้งานเหล่านั้นย้ายไปอยู่บนซอฟต์แวร์แล้ว ผ่านมาตรฐานฟังก์ชันบล็อกที่กำหนดโดย PLCopen ภายใต้ IEC 61131-3 ปัญหาเก่าของวงการคือแต่ละค่ายมีคำสั่งโมชันของตัวเอง จนย้ายโปรแกรมหรือเปลี่ยนผู้ดูแลทีมใหม่ต้องเรียนรู้ใหม่ทั้งหมด PLCopen Motion Control (Part 1–6) แก้ปัญหานี้ด้วยชุดฟังก์ชันบล็อกมาตรฐานที่ทำงานเหมือนกันทุกแพลตฟอร์ม — เรียนครั้งเดียว ย้ายได้ทุกที่ Axis State Diagram มาตรฐานของ PLCopen — ทุกคำสั่งโมชันคือการเปลี่ยนสถานะของแกน และ ErrorStop ต้องรีเซ็ตด้วย MC_Reset เท่านั้น ระบบสถานะของแกน: ทุกคำสั่งคือการเปลี่ยน State หัวใจของ PLCopen คือ Axis State Diagram ที่กำหนดว่าแกนอยู่ในสถานะใดได้บ้าง: Disabled (ปิดเพาเวอร์), Standstill (หยุดนิ่ง พร้อมรับคำสั่ง), Homing (หาจุดอ้างอิง), Discrete Motion (เคลื่อนที่สู่เป้าหมาย), Continuous Motion (หมุนต่อเนื่อง), Stopping (กำลังหยุด) และ ErrorStop (ข้อผิดพลาด) กฎสำคัญคือ: สั่งเคลื่อนที่ได้เฉพาะจาก Standstill เท่านั้น (ยกเว้นคำสั่งซ้อนทับบางประเภท) MC_Stop ล้ำลำดับทุกคำสั่ง — แกนเข้าสู่ Stopping แล้วจึงกลับ Standstill ErrorStop ต้องใช้ MC_Reset กลับสู่ Standstill ก่อนเสมอ ฟังก์ชันบล็อกหลักที่ต้องรู้จัก งานFunction Blockหน้าที่ เปิด/ปิดเพาเวอร์MC_Powerควบคุม power stage ของไดรฟ์ หาจุดอ้างอิงMC_Homeสร้างตำแหน่งอ้างอิง มีวิธี Homing หลายแบบ (สวิตช์, บล็อกกลไก, Zero Mark) เคลื่อนที่สู่ตำแหน่งMC_MoveAbsolute / MC_MoveRelativeเดินทางสู่พิกัด absolut/ระยะสัมพัทธ์ พร้อมกำหนด Velocity/Acceleration/Jerk หมุนต่อเนื่องMC_MoveVelocityเดินสายพาน/จั๊มพ์ต่อเนื่องจนกว่าจะสั่งหยุด ซิงก์แบบเกียร์MC_GearIn / MC_GearOutล็อกแกนตามให้หมุนตามแกนหลักในอัตราคงที่ ซิงก์แบบแคมMC_CamInกำหนดโปรไฟล์ความสัมพันธ์รายช่วงได้อิสระ หยุด/รีเซ็ตMC_Stop / MC_Resetหยุดควบคุมจากทุกสถานะ / ล้างข้อผิดพลาด Electronic Gear vs Electronic Cam: สองวิธีซิงก์แกนยอดนิยม Gear ใช้เมื่อความสัมพันธ์เป็นเส้นตรง ส่วน Cam เหมาะกับจังหวะที่ซับซ้อนและต้องเปลี่ยนโปรไฟล์ตามสูตรผลิต Electronic Gear เหมาะกับงานที่อัตราส่วนคงที่ เช่น สายพานคู่ที่ต้องเดินด้วยกันตลอด หรือการตัด (Cutoff) ที่ไล่ตามความเร็วสายหลัก —…
Read More
How-to: เชื่อมเซ็นเซอร์ I2C/SPI เข้าสู่ระบบ IIoT ใน 6 ขั้นตอน — จาก Pull-up Resistor ถึง MQTT บน Edge Gateway

How-to: เชื่อมเซ็นเซอร์ I2C/SPI เข้าสู่ระบบ IIoT ใน 6 ขั้นตอน — จาก Pull-up Resistor ถึง MQTT บน Edge Gateway

Article
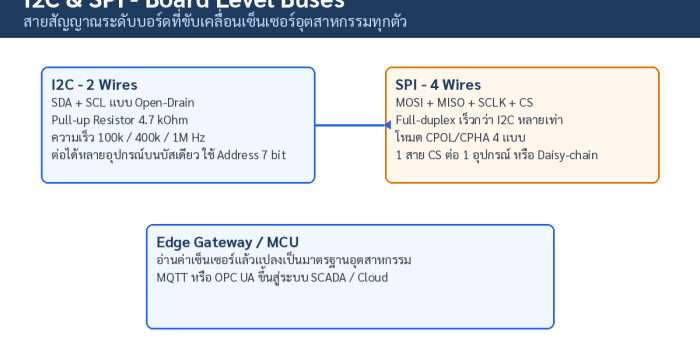
ก่อนข้อมูลเซ็นเซอร์ตัวเดียวจะไปถึงหน้าจอ SCADA หรือ Dashboard บนคลาวด์ได้ มันต้องเดินทางผ่านสองบัสเล็กๆ ที่วิศวกรอิเล็กทรอนิกส์ทุกคนรู้จัก — I2C และ SPI ทั้งคู่เกิดในยุค 80s แต่ยังเป็นปากทางของเซ็นเซอร์อุตสาหกรรมส่วนใหญ่ที่ขายในท้องตลาดทุกวันนี้ บทความนี้สรุปวิธีเชื่อมสองบัสนี้เข้าสู่ระบบ IIoT อย่างเป็นขั้นตอน พร้อมกับดักที่เจอบ่อยในโรงงานจริง เข้าใจสองบัสให้ชัดก่อนออกแบบ I2C ใช้สายแค่ 2 เส้น (SDA, SCL) แบบ open-drain ต้องมีตัวต้านทาน pull-up เสมอ ระบุอุปกรณ์ด้วย address 7 หรือ 10 bit จึงต่อหลายเซ็นเซอร์บนบัสเดียวได้ แลกมาด้วยความเร็วที่ต่ำกว่า SPI และข้อจำกัดเรื่องความจุบัสรวมประมาณ 400 pF ซึ่งแปลว่าสายควรสั้นกว่า 1 เมตร ฝั่ง SPI ใช้ 4 เส้น (MOSI, MISO, SCLK, CS) สื่อสารแบบ full-duplex เร็วได้หลักสิบ MHz แต่ต้องมีสาย CS แยกทุกอุปกรณ์ ทำให้จำนวนขาโตตามจำนวนเซ็นเซอร์ ตารางเทียบ I2C กับ SPI แบบที่วิศวกรใช้ตัดสินใจก่อนลงมือออกแบบบอร์ด 6 ขั้นตอนจากบอร์ดต้นแบบสู่ระบบจริง เลือกเซ็นเซอร์และบัสให้ตรงงาน — ถ้าต้องการอ่านค่าถี่สูงเช่น ความสั่น 100 kHz ของ I2C อาจไม่พอ ให้ใช้ SPI หรือเซ็นเซอร์ที่มี ADC ในตัวแล้วส่งค่าสำเร็จรูป ออกแบบวงจรให้ถูกหลัก — คำนวณค่า pull-up ของ I2C จากความเร็วและความจุบัส (ยิ่งเร็วยิ่งต้องลดค่าตัวต้านทาน) จัดเส้นสัญญาณให้สั้นและห่างจากแหล่งสัญญาณรบกวนเช่นสายมอเตอร์ ทดสอบ signal integrity ก่อนขยายระบบ — ใช้ oscilloscope ดู rise time ของ SDA/SCL และ noise margin ปัญหาที่เจอบ่อยคือ pull-up อ่อนเกินไปทำให้ waveform ไม่ถึง threshold ในเวลาที่กำหนด ต่อระยะไกลอย่างถูกวิธี — เมื่อเซ็นเซอร์อยู่ไกลกว่าที่บัสบอร์ดรับได้ อย่ายืดสาย I2C ตรงๆ ให้ใช้ตัวแปลงระดับบัสเป็นลิงก์ทนทานก่อน เช่น differential transceiver หรือย้ายฝั่ง controller ไปอยู่ใกล้เซ็นเซอร์แล้วส่งข้อมูลดิจิทัลแทน เขียนไดรเวอร์ตาม register map…
Read More
CAN FD: Deep Dive จากเฟรม 8 ไบต์สู่ 64 ไบต์ — เมื่อบัสอายุ 40 ปีกลับมาเป็นทางเลือกของโรงงานยุค IIoT

CAN FD: Deep Dive จากเฟรม 8 ไบต์สู่ 64 ไบต์ — เมื่อบัสอายุ 40 ปีกลับมาเป็นทางเลือกของโรงงานยุค IIoT

Article
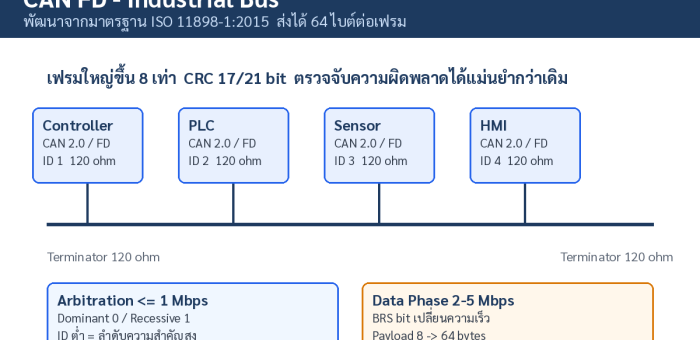
ในโลกที่ทุกคนพูดถึง 5G และ TSN บัสสายคู่อย่าง CAN ที่เกิดขึ้นมากว่า 40 ปีดูเหมือนจะเป็นของเก่า แต่ตัวเลขจากผู้ดูแลมาตรฐานอย่าง CAN in Automation (CiA) บอกเรื่องตรงกันข้าม — มีโหนด CAN ถูกติดตั้งใหม่หลายร้อยล้านตัวทุกปี เพราะมันถูก ทนทาน และพิสูจน์ตัวเองในสภาพแวดล้อมที่รุนแรงที่สุดของโรงงาน สิ่งที่ทำให้มาตรฐานนี้ยังมีชีวิตอยู่ในยุค IIoT คือการอัปเกรดครั้งสำคัญที่ชื่อว่า CAN FD (CAN with Flexible Data-rate) ซึ่งถูกบรรจุเข้ามาตรฐานสากล ISO 11898-1:2015 ปัญหาของ Classical CAN ที่ CAN FD มาแก้ Classical CAN ส่งข้อมูลได้สูงสุดแค่ 8 ไบต์ต่อเฟรม ที่ความเร็วไม่เกิน 1 Mbps ในอดีตที่ข้อมูลคือสถานะเปิด-ปิดของวาล์ว ก็เพียงพอ แต่เมื่อเซ็นเซอร์ยุคใหม่ส่งค่า waveform การสั่น หรือผลวิเคราะห์คุณภาพที่ยาวเป็นร้อยไบต์ ข้อมูลต้องถูกซอยข้ามหลายเฟรม ทำให้ latency สะสมและประสิทธิภาพบัสตกลง CAN FD แก้ด้วยสองจุดหลัก: ขยาย payload เป็น 64 ไบต์ และอนุญาตให้สลับความเร็วกลางเฟรมได้ผ่านบิต BRS — ช่วง arbitrate ใช้ 1 Mbps เพื่อรักษาความยาวสาย แล้วเร่งช่วงข้อมูลขึ้นไปได้ถึง 2–5 Mbps (งานวิจัยจาก CiA ระบุว่าสัดส่วน 1:8 ให้ throughput รวมเพิ่มราว 6 เท่า) โครงสร้างเฟรม Classical CAN เทียบกับ CAN FD — payload ขยายจาก 8 เป็น 64 ไบต์ พร้อมสลับความเร็วช่วงข้อมูลผ่านบิต BRS ตารางเปรียบเทียบแบบย่อ คุณสมบัติClassical CANCAN FD Payload ต่อเฟรมสูงสุด 8 ไบต์สูงสุด 64 ไบต์ ความเร็วช่วงข้อมูลคงที่ 1 Mbps2–5 Mbps (เปลี่ยนกลางเฟรมด้วย BRS) CRC15 bit17/21 bit + Stuff Bit Counter ระยะสายที่ 1 Mbpsราว 40…
Read More
IFR 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 — Deep Dive จากตลาด 16.7 พันล้านดอลลาร์ ถึงฮิวแมนนอยด์ 5,500 ตัว

IFR 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 — Deep Dive จากตลาด 16.7 พันล้านดอลลาร์ ถึงฮิวแมนนอยด์ 5,500 ตัว

Article
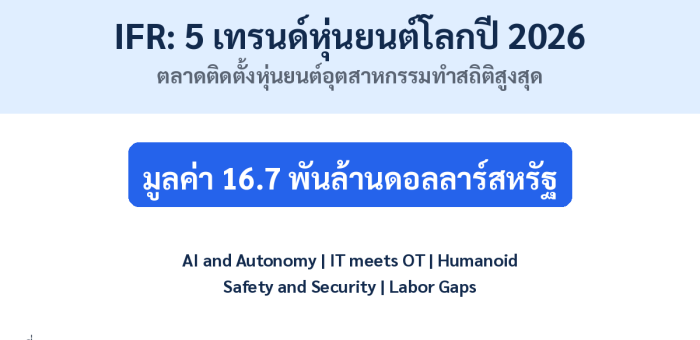
สหพันธ์หุ่นยนต์นานาชาติ (International Federation of Robotics: IFR) รายงานเมื่อเดือนมกราคม 2026 ว่า มูลค่าตลาดติดตั้งหุ่นยนต์อุตสาหกรรมทั่วโลกทำสถิติสูงสุดเป็นประวัติการณ์ที่ 16.7 พันล้านดอลลาร์สหรัฐ พร้อมเผย 5 เทรนด์หุ่นยนต์สำคัญของโลกปี 2026 ที่ถูกขับเคลื่อนด้วย AI ความเป็นอัตโนมัติ และหุ่นยนต์ฮิวแมนนอยด์ — บทความนี้ Deep Dive ทีละเทรนด์ว่าแต่ละอย่างกระทบโรงงานไทยอย่างไร และจุดไหนที่ควรเริ่มลงมือ 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 (ที่มา: International Federation of Robotics, มกราคม 2026) ภาพรวม 5 เทรนด์: ตารางเปรียบเทียบเพื่อการตัดสินใจ เทรนด์ สาระสำคัญ ผลกระทบต่อโรงงานไทย 1. AI and Autonomyหุ่นยนต์ทำงานอย่างอิสระมากขึ้น โดยผสาน Analytical AI, Generative AI และ Agentic AIลดการพึ่งพาการตั้งค่าเส้นทางล่วงหน้า เหมาะกับผลิตภัณฑ์หลากหลายชิ้นเช่นงานประกอบอิเล็กทรอนิกส์ 2. IT meets OTความอเนกประสงค์ของหุ่นยนต์เพิ่มขึ้นเมื่อระบบสารสนเทศผสานกับระบบปฏิบัติการแบบ real-timeหุ่นยนต์หนึ่งเครื่องทำงานได้หลาย task ต้องวางแผน data pipeline ระหว่าง PLC กับระบบบริหารการผลิตให้พร้อม 3. Humanoid Robotsขยายจากอุตสาหกรรมยานยนต์สู่การผลิตทั่วไป ผู้ผลิตรายใหญ่จากจีนส่งมอบแล้วกว่า 5,500 ตัวในปี 2025ยังเป็นช่วงพิสูจน์ความน่าเชื่อถือ โรงงานไทยควรติดตามผลการใช้งานจริงด้าน runtime และต้นทุนบำรุงรักษา 4. Safety and Securityการเชื่อมต่อคลาวด์และ AI เพิ่มความเสี่ยงไซเบอร์ ทั้งการแฮกระบบควบคุมและข้อมูลอ่อนไหวจากกล้องและเซนเซอร์ก่อนเพิ่มหุ่นยนต์เชื่อมเน็ต ต้องมี Network Segmentation และการทดสอบความปลอดภัยตามแนวทาง IEC 62443 ก่อน 5. Robots and Labor Gapsหุ่นยนต์เป็นพันธมิตรแก้ปัญหาขาดแคลนแรงงานทักษะ พร้อมโครงการ reskill และ upskill ทั่วโลกตรงกับสถานการณ์ไทยที่ภาคการผลิตแย่งคนทักษะสูง — อัตโนมัติแบบค่อยเป็นค่อยไปช่วยลดภาระงานซ้ำซ้อนได้ทันที เจาะลึกเทรนด์ที่ 1: AI Stack สามชั้นที่เปลี่ยนนิยาม "หุ่นยนต์อัตโนมัติ" IFR อธิบายว่า AI ในหุ่นยนต์ปี 2026 แบ่งเป็นสามชั้นที่ทำงานซ้อนกัน: Analytical AI ประมวลผลข้อมูลขนาดใหญ่ วิเคราะห์รูปแบบ และคาดการณ์ปัญหาล่วงหน้า เช่น การทำนายความเสียหายของเครื่องจักรหรือการวางแผนเส้นทาง Generative AI เปลี่ยนระบบอัตโนมัติจากการทำงานตามกฎตายตัว สู่ระบบที่เรียนรู้ทักษะใหม่ผ่านการจำลองสถานการณ์ (Simulation) และ Agentic…
Read More
Virtual Commissioning ด้วย Digital Twin: ทดสอบทั้งไลน์ผลิตในโลกเสมือนก่อนสั่งไฟเครื่องจริง

Virtual Commissioning ด้วย Digital Twin: ทดสอบทั้งไลน์ผลิตในโลกเสมือนก่อนสั่งไฟเครื่องจริง

Article
ในโครงการอัตโนมัติทั่วไป ช่วง Commissioning หรือการติดตั้งและทดสอบระบบก่อนส่งมอบ มักกินเวลาถึง 20-30% ของ timeline ทั้งโครงการ และเป็นช่วงที่ปัญหาทุกประเภทพร้อมโผล่พร้อมกัน — logic PLC ผิด, I/O map ไม่ตรง, ทางกลไกชนกัน, สัญญาณ sensor กลับด้าน ทั้งที่เครื่องจักรจริงหยุดรออยู่และทีม production กดดันให้เร็วขึ้นทุกวัน Virtual Commissioning (VC) คือแนวทางที่ย้ายการทดสอบทั้งหมดนั้นไปทำใน "โลกเสมือน" ก่อน — ด้วยการเชื่อม Digital Twin ของเครื่องจักรและสายการผลิต (ทั้งแบบจำลองเชิงกลไก 3D และ physics-based simulation) เข้ากับ โปรแกรมควบคุมจริง (PLC/DCS code) แล้วรันสถานการณ์ทดสอบทั้งหมดก่อนที่อุปกรณ์ชิ้นแรกจะถูกขนถึงหน้างาน หลักการสำคัญ: ยิ่งเจอ error เร็ว ต้นทุนยิ่งถูก แนวคิด "Cost of Change" ในวิศวกรรมระบบอ้างกันมานานว่า ต้นทุนการแก้ไขข้อผิดพลาดเพิ่มขึ้นราว 10 เท่าทุกครั้งที่ข้ามหนึ่งขั้นของโครงการ — แก้ logic ผิดตอนเขียนโปรแกรมอาจใช้เวลาไม่กี่ชั่วโมง แต่ error ตัวเดียวกันที่หลุดไปถึงช่วง commissioning ต้องหยุดเครื่อง รอวิศวกร แก้ code ทดสอบใหม่ และอาจทำให้กำหนดส่งมอบเลื่อนเป็นสัปดาห์ VC ทำงานบนหลักการนี้โดยตรง: ดันการทดสอบให้เกิด "ซ้าย" ของ timeline ให้มากที่สุด ภาพที่ 1: Workflow ของ Virtual Commissioning — สร้างโมเดลเสมือน เชื่อม PLC จริง ทดสอบใน simulation แล้วจึงลง hardware จริง (ที่มา: Honey Corporation) ระดับความสมบูรณ์ของการทดสอบ: จาก MIL ถึง HIL VC ไม่ใช่ all-or-nothing อุตสาหกรรมแบ่งระดับการทดสอบเป็นขั้นบันได โดยแต่ละขั้นให้ความสมจริงและความเชื่อมั่นต่างกัน: ระดับ สิ่งที่ถูกทดสอบ ความสมจริง เหมาะกับ MIL (Model-in-the-Loop)Logic ควบคุมในรูปแบบโมเดล ทดสอบกับ plant modelต่ำ-กลางเช็ค concept และ algorithm ตั้งแต่เฟส design SIL (Software-in-the-Loop)PLC code จริง (soft PLC) รันบน…
Read More
Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Article
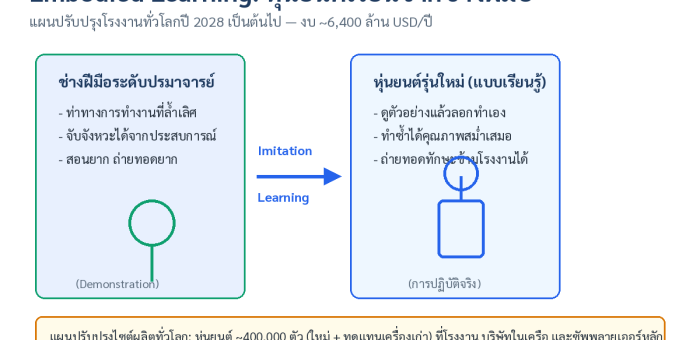
ข่าวใหญ่ปลายไตรมาส 3/2026 จากผู้ผลิตรถยนต์รายใหญ่ที่สุดของญี่ปุ่นให้สัญญาณที่โรงงานทั่วโลกต้องอ่านให้ขาด: ตั้งแต่ปี 2028 บริษัทจะลงทุนประมาณ 6,400 ล้านดอลลาร์ต่อปี ปรับปรุงไซต์ผลิตทั่วโลก พร้อมส่งหุ่นยนต์ราว 400,000 ตัว (ทั้งเครื่องใหม่และทดแทนเครื่องเก่า) ลงโรงงาน บริษัทในเครือ และซัพพลายเออร์หลัก — และหัวใจของแผนนี้ไม่ใช่ความเร็วหุ่นยนต์ แต่คือวิธีที่มัน "เรียนรู้" Embodied Learning: ช่างฝีมือระดับปรมาจารย์สาธิต (Demonstration) → หุ่นยนต์เรียนและลอกแบบท่าทางผ่าน Imitation Learning (ที่มา: เรียบเรียงจากงานนักลงทุน ก.ย. 2026 รายงานโดยสื่อการเงินระดับโลก) Problem: ทักษะปรมาจารย์ที่ถ่ายทอดไม่ได้ ในโรงงานการผลิตทุกแห่ง ทักษะของช่างฝีมืออาวุโสคือ "ทรัพย์สินที่หายไปเมื่อคนเกษียณ" งานประจำ เช่น การประกอบชิ้นส่วนที่ต้องอาศัยจังหวะ แรงบิด และความรู้สึกที่สั่งสมมาหลายสิบปี ถ่ายทอดด้วยเอกสารไม่ได้ หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมจึงทำงานเหล่านี้แทนไม่ได้ เพราะต้องโปรแกรมทุกท่าทางล่วงหน้าแบบตายตัว ขณะที่ปัญหาขาดแรงงานฝีมือของไทยกำลังรุนแรงขึ้นทุกปี Solution: หุ่นยนต์ที่เรียนโดย "ดูตัวอย่าง" ในงานนักลงทุนเมื่อเดือนกันยายน ที่ศูนย์บริหารภูมิภาคยุโรป บริษัทได้สาธิตหุ่นยนต์ตัวใหม่ที่พัฒนาเองภายในองค์กร โดยมีชื่อย่อมาจากแนวคิด "Embodied Learning robot for Enhanced Yield" — หุ่นยนต์ขนาดเล็กกว่าหุ่นยนต์อุตสาหกรรมทั่วไป ที่เรียนรู้งานจากการดูช่างฝีมือทำจริงแล้วลอกแบบ (Imitation Learning) แทนการโปรแกรมทีละท่า แนวทางนี้เปลี่ยนเกมเพราะ: เวลาตั้งค่างานใหม่สั้นลงมาก — สาธิตไม่กี่ครั้ง หุ่นยนต์ก็เริ่มทำงานได้ แทนการโปรแกรมหลายวัน ทักษะถ่ายทอดได้ทั่วทั้งกลุ่มบริษัทและซัพพลายเออร์ — 400,000 ตัวหมายถึงเครือข่ายที่แชร์บทเรียนร่วมกัน ออกแบบมาเพื่ออยู่ร่วมกับคน (Coexist) — ไม่ใช่กรงขังเหล็กแบบหุ่นยนต์ดั้งเดิม สัญญาณยืนยันจากตลาด M&A: Physical AI กำลังถูกซื้อ ไม่กี่สัปดาห์ก่อนหน้า ยักษ์ใหญ่ด้านระบบออโตเมชันและเซ็นเซอร์ของญี่ปุ่นประกาศเข้าซื้อบริษัทผู้ผลิตคอมพิวเตอร์อุตสาหกรรมสัญชาติอเมริกันในราคา 675 ล้านดอลลาร์ (คาดปิดดีลต้นปี 2027) เป้าหมายชัดเจน: หลอมรวมเซ็นเซอร์+ระบบควบคุม+หุ่นยนต์ เข้ากับพลังการประมวลผลหน้างาน เพื่อสร้าง Physical AI — ระบบที่ประมวลผลข้อมูลมหาศาลจากเซ็นเซอร์ได้ทันที "หน้างาน" แบบ Real-time แทนการรอส่งขึ้นคลาวด์ เช่นระบบตรวจคุณภาพอัตโนมัติที่พบชิ้นงานผิดมาตรฐานแล้วสั่งปรับกระบวนการได้ทันทีแบบไร้รอยต่อ (Closed-loop Manufacturing) สถาปัตยกรรม 4 ชั้นของ Physical AI บนสายการผลิต: รับรู้ → คำนวณหน้างาน → ตัดสินใจ → ปรับเครื่องจักรจริง (ที่มา: เรียบเรียงจาก metrology.news) Results และสิ่งที่โรงงานไทยควรทำตอนนี้ สัญญาณจากข่าว ความหมายต่อโรงงานไทย งบปรับปรุงไซต์ผลิต 6,400 ล้านดอลลาร์/ปี เริ่มปี…
Read More