บทวิเคราะห์: E-Textiles ในโรงงาน — เมื่อชุดทำงานกลายเป็นเซ็นเซอร์ (และโจทย์ความทนซักที่ยังไม่ผ่าน)

บทวิเคราะห์: E-Textiles ในโรงงาน — เมื่อชุดทำงานกลายเป็นเซ็นเซอร์ (และโจทย์ความทนซักที่ยังไม่ผ่าน)

Article
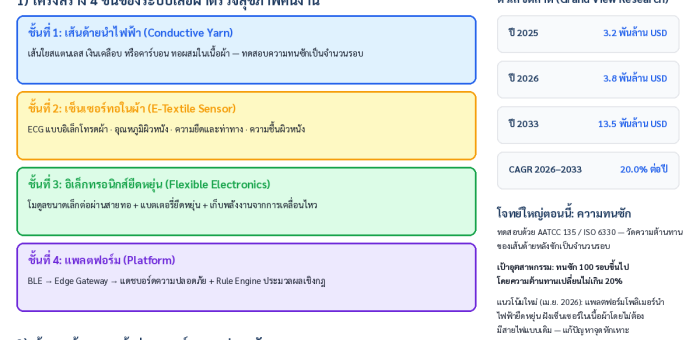
ทุกครั้งที่เทคโนโลยีสวมใส่ถูกพูดถึงในที่ประชุมโรงงาน ภาพที่เกิดขึ้นมักเป็นแว่นอัจฉริยะหรือนาฬิกาวัดชีพจร แต่ปี 2026 คลื่นลูกใหม่ที่กำลังได้โมเมนตัมคือ e-textiles หรือผ้าอัจฉริยะ — ชุดทำงานที่เซ็นเซอร์ถูกทอเข้าไปในเนื้อผ้าเลย ไม่ใช่ติดเป็นกล่องที่ห้อยมาข้างตัว Grand View Research ประเมินตลาด e-textiles โตจาก 3.2 พันล้านดอลลาร์ (2025) เป็น 3.8 พันล้านดอลลาร์ในปี 2026 และแตะ 13.5 พันล้านดอลลาร์ภายในปี 2033 ที่ CAGR 20% โดยกลุ่ม protective wear คือกลุ่มที่โตเร็วที่สุด ขับเคลื่อนด้วยความต้องการ smart PPE ในภาคอุตสาหกรรม คำถามของวิศวกรความปลอดภัยไทยคือ: เราควรตื่นเต้นไหม และถ้าจะลอง ควรเริ่มอย่างไรไม่ให้เสียเงินเปล่า เทคโนโลยีตัวจริง: จากเส้นด้ายถึงแพลตฟอร์ม สถาปัตยกรรมของ e-textile สำหรับงานอุตสาหกรรมแบ่งเป็น 4 ชั้น ตั้งแต่เส้นด้ายนำไฟฟ้า (สแตนเลส เงินเคลือบ หรือคาร์บอน) ที่ทอผสมในเนื้อผ้า เซ็นเซอร์ทอในผ้าสำหรับวัด ECG อุณหภูมิผิวหนัง และท่าทาง อิเล็กทรอนิกส์ยืดหยุ่นพร้อมแบตเตอรี่และการเก็บพลังงานจากการเคลื่อนไหว จนถึงชั้นแพลตฟอร์มที่ส่งข้อมูลผ่าน BLE ไปยัง Edge Gateway และแดชบอร์ดความปลอดภัย สถาปัตยกรรม 4 ชั้นของระบบเสื้อผ้าตรวจสุขภาพคนงาน พร้อมตัวเลขตลาดจาก Grand View Research และโจทย์ความทนซัก พัฒนาการล่าสุดที่น่าสนใจคือแพลตฟอร์มโพลิเมอร์นำไฟฟ้ายืดหยุ่น (เม.ย. 2026) ที่ฝังเซ็นเซอร์และอิเล็กทรอนิกส์เข้าไปในเนื้อผ้าโดยตรง ตัดสายไฟแบบเดิมที่เป็นจุดหักของอุปกรณ์ออกไป ทำให้โครงสร้างใกล้เคียงกับเสื้อผ้าปกติมากขึ้น โจทย์ที่ยังไม่ผ่าน: ความทนซัก จุดอ่อนที่แทบทุกโรงงานเจอเมื่อนำ e-textile มาใช้จริงคือ การซัก ชุดทำงานต้องซักทุกสัปดาห์หรือบ่อยกว่านั้น และเส้นด้ายนำไฟฟ้าจะเสื่อมสภาพหลังผ่านน้ำ สารซักฟอก และการบิดตัวหลายสิบรอบ เป้าหมายของอุตสาหกรรมคือทนซัก 100 รอบขึ้นไปโดยค่าความต้านทานของเส้นด้ายเปลี่ยนแปลงไม่เกิน 20% โดยทดสอบตามมาตรฐาน AATCC 135 หรือ ISO 6330 เมื่อเทียบกับอุปกรณ์สวมใส่แบบเดิมที่ "ไม่ต้องซัก" e-textile จึงต้องมีแผนดูแลที่ชัดเจน: ใครซัก ซักอย่างไร ถอดโมดูลอิเล็กทรอนิกส์ก่อนซักหรือไม่ และใครชาร์จแบตเตอรี่ คำถามเหล่านี้ฟังดูเล็ก แต่เป็นสาเหตุอันดับต้นๆ ที่โครงการนำร่องอุปกรณ์สวมใส่ตายภายในไม่กี่เดือน มุมมองของเรา: ถาม 6 คำถามก่อนตัดสินใจ ทีมวิศวกรรมของ Honey Corporation มองว่าเทคโนโลยีผ้าอัจฉริยะมีที่ยืนจริงในโรงงานที่มีความเสี่ยงสูงและวัดสรีรวิทยาต่อเนื่องเป็นเรื่องจำเป็น แต่ต้องตามหลังปัญหา ไม่ใช่ซื้อก่อนแล้วค่อยหาปัญหามาใส่ เช็คลิสต์ 6 ข้อที่เราใช้กับลูกค้ามีดังนี้ เช็คลิสต์ 6 คำถามก่อนตัดสินใจทำ pilot — ตอบได้เกิน 4…
Read More
Heat Stress Wearables: Deep Dive จาก WBGT สู่การเฝ้าระวังรายบุคคลตาม ISO 7243

Heat Stress Wearables: Deep Dive จาก WBGT สู่การเฝ้าระวังรายบุคคลตาม ISO 7243

Article
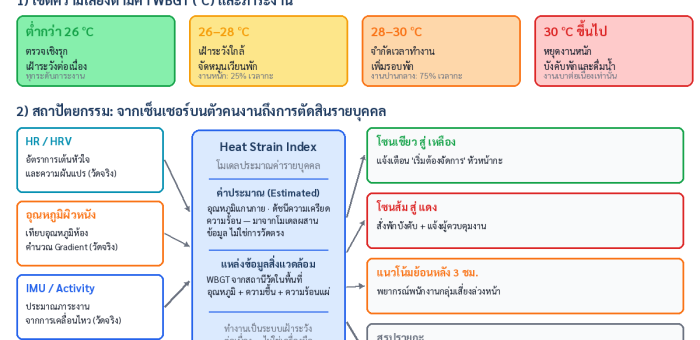
หน้าร้อนของโรงงานในไทยคือบททดสอบที่ซ้ำทุกปี อุณหภูมิในโรงงานจำพวกเหล็ก คอนกรีต หลังคาโลหะ มักแตะระดับที่ค่า WBGT (Wet Bulb Globe Temperature) เกินเพดานที่มาตรฐานกำหนด ก่อนที่เทอร์โมมิเตอร์บนผนังจะบอกอะไรเลย เพราะ WBGT รวมทั้งอุณหภูมิธรรมชาติ ความชื้น และความร้อนแผ่ ซึ่งเป็นตัวแปรที่กำหนดความสามารถของร่างกายในการระบายความร้อนออกทางเหงื่อ บทความนี้เจาะลึกว่าเทคโนโลยีสวมใส่ (Wearables) เปลี่ยนการจัดการความร้อนในโรงงานจาก การเฝ้าระวังพื้นที่ ไปเป็น การเฝ้าระวังรายบุคคล ได้อย่างไร และจุดไหนคือขอบเขตที่วิศวกรความปลอดภัยต้องระวังไม่ให้เกินคำมั่นของโฆษณา 1. WBGT วัดที่พื้นที่ แต่ความเสี่ยงเกิดที่คน มาตรฐาน ISO 7243 นิยามวิธีคำนวณ WBGT สำหรับงานในร่มด้วยสูตร WBGT = 0.7·tnw + 0.3·tg โดย tnw คืออุณหภูมิหนึ่งเปียกธรรมชาติ และ tg คืออุณหภูมิลูกกลมดำ ค่าที่ได้จะถูกนำไปเทียบกับค่าอ้างอิงตามภาระงาน เช่น งานปานกลางควรอยู่ต่ำกว่าราว 28 °C WBGT และงานหนักต่ำกว่า 26 °C ตามแนว ACGIH TLV ปัญหาคือค่าเหล่านี้เป็น ค่าเฉลี่ยของพื้นที่ คนงานสองคนในพื้นที่เดียวกันอาจมีความเสี่ยงต่างกันมาก ขึ้นกับอัตราการเต้นหัวใจ ภาระงานที่แท้จริง สภาพร่างกาย และการดื่มน้ำ งานวิจัยช่วงหลายปีที่ผ่านมาพบว่าในสภาพ WBGT ราว 28–29 °C ซึ่งดูเหมือน "ปลอดภัย" มีการวัดอุณหภูมิแกนกายของพนักงานบางรายทะลุ 38 °C แล้ว เขตความเสี่ยงตามค่า WBGT เทียบภาระงาน (ซ้าย) และสถาปัตยกรรมจากเซ็นเซอร์บนตัวคนงานสู่ Heat Strain Index รายบุคคล (ขวา) 2. Wearable วัดอะไรได้จริง และอะไรเป็นค่าประมาณ เซ็นเซอร์บนอุปกรณ์สวมใส่ยุคปัจจุบัน (ข้อมือ ต้นแขน อก หรือหู) วัดค่าจริงได้ 4 อย่าง ได้แก่ อัตราการเต้นหัวใจและ HRV อุณหภูมิผิวหนัง ระดับกิจกรรมจาก accelerometer และในบางรุ่น ปริมาณเหงื่อแบบ electrodermal activity ส่วนค่าที่ห้องควบคุมอยากรู้ที่สุด คือ อุณหภูมิแกนกาย นั้น วัดตรงแบบไม่รุกล้ำไม่ได้ อุปกรณ์ส่วนใหญ่ใช้โมเดลประมาณค่าที่รับอินพุตจาก HR ผิวหนัง กิจกรรม และสภาพแวดล้อม แล้วสรุปเป็นดัชนีความเครียดความร้อน (Heat Strain Index) ของแต่ละราย วิศวกรต้องเข้าใจว่าตัวเลขบนจอเป็นค่าประมาณจากโมเดล ไม่ใช่การวัดตรง และต้อง calibrate กับกลุ่มพนักงานของตัวเอง 3.…
Read More
Case Study: ซิงค์ Digital Twin กับเครื่องจักรจริงให้ทันใจ — ครั้งแรกที่โมเดลไม่ตามหลังความจริง

Case Study: ซิงค์ Digital Twin กับเครื่องจักรจริงให้ทันใจ — ครั้งแรกที่โมเดลไม่ตามหลังความจริง

Article
โรงงานส่วนใหญ่ที่เริ่มทำ Digital Twin วันนี้เจอปัญหาเดียวกัน: โมเดลสวยงาม แต่พอเปิดขึ้นมาดูตอนบ่ายสามโมง ข้อมูลที่เห็นเป็นของเมื่อสิบนาทีก่อน พอสถานะจริงเปลี่ยน โมเดลยังค้างอยู่ของเก่า ความเชื่อมั่นหายไปทั้งไลน์ บทความนี้เล่ากรณีศึกษาจากงานวิจัยจริงว่า "การซิงค์แบบเรียลไทม์" ทำได้จริงแค่ไหน และต้องแลกกับอะไร ปัญหา: Twin ที่ตามหลังความจริงไป 10 นาที ระบบ Digital Twin แบบดั้งเดิมใช้สถาปัตยกรรมแบบแบตช์ — เก็บข้อมูลจาก SCADA ทุก 5-15 นาที ส่งขึ้นคลาวด์ประมวลผล แล้วค่อยอัปเดตโมเดล งานวิจัยรีวิวปี 2026 ใน Applied System Innovation เรียกช่องว่างนี้ว่า prediction-action latency gap — ระยะห่างระหว่างเวลาที่โมเดลรู้ว่าจะเกิดอะไร กับเวลาที่การแก้ไขเกิดขึ้นจริงในโรงงาน ซึ่งในระบบแบบเดิมยาวถึง 28-120 นาที เพราะประกอบด้วย 4 ส่วน: การเก็บข้อมูลและซิงค์สถานะ 5-30 นาที, การที่คนต้องมาอ่านผล 10-45 นาที, การตัดสินใจและสั่งงานผ่าน DCS 5-30 นาที และเวลาที่กระบวนการทางกายภาพตอบสนอง 8-15 นาที วงจรซิงค์สถานะ: telemetry ไปทางเดียวไม่พอ — ต้องมี state estimator ชดเชยช่วงที่ข้อมูลขาดหาย และ feedback กลับเพื่อ closed-loop (ภาพ: Honey Corporation) ทางออกจากงานวิจัย: 3 ชั้นของการซิงค์ งานวิจัยล่าสุดแก้ปัญหานี้ด้วยสถาปัตยกรรม 3 ชั้น แยกตามหน่วงเวลาที่ต้องการ: ชั้น หน่วงเวลาเป้าหมาย กลไกซิงค์ ใช้ทำอะไร Field Sync1-10 msCyclic data ผ่าน Ethernet เรียลไทม์อุตสาหกรรม + acyclic event ผ่าน OPC UA A&Eควบคุม, interlock, HMI Aggregation50-200 msOPC UA Aggregation + MQTT broker (QoS 1) ที่ edge gatewayมอนิเตอร์ทั้งเซลล์, แจ้งเตือน Twin RuntimeEvent-drivenSimulation engine + state estimation รับ snapshot เมื่อมีเหตุการณ์What-if, ทำนาย, วางแผน หลักการสำคัญ:…
Read More
How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

Article
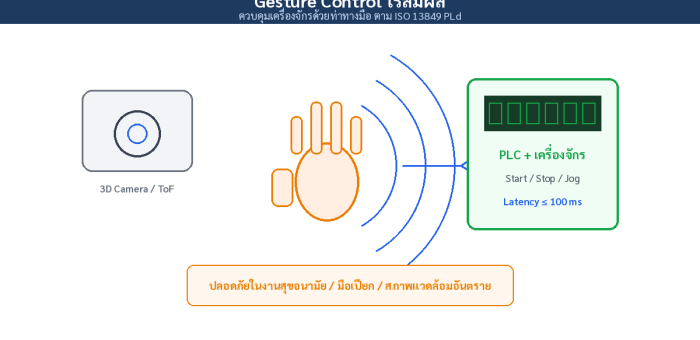
ลองนึกภาพช่างเทคนิคในห้อง Cleanroom ที่ถอดถุงมือแตะหน้าจอ HMI ไม่ได้ คนงานโรงอาหารที่มือเปียกล้ำเลือด หรือทีมซ่อมบำรุงในโซนที่เสียงเครื่องจักรดังจนตะโกนสั่งกันไม่ได้ — ทั้งหมดนี้คือ Use Case จริงที่ทำให้ Gesture Control ไร้สัมผัส (Contactless Gesture Interface) กลายจากงานวิจัยเป็นเครื่องมือการผลิต บทความนี้เป็นคู่มือ 6 ขั้นตอนสำหรับวิศวกรที่อยากนำไปใช้จริงโดยไม่เสี่ยงความปลอดภัย Gesture Control ไร้สัมผัส — จากกล้อง 3D ถึงคำสั่ง PLC ภายใต้เพดาน Latency ตาม ISO 13849 (ภาพ: Honey Corporation) เลือกเทคโนโลยีให้ตรงงานก่อน งานวิจัยด้าน Human-Robot Interaction ชี้ว่าไม่มีเทคโนโลยีใดชนะทุกงาน — ถุงมืออัจฉริยะให้ความแม่นยำสูงแต่สวมใส่ไม่สบายและต้อง Calibration ทุกครั้ง ขณะที่ระบบ Vision ให้อิสระในการเคลื่อนไหวแต่อ่อนไหวต่อแสงและการบัง สรุปเปรียบเทียบสั้นๆ ก่อนลงรายละเอียด แนวทางจุดแข็งข้อจำกัดเหมาะกับ Vision 3D (RGB-D / ToF)ไม่ต้องสวมอะไร รองรับผู้ใช้หลายคนอ่อนไหวต่อแสง/การบัง ต้องมีมุมมองเห็นมือสถานีงานประจำ โซนสุขอนามัย ถุงมือ/อุปกรณ์สวม IMUแม่นยำสูง ไม่กระทบแสงต้องสวม-ปรับเทียบ เพิ่มภาระบำรุงรักษางานสอนทางหุ่นยนต์ Hand Guiding EMG Armbandอ่านเจตนาจากกล้ามเนื้อ ใช้ได้แม้มือถือของสัญญาณแปรผันตามบุคคล ต้องเทรนรายคนงานวิจัย/งานเฉพาะทาง 6 ขั้นตอนสู่การใช้งานจริง จำกัดคำสั่งให้น้อยแต่ชัด — เริ่มจาก 5-8 ท่าทาง (Start, Stop, Jog +/-, Acknowledge, Emergency) งานวิจัยที่ใช้ Deep Learning รูปแบบ Skeleton ทำได้ถึง 85.5% บนชุดข้อมูลมาตรฐาน แต่ในโรงงานจริง "น้อยแต่เชื่อถือได้" ชนะ "เยอะแต่กำกวม" เสมอ ออกแบบ Gesture Vocabulary ที่กันคำสั่งพลาด — ท่าทางธรรมชาติในการทำงาน (ชี้นับของ โบกเรียกเพื่อน) ต้องไม่ตรงกับคำสั่งควบคุมเครื่อง และทุกคำสั่งอันตรายใช้การยืนยัน 2 ขั้นตอน วาง Latency Budget ตั้งแต่วันแรก — คำสั่ง Stop ฉุกเฉินต้องถึง PLC เร็วกว่า 100 ms ตามข้อกำหนดของ ISO 13849-1 ระดับ PLd ใส่ AI ไว้ที่ Edge…
Read More
Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Article
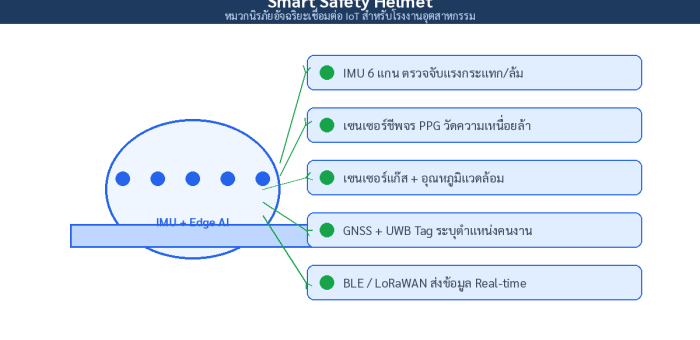
หมวกนิรภัย (Hard Hat) เป็นอุปกรณ์ PPE ที่อยู่กับอุตสาหกรรมก่อสร้างและการผลิตมากว่าร้อยปี แต่ตลอดเวลานั้นมันทำหน้าที่ได้แค่อย่างเดียว — "รับแรงกระแทกแทนศีรษะ" ถ้าแรงกระแทกนั้นรุนแรงเกินไป หรือคนงานล้มฟุบในมุมอับตาของโรงงาน ไม่มีใครรู้จนกว่าเหตุการณ์จะจบไปแล้ว Smart Safety Helmet เปลี่ยนสมการนี้ด้วยการเพิ่มเซนเซอร์ การประมวลผล และการเชื่อมต่อ เข้าไปใน PPE ชิ้นที่คนงานใส่ทุกวันอยู่แล้ว งานวิจัยบอกอะไรเราบ้าง Scoping Review ตีพิมพ์ในวารสาร JMIR mHealth and uHealth (ปี 2022) รวบรวมงานวิจัยเรื่อง Smart Helmet ถึง 1,268 ชิ้น จากช่วงปี 2010-2021 และสรุปฟังก์ชันหลัก 6 กลุ่มที่ปรากฏซ้ำมากที่สุด ได้แก่ การตรวจจับการหกล้ม (Fall Detection), การเฝ้าระวังสุขภาพ, การป้องกันอุบัติเหตุ, การตรวจแอลกอฮอล์ก่อนเข้างาน, การรายงานตำแหน่ง และปุ่มขอความช่วยเหลือ (Distress Alert) — น่าสนใจว่าเซนเซอร์ตัวเดียวที่โผล่ในงานวิจัยเกือบทุกชิ้นคือ IMU (Inertial Measurement Unit) เพราะให้ข้อมูลทั้งความเร่งและท่าทางในตัวเดียว Smart Safety Helmet — หมวกนิรภัยที่รวมเซนเซอร์ IMU, PPG, แก๊ส และการเชื่อมต่อไร้สายไว้ในชิ้นเดียว (ภาพ: Honey Corporation) กายวิภาคของ Smart Helmet ยุคปัจจุบัน แยกชั้นข้อมูลออกมาดูแล้ว Smart Helmet คือระบบ IIoT ขนาดจิ๋วที่สวมใส่ได้ โครงสร้างของมันมีดังนี้ สถาปัตยกรรมระบบ Smart Helmet จากเซนเซอร์บนหมวกถึงแดชบอร์ดความปลอดภัยของโรงงาน (ภาพ: Honey Corporation) เซนเซอร์/ส่วนประกอบหน้าที่ข้อควรระวังในการใช้งานจริง IMU 6 แกนตรวจจับแรงกระแทก (ค่า g), การหกล้ม, ท่าทางศีรษะต้องปรับ Threshold ตามลักษณะงาน งานขนถ่ายของหนักจะเกิด False Positive สูง PPG (เซนเซอร์แสง)วัดอัตราการเต้นหัวใจ เพื่อประเมินความเหนื่อยล้าความแม่นยำลดลงเมื่อเหงื่อมากหรือสวมผ้าคลุมศีรษะ EEG (บางรุ่นวิจัย)อ่านคลื่นสมองเพื่อตรวจการสลัดสติ/ง่วงซึมสัญญาณรบกวนสูง ยังอยู่ในระดับงานวิจัยเป็นหลัก เซนเซอร์แก๊ส/อุณหภูมิตรวจแก๊สรั่วไหลและความร้อนแวดล้อมระดับบ่าขึ้นไปต้อง Calibration ตามรอบ และเลือกชนิดเซนเซอร์ให้ตรงแก๊สเป้าหมาย GNSS + UWB Tagระบุตำแหน่งคนงาน กลางแจ้งใช้ GNSS ในอาคารใช้ UWB ความแม่นยำระดับ 30-50 ซม.เป็นข้อมูลส่วนบุคคล ต้องกำหนดนโยบายการเก็บให้ชัดตาม PDPA วิทยุ BLE/LoRaWANส่ง Alert…
Read More
Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Article
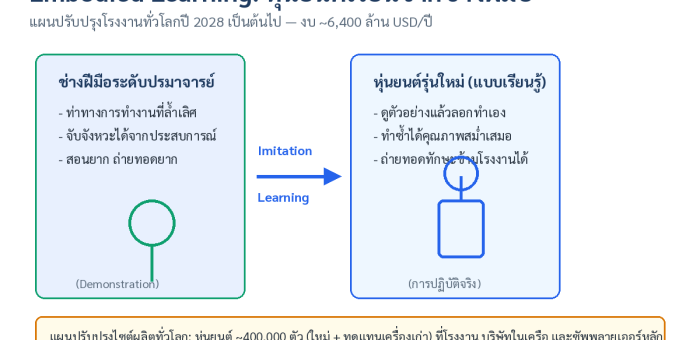
ข่าวใหญ่ปลายไตรมาส 3/2026 จากผู้ผลิตรถยนต์รายใหญ่ที่สุดของญี่ปุ่นให้สัญญาณที่โรงงานทั่วโลกต้องอ่านให้ขาด: ตั้งแต่ปี 2028 บริษัทจะลงทุนประมาณ 6,400 ล้านดอลลาร์ต่อปี ปรับปรุงไซต์ผลิตทั่วโลก พร้อมส่งหุ่นยนต์ราว 400,000 ตัว (ทั้งเครื่องใหม่และทดแทนเครื่องเก่า) ลงโรงงาน บริษัทในเครือ และซัพพลายเออร์หลัก — และหัวใจของแผนนี้ไม่ใช่ความเร็วหุ่นยนต์ แต่คือวิธีที่มัน "เรียนรู้" Embodied Learning: ช่างฝีมือระดับปรมาจารย์สาธิต (Demonstration) → หุ่นยนต์เรียนและลอกแบบท่าทางผ่าน Imitation Learning (ที่มา: เรียบเรียงจากงานนักลงทุน ก.ย. 2026 รายงานโดยสื่อการเงินระดับโลก) Problem: ทักษะปรมาจารย์ที่ถ่ายทอดไม่ได้ ในโรงงานการผลิตทุกแห่ง ทักษะของช่างฝีมืออาวุโสคือ "ทรัพย์สินที่หายไปเมื่อคนเกษียณ" งานประจำ เช่น การประกอบชิ้นส่วนที่ต้องอาศัยจังหวะ แรงบิด และความรู้สึกที่สั่งสมมาหลายสิบปี ถ่ายทอดด้วยเอกสารไม่ได้ หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมจึงทำงานเหล่านี้แทนไม่ได้ เพราะต้องโปรแกรมทุกท่าทางล่วงหน้าแบบตายตัว ขณะที่ปัญหาขาดแรงงานฝีมือของไทยกำลังรุนแรงขึ้นทุกปี Solution: หุ่นยนต์ที่เรียนโดย "ดูตัวอย่าง" ในงานนักลงทุนเมื่อเดือนกันยายน ที่ศูนย์บริหารภูมิภาคยุโรป บริษัทได้สาธิตหุ่นยนต์ตัวใหม่ที่พัฒนาเองภายในองค์กร โดยมีชื่อย่อมาจากแนวคิด "Embodied Learning robot for Enhanced Yield" — หุ่นยนต์ขนาดเล็กกว่าหุ่นยนต์อุตสาหกรรมทั่วไป ที่เรียนรู้งานจากการดูช่างฝีมือทำจริงแล้วลอกแบบ (Imitation Learning) แทนการโปรแกรมทีละท่า แนวทางนี้เปลี่ยนเกมเพราะ: เวลาตั้งค่างานใหม่สั้นลงมาก — สาธิตไม่กี่ครั้ง หุ่นยนต์ก็เริ่มทำงานได้ แทนการโปรแกรมหลายวัน ทักษะถ่ายทอดได้ทั่วทั้งกลุ่มบริษัทและซัพพลายเออร์ — 400,000 ตัวหมายถึงเครือข่ายที่แชร์บทเรียนร่วมกัน ออกแบบมาเพื่ออยู่ร่วมกับคน (Coexist) — ไม่ใช่กรงขังเหล็กแบบหุ่นยนต์ดั้งเดิม สัญญาณยืนยันจากตลาด M&A: Physical AI กำลังถูกซื้อ ไม่กี่สัปดาห์ก่อนหน้า ยักษ์ใหญ่ด้านระบบออโตเมชันและเซ็นเซอร์ของญี่ปุ่นประกาศเข้าซื้อบริษัทผู้ผลิตคอมพิวเตอร์อุตสาหกรรมสัญชาติอเมริกันในราคา 675 ล้านดอลลาร์ (คาดปิดดีลต้นปี 2027) เป้าหมายชัดเจน: หลอมรวมเซ็นเซอร์+ระบบควบคุม+หุ่นยนต์ เข้ากับพลังการประมวลผลหน้างาน เพื่อสร้าง Physical AI — ระบบที่ประมวลผลข้อมูลมหาศาลจากเซ็นเซอร์ได้ทันที "หน้างาน" แบบ Real-time แทนการรอส่งขึ้นคลาวด์ เช่นระบบตรวจคุณภาพอัตโนมัติที่พบชิ้นงานผิดมาตรฐานแล้วสั่งปรับกระบวนการได้ทันทีแบบไร้รอยต่อ (Closed-loop Manufacturing) สถาปัตยกรรม 4 ชั้นของ Physical AI บนสายการผลิต: รับรู้ → คำนวณหน้างาน → ตัดสินใจ → ปรับเครื่องจักรจริง (ที่มา: เรียบเรียงจาก metrology.news) Results และสิ่งที่โรงงานไทยควรทำตอนนี้ สัญญาณจากข่าว ความหมายต่อโรงงานไทย งบปรับปรุงไซต์ผลิต 6,400 ล้านดอลลาร์/ปี เริ่มปี…
Read More
WebAssembly (Wasm) ที่ Edge ของโรงงาน: บทวิเคราะห์ Container Alternative ที่ Cold Start ต่ำกว่า 1 ms

WebAssembly (Wasm) ที่ Edge ของโรงงาน: บทวิเคราะห์ Container Alternative ที่ Cold Start ต่ำกว่า 1 ms

Article
ทำไมโรงงานปี 2026 ถึงพูดถึง Wasm ที่ Edge หลายทีมที่ดูแลระบบ IIoT คุ้นเคยกับการ deploy โค้ดลง Edge Gateway ด้วยสองทางเลือกคลาสสิก คือคอมไพล์โปรแกรมลง OS ตรงๆ หรือห่อด้วย Linux Container แต่ทั้งสองวิธีมีข้อจำกัดที่เจ็บปวดเมื่อเครื่อข่าย Edge โตขึ้น โค้ดที่คอมไพล์ตรงๆ ย้ายระหว่างสถาปัตยกรรม CPU ไม่ได้ ส่วน Container กินทรัพยากรเริ่มต้นค่อนข้างมากและมีพื้นที่โจมตี (attack surface) กว้าง WebAssembly หรือ Wasm คือ binary format มาตรฐานเปิดที่แก้ปัญหาเหล่านี้ได้พร้อมกัน ตัวเลขจาก State of WebAssembly Survey ปี 2026 ชี้ว่าผู้ใช้งานจริงใน production ขึ้นไปถึง 67% เพิ่มจาก 47% ในปี 2024 และเป็นครั้งแรกที่การใช้งานฝั่ง server-side แซงการใช้ในเบราว์เซอร์ โดย 52% ของ deployment ใช้งานในสภาพแวดล้อมที่ไม่ใช่เบราว์เซอร์ Edge Gateway คือจุดที่เหมาะที่สุดในการรัน Wasm module เพราะเป็นชั้นที่ต้องการทั้งความปลอดภัยและการจัดการโค้ดหลากหลายสถาปัตยกรรม CPU (ภาพ: Honey Corporation) Wasm แตกต่างจาก Container ตรงไหน หัวใจของ Wasm คือ sandbox ระดับสถาปัตยกรรมที่ออกแบบมาตั้งแต่แรก โมดูล Wasm แต่ละตัวทำงานแยกจากกันโดยสิ้นเชิง และไม่สามารถเข้าถึงไฟล์ เครือข่าย หรือ hardware ใดๆ ได้เลยจนกว่า host จะมอบสิทธิ์ (capability) ให้อย่างชัดเจน ลักษณะเช่นนี้ต่างจาก Container ที่ process ภายในแชร์ kernel ของ host และเคยมีช่องโหว่ container escape หลายครั้งในอดีต มิติเปรียบเทียบ Linux Container Wasm Module Cold Start500 ms ถึง 2 วินาทีต่ำกว่า 1 ms Memory ขั้นต่ำ100 MB ขึ้นไป1–10 MB ความสามารถพอร์ตตาบิลิตี้ผูกกับ OS และ CPU archbinary…
Read More
Zero-Shot Anomaly Detection: ตรวจจับตำหนิที่ AI “ไม่เคยเห็นมาก่อน” ด้วย Vision-Language Model

Zero-Shot Anomaly Detection: ตรวจจับตำหนิที่ AI “ไม่เคยเห็นมาก่อน” ด้วย Vision-Language Model

Article
ทำไมโมเดล AI แบบเดิมถึง "เพิ่มรุ่นใหม่ไม่ทัน" โรงงานสมัยนี้เปลี่ยนผลิตภัณฑ์เร็วขึ้นมาก สายการผลิตเดียวอาจสลับ SKU ทุก 2–3 วัน ลูกค้าของัดสีพิเศษ หรือมีอะไหล่ใหม่ที่ไม่เคยมีในชุดข้อมูลเดิม ปัญหาคือระบบตรวจจับตำหนิด้วย AI แบบดั้งเดิม (Supervised Learning) ต้องการภาพตัวอย่างที่ "ติดป้าย" จำนวนหลายพันภาพต่อหนึ่ง Defect กว่าจะเทรนเสร็จ ผลิตจริงเปลี่ยนไปแล้ว งานวิจัยล่าสุดจาก arXiv (LiZAD, กรกฎาคม 2026) ระบุชัดว่า "ในสายการผลิต High-throughput ยุคใหม่ การเก็บและ Label ข้อมูลสำหรับทุก Scenario ใหม่เป็นเรื่องไม่ practical แล้ว" นี่คือช่องว่างที่ Zero-Shot Anomaly Detection (ZSAD) เข้ามาเติม — ตรวจจับตำหนิที่โมเดล "ไม่เคยเห็นมาก่อนเลย" ด้วยการอาศัยความเข้าใจภาษาธรรมชาติที่ฝังอยู่ใน Vision-Language Model สายการผลิตอัตโนมัติยุคใหม่ต้องรองรับการเปลี่ยน SKU ที่เร็วขึ้น ระบบตรวจคุณภาพจึงต้อง "ยืดหยุ่น" ตาม (ภาพ: Wikimedia Commons) Vision-Language Model ทำงานกับงานตรวจตำหนิอย่างไร หัวใจของแนวทางนี้คือการเทียบ "ความหมาย" ระหว่างภาพกับข้อความ แทนที่จะจำตำหนิรูปแบบเดิมๆ ระบบจะสร้าง Prompt เช่น a photo of a normal metal surface และ a photo of a metal surface with scratch แล้ววัดว่าภาพที่กล้องจับมา "ใกล้เคียง" ประโยคไหนมากกว่า ถ้าใกล้ประโยคที่พูดถึงตำหนิมากกว่า ระบบก็แจ้งเตือนทันที โดยไม่ต้องเทรนใหม่แม้แต่ภาพเดียว งานวิจัยสายนี้ส่วนใหญ่อ้างอิงสถาปัตยกรรมแบบ CLIP (Contrastive Language-Image Pre-training) ซึ่งเทรนล่วงหน้าด้วยคู่ภาพ-ข้อความนับร้อยล้านคู่ ทำให้โมเดลเข้าใจความสัมพันธ์ระหว่าง "รอยขีดข่วน" ในเชิงภาษา แล้ว map มาหา pattern ทางภาพได้โดยอัตโนมัติ แนวคิด Object Localization ด้วย AI — ZSAD ต่อยอดด้วยการเทียบความหมายระหว่างภาพกับข้อความแทนการจำ Pattern เดิม (ภาพ: Wikimedia Commons) เทคนิคสำคัญที่งานวิจัยปี 2026 กำลังพัฒนา เทคนิค แนวคิด ประโยชน์ต่อโรงงาน Discrete Prompt Optimization (CoEvoAD, ส.ค.…
Read More
บทวิเคราะห์: Small Language Model บน Edge — เมื่อ AI ย้ายจากคลาวด์ลงมาอยู่ในโรงงานจริงๆ ในปี 2026

บทวิเคราะห์: Small Language Model บน Edge — เมื่อ AI ย้ายจากคลาวด์ลงมาอยู่ในโรงงานจริงๆ ในปี 2026

Article
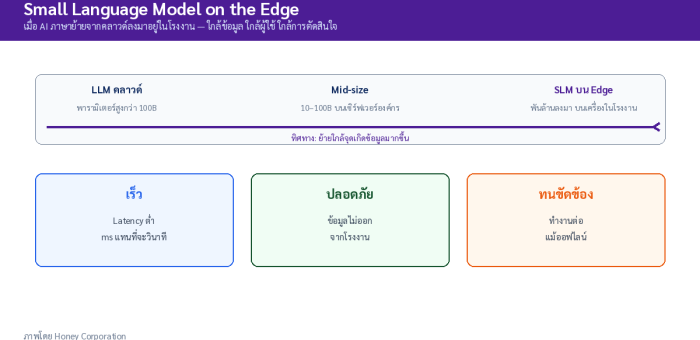
จุดเปลี่ยนที่มาถึงเร็วกว่าที่ใครคาด ตลอดสองปีที่ผ่านมา คนวงการโรงงานพูดถึง Generative AI และ LLM กันเหมือนเป็นของไกลตัว — จริงๆ มันคือบริการคลาวด์ตัวใหญ่ที่โรงงานส่วนใหญ่ “ใช้ไม่ได้จริง” เพราะสามเหตุผลคลาสสิก: Latency สูงเกินไปสำหรับงานควบคุม, ข้อมูลไปอยู่นอกองค์กร และค่าใช้จ่ายต่อการเรียกใช้งานที่ทวีคูณตามปริมาณงาน แต่ปี 2026 ภาพเปลี่ยนไปแล้ว Small Language Model (SLM) ระดับ 1–3 พันล้านพารามิเตอร์กำลังกลายเป็นคำตอบที่จับต้องได้ของโรงงานอุตสาหกรรม สัญญาณที่ชัดที่สุดมาจากงานวิจัยสองชิ้นล่าสุดบน arXiv ที่ทดสอบ SLM ในสถานการณ์จริงของโรงงาน ไม่ใช่แค่ Benchmark ในห้องแล็บ โรงงานสายไฟฟ้าและอิเล็กทรอนิกส์คือกลุ่มแรกๆ ที่ได้ประโยชน์จาก SLM ระดับ Edge — ที่ซึ่ง Latency และความเป็นส่วนตัวของข้อมูลสำคัญที่สุด (ภาพ: Wikimedia Commons) หลักฐานที่ 1: SLM คุม Process Control ได้จริงใน Closed-Loop งานวิจัย “Closed-Loop Control with Rule-Aligned Small Language Models” (มิถุนายน 2026) ทดลองใช้ SLM ขนาดเพียง 1.5B พารามิเตอร์ ทำหน้าที่สร้างและปรับแต่ง Control Policy จาก Requirement แบบภาษาธรรมชาติ โดยไม่ต้องเขียนโค้ดควบคุมใหม่ทั้งหมด ระบบประกอบด้วยสามส่วน: Action Agent ที่สร้างคำสั่งควบคุม, ชั้นตรวจสอบความถูกต้องแบบ Symbolic/Digital-Twin ที่จำลองผลลัพธ์ก่อนสั่งจริง และ Reprompting Agent ที่คอยแก้คำสั่งที่ไม่ผ่านการตรวจสอบ ผลการทดลองในงานควบคุมอุณหภูมิ (30 การทดลอง ๆ ละ 500 ขั้น) ระบบทำได้ 91.5% Action Success Rate — ตัวเลขที่น่าประทับใจมากสำหรับโมเดลขนาดเท่านี้ที่รันอยู่บน Edge โดยไม่พึ่งคลาวด์ จุดสำคัญคือโมเดลถูกฝึกด้วยเทคนิค GRPO (Group Relative Policy Optimization) ให้ “เชื่อฟังกฎ” ก่อนที่จะได้รับอิสระในการตัดสินใจ หลักฐานที่ 2: Multimodal SLM ทำงาน Inspection Assistant ได้ใกล้เคียงโมเดลใหญ่ งานวิจัย RobustMAD (มิถุนายน 2026) สร้าง Benchmark แรกที่ออกแบบมาจากสถานการณ์ Deploy จริง…
Read More
Edge Analytics ในโรงงานอุตสาหกรรม: วิเคราะห์ข้อมูลทันใจที่ตู้คอนโทรล ก่อนส่งขึ้นคลาวด์

Edge Analytics ในโรงงานอุตสาหกรรม: วิเคราะห์ข้อมูลทันใจที่ตู้คอนโทรล ก่อนส่งขึ้นคลาวด์

Article
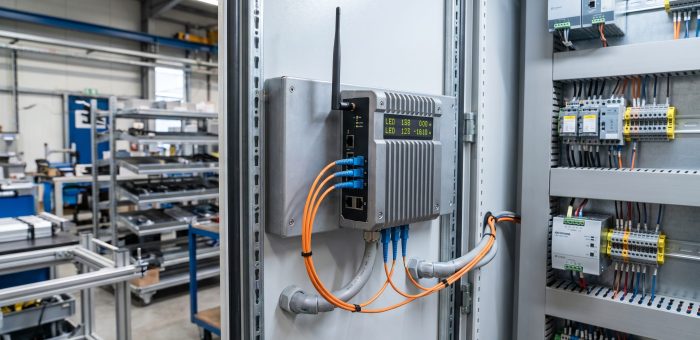
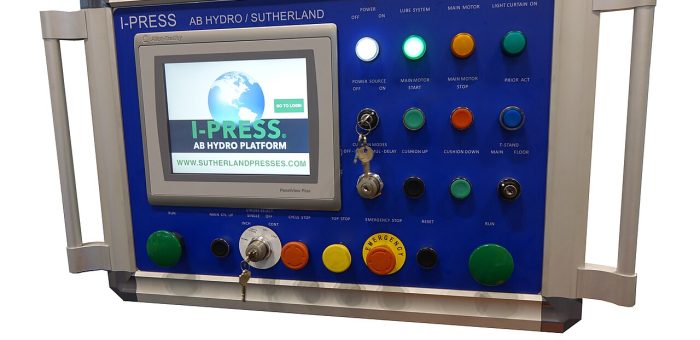
Edge Analytics คืออะไร — ในโรงงานสมัยใหม่ เซ็นเซอร์และเครื่องจักรหนึ่งแห่งสามารถผลิตข้อมูลได้วันละหลายกิกะไบต์ การส่งข้อมูลดิบทั้งหมดขึ้นคลาวด์ก่อนค่อยประมวลผลไม่ใช่คำตอบอีกต่อไป ทั้งจากค่า bandwidth, latency และความเสี่ยงเมื่ออินเทอร์เน็ตขาดหาย Edge Analytics คือการนำกระบวนการวิเคราะห์ข้อมูล — ตั้งแต่การกรองสัญญาณ คำนวณค่าสถิติ ไปจนถึงโมเดล AI — มาวางไว้ที่ edge of the network ใกล้กับแหล่งกำเนิดข้อมูล ไม่ว่าจะเป็น Edge Gateway ในตู้คอนโทรล คอมพิวเตอร์อุตสาหกรรมข้างสายการผลิต หรือเซิร์ฟเวอร์ในโรงงานเอง ผลลัพธ์คือการตัดสินใจเกิดขึ้นภายใน มิลลิวินาที แทนที่จะต้องรอไป-กลับคลาวด์หลายร้อยมิลลิวินาที ซึ่งเป็นความต่างระหว่าง "หยุดเครื่องทันเวลา" กับ "เสียชิ้นงานทั้งล็อต" แผงควบคุมอัตโนมัติที่เก็บ historical data ของเครื่อง press — จุดที่ Edge Analytics ทำงานจริง ก่อนข้อมูลจะถูกส่งขึ้นคลาวด์ (ภาพ: Wikimedia Commons) ทำไมปี 2026 ต้องพูดถึง Edge Analytics อีกครั้ง ตัวเลขสองชุดอธิบายได้ดีที่สุด รายงานของ IoT Analytics (Industry 4.0 & Smart Manufacturing Market Report 2026–2030) ระบุว่าตลาด Smart Manufacturing ทั่วโลกปี 2025 มีมูลค่า 175,000 ล้านดอลลาร์ และจะเติบโตด้วย CAGR 9.3% ไปแตะ 274,000 ล้านดอลลาร์ในปี 2030 ขณะที่ Gartner คาดการณ์ตลาด edge computing โลกจะขยายจาก 131,000 ล้านดอลลาร์ (2023) สู่ 511,000 ล้านดอลลาร์ภายในปี 2033 — เกือบ 4 เท่าใน 10 ปี แรงขับเคลื่อนที่แท้จริงไม่ใช่ตัวเทคโนโลยีเอง แต่เป็นสามแรงกดดันที่โรงงานไทยกำลังเผชิญ: (1) ปริมาณข้อมูลจาก IIoT sensor ที่เพิ่มขึ้นแบบทวีคูณจนส่งขึ้นคลาวด์ทั้งหมดไม่คุ้ม (2) งานที่ต้องการความเร็วระดับมิลลิวินาที เช่น การตรวจจับความผิดปกติของ vibration signature และ (3) นโยบาย data residency ที่บังคับให้ข้อมูลอ่อนไหวบางประเภทอยู่ในประเทศ สถาปัตยกรรม 3 ชั้นของ Edge Analytics Edge…
Read More