บทวิเคราะห์: Zero Trust ในโรงงาน — เชื่อใจน้อยลง เดินตรวจมากขึ้น อ่าน NIST SP 800-207 ใหม่ให้เป็นของวิศวกร OT

บทวิเคราะห์: Zero Trust ในโรงงาน — เชื่อใจน้อยลง เดินตรวจมากขึ้น อ่าน NIST SP 800-207 ใหม่ให้เป็นของวิศวกร OT

Article
เมื่อเร็วๆ นี้เราได้รับคำถามจากผู้บริหารโรงงานเครื่องจักรแห่งหนึ่ง: "Zero Trust ที่ทุกคนพูดถึงน่ะ เราโรงงานทำได้จริงหรือ เพราะไอทีบอกว่าต้องรื้อเครือข่ายใหม่ทั้งหมด" คำถามนี้สะท้อนความเข้าใจผิดที่แพร่หลายที่สุดเกี่ยวกับ Zero Trust ในภาคอุตสาหกรรม — คิดว่ามันคือโครงการรื้อสร้างเครือข่ายมหาศาล ความจริงคือ Zero Trust เป็นชุดหลักการที่ทำทีละส่วนได้ และมีแนวทางมาตรฐานรองรับอยู่แล้ว จากปราการเดียว (Castle-and-Moat) สู่การตรวจทุก session: หัวใจคือ Policy Decision Point ตามแนวทาง NIST SP 800-207 (ภาพ: Honey Corporation) Zero Trust ไม่ใช่สินค้า — มันคือการเปลี่ยนคำถาม แนวทาง NIST SP 800-207 อธิบาย Zero Trust เป็นชุดหลักการ ไม่ใช่ชิ้นส่วนที่ซื้อมาติดตั้ง หลักการสำคัญที่สุดข้อหนึ่งคือ: "การเข้าถึงทุกครั้งต้องผ่านการตัดสินใจแบบไดนามิก" โดยอิงข้อมูลตัวตนและบริบท ณ ขณะนั้น — ไม่ใช่ตำแหน่งในเครือข่ายที่เคยถูกอนุญาตไว้ แปลเป็นภาษาโรงงานง่ายๆ: วิศวกรที่เพิ่ง login จากออฟฟิศเมื่อ 10 นาทีก่อน กับวิศวกรคนเดียวกันที่ login จากที่อื่นเวลา 3 ทุ่มของวันหยุด ไม่ควรได้รับสิทธิ์เท่ากัน แม้บัญชีผู้ใช้จะเป็นบัญชีเดียวกัน ตารางเปรียบเทียบ: เครือข่ายโรงงานแบบเดิม vs แบบ Zero Trust มุมมอง แบบเดิม (Perimeter-based) Zero Trust สมมติฐานข้างในเครือข่ายปลอดภัยไม่เชื่อใครโดยอัตโนมัติ ตรวจทุกครั้ง การเข้าถึงระยะไกลVPN หลักเดียว เข้าแล้วเห็นทั้งโรงงานSession สั้น เข้าถึงเฉพาะระบบที่ขอ เครื่องจักรIP อยู่ในช่วงที่อนุญาต = เชื่อCertificate + mTLS ยืนยันตัวตนเครื่องจักร ผู้รับเหมาภายนอกบัญชีร่วมใช้กันทั้งทีม มักไม่มีวันหมดอายุสิทธิ์ชั่วคราว ผูกกับ work order หมดอายุตามงาน เมื่อถูกเจาะ 1 จุดเดินต่อได้ทั้งเครือข่าย (lateral movement)ถูกจำกัดอยู่แค่เซสชันนั้น ขยายไม่ได้ การตรวจสอบย้อนหลังรู้ว่าใคร "อยู่ใน VPN" ไม่รู้ว่าทำอะไรทุกการเข้าถึงมีบันทึกว่าใคร ทำอะไร กับเครื่องไหน หัวใจทางเทคนิค: Policy Decision Point ส่วนประกอบที่ทำให้ Zero Trust ทำงานได้จริงคือการแยก "ผู้ตัดสินใจ" ออกจาก "ผู้บังคับใช้" — ผู้ใช้หรือเครื่องจักรขอสิทธิ์เข้าถึง ระบบตัดสินใจ (PDP) ประเมินจากตัวตน สถานะอุปกรณ์ และบริบทในขณะนั้น แล้วสั่งจุดบังคับใช้ (PEP)…
Read More
Case Study: Alarm Flood 340 รายการใน 90 วินาที — ฟื้นห้องควบคุมด้วย ISA-18.2 Rationalization

Case Study: Alarm Flood 340 รายการใน 90 วินาที — ฟื้นห้องควบคุมด้วย ISA-18.2 Rationalization

Article
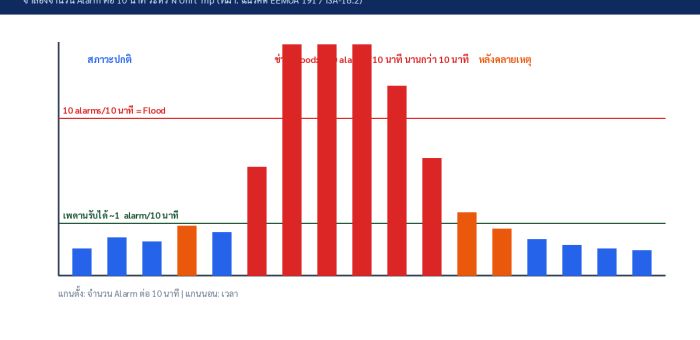
สถานการณ์สมมติที่กลายเป็นเรื่องจริงในโรงงานกระบวนการผลิตทั่วโลก: เครื่องคอมเพรสเซอร์หลัก Trip ตอนตี 2 ภายใน 90 วินาที ระบบ DCS ปล่อยสัญญาณเตือนราว 340 รายการ ลงหน้าจอ Operator เพียงคนเดียว ในจำนวนนั้นมีสัญญาณที่ต้องรีบทำอะไรสักอย่างอยู่ประมาณ 8 รายการเท่านั้น — แต่มันถูกกลบด้วย Alarm อีก 332 รายการที่เป็นแค่ "ผลพวง" ของเหตุการณ์เดียวกัน นี่คือ Alarm Flood ศัตรูตัวฉกาจของห้องควบคุม จำลอง Alarm Flood ระหว่าง Unit Trip — ช่วงกลางกราฟเกินเกณฑ์ 10 alarms ต่อ 10 นาที (นิยามของ Flood ตาม EEMUA 191) หลายเท่าตัว กลบสัญญาณสำคัญจน Operator ต้องไล่ทีละรายการ ปัญหา (Problem): ระบบ Alarm ที่โตเองตามอายุโรงงาน สืบราวที่มาของ Flood ครั้งนี้พบรากปัญหาคลาสสิก 3 ข้อ: Alarm ถูกเพิ่มแต่ไม่เคยถูกลบ — ทุกครั้งที่เกิดปัญหา วิศวกรก็เพิ่ม Alarm ใหม่ "กันพลาด" สะสมมา 15 ปี จนเกิน 4,000 จุดในหนึ่ง Unit Priority ไม่สะท้อนความรุนแรงจริง — เกือบครึ่งถูกตั้ง High Priority เพราะ "กลัวคนไม่เห็น" ผลคือไม่มีอะไรเด่นเลย Standing Alarm ค้างข้ามคืน — ชุด Alarm เดิมค้างบนหน้าจอเป็นปกติ ทำให้สัญญาณใหม่กลืนหายไปกับของเก่า ตัวเลขที่วัดได้ก่อนแก้ไข: Alarm เฉลี่ย 60 รายการต่อชั่วโมงต่อตำแหน่งงาน (เกณฑ์ EEMUA 191 แนะนำไม่เกิน ~1 รายการต่อ 10 นาที หรือราว 144-150 รายการต่อวันตามค่าอ้างอิงของ ISA-18.2 และ IEC 62682) และมีช่วง Flood ที่เกิน 10 รายการต่อ 10 นาทียาวนานกว่า 1 ชั่วโมงทุกครั้งที่มี Trip วิธีแก้ (Solution): Rationalization ตาม Alarm…
Read More
Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Article
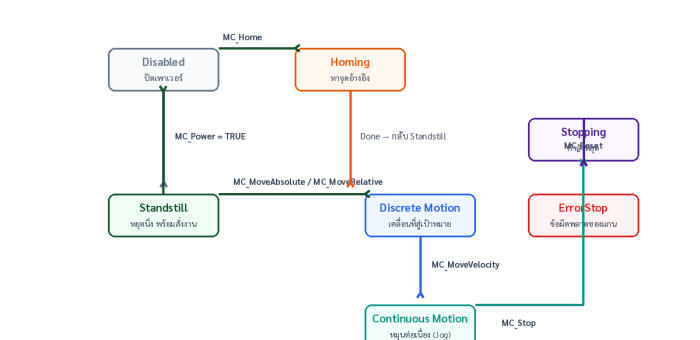
เมื่อก่อนการซิงก์แกนเคลื่อนที่ต้องพึ่งเกียร์กลไก สายพานไทม์มิ่ง และแคมกลไกที่ตัดเฉพาะงาน พอเปลี่ยนสูตรการบรรจุต้องหยุดไลน์เปลี่ยนชิ้นส่วนกันเป็นชั่วโมง วันนี้งานเหล่านั้นย้ายไปอยู่บนซอฟต์แวร์แล้ว ผ่านมาตรฐานฟังก์ชันบล็อกที่กำหนดโดย PLCopen ภายใต้ IEC 61131-3 ปัญหาเก่าของวงการคือแต่ละค่ายมีคำสั่งโมชันของตัวเอง จนย้ายโปรแกรมหรือเปลี่ยนผู้ดูแลทีมใหม่ต้องเรียนรู้ใหม่ทั้งหมด PLCopen Motion Control (Part 1–6) แก้ปัญหานี้ด้วยชุดฟังก์ชันบล็อกมาตรฐานที่ทำงานเหมือนกันทุกแพลตฟอร์ม — เรียนครั้งเดียว ย้ายได้ทุกที่ Axis State Diagram มาตรฐานของ PLCopen — ทุกคำสั่งโมชันคือการเปลี่ยนสถานะของแกน และ ErrorStop ต้องรีเซ็ตด้วย MC_Reset เท่านั้น ระบบสถานะของแกน: ทุกคำสั่งคือการเปลี่ยน State หัวใจของ PLCopen คือ Axis State Diagram ที่กำหนดว่าแกนอยู่ในสถานะใดได้บ้าง: Disabled (ปิดเพาเวอร์), Standstill (หยุดนิ่ง พร้อมรับคำสั่ง), Homing (หาจุดอ้างอิง), Discrete Motion (เคลื่อนที่สู่เป้าหมาย), Continuous Motion (หมุนต่อเนื่อง), Stopping (กำลังหยุด) และ ErrorStop (ข้อผิดพลาด) กฎสำคัญคือ: สั่งเคลื่อนที่ได้เฉพาะจาก Standstill เท่านั้น (ยกเว้นคำสั่งซ้อนทับบางประเภท) MC_Stop ล้ำลำดับทุกคำสั่ง — แกนเข้าสู่ Stopping แล้วจึงกลับ Standstill ErrorStop ต้องใช้ MC_Reset กลับสู่ Standstill ก่อนเสมอ ฟังก์ชันบล็อกหลักที่ต้องรู้จัก งานFunction Blockหน้าที่ เปิด/ปิดเพาเวอร์MC_Powerควบคุม power stage ของไดรฟ์ หาจุดอ้างอิงMC_Homeสร้างตำแหน่งอ้างอิง มีวิธี Homing หลายแบบ (สวิตช์, บล็อกกลไก, Zero Mark) เคลื่อนที่สู่ตำแหน่งMC_MoveAbsolute / MC_MoveRelativeเดินทางสู่พิกัด absolut/ระยะสัมพัทธ์ พร้อมกำหนด Velocity/Acceleration/Jerk หมุนต่อเนื่องMC_MoveVelocityเดินสายพาน/จั๊มพ์ต่อเนื่องจนกว่าจะสั่งหยุด ซิงก์แบบเกียร์MC_GearIn / MC_GearOutล็อกแกนตามให้หมุนตามแกนหลักในอัตราคงที่ ซิงก์แบบแคมMC_CamInกำหนดโปรไฟล์ความสัมพันธ์รายช่วงได้อิสระ หยุด/รีเซ็ตMC_Stop / MC_Resetหยุดควบคุมจากทุกสถานะ / ล้างข้อผิดพลาด Electronic Gear vs Electronic Cam: สองวิธีซิงก์แกนยอดนิยม Gear ใช้เมื่อความสัมพันธ์เป็นเส้นตรง ส่วน Cam เหมาะกับจังหวะที่ซับซ้อนและต้องเปลี่ยนโปรไฟล์ตามสูตรผลิต Electronic Gear เหมาะกับงานที่อัตราส่วนคงที่ เช่น สายพานคู่ที่ต้องเดินด้วยกันตลอด หรือการตัด (Cutoff) ที่ไล่ตามความเร็วสายหลัก —…
Read More
How-to: วางโครงสร้าง Batch Control ตาม ISA-88 ตั้งแต่ Recipe ถึง Phase — คู่มือเริ่มต้นสำหรับโรงงานอาหารและเคมี

How-to: วางโครงสร้าง Batch Control ตาม ISA-88 ตั้งแต่ Recipe ถึง Phase — คู่มือเริ่มต้นสำหรับโรงงานอาหารและเคมี

Article
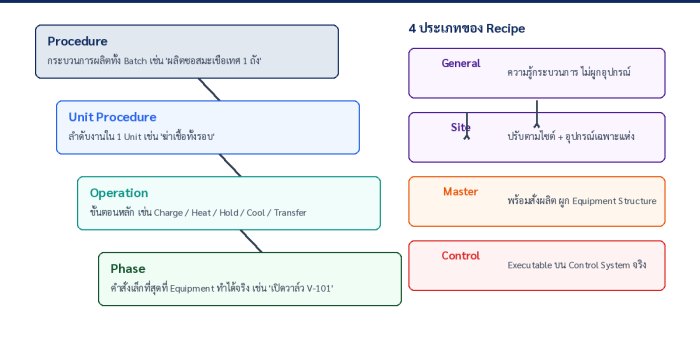
โรงงานที่ผลิตแบบ Batch เช่น อาหาร เครื่องดื่ม เคมีภัณฑ์ หรือยา มันเจอปัญหาเดียวกันเป็นประจำ โปรแกรมควบคุมการผลิตหนึ่งสูตรเขียนติดแน่นกับอุปกรณ์ชุดหนึ่ง พอจะผลิตสูตรใหม่หรือเปลี่ยนถังปฏิกรณ์ ก็ต้องกลับไปแก้โค้ดกันใหม่ทั้งบริษัท สุดท้ายโค้ดบานปลายเป็นสปาเก็ตติ และไม่มีใครกล้าแตะอีก มาตรฐาน ISA-88 (รับรองปี 1995 ปรับปรุงปี 2010 และถูกนำไปใช้เป็นมาตรฐานสากล IEC 61512-1 ตั้งแต่ปี 1997) แก้ปัญหานี้ด้วยแนวคิดเดียว คือ "แยกสิ่งที่ต้องทำ ออกจากอุปกรณ์ที่ทำ" บทความนี้จะพาไปทีละขั้นว่าเริ่มจากตรงไหน Procedural Model 4 ชั้นของ ISA-88 คู่กับ Recipe 4 ประเภท — หัวใจของการแยก Recipe ออกจาก Equipment Control ขั้นที่ 1: แยก Recipe ออกจาก Equipment Control ก่อนอื่นให้ตอบคำถามนี้ให้ได้ สูตรการผลิต (Recipe) คือ ความรู้เกี่ยวกับกระบวนการ — วัตถุดิบอะไร อุณหภูมิเท่าไร นานแค่ไหน ส่วน Equipment Control คือ วิธีที่เครื่องจักรทำงานจริง — เปิดวาล์วตัวไหน สตาร์ทปั๊มลูกไหน ทีมวิศวกรส่วนใหญ่มักผสมสองอย่างนี้เข้าด้วยกันในโปรแกรมเดียว ซึ่งเป็นต้นตอของความยืดหยุ่นที่หายไป ขั้นที่ 2: จัดโครงสร้างอุปกรณ์ตาม Physical Model ISA-88 กำหนดลำดับชั้นอุปกรณ์ไว้ชัดเจน: Enterprise → Site → Area → Process Cell → Unit → Equipment Module → Control Module โดย Unit คือชั้นที่ตัดออกไม่ได้ เพราะ Recipe ทุกใบจะจับคู่กับ Unit เสมอ เช่น ถังปฏิกรณ์ 1 ถัง พร้อมอุปกรณ์ประจำถัง Physical Model ของ ISA-88 — Unit คือหน่วยผลิตหลักที่ Recipe อ้างถึง ส่วน Equipment Module และ Control Module คือชิ้นส่วนที่ประกอบเป็น Unit ขั้นที่ 3: เขียนขั้นตอนการผลิตเป็น Procedural Model 4 ชั้น…
Read More
SLS (Selective Laser Sintering): พิมพ์โพลิเมอร์ผงด้วยเลเซอร์ CO₂ โดยไม่ต้องมี Support — Deep Dive จาก Sintering Window ถึงการ Reuse ผง

SLS (Selective Laser Sintering): พิมพ์โพลิเมอร์ผงด้วยเลเซอร์ CO₂ โดยไม่ต้องมี Support — Deep Dive จาก Sintering Window ถึงการ Reuse ผง

Article
ในครอบคลุกเทคโนโลยีพิมพ์สามมิติสำหรับงานผลิตจริง นอกเหนือจาก FDM ที่ทุกโรงงานคุ้นเคยแล้ว ยังมีอีกหนึ่งตัวเลือกที่วิศวกรต่างประเทศเรียกว่า "workhorse ของงานโพลิเมอร์" นั่นคือ SLS (Selective Laser Sintering) เทคโนโลยีที่ใช้เลเซอร์ CO2 หลอมผงโพลิเมอร์ทีละชั้นจนกลายเป็นชิ้นงาน โดยไม่ต้องสร้าง Support Structure แม้แต่ชิ้นเดียว รายงานของ Mordor Intelligence ประเมินตลาด SLS ทั้งระบบไว้ที่ราว 4.8 พันล้านดอลลาร์ในปี 2025 และโตเป็น 5.7 พันล้านดอลลาร์ในปี 2026 ขณะที่ตลาดบริการพิมพ์ SLS แบบ outsource ก็เติบโตที่ CAGR ราว 11-12% ต่อปี ตัวเลขเหล่านี้บอกว่า SLS ไม่ใช่เทคโนโลยีห้องแล็บอีกต่อไป แต่เป็นเครื่องมือการผลิตที่วิศวกรโรงงานควรเข้าใจกลไกของมันจริง ๆ หลักการทำงาน: อุ่นผงก่อน แล้วให้เลเซอร์เติมอีกไม่กี่องศา หัวใจของ SLS อยู่ที่การควบคุมอุณหภูมิแบบ "เฉียบพลันณ์" ระบบจะอุ่นเตียงผงทั้งห้องพิมพ์ไว้ที่ราว 168-172 องศาเซลเซียส สำหรับผง PA12 ซึ่งต่ำกว่าจุดเริ่มหลอมเหลวเพียงเล็กน้อย เลเซอร์จึงต้องเติมพลังงานเพิ่มอีกแค่ไม่กี่องศาเท่านั้นก็พอให้ผงหลอมตัวเข้าด้วยกัน วิธีนี้ลดพลังงานที่ต้องใช้ ลดความเครียดสะสมในชิ้นงาน และป้องกันการบิดงอได้พร้อมกัน ภาพตัดขวางห้องพิมพ์ SLS: เลเซอร์ CO2 สแกนผง PA12 ทีละชั้น ผงที่ไม่ถูกหลอมจะทำหน้าที่รองรับชิ้นงานแทน Support Structure (ที่มา: Honey Corporation) Sintering Window: ช่วงอุณหภูมิที่กำหนดความสำเร็จของงานพิมพ์ งานวิจัยในวาระ Polymers (MDPI, 2023) อธิบายว่า PA12 ที่ใช้ใน SLS จะต้องมี "sintering window" คือช่วงห่างระหว่างอุณหภูมิเริ่มหลอมเหลวกับอุณหภูมิเริ่มตกผลึกที่กว้างพอ ถ้าช่วงนี้แคบเกินไป ผงจะตกผลึกก่อนเลเซอร์สแกนเสร็จ ทำให้ชิ้นงาน curl และบิดเบี้ยว นี่คือเหตุผลที่ไม่สามารถเอาพลาสติกทั่วไปมาพิมพ์ SLS ได้ แต่ต้องเป็นเกรดผงที่ออกแบบมาเฉพาะ แผนภาพ Sintering Window ของ PA12: ช่วงอุณหภูมิระหว่าง Onset หลอมเหลวกับ Onset ตกผลึกคือช่วงทำงานของเลเซอร์ (ที่มา: Honey Corporation) วัสดุหลักในตลาด SLS วัสดุจุดเด่นงานที่เหมาะ PA12 (Nylon 12)แข็งแรงสมดุล ทนสารเคมี ครองส่วนแบ่งมากที่สุดชิ้นส่วนฟังก์ชันนัล, Housing, Duct PA11ทนแรงกระแทกสูง ผลิตจากน้ำมันละหุ่ง (Bio-based)ชิ้นส่วนที่ต้องเน้นความยั่งยืน, Snap-fit PA12 + แก้ว…
Read More
Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Article
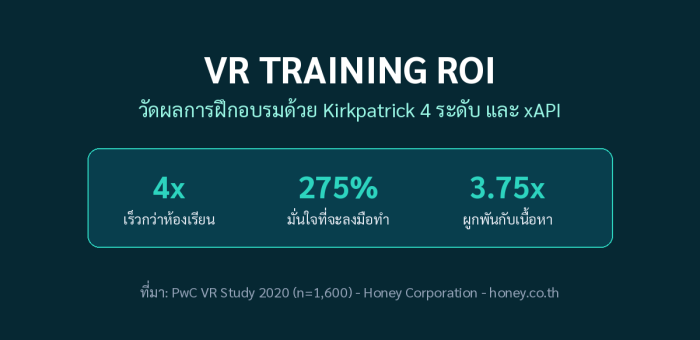
คำถามที่เจอบ่อยที่สุดเมื่อเสนอโครงการ VR Training ในโรงงานคือ 'แพงแบบนี้ คุ้มไหม' คำตอบที่ดีที่สุดไม่ใช่ความเห็น แต่คือวิธีวัด บทความนี้เล่าผลงานวิจัยองค์กรที่ใหญ่ที่สุดชิ้นหนึ่งของโลก แล้วแปลงเป็นกรอบวัดผลที่ทีมฝึกอบรมโรงงานทำตามได้เอง Case Study: การทดลองของ PwC ปี 2019-2020 ระหว่างเดือนกุมภาพันธ์ 2019 ถึงมกราคม 2020 ซีเนียร์แมเนเจอร์จำนวน 1,600 คน จาก 12 ไซต์ ถูกสุ่มเข้าอบรมหลักสูตรเดียวกัน (Soft Skills) ผ่าน 3 ช่องทาง: ห้องเรียนสด, E-Learning และ VR ผลลัพธ์ด้านความเร็วชัดเจนมาก เวลาเรียนจบหลักสูตรเดียวกัน: VR 29 นาที เทียบกับ E-Learning 45 นาที และห้องเรียนสด 120 นาที (ที่มา: PwC VR Soft Skills Training Efficacy Study 2020) ตัวชี้วัดผลของกลุ่ม VRเทียบกับเวลาเรียนจบเร็วขึ้น 4 เท่าห้องเรียนสด (120 นาที เหลือ 29 นาที)ความมั่นใจที่จะลงมือทำสูงขึ้น 275%ดีกว่าห้องเรียน 40% และ E-Learn 35%ความผูกพันกับเนื้อหาสูงกว่า 3.75 เท่าห้องเรียนสด (สูงกว่า E-Learn 2.3 เท่า)ความโฟกัสระหว่างเรียนมากกว่า 4 เท่าE-Learningจุดคุ้มทุน375 คน / 1,950 คนเทียบห้องเรียนสด / E-Learning ข้อค้นพบที่มักถูกมองข้าม: แม้จะบวกเวลา Setup แว่นครั้งแรกเฉลี่ย 10 นาทีเข้าไป VR ยังเร็วกว่าห้องเรียนสด 3 เท่า — และที่จำนวนผู้เรียน 3,000 คน ต้นทุนรวมของ VR ต่ำกว่าห้องเรียนสด 52% แต่โรงงานต้องวัดผลของตัวเอง — ด้วย Kirkpatrick 4 ระดับ + xAPI ตัวเลขของงานวิจัยเป็นแค่จุดตั้งต้น สิ่งที่ผู้บริหารโรงงานอยากเห็นคือผลเป็น KPI ของไลน์ผลิตตัวเอง กรอบที่ใช้ได้จริงคือโมเดล Kirkpatrick 4 ระดับ ผูกกับมาตรฐานข้อมูล xAPI ที่บันทึกพฤติกรรมผู้เรียนเป็น Statement โดยอัตโนมัติ Kirkpatrick 4 ระดับ ผูกกับ Event ของ…
Read More
Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Article
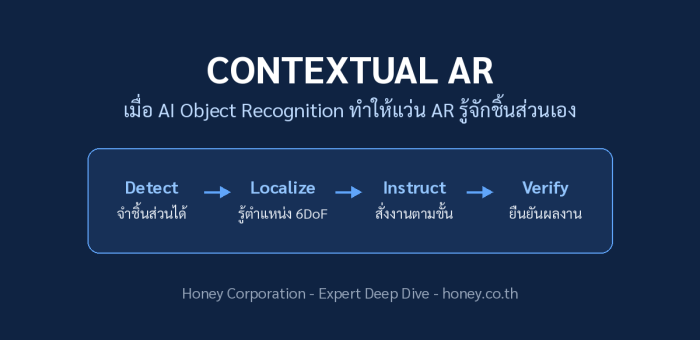
ระบบ AR Work Instructions รุ่นแรกๆ ทำงานได้ดีในห้อง Demo แต่มักล้มเหลวเมื่อลงสนามจริง สาเหตุหลักคือมัน ไม่รู้ว่ากำลังมองอะไร — ระบบต้องพึ่ง marker ที่ติดไว้ล่วงหน้า หรือแผนที่ 3 มิติที่ต้องสแกนไว้ก่อน พอเปลี่ยนไลน์ผลิต ย้ายเครื่องจักร หรือเปลี่ยนรุ่นชิ้นส่วน ทุกอย่างก็พังทันที Contextual AR คือรุ่นถัดไปของเทคโนโลยีนี้: แว่น Smart Glasses อุตสาหกรรมที่ฝังโมเดล AI Object Recognition บนชิป Edge NPU จะ จำชิ้นส่วนได้เอง เพียงชี้กล้องไปที่เครื่องจักร ระบบจะรู้ว่านี่คือปั๊มรุ่นไหน วาล์วตัวไหน แล้วดึงคำสั่งงานที่ถูกต้องจากระบบหลังบ้านมาฉายทับไว้บนจอทันที — โดยไม่ต้องติด marker แม้แต่ชิ้นเดียว หัวใจของระบบ: Pipeline 6 ขั้นตอนที่ต้องจบในเสี้ยววินาที ทุกอย่างเกิดขึ้นบนอุปกรณ์ ไม่ผ่านคลาวด์ เพราะเวลาไป-กลับของเน็ตเพียง 50-100 ms ก็ทำให้ภาพ Overlay 'ลอยหลุด' จากวัตถุจริงเวลาคนงานหันหัวเร็วๆ แล้ว Pipeline ของ Contextual AR ตั้งแต่กล้องจับภาพ 30 fps จนถึงการส่งผลไป CMMS ทุกขั้นต้องจบรวมกันภายใน Motion-to-Photon Latency ต่ำกว่า 20 ms ตัวเลขที่วิศวกรต้องจำคือ Motion-to-Photon Latency ต้องต่ำกว่า 20 ms — คือช่วงเวลาตั้งแต่หัวขยับจนภาพ Overlay เคลื่อนตาม ถ้าเกินกว่านี้สมองจะรู้สึกว่าภาพ 'เหลื่อม' จนใช้งานจริงไม่ได้ แปลว่า AI Inference ต้องกินเวลาไม่เกิน 15 ms เท่านั้น ซึ่งเป็นเหตุผลที่โมเดลตรวจจับวัตถุต้องผ่านการ Quantize เป็น INT8 และรันบน NPU ของอุปกรณ์เสมอ ขั้นตอนLatency BudgetหมายเหตุทางเทคนิคCamera Capture~5-10 msกล้องปล่อยเฟรม 30 fps ขึ้นไปPreprocess~2-3 msResize + Normalize บน GPU ของอุปกรณ์AI Inferenceต่ำกว่า 15 msโมเดล Quantized INT8 บน Edge NPUPose Estimation (6DoF)~2-5 msแปลง Bounding Box เป็นพิกัด 3 มิติRender Overlay~3-5…
Read More
บทวิเคราะห์: Remaining Useful Life (RUL) — เมื่อคำถามเปลี่ยนจาก ‘พังหรือยัง’ เป็น ‘เหลือกี่สัปดาห์’

บทวิเคราะห์: Remaining Useful Life (RUL) — เมื่อคำถามเปลี่ยนจาก ‘พังหรือยัง’ เป็น ‘เหลือกี่สัปดาห์’

Article
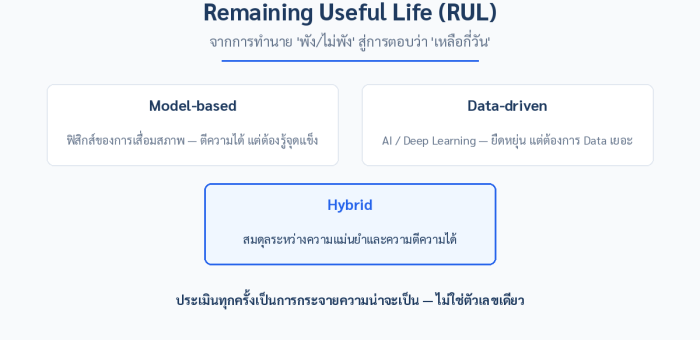
ระบบ Predictive Maintenance ส่วนใหญ่ตอบคำถามได้แค่ "เครื่องนี้กำลังจะพัง" — แต่คำถามที่ Planner และ Production Manager ถามจริงคือ "อีกกี่สัปดาห์จะพัง" เพราะคำตอบนั้นแหละที่ตัดสินได้ว่าจะเลื่อนงานซ่อมไปรวมกับ Shutdown ครั้งถัดไปได้หรือไม่ คำถามนี้คืออาณาเขตของ Remaining Useful Life (RUL) ซึ่งกำลังเปลี่ยนจากงานวิจัยสู่เครื่องมือจริงในโรงงาน RUL ไม่ใช่ตัวเลขเดียว — มันคือการกระจายความน่าจะเป็น ความเข้าใจผิดที่พบมากที่สุดคือคาดหวังให้โมเดลตอบ "เหลืออีก 23 วัน" แบบเด็ดขาด ในความเป็นจริง RUL ที่ถูกต้องคือ ช่วงความเชื่อมั่น เช่น "มีโอกาส 90% ที่จะถึงเกณฑ์เสียหายภายใน 18–26 วัน" เพราะเครื่องจักรสองเครื่องรุ่นเดียวกันภายใต้โหลดต่างกันย่อมเสื่อมสภาพไม่เท่ากัน โมเดลที่ดีจึงต้องรู้จักบอกความไม่แน่นอนของตัวเองด้วย สามเส้นทางของการทำนาย RUL แนวทางหลักการจุดแข็งข้อจำกัด Model-basedสมการฟิสิกส์ของกลไกเสื่อมสภาพ เช่น Paris Law ของรอยแตกตีความได้ ใช้ Data น้อยต้องรู้พารามิเตอร์เครื่องจักรชัดเจน ยืดหยุ่นต่ำ Data-drivenMachine Learning เรียนจากข้อมูลวงจรชีวิตเครื่องจักรจริงแม่นยำ ปรับตัวได้กับระบบซับซ้อนต้องการ Data เสื่อมสภาพจริงจำนวนมาก ตีความยาก Hybridผสมข้อจำกัดทางฟิสิกส์เข้าไปในโมเดล Data-drivenสมดุลความแม่นยำกับการตีความพัฒนาซับซ้อนที่สุด บน P-F Curve — RUL คือการประเมินความกว้างของหน้าต่างทอง ทุกความเสียหายเชิงกลมี ช่วง P-F คือระยะจากจุดที่ตรวจพบได้ครั้งแรก (Potential Failure) ถึงจุดที่พังจริง (Functional Failure) เทคโนโลยีต่าง ๆ เห็นจุด P ไม่พร้อมกัน — Ultrasound มักเห็นก่อนสุด ตามด้วย Oil Analysis แล้วจึง Vibration การทำนาย RUL คือการประมาณว่าจากตำแหน่งปัจจุบันบนเส้นเสื่อมสภาพ ยังเหลือเวลาเท่าไรก่อนแตะเส้น Threshold ซึ่งยิ่งตรวจจับได้เร็ว หน้าต่างการวางแผนก็ยิ่งกว้าง ภาพที่ 1: P-F Curve — ช่วง P-F คือหน้าต่างวางแผนซ่อม และ RUL คือการประมาณเวลาที่เหลือก่อนแตะ Failure Threshold แบบกระจายความน่าจะเป็น (ภาพประกอบเชิงแนวคิด) Deep Learning ไปได้ไกลแค่ไหน — หลักฐานจาก Benchmark จริง ชุดข้อมูล IEEE PHM 2012 Data Challenge (แบริ่งหมุนความเร็วสูงพร้อมข้อมูล Vibration จนถึงวันพังจริง)…
Read More
บทวิเคราะห์: DCS ไม่ได้จางหาย — ตลาด 29.32 พันล้านดอลลาร์ปี 2030 บอกอะไรเกี่ยวกับอนาคตโรงงานกระบวนการผลิต

บทวิเคราะห์: DCS ไม่ได้จางหาย — ตลาด 29.32 พันล้านดอลลาร์ปี 2030 บอกอะไรเกี่ยวกับอนาคตโรงงานกระบวนการผลิต

Article
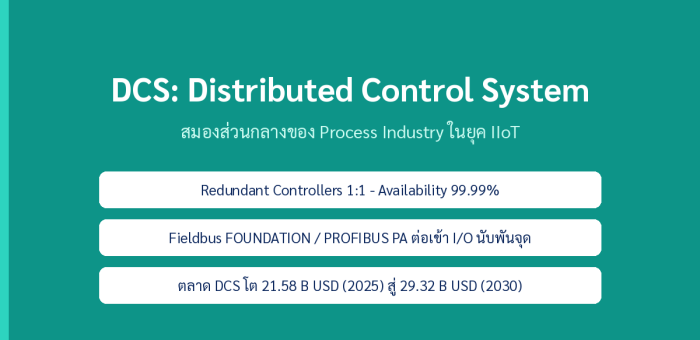
ทุกครั้งที่พูดถึง DCS ในที่ประชุม Digital Transformation มักมีเสียงถามว่า “ยุค Cloud แล้ว ใครยังใช้ DCS อยู่อีก” — คำตอบจากตัวเลขตลาดชัดเจนกว่าที่คิด: รายงานของ MarketsandMarkets ระบุว่าตลาด DCS โลกอยู่ที่ 21.58 พันล้านดอลลาร์ในปี 2025 และจะแตะ 29.32 พันล้านดอลลาร์ภายในปี 2030 (CAGR 6.3%) นี่ไม่ใช่ตลาดของเทคโนโลยีใกล้ตาย แต่เป็นตลาดที่กำลังเปลี่ยนรูปแบบ — และโรงงานไทยควรอ่านให้ขาดก่อนตัดสินใจลงทุน DCS ไม่ได้แข่งกับ PLC — มันเกิดมาเพื่อโจทย์คนละแบบ สถาปัตยกรรม DCS ยุคใหม่ — Redundant Controller Pair 1:1, Scan 50-100 ms, เชื่อม Fieldbus นับพันจุด และเปิดทางให้ IIoT Analytics เสริมด้านบน PLC เกิดมาเพื่อ Logic แบบ Discrete (เปิด-ปิด, Sequence) ส่วน DCS เกิดมาเพื่อ Continuous Process Control — โรงไฟฟ้า, ปิโตรเคมี, โรงงานเคมี, น้ำตาล และอาหารเครื่องดื่ม ที่ต้องรัน 24/7 โดยมี Regulatory Loop หลายร้อยถึงหลายพัน Loop พร้อมกัน ความต่างที่สำคัญไม่ใช่ความเร็ว Scan แต่คือ Availability ระดับ 99.99% ที่มาจาก Redundancy ทุกชั้น — Controller, Power Supply, Network และ I/O — รวมถึงการ Failover ที่เกิดขึ้นในเวลาไม่ถึง 1 วินาทีโดย Process ไม่หยุด สิ่งที่ตัวเลขตลาดบอกเบื้องหลัง ตลาด DCS โลก 2024-2030 ตามรายงาน MarketsandMarkets — โตต่อเนื่อง CAGR 6.3% นำโดย Software Segment สามข้อสังเกตจากรายงานที่ Honey Corporation มุมมองว่าสำคัญกับโรงงานไทย: (1) Software Segment มีส่วนแบ่งใหญ่ที่สุด — DCS…
Read More
PID Tuning ฉบับวิศวกรโรงงาน: Ziegler-Nichols vs Lambda และการดูแล Control Loop ไม่ให้เสื่อมสภาพ

PID Tuning ฉบับวิศวกรโรงงาน: Ziegler-Nichols vs Lambda และการดูแล Control Loop ไม่ให้เสื่อมสภาพ

Article
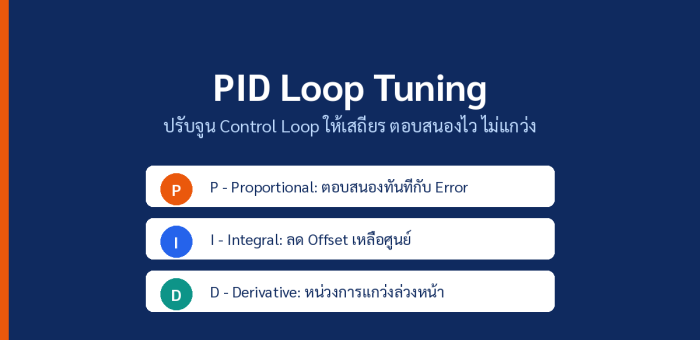
ในโรงงานส่วนใหญ่ Control Loop คือหัวใจที่เงียบที่สุด — ไม่มีใครสนใจเมื่อมันทำงานดี แต่ทุกคนจำได้เวลาอุณหภูมิเด้งจนของเสียทั้งล็อต ความจริงที่หลายคนไม่รู้คือ จากการสำรวจ Control Loop Performance ในอุตสาหกรรมกระบวนการผลิตหลายรายงาน พบว่า loop จำนวนมากถูกปล่อยไว้ในโหมด Manual หรือ Tune แบบ “เอาตัวรอด” ทั้งที่การปรับจูนใหม่ทำได้ในหนึ่งวัน บทความนี้เจาะลึก PID Tuning ตั้งแต่หลักการจริงของ P-I-D ไปจนถึงวิธีเลือกวิธี Tuning ให้เหมาะกับโรงงานของคุณ P-I-D ทำงานจริงอย่างไร — ไม่ใช่แค่สูตรในตำรา แผนภาพ Control Loop แบบปิด — ค่าวัด (PV) ย้อนกลับมาเทียบกับ Setpoint ตลอดเวลา ความต่างคือ Error ที่ส่งเข้า PID Controller สมการของ PID ในเชิงปฏิบัติคือ Output = Kp×e + Ki×∫e·dt + Kd×(de/dt) โดย e คือ Error (SP − PV) แต่บนเครื่องมือจริงเราไม่คีย์ Ki โดยตรง แต่คีย์ Ti (Integral Time, หน่วยวินาที/นาทีต่อ repeat) และ Td (Derivative Time) แทน — เข้าใจตรงนี้ช่วยกันความเข้าใจผิดตอนตั้งค่าบน DCS หรือ PLC คนละแบรนด์ที่ใช้หน่วยต่างกัน P (Proportional): ตอบสนองทันทีกับ Error ปัจจุบัน — Kp สูงไปทำให้ Valve แกว่งเร็ว ต่ำไปทำให้ช้าและมี Offset I (Integral): สะสม Error ไล่ Offset ให้เหลือศูนย์ — แต่ก็คือต้นเหตุอันดับหนึ่งของการแกว่งช้า (Slow Cycle) เมื่อตั้งเร็วเกินไป D (Derivative): มอง “ความเร็วการเปลี่ยนแปลง” ของ PV ช่วยหน่วงการแกว่งล่วงหน้า — แต่อ่อนไหวต่อ Sensor Noise มาก ใน Process Industry จำนวนมากจึงปิด D หรือตั้งต่ำมาก เปรียบเทียบวิธี Tuning…
Read More