Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Deep Dive: Motion Control ตามมาตรฐาน PLCopen — จาก Axis State Diagram ถึง Electronic Cam แบบไร้เกียร์กลไก

Article
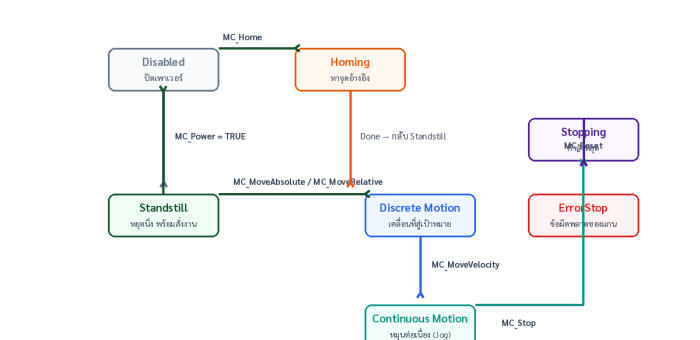
เมื่อก่อนการซิงก์แกนเคลื่อนที่ต้องพึ่งเกียร์กลไก สายพานไทม์มิ่ง และแคมกลไกที่ตัดเฉพาะงาน พอเปลี่ยนสูตรการบรรจุต้องหยุดไลน์เปลี่ยนชิ้นส่วนกันเป็นชั่วโมง วันนี้งานเหล่านั้นย้ายไปอยู่บนซอฟต์แวร์แล้ว ผ่านมาตรฐานฟังก์ชันบล็อกที่กำหนดโดย PLCopen ภายใต้ IEC 61131-3 ปัญหาเก่าของวงการคือแต่ละค่ายมีคำสั่งโมชันของตัวเอง จนย้ายโปรแกรมหรือเปลี่ยนผู้ดูแลทีมใหม่ต้องเรียนรู้ใหม่ทั้งหมด PLCopen Motion Control (Part 1–6) แก้ปัญหานี้ด้วยชุดฟังก์ชันบล็อกมาตรฐานที่ทำงานเหมือนกันทุกแพลตฟอร์ม — เรียนครั้งเดียว ย้ายได้ทุกที่ Axis State Diagram มาตรฐานของ PLCopen — ทุกคำสั่งโมชันคือการเปลี่ยนสถานะของแกน และ ErrorStop ต้องรีเซ็ตด้วย MC_Reset เท่านั้น ระบบสถานะของแกน: ทุกคำสั่งคือการเปลี่ยน State หัวใจของ PLCopen คือ Axis State Diagram ที่กำหนดว่าแกนอยู่ในสถานะใดได้บ้าง: Disabled (ปิดเพาเวอร์), Standstill (หยุดนิ่ง พร้อมรับคำสั่ง), Homing (หาจุดอ้างอิง), Discrete Motion (เคลื่อนที่สู่เป้าหมาย), Continuous Motion (หมุนต่อเนื่อง), Stopping (กำลังหยุด) และ ErrorStop (ข้อผิดพลาด) กฎสำคัญคือ: สั่งเคลื่อนที่ได้เฉพาะจาก Standstill เท่านั้น (ยกเว้นคำสั่งซ้อนทับบางประเภท) MC_Stop ล้ำลำดับทุกคำสั่ง — แกนเข้าสู่ Stopping แล้วจึงกลับ Standstill ErrorStop ต้องใช้ MC_Reset กลับสู่ Standstill ก่อนเสมอ ฟังก์ชันบล็อกหลักที่ต้องรู้จัก งานFunction Blockหน้าที่ เปิด/ปิดเพาเวอร์MC_Powerควบคุม power stage ของไดรฟ์ หาจุดอ้างอิงMC_Homeสร้างตำแหน่งอ้างอิง มีวิธี Homing หลายแบบ (สวิตช์, บล็อกกลไก, Zero Mark) เคลื่อนที่สู่ตำแหน่งMC_MoveAbsolute / MC_MoveRelativeเดินทางสู่พิกัด absolut/ระยะสัมพัทธ์ พร้อมกำหนด Velocity/Acceleration/Jerk หมุนต่อเนื่องMC_MoveVelocityเดินสายพาน/จั๊มพ์ต่อเนื่องจนกว่าจะสั่งหยุด ซิงก์แบบเกียร์MC_GearIn / MC_GearOutล็อกแกนตามให้หมุนตามแกนหลักในอัตราคงที่ ซิงก์แบบแคมMC_CamInกำหนดโปรไฟล์ความสัมพันธ์รายช่วงได้อิสระ หยุด/รีเซ็ตMC_Stop / MC_Resetหยุดควบคุมจากทุกสถานะ / ล้างข้อผิดพลาด Electronic Gear vs Electronic Cam: สองวิธีซิงก์แกนยอดนิยม Gear ใช้เมื่อความสัมพันธ์เป็นเส้นตรง ส่วน Cam เหมาะกับจังหวะที่ซับซ้อนและต้องเปลี่ยนโปรไฟล์ตามสูตรผลิต Electronic Gear เหมาะกับงานที่อัตราส่วนคงที่ เช่น สายพานคู่ที่ต้องเดินด้วยกันตลอด หรือการตัด (Cutoff) ที่ไล่ตามความเร็วสายหลัก —…
Read More
Virtual Commissioning ด้วย Digital Twin: ทดสอบทั้งไลน์ผลิตในโลกเสมือนก่อนสั่งไฟเครื่องจริง

Virtual Commissioning ด้วย Digital Twin: ทดสอบทั้งไลน์ผลิตในโลกเสมือนก่อนสั่งไฟเครื่องจริง

Article
ในโครงการอัตโนมัติทั่วไป ช่วง Commissioning หรือการติดตั้งและทดสอบระบบก่อนส่งมอบ มักกินเวลาถึง 20-30% ของ timeline ทั้งโครงการ และเป็นช่วงที่ปัญหาทุกประเภทพร้อมโผล่พร้อมกัน — logic PLC ผิด, I/O map ไม่ตรง, ทางกลไกชนกัน, สัญญาณ sensor กลับด้าน ทั้งที่เครื่องจักรจริงหยุดรออยู่และทีม production กดดันให้เร็วขึ้นทุกวัน Virtual Commissioning (VC) คือแนวทางที่ย้ายการทดสอบทั้งหมดนั้นไปทำใน "โลกเสมือน" ก่อน — ด้วยการเชื่อม Digital Twin ของเครื่องจักรและสายการผลิต (ทั้งแบบจำลองเชิงกลไก 3D และ physics-based simulation) เข้ากับ โปรแกรมควบคุมจริง (PLC/DCS code) แล้วรันสถานการณ์ทดสอบทั้งหมดก่อนที่อุปกรณ์ชิ้นแรกจะถูกขนถึงหน้างาน หลักการสำคัญ: ยิ่งเจอ error เร็ว ต้นทุนยิ่งถูก แนวคิด "Cost of Change" ในวิศวกรรมระบบอ้างกันมานานว่า ต้นทุนการแก้ไขข้อผิดพลาดเพิ่มขึ้นราว 10 เท่าทุกครั้งที่ข้ามหนึ่งขั้นของโครงการ — แก้ logic ผิดตอนเขียนโปรแกรมอาจใช้เวลาไม่กี่ชั่วโมง แต่ error ตัวเดียวกันที่หลุดไปถึงช่วง commissioning ต้องหยุดเครื่อง รอวิศวกร แก้ code ทดสอบใหม่ และอาจทำให้กำหนดส่งมอบเลื่อนเป็นสัปดาห์ VC ทำงานบนหลักการนี้โดยตรง: ดันการทดสอบให้เกิด "ซ้าย" ของ timeline ให้มากที่สุด ภาพที่ 1: Workflow ของ Virtual Commissioning — สร้างโมเดลเสมือน เชื่อม PLC จริง ทดสอบใน simulation แล้วจึงลง hardware จริง (ที่มา: Honey Corporation) ระดับความสมบูรณ์ของการทดสอบ: จาก MIL ถึง HIL VC ไม่ใช่ all-or-nothing อุตสาหกรรมแบ่งระดับการทดสอบเป็นขั้นบันได โดยแต่ละขั้นให้ความสมจริงและความเชื่อมั่นต่างกัน: ระดับ สิ่งที่ถูกทดสอบ ความสมจริง เหมาะกับ MIL (Model-in-the-Loop)Logic ควบคุมในรูปแบบโมเดล ทดสอบกับ plant modelต่ำ-กลางเช็ค concept และ algorithm ตั้งแต่เฟส design SIL (Software-in-the-Loop)PLC code จริง (soft PLC) รันบน…
Read More
PID Tuning ฉบับวิศวกรโรงงาน: Ziegler-Nichols vs Lambda และการดูแล Control Loop ไม่ให้เสื่อมสภาพ

PID Tuning ฉบับวิศวกรโรงงาน: Ziegler-Nichols vs Lambda และการดูแล Control Loop ไม่ให้เสื่อมสภาพ

Article
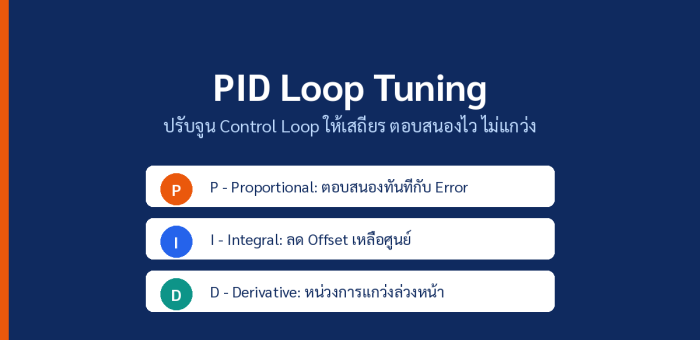
ในโรงงานส่วนใหญ่ Control Loop คือหัวใจที่เงียบที่สุด — ไม่มีใครสนใจเมื่อมันทำงานดี แต่ทุกคนจำได้เวลาอุณหภูมิเด้งจนของเสียทั้งล็อต ความจริงที่หลายคนไม่รู้คือ จากการสำรวจ Control Loop Performance ในอุตสาหกรรมกระบวนการผลิตหลายรายงาน พบว่า loop จำนวนมากถูกปล่อยไว้ในโหมด Manual หรือ Tune แบบ “เอาตัวรอด” ทั้งที่การปรับจูนใหม่ทำได้ในหนึ่งวัน บทความนี้เจาะลึก PID Tuning ตั้งแต่หลักการจริงของ P-I-D ไปจนถึงวิธีเลือกวิธี Tuning ให้เหมาะกับโรงงานของคุณ P-I-D ทำงานจริงอย่างไร — ไม่ใช่แค่สูตรในตำรา แผนภาพ Control Loop แบบปิด — ค่าวัด (PV) ย้อนกลับมาเทียบกับ Setpoint ตลอดเวลา ความต่างคือ Error ที่ส่งเข้า PID Controller สมการของ PID ในเชิงปฏิบัติคือ Output = Kp×e + Ki×∫e·dt + Kd×(de/dt) โดย e คือ Error (SP − PV) แต่บนเครื่องมือจริงเราไม่คีย์ Ki โดยตรง แต่คีย์ Ti (Integral Time, หน่วยวินาที/นาทีต่อ repeat) และ Td (Derivative Time) แทน — เข้าใจตรงนี้ช่วยกันความเข้าใจผิดตอนตั้งค่าบน DCS หรือ PLC คนละแบรนด์ที่ใช้หน่วยต่างกัน P (Proportional): ตอบสนองทันทีกับ Error ปัจจุบัน — Kp สูงไปทำให้ Valve แกว่งเร็ว ต่ำไปทำให้ช้าและมี Offset I (Integral): สะสม Error ไล่ Offset ให้เหลือศูนย์ — แต่ก็คือต้นเหตุอันดับหนึ่งของการแกว่งช้า (Slow Cycle) เมื่อตั้งเร็วเกินไป D (Derivative): มอง “ความเร็วการเปลี่ยนแปลง” ของ PV ช่วยหน่วงการแกว่งล่วงหน้า — แต่อ่อนไหวต่อ Sensor Noise มาก ใน Process Industry จำนวนมากจึงปิด D หรือตั้งต่ำมาก เปรียบเทียบวิธี Tuning…
Read More
PROFINET ครบทุกระดับ: จาก CC-A ธรรมดา ถึง IRT 31.25 ไมโครวินาที และก้าวต่อไปของ PROFINET over TSN

PROFINET ครบทุกระดับ: จาก CC-A ธรรมดา ถึง IRT 31.25 ไมโครวินาที และก้าวต่อไปของ PROFINET over TSN

Article
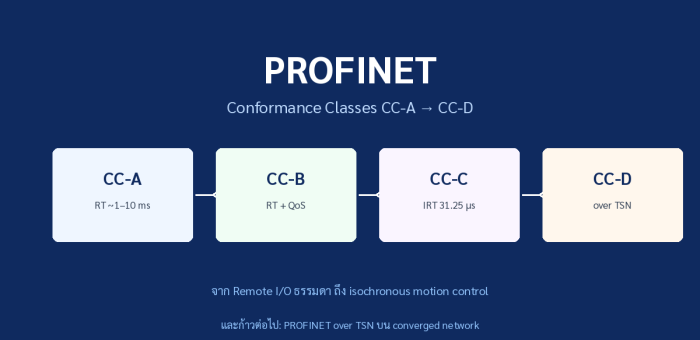
ถ้าถามว่าโปรโตคอลไหนครองตลาด Industrial Ethernet ในยุโรปและเอเชียมานานกว่าทศวรรษ คำตอบหนึ่งที่หนีไม่พ้นคือ PROFINET — มาตรฐานเปิดที่พัฒนาโดย PROFIBUS & PROFINET International (PI) ซึ่งเป็น IEC 61158 Type 10 และติดตั้งแล้วนับสิบล้านอุปกรณ์ทั่วโลก แต่สิ่งที่หลายวิศวกรยังสับสนคือ PROFINET ไม่ใช่ “หนึ่งโปรโตคอล” แต่เป็น ครอบครัวของระดับประสิทธิภาพ ที่เรียกว่า Conformance Classes (CC-A ถึง CC-D) ซึ่งต่างกันตั้งแต่ระดับ millisecond ธรรมดา จนถึง isochronous 31.25 ไมโครวินาที Conformance Class คืออะไร — แผนที่ความเร็วของ PROFINET ทุกอุปกรณ์ PROFINET ถูกจัดระดับตามชุดฟีเจอร์บังคับ ตามข้อมูลจำเพาะของ PI ตัวย่อ CC-A และ CC-B เรียกรวมว่า PROFINET RT (Real-Time) ส่วน CC-C คือ PROFINET IRT (Isochronous Real-Time) และล่าสุดมี CC-D สำหรับ PROFINET over TSN เพื่อให้เห็นภาพรวมในครั้งเดียว ตารางนี้สรุปทั้ง 4 ระดับ: ตารางเปรียบเทียบ PROFINET Conformance Classes ทั้ง 4 ระดับ — ภาพโดย Honey Corporation Class เทคโนโลยี Latency / Cycle การใช้งาน CC-A RT บน Ethernet มาตรฐาน ~1–10 ms Remote I/O, factory automation ทั่วไป CC-B RT + prioritization (VLAN, bandwidth) ~1–10 ms Process automation, ระบบใหญ่ CC-C IRT (hardware-based) 250 µs ลดได้ถึง 31.25 µs Motion control, จักรพิมพ์, หุ่นยนต์ CC-D PROFINET over TSN…
Read More
Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Article
ทำไมสายการผลิตใหม่ถึงพังตอนเดินเครื่องครั้งแรก — ทั้งที่ PLC ผ่านการทดสอบมาแล้ว? คำถามนี้เราได้ยินจากหัวหน้าโรงงานหลายท่าน ทุกครั้งที่มีการติดตั้งสายการผลิตใหม่หรือทำ Major Upgrade ระบบควบคุม ทีม Automation ทดสอบ PLC Logic บน Desktop Simulation จนผ่านทุก Case แต่พอถึงวันเดินจริง ปัญหาก็ยังมาถึง: Sensor ที่ต่อสลับขั้ว, Noise บนสาย Analog, ค่า Scaling ผิด, หรือ Interlock ที่ทำงานตอนที่ไม่ควรทำงาน สาเหตุอยู่ที่ "ช่องว่าง" ระหว่างโลกจำลองกับโลกจริง Desktop Simulation ทดสอบแค่ Logic ภายในตัว PLC เท่านั้น แต่ไม่ได้ทดสอบ ตัวฮาร์ดแวร์จริงร่วมกับ พฤติกรรมจริงของเครื่องจักรพร้อมกัน วิธีแก้ที่อุตสาหกรรมยุโรปและอเมริกาใช้มานานกว่า 20 ปีคือ Hardware-in-the-Loop (HIL) Simulation — และตอนนี้กำลังกลายเป็นมาตรฐานใหม่ของการทำ Virtual Commissioning ในโรงงานเอเชียด้วยเช่นกัน HIL คืออะไร: เอาของจริงมาต่อกับโรงงานเสมือน หัวใจของ HIL นั้นเรียบง่าย: เอา ตัวควบคุมจริง (PLC, VFD, Motion Controller) มาวางบนโต๊ะทดสอบ แล้วต่อเข้ากับ Real-Time Simulator ที่รันโมเดลคณิตศาสตร์ของเครื่องจักรและกระบวนการผลิตทั้งสาย ตัว Simulator จะปลอมตัวเป็น "โรงงานเสมือน" ที่ส่งสัญญาณ Sensor กลับมาที่ PLC ผ่านทาง I/O จริง ทั้ง Analog 4–20 mA, Digital 24VDC, และโปรโตคอล Industrial Ethernet ตัวควบคุมจริง (PLC) คือองค์ประกอบ "Hardware" ใน Hardware-in-the-Loop — ภาพ: Wikimedia Commons สิ่งที่เกิดขึ้นคือ Closed Loop ที่สมบูรณ์: PLC สั่งปิดวาล์ว → Simulator คำนวณการไหลและแรงดันตาม Physics แล้วส่งค่า Sensor ใหม่กลับมา → PLC เห็นค่าเปลี่ยนแล้วตัดสินใจต่อ ทุกอย่างเกิดขึ้นแบบ Real-Time ในหน่วยมิลลิวินาที เหมือนเครื่องจักรจริงนั่นอยู่ตรงหน้า สถาปัตยกรรม 3 ส่วนของระบบ HIL องค์ประกอบ หน้าที่…
Read More
How-to: สร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า — ถอด Logic สู่ Behavioral Twin ใน 6 ขั้นตอน

How-to: สร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า — ถอด Logic สู่ Behavioral Twin ใน 6 ขั้นตอน

Article
โรงงานที่มีเครื่องจักรอายุ 10–20 ปีกำลังเจอปัญหาเดียวกัน: ระบบควบคุมเก่า อะไหล่หายาก และไม่มีใครกล้าแตะ Logic ที่เขียนไว้สมัยคนละยุค — เพราะแก้แล้วไลน์อาจหยุดทั้งวัน บทความนี้คือคู่มือทีละขั้น การสร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า เพื่อทดสอบทุกอย่างในโลกเสมือนก่อนแตะโลกจริง แม้เครื่องจักรตัวนั้นจะอายุ 15 ปีแล้วก็ตาม ทำไมต้องเป็น Twin ของ "ระบบควบคุม" ไม่ใช่แค่หน้าตาเครื่องจักร Digital Twin ของเครื่องจักรเก่ามี 2 ระดับ ระดับแรกคือ 3D Model ที่สวยงามเหมาะกับการนำเสนอ ระดับที่สองคือ Behavioral Twin ที่จำลองพฤติกรรมการควบคุมจริง: Logic การทำงาน, Sequence การเริ่มเครื่อง, Interlock, และการตอบสนองต่อคำสั่ง ระดับที่สองนี่แหละที่มีคุณค่าทางวิศวกรรม เพราะมันทำให้คุณทดลองแก้ Logic, ทดสอบ Patch ใหม่ และฝึกคน โดยไม่เสี่ยงหยุดไลน์ผลิตจริง ระบบ SCADA เก่าของโรงงานจำนวนมากยังใช้งานอยู่ แต่ Logic ที่ซ่อนอยู่ด้านหลังคือความเสี่ยงเมื่อผู้พัฒนาดั้งเดิมไม่อยู่แล้ว — Twin ช่วยถอดรหัสนี้ได้ (ภาพ: Wikimedia Commons, CC0) ภาพรวมก่อนเริ่ม: สิ่งที่ต้องมี ขั้นตอน สิ่งที่ได้ ระยะเวลาอ้างอิง* 1. ตรวจจับ Logic เดิมคลัง Logic ที่ถอดออกมาได้ครบ1–2 สัปดาห์ 2. สร้าง Behavioral Modelโมเดลจำลองพฤติกรรมเครื่องจักร2–4 สัปดาห์ 3. เชื่อมข้อมูลจริง (Soft Sensor)ข้อมูลสถานะเครื่องจักรเก่าแบบเรียลไทม์1–3 สัปดาห์ 4. Validate ด้วยข้อมูลจริงค่าความคลาดเคลื่อนของโมเดลที่ยอมรับได้ต่อเนื่อง 5. ทดลองแก้ Logic บน TwinPatch ที่ทดสอบแล้วว่าปลอดภัยตามโจทย์ 6. Deploy + ฝึกทีมทีมใหม่ที่เข้าใจเครื่องจักรเก่าต่อเนื่อง *ระยะเวลาขึ้นกับความซับซ้อนของเครื่องจักรและความสมบูรณ์ของเอกสารเดิม ขั้นที่ 1: ถอด Logic เดิมออกจากเครื่องจักร (Logic Extraction) เริ่มจากดึงโปรแกรมควบคุม (Ladder Diagram, Function Block) ออกจาก PLC เดิมให้ได้มากที่สุด ปัญหาคือหลายโรงงานสูญเสีย Source Code ต้นฉบับ เหลือแค่ไฟล์ Compile แล้ว หรือระบบเก่าจน Software สำหรับเปิดไม่รองรับ OS ปัจจุบัน แนวทางที่ใช้ได้จริง: Reverse Engineering…
Read More
4-20mA และ HART Protocol: คู่สัญญาณเก่าแก่ที่ยังครองโรงงาน — และชั้นข้อมูลวินิจฉัยที่ถูกปล่อยให้เงียบมานาน

4-20mA และ HART Protocol: คู่สัญญาณเก่าแก่ที่ยังครองโรงงาน — และชั้นข้อมูลวินิจฉัยที่ถูกปล่อยให้เงียบมานาน

Article
เซ็นเซอร์ตัวหนึ่งบนท่อวัดอัตราการไหลส่งค่าผิดปกติมา 3 สัปดาห์ ก่อนที่ทีมซ่อมบำรุงจะรู้ตัวว่าปัญหาไม่ได้อยู่ที่ตัวเซ็นเซอร์ แต่อยู่ที่ขั้วไฟฟ้าของมาตรวัดแม่เหล็ก (magnetic flowmeter) ที่ถูกเคลือบด้วยตะกอนจากน้ำเสีย ถ้าหน่วยงานนั้นใช้เซ็นเซอร์แบบ Smart Transmitter ที่สื่อสารด้วยโปรโตคอล HART พวกเขาจะเห็นสถานะ "Electrode Coating" ใน Diagnostic Register ตั้งแต่สัปดาห์แรก โดยไม่ต้องรอให้ค่า 4-20mA เพี้ยนจนกระทบกระบวนการผลิต นี่คือเหตุผลที่ลูปกระแส 4-20mA ซึ่งเกิดก่อนหน้า IIoT หลายสิบปี ยังคงเป็นสะพานเชื่อมระหว่างเซ็นเซอร์กับระบบควบคุมมาจนถึงปี 2026 และเหตุผลที่ HART ที่ซ่อนตัวอยู่บนสายคู่นั้น คือกุญแจสำคัญที่จะทำให้โรงงานเก่าส่งข้อมูลสุขภาพอุปกรณ์เข้าสู่ยุค IIoT ได้ โดยไม่ต้องรื้อสายใหม่ทั้งหมด ทำไม 4-20mA ถึงยังไม่ตายในยุค IIoT หลายคนคิดว่าเมื่อมี IO-Link, wireless และ single-pair Ethernet ลูปกระแสแบบแอนะล็อกควรจะเกษียณแล้ว แต่ตัวเลขบอกตรงกันข้าม การวิเคราะห์ตลาดของ ARC Advisory Group พบว่าเครื่องมือวัดที่ติดตั้งใหม่ใน process industry ยังคงมากกว่าครึ่งเป็นแบบ 4-20mA และเมื่อรวมฐานติดตั้งเดิมทั่วโลกแล้ว สัดส่วนนี้สูงกว่า 70% ทำไมถึงเป็นเช่นนั้น: ทนทานต่อสัญญาณรบกวน: สัญญาณเป็นกระแส ไม่ใช่แรงดัน ค่าความต้านทานของสายยาว 500 เมตรจึงไม่ทำให้ค่าเพี้ยน ต่างจากสัญญาณ 0-10V ที่ตกตามระยะทางตรวจสอบสายขาดได้: กระแสต่ำสุดคือ 4mA ไม่ใช่ 0 ถ้าอ่านได้ 0mA แปลว่าลูปขาด ทำให้แยกค่าเซ็นเซอร์ต่ำสุดออกจากสายเสียได้ทันทีจ่ายไฟสองหน้าที่: กระแส 4mA นั้นเองถูกใช้เป็นไฟเลี้ยงเซ็นเซอร์พร้อมกับส่งสัญญาณบนสายคู่เดียว (2-wire loop-powered) ลดการเดินสายลงครึ่งหนึ่งปลอดภัยในโซนอันตราย: เทคนิค intrinsic safety ที่จำกัดพลังงานในสาย ทำให้ใช้ได้ในพื้นที่ Zone 0 โดยไม่ต้องใช้ตู้แรงดันสูง วิศวกรไฟฟ้ากำลังตรวจสอบตู้ควบคุมและการเดินสาย ซึ่งเป็นจุดเชื่อมต่อที่สัญญาณ 4-20mA จากฟีลด์เข้าสู่โมดูลอินพุตแอนะล็อกของ PLC (ภาพ: Wikimedia Commons) HART คืออะไร: ดิจิทัลบนแอนะล็อก HART (Highway Addressable Remote Transducer) วางสัญญาณดิจิทัล FSK (Frequency Shift Keying) ที่ความถี่ 1200 Hz และ 2200 Hz ทับบนสัญญาณแอนะล็อก 4-20mA บนสายเดียวกัน โดยสัญญาณ FSK มีค่าเฉลี่ยเป็นศูนย์ จึงไม่รบกวนค่าแอนะล็อกที่ DCS อ่านอยู่ เท่ากับว่าเราได้สองโลกในสายเดียว…
Read More
EtherNet/IP และ CIP: เจาะลึกโปรโตคอล Industrial Ethernet ที่ครองโรงงานอเมริกาเหนือ — จาก Producer/Consumer Model ถึง DLR Redundancy

EtherNet/IP และ CIP: เจาะลึกโปรโตคอล Industrial Ethernet ที่ครองโรงงานอเมริกาเหนือ — จาก Producer/Consumer Model ถึง DLR Redundancy

Article
ทำไมโรงงานจำนวนมากจึงเลือก EtherNet/IP หนึ่งในคำถามที่ทีมวิศวกรของ Honey Corporation ถูกถามบ่อยที่สุดจากโรงงานที่กำลังอัปเกรดระบบคือ "ควรเลือก Industrial Ethernet ตระกูลไหนดี" คำตอบขึ้นอยู่กับ ecosystem ของอุปกรณ์ที่ใช้อยู่ แต่มีอยู่หนึ่งตัวเลือกที่ครองส่วนแบ่งตลาดโรงงานในอเมริกาเหนือสูงมากและพบได้ทั่วไปในอุตสาหกรรมยานยนต์ เครื่องดื่ม และบรรจุภัณฑ์ทั่วโลก นั่นคือ EtherNet/IP — ระบบที่ใช้ Ethernet มาตรฐานเดียวกับที่แผนกไอทีใช้ แต่เติมชั้นแอปพลิเคชันอุตสาหกรรมชื่อ CIP (Common Industrial Protocol) ที่ดูแลโดยองค์กรมาตรฐานเปิด ODVA จุดขายจริงของ EtherNet/IP ไม่ใช่ความเร็วสูงสุด แต่คือ Producer/Consumer Model — ตัวควบคุมหนึ่งตัวประกาศ (publish) สถานะ I/O เพียงครั้งเดียว อุปกรณ์หลายตัวรับฟังได้พร้อมกันผ่าน multicast ทำให้ปริมาณข้อมูลบนสายไม่เพิ่มตามจำนวยผู้รับ ต่างจากโมเดล Source/Destination แบบเก่าที่ต้องส่งซ้ำทุกคู่สนทนา ภาพประกอบ: สถาปัตยกรรม CIP แยกบริการ I/O, Safety, Motion และ Sync เป็นชั้นบน ก่อนลงมาที่ TCP/UDP และ Ethernet มาตรฐาน — ภาพโดยทีมงาน Honey Corporation CIP: โปรโตคอลแอปพลิเคชันที่อยู่เหนือสื่อส่ง สิ่งที่ทำให้ CIP ต่างจากโปรโตคอลอุตสาหกรรมอื่นคือ มันไม่ผูกกับสื่อส่งใดสื่อส่งหนึ่ง CIP ถูกออกแบบให้ทำงานบน EtherNet/IP (TCP/UDP), DeviceNet (บน CAN) และ ControlNet มาแต่แรก ทำให้วัตถุ (Object Model) และชุดคำสั่ง (Services) เหมือนกันหมด วิศวกรที่ย้ายมาจากระบบเก่าจึงไม่ต้องเรียนรู้ใหม่ทั้งหมด ชั้นของระบบ บทบาทใน EtherNet/IP หมายเหตุ CIP Application Layerกำหนด Object Model, Class/Instance และบริการเช่น Get/Set Attribute, I/O Connectionมาตรฐานเปิดของ ODVA Encapsulation (Transport)TCP port 44818 สำหรับ Explicit Messaging และ UDP port 2222 สำหรับ Implicit I/Oเป็น well-known port ที่ไฟร์วอลลารู้จัก Ethernet / Networkเฟรม IEEE 802.3 มาตรฐาน + VLAN…
Read More
บทวิเคราะห์ IEC 61499: มาตรฐาน Distributed Automation ที่ถูกลืม 20 ปี กำลังกลับมาแรงในยุค Software-Defined Factory

บทวิเคราะห์ IEC 61499: มาตรฐาน Distributed Automation ที่ถูกลืม 20 ปี กำลังกลับมาแรงในยุค Software-Defined Factory

Article
ทุกครั้งที่วิศวกรอัตโนมัติคนหนึ่งลาออก ความรู้ในหัวของเขาก็หายไปพร้อมกัน ลองนึกภาพ: ตู้ PLC ที่ทำงานมา 12 ปี มี logic หลายพัน rung ที่แก้ไขข้ามหลายชั่วคน ไม่มีเอกสาร ไม่มีใครเข้าใจทั้งหมด และตอนนี้ต้องขยายสายการผลิตเพิ่ม สถานการณ์นี้คือ "หนี้ทางเทคนิค" (Technical Debt) ที่สะสมในโรงงานอุตสาหกรรมทั่วโลก และเป็นคำถามเปิดที่มาตรฐาน IEC 61499 ตั้งใจมาตอบ IEC 61499 คืออะไร และต่างจาก IEC 61131-3 ตรงไหน IEC 61499 เป็นมาตรฐานสากลที่พัฒนาต่อยอดจาก IEC 61131-3 (มาตรฐานภาษาโปรแกรม PLC ที่ใช้กันแพร่หลายที่สุดในปัจจุบัน) โดยยกระดับสมรรถนะขึ้นจาก "การควบคุมเชิงเหตุการณ์" ไปสู่ "การกระจายตัวของระบบ" (Distributed Automation) หัวใจสำคัญของ 61499 คือการทำให้ function block สามารถถูก "ย้าย" ข้ามอุปกรณ์ได้ โดยไม่ต้องเขียนโค้ดใหม่ แต่ในทางปฏิบัติ แนวคิดนี้เจออุปสรรคใหญ่: vendor lock-in ผู้ผลิต PLC รายใหญ่ของโลกจำนวนมากไม่ได้เปิดใช้ IEC 61499 เต็มรูปแบบ เพราะมันขัดกับผลประโยชน์ทางการค้าของพวกเขา — ถ้า logic ย้ายได้อิสระ ลูกค้าก็ย้ายผู้ขายได้อิสระเช่นกัน ผลคือ 20 ปีแรกของ 61499 เงียบเหงา จนกระทั่งยุค Industry 4.0 ที่ software-defined automation กลายเป็นจริง Ladder Diagram ภาษาคลาสสิกของ IEC 61131-3 ที่วิศวกรส่วนใหญ่ถนัด แต่ถูกออกแบบมาเพื่อเครื่องเดียว ไม่ใช่ระบบกระจายตัว (ภาพ: Wikimedia Commons) 3 แนวคิดหลักที่ทำให้ 61499 ต่างออกไป Event-Driven Execution Model — ใน 61131-3 คอนโทรลเลอร์รันแบบ scan cycle ตามรอบ (cyclic) ทั่วไป 1-10 ms ต่อรอบ ไม่ว่าข้อมูลจะเปลี่ยนหรือไม่ แต่ 61499 function block ทำงานเมื่อมี event เข้ามาเท่านั้น ทำให้ประหยัดทรัพยากร CPU และตอบสนองเฉพาะสิ่งที่เปลี่ยนแปลง Separation of Interface and Implementation —…
Read More
Modbus จาก RTU สู่ TCP: คู่มือ How-to ปลดล็อกข้อมูลอุปกรณ์อุตสาหกรรมจากสายอนุกรมสู่ระบบ IIoT

Modbus จาก RTU สู่ TCP: คู่มือ How-to ปลดล็อกข้อมูลอุปกรณ์อุตสาหกรรมจากสายอนุกรมสู่ระบบ IIoT

Article
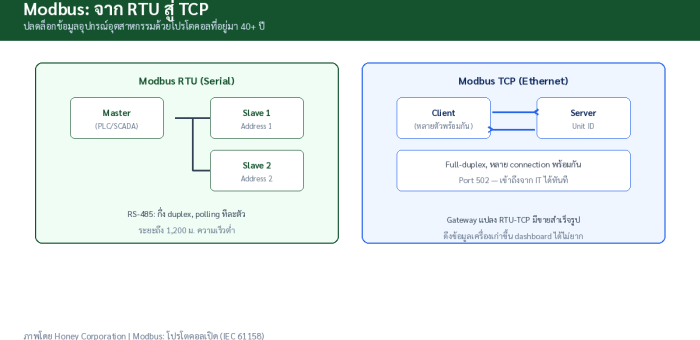
บทนำ: โปรโตคอลอายุ 47 ปีที่ยังไม่ยอมตาย ปี 1979 บริษัท Modicon พัฒนาโปรโตคอลสื่อสารสำหรับ PLC ของตัวเอง ไม่มีใครคิดว่ามันจะกลายเป็นมาตรฐานโลก แต่วันนี้ Modbus กลายเป็นโปรโตคอลที่ฝังตัวอยู่ในอุปกรณ์อุตสาหกรรมมากที่สุดตัวหนึ่งของโลก ทั้งมิเตอร์ไฟฟ้า อินเวอร์เตอร์ ตู้แช่ เครื่องชั่งน้ำหนัก และเซ็นเซอร์ประเภทต่างๆ ปัจจุบันดูแลโดย Modbus Organization โดยเวอร์ชันล่าสุดของข้อกำหนดแอปพลิเคชันคือ V1.1b3 (เม.ย. 2012) เหตุผลที่มันอยู่ได้ทนเพราะความเรียบง่าย: โครงสร้างข้อความมีแค่ Address + Function Code + Data + CRC ไม่มีความซับซ้อนของโปรโตคอลยุคใหม่ อุปกรณ์ราคาประหยัดทำได้ง่าย วิศวกรเข้าใจได้เร็ว และที่สำคัญ เปิดใช้ฟรี ไม่มีลิขสิทธิ์ จึงกลายเป็นภาษากลางที่ทุกแบรนด์ต้องพูดให้ได้ โครงสร้างการเชื่อมต่อ RS-485 ระหว่างอุปกรณ์ 2 ตัว — ฐานล่างของ Modbus RTU ยุคแรกๆ (ที่มา: Wikimedia Commons) ปัญหาจริงในโรงงาน: เกาะข้อมูลบนสายอนุกรม สถานการณ์คลาสสิกที่ทีมงาน Honey Corporation เจอบ่อยในโรงงานไทย: ลูกค้ามี อุปกรณ์ Modbus RTU บน RS-485 เป็นสิบตัว กระจายอยู่ทั่วโรงงาน แต่ละตัวอ่านค่าได้เฉพาะเวลาช่างเอาโน้ตบุ๊กไปเสียบหน้างาน หรือไม่ก็ต้องมี HMI ประจำจุดที่คอย poll ข้อมูลแบบจุดต่อจุด อยากดูยอดรวมแบบเรียลไทม์บนมือถือ ทำไม่ได้เพราะข้อมูลถูกขังอยู่ใน “เกาะ” ของสายอนุกรมแต่ละเส้น ทางออกที่ถูกที่สุดและได้ผลที่สุดในทางปฏิบัติคือ ย้าย Modbus ขึ้นไปวิ่งบนเครือข่าย TCP/IP แล้วรวมศูนย์การเข้าถึงผ่าน Gateway ตัวเดียว ซึ่งเป็นงานที่ทีมงานของเราทำเป็นประจำ ทั้งในงานเก็บข้อมูลตู้แช่อุตสาหกรรมและงานผูกมิเตอร์พลังงานเข้าระบบ Monitoring ของโรงงาน แผงควบคุม PLC — จุดรวมสัญญาณที่ Modbus ยังคงเป็นภาษากลางในการสื่อสารกับอุปกรณ์ฟิลด์ (ที่มา: Wikimedia Commons) เข้าใจโครงสร้างก่อนแปลงร่าง: RTU vs ASCII vs TCP ประเด็น Modbus RTU Modbus ASCII Modbus TCP ตัวกลาง RS-485 / RS-232 RS-485 / RS-232 Ethernet / TCP-IP รูปแบบข้อมูล Binary + CRC-16 ASCII…
Read More