How-to: Transfer Learning ข้ามเครื่องจักร — เริ่ม Predictive Maintenance ด้วย Fault จริงแค่ 20-50 ตัวอย่าง
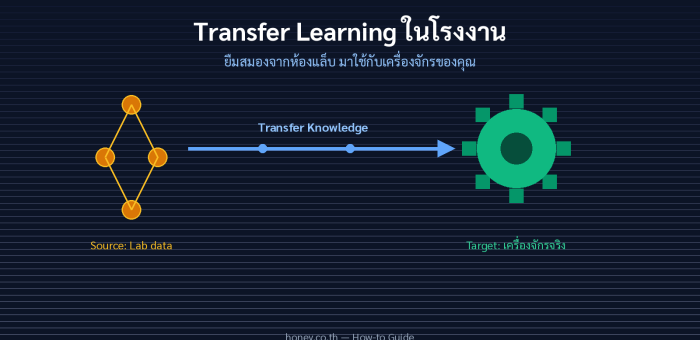
คำถามที่ทีมวิศวกรของเราเจอบ่อยที่สุดจากโรงงานที่อยากเริ่ม Predictive Maintenance คือ "โมเดลเราต้องการข้อมูล fault ของเครื่องจักรตัวนี้กี่ตัวอย่าง กว่าจะใช้งานได้จริง?" คำตอบตรงๆ คือหลายพันตัวอย่าง — จำนวนที่โรงงานส่วนใหญ่ไม่มีทางรอให้เกิดขึ้นเองโดยไม่เจอ breakdown ก่อน Transfer Learning คือทางออกที่ถูกที่สุดและงานวิจัยล่าสุดยืนยันแล้วว่า ยืมความรู้จากข้อมูลสาธารณะมาใช้กับเครื่องจักรจริงได้ ด้วยตัวอย่างเพียง 20-50 ตัวอย่าง หลักการ: Source Domain → Target Domain ภาพที่ 1: แนวคิด Transfer Learning ข้ามเครื่องจักร — freeze ชั้นพื้นฐาน เทรนเฉพาะชั้นท้ายด้วยข้อมูลจริงจำนวนน้อย แนวคิดคือการแยกโมเดลเป็นสองส่วน: ชั้น feature extractor (คอนโวลิวชัน) ที่เรียนรู้ลักษณะพื้นฐานของสัญญาณแรงสั่น — harmonic ของ BPFO/BPFI, รูปแบบ modulation เมื่อแบริ่งเสียหาย ซึ่งเหมือนกันข้ามเครื่องจักรไม่ว่าจะเป็นปั๊มหรือมอเตอร์ กับ ชั้น classifier ปลายทางที่จำเพาะกับเครื่องจักรแต่ละตัว เราจึง pre-train ทั้งหมดบนชุดข้อมูลสาธารณะ แล้ว freeze ชั้นแรกไว้ ปรับแต่งเฉพาะชั้นท้าย งานวิจัยใน Scientific Reports (2025) พิสูจน์แนวทางนี้บนงานจริง: ทีมวิจัยสร้าง Siamese-WDCNN จากชุดข้อมูล CWRU แล้วโอนย้ายไปยัง hydrodynamic transmission testbed กำลังสูง — อุปกรณ์ที่มีโครงสร้างและลักษณะสัญญาณต่างจากแบริ่งทดสอบในแล็บอย่างมาก ผลคือ FSL+TL ทำได้ 85.30% บนสภาวะผสม และเมื่อเติม attention mechanism ขึ้นเป็น 88.75% เทียบกับ WDCNN เดี่ยวๆ ที่ตกไปอยู่ระดับ 70% ต้นๆ 5 ขั้นตอนนำไปใช้จริงในโรงงาน ภาพที่ 2: กระบวนการ 5 ขั้นตอน — ขั้นที่ 4 (ตรวจ negative transfer) คือขั้นที่มักถูกข้ามและทำให้โครงการล้ม ขั้นที่ 1: เก็บสัญญาณ baseline ให้ถูกวิธี ก่อนคุยเรื่อง AI ต้องมีข้อมูลที่เปรียบเทียบได้ก่อน ติดเซ็นเซอร์แรงสั่น 3 แกนที่จุดวัดตามมาตรฐาน ISO 20816 (ผิวแบน สะอาด ใกล้ bearing load zone) พร้อมไมโครโฟนหรือ acoustic sensor…