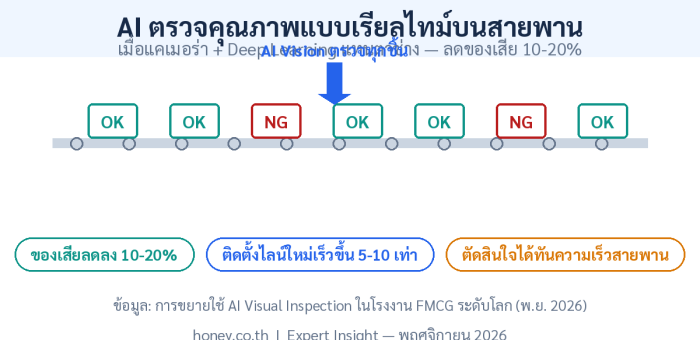
AI ตรวจคุณภาพบนสายพานความเร็วสูง: Deep Dive จากตัวเลขจริง — ของเสียลด 10–20% ติดตั้งไลน์ใหม่เร็วขึ้น 5–10 เท่า

AI ตรวจคุณภาพบนสายพานความเร็วสูง: Deep Dive จากตัวเลขจริง — ของเสียลด 10–20% ติดตั้งไลน์ใหม่เร็วขึ้น 5–10 เท่า

Article
ในโรงงานสินค้าอุปโภคบริโภค (FMCG) ที่สายพานวิ่งด้วยความเร็วสูง งาน "ตรวจคุณภาพทุกชิ้น" เคยเป็นภารกิจที่ต้องแลกกับต้นทุนสูงมาตลอด — ทั้งค่าแรงช่างตรวจ ความเมื่อยล้าของดวงตา และอัตราพลาดที่สะสมทุกชั่วโมง ทางออกดั้งเดิมคือกล้องอุตสาหกรรมพร้อมเซ็นเซอร์เชิงแสง ซึ่งทำงานได้ดี... จนกระทั่งต้องเปลี่ยนแพ็กเกจจิ้งหรือวัสดุใหม่ แล้วทุกอย่างก็ต้องมานั่งตั้งค่ากันใหม่ทั้งระบบ ช่วงปลายปี 2026 มีข่าวที่สำคัญสำหรับผู้ผลิต: กลุ่มบริษัทผู้ผลิตสินค้าอุปโภคบริโภครายใหญ่ระดับโลกได้ประกาศขยายการใช้ระบบ AI ตรวจคุณภาพด้วยภาพ (AI Visual Inspection) จากโครงการนำร่องไปสู่โรงงานทั่วโลก โดยผลลัพธ์ที่เผยแพร่ชัดเจน: อัตราของเสีย (Scrap Rate) ลดลง 10–20% และ การติดตั้งขยายไปสายการผลิตใหม่ทำได้เร็วขึ้น 5–10 เท่า เมื่อเทียบกับระบบตรวจจับแบบดั้งเดิม ภาพประกอบ: หลักการทำงานของ AI Visual Inspection บนสายพานผลิต — ตรวจทุกชิ้นตามความเร็วสายพาน และคัดแยกของเสียอัตโนมัติ ทำไมระบบเดิมถึง "พัง" เมื่อเปลี่ยนสินค้า ระบบตรวจจับแบบดั้งเดิม (Rule-based Vision) ทำงานด้วยการกำหนดเกณฑ์ตายตัว เช่น ค่าความสว่าง ขนาด หรือตำแหน่งของวัตถุ เมื่อ SKU เปลี่ยน วัสดุเปลี่ยน หรือแสงในโรงงานเปลี่ยน วิศวกรต้องเข้าไปปรับพารามิเตอร์ใหม่ทั้งหมด — งานนี้กินเวลาหลายชั่วโมงถึงหลายวันต่อการเปลี่ยนหนึ่งครั้ง ระบบ AI Visual Inspection ยุคใหม่เปลี่ยนแนวคิดนี้: แทนที่จะเขียนกติกา ก็ให้โมเดล Deep Learning "เรียนรู้" ว่าสินค้าที่ดีเป็นอย่างไรจากภาพตัวอย่างจำนวนมาก แล้วตรวจจับความผิดปกติที่ไม่เคยเห็นมาก่อนได้ด้วย เมื่อเปลี่ยนสินค้าใหม่ โมเดลปรับตัวได้เองโดยไม่ต้องตั้งค่ากล้องใหม่ทั้งหมด นี่คือเหตุผลที่ทำให้ "เวลาติดตั้งไลน์ใหม่" เร็วขึ้นถึง 5–10 เท่า สถาปัตยกรรม AI Visual Inspection แบบ Edge: ประมวลผลใกล้สายผลิต ความหน่วงต่ำ และเก็บข้อมูลตรวจไว้ปรับปรุงโมเดลต่อเนื่อง ตัวเลขที่ผู้บริหารควรรู้ ตัวชี้วัดระบบตรวจแบบดั้งเดิมAI Visual Inspection การเปลี่ยน SKU / วัสดุใหม่ต้องตั้งค่ากล้องและเกณฑ์ใหม่ทั้งหมดโมเดลเรียนรู้และปรับตัวได้เอง เวลาติดตั้งไลน์ใหม่ฐานอ้างอิง (ช้ากว่า 5–10 เท่า)เร็วขึ้น 5–10 เท่า อัตราของเสีย (Scrap Rate)ฐานอ้างอิงลดลง 10–20% ตามประเภทสินค้า การตัดสินใจต้องหยุดสายพานเพื่อตรวจซ้ำตรวจทุกชิ้นตามความเร็วสายพาน ไม่สะดุด ข้อมูลเพื่อการปรับปรุงไม่ถูกเก็บอย่างเป็นระบบเก็บทุกผลตรวจเพื่อวิเคราะห์ระยะยาว ดัชนีอัตราของเสียเปรียบเทียบก่อน–หลังใช้ AI ตรวจคุณภาพ (ฐาน = 100) พร้อมหมายเหตุเวลาติดตั้งที่เร็วขึ้น 5-10 เท่า ข้อจำกัดที่ต้องยอมรับก่อนตัดสินใจ บทความนี้ไม่ได้จะบอกว่า AI คือคำตอบของทุกโรงงาน ข้อจำกัดที่พบบ่อยคือ (1) ต้องมีภาพตัวอย่างพอสมควร โดยเฉพาะภาพของเสียหรือตำหนิ…
Read More
LPBF: ฟิสิกส์ Melt Pool และ Process Window — Deep Dive การพิมพ์โลหะด้วยเลเซอร์ที่หนาแน่นเกิน 99.5%

LPBF: ฟิสิกส์ Melt Pool และ Process Window — Deep Dive การพิมพ์โลหะด้วยเลเซอร์ที่หนาแน่นเกิน 99.5%

Article
หลายโรงงานเริ่มต้นเส้นทางโลหะพิมพ์สามมิติด้วยคำถามเดียว: "ทำไมชิ้นงานพิมพ์ด้วยเลเซอร์ถึงหนาแน่นได้เกิน 99.5% ทั้งที่โลหะหลอมและแข็งตัวในเสี้ยววินาที?" คำตอบไม่ได้อยู่ที่เครื่องพิมพ์ แต่อยู่ที่ ฟิสิกส์ของ Melt Pool และวินัยในการควบคุม Process Window — สองเรื่องที่บทความนี้จะเจาะลึกถึงระดับพารามิเตอร์จริงที่ใช้บนสายการผลิต LPBF ทำงานอย่างไรใน 4 ขั้นตอน Laser Powder Bed Fusion (LPBF) คือกระบวนการพิมพ์โลหะที่แพร่หลายที่สุดในงานอุตสาหกรรมปัจจุบัน วงจรการทำงานต่อ 1 ชั้นมีดังนี้ กางผง — ใบกวาด (Recoater) spread ผงโลหะเป็นชั้นบาง 20–60 ไมโครเมตร บนแท่นวัสดุ ยิงเลเซอร์ — ลำแสงเลเซอร์ไฟเบอร์กำลัง 200–400 W จุดโฟกัสเส้นผ่านศูนย์กลางราว 80–100 ไมโครเมตร หลอมผงตามภาพตัดขวางของชิ้นงาน ลดแท่น — แท่นลงหนึ่งชั้น แล้วกางผงใหม่ วนซ้ำ — ชิ้นงานจริงหลายพันชั้นจึงเสร็จใน 10–40 ชั่วโมงต่อชิ้น รูปที่ 1: สามสถานะหลักของ Melt Pool — พูลตื้นนิ่ง (Conduction), ไอโลหะเจาะลึก (Keyhole) และพลังงานไม่พอหลอมรวม (Lack of Fusion) Melt Pool: จุดที่ชี้ขาดคุณภาพทั้งหมด Melt Pool คือบ่อหลอมขนาดจิ๋วที่เลเซอร์สร้างขึ้นบนผงโลหะ ขนาดเท่าเมล็ดทราย แต่อุณหภูมิสูงกว่า 1,500°C และมีอายุเพียง 1–2 มิลลิวินาที พฤติกรรมของบ่อหลอมนี้แบ่งเป็นสองโหมด Conduction Mode — ความร้อนแผ่จากผิวลงลึกอย่างสงบ บ่อหลอมกว้างและตื้น ผิวชิ้นงานเรียบ เป็นโหมดที่ต้องการในงานทั่วไป Keyhole Mode — เมื่อพลังงานหนาแน่นเกินไป โลหะระเหยเป็นไอ เจาะอุโมงค์ไอลงลึก หลังลำแสงเลื่อนผ่าน อุโมงค์พังทลายแล้วดูดก๊าซเข้าไปกลายเป็นรูพรุนกลมๆ (Keyhole Porosity) ขนาด 50–200 ไมโครเมตร ซึ่งทำลายความล้า fatigue ของชิ้นงานรุนแรงที่สุดในบรรดา defect ทั้งหมด สมการที่วิศวกร AM ต้องจำ: Energy Density พารามิเตอร์สี่ตัวถูกร้อยเข้าด้วยกันในสมการ Volumetric Energy Density: E = P / (v × h × t)   โดย P = กำลังเลเซอร์ (W),…
Read More
Synthetic Data บำลุยข้อมูลตำหนิขาดแคลน: สร้างภาพ Defect ด้วย Diffusion Model เพื่อเทรน AI ตรวจคุณภาพ

Synthetic Data บำลุยข้อมูลตำหนิขาดแคลน: สร้างภาพ Defect ด้วย Diffusion Model เพื่อเทรน AI ตรวจคุณภาพ

Article
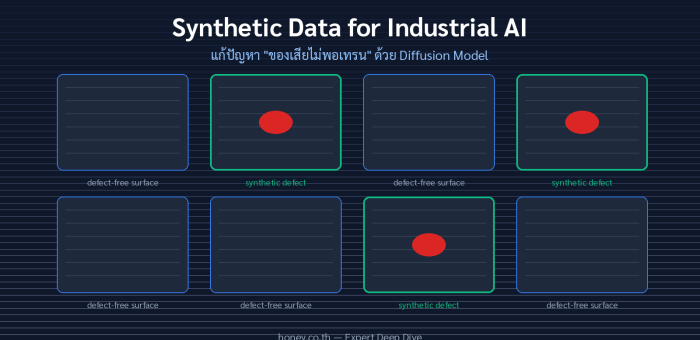
โจทย์คลาสสิกของ AI ตรวจคุณภาพในโรงงานคือ "ของเสียไม่พอเทรน" — ระบบที่ผลิตชิ้นงานถูกต้อง 99.5% จะมีตำหนิให้เก็บภาพเพียง 5 ภาพต่อพันชิ้น และเมื่อรวบรวมได้เป็นร้อยภาพ ก็มักเป็นตำหนิประเภทเดียวกันซ้ำๆ โมเดล deep learning ที่ต้องการภาพหลายพันใบจึง overfit กับความหลากหลายที่แทบไม่มีอยู่จริง บทความนี้ดำน้ำลึกสู่แนวทางที่งานวิจัยปี 2026 ยืนยันแล้วว่าได้ผลจริง: สร้างภาพตำหนิสังเคราะห์ด้วย Diffusion Model แล้วมาเสริมชุดข้อมูลฝึก ทำไม GAN ยุคก่อนยังไม่พอ Generative Adversarial Network (GAN) เคยเป็นคำตอบมาตรฐานของปัญหานี้มานานกว่าห้าปี แต่งานวิจัยที่ตีพิมพ์ใน Multimedia Tools and Applications (2026) สรุปข้อจำกัดที่โรงงานเจอตรงๆ สามข้อ: ปัญหา mode collapse ที่ทำให้ภาพที่สร้างซ้ำซากจำเจ ความละเอียดเท็กซ์เจอร์ความถี่สูงที่ไม่พอสำหรับงานตรวจสอบอุตสาหกรรม และความขัดแย้งพื้นฐานที่สุด — GAN ต้องการข้อมูลปริมาณมากอยู่ด่วนในการเทรนให้เสถียร ซึ่งขัดกับสถานการณ์ low-shot ตั้งแต่ต้น Diffusion Model เปลี่ยนกระบวนทัศน์จากการต่อสู้สองโครงข่าย มาเป็นการ ถอด noise ทีละขั้น (iterative denoising) ที่ optimize ด้วย objective แบบ likelihood ที่เสถียรกว่า ผลคือควบคุมโครงสร้างตำหนิและความหลากหลายได้ดีกว่าอย่างมีนัยสำคัญ — งานเปรียบเทียบโดยตรงในโครงการ CINNABAR 2 ของ DLR MRO Institute (เยอรมนี) พบว่า Diffusion Model ให้คะแนน LPIPS ดีกว่าและยก performance ของตัวตรวจจับขึ้น 12% เมื่อเทียบกับ GAN บนงานตรวจคราบบนผิวเครื่องบิน Pipeline ที่งานวิจัยยืนยันแล้ว ภาพที่ 1: Pipeline การสร้างภาพตำหนิสังเคราะห์ด้วย Latent Diffusion Model — เริ่มจากภาพจริงเพียง 3-5 ใบต่อชนิดตำหนิ แนวทางที่ทรงพลังที่สุดในปัจจุบันคือการ fine-tune Latent Diffusion Model (LDM) ที่ pre-train มาแล้วด้วยเทคนิค DreamBooth + LoRA — ฝัง concept ของตำหนิชนิดใหม่ลงโมเดลด้วยภาพอ้างอิงเพียงไม่กี่ใบ โดยปรับเฉพาะ cross-attention layers เพื่อลดภาระคำนวณ จากนั้นใช้ Differential Diffusion แปะตำหนิที่เรียนรู้ได้ลงบนภาพพื้นผิวปกติ โดยไม่เกิดรอยต่อ (boundary…
Read More
บทวิเคราะห์: Few-Shot Learning กับงานตรวจตำหนิ — เมื่อมีของเสียแค่ 30 ชิ้น ต้องเทรน AI ตรวจคุณภาพอย่างไร

บทวิเคราะห์: Few-Shot Learning กับงานตรวจตำหนิ — เมื่อมีของเสียแค่ 30 ชิ้น ต้องเทรน AI ตรวจคุณภาพอย่างไร

Article
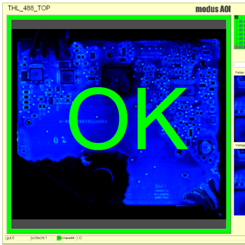
คำถามที่ QA Manager ถามกันทุกโรงงาน: "จะเทรน AI ตรวจตำหนิได้อย่างไร ในเมื่อตัวอย่างของเสียมีแค่ 20-30 ชิ้นจากทั้งปี?" คำถามนี้เคยเป็นปมตายของ AI inspection เพราะ deep learning แบบ supervised ต้องการข้อมูลหลักพันถึงหมื่นภาพต่อ class แต่ปี 2025-2026 สนามวิจัย Few-Shot Learning (FSL) สำหรับงานตรวจตำหนิอุตสาหกรรมเปลี่ยนไปมาก — และตัวเลขที่ตีพิมพ์ล่าสุดบอกว่าอุปสรรค "ข้อมูลน้อย" กำลังถูกทลายทีละชั้น บทวิเคราะห์นี้รวมตัวเลขจากงานวิจัย 5 ชิ้นล่าสุด เพื่อช่วยโรงงานไทยตัดสินใจว่า FSL พร้อมใช้จริงแค่ไหนในปี 2026 และควรเริ่มต้นจากกลยุทธ์ใด ตัวเลขล่าสุดบอกอะไร งานวิจัย (ปี)โจทย์เงื่อนไขผลลัพธ์เด่น TMCNet (2025)Defect segmentation1-shotmIoU 67.8% (FSSD-12), 42.3% (SD-4i) MF-GNN (2025)จำแนกตำหนิเหล็กแผ่น1-shotaccuracy >92% (SEVERSTAL, NEU-DET) RPS-GA (2026)ตรวจตำหนิ PCB10-shotmAP@0.5 จาก 0.086 → 0.299 Meta-YOLO (review 2025)ตำหนิอะลูมิเนียมเย็น30-shotmAP +14.6%, recall 93.6%, 41.9 FPS Attention-FSL (2025)ตำหนิผิวโลหะFew-shotนำทุก baseline ทดสอบ อ่านตารางนี้แบบมีมุม: ที่ 30-shot (รูปของเสีย 30 ใบ) ระบบรัน real-time ได้ 41.9 FPS พร้อม recall 93.6% — นั่นคือระดับที่ใช้หน้างานได้จริง ส่วนที่ 1-shot ผลยังแตกต่างกันตามความยากของ task (classification ทำได้ดีกว่า segmentation ชัดเจน) ภาพจากระบบ Automated Optical Inspection (AOI) — สายพานที่ของเสียหายากมักสะสมภาพ OK นับหมื่น แต่ภาพ defect ไม่ถึง 100 ใบ Few-Shot Learning ออกแบบมาเพื่อสถานการณ์นี้โดยเฉพาะ (ภาพ: Wikimedia Commons) 4 เส้นทางเทคนิคที่งานวิจัยเดินกันจริง 1. Meta-Learning / Prototypical Network แนวคิด: เทรนโมเดลให้ "เก่งการเรียนรู้ไว" โดยฝึกกับหลาย task จำนวนมาก…
Read More
บทวิเคราะห์ Powder Lifecycle Management: เมื่อผงโลหะ 90% ของเตียงพิมพ์ต้องถูกติดตามทุกรอบ ไม่ใช่แค่นับ reuse

บทวิเคราะห์ Powder Lifecycle Management: เมื่อผงโลหะ 90% ของเตียงพิมพ์ต้องถูกติดตามทุกรอบ ไม่ใช่แค่นับ reuse

Article
ในโลกของ Metal Additive Manufacturing มีตัวแปรที่ถูกพูดถึงน้อยกว่าเครื่องพิมพ์และดีไซน์ แต่ส่งผลต่อคุณภาพชิ้นงานโดยตรงเท่ากัน: ผงโลหะที่ใช้แล้วนำกลับมาใช้ใหม่ (powder reuse) เพราะในกระบวนการ Powder Bed Fusion ผงทั้งเตียงไม่ได้ถูกหลอมหมด — มีเพียงส่วนที่เป็นชิ้นงานจริงเท่านั้น ที่เหลือกว่า 90–95% ของผงต้องถูกเก็บ ร่อน ผสม และนำกลับเข้าเตียงพิมพ์รอบถัดไป คำถามที่ทุกโรงพิมพ์ต้องตอบให้ได้คือ "ผงรอบที่เท่าไหร่ที่ยังปลอดภัย และเรารู้ได้อย่างไรว่าถึงรอบนั้นแล้ว" กลไกเบื้องหลัง: อะไรเปลี่ยนไปในผงทุกครั้งที่ถูกพิมพ์ ทุกครั้งที่ผงผ่านวงจร heat exposure ในเตียงพิมพ์ มี 4 กลไกหลักที่เปลี่ยนแปลงคุณสมบัติของผงอย่างสะสม: Oxygen pickup — ไทเทเนียมและอัลลอยที่มีองค์ประกอบไวปฏิกิริยาดูดซับออกซิเจนเพิ่มขึ้นทุกรอบ แม้ในบรรยากาศก๊าซเฉื่อยที่ควบคุมดีแล้วก็ตาม ระดับออกซิเจนในผงจะไต่ขึ้นเรื่อยๆ จนกระทบความเหนียวของชิ้นงาน Morphology degradation — ผงเม็ดกลม (spherical) ที่ไหลดีค่อยๆ เปลี่ยนรูปทรงเปลี่ยน บางส่วน sinter ติดกันเป็นเม็ดผิดรูป (satellites) ส่งผลต่อ flowability และ bulk density ที่เทลงเตียง PSD shift — particle size distribution เลื่อนไปทางเม็ดใหญ่ขึ้น เพราะเม็ดเล็กถูก heat ทำลายหรือร่อนออกก่อน Spatter contamination — ฟองไอโลหะที่กระเด็นออกจาก melt pool กลายเป็นเม็ดผงเผาไหม้ (oxidized spatter) ปนเปื้อนอยู่ในผงที่เก็บกลับ ภาพ SEM ผงสแตนเลส 316L ช่วง atomize แรก — เม็ดกลมสม่ำเสมอคือสิ่งที่ reuse หลายรอบจะค่อยๆ ทำลาย (ภาพ: Wikimedia Commons, CC BY 4.0) งานวิจัยบอกอะไรเรา งานวิจัยจำนวนมากในทศวรรษที่ผ่านมาพยายามตอบคำถามนี้ด้วยการทดสอบ reuse หลายสิบรอบต่อเนื่อง ภาพรวมที่เห็นสอดคล้องกันคือ การเปลี่ยนแปลงของผงเกิดขึ้นจริงและวัดได้ตั้งแต่รอบแรกๆ แต่ทิศทางและอัตราไม่ได้เลวร้ายเสมอไป — หลายการทดสอบพบว่าค่า flowability บางตัวชี้วัดดีขึ้นในช่วงแรกเพราะความชื้นและไอระเหยถูกกำจัดออก ก่อนที่ผลจาก morphology และออกซิเจนจะกลับมากดลงในรอบถัดๆ ไป สรุปได้ว่าไม่มีตัวเลข "จำนวนรอบมหัศจรรย์" ที่ใช้ได้กับทุกวัสดุ ทุกเครื่อง และทุกชิ้นงาน — สิ่งที่เป็นสากลคือ ผงต้องถูกทดสอบอย่างเป็นระบบทุกครั้งที่ผ่านการใช้งาน ไม่ใช่นับรอบอย่างเดียว มุมมองจาก Honey Corporation: เราเห็นแนวโน้มเดียวกันนี้ในหลายโครงการ industrial — ปัญหาไม่ใช่การขาดเครื่องมือทดสอบผง แต่คือการที่ข้อมูลการทดสอบถูกเก็บกระจัดกระจายในไฟล์ Excel ของแต่ละกะ…
Read More
How-to: Industrial CT ตรวจชิ้นงาน Additive Manufacturing ตั้งแต่เลือก Voxel ถึง Porosity Analysis ใน 7 ขั้นตอน

How-to: Industrial CT ตรวจชิ้นงาน Additive Manufacturing ตั้งแต่เลือก Voxel ถึง Porosity Analysis ใน 7 ขั้นตอน

Article
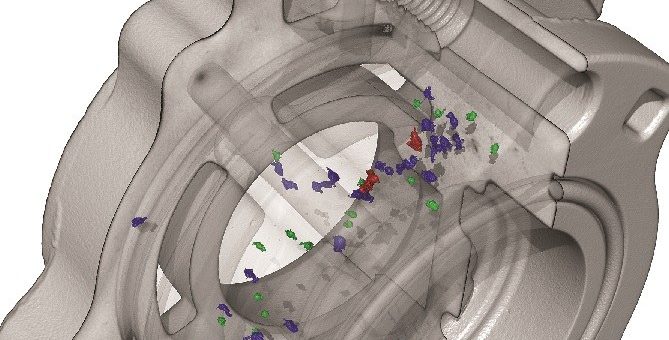
Industrial Computed Tomography (Industrial CT) คือเทคโนโลยีถ่ายภาพ 3 มิติด้วยรังสีเอกซ์ที่ก้าวขึ้นมาเป็น "มาตรฐานใหม่" ของการตรวจสอบชิ้นส่วน Additive Manufacturing ในช่วงหลายปีที่ผ่านมา เพราะมันตอบโจทย์ที่ NDT วิธีอื่นตอบไม่ได้: มองเห็นภายในชิ้นงานทั้งชิ้นโดยไม่ต้องทำลาย จากภายนอกจนถึงแกนกลาง ในหนึ่งการสแกน ทั้งยังได้ไฟล์โมเดล 3 มิติครบถ้วนที่นำไปเทียบกับไฟล์ CAD ต้นฉบับได้เลย หลักการทำงานสรุปได้ง่าย: หลอดเอกซ์เรย์หมุนรอบชิ้นงาน (หรือชิ้นงานหมุนรอบแหล่งกำเนิด) ตรวจจับด้วย flat panel detector นับพันภาพ 2 มิติจากมุมต่างๆ แล้วสร้างแบบจำลอง 3 มิติคืนกลับด้วยอัลกอริทึม reconstruction ผลลัพธ์คือ voxel model — คือพิกเซลที่มีความหนา จุดข้อมูลที่เล็กที่สุดของภาพ ซึ่งขนาด voxel กำหนดว่าเราจะมองเห็นรู (porosity) เล็กแค่ไหนได้ เครื่อง Industrial CT ยุคใหม่ใช้ digital direct detection — ความละเอียดและความไวต่อความหนาแน่นวัสดุสูงกว่า film ดั้งเดิมหลายเท่า (ภาพ: Wikimedia Commons, CC BY-SA 4.0) เจ็บปวดที่ CT มาแก้: Defect ที่ซ่อนอยู่ใต้พื้นผิว ชิ้นงาน AM มี defect จำเพาะที่โปรเซสแบบดั้งเดิมไม่มี — lack of fusion (หลอมไม่ติดกันเพราะพลังงานต่ำเกิน) กลายเป็นรูเปล่ายืดยาวพร้อมขอบแหลม, keyhole porosity (เปิดโพรงไอโลหะแล้วพังทลายกลายเป็นรูกลม), และ trapped powder ในช่องภายในที่ออกแบบให้เป็น channel หรือ lattice สิ่งเหล่านี้อยู่ "ใต้ผิว" การตรวจด้วยตา (VT) มองไม่เห็น Penetrant Testing (PT) ก็จับไม่ได้เพราะรูไม่เปิดออกผิว และ Ultrasonic Testing (UT) แบบดั้งเดิมเจอปัญหาพื้นผิวหยาบของ AM ที่ทำให้ coupling แย่ — CT จึงเป็นคำตอบที่เหลืออยู่เพียงคำตอบเดียวสำหรับชิ้นงาน AM ที่มีความซับซ้อนสูง ตัวอย่าง void ที่ CT ตรวจพบภายในชิ้นงาน — defect ประเภทนี้ VT/PT มองไม่เห็นเพราะไม่เปิดออกสู่ผิว (ภาพ: Wikimedia Commons, CC BY-SA…
Read More
Electron Beam Melting (EBM): เทคโนโลยีพิมพ์โลหะในสุญญากาศที่ Residual Stress ต่ำจนแทบไม่ต้อง Heat Treatment

Electron Beam Melting (EBM): เทคโนโลยีพิมพ์โลหะในสุญญากาศที่ Residual Stress ต่ำจนแทบไม่ต้อง Heat Treatment

Article
Electron Beam Melting (EBM) คือเทคโนโลยีพิมพ์โลหะแบบ Powder Bed Fusion ที่ใช้ "ลำอิเล็กตรอน" แทนเลเซอร์ในการหลอมผงโลหะทีละชั้น ภายใต้สภาวะสุญญากาศสูง ซึ่งเป็นความต่างเชิงกายภาพที่นำไปสู่ความต่างเชิงผลลัพธ์ที่สำคัญมาก เพราะลำอิเล็กตรอนเป็นอนุภาคมีประจุ จึงเบี่ยงเบนด้วยสนามแม่เหล็กได้เร็วหลายพันเฮิรตซ์ และส่งพลังงานได้สูงกว่าเลเซอร์หลายเท่าโดยไม่ต้องมีก๊าซเฉื่อย ทำให้กระบวนการทั้งหมดเกิดขึ้นในห้องสุญญากาศระดับ 10-4 torr ขึ้นไป จุดเด่นที่สุดของ EBM คืออุณหภูมิกระบวนการที่สูงกว่า LPBF อย่างมีนัยสำคัญ — ตัวเตามักถูก preheat และคงไว้ที่ระดับ 650–1,000°C ตลอดการพิมพ์ ผงวัสดุจึงถูกหลอมขณะที่เตียงพิมพ์ร้อนจัดอยู่แล้ว อุณหภูมิหลังการพิมพ์ (part temperature) กับอุณหภูมิหลอมจึงใกล้กันมาก gradient ทางความร้อนต่ำ residual stress จึงต่ำกว่า LPBF ที่พิมพ์บนเตียงเย็น เป็นเหตุผลที่งานวิจัยหลายชิ้นระบุว่า EBM มัก ไม่จำเป็นต้องทำ Heat Treatment ลดความเค้น (stress relief) หลังพิมพ์ หรือทำเพียงเบา ๆ ต่างจาก LPBF ที่แทบทุกชิ้นงานต้องผ่านขั้นตอนนี้เสมอ เครื่องพิมพ์โลหะระบบ Electron Beam Melting — ลำอิเล็กตรอนในห้องสุญญากาศทำหน้าที่หลอมผงโลหะทีละชั้น (ภาพ: Wikimedia Commons, CC BY 2.0) EBM vs LPBF: ตารางเปรียบเทียบเชิงเทคนิค ปัจจัย EBM (Electron Beam) LPBF (Laser Beam) แหล่งพลังงานลำอิเล็กตรอนในสุญญากาศเลเซอร์ไฟเบอร์ + ก๊าซเฉื่อย (Argon/Nitrogen) อุณหภูมิเตียงพิมพ์650–1,000°C (preheat สูง)100–200°C (บางรุ่นถึง 500°C) Residual Stressต่ำ — มักไม่ต้อง stress reliefสูง — ต้อง heat treatment แทบทุกชิ้น อัตราพิมพ์ (Build Rate)สูงกว่า — พลังงานและ scan speed สูงต่ำกว่า แต่ควบคุมพารามิเตอร์ละเอียดกว่า ความละเอียดพื้นผิวหยาบกว่า (Ra ~20–40 µm) ผงเม็ดใหญ่ 45–106 µmละเอียดกว่า (Ra ~5–15 µm) ผงเม็ดเล็ก 15–45 µm วัสดุที่นิยมTi-6Al-4V, CoCr, Inconel 718/625, ทองแดง, TiAlAlSi10Mg, 316L,…
Read More
Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Article
โรงงานฉีดพลาสติกจำนวนมากในประเทศไทยกำลังเผชิญความจริงข้อเดียวกัน — ไม่ว่าเครื่องจักรจะทันสมัยแค่ไหน cycle time ก็ยังถูกจำกัดด้วย "ช่วงหล่อเย็น" (cooling phase) ซึ่งงานวิเคราะห์จากอุตสาหกรรมเครื่องมือฉีดชี้ว่าช่วงนี้กินเวลาถึง 60–80% ของรอบการฉีดทั้งหมด บทความนี้เจาะลึกวิธีที่ Additive Manufacturing แก้ปัญหาคอขวดนี้ด้วยเทคนิค Conformal Cooling Channels คอขวดที่อยู่ในเหล็กแม่พิมพ์ แม่พิมพ์ฉีดแบบดั้งเดิมสร้างช่องทางเดินน้ำหล่อเย็นด้วยการเจาะตรง (straight drilled) ทำให้ช่องทางมีแต่เส้นตรงที่ขนานกับผิวชิ้นงานเท่านั้น ปัญหาคือผิวชิ้นงานจริงมักมีความโค้ง ซอกลึก หรือรูปทรงซับซ้อน ช่องเจาะตรงจึงเข้าไม่ถึงจุดที่ต้องการความเย็นที่สุด เกิดเป็น thermal bottleneck — บางจุดเย็นเร็ว บางจุดเย็นช้า และวิศวกรต้องยืดเวลาหล่อเย็นทั้งแม่พิมพ์เพื่อรอให้จุดที่ช้าที่สุดแข็งตัวพอดี แม่พิมพ์ฉีดพลาสติกแบบมี Insert — จุดที่ซับซ้อนที่สุดมักเป็นจุดที่ช่องเจาะตรงเข้าไม่ถึง (ภาพ: Wikimedia Commons, CC BY-SA 3.0) ผลข้างเคียงของความเย็นไม่สม่ำเสมอไม่ได้มีแค่เวลาที่ยาวขึ้น แต่รวมถึงความเสียหายของชิ้นงานด้วย — warpage (ชิ้นงานบิดตัว), sink marks (รอยบุ๋ม), differential shrinkage (หดตัวไม่เท่ากัน) และมิติที่ไม่นิ่ง ล้วนเกิดจากความต่างอุณหภูมิระหว่างพื้นที่ของชิ้นงานที่หล่อเย็นไม่สม่ำเสมอ Conformal Cooling แก้ปัญหาที่ต้นตออย่างไร หัวใจของเทคนิคคือการออกแบบช่องทางเดินของเหลวหล่อเย็นให้ "โอบตามรูปทรง" (conformal) ของผิวชิ้นงาน ห่างจากผิว cavity เป็นระยะคงที่ตลอดแนว ด้วยรูปทรงอิสระที่เจาะไม่ได้ แต่พิมพ์ได้ — ช่องทางสามารถบิดโค้งเข้าไปในซอก ขึ้นเนิน ลงหุบ และวางตัวใกล้ผิวชิ้นงานมากกว่าการเจาะตรงอย่างมีนัยสำคัญ ความเย็นจึงกระจายสม่ำเสมอทั้งแม่พิมพ์ แม่พิมพ์สองแผ่นมาตรฐาน — สังเกตช่องทางเดินน้ำหล่อเย็นแบบเส้นตรงที่เข้าไม่ถึงผิวโค้งของชิ้นงาน (ภาพ: Wikimedia Commons, Public Domain) เปรียบเทียบช่องเจาะตรง vs ช่อง Conformal ประเด็น ช่องเจาะตรง (Drilled) ช่อง Conformal (พิมพ์ด้วย AM) รูปทรงช่องทางเส้นตรง ตัดเป็นท่อน ประกบกันด้วย baffleโค้งอิสระตามผิวชิ้นงาน ต่อเนื่องชิ้นเดียว ระยะห่างจากผิวชิ้นงานไม่คงที่ บางจุดไกลมากคงที่ตลอดแนว ควบคุมได้ในระดับมิลลิเมตร ความสม่ำเสมอของอุณหภูมิมี hot spot ตามซอกลึกกระจายความเย็นสม่ำเสมอ ลด hot spot Cooling timeฐานเปรียบเทียบ (100%)ลดลง 30–63% จากการรวบรวมหลักฐานกว่า 40 งานวิจัย ปัญหาคุณภาพชิ้นงานwarpage, sink marks, หดตัวไม่เท่ากันลดความต่างอุณหภูมิระหว่างพื้นที่ คุมมิติชิ้นงานได้ดีขึ้น วิธีผลิตกัดและเจาะจากเหล็กแท่งพิมพ์เหล็กผงด้วย Laser Powder Bed Fusion (LPBF) แล้วเจียรนัยผิวทำงาน ผลิตแม่พิมพ์…
Read More
Case Study: Active Learning ในงานตรวจจับตำหนิ — เมื่อโมเดลเลือกเองว่าภาพไหน “คุ้มค่า” ที่จะให้คนติดป้าย

Case Study: Active Learning ในงานตรวจจับตำหนิ — เมื่อโมเดลเลือกเองว่าภาพไหน “คุ้มค่า” ที่จะให้คนติดป้าย

Article
ปัญหา: ข้อมูลติดป้ายไม่พอ แต่สายการผลิตไม่หยุดรอ โรงงานประกอบอิเล็กทรอนิกส์แห่งหนึ่งเริ่มโครงการ AI ตรวจจับตำหนิบน PCB ด้วยความหวังสูง หกเดือนต่อมาโครงการยังติดอยู่ที่จุดเดิม — ไม่ใช่เพราะโมเดลไม่ดี แต่เพราะ คนติดป้ายภาพไม่ทันสายพาน กล้องถ่ายได้วันละหลายหมื่นภาพ แต่ผู้เชี่ยวชาญ QC มีเวลาตรวจและ Label ได้เพียงเสี้ยวเปอร์เซ็นต์ของจำนวนนั้น ภาพส่วนใหญ่ที่เก็บมาจึงไร้ค่าในเชิงการเทรน เพราะเป็นภาพชิ้นงานปกติที่ซ้ำๆ กัน นี่คือปัญหาคลาสสิกที่งานวิจัยสาย Active Learning พยายามแก้ และล่าสุด (กันยายน 2026) มีกรอบการทำงานใหม่ชื่อ FuDU (Fuzzy Dual-dimensional Uncertainty) ที่นำเสนอแนวทาง Streaming Active Learning สำหรับงานตรวจจับตำหนิแบบ Real-time โดยเฉพาะ การตรวจสอบด้วยสายตา (Visual Inspection) ต้องใช้ผู้เชี่ยวชาญ — ทรัพยากรที่หายากและแพงที่สุดในโครงการ AI Quality (ภาพ: Wikimedia Commons) แนวคิดแนวทางแก้: ให้ AI เลือกภาพที่ "คุ้มค่าที่สุด" ให้คนติดป้าย Active Learning พลิกตรรกะจากเดิม แทนที่จะให้คน Label ทุกภาพตามลำดับ ระบบจะประเมินว่าภาพไหน "มีข้อมูลที่โมเดลยังไม่รู้" มากที่สุด แล้วส่งเฉพาะภาพเหล่านั้นให้ผู้เชี่ยวชาญ ผลลัพธ์คือปริมาณงาน Label ลดลงหลายเท่า แต่คุณภาพโมเดลกลับดีขึ้นเร็วกว่า เพราะทุกภาพที่ Label คือภาพที่สอนอะไรใหม่ๆ แก่โมเดลจริงๆ Framework FuDU ทำงานบนสตรีมภาพจากสายการผลิตด้วยการวัดความไม่แน่นอน (Uncertainty) ถึง 2 มิติ: PGUQ (Prototype-based Global Uncertainty) — ประเมินความไม่แน่นอนที่ระดับภาพ โดยเทียบภาพใหม่กับกลุ่ม Feature ต้นแบบของ "ชิ้นงานปกติ" และ "ชิ้นงานมีตำหนิ" ที่ระบบสะสมไว้ DeUE (Dual-entropy Defect Uncertainty Evaluator) — วัดความไม่แน่นอนที่ระดับ Bounding Box ของตำหนิแต่ละจุด ด้วย Entropy 2 รูปแบบ จากนั้นใช้ Fuzzy Inference หลอมค่า Uncertainty ทั้งสองมิติเข้าด้วยกัน (โดยมองว่าความผิดพลาดเป็น Systematic Error) เพื่อตัดสินว่าภาพไหนสมควรถูกส่งไปให้มนุษย์ Label ในลักษณะการตัดสินใจแบบ Fuzzy ที่ไม่เด็ดขาดแบบ Threshold ค่าเดียว สายการผลิตความเร็วสูงอย่างสิ่งทอและอิเล็กทรอนิกส์ ผลิตภาพมหาศาลต่อวัน — การเลือกภาพ…
Read More
Case Study: Physical AI ในโรงงานจริง — เมื่อ Georgia Tech ช่วยผู้ผลิตอะไหล่รถยนต์ลด Scrap Rate 50% ใน 45 วัน

Case Study: Physical AI ในโรงงานจริง — เมื่อ Georgia Tech ช่วยผู้ผลิตอะไหล่รถยนต์ลด Scrap Rate 50% ใน 45 วัน

Article
ตลาด PCB ของสหรัฐฯ เหลือเพียง 4% ของโลก และการพึ่งพาการแปรรูปหายากธาตุจากต่างประเทศเพิ่มความเสี่ยงเชิงกลยุทธ์ — นี่คือที่มาของสิ่งที่ Georgia Tech Manufacturing Institute (GTMI) เปิดตัวในปี 2026: สิ่งอำนวยความสะดวกนำร่อง Advanced Manufacturing Pilot Facility (AMPF) สถานที่ใช้ร่วมกันแห่งแรกในมหาวิทยาลัยวิจัยของสหรัฐฯ ที่ "ทำจริง" ในสิ่งที่หน่วยงานรัฐเพิ่งเริ่มให้ทุนวิจัย ผลลัพธ์ที่โดดเด่นที่สุด: อัตราเศษวัสดุเสีย (scrap rate) ของผู้ผลิตอะไหล่รถยนต์รายใหญ่ถูกลดลงครึ่งหนึ่งภายใน 45 วัน แขนกลอุตสาหกรรมทำงานจริงบนไลน์ผลิต — Physical AI ทำให้เครื่องจักรตัดสินใจปรับตัวเองได้ระดับเครื่อง (ภาพ: Henrysz / Wikimedia Commons, CC BY 4.0) ปัญหา: ข้อมูลมีเต็มคลัง แต่ไม่มีใครวิเคราะห์ทันเวลา IAC Group ผู้ผลิตชิ้นส่วนภายในรถยนต์ที่มีโรงงานกระจายทั่วสหรัฐฯ เม็กซิโก และอื่นๆ ประสบปัญหาคลาสสิกของยุค IIoT: "มีข้อมูลการผลิตมหาศาลอยู่แล้ว แต่วิเคราะห์เองไม่ทันการผลิต" — ประธานเจ้าหน้าที่ฝ่ายปฏิบัติการ Tom Boney เล่าว่าบริษัทแข่งขันทุกวันกับโรงงานในภูมิภาคต้นทุนต่ำ และต้องการความช่วยเหลือด้านสมองและพลังคำนวณที่องค์กรสร้างเองไม่ได้ โครงการแรกเลือกกระบวนการผลิตสารยึดติด (adhesive manufacturing) ที่ซับซ้อน ณ โรงงานในเมืองแวนซ์ รัฐแอละแบมา ซึ่งมีข้อมูลการผลิตเก็บมาแล้วมากมาย แต่ขาดทั้งพลังคำนวณและโมเดล AI ที่จะใช้ข้อมูลนั้นแบบเรียลไทม์ วิธีทำ: Physical AI + Mobile Robot ลงพื้นโรงงานจริง ทีมนักวิจัยและนักศึกษาระดับดุษฎีบัณฑิตของ Georgia Tech เชื่อมระบบของสถาบันตรงเข้ากับเครื่องจักรในโรงงาน และทำงานเคียงข้างพนักงานหน้าเครื่อง หัวใจของ AMPF คือการตีพิมพ์ Physical AI สู่สภาพแวดล้อมการผลิตจริง: เรียนรู้เครื่องจักรจากสัญญาณหลากหลาย — ระบบ AI วิเคราะห์สัญญาณออปติคอล ความร้อน เสียง และกระบวนการผลิตนับพันชุดต่อเนื่อง เพื่อหาแพทเทิร์น ปรับปรุงสมรรถนะ และตรวจจับความผิดปกติ เหตุผลที่ต้องทำแบบเรียลไทม์ — การพิมพ์ชิ้นส่วนจากผงโลหะพิเศษราคาสูงยิ่ง หรือซูเปอร์อัลลอยตัวใหม่ที่พัฒนาขึ้นเอง ความล้มเหลวของกระบวนการไม่ใช่ทางเลือกที่ยอมรับได้ คนกำหนดการทดลอง คนแปลผล — ในห้องปฏิบัติการ R&D โปรแกรมเครื่องจักรครั้งเดียวแล้วเปลี่ยนนับล้านครั้ง AI และหุ่นยนต์เคลื่อนที่จัดตารางผลิตและขนย้ายวัสดุอัตโนมัติ ขณะที่มนุษย์คือผู้ออกแบบการทดลองและแปลผล การสาธิต Smart Manufacturing — เชื่อมการค้นพบวัสดุ กระบวนการผลิต และการตรวจสอบคุณภาพไว้ในพื้นที่เดียว (ภาพ: Science and Technology Facilities…
Read More