IFR 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 — Deep Dive จากตลาด 16.7 พันล้านดอลลาร์ ถึงฮิวแมนนอยด์ 5,500 ตัว

IFR 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 — Deep Dive จากตลาด 16.7 พันล้านดอลลาร์ ถึงฮิวแมนนอยด์ 5,500 ตัว

Article
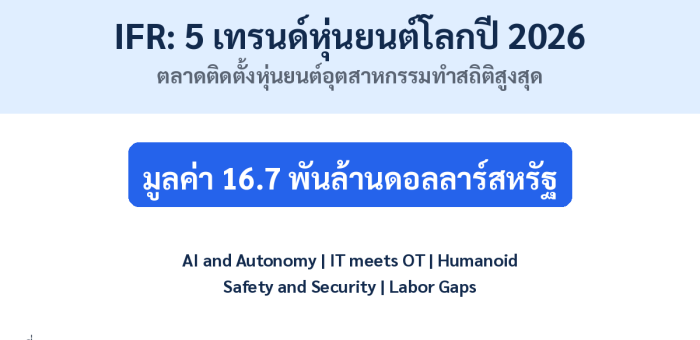
สหพันธ์หุ่นยนต์นานาชาติ (International Federation of Robotics: IFR) รายงานเมื่อเดือนมกราคม 2026 ว่า มูลค่าตลาดติดตั้งหุ่นยนต์อุตสาหกรรมทั่วโลกทำสถิติสูงสุดเป็นประวัติการณ์ที่ 16.7 พันล้านดอลลาร์สหรัฐ พร้อมเผย 5 เทรนด์หุ่นยนต์สำคัญของโลกปี 2026 ที่ถูกขับเคลื่อนด้วย AI ความเป็นอัตโนมัติ และหุ่นยนต์ฮิวแมนนอยด์ — บทความนี้ Deep Dive ทีละเทรนด์ว่าแต่ละอย่างกระทบโรงงานไทยอย่างไร และจุดไหนที่ควรเริ่มลงมือ 5 เทรนด์หุ่นยนต์อุตสาหกรรมปี 2026 (ที่มา: International Federation of Robotics, มกราคม 2026) ภาพรวม 5 เทรนด์: ตารางเปรียบเทียบเพื่อการตัดสินใจ เทรนด์ สาระสำคัญ ผลกระทบต่อโรงงานไทย 1. AI and Autonomyหุ่นยนต์ทำงานอย่างอิสระมากขึ้น โดยผสาน Analytical AI, Generative AI และ Agentic AIลดการพึ่งพาการตั้งค่าเส้นทางล่วงหน้า เหมาะกับผลิตภัณฑ์หลากหลายชิ้นเช่นงานประกอบอิเล็กทรอนิกส์ 2. IT meets OTความอเนกประสงค์ของหุ่นยนต์เพิ่มขึ้นเมื่อระบบสารสนเทศผสานกับระบบปฏิบัติการแบบ real-timeหุ่นยนต์หนึ่งเครื่องทำงานได้หลาย task ต้องวางแผน data pipeline ระหว่าง PLC กับระบบบริหารการผลิตให้พร้อม 3. Humanoid Robotsขยายจากอุตสาหกรรมยานยนต์สู่การผลิตทั่วไป ผู้ผลิตรายใหญ่จากจีนส่งมอบแล้วกว่า 5,500 ตัวในปี 2025ยังเป็นช่วงพิสูจน์ความน่าเชื่อถือ โรงงานไทยควรติดตามผลการใช้งานจริงด้าน runtime และต้นทุนบำรุงรักษา 4. Safety and Securityการเชื่อมต่อคลาวด์และ AI เพิ่มความเสี่ยงไซเบอร์ ทั้งการแฮกระบบควบคุมและข้อมูลอ่อนไหวจากกล้องและเซนเซอร์ก่อนเพิ่มหุ่นยนต์เชื่อมเน็ต ต้องมี Network Segmentation และการทดสอบความปลอดภัยตามแนวทาง IEC 62443 ก่อน 5. Robots and Labor Gapsหุ่นยนต์เป็นพันธมิตรแก้ปัญหาขาดแคลนแรงงานทักษะ พร้อมโครงการ reskill และ upskill ทั่วโลกตรงกับสถานการณ์ไทยที่ภาคการผลิตแย่งคนทักษะสูง — อัตโนมัติแบบค่อยเป็นค่อยไปช่วยลดภาระงานซ้ำซ้อนได้ทันที เจาะลึกเทรนด์ที่ 1: AI Stack สามชั้นที่เปลี่ยนนิยาม "หุ่นยนต์อัตโนมัติ" IFR อธิบายว่า AI ในหุ่นยนต์ปี 2026 แบ่งเป็นสามชั้นที่ทำงานซ้อนกัน: Analytical AI ประมวลผลข้อมูลขนาดใหญ่ วิเคราะห์รูปแบบ และคาดการณ์ปัญหาล่วงหน้า เช่น การทำนายความเสียหายของเครื่องจักรหรือการวางแผนเส้นทาง Generative AI เปลี่ยนระบบอัตโนมัติจากการทำงานตามกฎตายตัว สู่ระบบที่เรียนรู้ทักษะใหม่ผ่านการจำลองสถานการณ์ (Simulation) และ Agentic…
Read More
Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Case Study: หุ่นยนต์ 400,000 ตัวที่ “เรียนงานจากช่างฝีมือ” — Embodied Learning, งบปรับปรุงโรงงาน 6,400 ล้านดอลลาร์ต่อปี และสัญญาณ Physical AI จากดีล M&A 675 ล้านดอลลาร์

Article
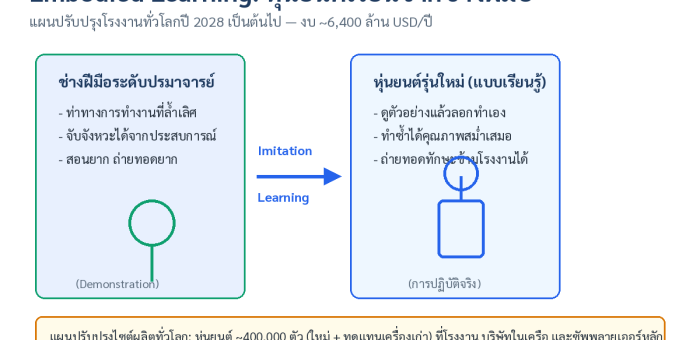
ข่าวใหญ่ปลายไตรมาส 3/2026 จากผู้ผลิตรถยนต์รายใหญ่ที่สุดของญี่ปุ่นให้สัญญาณที่โรงงานทั่วโลกต้องอ่านให้ขาด: ตั้งแต่ปี 2028 บริษัทจะลงทุนประมาณ 6,400 ล้านดอลลาร์ต่อปี ปรับปรุงไซต์ผลิตทั่วโลก พร้อมส่งหุ่นยนต์ราว 400,000 ตัว (ทั้งเครื่องใหม่และทดแทนเครื่องเก่า) ลงโรงงาน บริษัทในเครือ และซัพพลายเออร์หลัก — และหัวใจของแผนนี้ไม่ใช่ความเร็วหุ่นยนต์ แต่คือวิธีที่มัน "เรียนรู้" Embodied Learning: ช่างฝีมือระดับปรมาจารย์สาธิต (Demonstration) → หุ่นยนต์เรียนและลอกแบบท่าทางผ่าน Imitation Learning (ที่มา: เรียบเรียงจากงานนักลงทุน ก.ย. 2026 รายงานโดยสื่อการเงินระดับโลก) Problem: ทักษะปรมาจารย์ที่ถ่ายทอดไม่ได้ ในโรงงานการผลิตทุกแห่ง ทักษะของช่างฝีมืออาวุโสคือ "ทรัพย์สินที่หายไปเมื่อคนเกษียณ" งานประจำ เช่น การประกอบชิ้นส่วนที่ต้องอาศัยจังหวะ แรงบิด และความรู้สึกที่สั่งสมมาหลายสิบปี ถ่ายทอดด้วยเอกสารไม่ได้ หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมจึงทำงานเหล่านี้แทนไม่ได้ เพราะต้องโปรแกรมทุกท่าทางล่วงหน้าแบบตายตัว ขณะที่ปัญหาขาดแรงงานฝีมือของไทยกำลังรุนแรงขึ้นทุกปี Solution: หุ่นยนต์ที่เรียนโดย "ดูตัวอย่าง" ในงานนักลงทุนเมื่อเดือนกันยายน ที่ศูนย์บริหารภูมิภาคยุโรป บริษัทได้สาธิตหุ่นยนต์ตัวใหม่ที่พัฒนาเองภายในองค์กร โดยมีชื่อย่อมาจากแนวคิด "Embodied Learning robot for Enhanced Yield" — หุ่นยนต์ขนาดเล็กกว่าหุ่นยนต์อุตสาหกรรมทั่วไป ที่เรียนรู้งานจากการดูช่างฝีมือทำจริงแล้วลอกแบบ (Imitation Learning) แทนการโปรแกรมทีละท่า แนวทางนี้เปลี่ยนเกมเพราะ: เวลาตั้งค่างานใหม่สั้นลงมาก — สาธิตไม่กี่ครั้ง หุ่นยนต์ก็เริ่มทำงานได้ แทนการโปรแกรมหลายวัน ทักษะถ่ายทอดได้ทั่วทั้งกลุ่มบริษัทและซัพพลายเออร์ — 400,000 ตัวหมายถึงเครือข่ายที่แชร์บทเรียนร่วมกัน ออกแบบมาเพื่ออยู่ร่วมกับคน (Coexist) — ไม่ใช่กรงขังเหล็กแบบหุ่นยนต์ดั้งเดิม สัญญาณยืนยันจากตลาด M&A: Physical AI กำลังถูกซื้อ ไม่กี่สัปดาห์ก่อนหน้า ยักษ์ใหญ่ด้านระบบออโตเมชันและเซ็นเซอร์ของญี่ปุ่นประกาศเข้าซื้อบริษัทผู้ผลิตคอมพิวเตอร์อุตสาหกรรมสัญชาติอเมริกันในราคา 675 ล้านดอลลาร์ (คาดปิดดีลต้นปี 2027) เป้าหมายชัดเจน: หลอมรวมเซ็นเซอร์+ระบบควบคุม+หุ่นยนต์ เข้ากับพลังการประมวลผลหน้างาน เพื่อสร้าง Physical AI — ระบบที่ประมวลผลข้อมูลมหาศาลจากเซ็นเซอร์ได้ทันที "หน้างาน" แบบ Real-time แทนการรอส่งขึ้นคลาวด์ เช่นระบบตรวจคุณภาพอัตโนมัติที่พบชิ้นงานผิดมาตรฐานแล้วสั่งปรับกระบวนการได้ทันทีแบบไร้รอยต่อ (Closed-loop Manufacturing) สถาปัตยกรรม 4 ชั้นของ Physical AI บนสายการผลิต: รับรู้ → คำนวณหน้างาน → ตัดสินใจ → ปรับเครื่องจักรจริง (ที่มา: เรียบเรียงจาก metrology.news) Results และสิ่งที่โรงงานไทยควรทำตอนนี้ สัญญาณจากข่าว ความหมายต่อโรงงานไทย งบปรับปรุงไซต์ผลิต 6,400 ล้านดอลลาร์/ปี เริ่มปี…
Read More
Humanoid Robot แบบ RaaS: คู่มือตัดสินใจ Rent vs Buy จาก 3 Use Case จริงปี 2026 — เมื่อผู้ผลิตชิ้นส่วนรายใหญ่ตั้งเป้า 2,000 ตัวภายในปี 2032

Humanoid Robot แบบ RaaS: คู่มือตัดสินใจ Rent vs Buy จาก 3 Use Case จริงปี 2026 — เมื่อผู้ผลิตชิ้นส่วนรายใหญ่ตั้งเป้า 2,000 ตัวภายในปี 2032

Article
ปี 2026 หุ่นยนต์ฮิวแมนนอยด์ข้ามจากหน้าข่าวสู่สายการผลิตจริงแล้ว ตัวเลขล่าสุดที่น่าสนใจที่สุดคือแผนของผู้ผลิตชิ้นส่วนยานยนต์แถวหน้าของโลกรายหนึ่ง ที่จะติดตั้งหุ่นยนต์รูปแบบมนุษย์ 1,000–2,000 ตัวในโรงงานทั่วโลกภายในปี 2032 เริ่มที่โรงงานในเยอรมนีปลายปีนี้ ในรูปแบบ Robot-as-a-Service (RaaS) แต่ประเด็นของบทความนี้ไม่ใช่ "หุ่นยนต์เก่งแค่ไหน" แต่คือ คำถามที่ผู้จัดการโรงงานทุกคนต้องตอบก่อนเซ็นสัญญา: RaaS หรือซื้อขาด? เพราะเทคโนโลยีที่เปลี่ยนเร็วที่สุดในรอบสิบปี ความผิดพลาดในการเลือกรูปแบบการได้มาสามารถกินกำไรทั้งปีได้ 3 Use Case จริงที่กำหนดสนามแห่งใหม่ ก่อนตัดสินใจ เรามาดูว่าปี 2026 หุ่นยนต์ฮิวแมนนอยด์ทำอะไรได้จริงใน 3 กรณีอ้างอิงจากภาคการผลิต: Use Case รายละเอียดงาน ตัวเลขสำคัญ งานโหลดชิ้นงานงานเชื่อม (สหรัฐฯ)ทำงานร่วมกับสายการประกอบยานยนต์กว่า 11 เดือน, 5 วัน/สัปดาห์, กะละ 10 ชั่วโมง, ร่วมประกอบรถยนต์ 30,000+ คัน, โหลดโลหะ 90,000+ ชิ้นสำหรับฟิกเจอร์งานเชื่อมความแม่นยำการหยิบจับ >99% งานโลจิสติกส์และซัพพลายเชน (แคนาดา)ผู้ผลิตรถยนต์รายใหญ่ขยายการใช้งานสู่งานขนส่งภายในและซัพพลายเชนครบวงจรขยายจากงานทดลองสู่การผลิตจริง แผนปรับใช้ทั่วโลก (เยอรมนี)ผู้ผลิตชิ้นส่วนยานยนต์เริ่มต้นที่โรงงานในเยอรมนีปลายปี 2026 ผ่านรูปแบบ RaaSเป้า 1,000–2,000 ตัวภายในปี 2032 หุ่นยนต์รูปแบบมนุษย์ต้องทำงานร่วมกับคนและเครื่องจักรเดิมในพื้นที่เดียวกัน — ความปลอดภัยและการผสานระบบคือโจทย์ใหญ่กว่าความเก่งของตัวหุ่น (ภาพ: Wikimedia Commons, CC BY-SA 4.0) ทำไม RaaS กลายเป็นคำตอบของปี 2026 เมื่อเทคโนโลยีเปลี่ยนเร็ว การเป็นเจ้าของคือการแบกความเสี่ยงความล้าสมัยเอง RaaS เปลี่ยนหุ่นยนต์จากสินทรัพย์ที่ต้องเกษียณเป็นบริการที่อัปเกรดตามสัญญา ผู้ผลิตชิ้นส่วนรายใหญ่ที่ประกาศแผน 2,000 ตัวเลือก RaaS ไม่ใช่เพราะไม่มีเงิน แต่เพราะ ในช่วงที่ฮาร์ดแวร์และโมเดล AI อัปเกรดทุก 6–12 เดือน การล็อกตัวเองกับรุ่นใดรุ่นหนึ่งคือความเสี่ยง กรอบตัดสินใจ Rent vs Buy — งานที่ยังเปลี่ยนแปลงเร็วเหมาะกับ RaaS งานที่ล็อกแล้วเหมาะกับการซื้อขาด (แผนภาพ: Honey Corporation) Checklist 8 ข้อ ก่อนเซ็นสัญญา RaaS หุ่นยนต์ฮิวแมนนอยด์ เคสงานต้อง "เป็นรูปเป็นร่าง" ก่อน — เริ่มจากงานซ้ำที่วัดผลได้ เช่น การโหลดชิ้นงาน การยกสินค้าขึ้นแท่นวาง ก่อนคิดงานผสานทักษะ ถามเรื่อง Uptime ในสัญญา — บริการที่ดีต้องมี SLA ระบุเวลาทำงานจริงต่อสัปดาห์ ไม่ใช่แค่สเปกกระดาษ อ้างอิงมาตรฐานจาก use case จริง: 5 วัน ×…
Read More
Case Study: เมื่อ AI Agent เริ่มสั่งงานเครื่องจักรจริง — มาตรฐานเปิด MHS กำลังปิดช่องว่างระหว่าง AI กับโรงงานอุตสาหกรรมอย่างไร

Case Study: เมื่อ AI Agent เริ่มสั่งงานเครื่องจักรจริง — มาตรฐานเปิด MHS กำลังปิดช่องว่างระหว่าง AI กับโรงงานอุตสาหกรรมอย่างไร

Article
ปลายเดือนสิงหาคม 2026 วงการผลิตมีข่าวที่อาจกลายเป็นหมุดหมายสำคัญ: บริษัทพัฒนา AI ชั้นนำรายหนึ่งได้เปิดตัวมาตรฐานเปิดชื่อ Model Hardware Standard หรือ MHS ซึ่งออกแบบมาเพื่อทำสิ่งเดียว — ให้ AI Agent สื่อสารและสั่งการเครื่องจักรจริงได้อย่างแม่นยำและปลอดภัย ตั้งแต่แขนกลในโรงงานไปจนถึงอุปกรณ์ในห้องทดลองวิทยาศาสตร์ ทำไมเรื่องนี้ถึงสำคัญกับโรงงานไทย? เพราะมันตอบคำถามที่ค้างคาใจวิศวกรมาตลอด 3 ปี: "AI จะสั่งงานเครื่องจักรของเราได้เมื่อไหร่?" — และคำตอบเริ่มชัดว่าอุปสรรคที่แท้จริงไม่ใช่ความฉลาดของโมเดล แต่คือ การขาดภาษากลางระหว่าง AI กับฮาร์ดแวร์ นั่นเอง หุ่นยนต์วิจัยที่ขับเคลื่อนด้วย AI ในห้องทดลอง — สภาพแวดล้อมที่มาตรฐานประเภท MHS ตั้งเป้าให้ AI Agent เข้ามาสั่งการได้จริง (ภาพ: Wikimedia Commons / U.S. Air Force) ปัญหา: ทำไม AI ถึง "ฉลาดแต่แตะเครื่องจักรไม่ได้" ลองนึกภาพ AI Agent ที่เก่งที่สุดในโลกตอนนี้ มันวิเคราะห์ข้อมูล ตอบคำถาม เขียนโค้ดได้ระดับมืออาชีพ แต่เมื่อถูกถามว่า "เปิดวาล์วไอน้ำที่ไลน์ 2 ให้หน่อย" มันทำไม่ได้ — เพราะไม่มีช่องทางมาตรฐานให้มัน "พูด" กับ PLC หรือแขนกลของคุณ ทุกโรงงานใช้โปรโตคอลต่างกัน มีคู่มือเครื่องจักรเป็นภาษาเฉพาะ และองค์ความรู้อยู่ในหัวช่างเทคนิคอาวุโส ผลลัพธ์คือการผสาน AI เข้ากับเครื่องจักรแต่ละครั้งต้องทำ "สะพาน" เฉพาะทางใหม่ทุกครั้ง ใช้เวลาและต้นทุนสูงจนส่วนใหญ่จบลงที่ dashboard วิเคราะห์ข้อมูลเท่านั้น ไม่กล้าปล่อยให้ AI ลงมือ แนวทางแก้: MHS ทำงานอย่างไร — จาก PDF สู่การทดลองที่รันจบเอง แนวคิดหลักของ MHS เปรียบเสมือน "USB-C ของโลก AI กับฮาร์ดแวร์" — สายเชื่อมมาตรฐานกลางที่ทำให้อุปกรณ์ต่างแพลตฟอร์มคุยกันได้ โดยผู้ผลิตฮาร์ดแวร์เป็นผู้เขียน "คู่มือดิจิทัล" อธิบายกลไกการทำงานของเครื่องจักรตัวเองในรูปแบบที่ AI เข้าใจได้ทันที โดยไม่ต้องรอการถ่ายทอดจากผู้เชี่ยวชาญเฉพาะทาง กรณีศึกษาที่ถูกพูดถึงมากที่สุดคือการทดลองในบริษัทไบโอเทคชั้นนำรายหนึ่ง: นักวิทยาศาสตร์เพียงอัปโหลดไฟล์ PDF อธิบายแบบแผนการทดลองส่งให้ AI จากนั้น AI ก็ตีความและสั่งการอุปกรณ์ในห้องแล็บที่รองรับมาตรฐานนี้ ให้ดำเนินการทดลองต่อเนื่องจนจบขั้นตอนด้วยตัวเอง หุ่นยนต์ผู้ช่วยที่ขับเคลื่อนด้วย AI ทำงานร่วมกับมนุษย์ — แนวคิด Machine-Human Teaming ที่มาตรฐานใหม่พยายามทำให้เกิดขึ้นในภาคการผลิตจริง (ภาพ: Wikimedia Commons / NASA) จุดเด่นด้านความปลอดภัย:…
Read More
บทวิเคราะห์ WRC 2026: เมื่อหุ่นยนต์ถูกถามว่า “ทำงานจริงได้หรือยัง” — สัญญาณจากปักกิ่งที่โรงงานไทยต้องอ่าน

บทวิเคราะห์ WRC 2026: เมื่อหุ่นยนต์ถูกถามว่า “ทำงานจริงได้หรือยัง” — สัญญาณจากปักกิ่งที่โรงงานไทยต้องอ่าน

Article
กลางเดือนสิงหาคมที่ผ่านมา งาน World Robot Conference (WRC) 2026 ที่ปักกิ่งปิดฉากลงด้วยภาพที่ต่างจากปีก่อนๆ อย่างชัดเจน — ไม่ใช่การแข่งกันอวดว่าโมเดลฉลาดแค่ไหน แต่เป็นการถูกถามคำถามตรงๆ ว่า "หุ่นยนต์ตัวนี้ทำงานจริงได้หรือยัง" และคำถามนั้น เป็นคำถามเดียวกันที่ผู้จัดการโรงงานในไทยถามทุกวัน ตัวเลขจากงานบอกอะไร ปีนี้ WRC มีผู้เข้าร่วมแสดงสินค้ามากกว่า 300 ราย เพิ่มขึ้นราว 40% จากปีก่อน พร้อมหุ่นยนต์บนเวทีราว 3,000 ตัว ในพื้นที่ 52,000 ตารางเมตร ขยายเป็น 4 ฮอลล์ แต่สิ่งที่น่าสนใจกว่าขนาดงานคือองค์ประกอบของคนในงาน: มี รัฐวิสาหกิจ (SOE) 49 แห่ง เดินทางมาร่วมกัน พร้อมส่งมอบ 12 สถานการณ์วิศวกรรมจริง ตั้งแต่งานโครงข่ายไฟฟ้า อวกาศ เหมืองแร่ ไปจนถึงงานโลหกรรม เพื่อหาโซลูชันหุ่นยนต์ที่ใช้งานได้จริง — ผู้ซื้อมาหาผู้ขายด้วยโจทย์จริง ไม่ใช่แค่มาชมเทคโนโลยี จาก VLA สู่ World Model — วิวัฒนาการที่โรงงานควรเข้าใจ กระแสเทคนิคที่เปลี่ยนไปจากปีก่อนคือ ปี 2025 คนพูดถึง Vision-Language-Action (VLA) model กันทั้งงาน แต่ปีนี้ผู้แสดงสินค้าหันมาพูดถึงการผสาน World Model เข้ากับ VLA แทน — งานวิจัยที่เผยแพร่บน arXiv ช่วงก่อนหน้านี้ก็ไปในทิศทางเดียวกัน โดยนำเสนอวิธี pre-train ที่ทำให้ policy เดียวทำงานข้ามรูปแบบหุ่นยนต์ที่ต่างกันได้ เหตุผลทางเทคนิคง่ายกว่าที่คิด: VLA เพียวๆ มองเห็นฉาก ตีความคำสั่ง แล้วสั่งการเคลื่อนไหวได้ แต่มันไม่ได้ "คาดเดา" ว่าสิ่งแวดล้อมจะเปลี่ยนไปอย่างไรหลังการกระทำนั้น เมื่องานยาวขึ้น ความผิดพลาดจึงสะสม และประสิทธิภาพตกทันทีที่เจอสถานการณ์ไม่คุ้นเคย — ซึ่งเป็นเรื่องปกติมากในสายการผลิตจริง ที่ตำแหน่งชิ้นงานคลาดเคลื่อนหรือของหลุดมือจาก pallet ได้ตลอดเวลา มุมเปรียบเทียบVLA เพียวๆVLA + World Model การมองสถานการณ์รับรู้ฉากปัจจุบันแบบ snapshotคาดการณ์การเปลี่ยนแปลงของสภาพแวดล้อม งานยาว (Long-horizon)error สะสม ประสิทธิภาพตกเสถียรกว่า เพราะคาดผลลัพธ์ก่อนลงมือ สถานที่ไม่คุ้นเคยต้องเทรนใหม่เมื่อ layout เปลี่ยน generalize ได้ดีกว่า ปรับตัวเร็วกว่า ความเร็วอนุมานเร็วกว่า (pipeline สั้น)ช้ากว่า แต่บางสถาปัตยกรรมลดช่องว่างได้ (มีรายงานเร็วขึ้น 2.71 เท่าจาก autoregressive แบบเดิม) การหยิบจับวัตถุด้วยมือหุ่นยนต์ในสภาพแวดล้อมจริง — งานที่ง่ายสำหรับคนแต่ยากที่สุดสำหรับโมเดล เพราะต้องคาดการณ์แรง…
Read More
Dark Factory ยุค 2026: เทคโนโลยี 5 ชั้นที่ทำให้โรงงานผลิตต่อเนื่อง 30 วันโดยไม่มีคนเฝ้า

Dark Factory ยุค 2026: เทคโนโลยี 5 ชั้นที่ทำให้โรงงานผลิตต่อเนื่อง 30 วันโดยไม่มีคนเฝ้า

Article
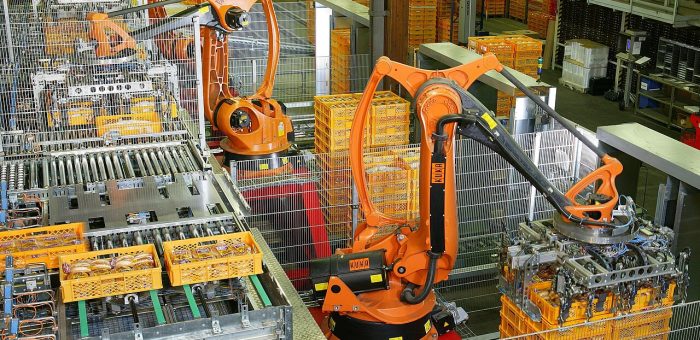
แนวคิดที่กลับมาเป็นข่าวอีกครั้งในปี 2026 คำว่า "Dark Factory" หรือ "Lights-Out Manufacturing" ไม่ใช่แนวคิดใหม่ แต่ในปี 2026 มันกลับมาเป็นหัวข้อสนทนาของวงการผลิตอีกครั้ง เพราะเทคโนโลยีที่จำเป็นต้นทุนต่ำลงและแข็งแรงขึ้นจนแนวคิดนี้เปลี่ยนจาก "การทดลอง" เป็น "กลยุทธ์การแข่งขัน" ของผู้ผลิตจริงหลายราย สิ่งที่เปลี่ยนไปคือชั้นของเทคโนโลยีที่ทำให้โรงงานรันได้โดยไม่ต้องมีคนเฝ้า ทั้งหุ่นยนต์ที่ปรับตัวได้ เซ็นเซอร์ IIoT ที่เข้าถึงง่ายขึ้น และซอฟต์แวร์ orchestration ที่เชื่อมทุกอย่างเข้าด้วยกัน นิยามสั้นๆ: Dark Factory คือโรงงานที่ทำงานโดยไม่ต้องมีคนอยู่หน้างาน เครื่องจักรและหุ่นยนต์จัดการกระบวนการทั้งหมดตั้งแต่ป้อนวัตถุดิบ ประกอบ ตรวจสอบ จนถึงบรรจุ มนุษย์เข้ามาเฉพาะเมื่อต้องดูแลระบบจากระยะไกล หรือทำ maintenance ตามแผน ส่วนชื่อ "มืด" มาจากการที่ไม่ต้องเปิดไฟ เปิดแอร์ หรือสร้างสวัสดิการให้คน จึงประหยัดพลังงานและพื้นที่ได้อีกส่วน หุ่นยนต์อุตสาหกรรมทำงานจัดเรียงสินค้าบนพาเลท — งานซ้ำซากปริมาณมากคือจุดเริ่มต้นที่พบมากที่สุดของ lights-out operation (ภาพ: Wikimedia Commons) โรงงานจริงที่ปิดไฟแล้ว ยังผลิตได้ 30 วัน กรณีศึกษาที่ถูกอ้างถึงมากที่สุดคือโรงงานผู้ผลิตหุ่นยนต์ในเมืองโอชิโนะ ประเทศญี่ปุ่น ซึ่งใช้หุ่นยนต์ประกอบหุ่นยนต์ตัวอื่นด้วยกันเอง โดยมีรายงานว่าสายการผลิตสามารถ รันแบบไม่มีคนเฝ้าต่อเนื่องได้นานถึง 30 วัน จุดยืนคือการออกแบบเครื่องจักรแบบ modular มาตรฐานเดียวกันทั้งไลน์ ควบคุมสภาพแวดล้อมการผลิตอย่างเข้มงวด และใช้ predictive maintenance คาดการณ์ปัญหาล่วงหน้า วิศวกรเข้ามาเฉพาะตามแผนบำรุงรักษาและตรวจสอบ อีกตัวอย่างที่มักถูกพูดถึงคือโรงงานเครื่องใช้ไฟฟ้าในเมืองดรัคเติน ประเทศเนเธอร์แลนด์ ที่ผลิตเครื่องโกนหนวดด้วย หุ่นยนต์ 128 ตัว กับคนเพียง 9 คน ที่ดูแลเรื่องคุณภาพ จุดเด่นคือระบบ modular cell + vision-guided ที่สลับผลิตรุ่นต่างๆ ได้เร็ว และ predictive maintenance ที่เห็นสัญญาณความเสียหายล่วงหน้าถึง 72 ชั่วโมง ขณะที่อุตสาหกรรมเซมิคอนดักเตอร์ 300 มิลลิเมตรคือ dark factory โดยความจำเป็น — คนคือแหล่งปนเปื้อน (contamination) ที่ใหญ่ที่สุดในห้องสะอาด จึงต้องใช้ AMHS (ระบบลำเลียงวัสดุอัตโนมัติ) และ FOUP เคลื่อนย้ายวาเฟอร์ผ่านขั้นตอนนับร้อยโดยไม่มีมือมนุษย์แตะ แขนกลอุตสาหกรรมยุคใหม่ออกแบบให้สอนงานได้ง่ายและปรับเปลี่ยนงานได้เร็ว — เงื่อนไขสำคัญของ hybrid lights-out (ภาพ: Wikimedia Commons) เทคโนโลยีเบื้องหลัง: ชั้นต่อชั้นที่ต้องครบ Lights-out ไม่ได้แปลว่าซื้อหุ่นยนต์มาวางแล้วจบ แต่คือการเรียงชั้นเทคโนโลยีให้ต่อกันครบ ดังนี้: ชั้นเทคโนโลยี หน้าที่ ตัวอย่างเทคโนโลยี 1. Executionทำงานแทนแรงงานคน ทั้งจับ…
Read More
Case Study: Physical AI ในโรงงานจริง — เมื่อ Georgia Tech ช่วยผู้ผลิตอะไหล่รถยนต์ลด Scrap Rate 50% ใน 45 วัน

Case Study: Physical AI ในโรงงานจริง — เมื่อ Georgia Tech ช่วยผู้ผลิตอะไหล่รถยนต์ลด Scrap Rate 50% ใน 45 วัน

Article
ตลาด PCB ของสหรัฐฯ เหลือเพียง 4% ของโลก และการพึ่งพาการแปรรูปหายากธาตุจากต่างประเทศเพิ่มความเสี่ยงเชิงกลยุทธ์ — นี่คือที่มาของสิ่งที่ Georgia Tech Manufacturing Institute (GTMI) เปิดตัวในปี 2026: สิ่งอำนวยความสะดวกนำร่อง Advanced Manufacturing Pilot Facility (AMPF) สถานที่ใช้ร่วมกันแห่งแรกในมหาวิทยาลัยวิจัยของสหรัฐฯ ที่ "ทำจริง" ในสิ่งที่หน่วยงานรัฐเพิ่งเริ่มให้ทุนวิจัย ผลลัพธ์ที่โดดเด่นที่สุด: อัตราเศษวัสดุเสีย (scrap rate) ของผู้ผลิตอะไหล่รถยนต์รายใหญ่ถูกลดลงครึ่งหนึ่งภายใน 45 วัน แขนกลอุตสาหกรรมทำงานจริงบนไลน์ผลิต — Physical AI ทำให้เครื่องจักรตัดสินใจปรับตัวเองได้ระดับเครื่อง (ภาพ: Henrysz / Wikimedia Commons, CC BY 4.0) ปัญหา: ข้อมูลมีเต็มคลัง แต่ไม่มีใครวิเคราะห์ทันเวลา IAC Group ผู้ผลิตชิ้นส่วนภายในรถยนต์ที่มีโรงงานกระจายทั่วสหรัฐฯ เม็กซิโก และอื่นๆ ประสบปัญหาคลาสสิกของยุค IIoT: "มีข้อมูลการผลิตมหาศาลอยู่แล้ว แต่วิเคราะห์เองไม่ทันการผลิต" — ประธานเจ้าหน้าที่ฝ่ายปฏิบัติการ Tom Boney เล่าว่าบริษัทแข่งขันทุกวันกับโรงงานในภูมิภาคต้นทุนต่ำ และต้องการความช่วยเหลือด้านสมองและพลังคำนวณที่องค์กรสร้างเองไม่ได้ โครงการแรกเลือกกระบวนการผลิตสารยึดติด (adhesive manufacturing) ที่ซับซ้อน ณ โรงงานในเมืองแวนซ์ รัฐแอละแบมา ซึ่งมีข้อมูลการผลิตเก็บมาแล้วมากมาย แต่ขาดทั้งพลังคำนวณและโมเดล AI ที่จะใช้ข้อมูลนั้นแบบเรียลไทม์ วิธีทำ: Physical AI + Mobile Robot ลงพื้นโรงงานจริง ทีมนักวิจัยและนักศึกษาระดับดุษฎีบัณฑิตของ Georgia Tech เชื่อมระบบของสถาบันตรงเข้ากับเครื่องจักรในโรงงาน และทำงานเคียงข้างพนักงานหน้าเครื่อง หัวใจของ AMPF คือการตีพิมพ์ Physical AI สู่สภาพแวดล้อมการผลิตจริง: เรียนรู้เครื่องจักรจากสัญญาณหลากหลาย — ระบบ AI วิเคราะห์สัญญาณออปติคอล ความร้อน เสียง และกระบวนการผลิตนับพันชุดต่อเนื่อง เพื่อหาแพทเทิร์น ปรับปรุงสมรรถนะ และตรวจจับความผิดปกติ เหตุผลที่ต้องทำแบบเรียลไทม์ — การพิมพ์ชิ้นส่วนจากผงโลหะพิเศษราคาสูงยิ่ง หรือซูเปอร์อัลลอยตัวใหม่ที่พัฒนาขึ้นเอง ความล้มเหลวของกระบวนการไม่ใช่ทางเลือกที่ยอมรับได้ คนกำหนดการทดลอง คนแปลผล — ในห้องปฏิบัติการ R&D โปรแกรมเครื่องจักรครั้งเดียวแล้วเปลี่ยนนับล้านครั้ง AI และหุ่นยนต์เคลื่อนที่จัดตารางผลิตและขนย้ายวัสดุอัตโนมัติ ขณะที่มนุษย์คือผู้ออกแบบการทดลองและแปลผล การสาธิต Smart Manufacturing — เชื่อมการค้นพบวัสดุ กระบวนการผลิต และการตรวจสอบคุณภาพไว้ในพื้นที่เดียว (ภาพ: Science and Technology Facilities…
Read More
VR Offline Robot Programming: ก้าวต่อจาก Teach Pendant — สอนงานหุ่นยนต์ในโลกเสมือนก่อนส่งลงไลน์ผลิตจริง

VR Offline Robot Programming: ก้าวต่อจาก Teach Pendant — สอนงานหุ่นยนต์ในโลกเสมือนก่อนส่งลงไลน์ผลิตจริง

Article
โรงงานส่วนใหญ่ในประเทศไทยยังสอนงานหุ่นยนต์อุตสาหกรรมด้วยวิธีเดิมๆ นั่นคือให้ช่างยืนถือ Teach Pendant (จอยควบคุมรูปทรงจอยสติ๊ก) กดทีละแกน เดินหุ่นไปทีละจุด ทั้งที่ไลน์ผลิตต้องหยุดชะงักเพราะหุ่นยนต์กำลังถูก "สอน" อยู่ แถมยังมีความเสี่ยงชนเครื่องจักรหรือ Fixture รอบข้างเสมอ แนวทาง VR Offline Programming (OLP) กำลังเปลี่ยนภาพนี้ โดยให้วิศวกรสวม Headset VR เข้าไป "สอนงาน" หุ่นยนต์เสมือนในโลกดิจิทัลที่จำลอง Cell การผลิตจริงมาทุกมิติ ก่อนส่งโปรแกรมที่ผ่านการตรวจสอบแล้วลงสู่หุ่นยนต์ตัวจริง งานวิจัยล่าสุดที่ตีพิมพ์ใน The International Journal of Advanced Manufacturing Technology (Springer, 2025) ได้นำเสนอระบบ VR-based Offline Programming ที่ผสาน Motion Capture เข้ากับความเป็นจริงเสมือน โดยผู้วิจัยใช้กล้องจับการเคลื่อนไหวของมือและข้อมือผู้สอน แปลงเป็นเส้นทางเคลื่อนที่ (Trajectory) ของ End-effector โดยตรง แทนการกดปุ่มทีละแกนเหมือนเดิม ผลคือกระบวนการสร้างโปรแกรมหุ่นยนต์เร็วขึ้นอย่างมีนัยสำคัญ และลดภาระงานของช่างเฉพาะทางลงอย่างเห็นได้ชัด แผนภาพ: เวิร์กโฟลว์ VR Offline Programming ตั้งแต่สอนงานในโลกเสมือน จำลอง ไปจนถึง Deploy ลงหุ่นยนต์จริง (ภาพ: Honey Corporation) ทำไมการสอนหุ่นยนต์แบบเดิมถึงเป็นคอขวดของโรงงาน ปัญหาของ Teach Pendant ไม่ได้อยู่ที่ตัวเทคโนโลยี แต่อยู่ที่ "ต้นทุนแฝง" ที่โรงงานหลายแห่งมองข้าม: Downtime ของไลน์ผลิต — ทุกนาทีที่หุ่นยนต์ถูกสอนงานคือนาทีที่ไลน์ไม่ได้ผลิต งานศึกษาด้าน Robot Cell Integration หลายชิ้นชี้ว่าการสอนหุ่นยนต์ใหม่หนึ่งงาน (Task) ใช้เวลาหลายชั่วโมงถึงหลายวัน ขึ้นกับความซับซ้อนของ Path ความเสี่ยงต่อคนและเครื่องจักร — การ Jog หุ่นยนต์ใน Cell จริงมีโอกาสชน Fixture หรือส่วนประกอบรอบตัว ความเสียหายที่เกิดขึ้นมักแพงกว่าเวลาที่เสียไปหลายเท่า อินเทอร์เฟซที่ไม่เป็นธรรมชาติ — Teach Pendant บังคับให้ผู้ใช้คิดเป็นพิกัดตัวเลขและระนาบ 2 มิติ ทั้งที่งานจริงเป็นปัญหา 3 มิติเต็มตัว ต้องพึ่งช่างเฉพาะทาง — Process Engineer ที่เข้าใจงานมากที่สุดมักไม่ใช่คนเขียนโปรแกรมหุ่นยนต์ ทำให้ความรู้เชิงกระบวนการถูกแปลงหลายทอดกว่าจะกลายเป็นโปรแกรม ข้อสังเกตสำคัญจากงานวิจัย: ประสบการณ์ของผู้ใช้ (User Experience) ในการโปรแกรมหุ่นยนต์ ส่งผอบโดยตรงต่อคุณภาพของเส้นทางเคลื่อนที่ที่ได้ — VR ไม่ได้แค่ "สวย" แต่เปลี่ยนวิธีคิดของผู้สอนให้เป็นธรรมชาติมากขึ้น กลไกสำคัญ: จากมือมนุษย์ สู่เส้นทางหุ่นยนต์ หัวใจของ…
Read More

Case Study: Autonomous Production System จาก Reactive Maintenance สู่ระบบผลิตอัตโนมัติ OEE 79% ใน 13 เดือน

Article
บทความนี้นำเสนอ Case Study การนำ Autonomous Production System ไปใช้ในโรงงานผลิตชิ้นส่วนอุตสาหกรรม โดยวิเคราะห์เส้นทางจากปัญหา การออกแบบระบบ ไปจนถึงผลลัพธ์ที่เกิดขึ้นจริง เป็นแนวทางสำหรับผู้บริหารโรงงานที่กำลังพิจารณาเปลี่ยนจาก Reactive Maintenance สู่ระบบที่เครื่องจักรสามารถปรับตัวเองได้ ปัญหา: เมื่อ "Unplanned Downtime" กลายเป็นความเจ็บปวดประจำวัน โรงงานผลิตชิ้นส่วนโลหะแม่พิมพ์ขนาดกลางแห่งหนึ่ง มีสายการผลิตหลัก 6 สาย ใช้เครื่องจักรกว่า 120 เครื่อง ปัญหาหลักคือ Unplanned Downtime เฉลี่ย 14 ชั่วโมง/สัปดาห์ ส่งผลให้ OEE (Overall Equipment Effectiveness) ต่ำเพียง 58% เทียบกับเป้าหมายอุตสาหกรรมที่ 85% สาเหตุหลักมาจาก: Reactive Maintenance: ซ่อมเฉพาะเมื่อเครื่องเสีย ไม่มีการพยากรณ์ล่วงหน้า Alarm Flood: ระบบ SCADA ส่งการแจ้งเตือนมากกว่า 800 ครั้ง/วัน ช่างไม่สามารถแยกแยะสัญญาณสำคัญได้ Manual Scheduling: เมื่อเครื่องเสีย นักวางแผนต้องใช้เวลา 2-3 ชั่วโมงในการจัดลำดับการผลิตใหม่ โครงสร้างพื้นฐาน Edge Computing และเซิร์ฟเวอร์สำหรับประมวลผลข้อมูลเซ็นเซอร์แบบเรียลไทม์ รากฐานสำคัญของ Autonomous Production System (ภาพ: Wikimedia Commons) การวินิจฉัยและออกแบบระบบ ทีมวิศวกรวิเคราะห์สถาปัตยกรรมที่มีอยู่และออกแบบ Autonomous Production System แบ่งเป็น 3 ระยะ: ระยะ งานหลัก ระยะเวลา ผลลัพธ์ที่คาดหวัง ระยะที่ 1 ติดตั้ง IIoT Sensors + เชื่อม PLC ผ่าน OPC UA + MQTT Broker 3 เดือน Data Visibility: เห็นข้อมูลเครื่องจักรทุกตัวแบบเรียลไทม์ ระยะที่ 2 Deploy Anomaly Detection + Vibration Analysis Model บน Edge Device 4 เดือน Predictive Alerts: เตือนล่วงหน้า 24-72 ชม. ก่อนเครื่องเสีย ระยะที่ 3 Multi-Agent System: Agent บำรุงรักษา +…
Read More
Humanoid Robot ในสายการผลิตจริง (กรกฎาคม 2026): เมื่อ Physical AI เปลี่ยนหุ่นยนต์ฮิวแมนนอยด์ให้เป็นผู้ช่วยอัจฉริยะในโรงงาน

Humanoid Robot ในสายการผลิตจริง (กรกฎาคม 2026): เมื่อ Physical AI เปลี่ยนหุ่นยนต์ฮิวแมนนอยด์ให้เป็นผู้ช่วยอัจฉริยะในโรงงาน

Article
กลางเดือนกรกฎาคม 2026 ผู้ผลิตรถยนต์รายใหญ่ของยุโรปประกาศความก้าวหน้าที่น่าจับตามอง — โรงงานผลิตชิ้นส่วนแห่งหนึ่งกำลัง พัฒนาซอฟต์แวร์สำหรับหุ่นยนต์ฮิวแมนนอยด์ (Humanoid Robot) เพื่อนำไปใช้ในกระบวนการผลิตจริง นี่ไม่ใช่แค่การทดลองในห้องแล็บ แต่เป็นก้าวสำคัญของแนวคิด “Physical AI” หรือ “Embodied AI” ที่กำลังเปลี่ยนหุ่นยนต์จากเครื่องจักรตายตัวให้กลายเป็น “ผู้ช่วยอัจฉริยะ” ที่เรียนรู้และปรับตัวได้ในโรงงานจริง บทความนี้เจาะลึกเทคโนโลยี ความท้าทาย และนัยสำคัญต่ออุตสาหกรรมการผลิต Humanoid Robot ในโรงงานต่างจากหุ่นยนต์อุตสาหกรรมเดิมอย่างไร?วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation)วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation) หุ่นยนต์อุตสาหกรรมแบบดั้งเดิม (Industrial Robot Arm) ถูกออกแบบให้ทำงานซ้ำๆ ในตำแหน่งที่กำหนดคงที่ มีความแม่นยำสูงแต่ไม่ยืดหยุ่น — หากเปลี่ยนงานต้องเขียนโปรแกรมและปรับเครื่องใหม่ทั้งหมด ส่วน Humanoid Robot ถูกออกแบบให้มีรูปร่างเหมือนมนุษย์ (สองแขน สองขา) ทำงานได้ในพื้นที่และสภาพแวดล้อมที่ออกแบบมาเพื่อมนุษย์โดยไม่ต้องดัดแปลงโรงงาน และที่สำคัญคือขับเคลื่อนด้วย AI ที่ทำให้สามารถ รับรู้ ตัดสินใจ และปรับท่าทางได้เอง หัวใจของ Humanoid Robot ยุคใหม่คือ Physical AI — โมเดลปัญญาประดิษฐ์ที่ไม่ได้เพียงประมวลผลข้อมูลในคอมพิวเตอร์ แต่ถูก “ฝัง” ไว้ในร่างกายกายภาพ ทำให้มันเข้าใจแรงโน้มถ่วง แรงเสียดทาน และปฏิสัมพันธ์กับวัตถุจริงในโลก 3 มิติ เทคโนโลยีเปิดประตูสู่ Physical AI การที่หุ่นยนต์ฮิวแมนนอยด์ก้าวจากแล็บสู่สายการผลิตได้ อาศัยความก้าวหน้าของเทคโนโลยีหลายด้านที่มาบรรจบกันในช่วงปี 2025–2026: Foundation Model สำหรับหุ่นยนต์ (Robotics Foundation Models) — โมเดล AI ขนาดใหญ่ที่ถูกฝึกจากข้อมูลการเคลื่อนไหวมหาศาล ทำให้หุ่นยนต์เรียนรู้ทักษะใหม่ได้โดยไม่ต้องเขียนโค้ดทีละข้อ Sensor Fusion หลายระบบ — กล้อง Vision, LiDAR, Force/Torque Sensor และ Tactile Sensor ทำงานร่วมกันให้หุ่นยนต์ “เห็น” และ “สัมผัส” สภาพแวดล้อมแบบเรียลไทม์ Reinforcement Learning ในซิมูเลชัน — ใช้ Digital Twin จำลองสภาพแวดล้อมเพื่อให้หุ่นยนต์ฝึกฝนล้านครั้งโดยไม่เสี่ยงเสียหาย ก่อนนำไปใช้จริง (Sim-to-Real Transfer) Edge AI และ GPU ประสิทธิภาพสูง —…
Read More