Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Article
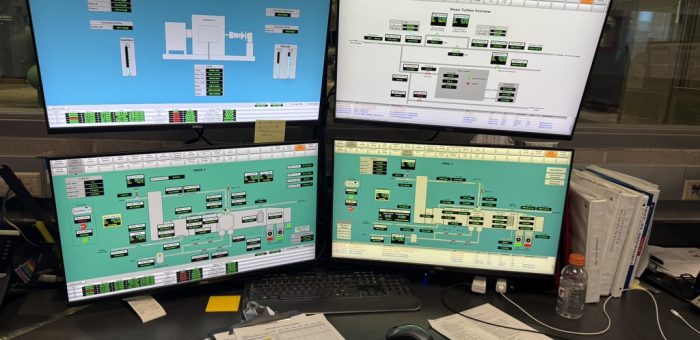
Case Study: โรงงานปุ๋ยแห่งใหม่ พนักงานเฉลี่ยอายุงาน 2 ปี — แล้ว Startup ครั้งแรกทำไมถึงสวยกว่าโรงงานเก่า? โรงงานปุ๋ยแห่งหนึ่งในเอเชียตะวันออกเฉียงใต้เพิ่งเริ่มเดินเครื่องจริงเมื่อไม่นานมานี้ สิ่งที่น่าสนใจคือทีม Operator ของพวกเขาเป็นทีม "หน้าใหม่" เกือบทั้งหมด — ประสบการณ์เฉลี่ยต่ำกว่าโรงงานทั่วไปอย่างเห็นได้ชัด เพราะโรงงานเพิ่งก่อตั้งและไม่มีทีมสืบทอดประสบการณ์จากรุ่นพี่ แต่ผลการเดินเครื่องครั้งแรกกลับราบรื่นกว่าที่คาด ความลับไม่ใช่เรื่องบุคลากรโชคดี แต่คือการตัดสินใจของฝ่ายบริหารที่ลงทุนกับสิ่งที่หลายโรงงานมองข้าม: Operator Training Simulator (OTS) หรือระบบจำลองโรงงานเพื่อการฝึกอบรม — ซึ่งเป็นอีกหน้าหนึ่งของ Digital Twin ที่คนมักลืม อุตสาหกรรม Process เช่น ปิโตรเคมีและปุ๋ยเคมี คือกลุ่มแรกๆ ที่ยอมรับ OTS — ภาพ: Wikimedia Commons โจทย์: เมื่อความรู้ของคนหายไปพร้อมกับคนรุ่นเก่า สถิติที่อุตสาหกรรมกระบวนการผลิต (Process Industry) ยอมรับกันคือ อุบัติเหตุราว 90–95% ของโรงงานมนุษย์เป็นสาเหตุ (ข้อมูลจากผู้ให้บริการ OTS ระดับโลกที่ติดตั้งไปแล้วมากกว่า 200 ระบบ) ปัจจัยทางมนุษย์ไม่ได้หมายถึงแค่ความประมาท แต่รวมถึงขาดประสบการณ์เผชิญสถานการณ์ผิดปกติ ไม่เคยเห็น Process Runaway ด้วยตาตัวเอง และไม่รู้ว่า Alarm ตัวไหน "ปกติ" ตัวไหน "ฉุกเฉิน" โรงงานใหม่ต้องเผชิญปัญหาซ้ำสอง: ไม่มีรุ่นพี่ถ่ายทอดประสบการณ์ และไม่มีข้อมูล Upset จริงจากเครื่องจักรของตัวเองให้เรียนรู้ การฝึกแบบ On-the-Job บนโรงงานที่เพิ่งเดินเครื่องจึงเป็นการเสี่ยงสองตลบ — ทั้งเสี่ยงต่อคนและเสี่ยงต่อเครื่องจักรมูลค่าหลายร้อยล้าน ทางแก้: โรงงานเสมือนที่ผิดพลาดได้ 100 ครั้งโดยไม่มีใครบาดเจ็บ OTS ที่ดีไม่ใช่แค่หน้าจอจำลอง HMI แต่ประกอบด้วย 3 ส่วนที่ต้องทำงานร่วมกัน: Dynamic Process Model — โมเดล Thermodynamic และ Fluid Flow จาก First Principles ที่ตอบสนองเหมือนโรงงานจริง เมื่อ Operator เปิดวาล์วเพิ่ม ค่าน้ำหนักก้อนเปลี่ยน อุณหภูมิขึ้น แรงดันตาม ด้วย Lag และ Cascade Effect เหมือนของจริง (โมเดลระดับสูงในตลาดทำได้ใกล้เคียงข้อมูลจริงภายใน ±2%) DCS/SIS Emulation — หน้าจอและ Logic เหมือนระบบควบคุมที่ใช้จริง ทำให้กล้ามเนื้อความจำ (Muscle Memory) ของ Operator ทำงานเหมือนนั่งอยู่หน้า Console จริง…
Read More
Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Article
ทำไมสายการผลิตใหม่ถึงพังตอนเดินเครื่องครั้งแรก — ทั้งที่ PLC ผ่านการทดสอบมาแล้ว? คำถามนี้เราได้ยินจากหัวหน้าโรงงานหลายท่าน ทุกครั้งที่มีการติดตั้งสายการผลิตใหม่หรือทำ Major Upgrade ระบบควบคุม ทีม Automation ทดสอบ PLC Logic บน Desktop Simulation จนผ่านทุก Case แต่พอถึงวันเดินจริง ปัญหาก็ยังมาถึง: Sensor ที่ต่อสลับขั้ว, Noise บนสาย Analog, ค่า Scaling ผิด, หรือ Interlock ที่ทำงานตอนที่ไม่ควรทำงาน สาเหตุอยู่ที่ "ช่องว่าง" ระหว่างโลกจำลองกับโลกจริง Desktop Simulation ทดสอบแค่ Logic ภายในตัว PLC เท่านั้น แต่ไม่ได้ทดสอบ ตัวฮาร์ดแวร์จริงร่วมกับ พฤติกรรมจริงของเครื่องจักรพร้อมกัน วิธีแก้ที่อุตสาหกรรมยุโรปและอเมริกาใช้มานานกว่า 20 ปีคือ Hardware-in-the-Loop (HIL) Simulation — และตอนนี้กำลังกลายเป็นมาตรฐานใหม่ของการทำ Virtual Commissioning ในโรงงานเอเชียด้วยเช่นกัน HIL คืออะไร: เอาของจริงมาต่อกับโรงงานเสมือน หัวใจของ HIL นั้นเรียบง่าย: เอา ตัวควบคุมจริง (PLC, VFD, Motion Controller) มาวางบนโต๊ะทดสอบ แล้วต่อเข้ากับ Real-Time Simulator ที่รันโมเดลคณิตศาสตร์ของเครื่องจักรและกระบวนการผลิตทั้งสาย ตัว Simulator จะปลอมตัวเป็น "โรงงานเสมือน" ที่ส่งสัญญาณ Sensor กลับมาที่ PLC ผ่านทาง I/O จริง ทั้ง Analog 4–20 mA, Digital 24VDC, และโปรโตคอล Industrial Ethernet ตัวควบคุมจริง (PLC) คือองค์ประกอบ "Hardware" ใน Hardware-in-the-Loop — ภาพ: Wikimedia Commons สิ่งที่เกิดขึ้นคือ Closed Loop ที่สมบูรณ์: PLC สั่งปิดวาล์ว → Simulator คำนวณการไหลและแรงดันตาม Physics แล้วส่งค่า Sensor ใหม่กลับมา → PLC เห็นค่าเปลี่ยนแล้วตัดสินใจต่อ ทุกอย่างเกิดขึ้นแบบ Real-Time ในหน่วยมิลลิวินาที เหมือนเครื่องจักรจริงนั่นอยู่ตรงหน้า สถาปัตยกรรม 3 ส่วนของระบบ HIL องค์ประกอบ หน้าที่…
Read More
How-to: สร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า — ถอด Logic สู่ Behavioral Twin ใน 6 ขั้นตอน

How-to: สร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า — ถอด Logic สู่ Behavioral Twin ใน 6 ขั้นตอน

Article
โรงงานที่มีเครื่องจักรอายุ 10–20 ปีกำลังเจอปัญหาเดียวกัน: ระบบควบคุมเก่า อะไหล่หายาก และไม่มีใครกล้าแตะ Logic ที่เขียนไว้สมัยคนละยุค — เพราะแก้แล้วไลน์อาจหยุดทั้งวัน บทความนี้คือคู่มือทีละขั้น การสร้าง Digital Twin ของระบบควบคุมเครื่องจักรเก่า เพื่อทดสอบทุกอย่างในโลกเสมือนก่อนแตะโลกจริง แม้เครื่องจักรตัวนั้นจะอายุ 15 ปีแล้วก็ตาม ทำไมต้องเป็น Twin ของ "ระบบควบคุม" ไม่ใช่แค่หน้าตาเครื่องจักร Digital Twin ของเครื่องจักรเก่ามี 2 ระดับ ระดับแรกคือ 3D Model ที่สวยงามเหมาะกับการนำเสนอ ระดับที่สองคือ Behavioral Twin ที่จำลองพฤติกรรมการควบคุมจริง: Logic การทำงาน, Sequence การเริ่มเครื่อง, Interlock, และการตอบสนองต่อคำสั่ง ระดับที่สองนี่แหละที่มีคุณค่าทางวิศวกรรม เพราะมันทำให้คุณทดลองแก้ Logic, ทดสอบ Patch ใหม่ และฝึกคน โดยไม่เสี่ยงหยุดไลน์ผลิตจริง ระบบ SCADA เก่าของโรงงานจำนวนมากยังใช้งานอยู่ แต่ Logic ที่ซ่อนอยู่ด้านหลังคือความเสี่ยงเมื่อผู้พัฒนาดั้งเดิมไม่อยู่แล้ว — Twin ช่วยถอดรหัสนี้ได้ (ภาพ: Wikimedia Commons, CC0) ภาพรวมก่อนเริ่ม: สิ่งที่ต้องมี ขั้นตอน สิ่งที่ได้ ระยะเวลาอ้างอิง* 1. ตรวจจับ Logic เดิมคลัง Logic ที่ถอดออกมาได้ครบ1–2 สัปดาห์ 2. สร้าง Behavioral Modelโมเดลจำลองพฤติกรรมเครื่องจักร2–4 สัปดาห์ 3. เชื่อมข้อมูลจริง (Soft Sensor)ข้อมูลสถานะเครื่องจักรเก่าแบบเรียลไทม์1–3 สัปดาห์ 4. Validate ด้วยข้อมูลจริงค่าความคลาดเคลื่อนของโมเดลที่ยอมรับได้ต่อเนื่อง 5. ทดลองแก้ Logic บน TwinPatch ที่ทดสอบแล้วว่าปลอดภัยตามโจทย์ 6. Deploy + ฝึกทีมทีมใหม่ที่เข้าใจเครื่องจักรเก่าต่อเนื่อง *ระยะเวลาขึ้นกับความซับซ้อนของเครื่องจักรและความสมบูรณ์ของเอกสารเดิม ขั้นที่ 1: ถอด Logic เดิมออกจากเครื่องจักร (Logic Extraction) เริ่มจากดึงโปรแกรมควบคุม (Ladder Diagram, Function Block) ออกจาก PLC เดิมให้ได้มากที่สุด ปัญหาคือหลายโรงงานสูญเสีย Source Code ต้นฉบับ เหลือแค่ไฟล์ Compile แล้ว หรือระบบเก่าจน Software สำหรับเปิดไม่รองรับ OS ปัจจุบัน แนวทางที่ใช้ได้จริง: Reverse Engineering…
Read More
Electrical Digital Twin: จำลองระบบไฟฟ้าทั้งโรงงานเพื่อวางแผนพลังงานยุคโซล่าร์+BESS อย่างเป็นระบบ

Electrical Digital Twin: จำลองระบบไฟฟ้าทั้งโรงงานเพื่อวางแผนพลังงานยุคโซล่าร์+BESS อย่างเป็นระบบ

Article
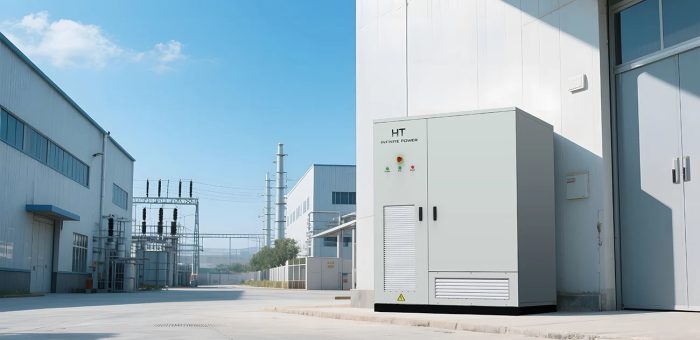
เมื่อพูดถึง Digital Twin ในโรงงาน คนส่วนใหญ่นึกถึงการจำลองเครื่องจักรหรือสายการผลิต แต่มีระบบหนึ่งที่ถูกมองข้ามบ่อยที่สุด ทั้งที่กินงบลงทุนมหาศาลและกำหนดต้นทุนต่อหน่วยผลิตของโรงงานโดยตรง นั่นคือ ระบบไฟฟ้าและพลังงานทั้งโครงข่าย — หม้อแปลง, Switchgear, Solar Rooftop, ระบบกักเก็บพลังงานแบตเตอรี่ (BESS), ระบบปรับอากาศ, และมอเตอร์นับพันตัวที่กระจายอยู่ทั้งโรงงาน วันนี้โรงงานไทยจำนวนมากติดตั้งโซล่าร์บนหลังคาและพิจารณาลงทุน BESS เพื่อลดค่าไฟช่วง Peak แต่การตัดสินใจเหล่านี้ส่วนใหญ่ยังอาศัยสูตรคำนวณแบบ Static จาก Excel ที่คำนวณครั้งเดียวตอนทำ ROI — คำนวณก่อนติดตั้ง แล้วไม่มีใครกลับมาเช็คอีกเลยว่าระบบจริงทำงานตรงกับที่คำนวณไว้หรือไม่ ตู้ระบบกักเก็บพลังงานแบตเตอรี่ (BESS) แบบระบายความร้อนด้วยอากาศสำหรับงานอุตสาหกรรม — หนึ่งในอสังหาริมทรัพย์พลังงานที่ Digital Twin ช่วยวางแผนการชาร์จ/คายประจุได้แม่นที่สุด (ภาพ: Wikimedia Commons, CC0) Electrical Digital Twin คืออะไร ต่างจาก Energy Dashboard อย่างไร หลายองค์กรมี Dashboard แสดงค่าไฟ ค่า Maximum Demand แล้ว และคิดว่านั่นคือ "การจัดการพลังงาน" แต่จริงๆ แล้วนั่นคือการ เฝ้าดูย้อนหลัง — เห็นว่าเมื่อวานค่าไฟเท่าไร แล้วก็จบ Electrical Digital Twin คือโมเดลจำลองทางไฟฟ้าของทั้งโรงงานที่สะท้อนสถานะ แบบเรียลไทม์ และสามารถ จำลองอนาคต ได้ ประกอบด้วย 3 ชั้น: ชั้นข้อมูล (Data Layer) — Power Meter, Power Quality Analyzer, และ Sensor ตามจุดสำคัญ ส่งข้อมูลแรงดัน กระแส กำลังไฟฟ้า ตัวประกอบกำลัง (Power Factor) และ Harmonics ผ่านโปรโตคอล Modbus TCP หรือ OPC UA ขึ้น Edge Gateway แบบต่อเนื่อง ชั้นโมเดล (Model Layer) — โมเดลวงจรไฟฟ้าแบบ One-Line Diagram ที่มีพารามิเตอร์จริงของหม้อแปลง สายไฟ และโหลด บางจุดผสม Physics-based Model (สมการวงจร) กับ Data-driven Model (ML) แบบ Hybrid Twin ชั้นจำลองสถานการณ์ (Simulation…
Read More
Case Study: Lattice Heat Exchanger จากงานวิจัยสู่ห้องเครื่องจริง — เมื่อ Gyroid TPMS ทำสิ่งที่ท่อเจาะทำไม่ได้

Case Study: Lattice Heat Exchanger จากงานวิจัยสู่ห้องเครื่องจริง — เมื่อ Gyroid TPMS ทำสิ่งที่ท่อเจาะทำไม่ได้

Article
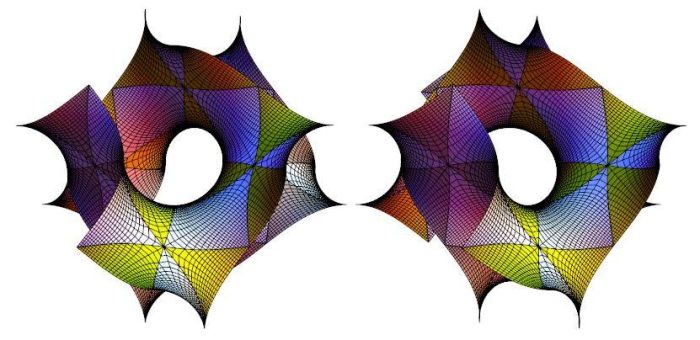
เมื่อโรงงานอาหารทะเลแช่แข็งแห่งหนึ่งในภาคตะวันออกของไทยเจอปัญหา "ถังสำรองความเย็น" ที่ใหญ่เกินไปสำหรับพื้นที่ห้องเครื่องที่เหลืออยู่ ทีมวิศวกรเลือกทางออกที่เมื่อ 10 ปีก่อนยังถือว่าเป็นไปไม่ได้ — ออกแบบ Heat Exchanger ใหม่ทั้งชุดด้วยโครงสร้าง Lattice แล้วพิมพ์ด้วยโลหะ บทความนี้เล่ากรณีศึกษาแบบ step-by-step ว่าการตัดสินใจนั้นผ่านการคำนวณอะไรมาบ้าง และได้ผลลัพธ์อย่างไร จุดเริ่มต้น: ปัญหาที่หลอมรวมกันสามข้อ โรงงานผู้ผลิตกุ้งแช่แข็งต้องเพิ่มกำลังผลิต 30% ภายในปีเดียว แต่ระบบทำความเย็นที่มีอยู่เหลือ capacity เพียง 10% ทางเลือกตามธรรมเนียมคือซื้อ Heat Exchanger แบบ shell-and-tube ขนาดใหญ่กว่าเดิม แต่ติดปัญหาสามข้อ: (1) พื้นที่ติดตั้งในห้องเครื่องไม่พอ (2) น้ำแข็งเกาะ (fouling) ในท่อทำให้ประสิทธิภาพตกเร็ว ต้องหยุดล้างทุก 3 สัปดาห์ และ (3) lead time ของอุปกรณ์ขนาดใหญ่แบบสั่งทำยาวถึงหลายเดือน โครงสร้าง Gyroid TPMS ที่ความหนาแน่น 5% — เซลล์ต่อเนื่องกันทั้งชิ้นโดยไม่มีรอยต่อ ทำให้กระจายความเย็นสม่ำเสมอ (ภาพ: Wikimedia Commons, CC BY-SA 4.0) ทำไม Lattice ถึงเป็นคำตอบ งานวิจัยที่ตีพิมพ์ใน Applied Thermal Engineering เรื่อง compact heat exchanger ที่พิมพ์ด้วยโลหะให้ตัวเลขที่น่าทึ่ง — ตัวแลกเปลี่ยนความร้อนแบบใหม่มีความหนาแน่นเพียง ~240 kg/m³ (เบากว่าโลหะเต็มก้อนหลายเท่า) ด้วยค่า porosity 80% และผนังบางเพียง 300 ไมโครเมตร สิ่งที่แลกมาคือพื้นที่ผิวสัมผัสต่อปริมาตร (surface-to-volume ratio) ที่สูงกว่า design แบบท่อเจาะยาวนานอย่างมีนัยสำคัญ เบื้องหลังตัวเลขเหล่านี้คือคุณสมบัติของ TPMS (Triply Periodic Minimal Surface) อย่าง Gyroid — โครงสร้างทางคณิตศาสตร์ที่มีพื้นที่ผิวต่อเนื่อง ไม่มีมุมตาย ของไหลไหลผ่านได้ทั่วถึง และเมื่อพิมพ์ด้วย Laser Powder Bed Fusion แล้วจะได้ชิ้นส่วนที่ทั้งเบา ทั้งแข็งแรง และมีพื้นที่ถ่ายเทความร้อนมหาศาลในปริมาตรเดิม เปรียบเทียบ Design แบบเดิม vs Lattice HX ตัวชี้วัด Shell-and-Tube แบบเดิม Lattice HX (พิมพ์ AM) พื้นที่ผิวต่อปริมาตรต่ำ — จำกัดด้วยจำนวนท่อที่ยัดได้สูงกว่าหลายเท่า — ผนังบาง 300 µm…
Read More
Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Article
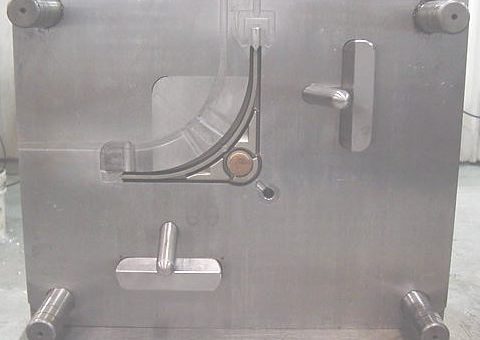
โรงงานฉีดพลาสติกจำนวนมากในประเทศไทยกำลังเผชิญความจริงข้อเดียวกัน — ไม่ว่าเครื่องจักรจะทันสมัยแค่ไหน cycle time ก็ยังถูกจำกัดด้วย "ช่วงหล่อเย็น" (cooling phase) ซึ่งงานวิเคราะห์จากอุตสาหกรรมเครื่องมือฉีดชี้ว่าช่วงนี้กินเวลาถึง 60–80% ของรอบการฉีดทั้งหมด บทความนี้เจาะลึกวิธีที่ Additive Manufacturing แก้ปัญหาคอขวดนี้ด้วยเทคนิค Conformal Cooling Channels คอขวดที่อยู่ในเหล็กแม่พิมพ์ แม่พิมพ์ฉีดแบบดั้งเดิมสร้างช่องทางเดินน้ำหล่อเย็นด้วยการเจาะตรง (straight drilled) ทำให้ช่องทางมีแต่เส้นตรงที่ขนานกับผิวชิ้นงานเท่านั้น ปัญหาคือผิวชิ้นงานจริงมักมีความโค้ง ซอกลึก หรือรูปทรงซับซ้อน ช่องเจาะตรงจึงเข้าไม่ถึงจุดที่ต้องการความเย็นที่สุด เกิดเป็น thermal bottleneck — บางจุดเย็นเร็ว บางจุดเย็นช้า และวิศวกรต้องยืดเวลาหล่อเย็นทั้งแม่พิมพ์เพื่อรอให้จุดที่ช้าที่สุดแข็งตัวพอดี แม่พิมพ์ฉีดพลาสติกแบบมี Insert — จุดที่ซับซ้อนที่สุดมักเป็นจุดที่ช่องเจาะตรงเข้าไม่ถึง (ภาพ: Wikimedia Commons, CC BY-SA 3.0) ผลข้างเคียงของความเย็นไม่สม่ำเสมอไม่ได้มีแค่เวลาที่ยาวขึ้น แต่รวมถึงความเสียหายของชิ้นงานด้วย — warpage (ชิ้นงานบิดตัว), sink marks (รอยบุ๋ม), differential shrinkage (หดตัวไม่เท่ากัน) และมิติที่ไม่นิ่ง ล้วนเกิดจากความต่างอุณหภูมิระหว่างพื้นที่ของชิ้นงานที่หล่อเย็นไม่สม่ำเสมอ Conformal Cooling แก้ปัญหาที่ต้นตออย่างไร หัวใจของเทคนิคคือการออกแบบช่องทางเดินของเหลวหล่อเย็นให้ "โอบตามรูปทรง" (conformal) ของผิวชิ้นงาน ห่างจากผิว cavity เป็นระยะคงที่ตลอดแนว ด้วยรูปทรงอิสระที่เจาะไม่ได้ แต่พิมพ์ได้ — ช่องทางสามารถบิดโค้งเข้าไปในซอก ขึ้นเนิน ลงหุบ และวางตัวใกล้ผิวชิ้นงานมากกว่าการเจาะตรงอย่างมีนัยสำคัญ ความเย็นจึงกระจายสม่ำเสมอทั้งแม่พิมพ์ แม่พิมพ์สองแผ่นมาตรฐาน — สังเกตช่องทางเดินน้ำหล่อเย็นแบบเส้นตรงที่เข้าไม่ถึงผิวโค้งของชิ้นงาน (ภาพ: Wikimedia Commons, Public Domain) เปรียบเทียบช่องเจาะตรง vs ช่อง Conformal ประเด็น ช่องเจาะตรง (Drilled) ช่อง Conformal (พิมพ์ด้วย AM) รูปทรงช่องทางเส้นตรง ตัดเป็นท่อน ประกบกันด้วย baffleโค้งอิสระตามผิวชิ้นงาน ต่อเนื่องชิ้นเดียว ระยะห่างจากผิวชิ้นงานไม่คงที่ บางจุดไกลมากคงที่ตลอดแนว ควบคุมได้ในระดับมิลลิเมตร ความสม่ำเสมอของอุณหภูมิมี hot spot ตามซอกลึกกระจายความเย็นสม่ำเสมอ ลด hot spot Cooling timeฐานเปรียบเทียบ (100%)ลดลง 30–63% จากการรวบรวมหลักฐานกว่า 40 งานวิจัย ปัญหาคุณภาพชิ้นงานwarpage, sink marks, หดตัวไม่เท่ากันลดความต่างอุณหภูมิระหว่างพื้นที่ คุมมิติชิ้นงานได้ดีขึ้น วิธีผลิตกัดและเจาะจากเหล็กแท่งพิมพ์เหล็กผงด้วย Laser Powder Bed Fusion (LPBF) แล้วเจียรนัยผิวทำงาน ผลิตแม่พิมพ์…
Read More
Reality Capture สำหรับ Digital Twin: จาก LiDAR และ Point Cloud สู่โมเดลโรงงานที่ตรงความจริง (Scan-to-Twin)

Reality Capture สำหรับ Digital Twin: จาก LiDAR และ Point Cloud สู่โมเดลโรงงานที่ตรงความจริง (Scan-to-Twin)

Article
คำถามที่ทีมวิศวกรรมได้ยินบ่อยที่สุดเมื่อเริ่มโครงการ Digital Twin ของโรงงานเก่าคือ "แผ่น CAD ที่มีอยู่ ใช้ได้เลยไหม?" คำตอบในทางปฏิบัติแทบทุกครั้งคือ — ไม่ได้ หรือไม่แม่นพอ โรงงานที่อายุ 10-20 ปีผ่านการปรับปรุงเปลี่ยนแปลงมานับสิบรอบ ทั้งย้ายเครื่องจักร เพิ่มท่อ เปลี่ยนเลย์เอาต์ แต่แฟ้ม CAD ยังค้างอยู่ที่ฉบับวันเปิดโรงงาน ผลคือ "โมเดลที่สวยแต่โกหก" Reality Capture คือกระบวนการจับข้อมูลโลกจริงมาเป็นโมเดลดิจิทัล — ด้วยการสแกนด้วยเลเซอร์ (LiDAR) หรือการถ่ายภาพหลายมุมเพื่อคำนวณเป็นโมเดลสามมิติ (Photogrammetry) ผลลัพธ์ที่ได้เรียกว่า Point Cloud ซึ่งจะกลายเป็นรากฐานที่แท้จริงของ Digital Twin ที่สะท้อนโรงงาน "ตามที่มันเป็น" (as-built) ไม่ใช่ "ตามที่แบบบอก" กระบวนการทั้งหมดนี้เรียกอีกชื่อหนึ่งว่า Scan-to-Twin ทำความรู้จักเครื่องมือก่อน: LiDAR ทำงานอย่างไร LiDAR (Light Detection and Ranging) ทำงานโดยยิงลำแสงเลเซอร์ไปยังวัตถุแล้ววัดเวลาที่แสงสะท้อนกลับมายังตัวรับ จากนั้นคำนวณระยะทางจากความเร็วแสง เมื่อยิงซ้ำนับล้านครั้งต่อวินาทีพร้อมหมุนสแกนไปทั่วพื้นที่ เครื่องจะได้จุดพิกัดสามมิติจำนวนมหาศาลที่ประกอบกันเป็น "เมฆจุด" ของสภาพแวดล้อมจริง รายละเอียดนั้นสูงมากจนสามารถนำไปใช้วัดขนาดจริงได้ หัวสแกน LiDAR แบบหมุน — ยิงลำเลเซอร์นับล้านครั้งต่อวินาทีแล้ววัดเวลาที่แสงสะท้อนกลับ เพื่อระบุพิกัดสามมิติของทุกจุดในพื้นที่ (ภาพ: Wikimedia Commons, CC BY 2.0) How-to: 6 ขั้นตอนจากโรงงานจริงสู่ Digital Twin ขั้นที่ 1 — สำรวจหน้างานและวางแผนตำแหน่งสแกน (Scan Plan) เดินสำรวจพื้นที่ก่อนเสมอ ระบุอุปสรรคแสง (แสงจ้าจากประตูโรงงาน พื้นสะท้อนแสง ผิวโลหะมันวาว) แล้วกำหนดจุดตั้งกล้องให้ทุกมุมมีความซ้อนทับกันอย่างน้อย 30% ระหว่างสแกนแต่ละจุด หากใช้แบบ Handheld SLAM Scanner จะยืดหยุ่นกว่าสำหรับพื้นที่แคบ เช่น ช่องท่อใต้ผิวดินหรือบริเวณท่อร้อย ขั้นที่ 2 — ลงสแกนในหน้างาน สแกนแต่ละจุดใช้เวลาไม่กี่นาที โรงงานขนาดกลางอาจต้องลงสแกนหลายสิบถึงหลายร้อยจุด สิ่งสำคัญคือควบคุมคนเดินผ่านให้น้อยที่สุดระหว่างสแกน เพราะ "คน" จะกลายเป็น noise ใน point cloud ด้วยเหตุผลเดียวกัน ควรสื่อสารกับฝ่ายผลิตล่วงหน้าเพื่อจองช่วงเวลา เช่น วันหยุดปฏิบัติการหรือช่วงเปลี่ยนกะ ขั้นที่ 3 — รวมจุดสแกน (Registration) ไฟล์สแกนแต่ละจุดคือ "ภาพตัด" ของพื้นที่ ต้องนำมาเชื่อมกันเป็นแผนที่เดียว กระบวนการนี้เรียกว่า Point Set Registration โดยอัลกอริทึมที่ใช้แพร่หลายคือ ICP…
Read More
VR Ergonomic Risk Assessment: วิเคราะห์ท่าทางการทำงานด้วย REBA/RULA และ Digital Human Modeling

VR Ergonomic Risk Assessment: วิเคราะห์ท่าทางการทำงานด้วย REBA/RULA และ Digital Human Modeling

Article
ทำไม Ergonomics กลายเป็นงานวิศวกรรมที่ "วัดผลได้" ในยุคดิจิทัล ด้าน Ergonomics หรือ Human Factors Engineering เคยถูกมองเป็นเรื่อง "นามธรรม" ของโรงงานมานาน วิศวกรส่วนใหญ่รู้ว่าท่าทางการทำงานที่ผิดธรรมชาติคือต้นเหตุของการบาดเจ็บสะสม แต่การจะพิสูจน์ให้ฝ่ายบริหารเห็นตัวเลขที่ชัดเจนกลับทำได้ยาก นับตั้งแต่เครื่องมือประเมินเชิงสังเกตการณ์ (Observational Tools) อย่าง REBA (Rapid Entire Body Assessment) ที่เผยแพร่โดย Dr. Sue Hignett และ Dr. Lynn McAtamney ในวารสาร Applied Ergonomics เมื่อปี 1998 และ RULA (Rapid Upper Limb Assessment) ของ Dr. Lynn McAtamney และ Prof. E. Nigel Corlett ปี 1993 ปัญหานี้เริ่มมีทางออก เพราะเครื่องมือทั้งสองเปลี่ยน "ท่าทาง" ให้กลายเป็น "คะแนนความเสี่ยง" ที่บริหารจัดการได้ ปัญหาเดิมของวิธีสังเกตการณ์คือการนั่งจับอิริยาบถจากวิดีโอแล้วให้คะแนนทีละเฟรม ซึ่งใช้เวลามหาศาลและขึ้นกับวิจารณญาณของผู้ประเมิน VR ทำให้เรื่องนี้เปลี่ยนไป ชุดหูฟัง XR สมัยใหม่บันทึกตำแหน่งหัวและคอนโทรลเลอร์ด้วยระบบ Inside-out Tracking ที่ความถี่ 72-120 Hz ร่วมกับ Inertial Measurement Unit (IMU) ในตัวอุปกรณ์ ทำให้ได้ข้อมูลมุมข้อต่อที่ต่อเนื่องตลอดการทำงาน ไม่ใช่แค่ภาพนิ่ง 3-5 ภาพต่อรอบการประเมินแบบเดิม ชุด Motion Capture สำหรับบันทึกการเคลื่อนไหว ต้นทางของข้อมูลมุมข้อต่อที่ป้อนเข้าสู่การคำนวณ REBA/RULA อัตโนมัติ (ภาพ: Wikimedia Commons) จากท่าทางสู่ตัวเลข: กลไกการให้คะแนนของ REBA และ RULA เพื่อให้เห็นภาพว่า VR เปลี่ยนการประเมินให้เร็วขึ้นอย่างไร เราต้องเข้าใจกลไกใต้ปีกเครื่องมือสองตัวนี้ก่อน REBA จะแบ่งร่างกายเป็น 2 กลุ่ม กลุ่ม A ประกอบด้วย ลำตัว คอ และขา ส่วนกลุ่ม B คือ ต้นแขน ปลายแขน และข้อมือ แต่ละส่วนถูกให้คะแนนตามมุมที่วัดได้ เช่น ลำตัวเอนมากกว่า 60 องศาได้คะแนนมากกว่าการเอนเพียง 20 องศา จากนั้นนำมารวมกับตัวคูณเพิ่ม (Coupling Score) และน้ำหนักที่ยก ก่อนออกมาเป็นคะแนนรวม…
Read More
บทวิเคราะห์: Uncertainty Quantification — ทำไม Digital Twin ที่ดีต้องบอกว่า “ตัวเลขนี้เชื่อได้แค่ไหน”

บทวิเคราะห์: Uncertainty Quantification — ทำไม Digital Twin ที่ดีต้องบอกว่า “ตัวเลขนี้เชื่อได้แค่ไหน”

Article
เมื่อดิจิทัลทวินบอกว่า "อุณหภูมิจะเป็น 78°C ใน 30 นาที" — คุณควรเชื่อแค่ไหน? ค่าทำนายที่แม่นยำดูเหมือนของดี แต่ในโลกอุตสาหกรรม ตัวเลขเดียวที่ไม่บอกความมั่นใจคือข้อมูลครึ่งๆ กลางๆ ลองนึกภาพสองระบบ: ระบบ A ทำนายอุณหภูมิ 78°C, ระบบ B ทำนาย 78°C ± 6°C พร้อมช่วงความเชื่อมั่น 95% — ทั้งคู่ให้ตัวเลขกลางเดียวกัน แต่การนำไปใช้ตัดสินใจหยุดสายการผลิตหรือไม่ต่างกันคนละเรื่อง นี่คือเหตุผลที่ Uncertainty Quantification (UQ) กำลังกลายเป็นเกณฑ์ใหม่ของดิจิทัลทวินระดับมืออาชีพ ผลลัพธ์การจำลองเชิงตัวเลข ( finite element simulation) — เมื่อพารามิเตอร์ตั้งต้นไม่แน่นอน ผลลัพธ์ที่ได้ก็เป็นการกระจาย ไม่ใช่ค่าเดียว (ที่มา: Wikimedia Commons, CC BY-SA 3.0) ทำไมตัวเลขเดียวจึงไม่พออีกต่อไป รายงานฉบับสำคัญ Foundational Research Gaps and Future Directions for Digital Twins ของ National Academies of Sciences, Engineering, and Medicine (สหรัฐฯ, 2024) ระบุชัดเจนว่า uncertainty quantification ต้องเป็นส่วนหนึ่งของการออกแบบดิจิทัลทวินตั้งแต่ต้น ไม่ใช่ของตกแต่งท้ายโครงการ เพราะความไม่แน่นอนในระบบ twin มีหลายชั้นมากกว่าที่คิด: ชนิดความไม่แน่นอน ต้นกำเนิด ตัวอย่างในโรงงาน Aleatoric ความสุ่มตามธรรมชาติของกระบวนการ ความแปรปรวนของวัตถุดิบแต่ละล็อต, ความผันแปรของอุณหภูมิแวดล้อม Epistemic ความรู้ที่ยังไม่ครบถ้วน สัมประสิทธิ์สึกหรอที่ยังวัดไม่ได้, พฤติกรรมเครื่องจักรที่ยังไม่เคยเจอในข้อมูล Model การทำให้เป็นโมเดล (assumptions, สมการอย่างง่าย) สมการถ่ายเทความร้อนที่ตัดรายละเอียดมุมตายของหม้อต้มออก Numerical ข้อจำกัดของการคำนวณ ขนาด mesh ที่หยาบเกินไปเพื่อให้คำนวณทันเวลาจริง Data / Sensor ความคลาดเคลื่อนของการวัด เซ็นเซอร์อุณหภูมิความแม่นยำ ±0.5°C, ค่า drift หลังใช้งาน, สัญญาณรบกวน ประเด็นสำคัญที่มักถูกมองข้าม: สองชนิดแรกต้องจัดการคนละวิธี Aleatoric เป็นธรรมชาติของกระบวนการ ลดไม่ได้แต่บรรยายได้ด้วยการกระจายความน่าจะเป็น ส่วน Epistemic ลดได้ด้วยการเก็บข้อมูลเพิ่มหรือทดลองเพิ่ม — การแยกแยะให้ออกว่า error ที่เห็นมาจากไหน จึงกำหนดว่าควรลงทุนซื้อเซ็นเซอร์แม่นขึ้น (แก้ data) หรือปรับโมเดล (แก้ model) หรือทั้งคู่ เครื่องมือหลักของ UQ ในงานอุตสาหกรรม…
Read More
Case Study: Twin Decay — เมื่อ Digital Twin คลาดเคลื่อนเงียบๆ จนคนหยุดเชื่อ และวิธีฟื้นความเชื่อมั่นด้วย VVUQ

Case Study: Twin Decay — เมื่อ Digital Twin คลาดเคลื่อนเงียบๆ จนคนหยุดเชื่อ และวิธีฟื้นความเชื่อมั่นด้วย VVUQ

Article
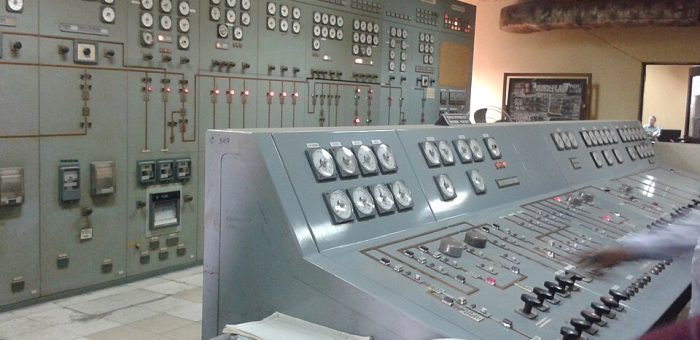
Case Study: ดิจิทัลทวินที่ "เงียบๆ คลาดเคลื่อน" — บทเรียนจากโครงการจำลองระบบทำความเย็น โครงการดิจิทัลทวินจำนวนมากไม่ได้ตายด้วยการพังเด่นตัว แต่ตายอย่างเงียบๆ — ระบบยังเดินอยู่ dashboard ยังสวย ค่าทำนายยังออกมา แต่ไม่มีใครเชื่อมันอีกแล้ว เพราะตัวเลขคลาดเคลื่อนจากความจริงมากขึ้นเรื่อยๆ จนทีมผลิตกลับไปใช้สมุดบันทึกและประสบการณ์ กรณีศึกษาสมมติข้างนี้รวบรวมจากรูปแบบความล้มเหลวที่พบบ่อยในโครงการจำลองระบบอุตสาหกรรม เพื่อเป็นแผนที่ป้องกันสำหรับทีมที่กำลังจะเริ่ม ห้องควบคุม SCADA — จุดที่ทีมผลิตใช้ตัดสินใจทุกวัน ถ้าค่าทำนายของดิจิทัลทวินเริ่มเบี่ยงจากค่าจริง ความเชื่อมั่นจะหายไปเร็วกว่าที่คิด (ที่มา: Wikimedia Commons, CC BY-SA 4.0) สถานการณ์: โครงการที่เริ่มด้วยดี โรงงานผลิตอาหารแห่งหนึ่งลงทุนสร้างดิจิทัลทวินของระบบทำความเย็น (chiller plant) ที่หล่อเย็นถังหมัก โดยเชื่อมข้อมูลอุณหภูมิ ความดัน และอัตราการไหลจาก SCADA มาป้อนโมเดลทางกายภาพ (physics-based model) ที่จำลองสมการถ่ายเทความร้อน เป้าหมายคือทำนายอุณหภูมิน้ำเย็นที่ตัวถังล่วงหน้า 30 นาที เพื่อปรับตารางเดินเครื่องคอมเพรสเซอร์ให้เหมาะกับช่วงโหลดสูง ช่วง 3 เดือนแรกเป็นเรื่องราวความสำเร็จ: ค่าทำนายตรงกับเซ็นเซอร์จริง คลาดเคลื่อนเฉลี่ยไม่ถึง 0.5°C ทีมงานตื่นเต้นกับ dashboard ที่มองเห็นอนาคตล่วงหน้า แล้วความเชื่อมั่นก็เริ่มถดถอยโดยไม่มีใครทันรู้ตัว อาการ: ความเบี่ยงเบนที่โตขึ้นทีละน้อย หลังเดินระบบ 6 เดือน ค่าทำนายเริ่มเบี่ยงจากค่าจริงเป็น 1.2°C เฉลี่ย และบางช่วงโหลดสูงพุ่งถึง 2.5°C ซึ่งทีมยังอธิบายไม่ได้ว่า "โมเดลผิด" หรือ "เครื่องจักรเปลี่ยน" ปัญหานี้คือสิ่งที่วงวิชาการเรียกว่า twin decay — สภาวะที่โมเดลเสื่อมสภาพเรื่อยๆ เมื่อระบบกายภาพเปลี่ยนไปจากวันที่โมเดลถูกสร้างและพิสูจน์ สาเหตุที่สืบค้นได้จากบันทึกโครงการ ฟิล์มตะกอนในหม้อต้ม (fouling) เปลี่ยนสัมประสิทธิ์ถ่ายเทความร้อน — โมเดลใช้ค่าสัมประสิทธิ์จากข้อมูลตอน commissioning แต่หลอดความร้อนสะสมตะกอนขึ้นเรื่อยๆ ทำให้พฤติกรรมจริงเบี่ยงจากสมการเดิม เซ็นเซอร์ 2 ตัวถูกสอบเทียบใหม่ (recalibration) — ค่าที่เข้าโมเดลเปลี่ยนกระโดด แต่ไม่มีใครบันทึกว่า "input ของโมเดลเปลี่ยนนิยาม" ทำให้การเทียบกับข้อมูลเก่าเสีย โหลดโรงงานเปลี่ยนตามผลิตภัณฑ์ใหม่ — สูตรใหม่ที่หนืดกว่าทำให้ภาระความร้อนที่ถังหมักต่างจากช่วงที่ใช้เทรนและ validate โมเดล (data distribution shift) ไม่มีกระบวนการ revalidation ตามรอบ — ทีมตั้งสมมติฐานว่า "โมเดลถูกแล้วตลอดไป" จึงไม่มีตัวชี้วัดความสดของโมเดล และไม่มีใครรู้ตัวว่าความเชื่อมั่นกำลังไหลออก แนวคิด Control Chart ที่วิศวกรคุ้นเคยนำมาใช้กับ "ความเสื่อมของโมเดล" ได้ — ติดตาม error ระหว่างค่าทำนายกับค่าจริงเหมือนติดตามคุณภาพกระบวนการ แล้วตั้ง control limit ให้แจ้งเตือนเมื่อโมเดลเริ่มเบี่ยง (ที่มา: Wikimedia…
Read More