บทวิเคราะห์: Event Camera กับงานตรวจตำหนิความเร็วสูง — เมื่อกล้องระดับ 10,000 fps ที่แท้จริงมาถึงสายการผลิตแล้ว

บทวิเคราะห์: Event Camera กับงานตรวจตำหนิความเร็วสูง — เมื่อกล้องระดับ 10,000 fps ที่แท้จริงมาถึงสายการผลิตแล้ว

Article
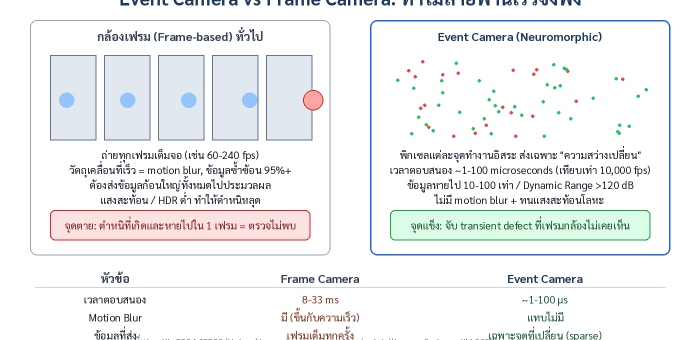
ทุกครั้งที่ผมคุยกับทีม QA ของโรงงานที่ผลิตชิ้นงานสายพานเร็ว เรื่องเดียวกันกลับมาเสมอ: “กล้องที่ใช้อยู่ตรวจตำหนิที่เกิดและหายไประหว่างเฟรมไม่ได้” จำนวน fps ที่โฆษณาไว้บนกระดาษโยนไปทางไหน เมื่อชิ้นงานเคลื่อนที่ด้วยความเร็วที่ตำหนิปรากฏและหายไปในเวลาไม่ถึง 1 มิลลิวินาที เทคโนโลยีที่เข้ามาตอบโจทย์นี้ตรงจุดในปี 2026 คือ Event Camera หรือ Neuromorphic Vision Sensor — และมันไม่ใช่แค่ hype แต่มีตัวเลขจากงานวิจัยรองรับแล้ว ปัญหาเชิงโครงสร้างของกล้องเฟรมที่เพิ่ม fps แก้ไม่ได้ กล้องเฟรมทำงานแบบ sync คือถ่ายทั้งภาพทุกช่วงเวลาที่ตั้งไว้ (เช่น 60–240 fps) ปัญหาเชิงโครงสร้างคือ (1) ข้อมูลซ้ำซ้อนมหาศาล — พื้นที่ 95%+ ของแต่ละเฟรมเหมือนเฟรมก่อนหน้า แต่ต้องส่งและประมวลผลทั้งหมด (2) motion blur เมื่อวัตถุเร็วเกิน shutter (3) dynamic range จำกัดทำให้ชิ้นงานโลหะเงาสะท้อนแสงเกิด highlight กลืนตำหนิ การแก้ด้วยการเพิ่ม fps ไป 1,000–10,000 จะชนกำแพงกายภาพ: แบนด์วิดท์ ค่าเครื่องประมวลผล และความยุ่งยากในการติดตั้งกล้อง high-speed แบบเฟรม Event camera ส่งเฉพาะพิกเซลที่ความสว่างเปลี่ยน — latency ระดับ 1–100 ไมโครวินาที โดยไม่ต้องเพิ่มแบนด์วิดท์ Event Camera ต่างออกไป: พิกเซลอิสระ ไม่มีเฟรม แนวคิดของ neuromorphic sensor คือเลียนแบบจอตามนุษย์: แต่ละพิกเซลทำงานอิสระ asynchronous เมื่อความสว่างที่จุดนั้นเปลี่ยนเกิน threshold จึงส่ง “event” ออกมา — จุดที่นิ่งไม่ส่งอะไรเลย ผลลัพธ์คือ stream ของ event ที่มี temporal resolution ระดับ 1–100 ไมโครวินาที (ตามรีวิววิชาการจาก University of Luxembourg, arXiv 2504.08588) เทียบเท่ากล้องเฟรม 10,000 fps แต่ข้อมูลหายไป 10–100 เท่า และ dynamic range สูงกว่า 120 dB ทำให้ทนแสงสะท้อนโลหะได้ดีกว่ากล้องเฟรมมาก หลักฐานว่าใช้ได้จริงในสายการผลิต งานตรวจ countersink (Springer J Intelligent Manufacturing): งานวิจัยตรวจความลึกจุดกลึง countersink ด้วย event camera…
Read More
Case Study: Causal AI หาต้นตอของเสียในโรงงาน — ทำไม 98% ของ Alarm ที่วิเคราะห์ผิดต้นตอเพราะดูแค่ Correlation

Case Study: Causal AI หาต้นตอของเสียในโรงงาน — ทำไม 98% ของ Alarm ที่วิเคราะห์ผิดต้นตอเพราะดูแค่ Correlation

Article
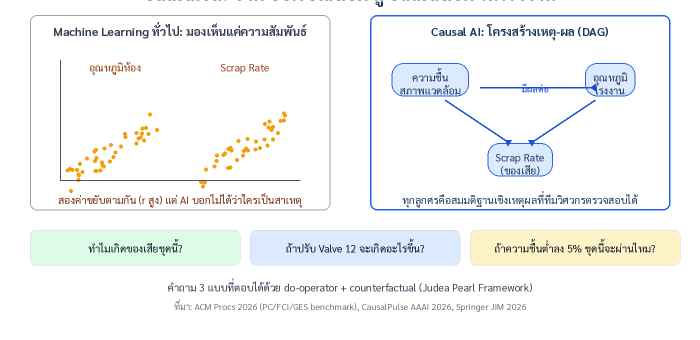
กรณีศึกษาจากงานวิจัยและ deployment จริงในโรงงานผู้ผลิตชิ้นส่วนยานยนต์ระดับโลก ปี 2026 ปัญหา: Alarm ก็เยอะ แต่ต้นตอจริงหาไม่ได้ โรงงานผลิตชิ้นส่วนแห่งหนึ่งเจอปัญหาคลาสสิกที่ทุกโรงงานคุ้นเคย: ระบบ monitoring ส่ง anomaly alert เข้ามาวันละหลายสิบครั้ง ทีมวิศวกรต้องเสียเวลาไล่หาสาเหตุทีละ alert ผ่าน dashboard หลายระบบ ถามคนหน้างาน แล้วเดาจากประสบการณ์ ปัญหาคือ ML แบบเดิมบอกได้แค่ "อะไรขยับตามอะไร" (correlation) แต่ตอบไม่ได้ว่า "ตัวไหนเป็นสาเหตุจริง ตัวไหนแค่เป็นผล" — ทีมจึงแก้ที่อาการ ไม่ใช่ที่โรค และปัญหากลับมาอีกในอีก 2 สัปดาห์ Machine Learning ทั่วไปเห็นแค่ความสัมพันธ์ — Causal AI สร้างกราฟเหตุ-ผล (DAG) ที่ทีมวิศวกรตรวจสอบทิศทางลูกศรได้ ทางออก: ระบบ Causal Diagnostics แบบ Multi-Agent ในปี 2026 มีงานวิจัยที่น่าสนใจมาก (CausalPulse, เผยแพร่ใน AAAI 2026): ระบบ copilot ที่รวม anomaly detection + causal discovery + symbolic reasoning เข้าเป็นระบบเดียว ติดตั้งจริงในโรงงานผลิตชิ้นส่วนยานยนต์เยอรมัน โดยมีสถาปัตยกรรมหลักคือ: Anomaly Agent — ตรวจจับความผิดปกติจาก process data แบบเรียลไทม์ RCA Agent — ทำ causal attribution: ไล่ย้อนจาก anomaly ไปหาตัวแปรต้นทางผ่าน causal graph Reasoning Layer — ผสม symbolic domain knowledge (ความรู้วิศวกร) กับ neural methods ให้คำอธิบายที่มนุษย์ตรวจสอบได้ จุดที่น่าสนใจคือระบบนี้ไม่ได้แทนที่ทีมวิศวกร แต่ทำหน้าที่ "จัดคิวสมมติฐาน" — แทนที่ทีมจะเริ่มจาก zero ทุกครั้ง ระบบจะนำเสนอ timeline ของเหตุการณ์ที่เกิดก่อน-หลัง, สมมติฐานต้นตอเรียงตามคะแนน causal และหลักฐานสนับสนุน ทีมวิศวกรใช้เวลาตัดสินใจแทนที่จะเสียเวลาไล่หา ผลลัพธ์ที่วัดได้จริง ความสำเร็จในการระบุต้นตอ 98.0% บน dataset สาธารณะ (Future Factories) และ 98.73% บน dataset กรรมสิทธิ์ของโรงงาน…
Read More
บทวิเคราะห์: Autonomous Operations ไม่ใช่พลิกฝ่ามือ — บันได 4 ขั้นจากบทเรียนผู้ประกอบการระดับโลก ปลายปี 2026

บทวิเคราะห์: Autonomous Operations ไม่ใช่พลิกฝ่ามือ — บันได 4 ขั้นจากบทเรียนผู้ประกอบการระดับโลก ปลายปี 2026

Article
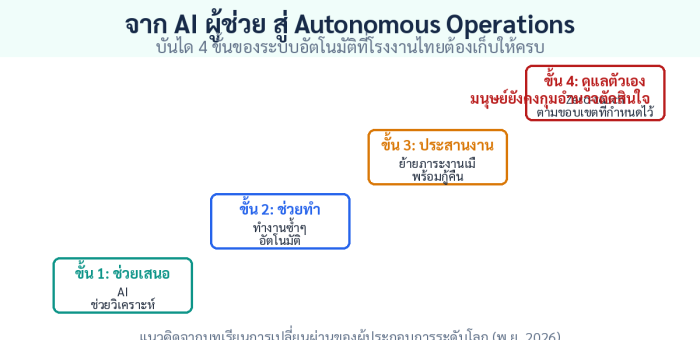
ตลอดหลายปีที่ผ่านมา การยกระดับระบบอัตโนมัติในโรงงานถูกเปรียบเสมือน "การติด GPS ให้รถคลาสสิก" — เพิ่มความสะดวกขึ้นบ้าง แต่รถก็ยังไม่กลายเป็นรถไร้คนขับ คำถามที่ผู้บริหารโรงงานทั่วโลกถามกันจริงจังในปี 2026 คือ: จะก้าวจาก "AI ช่วยงาน" ไปสู่ Autonomous Operations (การปฏิบัติการอัตโนมัติ) ได้อย่างไร โดยไม่ต้องรื้อระบบเก่าที่ลงทุนไปแล้วทิ้ง บทวิเคราะห์นี้สรุปแนวคิดจากแนวปฏิบัติที่เผยแพร่โดยผู้ให้บริการเทคโนโลยีระดับโลกในเดือนพฤศจิกายน 2026 พร้อมประเด็นชี้ว่าดีลักษณ์สำคัญคือ "ความระมัดระวัง" — อุตสาหกรรมไม่ได้จะปล่อยให้ AI ควบคุมทุกอย่างในวันเดียว แต่จะค่อยๆ เพิ่มขีดความสามารถขึ้นทีละขั้น บันได 4 ขั้นสู่ Autonomous Operations: จาก AI ช่วยเสนอ สู่ระบบที่ดูแลตัวเองได้ตามขอบเขตที่กำหนด บทเรียนที่ 1: รากฐานไม่ใช่ AI — แต่เป็น "ข้อมูลที่มีบริบท" ข้อค้นพบที่ตรงกันจากหลายแหล่งคือ อุปสรรคที่แท้จริงของการไปสู่ Autonomous Operations ไม่ใช่ความฉลาดของโมเดล แต่คือ ความรู้ของโรงงานที่กระจัดกระจาย — แบบแปลนระบบท่อ (P&ID) รอยขีดเขียนแก้ไข คู่มือปฏิบัติงาน และประสบการณ์ในหัวของช่างอาวุโส ความรู้เหล่านี้ต้องถูกแปลงเป็นข้อมูลดิจิทัลที่มีโครงสร้างก่อน จากนั้นจัดเรียงตามบริบทของสินทรัพย์ (Asset-centric) ภายใต้โครงสร้างโรงงานที่ชัดเจน หากไม่มีรากฐานนี้ ระบบอัตโนมัติที่ขับเคลื่อนด้วย AI ก็ไม่อาจก้าวข้ามข้อจำกัดของสถาปัตยกรรมเดิมได้ — ยิ่ง AI ฉลาดเท่าไหร่ ยิ่งต้องการข้อมูลที่เชื่อถือได้มากขึ้นเท่านั้น บทเรียนที่ 2: Human-in-the-Loop ไม่ใช่ข้อจำกัด แต่คือกลยุทธ์ กรณีศึกษาที่น่าสนใจคือการใช้ Generative AI ช่วยร่างแอปพลิเคชันควบคุมเบื้องต้น — AI ดึงข้อมูลจากแบบแปลนดิจิทัลและผังกระบวนการผลิตเพื่อเสนอตรรกะควบคุม จากนั้นวิศวกรเป็นผู้ตรวจสอบและยืนยันตามแนวปฏิบัติของโรงงาน ผลลัพธ์: ลดเวลาที่เสียไปกับการคัดลอกข้อมูลและค้นหาเอกสาร โดยอำนาจตัดสินใจยังอยู่ที่วิศวกรเต็มที่ โร้ดแมป 4 ขั้นสำหรับโรงงานเดิม (Brownfield): Digitalize ความรู้ → รวมบริบทให้ AI → Optimize แบบ Offline → ระบบที่ดูแลตัวเอง บทเรียนที่ 3: ทดลองออฟไลน์ก่อน — ด้วย Reinforcement Learning จุดที่น่าตื่นเต้นที่สุดคือการใช้ Reinforcement Learning (RL) กับโมเดลกระบวนการที่สร้างจากข้อมูลจริง โดยกำหนดผลลัพธ์ที่ต้องการ (ปริมาณงาน คุณภาพ พลังงาน ความแปรปรวน) พร้อมข้อจำกัดด้านความปลอดภัย แล้วให้โมเดลสำรวจกลยุทธ์ใหม่ๆ โดยไม่ต้องเสี่ยงทดลองกับสายการผลิตที่กำลังเดินเครื่องอยู่จริง ผลทดลองในห้องปฏิบัติการ: RL ควบคุมความแปรปรวนของถังระบบปิดได้แคบกว่า PID ที่ปรับแต่งแบบดั้งเดิม ในห้องปฏิบัติการอ้างอิง พบว่า…
Read More
บทวิเคราะห์: Hybrid Manufacturing — เมื่อ DED ซ่อมชิ้นส่วนและ CNC จบผิวในเครื่องเดียว คุ้มค่าแค่ไหน

บทวิเคราะห์: Hybrid Manufacturing — เมื่อ DED ซ่อมชิ้นส่วนและ CNC จบผิวในเครื่องเดียว คุ้มค่าแค่ไหน

Article
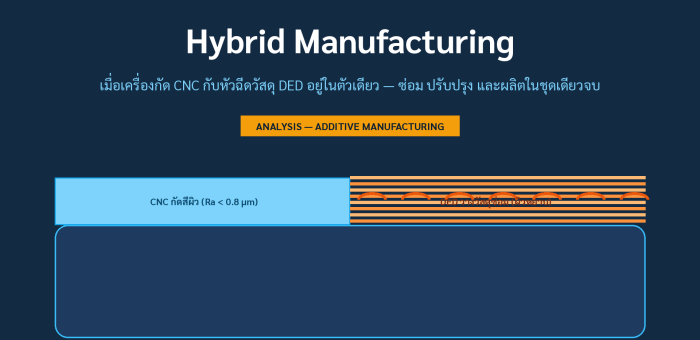
ซื้อเครื่องพิมพ์โลหะ 1 เครื่อง + เครื่องกัด CNC 1 เครื่อง แล้ววิ่งระหว่างสองแผนก — นี่คือภาพที่เกิดขึ้นจริงในหลายโรงงานที่เริ่มต้น Additive Manufacturing แต่ปี 2026 คำถามเปลี่ยนไปแล้ว: ถ้าทั้งสองกระบวนการอยู่ในเครื่องเดียว ตำแหน่งเดียวกัน โดยชิ้นงานไม่ต้องย้ายที่ คุณค่าทางเทคนิคจะเปลี่ยนไปแค่ไหน? บทความนี้วิเคราะห์ Hybrid Manufacturing ในฐานะกลยุทธ์การผลิต ไม่ใช่แค่สเปกเครื่องจักร Hybrid หมายถึงอะไรในทางปฏิบัติ Hybrid Additive Manufacturing คือการรวม การเพิ่มวัสดุ (DED — Directed Energy Deposition) เข้ากับ การตัดออก (CNC Milling/Turning) ในฐานเดียวกัน: หัวฉีดผงโลหะพร้อมเลเซอร์วางเนื้อวัสดุทีละลูกปืนเชื่อม (Bead) แล้วหัวกัดเข้ามาสีผิวให้ได้ความละเอียดที่ AM ทำเองไม่ได้ สลับกันไปจนชิ้นงานจบ — ไม่มีการ Refixture ไม่มีการส่งต่อระหว่างแผนก รูปที่ 1: หัวฉีด DED — ผงโลหะป้อนเข้า melt pool ที่เลเซอร์หลอมไว้ พร้อมก๊าซป้องกันห่อหุ้มบริเวณหลอม ตารางเปรียบเทียบ 3 แนวทาง: ซ่อมเดิม vs DED อย่างเดียว vs Hybrid มิติเชื่อมซ่อมแบบเดิม (Weld Build-up)DED อย่างเดียวHybrid (DED + CNC ในเครื่องเดียว) ความละเอียดผิวหยาบ ต้องเจียรกัดต่อที่อื่น±0.5 มม. ต้องจบด้วย CNC แยกRa < 0.8 µm จบในชุดเดียว Heat Input ต่อชิ้นงานสูงมาก เสี่ยงบิดเบี้ยวฐานเดิมต่ำกว่าเชื่อม 20–50 เท่าต่ำเท่า DED + ตรวจจับบิดตัวด้วย in-process probing รอบการซ่อมวันถึงสัปดาห์ (ต่อคิวหลายแผนก)วันเดียว แต่ผิวยังไม่ใช่งาน1–3 วัน รวมจบผิวและตรวจ ความซับซ้อน Geometry ที่ทำได้ต่ำ — ทำได้เฉพาะพื้นผิวหนาปานกลาง ผนังบางไม่ต่ำกว่า 1 มม.สูง — วางวัสดุแบบ Near-Net แล้วกัดละเอียด สูญเปล่าวัสดุสูง (กัดทิ้งส่วนใหญ่)ต่ำต่ำสุดในสามแนวทาง เหมาะกับงานซ่อมทั่วไปความละเอียดต่ำเคลือบผิวต้านการสึกหรอ (Cladding)ซ่อมแม่พิมพ์/ใบพัดเทอร์ไบน์/ปลายเครื่องมือ + ผลิต Near-Net จุดที่คนมองข้าม: Heat Input คือตัวตั้งค่าโจทย์ทั้งหมด เหตุผลที่เชื่อมซ่อมแบบเดิมทำให้แม่พิมพ์เกรดดี "เสีย"…
Read More
Case Study: Conformal Cooling แม่พิมพ์ใบพัดพัดลม 16 นิ้ว — เวลาเย็นลด 33% ผลผลิต +44% จากงานวิจัย MTEC

Case Study: Conformal Cooling แม่พิมพ์ใบพัดพัดลม 16 นิ้ว — เวลาเย็นลด 33% ผลผลิต +44% จากงานวิจัย MTEC

Article
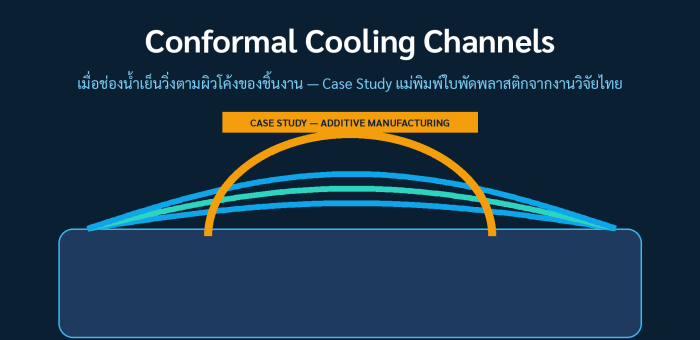
ทุกครั้งที่เปิดพัดลมตั้งพื้น 16 นิ้วสักตัว มีโจทย์วิศวกรรมซ่อนอยู่ในแม่พิมพ์ที่ขึ้นรูปใบพัดพลาสติกนั้น: ทำอย่างไรให้พลาสติกเย็นเร็วขึ้นโดยชิ้นงานไม่บิดเบี้ยว บทความนี้เล่ากรณีศึกษาจริงจากงานวิจัยของทีม MTEC (ศูนย์เทคโนโลยีโลหะและวัสดุแห่งชาติ สวทช.) ที่นำช่องทางเย็บแบบ Conformal Cooling — ซึ่งผลิตได้ด้วยการพิมพ์โลหะ — ไปแก้ปัญหาแม่พิมพ์ใบพัดพัดลมที่ค้างอยู่หลายปี ปัญหา: แม่พิมพ์ 8 ตัวที่เย็นไม่ทั่วถึง โรงงานผู้ผลิตพัดลมรายใหญ่ใช้แม่พิมพ์ฉีดแบบเดิม 8 ตัวสำหรับใบพัด 16 นิ้ว ตัวเลขจากรายงานวิจัยบอกอาการไว้ชัดเจน: เวลาทำความเย็นเฉลี่ย 24.7 วินาที ต่อไซเคิล และ cycle time รวมราว 36 วินาที — คิดเป็นผลผลิตเพียง 100 ชิ้น/ชั่วโมงต่อแม่พิมพ์ ช่องน้ำเย็นแบบเจาะตรงมีเพียงเส้นเดียวในฝั่ง cavity และเส้นเดียวในฝั่ง core ครอบคลุมบริเวณ hub ได้ไม่ทั่วถึง ทำให้แต่ละใบเย็นไม่เท่ากัน ผลคือชิ้นงาน ไม่สมดุล (Imbalance) จากการไหลเติมไม่สม่ำเสมอ ต้องมีคนงานตัดกระทงและเศษปีก (Rework) ทุกชิ้น เพื่อบีบเวลาเย็น ต้องใช้น้ำเย็นจัดเพียง 15–18°C — อุณหภูมิต่ำขนาดนั้นทำให้พลาสติกเปราะ ชิ้นงานแตกหักง่าย รูปที่ 1: ช่องเจาะตรง (ซ้าย) เข้าไม่ถึงบริเวณ hub โค้ง จึงเกิด Hot Spot — ช่องทางเย็บวิ่งตามผิวโค้ง (ขวา) ห่างผิวชิ้นงานสม่ำเสมอทั้งเส้น ทางออก: พิมพ์แท่น Insert ด้วยเลเซอร์หลอมผงโลหะ ทีมวิจัยออกแบบระบบทางเย็บใหม่ในบริเวณ hub โดยไม่ทำแม่พิมพ์ใหม่ทั้งตัว แต่ผลิตเฉพาะ แท่น Insert ที่มีช่องทางเย็บวิ่งตามผิวโค้งของ hub ด้วยกระบวนการพิมพ์โลหะแบบเลเซอร์หลอมผง (LPBF) แล้วนำมาประกอบแทนของเดิม — จุดเปลี่ยนสำคัญคือช่องทางน้ำเย็นไม่ถูกจำกัดด้วยสว่านที่เจาะได้แค่เส้นตรงอีกต่อไป ห่างจากผิวชิ้นงานเท่ากันตลอดแนว ทำให้ความร้อนถ่ายเทออกเร็วและสม่ำเสมอทั้งบริเวณ ก่อนตัดเหล็กจริง ทีมวิจัยจำลองการไหลและถ่ายเทความร้อน (Moldflow Simulation) เพื่อพิสูจน์ตำแหน่ง Hot Spot และออกแบบเส้นทางน้ำเย็นให้เหมาะสม จากนั้นจึงพิมพ์ insert และนำไปทดสอบบนเครื่องฉีดจริง พร้อมวัดสมดุลและความแข็งแรงของใบพัดที่ได้ ผลลัพธ์ที่วัดได้จริง รูปที่ 2: ตัวเลขก่อน-หลังจากกรณีศึกษา — เวลาเย็นลดลง ส่วนผลผลิตต่อชั่วโมงและอุณหภูมิน้ำเย็นที่ใช้เพิ่มขึ้น (ที่มา: MTEC สวทช.) สรุปตัวเลขจากรายงานฉบับเต็ม: เวลาทำความเย็นลดจาก 24.7 วินาทีเหลือประมาณ 16.5 วินาที, cycle time รวมลดจาก 36 เหลือราว 25 วินาที และผลผลิตเพิ่มจาก…
Read More
LPBF: ฟิสิกส์ Melt Pool และ Process Window — Deep Dive การพิมพ์โลหะด้วยเลเซอร์ที่หนาแน่นเกิน 99.5%

LPBF: ฟิสิกส์ Melt Pool และ Process Window — Deep Dive การพิมพ์โลหะด้วยเลเซอร์ที่หนาแน่นเกิน 99.5%

Article
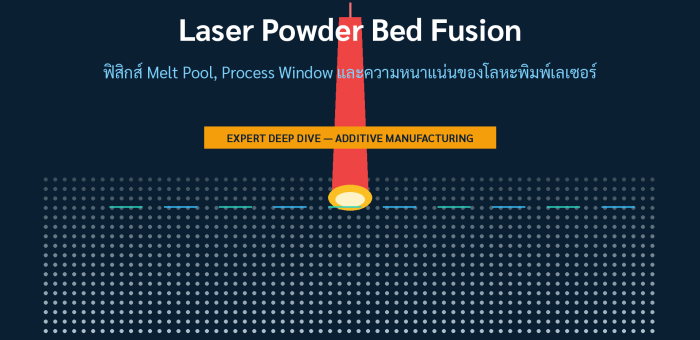
หลายโรงงานเริ่มต้นเส้นทางโลหะพิมพ์สามมิติด้วยคำถามเดียว: "ทำไมชิ้นงานพิมพ์ด้วยเลเซอร์ถึงหนาแน่นได้เกิน 99.5% ทั้งที่โลหะหลอมและแข็งตัวในเสี้ยววินาที?" คำตอบไม่ได้อยู่ที่เครื่องพิมพ์ แต่อยู่ที่ ฟิสิกส์ของ Melt Pool และวินัยในการควบคุม Process Window — สองเรื่องที่บทความนี้จะเจาะลึกถึงระดับพารามิเตอร์จริงที่ใช้บนสายการผลิต LPBF ทำงานอย่างไรใน 4 ขั้นตอน Laser Powder Bed Fusion (LPBF) คือกระบวนการพิมพ์โลหะที่แพร่หลายที่สุดในงานอุตสาหกรรมปัจจุบัน วงจรการทำงานต่อ 1 ชั้นมีดังนี้ กางผง — ใบกวาด (Recoater) spread ผงโลหะเป็นชั้นบาง 20–60 ไมโครเมตร บนแท่นวัสดุ ยิงเลเซอร์ — ลำแสงเลเซอร์ไฟเบอร์กำลัง 200–400 W จุดโฟกัสเส้นผ่านศูนย์กลางราว 80–100 ไมโครเมตร หลอมผงตามภาพตัดขวางของชิ้นงาน ลดแท่น — แท่นลงหนึ่งชั้น แล้วกางผงใหม่ วนซ้ำ — ชิ้นงานจริงหลายพันชั้นจึงเสร็จใน 10–40 ชั่วโมงต่อชิ้น รูปที่ 1: สามสถานะหลักของ Melt Pool — พูลตื้นนิ่ง (Conduction), ไอโลหะเจาะลึก (Keyhole) และพลังงานไม่พอหลอมรวม (Lack of Fusion) Melt Pool: จุดที่ชี้ขาดคุณภาพทั้งหมด Melt Pool คือบ่อหลอมขนาดจิ๋วที่เลเซอร์สร้างขึ้นบนผงโลหะ ขนาดเท่าเมล็ดทราย แต่อุณหภูมิสูงกว่า 1,500°C และมีอายุเพียง 1–2 มิลลิวินาที พฤติกรรมของบ่อหลอมนี้แบ่งเป็นสองโหมด Conduction Mode — ความร้อนแผ่จากผิวลงลึกอย่างสงบ บ่อหลอมกว้างและตื้น ผิวชิ้นงานเรียบ เป็นโหมดที่ต้องการในงานทั่วไป Keyhole Mode — เมื่อพลังงานหนาแน่นเกินไป โลหะระเหยเป็นไอ เจาะอุโมงค์ไอลงลึก หลังลำแสงเลื่อนผ่าน อุโมงค์พังทลายแล้วดูดก๊าซเข้าไปกลายเป็นรูพรุนกลมๆ (Keyhole Porosity) ขนาด 50–200 ไมโครเมตร ซึ่งทำลายความล้า fatigue ของชิ้นงานรุนแรงที่สุดในบรรดา defect ทั้งหมด สมการที่วิศวกร AM ต้องจำ: Energy Density พารามิเตอร์สี่ตัวถูกร้อยเข้าด้วยกันในสมการ Volumetric Energy Density: E = P / (v × h × t)   โดย P = กำลังเลเซอร์ (W),…
Read More
บทวิเคราะห์: ตลาด Smart Manufacturing 2025–2030 — เมื่อเงินไหลจากฮาร์ดแวร์ไป AI

บทวิเคราะห์: ตลาด Smart Manufacturing 2025–2030 — เมื่อเงินไหลจากฮาร์ดแวร์ไป AI

Article
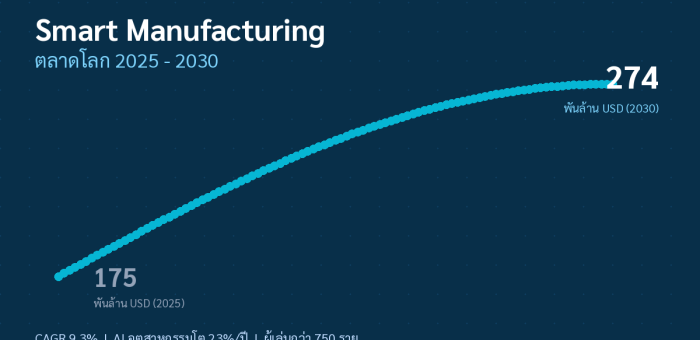
มุมมองจากงานแสดงสินค้า: เมื่อ "ป้าย Smart Factory" ไม่ใช่จุดขายอีกต่อไป ปลายเดือนตุลาคมที่ผ่านมา งาน Smart Manufacturing 2026 ที่กรุงเทพฯ ปิดฉากลงด้วยบรรยากาศที่ต่างจากทุกปีที่ผ่านมา — ทุกบูธพูดเรื่องเดียวกันแต่ต่างคนต่างพูด: AI ที่ลงมือทำงานได้จริงบนพื้นโรงงาน ไม่ใช่ AI ในสไลด์นำเสนอ ปรากฏการณ์นี้สอดคล้องกับข้อมูลตลาดล่าสุดจากรายงาน Industry 4.0 & Smart Manufacturing Market Report 2026–2030 ของ IoT Analytics ที่ระบุว่าตลาดเทคโนโลยีการผลิตอัจฉริยะทั่วโลกในปี 2025 มีมูลค่า 175 พันล้านดอลลาร์สหรัฐ และจะเติบโตเฉลี่ย 9.3% ต่อปี (CAGR) จนแตะ 274 พันล้านดอลลาร์ในปี 2030 โดยมีผู้เล่นในตลาดมากกว่า 750 ราย ตัวเลขนี้บอกอะไรมากกว่าที่เห็น เพราะเบื้องหลังอัตราการเติบโตที่ดู "เฉยๆ" คือการเปลี่ยนองค์ประกอบภายในตลาดอย่างรุนแรง — เงินกำลังไหลจากฮาร์ดแวร์ไปสู่ซอฟต์แวร์และ AI ผู้นำตลาด 10 อันดับแรกต่างเร่งเปลี่ยนตัวเองจากบริษัทขายเครื่องจักร ไปสู่สถาปัตยกรรมที่ขับเคลื่อนด้วยซอฟต์แวร์และผสาน AI (Software-defined, AI-infused architectures) ซึ่งเป็นการปรับตัวครั้งใหญ่ที่สุดของอุตสาหกรรมระบบอัตโนมัติตั้งแต่ยุค PLC ถือกำเนิด ตลาด Smart Manufacturing โลกเติบโตจาก 175 พันล้านดอลลาร์ (2025) สู่ 274 พันล้านดอลลาร์ (2030) ที่ CAGR 9.3% — ค่าเฉลี่ยที่ดูเรียบ แต่ซ่อนการเปลี่ยนโครงสร้างจากฮาร์ดแวร์สู่ซอฟต์แวร์และ AI (ที่มา: IoT Analytics, Industry 4.0 & Smart Manufacturing Market Report 2026–2030) 5 แรงกดดันที่ทำให้โรงงาน "ต้อง" ลงทุน ไม่ใช่ "อยาก" ลงทุน สิ่งที่น่าสนใจจากรายงานคือรายการแรงขับเคลื่อน — ไม่มีข้อไหนเป็นเรื่องเทคโนโลยีเลย ทั้งหมดเป็นแรงกดดันเชิงธุรกิจที่บีบให้ผู้ผลิตต้องลงมือ: ต้นทุนที่สูงขึ้นทุกด้าน: ค่าแรง พลังงาน และวัตถุดิบพุ่งพร้อมกัน เทคโนโลยีจึงกลายเป็นเครื่องมือเพิ่มประสิทธิภาพและลดความสูญเสีย ไม่ใช่ของตกแต่ง ภูมิรัฐศาสตร์และการย้ายฐานผลิต: กระแส Reshoring ผลักการผลิตกลับไปยังพื้นที่ต้นทุนสูง ระบบอัตโนมัติจึงเป็นคำตอบชดเชยแรงงานที่หายไป วิกฤตแรงงานเรื้อรัง: การขาดแคลนแรงงานทักษะและโครงสร้างประชากรที่สูงวัย บังคับให้เทคโนโลยีทำงานร่วมกับคนหรือทดแทนช่องว่าง โครงสร้างพื้นฐานที่พร้อมแล้วจริง: Edge Computing และ Cloud เสถียรพอที่การเชื่อม OT เข้ากับ IT ไม่ใช่โครงการเสี่ยงระเบิดเวลาอีกต่อไป…
Read More
บทวิเคราะห์: WEF Global Lighthouse Network 2026 — โรงงานต้นแบบ 238 แห่ง เมื่อ AI กลายเป็นศูนย์กลางการผลิตโลก

บทวิเคราะห์: WEF Global Lighthouse Network 2026 — โรงงานต้นแบบ 238 แห่ง เมื่อ AI กลายเป็นศูนย์กลางการผลิตโลก

Article
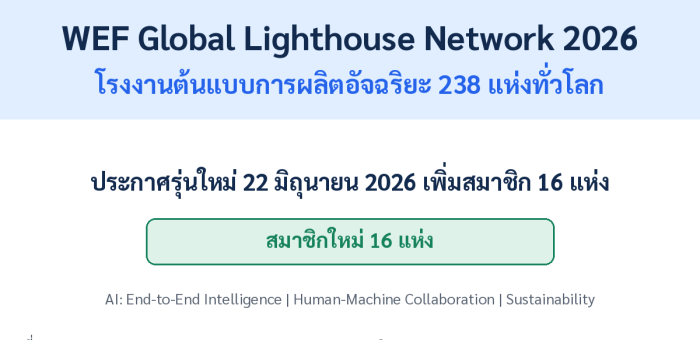
เมื่อวันที่ 22 มิถุนายน 2026 World Economic Forum (WEF) ประกาศรายชื่อโรงงานต้นแบบ Global Lighthouse Network รุ่นล่าสุด โดยเพิ่มสมาชิกใหม่ 16 แห่ง ส่งผลให้เครือข่ายโรงงานต้นแบบด้านการผลิตอัจฉริยะมีจำนวนรวม 238 แห่งทั่วโลก — และสิ่งที่น่าสนใจที่สุดไม่ใช่ตัวเลข แต่คือธรรมชาติของเทคโนโลยีที่ถูกใช้: AI ไม่ได้เป็น "โครงการทดลอง" อีกต่อไป แต่กลายเป็นหัวใจของการบริหารโรงงานและซัพพลายเชนไปแล้ว เครือข่าย Global Lighthouse Network ปี 2026: สมาชิกเดิม 222 แห่ง + รุ่นใหม่ 16 แห่ง = 238 แห่งทั่วโลก (ที่มา: World Economic Forum) AI ก้าวจากโครงการนำร่องสู่ศูนย์กลางการผลิต WEF สรุปว่าโรงงาน Lighthouse รุ่นล่าสุดสะท้อนการเปลี่ยนแปลงสำคัญ 3 ประการ ได้แก่ การใช้ AI และข้อมูลแบบ End-to-End Intelligence เพื่อสนับสนุนการตัดสินใจ การสร้าง Human-Machine Collaboration ผ่านการพัฒนาทักษะแรงงาน และการผสานความยั่งยืน (Sustainability) เข้ากับกลยุทธ์ธุรกิจโดยตรง "โรงงานชั้นนำในปัจจุบันไม่ได้มุ่งเพียงปรับปรุงกระบวนการผลิตทีละส่วน แต่กำลังออกแบบระบบการดำเนินงานใหม่ทั้งหมด โดยมี AI เป็นศูนย์กลางของการเรียนรู้และการเพิ่มประสิทธิภาพอย่างต่อเนื่อง" — Kiva Allgood, กรรมการผู้จัดการ, World Economic Forum 3 การเปลี่ยนแปลงสำคัญจากโรงงาน Lighthouse รุ่นล่าสุด (ที่มา: World Economic Forum, 2026) ถอดรหัส 3 การเปลี่ยนแปลง: มองผ่านมุมของโรงงานไทย การเปลี่ยนแปลง ความหมาย ตัวอย่างการใช้งานจริง ตัวชี้วัดที่ควรมี 1. End-to-End AI Intelligenceรวมข้อมูลจากทั้ง Value Chain มาประมวลผลด้วย AI เพื่อตัดสินใจแบบ real-timeวางแผนการผลิต บริหารคลังสินค้า โลจิสติกส์ และพลังงานในระบบเดียวOEE, On-Time Delivery, พลังงานต่อหน่วยผลผลิต 2. Human-Machine Collaborationพัฒนาทักษะแรงงานให้ทำงานร่วมกับระบบอัจฉริยะ ไม่ใช่ถูกแทนที่ช่างเทคนิคใช้ข้อมูล predictive analytics ตัดสินใจบำรุงรักษาแทนการซ่อมเมื่อพังชั่วโมงอบรมต่อคน/ปี, จำนวน digital skill roles 3. Sustainability Integrationผนวกเป้าหมายความยั่งยืนเข้ากับ KPI การผลิตลด…
Read More
Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Article
ทำไมสายการผลิตใหม่ถึงพังตอนเดินเครื่องครั้งแรก — ทั้งที่ PLC ผ่านการทดสอบมาแล้ว? คำถามนี้เราได้ยินจากหัวหน้าโรงงานหลายท่าน ทุกครั้งที่มีการติดตั้งสายการผลิตใหม่หรือทำ Major Upgrade ระบบควบคุม ทีม Automation ทดสอบ PLC Logic บน Desktop Simulation จนผ่านทุก Case แต่พอถึงวันเดินจริง ปัญหาก็ยังมาถึง: Sensor ที่ต่อสลับขั้ว, Noise บนสาย Analog, ค่า Scaling ผิด, หรือ Interlock ที่ทำงานตอนที่ไม่ควรทำงาน สาเหตุอยู่ที่ "ช่องว่าง" ระหว่างโลกจำลองกับโลกจริง Desktop Simulation ทดสอบแค่ Logic ภายในตัว PLC เท่านั้น แต่ไม่ได้ทดสอบ ตัวฮาร์ดแวร์จริงร่วมกับ พฤติกรรมจริงของเครื่องจักรพร้อมกัน วิธีแก้ที่อุตสาหกรรมยุโรปและอเมริกาใช้มานานกว่า 20 ปีคือ Hardware-in-the-Loop (HIL) Simulation — และตอนนี้กำลังกลายเป็นมาตรฐานใหม่ของการทำ Virtual Commissioning ในโรงงานเอเชียด้วยเช่นกัน HIL คืออะไร: เอาของจริงมาต่อกับโรงงานเสมือน หัวใจของ HIL นั้นเรียบง่าย: เอา ตัวควบคุมจริง (PLC, VFD, Motion Controller) มาวางบนโต๊ะทดสอบ แล้วต่อเข้ากับ Real-Time Simulator ที่รันโมเดลคณิตศาสตร์ของเครื่องจักรและกระบวนการผลิตทั้งสาย ตัว Simulator จะปลอมตัวเป็น "โรงงานเสมือน" ที่ส่งสัญญาณ Sensor กลับมาที่ PLC ผ่านทาง I/O จริง ทั้ง Analog 4–20 mA, Digital 24VDC, และโปรโตคอล Industrial Ethernet ตัวควบคุมจริง (PLC) คือองค์ประกอบ "Hardware" ใน Hardware-in-the-Loop — ภาพ: Wikimedia Commons สิ่งที่เกิดขึ้นคือ Closed Loop ที่สมบูรณ์: PLC สั่งปิดวาล์ว → Simulator คำนวณการไหลและแรงดันตาม Physics แล้วส่งค่า Sensor ใหม่กลับมา → PLC เห็นค่าเปลี่ยนแล้วตัดสินใจต่อ ทุกอย่างเกิดขึ้นแบบ Real-Time ในหน่วยมิลลิวินาที เหมือนเครื่องจักรจริงนั่นอยู่ตรงหน้า สถาปัตยกรรม 3 ส่วนของระบบ HIL องค์ประกอบ หน้าที่…
Read More
Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Article
Case Study: โรงงานปุ๋ยแห่งใหม่ พนักงานเฉลี่ยอายุงาน 2 ปี — แล้ว Startup ครั้งแรกทำไมถึงสวยกว่าโรงงานเก่า? โรงงานปุ๋ยแห่งหนึ่งในเอเชียตะวันออกเฉียงใต้เพิ่งเริ่มเดินเครื่องจริงเมื่อไม่นานมานี้ สิ่งที่น่าสนใจคือทีม Operator ของพวกเขาเป็นทีม "หน้าใหม่" เกือบทั้งหมด — ประสบการณ์เฉลี่ยต่ำกว่าโรงงานทั่วไปอย่างเห็นได้ชัด เพราะโรงงานเพิ่งก่อตั้งและไม่มีทีมสืบทอดประสบการณ์จากรุ่นพี่ แต่ผลการเดินเครื่องครั้งแรกกลับราบรื่นกว่าที่คาด ความลับไม่ใช่เรื่องบุคลากรโชคดี แต่คือการตัดสินใจของฝ่ายบริหารที่ลงทุนกับสิ่งที่หลายโรงงานมองข้าม: Operator Training Simulator (OTS) หรือระบบจำลองโรงงานเพื่อการฝึกอบรม — ซึ่งเป็นอีกหน้าหนึ่งของ Digital Twin ที่คนมักลืม อุตสาหกรรม Process เช่น ปิโตรเคมีและปุ๋ยเคมี คือกลุ่มแรกๆ ที่ยอมรับ OTS — ภาพ: Wikimedia Commons โจทย์: เมื่อความรู้ของคนหายไปพร้อมกับคนรุ่นเก่า สถิติที่อุตสาหกรรมกระบวนการผลิต (Process Industry) ยอมรับกันคือ อุบัติเหตุราว 90–95% ของโรงงานมนุษย์เป็นสาเหตุ (ข้อมูลจากผู้ให้บริการ OTS ระดับโลกที่ติดตั้งไปแล้วมากกว่า 200 ระบบ) ปัจจัยทางมนุษย์ไม่ได้หมายถึงแค่ความประมาท แต่รวมถึงขาดประสบการณ์เผชิญสถานการณ์ผิดปกติ ไม่เคยเห็น Process Runaway ด้วยตาตัวเอง และไม่รู้ว่า Alarm ตัวไหน "ปกติ" ตัวไหน "ฉุกเฉิน" โรงงานใหม่ต้องเผชิญปัญหาซ้ำสอง: ไม่มีรุ่นพี่ถ่ายทอดประสบการณ์ และไม่มีข้อมูล Upset จริงจากเครื่องจักรของตัวเองให้เรียนรู้ การฝึกแบบ On-the-Job บนโรงงานที่เพิ่งเดินเครื่องจึงเป็นการเสี่ยงสองตลบ — ทั้งเสี่ยงต่อคนและเสี่ยงต่อเครื่องจักรมูลค่าหลายร้อยล้าน ทางแก้: โรงงานเสมือนที่ผิดพลาดได้ 100 ครั้งโดยไม่มีใครบาดเจ็บ OTS ที่ดีไม่ใช่แค่หน้าจอจำลอง HMI แต่ประกอบด้วย 3 ส่วนที่ต้องทำงานร่วมกัน: Dynamic Process Model — โมเดล Thermodynamic และ Fluid Flow จาก First Principles ที่ตอบสนองเหมือนโรงงานจริง เมื่อ Operator เปิดวาล์วเพิ่ม ค่าน้ำหนักก้อนเปลี่ยน อุณหภูมิขึ้น แรงดันตาม ด้วย Lag และ Cascade Effect เหมือนของจริง (โมเดลระดับสูงในตลาดทำได้ใกล้เคียงข้อมูลจริงภายใน ±2%) DCS/SIS Emulation — หน้าจอและ Logic เหมือนระบบควบคุมที่ใช้จริง ทำให้กล้ามเนื้อความจำ (Muscle Memory) ของ Operator ทำงานเหมือนนั่งอยู่หน้า Console จริง…
Read More