In-Process Monitoring สำหรับ Additive Manufacturing: ระบบตรวจสอบคุณภาพเรียลไทม์ที่กำจัด Defect ทันที

In-Process Monitoring สำหรับ Additive Manufacturing: ระบบตรวจสอบคุณภาพเรียลไทม์ที่กำจัด Defect ทันที

Article
In-Process Monitoring สำหรับ Additive Manufacturing (AM) คือการติดตั้งเซ็นเซอร์และระบบตรวจวัดภายในเครื่องพิมพ์สามมิติเพื่อสังเกตและบันทึกปรากฏการณ์ทางกายภาพที่เกิดขึ้นทุกขณะขณะพิมพ์ ตั้งแต่อุณหภูมิ Melt Pool ขนาดของ HAZ (Heat Affected Zone) ไปจนถึงรูปร่างของแต่ละเลเยอร์ เป้าหมายคือการตรวจจับ Defect ทันทีที่เกิด และปรับพารามิเตอร์การพิมพ์แบบ Closed-Loop เพื่อแก้ไขก่อนที่จะสายเกินไป ทำไม In-Process Monitoring จึงจำเป็นวงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation)วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation) กระบวนการ Laser Powder Bed Fusion (LPBF) และ Directed Energy Deposition (DED) เกิดปรากฏการณ์ทางฟิสิกส์ที่ซับซ้อนในระดับ Microsecond แสงเลเซอร์หลอมผงโลหะที่อุณหภูมิสูงกว่า 2,500 C เป็น Melt Pool ขนาด 50-200 um ความผันแปรเล็กน้อยใน Laser Power, Scan Speed, หรือ Powder Bed Flatness สามารถสร้าง Defect ได้ทันที: Lack of Fusion: พลังงานไม่พอ – เกิดช่องว่างระหว่าง Track (Porosity 10-100 um) Keyholing: พลังงานสูงเกิน – หลอมลึกเกินไป สร้าง Pore กลมจากไอโลหะที่ติดอยู่ Spatter: อนุภาคโลหะกระเด็นไปปนเปื้อนผงในเลเยอร์ถัดไป Delamination: ความเค้นตกค้าง (Residual Stress) ทำให้เลเยอร์หลุดหรือบิดเบี้ยว Elevation/Deformation: ผิวเลเยอร์ไม่เรียบ – ส่งผลต่อเลเยอร์ถัดไป เซ็นเซอร์และเทคโนโลยีตรวจวัด เซ็นเซอร์ วัดอะไร Sampling Rate ตรวจจับ Defect ตำแหน่ง Coaxial Photodiode Melt Pool Emission Intensity 100 kHz+ Keyholing, Lack of Fusion In-Beam (Coaxial) High-Speed Camera Melt Pool…
Read More
Directed Energy Deposition (DED): เทคโนโลยีพิมพ์โลหะระดับใหญ่สำหรับซ่อมแซมและสร้างชิ้นส่วนขนาดมหึมา

Directed Energy Deposition (DED): เทคโนโลยีพิมพ์โลหะระดับใหญ่สำหรับซ่อมแซมและสร้างชิ้นส่วนขนาดมหึมา

Article
Directed Energy Deposition (DED) คือกระบวนการ Additive Manufacturing ที่ฉีดวัสดุ (ผงโลหะหรือเส้นลวด) เข้าสู่บริเวณที่แหล่งพลังงานความร้อน (Laser, Electron Beam, หรือ Plasma Arc) หลอมละลายทันที แตกต่างจาก Powder Bed Fusion ที่สร้างชิ้นงานบนแท่นพิมพ์เท่านั้น DED สามารถพิมพ์ลงบนชิ้นงานที่มีอยู่แล้ว ทำให้เหมาะทั้งการสร้างใหม่และการซ่อมแซม หลักการทำงานของ DEDวงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation)วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation) ระบบ DED ประกอบด้วยหัวฉีด (Nozzle) ที่ส่งผงโลหะหรือป้อนเส้นลวดเข้าสู่จุดโฟกัสของแหล่งพลังงาน โดยวัสดุถูกหลอมละลายและสะสมทีละชั้น (layer-by-layer) ลงบน Substrate หัวฉีดสามารถเคลื่อนที่ได้หลายแกน (4–6 แกน) หรือติดตั้งบนแขนกล (Robot Arm) เพื่อสร้างรูปทรงที่ซับซ้อนและใหญ่โต พารามิเตอร์สำคัญที่ส่งผลต่อคุณภาพชิ้นงาน DED ได้แก่: Laser Power: 200–3,000W สำหรับ Laser DED, สูงสุด 6,000W+ สำหรับ Arc-based Deposition Rate: 0.1–10 kg/hr ขึ้นกับเทคโนโลยีและวัสดุ Layer Thickness: 0.2–1.0 mm (หนากว่า PBF 2–5 เท่า) Feed Rate: ความเร็วในการป้อนผง/ลวด 1–200 g/min Shielding Gas: Argon, Helium หรือผสม เพื่อป้องกันออกซิเดชัน 4 ประเภทของ DED ตามแหล่งพลังงานและวัสดุป้อน ประเภท DED แหล่งพลังงาน วัสดุป้อน Deposition Rate ความละเอียดพื้นผิว ใช้หลัก Laser DED (LMD) Fiber Laser ผงโลหะ 0.1–2 kg/hr สูง (Ra 5–20 µm) Repair, Cladding WAAM (Wire Arc AM) Gas Metal Arc / Plasma เส้นลวดโลหะ…
Read More
Topology Optimization: ศาสตร์การออกแบบที่บีบน้ำหนักชิ้นส่วนลงต่ำสุดด้วยอัลกอริทึมและ Additive Manufacturing

Topology Optimization: ศาสตร์การออกแบบที่บีบน้ำหนักชิ้นส่วนลงต่ำสุดด้วยอัลกอริทึมและ Additive Manufacturing

Article
Topology Optimization คือวิธีการออกแบบเชิงคำนวณที่ใช้ขั้นตอนวิธีทางคณิตศาสตร์เพื่อหาการกระจายตัวของวัสดุที่เหมาะสมที่สุด (Optimal Material Distribution) ภายในพื้นที่ออกแบบที่กำหนด (Design Space) โดยมีเป้าหมายลดน้ำหนักหรือเพิ่มความแข็งแรง ผลลัพธ์มักเป็นรูปทรงออร์แกนิกที่มนุษย์ไม่สามารถคิดได้ด้วยสัญชาตญาณ และสามารถผลิตได้จริงผ่าน Additive Manufacturing เท่านั้น หลักการพื้นฐานของ Topology Optimizationวงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation)วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation) กระบวนการเริ่มจากการกำหนด Design Space (ปริมาตรสูงสุดที่ชิ้นส่วนอาจอยู่ได้) Load Cases (แรงที่กระทำ) Boundary Conditions (จุดยึด) และ Objective Function (เช่น Minimize Compliance = Maximize Stiffness) จากนั้นอัลกอริทึมจะวนซ้ำกำจัดวัสดุในบริเวณที่ไม่รับแรง (Low Stress Region) และเสริมวัสดุในบริเวณที่รับแรงสูง (High Stress Region) จนกว่าจะบรรลุเป้าหมายภายใต้ข้อจำกัด อัลกอริทึมหลัก 3 ตระกูล SIMP (Solid Isotropic Material with Penalization): วิธีที่นิยมที่สุด กำหนดค่า Density 0–1 ให้แต่ละ Element ค่าต่ำ = กำจัดวัสดุ ค่าสูง = เก็บวัสดุ Penalty Factor (p ≥ 3) บังคับให้ผลลัพธ์เป็น 0 หรือ 1 (ไม่ก้าวกลาง) Level-Set Method: ใช้ฟังก์ชันระดับผิว (Level-Set Function) อธิบายขอบเขตของวัสดุ ขยับขอบเขตไปตาม Gradient ของ Objective เหมาะกับ Surface Modeling และ Smooth Boundary Evolutionary/BESO (Bi-directional Evolutionary Structural Optimization): เพิ่ม-ลด Element ทีละนิดตาม Sensitivity Number เข้าใจง่ายและควบคุมได้ดี พารามิเตอร์และเกณฑ์สำคัญ พารามิเตอร์ คำอธิบาย ค่าทั่วไป ผลกระทบ Volume Fraction เปอร์เซ็นต์วัสดุที่เก็บไว้ 20–40% น้อย…
Read More
VR Plant Layout Design: จำลองและเดินสำรวจเลย์เอาต์โรงงานสเกล 1:1 เพื่อจับ Conflict ก่อนลงทุนสร้างจริง

VR Plant Layout Design: จำลองและเดินสำรวจเลย์เอาต์โรงงานสเกล 1:1 เพื่อจับ Conflict ก่อนลงทุนสร้างจริง

Article
การวางผังโรงงาน (Plant Layout) เป็นการตัดสินใจที่มีผลกระทบยาวนาน — ผิดพลาดครั้งเดียวในการจัดวางเครื่องจักร ทางเดินวัสดุ หรือระยะห่างด้านความปลอดภัย อาจนำไปสู่ความคับคั่งของกระบวนการผลิตที่แก้ไขได้ยากและใช้เวลาหลายปี แบบดั้งเดิมที่อาศัยแบบ 2D CAD มักมองข้ามความรู้สึกเชิงพื้นที่จริง VR Plant Layout Design ช่วยให้วิศวกรและผู้บริหาร “เดินเข้าไป” ในโรงงานเสมือนจริงสเกล 1:1 ก่อนที่จะมีการก่อสร้างแม้เพียงเสาเข็มเส้นเดียว จาก 2D CAD สู่การดื่มด่ำในมิติเต็ม (Immersive 1:1)วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation)วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation) VR Plant Layout Design คือการนำเสนอผังโรงงานในรูปแบบสามมิติแบบสเกลจริงผ่าน VR Headset ผู้ใช้สามารถเดินทางเข้าไปในพื้นที่เสมือน มองเห็นขนาดและความสูงของเครื่องจักรตามจริง ประเมินระยะทางเดินวัสดุ ระยะห่างเพื่อความปลอดภัย และมุมมองการทำงานของคนงาน สิ่งที่ดู “ใช้ได้” บนจอ 2D อาจกลายเป็นคับแค่หรือขัดขวางเมื่อมองในสเกลจริง — การจับประเด็นนี้ตั้งแต่ขั้นออกแบบคือคุณค่าหลักของ VR ส่วนประกอบทางเทคนิคของระบบ การนำเข้าข้อมูล 3D — รองรับการนำเข้าไฟล์ 3D CAD/BIM (เช่น STEP, IFC, glTF) ของเครื่องจักรและอาคาร พร้อมจุดกำเนิดพิกัด (origin) ที่สอดคล้องกัน Point Cloud จาก LiDAR Scan — สำหรับโรงงานเดิม (Brownfield) การสแกนพื้นที่จริงด้วย LiDAR/3D Scanner ให้ Point Cloud ที่แม่นยำระดับเซนติเมตร ช่วยให้จำลองสภาพอาคารเดิมได้ครบถ้วนก่อนวางเครื่องจักรใหม่ การเรนเดอร์สเกล 1:1 — เอนจินเรนเดอร์เรียลไทม์ต้องรักษาอัตราเฟรม (Frame Rate) ไม่ต่ำกว่า 90 FPS ต่อตาเพื่อป้องกันอาการ Motion Sickness การจำลองฟิสิกส์และกระแสวัสดุ — บางระบบจำลองการไหลของวัสดุ (Material Flow), เส้นทาง AGV/AMR และเวลาในวงจรเพื่อประเมินประสิทธิภาพเลย์เอาต์ การทำงานร่วมแบบหลายคน (Multi-User Collaboration) — วิศวกร ผู้บริหาร และผู้เชี่ยวชาญด้านความปลอดภัยสามารถเข้าสู่พื้นที่เดียวกันพร้อมกันจากห้องคนละที่เพื่อร่วมรีวิว ตารางเปรียบเทียบวิธีออกแบบ Plant Layout เกณฑ์ 2D CAD 3D BIM VR Immersive…
Read More
AR Assembly Guidance: ระบบชี้แนะการประกอบเรียลไทม์ที่กำจัด Pick Error และยกระดับ First-Pass Yield

AR Assembly Guidance: ระบบชี้แนะการประกอบเรียลไทม์ที่กำจัด Pick Error และยกระดับ First-Pass Yield

Article
ในสายการประกอบที่มีชิ้นส่วนนับร้อยนับพันรายการ ข้อผิดพลาดเพียงแบบเดียว — หยิบผิดชิ้น ใส่ผิดทิศทาง หรือขัน Torque ไม่ครบ — ก็สามารถทำให้ชิ้นงานทั้งชุดต้อง rework หรือถูกคัดทิ้ง AR Assembly Guidance คือระบบที่ฉายภาพชี้แนะ (visual cues) ลงบนจุดที่ต้องจัดการอย่างเป็นระบบ ทำให้คนงานทราบทันทีว่า “หยิบชิ้นไหน จากช่องไหน นำไปใส่ที่ใด และในลำดับใด” โดยไม่ต้องทายหรือจำ AR Assembly Guidance ทำงานอย่างไร?วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation)วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation) ระบบจะรับลำดับขั้นการประกอบ (Bill of Process) จาก MES/PLM จากนั้นนำเสนอคำสั่งเป็นภาพเรียลไทม์ เช่น ไฮไลต์ช่องเก็บชิ้นส่วนที่ถูกต้อง (Pick-to-Light เชิง AR), ลูกศรชี้ตำแหน่งติดตั้ง, เส้นบอกทิศทางการสอดเข้า (insertion vector) และค่า Torque/แรงกดเป้าหมาย พร้อมยืนยันผลลัพธ์ก่อนอนุญาตให้ไปขั้นถัดไป (step gating) กระบวนการนี้เปลี่ยนการประกอบจาก “พึ่งความชำนาญของคน” เป็น “พึ่งข้อมูลที่ถูกต้องทันเวลา” 3 รูปแบบการนำเสนอของ AR Assembly Guidance การเลือกรูปแบบขึ้นกับลักษณะงาน สภาพแวดล้อม และงบประมาณ โดยมี 3 แนวทางหลัก: Projection-Based AR (Spatial AR) — ใช้โปรเจกเตอร์ความละเอียดสูงฉายภาพคำสั่งลงบนพื้นผิวงาน/โต๊ะประกอบโดยตรง ไม่ต้องสวมอุปกรณ์ใด ๆ เหมาะกับสถานีประกอบแบบคงที่ (Fixed Station) ตอบสนองเร็วมาก ค่า Latency ต่ำกว่า 20 มิลลิวินาที Head-Mounted AR (HMD) — คนงานสวมแว่นอัจฉริยะ ภาพคำสั่งลอยตามสายตา เหมาะกับงานที่ต้องเคลื่อนที่รอบชิ้นงานขนาดใหญ่ ปลดปล่อยมือทั้งสองข้างได้เต็มที่ Tablet/Handheld AR — ใช้แท็บเล็ตหรือสมาร์ทโฟนอุตสาหกรรม เปิดกล้องมองผ่านหน้าจอ (Video See-Through) เป็นจุดเริ่มต้นที่เข้าถึงง่ายที่สุด เหมาะกับ Pilot หรืองานความถี่ต่ำ ตารางเปรียบเทียบ: 3 รูปแบบ AR Assembly Guidance เกณฑ์ Projection-Based Head-Mounted Tablet ปลดปล่อยมือ เต็มที่ เต็มที่…
Read More
AR Digital Work Instructions: คู่มือการทำงานดิจิทัลที่โอบล้อมมือคนงาน ลด Human Error และเวลาฝึกอบรมได้กว่า 50%

AR Digital Work Instructions: คู่มือการทำงานดิจิทัลที่โอบล้อมมือคนงาน ลด Human Error และเวลาฝึกอบรมได้กว่า 50%

Article
ในโรงงานอุตสาหกรรมที่มีการเปลี่ยนแปลงรุ่นผลิตภัณฑ์ถี่ขึ้น (High-Mix/Low-Volume) คู่มือการทำงานกระดาษ (Paper SOP) กลายเป็นคอขวดที่ซ่อนอยู่ — ปรับปรุงช้า เก่าล้าสมัยก่อนพิมพ์เสร็จ และไม่อาจสะท้อนขั้นตอนจริงบนพื้นงานได้ AR Digital Work Instructions (DWI) คือการยกระดับคู่มือให้กลายเป็นภาพและคำสั่งเชิงพื้นที่ที่โอบล้อม (overlay) บนชิ้นงานจริง ทำให้คนงาน “เห็นสิ่งที่ต้องทำ ณ ตำแหน่งที่ต้องทำ” แบบเรียลไทม์ Digital Work Instructions คืออะไร?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) Digital Work Instructions คือระบบส่งมอบคำแนะนำการทำงานในรูปแบบดิจิทัลโต้ตอบได้ — ทั้งข้อความ ภาพเคลื่อนไหว 3 มิติ และคำสั่งที่ล็อกตำแหน่งเชิงพื้นที่ (spatially-anchored) เมื่อเชื่อมกับเลเยอร์ AR ผ่าน Head-Mounted Display (HMD) หรือแท็บเล็ต คนงานจะเห็นลูกศร ไฮไลต์ชิ้นส่วน และค่า Torque/พารามิเตอร์ลอยอยู่เหนือบริเวณที่ต้องจัดการ โดยไม่ต้องวางมือจากชิ้นงานเพื่อเปิดเล่มคู่มือ ทำไม Paper SOP ถึงเป็นคอขวดในยุค High-Mix Production? การเปลี่ยนสายการผลิตแต่ละครั้งมักต้องอัปเดตเอกสารหลายสิบหน้า รอบการแก้ไข-ตรวจสอบ-อนุมัติ-พิมพ์-แจกจ่ายใช้เวลา 3–10 วันทำการ ในขณะที่อัตราการอ้างอิงผิดเล่มหรือใช้เวอร์ชันเก่าเป็นสาเหตุของ Human Error ที่ส่งผลต่อ First-Pass Yield โดยตรง การวิจัยจากสถาบันด้านการผลิตหลายแห่งชี้ว่าการปรับจาก Paper SOP เป็น DWI แบบดิจิทัล ช่วยลดเวลาฝึกอบรมพนักงานใหม่ได้ 30–60% และลดอัตราข้อผิดพลาดในการประกอบได้สูงสุดถึง 90% สถาปัตยกรรมของระบบ AR Digital Work Instructions ระบบ DWI ระดับอุตสาหกรรมประกอบด้วยเลเยอร์หลัก 4 ส่วนที่เชื่อมโยงกัน: Authoring Layer — เครื่องมือสร้างเนื้อหาคำสั่ง (Content Authoring Platform) ที่ดึงข้อมูล BOM, ลำดับขั้นตอน และไฟล์ 3D CAD มาจัดเป็นลำดับงาน บางแพลตฟอร์มใช้แนวคิด Low-Code/No-Code เพื่อให้วิศวกรกระบวนการสร้างคู่มือได้โดยไม่ต้องเขียนโค้ด Delivery Device — อุปกรณ์นำเสนอ ทั้ง Optical See-Through HMD, Video See-Through HMD, หรือแท็บเล็ตอุตสาหกรรม…
Read More
Condition-Based Monitoring (CBM): บำรุงรักษาตามสภาพจริงด้วย IIoT Sensor

Condition-Based Monitoring (CBM): บำรุงรักษาตามสภาพจริงด้วย IIoT Sensor

Article
Condition-Based Monitoring (CBM) หรือการตรวจสอบตามสภาพ เป็นกลยุทธ์การบำรุงรักษาที่เปลี่ยนจากการซ่อมตามกำหนดเวลา (Time-Based/Preventive) มาเป็นการตัดสินใจซ่อมบำรุง ตามสภาพจริงของเครื่องจักร โดยใช้ข้อมูลจาก Sensor ที่ติดตั้งอยู่กับ Asset อย่างต่อเนื่อง ตามนิยามจากมาตรฐาน ISO 17359 (Condition Monitoring and Diagnostics of Machines) ซึ่งเป็นกรอบมาตรฐานสากลสำหรับการวางระบบ Condition Monitoring ในอุตสาหกรรม CBM คืออะไร? แตกต่างจาก Preventive Maintenance อย่างไร?เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation)เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation) สมมติว่าเรามีปั๊มน้ำ 1 เครื่อง แนวทาง Preventive Maintenance (PM) จะกำหนดให้เปลี่ยน Bearing ทุก 10,000 ชั่วโมงการทำงาน ไม่ว่า Bearing จะยังอยู่ในสภาพดีหรือไม่ แต่ CBM จะติด Vibration Sensor ที่ปั๊ม และตัดสินใจเปลี่ยนเฉพาะเมื่อสัญญาณสั่นสะเทือนเข้าสู่ Warning Zone หรือ Alert Threshold เท่านั้น ผลที่ได้คือลดการเปลี่ยนอะไหล่ก่อนกำหนด (Premature Replacement) และหลีกเลี่ยงการทำงานจนเสียกะทันหัน (Run-to-Failure) เปรียบเทียบกลยุทธ์การบำรุงรักษา กลยุทธ์ พื้นฐานการตัดสินใจ จุดแข็ง จุดอ่อน Reactive (Run-to-Failure) ซ่อมเมื่อเสีย ไม่ต้องลงทุนตั้งต้น Downtime สูง ค่าเสียหายมหาศาล Preventive (Time-Based) ตามปฏิทิน/ชั่วโมงทำงาน วางแผนง่าย คาดเดาได้ Over-Maintenance เปลี่ยนของที่ยังดีอยู่ Condition-Based (CBM) ตามสภาพจริงจาก Sensor ลด Downtime และต้นทุนอะไหล่ ต้องลงทุน Sensor และ Analytics Predictive (AI-driven) พยากรณ์ล่วงหน้าด้วย ML เตือนล่วงหน้านานที่สุด ต้องการ Data Science และข้อมูลประวัติ ประเภทของ Sensor ที่ใช้ใน CBM CBM อาศัยข้อมูลจาก Sensor หลายประเภท ขึ้นอยู่กับชนิดของเครื่องจักรและ Failure Mode ที่ต้องการตรวจจับ Accelerometer (Vibration…
Read More
Reliability-Centered Maintenance (RCM): กลยุทธ์บำรุงรักษาที่เกิดจากสายการบิน SAE JA1011

Reliability-Centered Maintenance (RCM): กลยุทธ์บำรุงรักษาที่เกิดจากสายการบิน SAE JA1011

Article
Reliability-Centered Maintenance (RCM) เป็นวิธีการวางแผนการบำรุงรักษาที่มุ่งเน้นการ รักษาฟังก์ชันการทำงานของระบบ ให้คงอยู่ต่อไป โดยไม่ใช่การรักษาเครื่องจักรเองไว้ในสภาพเดิม แนวคิดนี้กำเนิดขึ้นในปี 1978 จากงานวิจัยของ Nowlan and Heap ให้กับสายการบินพลเรือนของสหรัฐอเมริกา ซึ่งพบว่าการบำรุงรักษาแบบเดิม (Overhaul ตามกำหนดเวลา) ไม่สามารถป้องกันความเสียหายได้ทั้งหมด เพราะความเสียหายจริงมีรูปแบบที่ซับซ้อนกว่าที่คิด กำเนิด RCM: การค้นพบที่สั่นคลอนวงการบำรุงรักษาเส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation)เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation) การศึกษาของ Nowlan และ Heap วิเคราะห์ข้อมูลความเสียหายของอะไหล่อากาศยานนับแสนชิ้น และค้นพบว่ารูปแบบความเสียหาย (Failure Pattern) แบ่งได้เป็น 6 รูปแบบ ที่ไม่เหมือนกัน ซึ่งท้าทายสมมติฐานเดิมที่ว่า “อะไรก็ตามที่ใช้งานไปนานพอจะเสีย” Pattern รูปแบบ (Bathtub Curve) พบในอะไหล่ (%) A High Infant Mortality + Wear-out Zone 4% B Constant หรือ Wear-out เพิ่มขึ้นเรื่อยๆ 2% C Failure Rate คงที่ตลอดอายุการใช้งาน 5% D Low Initial แล้วเพิ่มขึ้นทีละน้อย 7% E Constant Rate (Random Failure) 14% F High Infant Mortality แล้วลดลงคงที่ 68% ข้อค้นพบที่น่าตกใจคือ เพียง 11% (Pattern A + B) ของอะไหล่มีจุด Wear-out ที่ชัดเจนซึ่ง Time-Based Maintenance สามารถช่วยได้ ส่วน 89% ที่เหลือมีความเสียหายแบบสุ่ม (Random Failure) ที่การ Overhaul ตามกำหนดเวลาไม่สามารถป้องกันได้ และอาจทำให้แย่ลงเสียด้วยซ้ำ เพราะ Pattern F แสดงว่าอะไหล่ใหม่มีโอกาสเสียสูงในช่วงแรก (Infant Mortality) มาตรฐาน SAE JA1011: 7 คำถามของ RCM หลังจากแนวคิด RCM แพร่หลาย สถาบัน SAE International…
Read More
Infrared Thermography สำหรับ Predictive Maintenance: อ่านความร้อนเครื่องจักรเพื่อพยากรณ์ความเสือภัยก่อนเกิด

Infrared Thermography สำหรับ Predictive Maintenance: อ่านความร้อนเครื่องจักรเพื่อพยากรณ์ความเสือภัยก่อนเกิด

Article
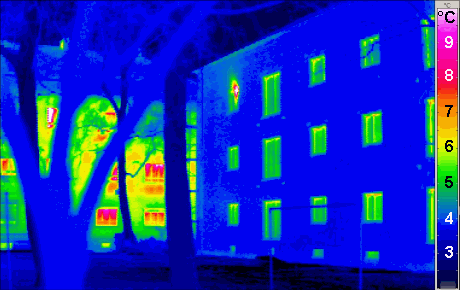
Infrared Thermography (IRT) หรือการถ่ายภาพความร้อนด้วยกล้องอินฟราเรด เป็นหนึ่งในเทคนิค Non-Destructive Testing (NDT) ที่ทรงประสิทธิภาพที่สุดสำหรับ Predictive Maintenance ในโรงงานอุตสาหกรรมยุคใหม่ ด้วยการตรวจจับรังสีอินฟราเรด (Infrared Radiation) ที่วัตถุทุกชนิดแผ่ออกมา ซึ่งอยู่ในช่วงความยาวคลื่นประมาณ 7.5-14 ไมโครเมตร (Long-Wave IR) กล้อง Thermal Imaging สามารถแปลงความแตกต่างของอุณหภูมิบนพื้นผิวให้กลายเป็นภาพสีที่มองเห็นได้ด้วยตาเปล่า โดยไม่ต้องสัมผัสหรือหยุดการทำงานของเครื่องจักร หลักการทำงานของ Infrared Thermographyเส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation)เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation) ทุกวัตถุที่มีอุณหภูมิสูงกว่าศูนย์สัมบูรณ์ (Absolute Zero หรือ -273.15 C) จะแผ่รังสีความร้อนออกมา กล้อง Thermography ใช้ Focal Plane Array (FPA) detector ที่ทำจาก Microbolometer หรือ InSb (Indium Antimonide) ในการรับรังสีและแปลงเป็นสัญญาณไฟฟ้า จากนั้นประมวลผลเป็นภาพ Thermogram ที่แต่ละ Pixel แสดงค่าอุณหภูมิแบบ Quantitative ความละเอียดของกล้องระดับ Industrial-grade มักอยู่ที่ 320×240 ถึง 640×480 pixels ด้วยความไวทางความร้อน (Thermal Sensitivity / NETD) ประมาณ 0.03-0.05 C Emissivity – ปัจจัยสำคัญที่กำหนดความแม่นยำ Emissivity คือค่าที่บ่งบอกความสามารถของพื้นผิวในการแผ่รังสีความร้อนเทียบกับ Blackbody ที่สมบูรณ์แบบ (e = 1.0) ค่านี้ส่งผลโดยตรงต่อความแม่นยำในการอ่านอุณหภูมิ การตั้งค่า Emissivity ผิดพลาดเพียงเล็กน้อยอาจทำให้ค่าอุณหภูมิคลาดเคลื่อนได้หลายสิบองศา ประเภทพื้นผิว ค่า Emissivity (e) ความเหมาะสมต่อ Thermography Black Electrical Tape 0.95-0.97 ดีมาก (ใช้เป็นมาตรฐานอ้างอิง) Oxidized Steel 0.80-0.90 ดี Polished Copper 0.03-0.05 แย่ (สะท้อนแสง ต้องปรับค่า) Painted Surface (Matte) 0.92-0.98 ดีมาก การประยุกต์ใช้ Thermography ในโรงงานอุตสาหกรรม 1. ตรวจสอบระบบไฟฟ้า…
Read More
System Twin: ดิจิทัลทวินระดับระบบที่มองเห็นทั้งโรงงานและการเชื่อมโยงระหว่างกระบวนการ

System Twin: ดิจิทัลทวินระดับระบบที่มองเห็นทั้งโรงงานและการเชื่อมโยงระหว่างกระบวนการ

Article
System Twin คืออะไร? เมื่อ Digital Twin ขยายขอบเขตสู่ระดับทั้งโรงงานวงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation)วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation) System Twin คือดิจิทัลทวินที่จำลอง ระบบทั้งระบบของโรงงานหรือสถานประกอบการ ไม่ใช่เพียงเครื่องจักรเครื่องเดียวหรือกระบวนการผลิตเดียว แต่ครอบคลุม หลายกระบวนการผลิตที่ทำงานพร้อมกัน พร้อมด้วยสาธารณูปโภค คลังวัตถุดิบ ระบบลอจิสติกส์ภายใน และการเชื่อมโยงกับห่วงโซ่อุปทานภายนอก หาก Asset Twin คือต้นไม้ต้นเดียว และ Process Twin คือกลุ่มต้นไม้ที่เป็นป่าเล็ก ๆ แล้ว System Twin คือ มุมมองจากเฮลิคอปเตอร์ที่มองเห็นทั้งป่า แม่น้ำที่ไหลผ่าน และถนนที่เชื่อมต่อ มันเปิดเผยรูปแบบและการพึ่งพาซึ่งกันและกันที่มองไม่เห็นจากระดับล่าง หัวใจของ System Twin: ไม่ใช่การจำลองรายละเอียดของทุกเครื่องจักรอย่างละเอียด แต่คือการจับ ความสัมพันธ์และการไหลระหว่างระบบย่อย — วัตถุดิบ พลังงาน ข้อมูล และผลิตภัณฑ์ ที่เคลื่อนที่ข้ามกระบวนการต่าง ๆ ภายในโรงงาน System Twin แตกต่างจาก Process Twin อย่างไร? ความแตกต่างสำคัญอยู่ที่ ขอบเขต (scope) และการตัดสินใจ (decision horizon) ที่แต่ละระดับรองรับ: มิติเปรียบเทียบ Asset Twin Process Twin System Twin ขอบเขต อุปกรณ์เดี่ยว หนึ่งกระบวนการผลิต ทั้งโรงงาน/หลายกระบวนการ การตัดสินใจ บำรุงรักษาเครื่องจักร ปรับกระบวนการให้เหมาะสม จัดสรรทรัพยากรทั้งโรงงาน กรอบเวลา วินาที–ชั่วโมง นาที–วัน วัน–สัปดาห์–เดือน ตัวอย่างคำถาม ตัวเบียริ่งพร้อมเสียหรือยัง? กระบวนการนี้มีคอขวดที่ไหน? โรงงานจะรองรับคำสั่งซื้อเพิ่ม 20% ได้หรือไม่? องค์ประกอบที่ System Twin ต้องจับให้ได้ เนื่องจาก System Twin ขอบเขตกว้าง จึงต้องครอบคลุมมิติของการไหลหลายประเภทพร้อมกัน: 1. การไหลของวัสดุและผลิตภัณฑ์ (Material Flow) ติดตามการเคลื่อนที่ของวัตถุดิบตั้งแต่เข้าโกดัง ผ่านการผลิต จนถึงสินค้าสำเร็จรูปออกโรงงาน รวมถึงการสต็อกระหว่างกระบวนการ (work-in-process) และอัตราการหมุนเวียนสินค้าคงคลัง การมองเห็นภาพรวมนี้ช่วยให้ตัดสินใจว่าควรผลิตสินค้าแบบไหนก่อน เพื่อลดสินค้าคงคลังและตอบสนองคำสั่งซื้อได้ทันเวลา 2. การไหลของพลังงาน (Energy Flow) System Twin จำลอง สมดุลพลังงานของทั้งโรงงาน…
Read More