Case Study: Global Sustainability Lighthouse แห่งแรกของไทย — โรงงานกรุงเทพฯ ใช้ 4IR พิสูจน์ความยั่งยืนด้วยตัวเลข

Case Study: Global Sustainability Lighthouse แห่งแรกของไทย — โรงงานกรุงเทพฯ ใช้ 4IR พิสูจน์ความยั่งยืนด้วยตัวเลข

Article
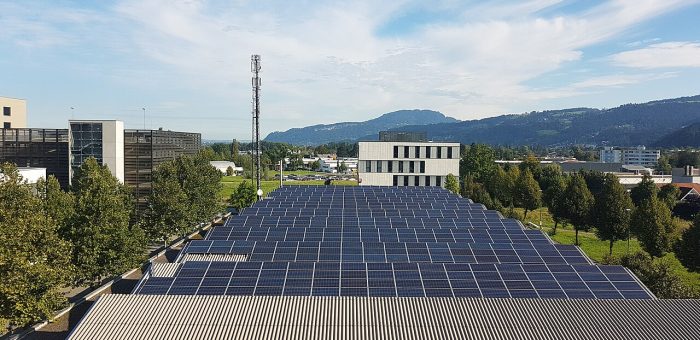
เมื่อ World Economic Forum (WEF) ประกาศรายชื่อ "Global Sustainability Lighthouse" รุ่นใหม่ มีหนึ่งรายชื่อที่ทำให้วงการผลิตของไทยต้องหันมามองกันเป็นพิเศษ — โรงงานเครื่องอุปโภคบริโภคแห่งหนึ่งในกรุงเทพฯ กลายเป็นไซต์แรกของประเทศไทยที่ได้รับการรับรองระดับนี้ จากการใช้เทคโนโลยีการผลิตยุคที่สี่ (4IR) จัดการทรัพยากรอย่างยั่งยืนจนเกิดผลจริงที่วัดได้ กรณีนี้น่าสนใจเพราะไม่ใช่โรงงานใหม่เอี่ยมที่สร้างจากศูนย์ แต่เป็นโรงงานที่เดินเครื่องมายาวนานและค่อยๆ ปรับตัวทีละชั้น — และเป็นไซต์เดียวกันที่ได้รับการรับรอง End-to-End (E2E) Value Chain Lighthouse มาแล้วตั้งแต่ปี 2022 ก่อนจะก้าวขึ้นสู่ระดับ Sustainability ในรอบใหม่ โจทย์: โรงงานส่งออกที่ "ความยั่งยืน" กลายเป็นเงื่อนไขการแข่งขัน โรงงานแห่งนี้ผลิตสินค้าอุปโภคบริโภคด้านสุขภาพและความงามส่งออกไปทั่วเอเชียแปซิฟิก ยุโรป และอเมริกาเหนือ — กลุ่มตลาดที่กฎระเบียบด้านสิ่งแวดล้อมและความคาดหวังของผู้บริโภคเข้มงวดที่สุดในโลก คำถามจึงไม่ใช่ "ควรทำ Sustainability หรือไม่" แต่คือ "จะทำให้เกิดผลจริงโดยไม่เพิ่มต้นทุนการผลิตอย่างไร" คำตอบของทีมงานคือการยกระดับการจัดการทรัพยากรทั้งหมดด้วยเทคโนโลยี 4IR — เซ็นเซอร์ IoT, การวิเคราะห์ข้อมูลเรียลไทม์ และระบบควบคุมอัตโนมัติ ที่หลอมรวมกันเป็นระบบจัดการทรัพยากรที่ "มองเห็นทุกการสูญเสีย" ตลอด 24 ชั่วโมง แนวทาง: 4IR สำหรับทรัพยากร ไม่ใช่แค่ผลิตภาพ สิ่งที่ทำให้กรณีนี้ต่างจากโครงการ Green ทั่วไปคือการใช้โครงสร้างพื้นฐานดิจิทัลเดิมที่สร้างไว้ตอน E2E Lighthouse รอบแรก มาต่อยอดเป็นชั้นวิเคราะห์ด้านทรัพยากร แทนการลงทุนชุดใหม่ทั้งหมด: Instrumentation ให้ครบก่อน — ติดตั้งเซ็นเซอร์วัดการใช้น้ำ พลังงาน และการปล่อยต่ออุปกรณ์หลัก ไม่ใช่แค่มิเตอร์รวมทั้งโรงงาน เพื่อให้อ้างอิงถึง "ผู้รับผิดชอบการสูญเสีย" รายเครื่องได้ Real-time แทนรายงานรายเดือน — ข้อมูลไหลเข้าสู่แดชบอร์ดแบบเรียลไทม์ ทีมหน้างานเห็นความผิดปกติของการใช้ทรัพยากรภายในไม่กี่นาที ไม่ใช่ตอนปิดงบ ปิด Loop ด้วยระบบควบคุม — ไม่หยุดที่การแจ้งเตือน แต่เชื่อมกับระบบควบคุมอัตโนมัติให้ปรับตัวเอง เช่น ลดกำลังการทำงานของอุปกรณ์ช่วงที่ไม่จำเป็น ผูกกับคน ไม่ใช่แค่เทคโนโลยี — สร้างทีมและ workplace ที่พร้อมรับเทคโนโลยี เพราะเป้าหมายสุดท้ายคือวัฒนธรรมการทำงานที่มองเห็นมูลค่าของทรัพยากรทุกหน่วย ระบบผลิตไฟฟ้าพลังงานแสงอาทิตย์บนหลังคาโรงงาน — หนึ่งในชั้นของการจัดการพลังงานที่ต้องมีระบบมอนิเตอร์รองรับ (ภาพ: Wikimedia Commons) ผลลัพธ์: ทำไม WEF ถึงเลือกไซต์นี้ เกณฑ์ของ Global Sustainability Lighthouse ไม่ใช่การมีแผน Environment ที่สวยงาม แต่คือ การลดรอยเท้าทางสิ่งแวดล้อมที่พิสูจน์ได้ด้วยตัวเลขจาก 4IR ที่ใช้งานจริงในทุกวัน ไซต์นี้ผ่านเพราะแสดงให้เห็นว่าเทคโนโลยีที่ติดตั้งไว้เพื่อผลิตภาพ ถูกยกระดับต่อเป็นเครื่องมือจัดการความยั่งยืนได้โดยไม่ต้องเริ่มใหม่ มิติ แนวทางดั้งเดิม แนวทาง Lighthouse (4IR)…
Read More
บทวิเคราะห์: หน้างานวิ่งนำ C-suite — Industrial AI Index 2026 เผยช่องว่างควบคุมที่อันตรายกว่าการยอมรับช้า

บทวิเคราะห์: หน้างานวิ่งนำ C-suite — Industrial AI Index 2026 เผยช่องว่างควบคุมที่อันตรายกว่าการยอมรับช้า

Article
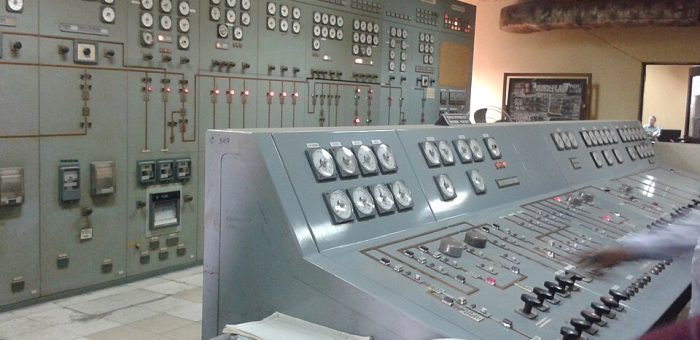
กลางเดือนตุลาคม 2026 รายงานสำรวจรายใหม่จากผู้ให้บริการซอฟต์แวร์ Industrial AI รายใหญ่ระดับโลก (เผยแพร่ 13 ตุลาคม 2026) สร้างคำถามที่ไม่สบายใจสำหรับผู้บริหารโรงงานหลายราย: ถ้าทีมหน้างานเป็นฝ่ายขับเคลื่อน AI จริง แล้วผู้บริหารกำลังทำอะไรอยู่? รายงานฉบับนี้สำรวจผู้บริหารอาวุโสกว่า 2,200 คนจาก 14 ประเทศ แล้วพบ "Execution Divide" ชัดเจน — วิศวกร หัวหน้าโรงงาน และผู้รับผิดชอบโลจิสติกส์ คือกลุ่มที่ทำให้ AI เกิดผลเชิงพาณิชย์จริง ขณะที่กรอบ Governance และโครงสร้างการเข้าถึงข้อมูลกลับตามไม่ทัน ตัวเลขจากหน้างาน: ได้ผลจริงและวัดได้ องค์กรกว่า 90% ที่นำ AI อุตสาหกรรมไปใช้งานจริงรายงานผลลัพธ์เชิงประจักษ์ โดยเฉพาะด้านความน่าเชื่อถือของสินทรีย์กร: 93% ปรับปรุงอัตราการทำงาน "ถูกตั้งแต่ครั้งแรก" (First-Time-Right) 90% เพิ่มความพร้อมใช้งานของเครื่องจักร (Asset Availability) 88% ปรับปรุงการส่งมอบตรงตามแผน (On-Time Delivery Adherence) กว่า 50% ของเวลาพนักงานในงานหลักอย่าง Throughput และ Quality Assurance ถูกปลดปล่อยออกมา เวลาที่ได้คืนถูกนำไปใช้ต่อ: 36% ทุ่มให้ความปลอดภัยและการฝึกอบรมบุคลากร, 35% ปรับปรุงประสิทธิภาพเครื่องจักร, 26% เร่ง Continuous Improvement และ 25% ขยายส่วนแบ่งตลาด ห้องควบคุมการผลิต — จุดที่ทีมหน้างานใช้ข้อมูล Operational ตัดสินใจทุกวัน (ภาพ: Wikimedia Commons) ปรากฏการณ์ที่ต้องจับตา: คนหน้างาน "ฝึก AI ให้ทำงานแทน" ก่อนที่ผู้บริหารจะรู้ตัว ข้อมูลที่น่าประหลาดใจที่สุดคือพฤติกรรมของ Frontline ในช่วง 12 เดือนที่ผ่านมา: 43% ฝึกและนำ Agentic Digital Workers (AI Agent ที่ทำงานบางส่วนแทนคนได้) เข้าสู่งานประจำวันจริง 37% อัปสกิลเพื่อนร่วมงานให้ใช้เครื่องมือ AI อุตสาหกรรมในงานประจำวัน 36% ฝึกทีมให้ทำงานร่วมกับ Digital Worker โดยตรง ขณะที่ความพยายามหลักของผู้บริหารช่วงเดียวกันคือ "อัปสกิลตัวเอง" (41%) เพื่อให้เข้าใจ AI — ความสนใจหันเข้าด้านใน มากกว่าเสริมพลังให้หน้างานที่กำลังวิ่งอยู่แล้ว และความมั่นใจของผู้นำ (30%) กลายเป็นอุปสรรคใหญ่ที่สุดของการขยายผล ช่องว่างที่อันตรายกว่า: มั่นใจบนกระดาษ แต่ขาด Controls ที่หน้างาน ปัญหาไม่ใช่การยอมรับ AI…
Read More
Metal FFF และ Bound Metal Deposition: พิมพ์โลหะ 316L บนเครื่อง FFF ธรรมดา ก่อนส่งเตา Sintering — คู่มือจาก Green Part ถึงชิ้นงานความหนาแน่น 96%

Metal FFF และ Bound Metal Deposition: พิมพ์โลหะ 316L บนเครื่อง FFF ธรรมดา ก่อนส่งเตา Sintering — คู่มือจาก Green Part ถึงชิ้นงานความหนาแน่น 96%

Article
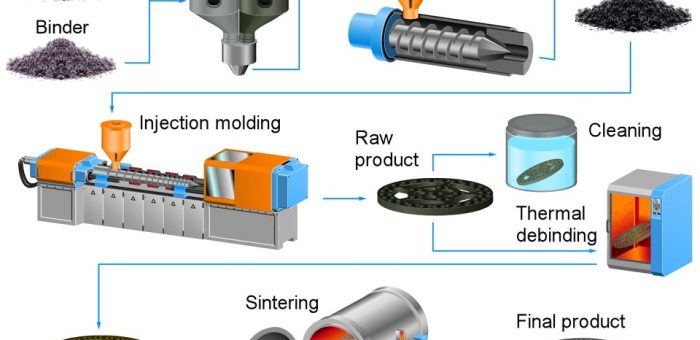
โลหะบนเครื่องพิมพ์ FFF — ถ้าพูดถึงงานพิมพ์โลหะสามมิติ (Metal AM) คนส่วนใหญ่นึกถึงเครื่องเลเซอร์ผงโลหะที่ต้องลงทุนสูงและห้องก๊าซเฉื่อย แต่ปี 2026 มีเส้นทางอื่นที่ "เบากว่า" และเข้าถึงง่ายกว่ามาก นั่นคือการเอาผงโลหะผสมในฟิลาเมนต์พลาสติก แล้วก็บนเครื่องพิมพ์ FFF (Fused Filament Fabrication) ธรรมดา ก่อนส่งไปเผาในเตา sintering — แนวทางที่อุตสาหกรรมเรียกว่า Metal FFF หรือ Bound Metal Deposition แนวคิดนี้ยืมมาจากเทคโนโลยีที่พิสูจน์ตัวมานานกว่า 40 ปี นั่นคือ Metal Injection Molding (MIM) ซึ่งผสมผงโลหะละเอียดกับไบน์เดอร์พลาสติก ฉีดขึ้นรูป แล้วล้างไบน์เดอร์ออกก่อน sintering ที่อุณหภูมิ 1,350–1,400°C จนได้ความหนาแน่น 96–99% Metal FFF จึงเป็น "MIM ที่เปลี่ยนขั้นตอนฉีดเป็นการพิมพ์" ทำให้ได้ทั้งความแข็งแรงระดับโลหะหล่อ และอิสระทางเรขาคณิตของการพิมพ์ โดยไม่ต้องทำแม่พิมพ์ แผนภาพหลักการ Powder Injection Molding (MIM) ที่ Metal FFF ยืมกระบวนการ debinding–sintering มาใช้ทั้งชุด | ที่มา: Wikimedia Commons (CC BY-SA 4.0) ทำงานอย่างไร: 3 ขั้นตอน Print → Debind → Sinter ขั้นที่ 1 — พิมพ์ "Green Part": ฟิลาเมนต์โลหะประกอบด้วยผงสเตนเลส 316L หรือ 17-4 PH ประมาณ 80–90% โดยน้ำหนัก ผสมกับไบน์เดอร์พอลิเมอร์ที่ทำหน้าที่เป็น "พาหะ" ให้วัสดุไหลผ่านหัวฉีดได้เหมือนพลาสติกทั่วไป เครื่องพิมพ์ FFF มาตรฐานที่รองรับ Bowden หรือ Direct Drive ก็สามารถใช้งานได้ ชิ้นงานที่ได้เรียกว่า green part ซึ่งมีขนาดใหญ่กว่าชิ้นงานจริง เพราะต้องเผื่อการหดตัวหลังเผา ขั้นที่ 2 — Debinding: ชิ้นงานถูกแช่ในตัวทำละลาย (สำหรับระบบ catalyst หรือ solvent debinding) เพื่อดึงไบน์เดอร์ส่วนแรกออก เหลือโครงสร้างรูพรุนที่เปราะแต่คงรูป เรียกว่า brown part — ขั้นตอนนี้คือหัวใจที่ตัดสินว่าชิ้นงานจะแตกหรือไม่ในเตา ขั้นที่ 3 — Sintering:…
Read More
Case Study: โรงหล่อที่ลบ pattern ออกจากสมการ — เมื่อ Sand Binder Jetting ตัด lead time งานต้นแบบจาก 8 สัปดาห์เหลือ 5 วัน

Case Study: โรงหล่อที่ลบ pattern ออกจากสมการ — เมื่อ Sand Binder Jetting ตัด lead time งานต้นแบบจาก 8 สัปดาห์เหลือ 5 วัน

Article
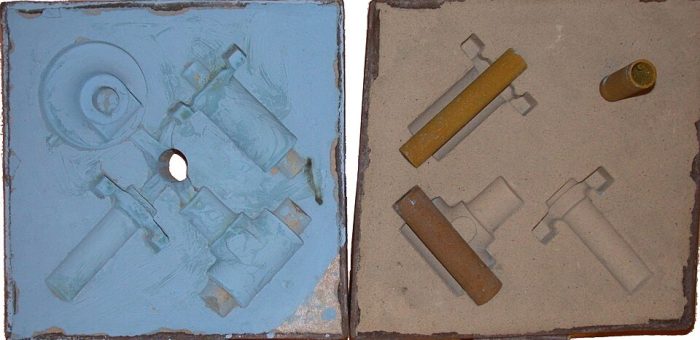
Case Study: โรงหล่อที่ลบคำว่า "แม่พิมพ์" ออกจากปฏิทิน — โรงหล่อโลหะแห่งหนึ่งในนิคมอุตสาหกรรมภาคตะวันออกรับงานหล่อชิ้นส่วนเครื่องจักรครึ่งผลิตภัณฑ์ ปัญหาเดิมที่ทำให้เสียงานมาตลอดคือ ลูกค้าต้องการชิ้นหล่อต้นแบบ 2–3 ชิ้นเพื่อทดสอบการประกอบ แต่กระบวนการเดิมบังคับให้ทำแม่พิมพ์ไม้/โลหะก่อนเสมอ รอคิว 4–8 สัปดาห์ และถ้าทดสอบแล้วต้องแก้ขนาด ก็ต้องเริ่มกระบวนการแม่พิมพ์ใหม่อีกรอบ ลูกค้าหลายรายเลือกส่งงานไปต่างประเทศแทน ปัญหา: Pattern คือ bottleneck ที่ไม่มีใครแก้มา 50 ปี ในการหล่อทรายแบบดั้งเดิม ทุกชิ้นงานเริ่มจากการสร้าง pattern (แบบจำลองของชิ้นงาน) จากไม้ อะลูมิเนียม หรือพลาสติก แล้วบดทรายลงรอบ ๆ เพื่อสร้างโพรงแม่พิมพ์ pattern ต้องเผื่อ contraction allowance ตามโลหะที่หล่อ ต้องมี draft angle ให้ดึงออกได้ และต้องทำ core print สำหรับวางแกนทราย (core) ที่สร้างช่องภายใน — ทั้งหมดนี้คือทักษะช่างแม่พิมพ์ระดับสูงที่หายากขึ้นทุกปี และเป็นต้นทุนคงที่ที่โรงหล่อต้องจ่ายไม่ว่าจะหล่อ 2 ชิ้นหรือ 2,000 ชิ้น แม่พิมพ์ทรายครึ่งบน (cope) ครึ่งล่าง (drag) พร้อม core ทรายสำหรับสร้างช่องภายใน — องค์ประกอบเดิมที่ยังต้องใช้ต่อ แต่ต้นทางการทำ pattern เปลี่ยนไปตลอด | ที่มา: Wikimedia Commons (CC BY-SA 2.0) ทางออก: พิมพ์แม่พิมพ์ทรายโดยไม่ต้องมี pattern โรงหล่อนี้เริ่มนำ เครื่องพิมพ์แม่พิมพ์ทรายขนาดใหญ่ (Sand Binder Jetting) มาใช้ในปี 2024 หลักการคือพิมพ์ทรายผสม binder สะสมชั้นทับชั้นโดยตรงจากไฟล์ CAD กลายเป็นแม่พิมพ์และ core พร้อมใช้งาน — ข้ามขั้นตอนสร้าง pattern ทั้งหมด สำหรับงานต้นแบบ แม่พิมพ์ขนาดกลางพิมพ์เสร็จภายใน 1–3 วัน และเพราะทุกแม่พิมพ์มาจากไฟล์ การแก้ไขดีไซน์รอบที่สองแค่แก้ CAD แล้วกดพิมพ์ใหม่ ไม่ต้องรอช่างแก้แม่พิมพ์ไม้ สิ่งที่เปลี่ยนไม่ใช่แค่ความเร็ว แต่คือ เส้น parting line ที่หายไป — แบบพิมพ์สามารถมี undercut และช่องภายในที่ pattern ดั้งเดิมดึงออกจากทรายไม่ได้ ทำให้วิศวกรรวมชิ้นส่วนหลายชิ้นเป็นชิ้นเดียว ลดจุดร้อยที่เคยเป็นจุดรั่วของงานหล่อแบบประกอบ ชิ้นงานหล่อดิบ (บรอนซ์และอะลูมิเนียม) ก่อนแต่งผิว — คุณภาพผิวของงานพิมพ์ทรายใกล้เคียงงาน no-bake แบบดั้งเดิม | ที่มา: Wikimedia…
Read More
บทวิเคราะห์ Cold Spray: ซ่อมเครื่องจักรด้วยผงโลหะความเร็วเหนือเสียง โดยไม่หลอม ไม่บิดเบี้ยว และไม่ต้องห้องก๊าซเฉื่อย

บทวิเคราะห์ Cold Spray: ซ่อมเครื่องจักรด้วยผงโลหะความเร็วเหนือเสียง โดยไม่หลอม ไม่บิดเบี้ยว และไม่ต้องห้องก๊าซเฉื่อย

Article
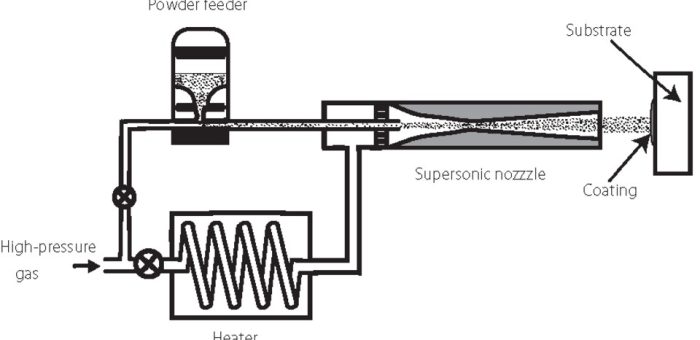
ซ่อมโดยไม่หลอม — ในโลกของ Additive Manufacturing ที่ทุกคนพูดถึงการ "สร้าง" ชิ้นส่วนใหม่ มีสายเทคโนโลยีหนึ่งที่เติบโตเงียบ ๆ จากทิศตรงข้าม คือการ "ซ่อม" ชิ้นส่วนเดิมให้กลับมาใช้งานได้ นั่นคือ Cold Spray (Gas Dynamic Cold Spray) กระบวนการพ่นผงโลหะด้วยความเร็วเหนือเสียงที่ ไม่หลอมโลหะตลอดกระบวนการ — และในมุมของผู้ดูแลสายการผลิต นี่อาจเป็นคำตอบของคำถามที่แพงกว่าการสร้างใหม่ นั่นคือ downtime Cold Spray ถูกคิดค้นโดยนักวิทยาศาสตร์รัสเซียในทศวรรษ 1990 ขณะทดลองเรื่องการกัดกร่อนของผงในอุโมงค์ลม แล้วบังเอิญพบว่าผงโลหะความเร็วสูงเกาะแน่นกับพื้นผิวเป้าหมายจนกลายเป็นเคลือบ เทคโนโลยีนี้ถูกพาไปสู่เชิงพาณิชย์ในทศวรรษเดียวกัน และวันนี้ถูกใช้ซ่อมชิ้นส่วนอากาศยานและอุปกรณ์ทหารเรือสหรัฐในระดับปฏิบัติการจริง หลักการ: พลังงานจลน์แทนความร้อน ขณะที่ thermal spray รุ่นเก่าอย่าง HVOF หรือ plasma spray ต้องหลอมหรือกึ่งหลอมผงก่อนพ่น Cold Spray เร่งผงโลหะขนาด 1–50 ไมโครเมตร ในกระแสก๊าซไนโตรเจนหรือฮีเลียมเหนือเสียง (สูงสุดราว 1,200 ม./วินาที) อุณหภูมิก๊าซไม่เกิน ~900°C ซึ่งต่ำกว่าจุดหลอมของโลหะที่พ่น เมื่ออนุภาคชนพื้นผิวด้วยความเร็วเหนือ critical velocity พลังงานจลน์เปลี่ยนเป็นการเสียรูปพลาสติก อนุภาคกระแทกแบนราบและยึดเกาะด้วยกลไก adiabatic shear instability — โลหะไหลตัวแบบของเหลวที่บริเวณรอยต่อแทบจะเข้าใกล้จุดหลอม ทั้งที่อุณหภูมิกว้างของชิ้นงานยังเย็น แผนภาพหลักการ Cold Spray: ผงโลหะถูกเร่งผ่าน nozzle De Laval จนเหนือเสียง ก่อนยึดเกาะพื้นผิวแบบ solid-state | ที่มา: Wikimedia Commons (CC BY 4.0) ทำไมโลกอุตสาหกรรมถึงหันมาสนใจ เหตุผลที่ Cold Spray ได้แรงผลักดันในช่วงหลายปีมานี้ วงจรมาจากปัญหาจริงของโรงงาน: ความร้อนต่ำ = ไม่บิดเบี้ยว — ชิ้นงาน base แทบไม่โดนความร้อน จึงซ่อมได้โดยไม่ทำให้ dimension ดั้งเดิมเปลี่ยน ไม่ต้อง heat treatment ซ้ำ ไม่ต้องห้องก๊าซเฉื่อย — ต่างจาก laser-based AM ที่ต้อง vacuum หรือก๊าซเฉื่อย Cold Spray ทำงานในบรรยากาศปกติ ทำให้ทำงานกับชิ้นงานใหญ่และถึงขนาด 9×3×1.5 เมตรได้ (เครื่องพิมพ์โลหะ cold spray ที่ใหญ่ที่สุดในโลกใช้หลักการนี้) อัตราการเติมวัสดุสูงถึง 45 กก./ชม. — เร็วกว่า…
Read More
Case Study: เมื่อน็อตหลุดหนึ่งตัวกลายเป็นงานเคลมทั้งล็อต — เส้นทางจากไขควงธรรมดาสู่ Smart Bolting ที่ย้อนกลับได้ทุกครั้ง

Case Study: เมื่อน็อตหลุดหนึ่งตัวกลายเป็นงานเคลมทั้งล็อต — เส้นทางจากไขควงธรรมดาสู่ Smart Bolting ที่ย้อนกลับได้ทุกครั้ง

Article
โรงงานประกอบชิ้นส่วนแห่งหนึ่งใน 304 Industrial Park ประสบปัญหาคลาสสิกที่หลายโรงงานคุ้นเคย — งานเคลมจากลูกค้าเรื่องน็อตหลุด ทั้งที่กระบวนการประกอบผ่านการตรวจสอบมาแล้ว เมื่อสืบสาเหตุ ทีมคุณภาพพบว่าไม่สามารถระบุได้ว่าน็อตตัวไหนถูกไขด้วยแรงบิดเท่าไร โดยใคร และเมื่อไร เพราะบันทึกที่มีคือเพียงเครื่องหมายบนหัวน็อตที่แสดงว่า "ผ่านการไขแล้ว" เท่านั้น กรณีนี้คือจุดเริ่มต้นของโครงการ Smart Bolting ที่เชื่อมไขควงอัจฉริยะ ระบบ AR และฐานข้อมูล Traceability เข้าด้วยกัน บทความนี้เล่าเส้นทางทั้งหมด ตั้งแต่วิเคราะห์ปัญหา ออกแบบโซลูชัน ไปจนถึงผลลัพธ์ที่วัดได้จริงหลังการใช้งาน ปัญหา: ความมั่นใจที่ไม่มีข้อมูลรองรับ การไขน็อตด้วยไขควงแบบ Clutch แบบดั้งเดิมมีข้อจำกัดสามชั้นที่ซ้อนกัน: ความแม่นยำของเครื่องมือ — ไขควง Clutch ทั่วไปมีค่าคลาดเคลื่อน ±6–10% จากค่าตั้ง และค่าคลาดเคลื่อนนี้ขยายตัวขึ้นเมื่อสภาพหัวไขควงสึกหรอ ไม่มีการบันทึกผลรายครั้ง — ระบบบันทึกแบบเดิมจดเฉพาะผลรวมของกะ ไม่ใช่รายน็อต ทำให้การเคลมย้อนกลับเป็นไปไม่ได้ พึ่งพาวินัยคน 100% — ลำดับการไข จำนวนรอบ และการตรวจซ้ำ อยู่ในความรับผิดชอบของ Operator แต่ละคน เมื่อมีงานเร่งหรือพนักงานใหม่ ความเสี่ยงจึงเพิ่มขึ้น เมื่อลูกค้าเริ่มเรียกเอกสารยืนยันกระบวนการ (PPAP Level 3) ที่ต้องการหลักฐานการควบคุมแรงบิดรายจุด โรงงานจึงตระหนักว่าระบบเดิมไม่เพียงพออีกต่อไป โซลูชัน: สามชั้นที่ทำงานร่วมกัน ภาพที่ 1: โครงสร้างระบบ Smart Bolting — ค่าแรงบิดไหลจากเครื่องมือสู่ฐานข้อมูล และวนกลับมาเป็นสถานะ OK/NG ที่หน้างานทันที (ที่มา: Honey Corporation) ชั้นที่ 1 — เครื่องมือวัดอัจฉริยะ เปลี่ยนไขควง Clutch เป็น Digital Torque Wrench ที่ส่งค่าแรงบิดและมุมการไขแบบ Real-time ผ่านการเชื่อมต่อไร้สาย ค่าคลาดเคลื่อนลดลงเหลือระดับ ±2% และที่สำคัญกว่านั้น — ทุกครั้งของการไขถูกบันทึกพร้อม Timestamp และรหัสเครื่องมือ การสอบเทียบ (Calibration) ตามมาตรฐาน ISO 6789 กำหนดให้ทำตามรอบ และระบบเตือนอัตโนมัติเมื่อใกล้ครบกำหนด ป้องกันการใช้เครื่องมือที่หมดอายุการสอบเทียบ ชั้นที่ 2 — ซอฟต์แวร์ควบคุมลำดับงาน ค่าจากเครื่องมือถูกส่งผ่าน Edge Gateway ด้วยโปรโตคอล MQTT เข้าสู่ฐานข้อมูล Traceability ที่ผูกกับหมายเลขซีเรียลของชิ้นงาน ระบบเทียบผลกับหน้าต่างค่าที่ยอมรับได้ (เช่น ±5% จากค่าเป้าหมาย) แล้วส่งสถานะกลับไปที่หน้างานภายในไม่กี่ร้อยมิลลิวินาที ภาพที่ 2: ลำดับ Error-Proofing — ระบบไม่เพียงแจ้งเตือน แต่บล็อกขั้นตอนถัดไปเมื่อพบ…
Read More
บทวิเคราะห์: Projection-based AR — เมื่อคำตอบของโรงงานไม่ใช่แว่นอัจฉริยะ แต่คือโปรเจ็กเตอร์ที่ฉายคำสั่งงานลงบนโต๊ะเปล่า

บทวิเคราะห์: Projection-based AR — เมื่อคำตอบของโรงงานไม่ใช่แว่นอัจฉริยะ แต่คือโปรเจ็กเตอร์ที่ฉายคำสั่งงานลงบนโต๊ะเปล่า

Article
ทุกครั้งที่พูดถึง AR ในโรงงาน ภาพที่ผุดขึ้นมาคือคนงานสวมแว่นอัจฉริยะเพื่อดูคำสั่งงานเสมือน แต่จากประสบการณ์ติดตั้งจริงหลายโครงการ ทีมงาน Honey Corporation พบว่าคำตอบที่ใช้งานได้ดีที่สุดในบางสายการผลิต กลับเป็นเทคโนโลยีที่เงียบที่สุด — โปรเจ็กเตอร์ที่ฉายคำสั่งงานลงบนพื้นโต๊ะทำงานโดยตรง ไม่ต้องสวมอะไรเลย บทวิเคราะห์นี้มองต่างมุมจากกระแส HMD (Head-Mounted Display) ที่ครองบทสนทนา แล้วตั้งคำถามว่า เมื่อไหร่ที่ "ไม่ต้องสวมอะไรเลย" คือคำตอบที่ฉลาดกว่า ทั้งในแง่สรีระ ต้นทุนการดูแล และการยอมรับของคนหน้างาน ทำไมแว่น AR ยังไม่ใช่คำตอบสำหรับทุกสายการผลิต แว่น AR เติบโตก้าวกระโดดในหลายมิติ — ความสว่าง น้ำหนัก อายุแบตเตอรี่ — แต่ข้อจำกัดที่ยังแก้ไม่ตกในบริบทสายประกอบระยะสั้นซ้ำสูงคือ: ภาระสรีระสะสม — อุปกรณ์บนศีรษะทุกชนิดสร้างแรงกดบนสะพานจมูกและกล้ามเนื้อคอ เมื่องานต้องสวม 6–8 ชั่วโมงต่อวัน ความไม่สบายเล็กน้อยกลายเป็นปัญหาสุขภาพอาชีพ การรบกวนสายตาในงานประณีต — การซ้อนข้อมูลเสมือนบนสายตาขณะทำงานชิ้นส่วนเล็กมาก เพิ่มภาระการโฟกัสของดวงตา แชร์ไม่ได้ — แว่น 1 อัน ใช้ได้ 1 คน สายประกอบ 10 คน ต้องบริหารอุปกรณ์ 10 ชุด ทั้งชาร์จ อัปเดต และสุขอนามัย สภาพแวดล้อมหน้างาน — ฝุ่น ความชื้น และข้อกำหนดความปลอดภัยที่บังคับให้สวมแว่นนิรภัหรือหมวก ทำให้อุปกรณ์ซ้อนทับไม่ลงตัว ภาพที่ 1: เปรียบเทียบสองแนวทาง — Projection AR ชนะในงานนิ่งซ้ำสูง ขณะที่ HMD เหมาะกับงานที่ต้องเคลื่อนที่ (ที่มา: Honey Corporation) Projection AR ทำงานอย่างไร หลักการเรียบง่าย: โปรเจ็กเตอร์ความสว่างสูงติดตั้งเหนือสถานีงาน ฉายภาพกราฟิกลงบนพื้นผิวจริง — วงกลมบนกล่องที่ต้องหยิบ เส้นลูกศรบนชิ้นงานที่ต้องประกอบ หรือโซนสีเตือนพื้นที่อันตราย โปรเจ็กเตอร์สำหรับงานอุตสาหกรรมมักกำหนดสเปกความสว่างไว้ระดับ 4,000–6,000 ลูเมน เพื่อให้ภาพยังคมชัดในสภาพแสงโรงงานทั่วไปประมาณ 300–500 ลักซ์ ส่วนระบบกล้องที่ทำงานคู่กันจะตรวจจับมือและชิ้นงานเพื่อยืนยันว่าขั้นตอนเสร็จสมบูรณ์จริง โดยการส่งสถานะกลับสู่ระบบควบคุมเกิดในระดับมิลลิวินาที และการสอบเทียบตำแหน่งการฉาย (Projection Mapping) ที่ดีจะรักษาความคลาดเคลื่อนของตำแหน่งกราฟิกบนพื้นโต๊ะได้ในระดับมิลลิเมตร จุดเปลี่ยนคือการที่คำสั่งงานอยู่ "บนพื้นผิวงานจริง" (In-Situ) ไม่ใช่ลอยอยู่บนจอหรือบนแว่น สมองของ Operator ไม่ต้องสลับโฟกัสระหว่างจอคำสั่งงานกับชิ้นงาน ซึ่งงานวิจัยด้าน Human Factors (สาขาที่อ้างอิงหลักการออกแบบตามมาตรฐาน ISO 9241 เรื่องปฏิสัมพันธ์ระหว่างมนุษย์กับระบบ) ชี้ตรงกันว่าเป็นแหล่งข้อผิดพลาดและความล้าสะสมที่สำคัญ จุดแข็งที่คนมองข้าม มิติ Projection-based AR นัยต่อการตัดสินใจ การมองเห็นร่วมทุกคนในสถานีเห็นภาพเดียวกันหัวหน้าไลน์สอนงานและตรวจงานได้พร้อมกัน การยอมรับของผู้ใช้ไม่มีอุปกรณ์สวมใส่ = ไม่มีการต่อต้านอัตราการใช้งานจริงสูงกว่าแผนหลายโครงการ…
Read More
Spatial Anchoring และ Persistent AR: ทำไมคำสั่งงาน AR ที่ ‘ลอย’ ไม่ยังตรงที่เดิม คือปัญหาที่แก้ได้ด้วยวิศวกรรม ไม่ใช่เวทมนตร์

Spatial Anchoring และ Persistent AR: ทำไมคำสั่งงาน AR ที่ ‘ลอย’ ไม่ยังตรงที่เดิม คือปัญหาที่แก้ได้ด้วยวิศวกรรม ไม่ใช่เวทมนตร์

Article
ทีมวิศวกรหลายทีมที่ทดลองใช้ AR ในโรงงานเจอปัญหาเดียวกันเกือบทุกครั้ง — Demo วันแรกเป็นไปได้ด้วยดี แว่น AR ชี้ให้เห็นคำอธิบายใต้ฝาครอบเกียร์ลดความเร็วพอดีตำแหน่ง แต่พอช่างเทคนิคกลับมาทำงานจริงในสัปดาห์ถัดมา ข้อความเดิมกลับลอยเหนือพื้นโรงงาน หรือไปเกาะอยู่กับราวกันสั่นข้างเคียง ปัญหานี้ไม่ใช่ความล้มเหลวของ AR แต่เป็นการออกแบบระบบ Spatial Anchoring ที่ยังไม่ครบ บทความนี้เจาะลึกกลไกการตรึงตำแหน่งเสมือนให้ติดกับโลกกายภาพอย่างถาวร ตั้งแต่หลักการทางคณิตศาสตร์ ไปจนถึงแนวปฏิบัติที่ทีมงาน Honey Corporation ใช้เวลาติดตั้งระบบ AR คู่กับ Digital Twin ในโรงงานจริง ปัญหาเบื้องหลังคำว่า "คำสั่งงานลอยไม่ตรงที่" อุปกรณ์ AR ทุกเครื่องต้องตอบคำถามเดียวกันตลอดเวลา: ตำแหน่งและมุมมองของฉันเทียบกับโลกจริงตอนนี้คืออะไร คำถามนี้ตอบด้วยกระบวนการ Tracking ซึ่งมีข้อจำกัดทางกายภาพสามข้อ Drift เชิงสะสม — การประมาณการเคลื่อนที่จากเซ็นเซอร์ IMU (Inertial Measurement Unit) มีค่าคลาดเคลื่อนเล็กน้อยทุกวินาที หลังเดิน 10 นาทีในโรงงาน ความคลาดเคลื่อนสะสมอาจถึงหลายสิบเซนติเมตร การสูญเสีย Tracking — เมื่อคนงานเดินผ่านมุมอับสัญญาณหรือห้องที่ผนังเรียบไม่มีจุดอ้างอิง ระบบจะ "หลง" ชั่วคราว และเมื่อกลับมาจับได้ใหม่ ตำแหน่งเดิมอาจเพี้ยน สภาพแสงที่เปลี่ยน — โรงงานกลางวันกับกลางคืน หรือฝุ่นในอากาศ ทำให้จุดอ้างอิงภาพ (Feature Points) ที่กล้องมองเห็นต่างกันโดยสิ้นเชิง ภาพที่ 1: แนวทางการปัก Anchor หลักสามแบบ — แต่ละแบบมีพิสัยความแม่นยำและเงื่อนไขการใช้งานต่างกัน (ที่มา: Honey Corporation) สามแนวทางหลักในการปัก Anchor การเลือกเทคนิค Anchoring คือการชั่งน้ำหนักระหว่างความแม่นยำ ความทนทานต่อการเปลี่ยนแปลงสภาพแวดล้อม และต้นทุนการเตรียมหน้างาน ตารางนี้สรุปข้อตกลงหลักของแต่ละแนวทาง เทคนิค ความแม่นยำทั่วไป ต้องเตรียมอะไร ทน Layout เปลี่ยน เหมาะกับงาน Marker-basedประมาณ ±2–5 มม.ติดป้ายลายเฉพาะบนเครื่องจักรต่ำ (ย้ายป้าย = ต้องทำใหม่)จุดเช็คเฉพาะ เครื่องเดิมซ้ำๆ Markerless SLAMประมาณ ±1–3 ซม.สแกนพื้นที่ครั้งแรก (Depth Camera)ปานกลางพื้นที่กว้าง เดินสำรวจอิสระ Cloud Anchorขึ้นกับผู้ให้บริการ (ซม.ระดับ)เครือข่าย + การเชื่อมต่อบริการปานกลาง–สูงทีมหลายคนแชร์พิกัดร่วม Marker-based: แม่นที่สุด แต่เปราะที่สุด ป้ายลายเฉพาะ (Fiducial Marker) คือ "บัตรประชาชน" ของเครื่องจักรในโลก AR กล้องจับมุมและขนาดของป้าย แล้วคำนวณตำแหน่ง 6 องศาอิสระ (6-DoF) ได้ทันทีโดยไม่ต้องพึ่งพื้นที่รอบข้าง จุดอ่อนคือความเปราะ —…
Read More
Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Hardware-in-the-Loop (HIL): ทดสอบ PLC ของจริงบนโรงงานเสมือน ก่อนถึงวันเดินเครื่องจริง

Article
ทำไมสายการผลิตใหม่ถึงพังตอนเดินเครื่องครั้งแรก — ทั้งที่ PLC ผ่านการทดสอบมาแล้ว? คำถามนี้เราได้ยินจากหัวหน้าโรงงานหลายท่าน ทุกครั้งที่มีการติดตั้งสายการผลิตใหม่หรือทำ Major Upgrade ระบบควบคุม ทีม Automation ทดสอบ PLC Logic บน Desktop Simulation จนผ่านทุก Case แต่พอถึงวันเดินจริง ปัญหาก็ยังมาถึง: Sensor ที่ต่อสลับขั้ว, Noise บนสาย Analog, ค่า Scaling ผิด, หรือ Interlock ที่ทำงานตอนที่ไม่ควรทำงาน สาเหตุอยู่ที่ "ช่องว่าง" ระหว่างโลกจำลองกับโลกจริง Desktop Simulation ทดสอบแค่ Logic ภายในตัว PLC เท่านั้น แต่ไม่ได้ทดสอบ ตัวฮาร์ดแวร์จริงร่วมกับ พฤติกรรมจริงของเครื่องจักรพร้อมกัน วิธีแก้ที่อุตสาหกรรมยุโรปและอเมริกาใช้มานานกว่า 20 ปีคือ Hardware-in-the-Loop (HIL) Simulation — และตอนนี้กำลังกลายเป็นมาตรฐานใหม่ของการทำ Virtual Commissioning ในโรงงานเอเชียด้วยเช่นกัน HIL คืออะไร: เอาของจริงมาต่อกับโรงงานเสมือน หัวใจของ HIL นั้นเรียบง่าย: เอา ตัวควบคุมจริง (PLC, VFD, Motion Controller) มาวางบนโต๊ะทดสอบ แล้วต่อเข้ากับ Real-Time Simulator ที่รันโมเดลคณิตศาสตร์ของเครื่องจักรและกระบวนการผลิตทั้งสาย ตัว Simulator จะปลอมตัวเป็น "โรงงานเสมือน" ที่ส่งสัญญาณ Sensor กลับมาที่ PLC ผ่านทาง I/O จริง ทั้ง Analog 4–20 mA, Digital 24VDC, และโปรโตคอล Industrial Ethernet ตัวควบคุมจริง (PLC) คือองค์ประกอบ "Hardware" ใน Hardware-in-the-Loop — ภาพ: Wikimedia Commons สิ่งที่เกิดขึ้นคือ Closed Loop ที่สมบูรณ์: PLC สั่งปิดวาล์ว → Simulator คำนวณการไหลและแรงดันตาม Physics แล้วส่งค่า Sensor ใหม่กลับมา → PLC เห็นค่าเปลี่ยนแล้วตัดสินใจต่อ ทุกอย่างเกิดขึ้นแบบ Real-Time ในหน่วยมิลลิวินาที เหมือนเครื่องจักรจริงนั่นอยู่ตรงหน้า สถาปัตยกรรม 3 ส่วนของระบบ HIL องค์ประกอบ หน้าที่…
Read More
Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Case Study: โรงงานปุ๋ยทีม Operator ใหม่ทั้งหมด ทำไม Startup ครั้งแรกถึงราบรื่น — ด้วย Operator Training Simulator

Article
Case Study: โรงงานปุ๋ยแห่งใหม่ พนักงานเฉลี่ยอายุงาน 2 ปี — แล้ว Startup ครั้งแรกทำไมถึงสวยกว่าโรงงานเก่า? โรงงานปุ๋ยแห่งหนึ่งในเอเชียตะวันออกเฉียงใต้เพิ่งเริ่มเดินเครื่องจริงเมื่อไม่นานมานี้ สิ่งที่น่าสนใจคือทีม Operator ของพวกเขาเป็นทีม "หน้าใหม่" เกือบทั้งหมด — ประสบการณ์เฉลี่ยต่ำกว่าโรงงานทั่วไปอย่างเห็นได้ชัด เพราะโรงงานเพิ่งก่อตั้งและไม่มีทีมสืบทอดประสบการณ์จากรุ่นพี่ แต่ผลการเดินเครื่องครั้งแรกกลับราบรื่นกว่าที่คาด ความลับไม่ใช่เรื่องบุคลากรโชคดี แต่คือการตัดสินใจของฝ่ายบริหารที่ลงทุนกับสิ่งที่หลายโรงงานมองข้าม: Operator Training Simulator (OTS) หรือระบบจำลองโรงงานเพื่อการฝึกอบรม — ซึ่งเป็นอีกหน้าหนึ่งของ Digital Twin ที่คนมักลืม อุตสาหกรรม Process เช่น ปิโตรเคมีและปุ๋ยเคมี คือกลุ่มแรกๆ ที่ยอมรับ OTS — ภาพ: Wikimedia Commons โจทย์: เมื่อความรู้ของคนหายไปพร้อมกับคนรุ่นเก่า สถิติที่อุตสาหกรรมกระบวนการผลิต (Process Industry) ยอมรับกันคือ อุบัติเหตุราว 90–95% ของโรงงานมนุษย์เป็นสาเหตุ (ข้อมูลจากผู้ให้บริการ OTS ระดับโลกที่ติดตั้งไปแล้วมากกว่า 200 ระบบ) ปัจจัยทางมนุษย์ไม่ได้หมายถึงแค่ความประมาท แต่รวมถึงขาดประสบการณ์เผชิญสถานการณ์ผิดปกติ ไม่เคยเห็น Process Runaway ด้วยตาตัวเอง และไม่รู้ว่า Alarm ตัวไหน "ปกติ" ตัวไหน "ฉุกเฉิน" โรงงานใหม่ต้องเผชิญปัญหาซ้ำสอง: ไม่มีรุ่นพี่ถ่ายทอดประสบการณ์ และไม่มีข้อมูล Upset จริงจากเครื่องจักรของตัวเองให้เรียนรู้ การฝึกแบบ On-the-Job บนโรงงานที่เพิ่งเดินเครื่องจึงเป็นการเสี่ยงสองตลบ — ทั้งเสี่ยงต่อคนและเสี่ยงต่อเครื่องจักรมูลค่าหลายร้อยล้าน ทางแก้: โรงงานเสมือนที่ผิดพลาดได้ 100 ครั้งโดยไม่มีใครบาดเจ็บ OTS ที่ดีไม่ใช่แค่หน้าจอจำลอง HMI แต่ประกอบด้วย 3 ส่วนที่ต้องทำงานร่วมกัน: Dynamic Process Model — โมเดล Thermodynamic และ Fluid Flow จาก First Principles ที่ตอบสนองเหมือนโรงงานจริง เมื่อ Operator เปิดวาล์วเพิ่ม ค่าน้ำหนักก้อนเปลี่ยน อุณหภูมิขึ้น แรงดันตาม ด้วย Lag และ Cascade Effect เหมือนของจริง (โมเดลระดับสูงในตลาดทำได้ใกล้เคียงข้อมูลจริงภายใน ±2%) DCS/SIS Emulation — หน้าจอและ Logic เหมือนระบบควบคุมที่ใช้จริง ทำให้กล้ามเนื้อความจำ (Muscle Memory) ของ Operator ทำงานเหมือนนั่งอยู่หน้า Console จริง…
Read More