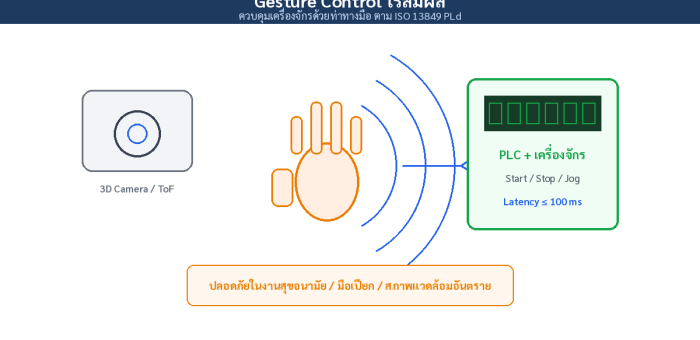
How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

Article
ลองนึกภาพช่างเทคนิคในห้อง Cleanroom ที่ถอดถุงมือแตะหน้าจอ HMI ไม่ได้ คนงานโรงอาหารที่มือเปียกล้ำเลือด หรือทีมซ่อมบำรุงในโซนที่เสียงเครื่องจักรดังจนตะโกนสั่งกันไม่ได้ — ทั้งหมดนี้คือ Use Case จริงที่ทำให้ Gesture Control ไร้สัมผัส (Contactless Gesture Interface) กลายจากงานวิจัยเป็นเครื่องมือการผลิต บทความนี้เป็นคู่มือ 6 ขั้นตอนสำหรับวิศวกรที่อยากนำไปใช้จริงโดยไม่เสี่ยงความปลอดภัย Gesture Control ไร้สัมผัส — จากกล้อง 3D ถึงคำสั่ง PLC ภายใต้เพดาน Latency ตาม ISO 13849 (ภาพ: Honey Corporation) เลือกเทคโนโลยีให้ตรงงานก่อน งานวิจัยด้าน Human-Robot Interaction ชี้ว่าไม่มีเทคโนโลยีใดชนะทุกงาน — ถุงมืออัจฉริยะให้ความแม่นยำสูงแต่สวมใส่ไม่สบายและต้อง Calibration ทุกครั้ง ขณะที่ระบบ Vision ให้อิสระในการเคลื่อนไหวแต่อ่อนไหวต่อแสงและการบัง สรุปเปรียบเทียบสั้นๆ ก่อนลงรายละเอียด แนวทางจุดแข็งข้อจำกัดเหมาะกับ Vision 3D (RGB-D / ToF)ไม่ต้องสวมอะไร รองรับผู้ใช้หลายคนอ่อนไหวต่อแสง/การบัง ต้องมีมุมมองเห็นมือสถานีงานประจำ โซนสุขอนามัย ถุงมือ/อุปกรณ์สวม IMUแม่นยำสูง ไม่กระทบแสงต้องสวม-ปรับเทียบ เพิ่มภาระบำรุงรักษางานสอนทางหุ่นยนต์ Hand Guiding EMG Armbandอ่านเจตนาจากกล้ามเนื้อ ใช้ได้แม้มือถือของสัญญาณแปรผันตามบุคคล ต้องเทรนรายคนงานวิจัย/งานเฉพาะทาง 6 ขั้นตอนสู่การใช้งานจริง จำกัดคำสั่งให้น้อยแต่ชัด — เริ่มจาก 5-8 ท่าทาง (Start, Stop, Jog +/-, Acknowledge, Emergency) งานวิจัยที่ใช้ Deep Learning รูปแบบ Skeleton ทำได้ถึง 85.5% บนชุดข้อมูลมาตรฐาน แต่ในโรงงานจริง "น้อยแต่เชื่อถือได้" ชนะ "เยอะแต่กำกวม" เสมอ ออกแบบ Gesture Vocabulary ที่กันคำสั่งพลาด — ท่าทางธรรมชาติในการทำงาน (ชี้นับของ โบกเรียกเพื่อน) ต้องไม่ตรงกับคำสั่งควบคุมเครื่อง และทุกคำสั่งอันตรายใช้การยืนยัน 2 ขั้นตอน วาง Latency Budget ตั้งแต่วันแรก — คำสั่ง Stop ฉุกเฉินต้องถึง PLC เร็วกว่า 100 ms ตามข้อกำหนดของ ISO 13849-1 ระดับ PLd ใส่ AI ไว้ที่ Edge…
Read More
Case Study: Near-Miss เดือนละ 18 ครั้งเหลือ 7 — ศูนย์กระจายสินค้า 42,000 ตร.ม. สร้างโซนเตือนภัยคน×Forklift ด้วย UWB 480 แท็ก

Case Study: Near-Miss เดือนละ 18 ครั้งเหลือ 7 — ศูนย์กระจายสินค้า 42,000 ตร.ม. สร้างโซนเตือนภัยคน×Forklift ด้วย UWB 480 แท็ก

Article
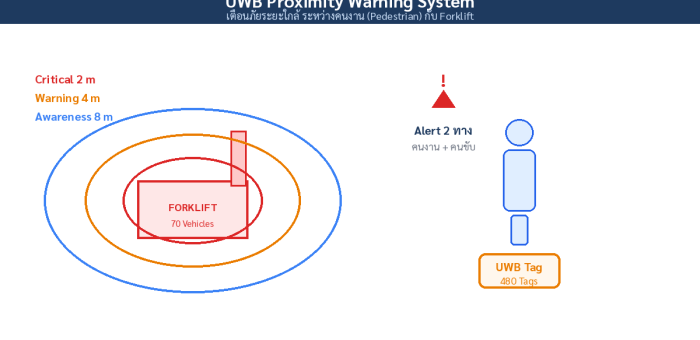
ในคลังสินค้าและโรงงานที่มี Forklift วิ่งปะปนกับคนเดินเท้า คำถามที่แท้จริงไม่ใช่ "จะฝึกอบรมให้ระวังยังไง" แต่คือ "จะทำให้ระยะห่างระหว่างคนกับยานพาหนะเป็นสิ่งที่วัดได้และบังคับได้ยังไง" บทความนี้เล่า Case Study จริงจากศูนย์กระจายสินค้าแห่งหนึ่งในโปแลนด์ ขนาด 42,000 ตารางเมตร เดินระบบ 24/7 หลายกะ ที่เปลี่ยนสถิติความปลอดภัยทั้งหมดด้วยเทคโนโลยี UWB Proximity Warning ปัญหา: สถิติที่โรงงานทุกแห่งควรรู้ก่อนออกแบบทางเดิน ตัวเลขจากสหรัฐอเมริกา (OSHA และ BLS) น่าตกใจกว่าที่คนส่วนใหญ่คิด — อุบัติเหตุ Forklift คร่าชีวิตคนงานราว 67-85 รายต่อปี บาดเจ็บสาหัสราว 34,900 รายต่อปี และที่สำคัญคือ 36% ของการเสียชีวิตที่เกี่ยวกับ Forklift เป็นคนเดินเท้า ทั้งที่เขาไม่ได้ขับยานเลย สถิติอีกตัวที่ผู้บริหารคลังสินค้ามักไม่เคยได้ยิน: ประมาณ 11% ของ Forklift ทั้งหมดจะเจออุบัติเหตุอย่างน้อยหนึ่งครั้งในทุกปี — ถ้าคลังมียาน 10 คัน โอกาสมีเหตุในปีนั้นเป็นเรื่องใกล้ตัวมาก ศูนย์กระจายสินค้าในเคสนี้เจอปัญหาคลาสสิก: ทางเดินที่ทาสีไว้ก็มี กระจกเหลี่ยมก็ติด แต่ยอดฤดูกาลที่พนักงานชั่วคราวเพิ่มขึ้นและ Layout เปลี่ยนตลอด ทำให้ "จุดอับตา" เคลื่อนที่ไปด้วย รายงาน Near-miss 18 ครั้ง/เดือน คือเพียงส่วนที่มีคนรายงานเท่านั้น ระบบ UWB Proximity Warning — โซนเตือนภัย 3 ระดับรอบ Forklift แจ้งเตือนทั้งคนขับและคนเดินเท้า (ภาพ: Honey Corporation) ทางออก: UWB ที่วัดระยะ 10 ครั้งต่อวินาที ทะลุมุมอับตา เทคโนโลยี Ultra-Wideband (UWB) ต่างจากกล้อง AI ตรงที่มันไม่ต้องการแสงหรือมุมมองเห็นอุปกรณ์ — คลื่นวิทยุความกว้างย่าน 500 MHz+ เจาะทะลุชั้นวางและผนังกั้นได้บางส่วน ระบบที่ติดตั้งใช้หลักการ Two-way Ranging ระหว่าง Tag คนงาน 480 ตัว, Anchor บนเพดาน 44 จุด และ โมดูลบนยานพาหนะ 70 คัน โดยวัดระยะทุก 100 มิลลิวินาที (10 ครั้ง/วินาที) แล้วแบ่งโซนเตือนภัย 3 ระดับ โครงสร้างระบบ UWB Proximity Warning — Anchor, Tag คนงาน,…
Read More
Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Article
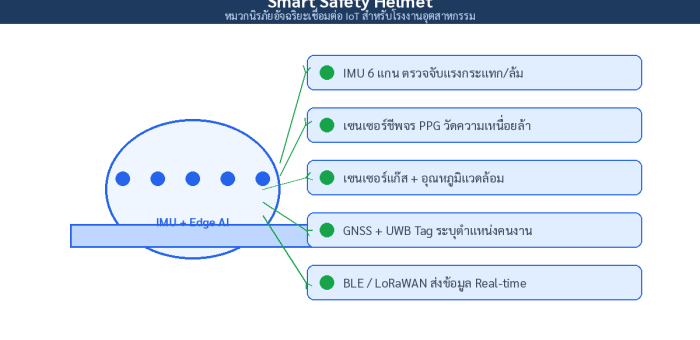
หมวกนิรภัย (Hard Hat) เป็นอุปกรณ์ PPE ที่อยู่กับอุตสาหกรรมก่อสร้างและการผลิตมากว่าร้อยปี แต่ตลอดเวลานั้นมันทำหน้าที่ได้แค่อย่างเดียว — "รับแรงกระแทกแทนศีรษะ" ถ้าแรงกระแทกนั้นรุนแรงเกินไป หรือคนงานล้มฟุบในมุมอับตาของโรงงาน ไม่มีใครรู้จนกว่าเหตุการณ์จะจบไปแล้ว Smart Safety Helmet เปลี่ยนสมการนี้ด้วยการเพิ่มเซนเซอร์ การประมวลผล และการเชื่อมต่อ เข้าไปใน PPE ชิ้นที่คนงานใส่ทุกวันอยู่แล้ว งานวิจัยบอกอะไรเราบ้าง Scoping Review ตีพิมพ์ในวารสาร JMIR mHealth and uHealth (ปี 2022) รวบรวมงานวิจัยเรื่อง Smart Helmet ถึง 1,268 ชิ้น จากช่วงปี 2010-2021 และสรุปฟังก์ชันหลัก 6 กลุ่มที่ปรากฏซ้ำมากที่สุด ได้แก่ การตรวจจับการหกล้ม (Fall Detection), การเฝ้าระวังสุขภาพ, การป้องกันอุบัติเหตุ, การตรวจแอลกอฮอล์ก่อนเข้างาน, การรายงานตำแหน่ง และปุ่มขอความช่วยเหลือ (Distress Alert) — น่าสนใจว่าเซนเซอร์ตัวเดียวที่โผล่ในงานวิจัยเกือบทุกชิ้นคือ IMU (Inertial Measurement Unit) เพราะให้ข้อมูลทั้งความเร่งและท่าทางในตัวเดียว Smart Safety Helmet — หมวกนิรภัยที่รวมเซนเซอร์ IMU, PPG, แก๊ส และการเชื่อมต่อไร้สายไว้ในชิ้นเดียว (ภาพ: Honey Corporation) กายวิภาคของ Smart Helmet ยุคปัจจุบัน แยกชั้นข้อมูลออกมาดูแล้ว Smart Helmet คือระบบ IIoT ขนาดจิ๋วที่สวมใส่ได้ โครงสร้างของมันมีดังนี้ สถาปัตยกรรมระบบ Smart Helmet จากเซนเซอร์บนหมวกถึงแดชบอร์ดความปลอดภัยของโรงงาน (ภาพ: Honey Corporation) เซนเซอร์/ส่วนประกอบหน้าที่ข้อควรระวังในการใช้งานจริง IMU 6 แกนตรวจจับแรงกระแทก (ค่า g), การหกล้ม, ท่าทางศีรษะต้องปรับ Threshold ตามลักษณะงาน งานขนถ่ายของหนักจะเกิด False Positive สูง PPG (เซนเซอร์แสง)วัดอัตราการเต้นหัวใจ เพื่อประเมินความเหนื่อยล้าความแม่นยำลดลงเมื่อเหงื่อมากหรือสวมผ้าคลุมศีรษะ EEG (บางรุ่นวิจัย)อ่านคลื่นสมองเพื่อตรวจการสลัดสติ/ง่วงซึมสัญญาณรบกวนสูง ยังอยู่ในระดับงานวิจัยเป็นหลัก เซนเซอร์แก๊ส/อุณหภูมิตรวจแก๊สรั่วไหลและความร้อนแวดล้อมระดับบ่าขึ้นไปต้อง Calibration ตามรอบ และเลือกชนิดเซนเซอร์ให้ตรงแก๊สเป้าหมาย GNSS + UWB Tagระบุตำแหน่งคนงาน กลางแจ้งใช้ GNSS ในอาคารใช้ UWB ความแม่นยำระดับ 30-50 ซม.เป็นข้อมูลส่วนบุคคล ต้องกำหนดนโยบายการเก็บให้ชัดตาม PDPA วิทยุ BLE/LoRaWANส่ง Alert…
Read More
Case Study: อะไหล่ 80,000 ชิ้นในไฟล์ CAD — เมื่อการรถไฟยุโรปเลิกตุนของในโกดัง แล้วพิมพ์เมื่อต้องใช้

Case Study: อะไหล่ 80,000 ชิ้นในไฟล์ CAD — เมื่อการรถไฟยุโรปเลิกตุนของในโกดัง แล้วพิมพ์เมื่อต้องใช้

Article
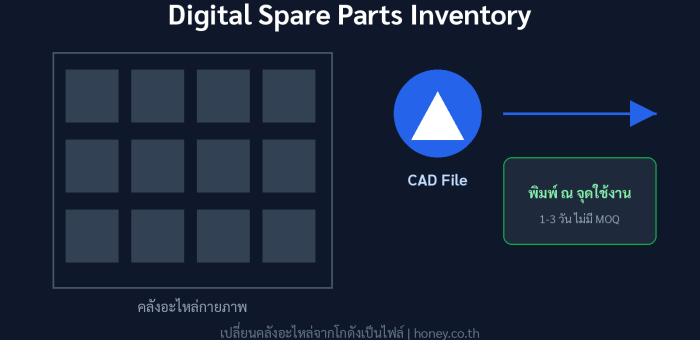
คำถามคลาสสิกของหัวหน้าฝ่ายซ่อมบำรุงทุกโรงงาน: "อะไหล่ตัวนี้พังปีละ 2 ครั้ง แต่ต้องสั่งขั้นต่ำ 100 ชิ้น เก็บไว้ที่ไหน" คำถามนี้ไม่ได้มีเฉพาะในไทย การรถไฟแห่งชาติของเนเธอร์แลนด์เองก็เคยเผชิญปัญหาเดียวกันจนต้องตั้งทีมบริหารความล้าสมัยของอะไหล่ (Obsolescence Management) ขึ้นมาโดยเฉพาะ บทความนี้เล่า case study จากงานจริงของอุตสาหกรรมการรถไฟยุโรปที่เปลี่ยนคลังอะไหล่กายภาพให้กลายเป็นไฟล์ CAD ปัญหา (Problem): โกดังที่กินเงินทุนทั้งที่ของไม่ขาย อะไหล่ยานพาหนะและเครื่องจักรอุตสาหกรรมมีลักษณะร่วมกันคือ "demand ช้าแต่ดุ" — บางชิ้นเว้นระยะเป็นปีกว่าจะมีคำสั่งซ่อม แต่เมื่อพัดต้องได้ทันที ผู้ผลิตต้นทางจึงตั้ง MOQ (Minimum Order Quantity) สูงเพื่อกลบต้นทุนตั้งเบ้า ฝั่งผู้ซื้อก็ต้องกองสต๊อกจำนวนมากไว้ในโกดัง ทำให้เงินทุนจม ของบางส่วนไม่ได้ใช้ตลอดอายุ และเมื่อเครื่องจักรรุ่นนั้นปลดระวาง อะไหล่ทั้งล็อตก็กลายเป็นเศษโลหะทันที ที่เจ็บที่สุดคือปลอกป้องกันชิ้นเล็กมูลค่าต่ำมาก ที่เมื่อพัดไป ทำให้ชิ้นส่วนอิเล็กทรอนิกส์ที่มีมูลค่าสูงกว่าหลายเท่าต้องแวดล้อมด้วยสภาพแวดล้อมที่ไม่เหมาะสมจนเสียตามไปด้วย ทางออก (Solution): เก็บอะไหล่เป็นไฟล์ ไม่ใช่เป็นลัง โครงการ Digital Warehouse ของผู้ให้บริการโลจิสติกส์ระดับโลกและคู่ค้าในอุตสาหกรรมรถไฟยุโรปเปลี่ยนโมเดลทั้งหมด แทนที่จะเก็บของจริง ระบบจะเก็บ "Virtual Inventory" คือคลังไฟล์ CAD ที่ผ่านการรับรองวัสดุและกระบวนการผลิตไว้แล้ว เมื่อมีคำสั่งซ่อม ไฟล์จะถูกส่งไปยังจุดผลิตกระจายที่ใกล้ลูกค้าที่สุด พิมพ์สามมิติด้วยวัสดุที่ qualify แล้ว ตามด้วยงาน Post-process ในโรงฝึก ก่อนส่งมอบภายใน 1-3 วัน เปรียบเทียบขั้นตอนจัดหาอะไหล่แบบเดิมที่ติด MOQ และรอนาน กับแบบ Digital Inventory ที่พิมพ์เมื่อต้องใช้ (ที่มา: Honey Corporation) ปัจจัยที่ทำให้โมเดลนี้เดินได้จริงมี 3 อย่าง คือ (1) กระบวนการ Reverse Engineering ที่แปลงชิ้นส่วนกายภาพกลับเป็นไฟล์ CAD ที่มี Tolerance ชัดเจน (2) การรับรองวัสดุและกระบวนการตามมาตรฐานอุตสาหกรรมยานพาหนะ และ (3) เครือข่ายจุดผลิตกระจายที่ผ่าน Audit แล้ว ทั้งสามอย่างนี้ต้องทำเป็นระบบ ไม่ใช่แค่ซื้อเครื่องพิมพ์วางไว้ที่โกดัง ผลลัพธ์ (Results): ตัวเลขจากงานจริง 7 ปี ตัวเลขสะสมจากโครงการอะไหล่ดิจิทัลในอุตสาหกรรมการรถไฟยุโรป: พิมพ์ไปแล้วกว่า 80,000 ชิ้น เก็บ Virtual Inventory กว่า 2,100 รายการ และตั้งเป้า Digitalize อะไหล่ 10% ภายในปี 2030 (ที่มา: ข้อมูลเปิดเผยต่อสาธารณะ) ตัวเลขที่เผยแพร่ต่อสาธารณะจากโครงการประเภทนี้น่าสนใจมากกว่าที่คนส่วนใหญ่คิด: การรถไฟแห่งชาติของเยอรมนีพิมพ์อะไหล่และ Manufacturing Aid สะสมไปแล้วกว่า 80,000 ชิ้นในเวลา 7…
Read More
บทวิเคราะห์: 1.9 ล้านตำแหน่งที่ไม่มีคนสมัคร — เมื่อ XR Reskilling กลายเป็นกลยุทธ์การผลิต ไม่ใช่งานของ HR

บทวิเคราะห์: 1.9 ล้านตำแหน่งที่ไม่มีคนสมัคร — เมื่อ XR Reskilling กลายเป็นกลยุทธ์การผลิต ไม่ใช่งานของ HR

Article
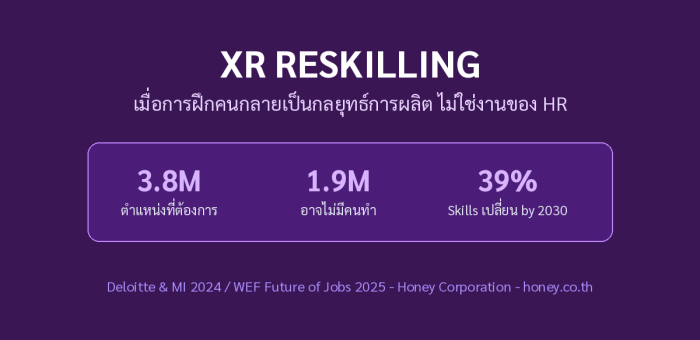
ตัวเลขที่ผู้บริหารโรงงานควรอ่านสักครั้ง: งานวิจัยล่าสุดของ Deloitte ร่วมกับ The Manufacturing Institute (ปี 2024) ประมาณการว่าอุตสาหกรรมการผลิตสหรัฐฯ ต้องการแรงงานใหม่ถึง 3.8 ล้านตำแหน่ง ระหว่างปี 2024-2033 และราวครึ่งหนึ่ง — 1.9 ล้านตำแหน่ง — อาจไม่มีคนสมัคร เลย หากปัญหา Skills Gap และ Applicant Gap ยังไม่ถูกแก้ ช่องว่างแรงงานภาคการผลิตสหรัฐฯ ปี 2024-2033 จาก Deloitte & The Manufacturing Institute 2024 เชื่อมกับตัวเลข 39% ของ Core Skills ที่จะเปลี่ยนภายในปี 2030 จาก WEF ประเด็นสำคัญคืองานวิจัยชิ้นนี้ชี้ว่าปัญหาไม่ได้มีแค่ 'ทักษะไม่ตรง' แต่มี ช่องว่างของจำนวนผู้สมัครเองด้วย (Applicant Gap) — คือไม่มีคนเข้ามาสมัครให้เรียนรู้ทักษะตั้งแต่แรก สาเหตุหลัก: ทักษะที่ต้องการเปลี่ยนเร็วเพราะเทคโนโลยีใหม่ และช่างเทคนิคอาวุโสกำลังเกษียณพร้อมกันเป็นระลอก เกณฑ์นี้ไม่ได้จำกัดอยู่ที่อเมริกา — โรงงานไทยที่กำลังเดินหน้าสู่ Smart Factory เจอแรงกดดันแบบเดียวกัน ในสังคมที่เข้าสู่สังคมสูงวัยเร็วที่สุดในภูมิภาค ขณะที่ WEF Future of Jobs Report 2025 (สำรวจนายจ้างกว่า 1,000 แห่งใน 55 ประเทศ) คาดการณ์ว่า 39% ของ Core Skills จะเปลี่ยนไปภายในปี 2030 ข้อสรุปจึงชัดเจน: การ Reskilling ไม่ใช่โครงการพิเศษปีละครั้ง แต่คือความสามารถหลักของโรงงาน เฉกเช่นเดียวกับความสามารถในการผลิต ทำไมเครื่องมือฝึกอบรมแบบเดิมตามไม่ทัน มิติห้องเรียนสดE-LearningXR (AR/VR/MR)เวลาถึงความชำนาญช้า (ต้องรอตาราง ผู้สอน)ปานกลาง แต่ถ่ายทอดทักษะมือไม่ได้เร็ว — ฝึกมือได้ซ้ำๆ ไม่จำกัดรอบสถานการณ์อันตรายจำลองได้จำกัด มีความเสี่ยงดูวิดีโอเท่านั้นฝึกได้โดยไม่เสี่ยงตัวจริงการส่งต่อความรู้ช่างอาวุโสขึ้นกับตัวบุคคล เก็บไว้ไม่ได้บันทึกเป็นคลิปได้ แต่ไม่มี Interactiveแปลงเป็นสถานการณ์ฝึกที่ใช้ซ้ำได้ทุกรุ่นการวัดผลสอบข้อเขียน ประเมินกลางๆCompletion Rate เท่านั้นทุก Action เป็นข้อมูล (xAPI) วัดได้จริง เศรษฐศาสตร์ของ XR Reskilling — เลิกคิดว่าแพง จุดคุ้มทุน VR Training จากโมเดลต้นทุนของ PwC: 375 คนเทียบห้องเรียนสด, 1,950 คนเทียบ E-Learning และถูกกว่า 52% ที่ 3,000…
Read More
Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Article
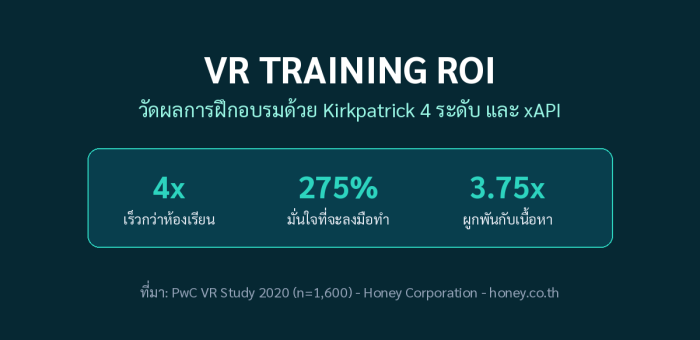
คำถามที่เจอบ่อยที่สุดเมื่อเสนอโครงการ VR Training ในโรงงานคือ 'แพงแบบนี้ คุ้มไหม' คำตอบที่ดีที่สุดไม่ใช่ความเห็น แต่คือวิธีวัด บทความนี้เล่าผลงานวิจัยองค์กรที่ใหญ่ที่สุดชิ้นหนึ่งของโลก แล้วแปลงเป็นกรอบวัดผลที่ทีมฝึกอบรมโรงงานทำตามได้เอง Case Study: การทดลองของ PwC ปี 2019-2020 ระหว่างเดือนกุมภาพันธ์ 2019 ถึงมกราคม 2020 ซีเนียร์แมเนเจอร์จำนวน 1,600 คน จาก 12 ไซต์ ถูกสุ่มเข้าอบรมหลักสูตรเดียวกัน (Soft Skills) ผ่าน 3 ช่องทาง: ห้องเรียนสด, E-Learning และ VR ผลลัพธ์ด้านความเร็วชัดเจนมาก เวลาเรียนจบหลักสูตรเดียวกัน: VR 29 นาที เทียบกับ E-Learning 45 นาที และห้องเรียนสด 120 นาที (ที่มา: PwC VR Soft Skills Training Efficacy Study 2020) ตัวชี้วัดผลของกลุ่ม VRเทียบกับเวลาเรียนจบเร็วขึ้น 4 เท่าห้องเรียนสด (120 นาที เหลือ 29 นาที)ความมั่นใจที่จะลงมือทำสูงขึ้น 275%ดีกว่าห้องเรียน 40% และ E-Learn 35%ความผูกพันกับเนื้อหาสูงกว่า 3.75 เท่าห้องเรียนสด (สูงกว่า E-Learn 2.3 เท่า)ความโฟกัสระหว่างเรียนมากกว่า 4 เท่าE-Learningจุดคุ้มทุน375 คน / 1,950 คนเทียบห้องเรียนสด / E-Learning ข้อค้นพบที่มักถูกมองข้าม: แม้จะบวกเวลา Setup แว่นครั้งแรกเฉลี่ย 10 นาทีเข้าไป VR ยังเร็วกว่าห้องเรียนสด 3 เท่า — และที่จำนวนผู้เรียน 3,000 คน ต้นทุนรวมของ VR ต่ำกว่าห้องเรียนสด 52% แต่โรงงานต้องวัดผลของตัวเอง — ด้วย Kirkpatrick 4 ระดับ + xAPI ตัวเลขของงานวิจัยเป็นแค่จุดตั้งต้น สิ่งที่ผู้บริหารโรงงานอยากเห็นคือผลเป็น KPI ของไลน์ผลิตตัวเอง กรอบที่ใช้ได้จริงคือโมเดล Kirkpatrick 4 ระดับ ผูกกับมาตรฐานข้อมูล xAPI ที่บันทึกพฤติกรรมผู้เรียนเป็น Statement โดยอัตโนมัติ Kirkpatrick 4 ระดับ ผูกกับ Event ของ…
Read More
Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Article
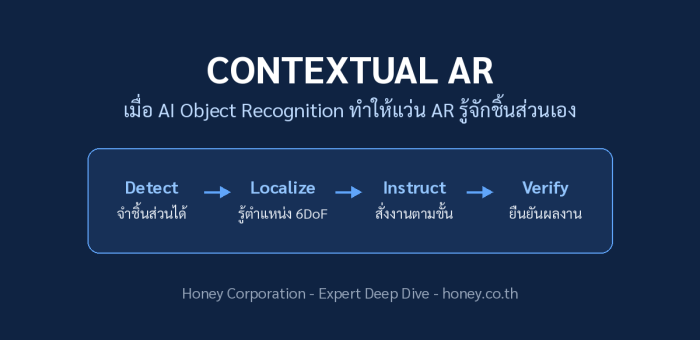
ระบบ AR Work Instructions รุ่นแรกๆ ทำงานได้ดีในห้อง Demo แต่มักล้มเหลวเมื่อลงสนามจริง สาเหตุหลักคือมัน ไม่รู้ว่ากำลังมองอะไร — ระบบต้องพึ่ง marker ที่ติดไว้ล่วงหน้า หรือแผนที่ 3 มิติที่ต้องสแกนไว้ก่อน พอเปลี่ยนไลน์ผลิต ย้ายเครื่องจักร หรือเปลี่ยนรุ่นชิ้นส่วน ทุกอย่างก็พังทันที Contextual AR คือรุ่นถัดไปของเทคโนโลยีนี้: แว่น Smart Glasses อุตสาหกรรมที่ฝังโมเดล AI Object Recognition บนชิป Edge NPU จะ จำชิ้นส่วนได้เอง เพียงชี้กล้องไปที่เครื่องจักร ระบบจะรู้ว่านี่คือปั๊มรุ่นไหน วาล์วตัวไหน แล้วดึงคำสั่งงานที่ถูกต้องจากระบบหลังบ้านมาฉายทับไว้บนจอทันที — โดยไม่ต้องติด marker แม้แต่ชิ้นเดียว หัวใจของระบบ: Pipeline 6 ขั้นตอนที่ต้องจบในเสี้ยววินาที ทุกอย่างเกิดขึ้นบนอุปกรณ์ ไม่ผ่านคลาวด์ เพราะเวลาไป-กลับของเน็ตเพียง 50-100 ms ก็ทำให้ภาพ Overlay 'ลอยหลุด' จากวัตถุจริงเวลาคนงานหันหัวเร็วๆ แล้ว Pipeline ของ Contextual AR ตั้งแต่กล้องจับภาพ 30 fps จนถึงการส่งผลไป CMMS ทุกขั้นต้องจบรวมกันภายใน Motion-to-Photon Latency ต่ำกว่า 20 ms ตัวเลขที่วิศวกรต้องจำคือ Motion-to-Photon Latency ต้องต่ำกว่า 20 ms — คือช่วงเวลาตั้งแต่หัวขยับจนภาพ Overlay เคลื่อนตาม ถ้าเกินกว่านี้สมองจะรู้สึกว่าภาพ 'เหลื่อม' จนใช้งานจริงไม่ได้ แปลว่า AI Inference ต้องกินเวลาไม่เกิน 15 ms เท่านั้น ซึ่งเป็นเหตุผลที่โมเดลตรวจจับวัตถุต้องผ่านการ Quantize เป็น INT8 และรันบน NPU ของอุปกรณ์เสมอ ขั้นตอนLatency BudgetหมายเหตุทางเทคนิคCamera Capture~5-10 msกล้องปล่อยเฟรม 30 fps ขึ้นไปPreprocess~2-3 msResize + Normalize บน GPU ของอุปกรณ์AI Inferenceต่ำกว่า 15 msโมเดล Quantized INT8 บน Edge NPUPose Estimation (6DoF)~2-5 msแปลง Bounding Box เป็นพิกัด 3 มิติRender Overlay~3-5…
Read More
How-to: เติมจารบีแบบ Precision ด้วย Ultrasound — 6 ขั้นตอนจาก Baseline dB สู่การเลิก Over-grease ตามปฏิทิน

How-to: เติมจารบีแบบ Precision ด้วย Ultrasound — 6 ขั้นตอนจาก Baseline dB สู่การเลิก Over-grease ตามปฏิทิน

Article
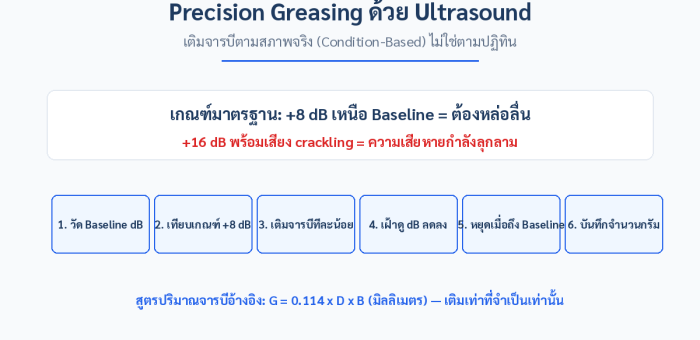
แบริ่งพังก่อนวัยส่วนใหญ่ไม่ได้พังเพราะ "ขาดจารบี" แต่พังเพราะ ถูกเติมจารบีเกินจำเป็น ตามรอบปฏิทินที่ตั้งไว้นานแล้วโดยไม่เคยถามว่าแบริ่งตัวนั้น "ต้องการจริงหรือไม่" บทความนี้คือคู่มือลงมือจริง 6 ขั้นตอน สำหรับเปลี่ยนจาก Calendar-based ไปสู่ Condition-Based Lubrication ด้วยเทคโนโลยี Ultrasound หลักการ: จารบีจำนวนเท่าไรคือ "พอดี" สัญญาณ Ultrasound ของแบริ่งคือเสียงแรงเสียดทานในย่านความถี่สูงที่หูมนุษย์ได้ยินไม่ได้ เมื่อฟิล์มจารบีบางลง ค่า dB จะค่อย ๆ ไต่ขึ้น เกณฑ์ที่ใช้กันเป็นมาตรฐานสากลคือ +8 dB เหนือ Baseline = แบริ่งต้องการการหล่อลื่น และถ้าค่าขึ้นถึง +16 dB เหนือค่าเดิม พร้อมเสียง Crackling นั่นไม่ใช่เรื่องจารบีอีกต่อไป แต่คือความเสียหายที่กำลังลุกลาม — เติมจารบีเพิ่มก็ไม่ช่วย สำหรับปริมาณอ้างอิงเบื้องต้น ใช้สูตรมาตรฐานอุตสาหกรรม G = 0.114 × D × B เมื่อ D คือเส้นผ่านศูนย์กลางรูแบริ่ง และ B คือความกว้างแบริ่ง (หน่วยมิลลิเมตร ผลลัพธ์เป็นกรัม) — แต่จำนวนนี้เป็นแค่ "เพดาน" ไม่ใช่เป้าหมาย เพราะหัวใจของวิธีนี้คือเติมทีละน้อยแล้วให้ตัวเลข dB เป็นคนบอกว่าพอหรือยัง 6 ขั้นตอนลงมือทำ สร้าง Baseline ทุกจุด — วัดค่า dB ของแบริ่งทุกตัวขณะเครื่องปกติ พร้อมบันทึกข้อมูลประกอบ (RPM, อุณหภูมิ, ชนิดจารบี) ไว้เป็นมาตรฐานเปรียบเทียบ ตั้ง Route เก็บค่าสม่ำเสมอ — อย่างน้อยเดือนละครั้งด้วยเครื่องมือ Ultrasound แบบถือได้ หรือติด Sensor ถาวรสำหรับจุดวิกฤต แล้วเทียบกับ Baseline ทุกครั้ง คัดแบริ่งที่เกินเกณฑ์ +8 dB — เฉพาะรายที่เกินเท่านั้นที่เข้าขั้นตอนเติมจารบี ที่เหลือไม่แตะต้อง นี่คือจุดที่ตัด Over-grease ได้ตั้งแต่ต้นทาง คำนวณปริมาณและเติมทีละน้อย — เริ่มจาก 1 ใน 3 ของปริมาณตามสูตร G = 0.114 × D × B พร้อมฟังเสียงและเฝ้าค่า dB แบบเรียลไทม์ อ่านทิศทาง dB ให้เป็น — dB ลดลง = ทิศทางถูก…
Read More
Ferrography คือการตรวจ MRI ของเครื่องจักร — อ่านอนุภาคสึกหรอ 6 ประเภทตาม ASTM D7690 ก่อนแบริ่งจะพัง

Ferrography คือการตรวจ MRI ของเครื่องจักร — อ่านอนุภาคสึกหรอ 6 ประเภทตาม ASTM D7690 ก่อนแบริ่งจะพัง

Article
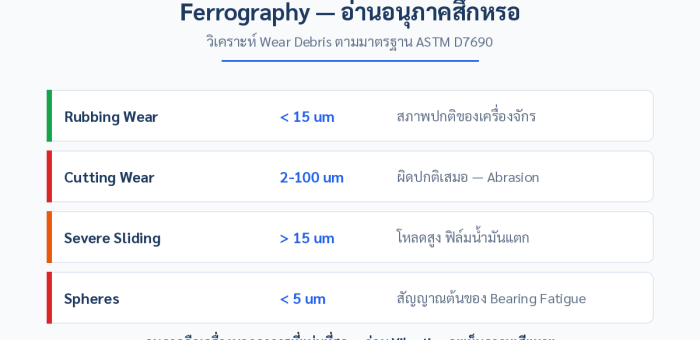
เมื่อแบริ่งหรือเฟืองทดเริ่มมีความเสียหายบนผิวสัมผัส สิ่งแรกที่ "หลุดออกมา" ไม่ใช่สัญญาณ vibration แต่เป็น อนุภาคโลหะขนาดไมโครน ที่ปนออกมากับน้ำมันหล่อลื่น Ferrography คือศาสตร์ของการเก็บอนุภาคเหล่านี้ด้วยสนามแม่เหล็ก แยกตามขนาด แล้วอ่านใต้กล้องจุลทรรศน์เพื่อบอกว่าเครื่องจักรกำลังสึกหรอ "ด้วยกลไกใด" และ "รุนแรงแค่ไหน" — ก่อนที่วิธีอื่นจะมองเห็น Ferrography ทำงานอย่างไร — สองระดับของการวิเคราะห์ Direct Reading (DR) Ferrography คือการวัดเชิงปริมาณเร็ว ๆ: ตัวอย่างน้ำมันไหลผ่านสนามแม่เหล็กความเข้มสูง อนุภาค Ferromagnetic ขนาดตั้งแต่ราว 0.1 ไมครอนขึ้นไปจะถูกดึงแยกออกมาได้เกือบสมบูรณ์ ผลลัพธ์คือค่า WPC (Wear Particle Concentration) และ WSI (Wear Severity Index) ที่ใช้เฝ้าแนวโน้ม (Trend) ได้ทุกสัปดาห์ Analytical Ferrography คือขั้นถัดมาเมื่อค่า trend เริ่มผิดปกติ: อนุภาคถูกฝากลงบนแผ่นกระจก (Ferrogram) เรียงตามขนาดด้วยแรงแม่เหล็ก แล้วส่องด้วยกล้องจุลทรรศน์แบบส่องผ่านและสะท้อนพร้อมกัน รวมถึงเผาความร้อน (Heat Treatment) เพื่อแยกชนิดเหล็กกล้า vs เหล็กหล่อ — กระบวนการทั้งหมดอ้างอิงมาตรฐาน ASTM D7690 และบุคลากรควรได้รับการรับรองตาม ISO 18436-4 (Condition Monitoring — Lubricant Analysis) ภาพที่ 1: อนุภาค 6 ประเภทหลักตาม ASTM D7690 — ขนาดและรูปร่างบอกกลไกการสึกหรอโดยตรง (ที่มา: เรียบเรียงจากมาตรฐาน ASTM D7690) อ่านอนุภาคให้เป็น — 6 ประเภทที่ต้องจำ ประเภท ขนาดเชิงอ้างอิง ความหมาย สถานะ Rubbing / Sliding< 15 ไมครอนPlatelet เรียบผิวเนียน เกิดจากการสัมผัสปกติปกติ Cutting Wearยาวได้ถึง ~100 ไมครอนเศษรูปเกลียวคล้ายเศษกลึง — มีวัตถุแข็งบุกรุกหรือ Misalignmentผิดปกติเสมอ Severe Sliding> 15 ไมครอนมีรอยขีดข่วนขนาน — โหลด/ความเร็วสูงจนฟิล์มน้ำมันแตกบางส่วนผิดปกติเสมอ Spheres< 5 ไมครอนเกิดในรอยแตกใต้ผิวแบริ่ง — สัญญาณล่วงหน้าของ Rolling Fatigueต้องเฝ้าระวัง Laminar> 50 ไมครอนMicro-spalling ที่ถูกกลิ้งแบนราบใน Rolling Contactเฝ้าระวังใกล้ชิด Non-metallic—สนิม ฝุ่น ใยพืช…
Read More
How-to: สร้าง Asset-Level Digital Twin ของเครื่องจักรเดี่ยวใน 6 ขั้นตอน — จาก P&ID สู่โมเดลที่ทำนายได้

How-to: สร้าง Asset-Level Digital Twin ของเครื่องจักรเดี่ยวใน 6 ขั้นตอน — จาก P&ID สู่โมเดลที่ทำนายได้

Article
หลายโรงงานอยากมี Digital Twin แต่เริ่มไม่ถูก — พยายามจำลอง "ทั้งโรงงาน" ตั้งแต่วันแรก แล้วโครงการก็จบก่อนเริ่ม ความจริงคือ Digital Twin ที่สร้างคุณค่าได้จริงส่วนใหญ่เริ่มจากหน่วยที่เล็กที่สุดที่มีความหมายทางธุรกิจ: เครื่องจักรเดี่ยว (Asset-Level Digital Twin) — ปั๊มไฮโดรลิก คอมเพรสเซอร์ ตู้อบ หรือหุ่นยนต์เชื่อม ที่เมื่อหยุดแล้วสายการผลิตหยุดตาม บทความนี้คือคู่มือทีละขั้นตอนสำหรับวิศวกรและผู้จัดการโรงงาน ที่จะพาคุณสร้าง asset twin ตัวแรกให้สำเร็จภายใน 3-6 เดือน โดยไม่ต้องซื้ออะไรเกินจำเป็น ขั้นที่ 1: เลือก Asset ที่ "เจ็บที่สุด" — ไม่ใช่ที่ทันสมัยที่สุด เกณฑ์การเลือกควรใช้ criticality ไม่ใช่ความใหม่ของเครื่องจักร ใช้ผล FMEA (Failure Mode and Effects Analysis) หรือประวัติการเสียจริง 12 เดือนหลังสุด ถาม 3 คำถาม: (1) เครื่องนี้หยุดแล้วกระทบการผลิตมากแค่ไหน (2) อะไหล่หายากแค่ไหน (3) มี sensor ติดอยู่แล้วกี่จุด — เครื่องที่คะแนนสูงสุดคือตัวเริ่มที่ถูกต้อง ขั้นที่ 2: เก็บ "ข้อมูลฐาน" ให้ครบก่อนเขียนโค้ดแม้บรรทัดเดียว Asset twin ที่ดีต้องการข้อมูล 4 ชั้น ซึ่งมักกระจายอยู่ในหลายแผนก: ชั้นข้อมูล ตัวอย่าง แหล่งที่มา Geometryแบบ 3D CAD, P&ID, ผังการเดินสายแผนกวิศวกรรม, ผู้ผลิตเครื่อง Behaviorสมการ dynamics, กราฟประสิทธิภาพ, ค่าคงที่ตัวเครื่องDatasheet, คู่มือเครื่อง, ผลทดสอบ acceptance Telemetryค่า vibration, อุณหภูมิ, กระแสมอเตอร์, แรงดันPLC/SCADA ผ่าน OPC UA หรือ MQTT Knowledgeประวัติซ่อม, บันทึกช่าง, คู่มือ PMCMMS, logbook หน้างาน ภาพที่ 1: Asset-Level Digital Twin ประกอบด้วยข้อมูล 4 ชั้น — Geometry, Behavior, Telemetry และ Knowledge (ที่มา: Honey Corporation) ขั้นที่ 3: เชื่อมข้อมูลจริงเข้าโมเดล — อย่าคัดลอกมาเก็บใน…
Read More