Variable Frequency Drive (VFD): เทคโนโลยี Power Electronics ที่ประหยัดพลังงานโรงงาน 20-50%

Variable Frequency Drive (VFD): เทคโนโลยี Power Electronics ที่ประหยัดพลังงานโรงงาน 20-50%

Article
Variable Frequency Drive (VFD): เทคโนโลยีที่เปลี่ยนพลังงานไฟฟ้าเป็นเงินออมพีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) Variable Frequency Drive (VFD) หรือบางครั้งเรียกว่า Variable Speed Drive (VSD), AC Drive, หรือในวงการอุตสาหกรรมไทยมักเรียกสั้น ๆ ว่า “อินเวอร์เตอร์” เป็นอุปกรณ์ Power Electronics ที่ควบคุมความเร็วและแรงบิดของ AC Motor โดยการปรับความถี่และแรงดันไฟฟ้าที่จ่ายให้มอเตอร์ ในโรงงานอุตสาหกรรมที่ใช้มอเตอร์ไฟฟ้าเป็นจำนวนมาก การติดตั้ง VFD สามารถลดการใช้พลังงานไฟฟ้าได้ 20-50% ขึ้นอยู่กับ Application จากข้อมูลของ IEA (International Energy Agency) มอเตอร์ไฟฟ้าในภาคอุตสาหกรรมกินไฟฟ้าประมาณ 45% ของไฟฟ้าทั้งหมดที่ใช้ทั่วโลก การควบคุมความเร็วมอเตอร์ให้ตรงกับความต้องการจริงจึงเป็นหนึ่งในวิธีประหยัดพลังงานที่มี ROI ดีที่สุดในโรงงาน หลักการทำงานของ VFD VFD ทำงานใน 3 ขั้นตอนหลัก เรียกว่า AC-DC-AC Conversion: ขั้นตอน ชื่อ หน้าที่ องค์ประกอบหลัก 1 Rectifier (AC → DC) แปลง AC จาก Grid เป็น DC Diode Bridge หรือ Active Front End (AFE) 2 DC Bus กรองและกักเก็บพลังงาน DC Capacitor, DC Choke 3 Inverter (DC → AC) แปลง DC กลับเป็น AC ที่ความถี่/แรงดันที่ต้องการ IGBT หรือ SiC MOSFET ควบคุมด้วย PWM PWM (Pulse Width Modulation) — เทคนิคสร้าง AC Inverter สร้าง AC Waveform โดยการสลับ IGBT เปิด-ปิดอย่างรวดเร็ว (Switching Frequency…
Read More
PID Tuning เชิงลึก: จาก Ziegler-Nichols ถึง Auto-Tuning สมัยใหม่ในระบบควบคุมอัตโนมัติ

PID Tuning เชิงลึก: จาก Ziegler-Nichols ถึง Auto-Tuning สมัยใหม่ในระบบควบคุมอัตโนมัติ

Article
PID Controller: พื้นฐานที่วิศวกรควบคุมทุกคนต้องเข้าใจพีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) PID Controller (Proportional-Integral-Derivative) เป็นอัลกอริทึมควบคุม Feedback ที่ใช้กันแพร่หลายที่สุดในอุตสาหกรรม มีประวัติยาวนานกว่า 100 ปีนับตั้งแต่ Nicolas Minorsky เสนอครั้งแรกในปี 1922 เพื่อควบคุมพวงมาลัยเรือ ในปัจจุบัน PID Controller มีอยู่ใน PLC, DCS, และอุปกรณ์ควบคุมแทบทุกประเภท จากการสำรวจพบว่ากว่า 95% ของ Control Loop ในอุตสาหกรรมกระบวนการยังคงใช้ PID อย่างไรก็ตาม การที่ PID มีเพียง 3 พารามิเตอร์ (Kp, Ki, Kd) ไม่ได้แปลว่าง่ายต่อการปรับแต่ง การเลือกค่าที่เหมาะสม (PID Tuning) คือศาสตร์และศิลป์ที่แยกความแตกต่างระหว่างระบบที่ทำงานได้ดีกับระบบที่สั่นพัดหรือตอบสนองช้าเกินไป สูตร PID ทำงานอย่างไร? Output ของ PID Controller คำนวณจากผลรวมของ 3 เทอม: u(t) = Kp × e(t) + Ki × ∫e(t)dt + Kd × de(t)/dt โดยที่ e(t) = Setpoint − Process Variable (Error หรือความคลาดเคลื่อน) เทอม หน้าที่ ผลกระทบเมื่อเพิ่มค่า ความเสี่ยง Proportional (Kp) ตอบสนองตามสัดส่วนของ Error ปัจจุบัน เพิ่มความเร็วในการตอบสนอง Overshoot, Steady-State Error Integral (Ki) สะสม Error ในอดีตเพื่อกำจัด Steady-State Error กำจัด Offset ได้สมบูรณ์ Windup, Oscillation, Response ช้าลง Derivative (Kd) ตรวจจับอัตราการเปลี่ยนแปลงของ Error ลด Overshoot เพิ่ม Stability Noise Amplification, Kick Insight:…
Read More
Motion Control: หัวใจของระบบอัตโนมัติยุค Industry 4.0 — เจาะลึกการควบคุมการเคลื่อนที่แม่นยำ

Motion Control: หัวใจของระบบอัตโนมัติยุค Industry 4.0 — เจาะลึกการควบคุมการเคลื่อนที่แม่นยำ

Article
Motion Control คืออะไร? หัวใจสำคัญของระบบอัตโนมัติยุคใหม่พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) Motion Control เป็นสาขาย่อยของระบบอัตโนมัติที่เกี่ยวข้องกับการควบคุมการเคลื่อนที่ของเครื่องจักรอย่างแม่นยำ ไม่ว่าจะเป็นตำแหน่ง (Position) ความเร็ว (Velocity) หรือแรงบิด (Torque) ในโรงงานอุตสาหกรรมสมัยใหม่ Motion Control เป็นเทคโนโลยีที่อยู่เบื้องหลังการทำงานของหุ่นยนต์อุตสาหกรรม เครื่อง CNC เครนอัตโนมัติ และสายพานลำเลียงที่ต้องการความแม่นยำในระดับไมโครเมตร แตกต่างจากระบบควบคุมทั่วไป Motion Control ต้องการการตอบสนองแบบเรียลไทม์ที่เร็วมาก โดย Cycle Time ของระบบ Control Loop มักจะอยู่ในช่วง 62.5 ไมโครวินาที ถึง 1 มิลลิวินาที ซึ่งเร็วกว่า PLC ทั่วไปที่ทำงานในระดับ 10-50 มิลลิวินาทีอย่างมาก องค์ประกอบหลักของระบบ Motion Control ระบบ Motion Control ที่สมบูรณ์ประกอบด้วยองค์ประกอบหลัก 5 ส่วนที่ทำงานประสานกัน: ส่วนประกอบ หน้าที่ ตัวอย่าง Motion Controller สมองกลที่คำนวณ Trajectory และส่งคำสั่ง Soft PLC ตามมาตรฐาน IEC 61131-3 จากผู้ผลิตหลายราย Drive / Amplifier ขยายสัญญาณและจ่ายกระแสไฟฟ้าให้มอเตอร์ หุ่นยนต์อุตสาหกรรมร่วมงาน (Cobot), PLC ยี่ห้อเชิงพาณิชย์ทั่วไป Kinetix Motor แปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่ Servo Motor, Stepper Motor, Linear Motor Feedback Device วัดตำแหน่ง/ความเร็วจริงส่งกลับ Encoder (Incremental/Absolute), Resolver Mechanical System ส่งต่อการเคลื่อนที่ไปยัง Load Ball Screw, Belt Drive, Linear Guide, Gearbox ประเภทของ Motor ที่ใช้ใน Motion Control 1. AC Servo Motor — มาตรฐานของอุตสาหกรรมยุคใหม่ AC Servo Motor เป็นมอเตอร์ที่นิยมใช้มากที่สุดในระบบ Motion Control…
Read More
Complex Event Processing (CEP): เครื่องมือวิเคราะห์เหตุการณ์เรียลไทม์ที่ตรวจจับรูปแบบความผิดปกติก่อนเกิดความเสียหายในโรงงาน

Complex Event Processing (CEP): เครื่องมือวิเคราะห์เหตุการณ์เรียลไทม์ที่ตรวจจับรูปแบบความผิดปกติก่อนเกิดความเสียหายในโรงงาน

Article
Complex Event Processing (CEP) คือเทคโนโลยีที่วิเคราะห์กระแสเหตุการณ์ (Event Stream) ที่ไหลเข้ามาอย่างต่อเนื่อง แล้วตรวจจับ “รูปแบบ” (Pattern) ที่บ่งชี้ถึงสถานการณ์สำคัญ เช่น ความผิดปกติ ภัยคุกคาม หรือโอกาสทางธุรกิจ ภายในเวลาไม่กี่มิลลิวินาที — เร็วกว่าการวิเคราะห์แบบ Batch แบบดั้งเดิมนับพันเท่า ในโรงงานอัจฉริยะ เซ็นเซอร์หลายพันตัวส่งข้อมูลเข้ามาทุกวินาที ไม่ว่าจะเป็นอุณหภูมิ ความดัน ความสั่นสะเทือน หรืออัตราการไหล เหตุการณ์ (Event) เดี่ยวๆ แต่ละตัวอาจดูปกติ แต่เมื่อนำมาประกอบกันในช่วงเวลาใกล้เคียง อาจเปิดเผยภาพที่บ่งชี้ความเสียหายที่กำลังจะเกิดขึ้น Complex Event Processing คือเครื่องมือที่ทำหน้าที่ “เชื่อมจุด” เหล่านี้เข้าด้วยกันแบบเรียลไทม์ CEP ทำงานอย่างไร?โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation)โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation) CEP Engine ทำงานด้วยแนวคิด Event-Driven Architecture แทนที่จะรอข้อมูลสะสมแล้วค่อยประมวลผล (Batch Processing) ระบบจะประมวลผลทุกเหตุการณ์ทันทีที่เข้ามา โดยรักษาเหตุการณ์ไว้ใน Sliding Window ซึ่งคือช่วงเวลาเลื่อนไปเรื่อยๆ เช่น “30 วินาทีล่าสุด” หรือ “100 เหตุการณ์ล่าสุด” แล้วตรวจสอบว่ามีรูปแบบที่ตรงเงื่อนไขหรือไม่ ขั้นตอนหลักมี 4 ข้อ: Ingestion — รับเหตุการณ์จากเซ็นเซอร์ผ่าน Message Broker (เช่น MQTT, AMQP) ด้วยอัตราหลายหมื่นถึงหลายแสนเหตุการณ์ต่อวินาที Pattern Matching — เปรียบเทียบเหตุการณ์ใน Window กับกฎ (Rule) ที่กำหนดไว้ เช่น “อุณหภูมิเกิน 90°C ติดต่อกันเกิน 5 ครั้ง ภายใน 10 วินาที” Complex Event Generation — เมื่อพบรูปแบบ สร้าง “Complex Event” ใหม่ที่สรุปสถานการณ์ เช่น “Overheating Alert ที่เตาอบเบอร์ 3” Action — ส่งสัญญาณเตือน, สั่งงดการผลิต, หรือ trigger ระบบควบคุมอัตโนมัติ ประเภทของ Pattern ที่ CEP ตรวจจับได้ Temporal Pattern…
Read More
API Gateway สำหรับ Smart Factory: แกนกลางบริหารการเชื่อมต่อ OT–IT อย่างปลอดภัยในยุค IIoT

API Gateway สำหรับ Smart Factory: แกนกลางบริหารการเชื่อมต่อ OT–IT อย่างปลอดภัยในยุค IIoT

Article
API Gateway คือจุดเข้า-ออกเพียงจุดเดียว (Single Entry Point) ที่คอยรับคำขอทุกประเภทจากภายนอก ตรวจสอบสิทธิ์ จัดการปริมาณการเข้าถึง (Rate Limiting) แล้วส่งต่อไปยังบริการด้านหลังที่เหมาะสมที่สุด — ไม่ว่าจะเป็นระบบ SCADA, MES, หรือแพลตฟอร์มวิเคราะห์ข้อมูล ในยุคที่โรงงานอัจฉริยะ (Smart Factory) ต้องเปิดข้อมูลการผลิตให้กับแอปพลิเคชันมือถือ แดชบอร์ดบนเว็บ พันธมิตรทางธุรกิจ และแพลตฟอร์ม Cloud Analytics การเปิด REST API หลายร้อยชุดให้แต่ละระบบเข้าถึงโดยตรงจะสร้างปัญหาด้านความปลอดภัยและความซับซ้อนในการดูแลรักษาอย่างมาก API Gateway จึงกลายเป็นชั้นสถาปัตยกรรมที่ขาดไม่ได้ในการเชื่อมโยง OT (Operational Technology) กับ IT (Information Technology) อย่างปลอดภัยและมีประสิทธิภาพ API Gateway ทำหน้าที่อะไรบ้าง?โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation)โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation) API Gateway ทำงานเปรียบเสมือน “ป้อมยาม” ที่ปากทางเข้าของระบบทุกบริการ หน้าที่หลักประกอบด้วย: Authentication & Authorization — ตรวจสอบโทเค็น (OAuth 2.0, JWT) ก่อนปล่อยผ่านทุกคำขอ ป้องกันผู้ไม่ได้รับอนุญาตเข้าถึงข้อมูล OT Rate Limiting & Throttling — จำกัดจำนวนคำขอต่อหน่วยเวลา เช่น 100 requests/นาที ต่อ client เพื่อป้องกันระบบ SCADA ถูกทำให้ล่มจากการดึงข้อมูลมากเกินไป Request Routing — ส่งต่อคำขอไปยัง microservice ที่ถูกต้อง แม้มีบริการหลายสิบตัวทำงานอยู่เบื้องหลัง Protocol Translation — แปลงโปรโตคอล เช่น รับคำขอ REST/JSON แล้วส่งต่อเป็น OPC UA หรือ gRPC ให้ระบบภายใน Caching — เก็บผลลัพธ์คำขอที่ซ้ำ เช่น ค่า OEE ปัจจุบัน ลดภาระ query ลงฐานข้อมูลได้ 60–80% Logging & Monitoring — บันทึกทุกคำขอ วัด latency, error rate และ throughput แบบเรียลไทม์…
Read More
AR Head-Mounted Display (HMD): อุปกรณ์สวมใส่แบบดื่มด่ำที่เปลี่ยนการออกแบบและฝึกอบรมในโรงงานด้วย Digital Twin 3 มิติ

AR Head-Mounted Display (HMD): อุปกรณ์สวมใส่แบบดื่มด่ำที่เปลี่ยนการออกแบบและฝึกอบรมในโรงงานด้วย Digital Twin 3 มิติ

Article
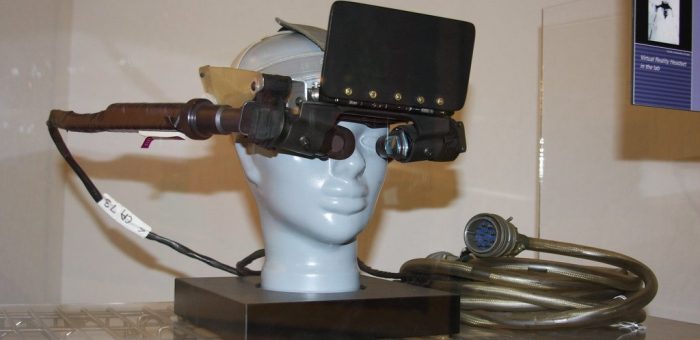
AR Head-Mounted Display หรือ HMD คืออุปกรณ์สวมใส่ประเภทหนึ่งที่ให้ประสบการณ์ Augmented Reality แบบดื่มด่ำ (Immersive) มากกว่า Smart Glasses ทั่วไป ด้วยหน้าจอที่กว้างกว่า การติดตามเชิงพื้นที่ (Spatial Tracking) ที่แม่นยำกว่า และความสามารถในการซ้อนภาพดิจิทัล 3 มิติทับบนโลกจริงได้อย่างสมจริง บทความนี้เจาะลึกเทคโนโลยี HMD และความแตกต่างจาก Smart Glasses ในบริบทอุตสาหกรรม AR HMD ต่างจาก Smart Glasses อย่างไร?วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation)วงจรชีวิต Digital Twin — ข้อมูลเรียลไทม์ทำให้โมเดลจำลองสะท้อนสถานะจริงและใช้วางแผนได้ (ภาพประกอบ: Honey Corporation) แม้ทั้งสองจะเป็นอุปกรณ์สวมใส่บนศีรษะ แต่มีจุดประสงค์และขีดความสามารถต่างกันอย่างชัดเจน Smart Glasses ออกแบบเพื่อ การใช้งานต่อเนื่องตลอดวัน โดยแสดงข้อมูลเสริมเล็กน้อย ส่วน AR HMD ออกแบบเพื่อ ประสบการณ์ดื่มด่ำเป็นช่วงเวลาสั้น ที่ต้องการ FOV กว้างและการโต้ตอบ 3 มิติเชิงลึก คุณสมบัติ Smart Glasses AR HMD FOV (มุมมอง) 20-50 deg 90-120 deg น้ำหนัก 50-130 กรัม 300-600 กรัม เวลาใช้งานต่อเนื่อง 8-10 ชม. 2-4 ชม. การโต้ตอบ เสียง/สายตา มือ/ท่าทาง/สายตา กรณีใช้งาน Pick-by-Vision Design Review, Training เทคโนโลยีการแสดงผลของ AR HMD เนื่องจาก HMD ต้องแสดงภาพใน FOV ที่กว้างและความละเอียดสูงพอที่จะมองเห็นพิกเซลไม่ได้ (Retina Resolution) เทคโนโลยีหน้าจอจึงก้าวหน้ากว่า Smart Glasses อย่างมาก โดยมี 2 แนวทางหลัก: 1. Optical See-Through (OST) ใช้ Waveguide หรือ Birdbath ให้ผู้สวมมองโลกจริงผ่านเลนส์โปร่งใส พร้อมเห็นภาพดิจิทัลซ้อนทับ ข้อดีคือไม่มีความหน่วง (Latency) ระหว่างโลกจริงกับภาพซ้อนทับ แต่ภาพดิจิทัอาจจางในที่แสงจ้า และ FOV ยังจำกัดที่ประมาณ 50-70 องศา…
Read More
Wearable Safety Devices: อุปกรณ์สวมใส่อัจฉริยะที่ปกป้องชีวิตคนงานและลดอุบัติเหตุในโรงงานด้วยข้อมูลเรียลไทม์

Wearable Safety Devices: อุปกรณ์สวมใส่อัจฉริยะที่ปกป้องชีวิตคนงานและลดอุบัติเหตุในโรงงานด้วยข้อมูลเรียลไทม์

Article
Wearable Safety Devices หรืออุปกรณ์สวมใส่เพื่อความปลอดภัย คือหัวใจสำคัญของการเปลี่ยนโรงงานจากการป้องกันภัยแบบรอให้เกิดเหตุ (Reactive) ไปสู่การป้องกันล่วงหน้า (Proactive) ในยุคที่ความปลอดภัยในที่ทำงานถูกวัดผลเป็นตัวเลขและข้อมูลเรียลไทม์ บทความนี้เจาะลึกประเภทของอุปกรณ์ เทคโนโลยีเซ็นเซอร์ และวิธีการนำไปใช้ในโรงงานอุตสาหกรรม Wearable Safety Devices คืออะไร?โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation)โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation) หมายถึง อุปกรณ์อิเล็กทรอนิกส์ขนาดเล็กที่คนงานสวมใส่ติดตัว เพื่อตรวจจับอันตราย ติดตามสถานะทางกายภาพ และเรียกความช่วยเหลือเมื่อเกิดเหตุฉุกเฉิน ต่างจากอุปกรณ์สวมใส่ทั่วไปเพราะมุ่งเน้น การปกป้องชีวิตและสุขภาพ เป็นสำคัญ ตัวอย่างเช่น ป้ายสะท้อนแสงอัจฉริยะ เข็มขัดนิรภัย IoT กำไลข้อมือตรวจจับก๊าซ และเซ็นเซอร์ฝังในชุดสวมใส่ ประเภทของ Wearable Safety Devices แบ่งตามหน้าที่หลักได้ 6 ประเภท: Man-Down / SOS Alert: ตรวจจับการล้มหรือการหยุดเคลื่อนไหวผิดปกติ แล้วส่งสัญญาณเตือนอัตโนมัติพร้อมพิกัด GPS ใช้ IMU ตรวจจับท่าทางและความเร่ง Proximity Warning (ป้องกันการชน): แจ้งเตือนเมื่อคนงานเข้าใกล้เครื่องจักรหรือยานพาหนะเกินระยะปลอดภัย ใช้ UWB หรือ BLE วัดระยะแบบเรียลไทม์ระยะ 10-50 เซนติเมตร Gas Detection Wearable: เซ็นเซอร์ตรวจจับก๊าซพิษและก๊าซระเบิด เช่น CO, H2S, LEL ติดปกเสื้อหรือหมวกกันน็อก แจ้งเตือนด้วยเสียงและแสงเมื่อค่าเกินขีดจำกัด Fall Detection: อัลกอริทึมวิเคราะห์ความเร่งและความเร่งเชิงมุมเพื่อแยกการล้มจริงจากการเคลื่อนไหวปกติ ลดการแจ้งเตือนผิดพลาด (False Alarm) Environmental Monitor: วัดอุณหภูมิ ความชื้น เสียงดัง และรังสี ในสภาพแวดล้อมเฉพาะ เช่น ห้องเครื่อง โรงหลอมโลหะ Location Tracking: ติดตามตำแหน่งคนงานในโรงงานแบบเรียลไทม์ด้วย UWB, BLE Beacon หรือ RFID เพื่อความปลอดภัยและจัดการเข้าออก เทคโนโลยีเซ็นเซอร์และการเชื่อมต่อ ประสิทธิภาพของ Wearable Safety Devices ขึ้นกับชุดเซ็นเซอร์และระบบสื่อสารที่สมดุลระหว่างความแม่นยำ การใช้พลังงาน และความหน่วงต่ำ ตารางต่อไปนี้สรุปเทคโนโลยีหลัก: เทคโนโลยี หน้าที่ ความแม่นยำ จุดเด่น UWB วัดระยะ/ตำแหน่ง 10-30 ซม. แม่นยำสูง ต้าน interference BLE Beacon ตำแหน่งคร่าวๆ 1-3 เมตร…
Read More
Smart Glasses: แว่นตาอัจฉริยะที่ปลดปล่อยมือคนงานและเปลี่ยนการทำงานในโรงงานอุตสาหกรรมยุค Industry 4.0

Smart Glasses: แว่นตาอัจฉริยะที่ปลดปล่อยมือคนงานและเปลี่ยนการทำงานในโรงงานอุตสาหกรรมยุค Industry 4.0

Article
Smart Glasses หรือแว่นตาอัจฉริยะ เป็นหนึ่งในอุปกรณ์สวมใส่ (Wearable) ที่สร้างผลกระทบต่อการทำงานในโรงงานอุตสาหกรรมมากที่สุดในยุค Industry 4.0 เพราะเปลี่ยนมือทั้งสองข้างของคนงานให้เป็นอินเทอร์เฟซรับข้อมูลไปพร้อมกับทำงาน โดยไม่ต้องวางเครื่องมือลงเพื่อไปดูจอคอมพิวเตอร์หรือกระดาษคู่มือ บทความนี้เจาะลึกทุกมิติของ Smart Glasses ในบริบทอุตสาหกรรม Smart Glasses ในทางอุตสาหกรรม คืออะไร?สถาปัตยกรรม Edge-to-Cloud — การวางงานคำนวณให้เหมาะกับระดับความเร็วที่แต่ละงานต้องการ (ภาพประกอบ: Honey Corporation)สถาปัตยกรรม Edge-to-Cloud — การวางงานคำนวณให้เหมาะกับระดับความเร็วที่แต่ละงานต้องการ (ภาพประกอบ: Honey Corporation) ในบริบทโรงงาน Smart Glasses หมายถึง แว่นตาที่มีระบบแสดงผลแบบ Heads-Up Display (HUD) ฝังในเลนส์หรือกรอบ ฉายข้อมูลดิจิทัล เช่น คำสั่งประกอบ ผลตรวจสอบ หรือสัญลักษณ์ชี้นำ เข้าสู่ลานสายตาแบบเรียลไทม์ ขณะที่ยังมองเห็นสภาพแวดล้อมจริง จุดที่ต่างจาก AR Head-Mounted Display แบบเต็มใบหน้าคือ น้ำหนักเบาและออกแบบให้สวมตลอดกะการทำงาน 8-10 ชั่วโมง โดยทั่วไปน้ำหนัก 50-130 กรัม สถาปัตยกรรมฮาร์ดแวร์พื้นฐาน Smart Glasses ระดับอุตสาหกรรมประกอบด้วยชิ้นส่วนหลัก 6 ส่วน: Optical Engine: ตัวฉายภาพ ปัจจุบันใช้ Micro-OLED และ Micro-LED ให้ความสว่าง 1,000-3,000 nits เพื่อมองเห็นในโรงงานแสงจ้า Waveguide (ทางนำแสง): แผ่นแก้วบางส่งต่อภาพเข้าตา เทคโนโลยีหลักคือ Surface Relief Grating และ Holographic Waveguide Sensor Suite: กล้อง HD/4K มุมมองบุคคลที่หนึ่ง, IMU 6 แกนติดตามการเคลื่อนไหวศีรษะ, ไมโครโฟนอาร์เรย์รับคำสั่งเสียง ชิปประมวลผล: SoC รองรับ Edge AI เพื่อลดความหน่วงจากการส่งข้อมูลขึ้น Cloud ระบบเชื่อมต่อ: Wi-Fi 6, Bluetooth 5.x และบางรุ่นรองรับ 5G แบตเตอรี่: ความจุ 600-1,500 mAh ฝังในกรอบหรือแยกเป็นแพ็กกระจายน้ำหนัก เทคโนโลยีการแสดงผล: หัวใจของ Smart Glasses ปัญหาเทคนิคที่ยากที่สุดคือการฉายภาพดิจิทัลให้ลอยในลานสายตาพร้อมภาพโลกจริง เทคโนโลยีหลักมี 3 ตระกูล: เทคโนโลยี FOV จุดเด่น จุดด้อย Prism 15-25 deg ความซับซ้อนต่ำ ภาพสว่าง บังสายตา…
Read More
Mixed Reality (MR) Maintenance: บำรุงรักษาเครื่องจักรด้วยความเป็นจริงผสม

Mixed Reality (MR) Maintenance: บำรุงรักษาเครื่องจักรด้วยความเป็นจริงผสม

Article
Mixed Reality (MR) Maintenance คือการยกระดับการบำรุงรักษาเครื่องจักรในโรงงาน ด้วยการซ้อนทับข้อมูลดิจิทัล — คู่มือ แบบแปลน ลำดับขั้นตอน — ลงบนเครื่องจักรจริงในพื้นที่สามมิติ ช่างเทคนิคไม่ต้องวางคู่มือกระดาษไว้ข้างตัวแล้วสลับสายตาไปมา แต่เห็นคำแนะนำ “ลอย” อยู่ตรงส่วนที่กำลังซ่อม พร้อมลูกศรชี้ที่สกรู ลำดับการขัน และค่าแรงบิดที่ต้องการ ต่างจาก AR แบบตื้นที่แค่วางข้อมูลทับจอ MR เข้าใจเครื่องจักรในเชิงพื้นที่จริง — รู้ว่าฝาครอบอยู่ตรงไหน ท่อลำเลียงเส้นไหนคือเส้นไหน และวางเนื้อหาดิจิทัลให้สอดคล้องกับโครงสร้างกายภาพอย่างแม่นยำ MR Maintenance แตกต่างจากการใช้แท็บเล็ตหรือคู่มือกระดาษอย่างไร?เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation)เส้นทางการบำรุงรักษาสมัยใหม่ — จากการซ่อมเมื่อพัง สู่การทำนายล่วงหน้าด้วยข้อมูลสภาพเครื่องจักร (ภาพประกอบ: Honey Corporation) ปัญหาของคู่มือกระดาษและแท็บเล็ตคือการ “สลับบริบท” — ช่างต้องเปลี่ยนสายตาจากเครื่องจักรไปอ่านคู่มือ แล้วกลับมาทำงาน ทำให้เกิดความผิดพลาดและช้าลง MR Maintenance แก้ปัญหานี้โดยนำคำแนะนำมาไว้ในสายตาเดียวกับงาน ลดภาระทางปัญญา (cognitive load) อย่างมีนัยสำคัญ ปัจจัย คู่มือกระดาษ แท็บเล็ต MR Maintenance Hands-free ไม่ ไม่ (ต้องถือ) ใช่ คำแนะนำตรงจุดทำงาน ไม่ บางส่วน ใช่ (3D anchoring) อัปเดตเนื้อหา ช้า (พิมพ์ใหม่) เร็ว เรียลไทม์ มุมมองภายใน (X-ray) ไม่ได้ ภาพนิ่ง 2D โฮโลแกรม 3D สด บันทึกผลการซ่อม เขียนมือ พิมพ์ เสียง/ภาพอัตโนมัติ เวิร์กโฟลว์การบำรุงรักษาด้วย Mixed Reality ขั้นที่ 1: ระบุเครื่องจักรและโหลด Digital Twin ช่างสวมชุดหูฟังสวมศีรษะและมองไปที่เครื่องจักร ระบบจะจดจำเครื่องจักรผ่าน Object Recognition แล้วโหลด Digital Twin ที่สอดคล้องกันมาซ้อนทับบนเครื่องจักรจริงทันที ทำให้เห็นทั้งโครงสร้างภายนอกและส่วนประกอบภายในในเวลาเดียวกัน ขั้นที่ 2: แสดงลำดับขั้นตอนแบบโฮโลแกรม ระบบแสดงลำดับขั้นตอนการรื้อ/ประกอบเป็นโฮโลแกรมสามมิติ เช่น ลูกศรเลื่อนชี้สกรูที่ต้องคลายตามลำดับ พร้อมแสดงค่าแรงบิดที่ต้องการ (เช่น 25 Nm) และเตือนเมื่อขันผิดลำดับ ขั้นที่ 3: ตรวจสอบและยืนยัน หลังทำแต่ละขั้น ช่างสามารถยืนยันด้วยเสียงหรือท่าทาง ระบบจะเช็กลิสต์และไปขั้นต่อไป พร้อมบันทึกภาพ/วิดีโอเป็นหลักฐานการบำรุงรักษาเข้าระบบ CMMS อัตโนมัติ 🔧 คุณค่าหลัก: MR Maintenance…
Read More
AR Remote Assistance: ระบบผู้เชี่ยวชาญทางไกลผ่าน Augmented Reality

AR Remote Assistance: ระบบผู้เชี่ยวชาญทางไกลผ่าน Augmented Reality

Article
AR Remote Assistance (การให้ความช่วยเหลือทางไกลผ่าน Augmented Reality) คือเทคโนโลยีที่กำลังแก้ปัญหาคลาสสิกของโรงงานทุกแห่ง — เมื่อเครื่องจักรเสียและช่างเทคนิคในพื้นที่แก้ไม่ได้ ต้องรอผู้เชี่ยวชาญเดินทางมา ซึ่งอาจใช้เวลาหลายชั่วโมงถึงหลายวัน ด้วย AR Remote Assistance ผู้เชี่ยวชาญที่อยู่อีกฟากโลกสามารถเห็นสิ่งที่ช่างในพื้นที่เห็นแบบเรียลไทม์ และวาดลูกศร วงกลม คำอธิบายลอยบนหน้าจอได้ทันที การลด “Mean Time To Repair” (MTTR) ลงเหลือไม่กี่นาทีแทนที่จะเป็นหลายวัน คือเหตุผลที่โรงงานชั้นนำทั่วโลกหันมาใช้ระบบนี้อย่างรวดเร็ว AR Remote Assistance ทำงานอย่างไร?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) แนวคิดหลักคือ “See-What-I-See” — ช่างเทคนิคในพื้นที่สวมแว่น AR หรือถือแท็บเล็ต/สมาร์ทโฟน กล้องจะส่งวิดีโอสดไปยังผู้เชี่ยวชาญทางไกล ผู้เชี่ยวชาญสามารถ: วาดคำอธิบาย (annotation) ลอยบนวัตถุจริงที่ปรากฏบนหน้าจอ เช่น ลูกศรชี้ไปที่สกรูที่ต้องขัน วงกลมระบุจุดที่รั่ว วางเอกสาร แบบแปลน หรือคู่มือลอยข้างเครื่องจักร เพื่อให้ช่างดูไปพร้อมกับทำงาน สื่อสารด้วยเสียงแบบสองทาง hands-free แชร์สิ่งที่ตัวเองเห็นกลับมา (reverse sharing) เพื่ออธิบายขั้นตอน ความมหัศจรรย์อยู่ที่ Spatial Anchoring — เมื่อผู้เชี่ยวชาญวาดลูกศรไว้ที่ตำแหน่งหนึ่ง ลูกศรนั้นจะยึดติดกับวัตถุจริงในพื้นที่สามมิติ แม้ช่างจะขยับหัวหรือเดินไปรอบ ๆ เครื่องจักร ลูกศรก็ยังอยู่กับที่เดิม ทำให้คำแนะนำชัดเจนและไม่สับสน เปรียบเทียบวิธีการให้ความช่วยเหลือทางไกลแบบต่าง ๆ วิธีการ ความชัดเจนของคำแนะนำ ความเร็วในการแก้ปัญหา Hands-free โทรศัพท์พูดอย่างเดียว ต่ำ (อธิบายด้วยปาก) ช้า มักเข้าใจผิด ใช่ วิดีโอคอลทั่วไป ปานกลาง ปานกลาง ไม่ (ต้องถือ) แท็บเล็ต + AR สูง เร็ว ไม่ (ต้องถือ) AR Smart Glasses สูงมาก เร็วที่สุด ใช่ (สวมบนศีรษะ) กรณีศึกษาการใช้งานในโรงงานอุตสาหกรรม 1. การซ่อมบำรุงเครื่องจักรเร่งด่วน เมื่อหุ่นยนต์ในสายการผลิตหยุดทำงานกะกลางคัน ช่างในพื้นที่สวมแว่น AR แล้วโทรหาวิศวกรผู้เชี่ยวชาญที่สำนักงานใหญ่ วิศวกรเห็นภาพจากกล้องบนแว่นแบบเรียลไทม์ วาดลูกศรชี้ไปที่สวิตช์ที่ต้องกด และวงกลมระบุขั้วสายไฟที่หลวม ช่างแก้ปัญหาได้ภายใน 8 นาที แทนที่จะต้องรอวิศวกรเดินทางมา 2–3 ชั่วโมง 2. การ Commissioning…
Read More