OPC UA: มาตรฐานกลางสำหรับการแลกเปลี่ยนข้อมูลอุตสาหกรรมที่ทำลายกำแพง Vendor Lock-in ในยุค Industry 4.0

OPC UA: มาตรฐานกลางสำหรับการแลกเปลี่ยนข้อมูลอุตสาหกรรมที่ทำลายกำแพง Vendor Lock-in ในยุค Industry 4.0

Article
OPC UA (Open Platform Communications Unified Architecture) เป็นมาตรฐานเปิดสำหรับการแลกเปลี่ยนข้อมูลในระบบอัตโนมัติอุตสาหกรรม ที่ถูกพัฒนาขึ้นเพื่อแก้ปัญหาใหญ่ที่สุดของวงการอุตสาหกรรม นั่นคือ Vendor Lock-in — ปัญหาที่ข้อมูลจาก PLC ของผู้ผลิตเครื่องจักรแต่ละรายใช้โปรโตคอลเฉพาะ ทำให้ไม่สามารถอ่านข้อมูลข้ามแบรนด์ได้โดยตรง ทำไมโลกอุตสาหกรรมต้องการ OPC UA?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) ในอดีต โรงงานหนึ่งอาจมีเครื่องจักรจากผู้ผลิต 5–10 ราย แต่ละรายใช้ Fieldbus หรือ Protocol เป็นของตัวเอง การดึงข้อมูลมารวมกันที่ SCADA หรือ MES จำเป็นต้องใช้ Protocol Converter หรือ Custom Driver เป็นสิบตัว OPC UA แก้ปัญหานี้ด้วยการกำหนด มาตรฐานกลางที่ทุกผู้ผลิตสามารถ Implement ได้โดยไม่ต้องจ่ายค่า License ใดๆ OPC UA = “ภาษากลาง” ของโรงงานอัตโนมัติ — เหมือน HTTP สำหรับเว็บ แต่สำหรับเครื่องจักรและอุปกรณ์อุตสาหกรรม ทุกอุปกรณ์ที่พูด OPC UA สามารถเข้าใจกันได้โดยตรง Information Model — หัวใจของ OPC UA สิ่งที่ทำให้ OPC UA แตกต่างจากโปรโตคอลอื่นคือ Information Model หรือโมเดลข้อมูลที่ไม่ได้ส่งเพียงค่าตัวเลขดิบ (เช่น 75.5) แต่ส่งพร้อม บริบท เช่น: ชื่อตัวแปร: Motor.Line1.Temperature หน่วย: องศาเซลเซียส (°C) ช่วงค่า: -40 ถึง 150°C คุณภาพของข้อมูล: Good / Bad / Uncertain เวลาที่อ่านค่า: Timestamp ระดับมิลลิวินาที โครงสร้างนี้เรียกว่า Address Space ที่จัดเก็บข้อมูลทั้งหมดในรูปแบบ Object-Oriented มี Method, Event และ Reference เชื่อมโยงกัน สองรูปแบบการสื่อสาร: Client/Server vs PubSub คุณสมบัติ Client/Server (Classic)…
Read More
MQTT สำหรับ IIoT: โปรโตคอล Pub/Sub ที่ขับเคลื่อนการสื่อสารข้อมูลเซ็นเซอร์หลายล้านตัวในโรงงานอัจฉริยะ

MQTT สำหรับ IIoT: โปรโตคอล Pub/Sub ที่ขับเคลื่อนการสื่อสารข้อมูลเซ็นเซอร์หลายล้านตัวในโรงงานอัจฉริยะ

Article
MQTT (Message Queuing Telemetry Transport) เป็นโปรโตคอลสื่อสารแบบ lightweight ที่ออกแบบมาเพื่อส่งข้อมูลจากอุปกรณ์ที่มีทรัพยากรจำกัด เช่น เซ็นเซอร์อุณหภูมิ มอเตอร์ หรือ PLC ในโรงงานอุตสาหกรรม โดยใช้สถาปัตยกรรม Publish/Subscribe ที่แยกผู้ส่งและผู้รับออกจากกัน ทำให้ระบบสามารถขยายตัวได้ถึง หลายล้านการเชื่อมต่อพร้อมกัน โดยไม่ต้องเปลี่ยนแปลงโครงสร้าง สถาปัตยกรรม Publish/Subscribe ทำงานอย่างไร?โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation)โปรโตคอลสื่อสารในระบบ IIoT — แต่ละชั้นของระบบสื่อสารในโรงงานใช้มาตรฐานต่างกันตามหน้าที่ (ภาพประกอบ: Honey Corporation) ใน MQTT จะมี Broker ทำหน้าที่เป็นศูนย์กลางกระจายข้อความ อุปกรณ์ที่ต้องการส่งข้อมูล (Publisher) จะส่งข้อความไปยังหัวข้อที่เรียกว่า Topic เช่น factory/line1/temp_sensor_01 ส่วนอุปกรณ์ที่ต้องการรับข้อมูล (Subscriber) จะสมัครรับข้อมูลจาก Topic ที่สนใจ ข้อดีคือ Publisher ไม่จำเป็นต้องรู้ว่าใครจะรับข้อมูล ทำให้การเพิ่ม-ลดอุปกรณ์ไม่กระทบกัน ข้อได้เปรียบหลัก: Publisher และ Subscriber ทำงานแบบ Decoupled ทั้งเชิงพื้นที่ เชิงเวลา และเชิงการซิงโครไนซ์ → ระบบสื่อสารยืดหยุ่นสูง ขยายได้ง่าย ทนต่อการขาดหายของอุปกรณ์บางตัว QoS (Quality of Service) — ระดับคุณภาพการส่งข้อมูล MQTT กำหนดระดับ QoS ไว้ 3 ระดับ เพื่อให้ผู้พัฒนาเลือกสมดุลระหว่างความเชื่อถือได้และประสิทธิภาพ ระดับ QoS ชื่อ การรับประกัน การแลกเปลี่ยนข้อความ 0 At most once ส่งครั้งเดียว ไม่รับประกันถึง (Fire and Forget) 1 ครั้ง (PUBLISH) 1 At least once รับประกันว่าข้อความจะถึงอย่างน้อย 1 ครั้ง (อาจซ้ำ) 2 ครั้ง (PUBLISH + PUBACK) 2 Exactly once รับประกันว่าข้อความจะถึงพอดี 1 ครั้ง ไม่ซ้ำ 4 ครั้ง (PUBLISH + PUBREC + PUBREL + PUBCOMP) ในโรงงานจริง การเลือก QoS…
Read More
PID Tuning เชิงลึก: จาก Ziegler-Nichols ถึง Auto-Tuning สมัยใหม่ในระบบควบคุมอัตโนมัติ

PID Tuning เชิงลึก: จาก Ziegler-Nichols ถึง Auto-Tuning สมัยใหม่ในระบบควบคุมอัตโนมัติ

Article
PID Controller: พื้นฐานที่วิศวกรควบคุมทุกคนต้องเข้าใจพีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) PID Controller (Proportional-Integral-Derivative) เป็นอัลกอริทึมควบคุม Feedback ที่ใช้กันแพร่หลายที่สุดในอุตสาหกรรม มีประวัติยาวนานกว่า 100 ปีนับตั้งแต่ Nicolas Minorsky เสนอครั้งแรกในปี 1922 เพื่อควบคุมพวงมาลัยเรือ ในปัจจุบัน PID Controller มีอยู่ใน PLC, DCS, และอุปกรณ์ควบคุมแทบทุกประเภท จากการสำรวจพบว่ากว่า 95% ของ Control Loop ในอุตสาหกรรมกระบวนการยังคงใช้ PID อย่างไรก็ตาม การที่ PID มีเพียง 3 พารามิเตอร์ (Kp, Ki, Kd) ไม่ได้แปลว่าง่ายต่อการปรับแต่ง การเลือกค่าที่เหมาะสม (PID Tuning) คือศาสตร์และศิลป์ที่แยกความแตกต่างระหว่างระบบที่ทำงานได้ดีกับระบบที่สั่นพัดหรือตอบสนองช้าเกินไป สูตร PID ทำงานอย่างไร? Output ของ PID Controller คำนวณจากผลรวมของ 3 เทอม: u(t) = Kp × e(t) + Ki × ∫e(t)dt + Kd × de(t)/dt โดยที่ e(t) = Setpoint − Process Variable (Error หรือความคลาดเคลื่อน) เทอม หน้าที่ ผลกระทบเมื่อเพิ่มค่า ความเสี่ยง Proportional (Kp) ตอบสนองตามสัดส่วนของ Error ปัจจุบัน เพิ่มความเร็วในการตอบสนอง Overshoot, Steady-State Error Integral (Ki) สะสม Error ในอดีตเพื่อกำจัด Steady-State Error กำจัด Offset ได้สมบูรณ์ Windup, Oscillation, Response ช้าลง Derivative (Kd) ตรวจจับอัตราการเปลี่ยนแปลงของ Error ลด Overshoot เพิ่ม Stability Noise Amplification, Kick Insight:…
Read More
Virtual Commissioning ผ่าน Digital Twin: ทดสอบ PLC Logic และสายการผลิตก่อนสร้างจริง

Virtual Commissioning ผ่าน Digital Twin: ทดสอบ PLC Logic และสายการผลิตก่อนสร้างจริง

Article
Virtual Commissioning ผ่าน Digital Twin: ทดสอบสายการผลิตก่อนสร้างจริงพีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) Virtual Commissioning คือกระบวนการทดสอบและตรวจสอบการทำงานของระบบอัตโนมัติทั้งหมด ไม่ว่าจะเป็น PLC logic, หุ่นยนต์, ระบบส่งวัสดุ หรือ HMI ผ่าน Digital Twin ในสภาพแวดล้อมเสมือนจริง ก่อนที่จะติดตั้งอุปกรณ์จริงในโรงงาน แนวคิดนี้เปลี่ยน paradigm ดั้งเดิมที่ต้องสร้างสายการผลิตจริงเสร็จก่อนแล้วค่อยเริ่มทดสอบและแก้ปัญหา ซึ่งมักใช้เวลา commissioning นาน 2-6 สัปดาห์ต่อสายการผลิต ตามมาตรฐาน VDI 3681 (Formalized Process Description) และ VDI 4499 (Digital Factory) ของสถาบันวิศวกรเยอรมัน Virtual Commissioning ถูกกำหนดให้เป็นขั้นตอนบังคับในกระบวนการวิศวกรรมสำหรับโรงงานอัจฉริยะ เพื่อลดความเสี่ยงและระยะเวลาในการเดินสายการผลิต (ramp-up) หลักการสำคัญ: “Fail in virtual, succeed in reality” ทุกข้อผิดพลาดที่พบในโลกเสมือนคือเวลาที่ประหยัดได้ในโลกจริง การแก้ bug ใน PLC logic บน Digital Twin ใช้เวลาเพียงไม่กี่ชั่วโมง แต่การแก้บนสายการผลิตจริงอาจใช้เวลาหลายวันและมีต้นทุนสูง สถาปัตยกรรม Virtual Commissioning 1. Behavior Simulation (Plant Simulation) สร้างโมเดลจำลองพฤติกรรมของสายการผลิตทั้งหมด รวมถึงเวลา cycle time ของแต่ละสถานี ความจุ buffer อัตราการไหลของชิ้นงาน และ bottleneck โมเดลนี้ทำงานแบบ discrete event simulation ที่จำลองการเคลื่อนที่ของชิ้นงานผ่านแต่ละขั้นตอน เพื่อยืนยันว่า throughput เป้าหมายทำได้จริง ตัวอย่างเช่น สายการผลิตที่ตั้งเป้า throughput 120 ชิ้น/นาที ต้องตรวจสอบว่า cycle time ของทุกสถานีน้อยกว่า 500 มิลลิวินาทีและมี buffer เพียงพอระหว่างสถานี 2. Kinematic & Dynamic Simulation โมเดล 3 มิติของหุ่นยนต์และกลไกต่างๆ ทำงานด้วยฟิสิกส์จำลอง (physics engine) เพื่อตรวจสอบ reachability,…
Read More
DCS Redundancy Architecture: ออกแบบระบบควบคุมกระบวนการผลิตให้ทำงานต่อเนื่อง 99.999% Availability

DCS Redundancy Architecture: ออกแบบระบบควบคุมกระบวนการผลิตให้ทำงานต่อเนื่อง 99.999% Availability

Article
ในโรงงานกระบวนการผลิตต่อเนื่อง (Continuous Process) เช่น โรงกลั่นน้ำมัน โรงไฟฟ้า และโรงงานปิโตรเคมี การหยุดระบบควบคุมแม้เพียงไม่กี่นาทีอาจสร้างความเสียหายมหาศาล — ทั้งจากการสูญเสียการผลิต การเสียหายของวัตถุดิบ และความเสี่ยงด้านความปลอดภัย นี่คือเหตุผลที่ระบบ Distributed Control System (DCS) ในอุตสาหกรรมเหล่านี้ถูกออกแบบด้วยสถาปัยกรรม Redundancy หรือความซ้ำซ้อน เพื่อให้ทำงานต่อเนื่องได้แม้อุปกรณ์ชิ้นใดชิ้นหนึ่งล้มเหลว บทความนี้เจาะลึกวิธีที่ DCS บรรลุเป้าหมาย Availability 99.999% (Five Nines) ซึ่งหมายถึงการหยุดทำงานเพียง 5.26 นาทีต่อปี Availability คืออะไร และวัดอย่างไร?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) Availability (ความพร้อมใช้งาน) คือสัดส่วนเวลาที่ระบบทำงานได้ตามปกติเทียบกับเวลาทั้งหมด คำนวณจากสูตร: Availability = MTBF / (MTBF + MTTR) โดยที่ MTBF (Mean Time Between Failures) คือเวลาเฉลี่ยระหว่างการเกิดข้อขัดข้อง และ MTTR (Mean Time To Repair) คือเวลาเฉลี่ยที่ใช้ในการซ่อมแซมให้กลับมาทำงาน การเพิ่ม Availability ทำได้ 2 ทาง คือเพิ่ม MTBF (อุปกรณ์เสียน้อยลง) และลด MTTR (ซ่อมเร็วขึ้น) สถาปัยกรรม Redundancy ช่วยทั้งสองทาง เพราะเมื่อมีอุปกรณ์สำรอง ระบบยังทำงานต่อได้ระหว่างที่ซ่อม — ทำให้ MTTR มีผลกระทบเกือบเป็นศูนย์ต่อการหยุดการผลิต ระดับ Availability เปอร์เซ็นต์ Downtime / ปี ความหมายเชิงปฏิบัติ 2 Nines 99% 3.65 วัน ระบบพื้นฐาน ไม่ยอมรับในกระบวนการต่อเนื่อง 3 Nines 99.9% 8.76 ชม. ระบบ PLC ทั่วไป 4 Nines 99.99% 52.6 นาที DCS มาตรฐานอุตสาหกรรม 5 Nines (Five Nines) 99.999% 5.26 นาที DCS…
Read More

Actuator ในระบบอัตโนมัติ: จาก Pneumatic Cylinder ถึง Smart Electric Linear Actuator

Article
Actuator คือ “กล้ามเนื้อ” ของระบบอัตโนมัติ — รับสัญญาณควบคุมจาก PLC หรือ DCS แล้วเปลี่ยนเป็นการเคลื่อนไหวจริง ไม่ว่าจะเป็นเปิด-ปิด Valve, เคลื่อน Cylinder, หมุน Motor, หรือปรับตำแหน่ง ในโรงงานอุตสาหกรรมขนาดใหญ่อาจมี Actuator นับพันตัวที่ทำงานพร้อมกัน บทความนี้เจาะลึกทุกประเภทของ Actuator ตั้งแต่ Pneumatic Cylinder ดั้งเดิมไปจนถึง Smart Electric Linear Actuator ที่มี IIoT Connectivity ในตัว 3 ประเภทหลักของ Actuator ในอุตสาหกรรมพีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) ในระบบอัตโนมัติอุตสาหกรรม Actuator แบ่งออกเป็น 3 กลุ่มหลักตามแหล่งพลังงานที่ใช้: ประเภท แหล่งพลังงาน Force Range Speed Precision Pneumatic Compressed Air (4-8 bar) 10 N — 50 kN สูงมาก (ถึง 10 m/s) กลาง (+/- 0.1 mm) Hydraulic Pressurized Oil (100-350 bar) 1 kN — 10 MN กลาง (ถึง 1 m/s) สูง (+/- 0.01 mm) Electric Electric Motor (24V-480V) 1 N — 500 kN ปรับได้ (0.001-2 m/s) สูงมาก (+/- 0.001 mm) Pneumatic Actuator: ราชาแห่งความเร็ว Pneumatic Actuator ใช้ Compressed Air เป็นแหล่งพลังงาน ทำงานที่ Pressure ประมาณ 4-8 bar (60-120…
Read More

Batch Process Automation ด้วย ISA-88 (S88): มาตรฐานสากลสำหรับควบคุมการผลิตแบบ Batch

Article
ในอุตสาหกรรม Process Manufacturing เช่น เคมี อาหาร เภสัช และเครื่องสำอาง การผลิตแบบ Batch คือหัวใจของกระบวนการผลิต ต่างจาก Continuous Process ที่วัตถุดิบไหลเข้า-ออกตลอดเวลา Batch Process ผลิตเป็น “ชุด” ที่มี Recipe, Parameter, และ Quality Spec เฉพาะ มาตรฐาน ISA-88 (S88) คือกรอบสากลที่ช่วยจัดการความซับซ้อนนี้อย่างเป็นระบบ และเป็นพื้นฐานสำคัญของ Batch Process Automation ในยุค Industry 4.0 ISA-88 คืออะไร? ทำไมถึงสำคัญ?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) ISA-88 (หรือ IEC 61512) เป็นมาตรฐานสากลที่พัฒนาโดย ISA (International Society of Automation) ตั้งแต่ปี 1995 โดยมีเป้าหมายหลักคือ: สร้าง Terminology ร่วม ระหว่างวิศวกรควบคุม ผู้ผลิต และซัพพลายเออร์ แยก Recipe (อะไร) ออกจาก Equipment (ทำอย่างไร) อย่างชัดเจน ลดเวลาพัฒนาและ Validation ของ Batch Control System เพิ่ม Reusability ของ Code และ Configuration ในปัจจุบัน มาตรฐาน ISA-88 ถูกนำไปใช้ในโรงงานมากกว่า 70% ของอุตสาหกรรม Process ทั่วโลก โดยเฉพาะในอุตสาหกรรมที่ต้องการ FDA Compliance เช่นเภสัชกรรม อาหาร และเครื่องดื่ม โครงสร้างหลักของ ISA-88: 4 ระดับ ISA-88 แบ่ง Batch Control ออกเป็น 4 ระดับ ที่ทำงานร่วมกัน: Level ชื่อ หน้าที่ ตัวอย่าง Level 0 Process การทำงานทางกายภาพจริง ผสม ให้ความร้อน บรรจุ Level…
Read More

PID Controller Tuning ในระบบควบคุมอัตโนมัติ: เทคนิค Ziegler-Nichols, Auto-Tuning และ Adaptive PID

Article
PID Controller คือหัวใจของระบบควบคุมอัตโนมัติที่พบได้ในทุกโรงงานอุตสาหกรรม — ตั้งแต่ควบคุมอุณหภูมิเตาอบไปจนถึงความเร็วมอเตอร์ แต่การตั้งค่าพารามิเตอร์ P (Proportional), I (Integral), D (Derivative) ให้เหมาะสมกับกระบวนการผลิต ไม่ใช่เรื่องง่าย บทความนี้เจาะลึกเทคนิค Tuning ทั้งแบบดั้งเดิมและยุคใหม่ เพื่อให้วิศวกรสามารถเลือกใช้วิธีที่เหมาะสมกับกระบวนการผลิตของตนเอง PID Controller ทำงานอย่างไร?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) สมการพื้นฐานของ PID Controller คือการคำนวณ Output Signal จากผลรวม 3 ส่วน: u(t) = Kp x e(t) + Ki x integral(e(t)dt) + Kd x de(t)/dt โดยที่ Kp = Proportional Gain ตอบสนองตามขนาด Error, Ki = Integral Gain กำจัด Steady-State Error, Kd = Derivative Gain ลด Overshoot และ Damping การสั่น ใน PLC ยุคใหม่ PID Loop ทำงานที่ Cycle Time เร็วถึง 1-10 ms สำหรับ Motion Control และ 50-500 ms สำหรับ Process Control เทคนิค Ziegler-Nichols (Classic Tuning) เป็นวิธีการ Tuning ที่ใช้กันมากที่สุดตั้งแต่ปี 1942 แบ่งเป็น 2 วิธีหลัก ที่วิศวกรทั่วโลกยังใช้เป็นจุดเริ่มต้นในการปรับค่า PID 1. Ziegler-Nichols Step Response Method ส่ง Step Input เข้าระบบ แล้ววิเคราะห์ S-curve Response วัด Dead Time (L) และ…
Read More
OT Cybersecurity by Design: ฝังความปลอดภัยตั้งแต่ขั้นออกแบบระบบอัตโนมัติ

OT Cybersecurity by Design: ฝังความปลอดภัยตั้งแต่ขั้นออกแบบระบบอัตโนมัติ

Article
OT Cybersecurity by Design: ฝังความปลอดภัยตั้งแต่ขั้นออกแบบระบบอัตโนมัติ — ไม่ใช่แก้ทีหลัง พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) ในปี 2026 ข่าวด้านความปลอดภัยที่น่าตกใจคือ — เพียง 19% ของผู้ผลิตวางแผนลงทุนด้าน Cybersecurity ท่ามกลางการลงทุนในโปรเจกต์ Automation ใหม่ถึง 56% (จาก IIoT World, มีนาคม 2026) ตัวเลขนี้สะท้อนว่าอุตสาหกรรมยังมอง Cybersecurity เป็น “ขั้นตอนท้ายๆ” ไม่ใช่ส่วนหนึ่งของการออกแบบ สถิติที่น่ากังวล: จากข้อมูลในปี 2026 พบว่า เครื่องมือพกพา (Removable Media) ยังเป็นช่องโหว่อันดับต้นๆ ของ OT — มีกรณีพนักงานเสียบสายชาร์จโทรศัพท์เข้ากับ HMI แล้วเชื่อมต่อ Tethering ให้เครือข่ายโรงงานโดยไม่ตั้งใจ OT Security by Design คืออะไร? OT Cybersecurity by Design คือแนวคิดที่ฝังความปลอดภัยเข้าไปในทุกขั้นตอนของระบบอัตโนมัติ ตั้งแต่ขั้น Specification (กำหนดความต้องการ) ไม่ใช่รอจนติดตั้งเสร็จแล้วค่อยมาใส่ Firewall หรือ Anti-Virus เปรียบเหมือนการสร้างบ้าน — ถ้าออกแบบระบบรักษาความปลอดภัยตั้งแต่แปลน จะได้กล้องวงจรปิด ประตูรักษาความปลอดภัย และระบบสัญญาณไฟแนบเนียนกับสถาปัตยกรรม แต่ถ้ารอบ้านสร้างเสร็จก่อน จะต้องเจาะเพดาน สายไฟรก และยิ่งแก้ยิ่งเปราะ เปรียบเทียบ: Bolt-on Security vs Security by Design มิติ Bolt-on Security (แบบเดิม) Security by Design (แนะนำ) เริ่มต้น หลังติดตั้งระบบเสร็จ ตั้งแต่ขั้น Specification ต้นทุน สูงกว่า 3-5 เท่า (ย้อนกลับแก้) ต่ำกว่าในระยะยาว ประสิทธิภาพ มีช่องว่างระหว่างระบบ ผสานกับระบบอย่างแนบเนียน การบำรุงรักษา ซับซ้อน หลาย Component รวมศูนย์ จัดการง่าย ช่องโหว่ มักมี Blind Spot ครอบคลุมทุก Layer มาตรฐาน ยากที่จะ…
Read More
DCS vs SCADA: วิเคราะห์เชิงลึกว่าระบบควบคุมแบบไหนเหมาะกับโรงงานคุณ

DCS vs SCADA: วิเคราะห์เชิงลึกว่าระบบควบคุมแบบไหนเหมาะกับโรงงานคุณ

Article
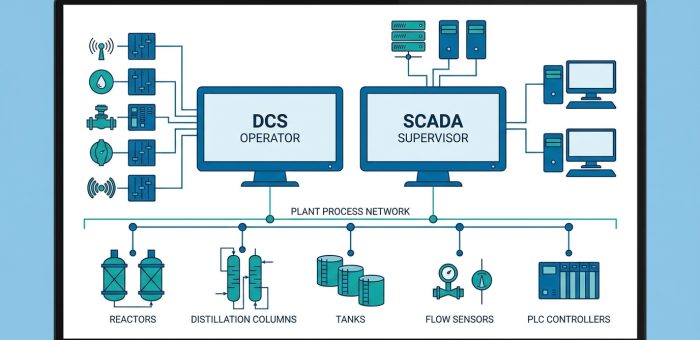
ในโลกของระบบควบคุมอุตสาหกรรม DCS (Distributed Control System) และ SCADA (Supervisory Control and Data Acquisition) ถือเป็น 2 ระบบหลักที่ขับเคลื่อนการทำงานของโรงงานทั่วโลก แม้ทั้งสองจะมีจุดประสงค์คล้ายกันคือ “ควบคุมและติดตามกระบวนการผลิต” แต่สถาปัตยกรรม ขีดความสามารถ และกรณีนำไปใช้งานจริง กลับต่างกันอย่างมีนัยสำคัญ บทความนี้จะเจาะลึกทุกมิติเพื่อให้วิศวกรและผู้บริหารโรงงานตัดสินใจได้อย่างถูกต้อง SCADA คืออะไร? สถาปัตยกรรมแบบไหน?พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation)พีระมิดระบบอัตโนมัติตาม ISA-95 — โครงสร้างมาตรฐานที่แบ่งระดับการควบคุมจากเซ็นเซอร์ถึง ERP (ภาพประกอบ: Honey Corporation) SCADA เป็นระบบควบคุมแบบรวมศูนย์ (Centralized) ออกแบบมาเพื่อ Monitor และ Control กระบวนการที่กระจายตัวในพื้นที่กว้าง (Wide-Area) สถาปัตยกรรมหลักประกอบด้วย: MTU (Master Terminal Unit) — ศูนย์ควบคุมกลาง ทำหน้าที่เก็บข้อมูล, แสดงผล HMI และส่งคำสั่งควบคุม RTU (Remote Terminal Unit) — หน่วยรวบรวมข้อมูลจาก Field Instrument ที่กระจายอยู่ตามจุดต่างๆ Communication Network — เครือข่ายเชื่อมโยง MTU กับ RTU อาจใช้ Radio, Satellite, Fiber Optic หรือ Cellular HMI/SCADA Software — ซอฟต์แวร์แสดงผลและควบคุม ทำงานบน Server ณ ห้องควบคุมกลาง SCADA เน้น การเก็บข้อมูล (Data Acquisition) และ การควบคุมระยะไกล (Supervisory Control) มากกว่าการควบคุมแบบ Closed-Loop แบบต่อเนื่อง ตัวอย่างการใช้งาน: ระบบท่อส่งน้ำมัน, ระบบผลิตไฟฟ้า, ระบบจราจรอัจฉริยะ, ระบบกระจายก๊าซธรรมชาติ DCS คืออะไร? สถาปัตยกรรมแบบไหน? DCS เป็นระบบควบคุมแบบกระจาย (Decentralized) ที่ออกแบบมาเพื่อ ควบคุมกระบวนการผลิตแบบต่อเนื่อง (Continuous Process) ในพื้นที่เฉพาะจุด สถาปัตยกรรมหลักประกอบด้วย: Controller แบบกระจาย — ควบคุม Process Loop ย่อยๆ แยกกันอิสระ แต่เชื่อมโยงผ่าน Communication Bus…
Read More