How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

How-to: ออกแบบ Gesture Control ไร้สัมผัสควบคุมเครื่องจักรใน 6 ขั้นตอน — Latency 72 ms ตาม ISO 13849 PLd ถึงการกันคำสั่งพลาด

Article
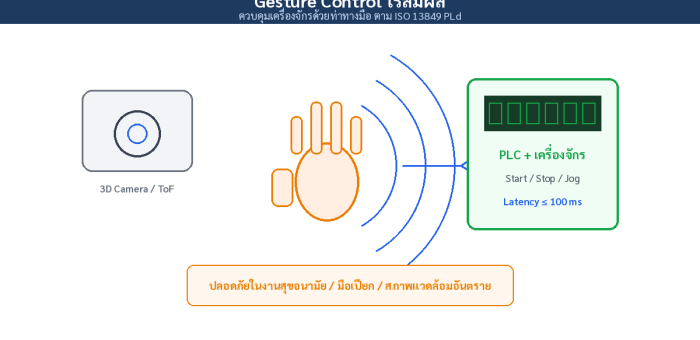
ลองนึกภาพช่างเทคนิคในห้อง Cleanroom ที่ถอดถุงมือแตะหน้าจอ HMI ไม่ได้ คนงานโรงอาหารที่มือเปียกล้ำเลือด หรือทีมซ่อมบำรุงในโซนที่เสียงเครื่องจักรดังจนตะโกนสั่งกันไม่ได้ — ทั้งหมดนี้คือ Use Case จริงที่ทำให้ Gesture Control ไร้สัมผัส (Contactless Gesture Interface) กลายจากงานวิจัยเป็นเครื่องมือการผลิต บทความนี้เป็นคู่มือ 6 ขั้นตอนสำหรับวิศวกรที่อยากนำไปใช้จริงโดยไม่เสี่ยงความปลอดภัย Gesture Control ไร้สัมผัส — จากกล้อง 3D ถึงคำสั่ง PLC ภายใต้เพดาน Latency ตาม ISO 13849 (ภาพ: Honey Corporation) เลือกเทคโนโลยีให้ตรงงานก่อน งานวิจัยด้าน Human-Robot Interaction ชี้ว่าไม่มีเทคโนโลยีใดชนะทุกงาน — ถุงมืออัจฉริยะให้ความแม่นยำสูงแต่สวมใส่ไม่สบายและต้อง Calibration ทุกครั้ง ขณะที่ระบบ Vision ให้อิสระในการเคลื่อนไหวแต่อ่อนไหวต่อแสงและการบัง สรุปเปรียบเทียบสั้นๆ ก่อนลงรายละเอียด แนวทางจุดแข็งข้อจำกัดเหมาะกับ Vision 3D (RGB-D / ToF)ไม่ต้องสวมอะไร รองรับผู้ใช้หลายคนอ่อนไหวต่อแสง/การบัง ต้องมีมุมมองเห็นมือสถานีงานประจำ โซนสุขอนามัย ถุงมือ/อุปกรณ์สวม IMUแม่นยำสูง ไม่กระทบแสงต้องสวม-ปรับเทียบ เพิ่มภาระบำรุงรักษางานสอนทางหุ่นยนต์ Hand Guiding EMG Armbandอ่านเจตนาจากกล้ามเนื้อ ใช้ได้แม้มือถือของสัญญาณแปรผันตามบุคคล ต้องเทรนรายคนงานวิจัย/งานเฉพาะทาง 6 ขั้นตอนสู่การใช้งานจริง จำกัดคำสั่งให้น้อยแต่ชัด — เริ่มจาก 5-8 ท่าทาง (Start, Stop, Jog +/-, Acknowledge, Emergency) งานวิจัยที่ใช้ Deep Learning รูปแบบ Skeleton ทำได้ถึง 85.5% บนชุดข้อมูลมาตรฐาน แต่ในโรงงานจริง "น้อยแต่เชื่อถือได้" ชนะ "เยอะแต่กำกวม" เสมอ ออกแบบ Gesture Vocabulary ที่กันคำสั่งพลาด — ท่าทางธรรมชาติในการทำงาน (ชี้นับของ โบกเรียกเพื่อน) ต้องไม่ตรงกับคำสั่งควบคุมเครื่อง และทุกคำสั่งอันตรายใช้การยืนยัน 2 ขั้นตอน วาง Latency Budget ตั้งแต่วันแรก — คำสั่ง Stop ฉุกเฉินต้องถึง PLC เร็วกว่า 100 ms ตามข้อกำหนดของ ISO 13849-1 ระดับ PLd ใส่ AI ไว้ที่ Edge…
Read More
Case Study: Near-Miss เดือนละ 18 ครั้งเหลือ 7 — ศูนย์กระจายสินค้า 42,000 ตร.ม. สร้างโซนเตือนภัยคน×Forklift ด้วย UWB 480 แท็ก

Case Study: Near-Miss เดือนละ 18 ครั้งเหลือ 7 — ศูนย์กระจายสินค้า 42,000 ตร.ม. สร้างโซนเตือนภัยคน×Forklift ด้วย UWB 480 แท็ก

Article
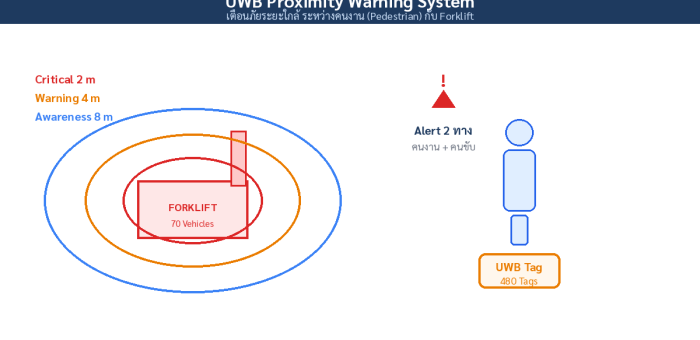
ในคลังสินค้าและโรงงานที่มี Forklift วิ่งปะปนกับคนเดินเท้า คำถามที่แท้จริงไม่ใช่ "จะฝึกอบรมให้ระวังยังไง" แต่คือ "จะทำให้ระยะห่างระหว่างคนกับยานพาหนะเป็นสิ่งที่วัดได้และบังคับได้ยังไง" บทความนี้เล่า Case Study จริงจากศูนย์กระจายสินค้าแห่งหนึ่งในโปแลนด์ ขนาด 42,000 ตารางเมตร เดินระบบ 24/7 หลายกะ ที่เปลี่ยนสถิติความปลอดภัยทั้งหมดด้วยเทคโนโลยี UWB Proximity Warning ปัญหา: สถิติที่โรงงานทุกแห่งควรรู้ก่อนออกแบบทางเดิน ตัวเลขจากสหรัฐอเมริกา (OSHA และ BLS) น่าตกใจกว่าที่คนส่วนใหญ่คิด — อุบัติเหตุ Forklift คร่าชีวิตคนงานราว 67-85 รายต่อปี บาดเจ็บสาหัสราว 34,900 รายต่อปี และที่สำคัญคือ 36% ของการเสียชีวิตที่เกี่ยวกับ Forklift เป็นคนเดินเท้า ทั้งที่เขาไม่ได้ขับยานเลย สถิติอีกตัวที่ผู้บริหารคลังสินค้ามักไม่เคยได้ยิน: ประมาณ 11% ของ Forklift ทั้งหมดจะเจออุบัติเหตุอย่างน้อยหนึ่งครั้งในทุกปี — ถ้าคลังมียาน 10 คัน โอกาสมีเหตุในปีนั้นเป็นเรื่องใกล้ตัวมาก ศูนย์กระจายสินค้าในเคสนี้เจอปัญหาคลาสสิก: ทางเดินที่ทาสีไว้ก็มี กระจกเหลี่ยมก็ติด แต่ยอดฤดูกาลที่พนักงานชั่วคราวเพิ่มขึ้นและ Layout เปลี่ยนตลอด ทำให้ "จุดอับตา" เคลื่อนที่ไปด้วย รายงาน Near-miss 18 ครั้ง/เดือน คือเพียงส่วนที่มีคนรายงานเท่านั้น ระบบ UWB Proximity Warning — โซนเตือนภัย 3 ระดับรอบ Forklift แจ้งเตือนทั้งคนขับและคนเดินเท้า (ภาพ: Honey Corporation) ทางออก: UWB ที่วัดระยะ 10 ครั้งต่อวินาที ทะลุมุมอับตา เทคโนโลยี Ultra-Wideband (UWB) ต่างจากกล้อง AI ตรงที่มันไม่ต้องการแสงหรือมุมมองเห็นอุปกรณ์ — คลื่นวิทยุความกว้างย่าน 500 MHz+ เจาะทะลุชั้นวางและผนังกั้นได้บางส่วน ระบบที่ติดตั้งใช้หลักการ Two-way Ranging ระหว่าง Tag คนงาน 480 ตัว, Anchor บนเพดาน 44 จุด และ โมดูลบนยานพาหนะ 70 คัน โดยวัดระยะทุก 100 มิลลิวินาที (10 ครั้ง/วินาที) แล้วแบ่งโซนเตือนภัย 3 ระดับ โครงสร้างระบบ UWB Proximity Warning — Anchor, Tag คนงาน,…
Read More
Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Smart Safety Helmet: Deep Dive จากงานวิจัย 1,268 ชิ้น ถึง IMU และมาตรฐาน EN 397 — เมื่อหมวกนิรภัยเริ่มคุยกับโรงงานได้

Article
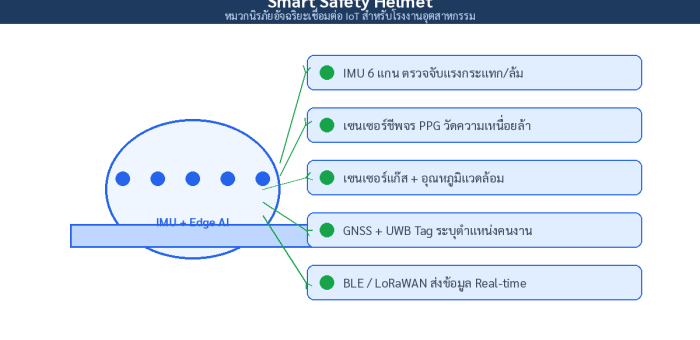
หมวกนิรภัย (Hard Hat) เป็นอุปกรณ์ PPE ที่อยู่กับอุตสาหกรรมก่อสร้างและการผลิตมากว่าร้อยปี แต่ตลอดเวลานั้นมันทำหน้าที่ได้แค่อย่างเดียว — "รับแรงกระแทกแทนศีรษะ" ถ้าแรงกระแทกนั้นรุนแรงเกินไป หรือคนงานล้มฟุบในมุมอับตาของโรงงาน ไม่มีใครรู้จนกว่าเหตุการณ์จะจบไปแล้ว Smart Safety Helmet เปลี่ยนสมการนี้ด้วยการเพิ่มเซนเซอร์ การประมวลผล และการเชื่อมต่อ เข้าไปใน PPE ชิ้นที่คนงานใส่ทุกวันอยู่แล้ว งานวิจัยบอกอะไรเราบ้าง Scoping Review ตีพิมพ์ในวารสาร JMIR mHealth and uHealth (ปี 2022) รวบรวมงานวิจัยเรื่อง Smart Helmet ถึง 1,268 ชิ้น จากช่วงปี 2010-2021 และสรุปฟังก์ชันหลัก 6 กลุ่มที่ปรากฏซ้ำมากที่สุด ได้แก่ การตรวจจับการหกล้ม (Fall Detection), การเฝ้าระวังสุขภาพ, การป้องกันอุบัติเหตุ, การตรวจแอลกอฮอล์ก่อนเข้างาน, การรายงานตำแหน่ง และปุ่มขอความช่วยเหลือ (Distress Alert) — น่าสนใจว่าเซนเซอร์ตัวเดียวที่โผล่ในงานวิจัยเกือบทุกชิ้นคือ IMU (Inertial Measurement Unit) เพราะให้ข้อมูลทั้งความเร่งและท่าทางในตัวเดียว Smart Safety Helmet — หมวกนิรภัยที่รวมเซนเซอร์ IMU, PPG, แก๊ส และการเชื่อมต่อไร้สายไว้ในชิ้นเดียว (ภาพ: Honey Corporation) กายวิภาคของ Smart Helmet ยุคปัจจุบัน แยกชั้นข้อมูลออกมาดูแล้ว Smart Helmet คือระบบ IIoT ขนาดจิ๋วที่สวมใส่ได้ โครงสร้างของมันมีดังนี้ สถาปัตยกรรมระบบ Smart Helmet จากเซนเซอร์บนหมวกถึงแดชบอร์ดความปลอดภัยของโรงงาน (ภาพ: Honey Corporation) เซนเซอร์/ส่วนประกอบหน้าที่ข้อควรระวังในการใช้งานจริง IMU 6 แกนตรวจจับแรงกระแทก (ค่า g), การหกล้ม, ท่าทางศีรษะต้องปรับ Threshold ตามลักษณะงาน งานขนถ่ายของหนักจะเกิด False Positive สูง PPG (เซนเซอร์แสง)วัดอัตราการเต้นหัวใจ เพื่อประเมินความเหนื่อยล้าความแม่นยำลดลงเมื่อเหงื่อมากหรือสวมผ้าคลุมศีรษะ EEG (บางรุ่นวิจัย)อ่านคลื่นสมองเพื่อตรวจการสลัดสติ/ง่วงซึมสัญญาณรบกวนสูง ยังอยู่ในระดับงานวิจัยเป็นหลัก เซนเซอร์แก๊ส/อุณหภูมิตรวจแก๊สรั่วไหลและความร้อนแวดล้อมระดับบ่าขึ้นไปต้อง Calibration ตามรอบ และเลือกชนิดเซนเซอร์ให้ตรงแก๊สเป้าหมาย GNSS + UWB Tagระบุตำแหน่งคนงาน กลางแจ้งใช้ GNSS ในอาคารใช้ UWB ความแม่นยำระดับ 30-50 ซม.เป็นข้อมูลส่วนบุคคล ต้องกำหนดนโยบายการเก็บให้ชัดตาม PDPA วิทยุ BLE/LoRaWANส่ง Alert…
Read More
บทวิเคราะห์: Hybrid Manufacturing — เมื่อ DED กับ CNC Milling อยู่ใน Setup เดียว และตลาดซ่อมแซม 9 แสนล้านดอลลาร์กำลังเปลี่ยนมือ

บทวิเคราะห์: Hybrid Manufacturing — เมื่อ DED กับ CNC Milling อยู่ใน Setup เดียว และตลาดซ่อมแซม 9 แสนล้านดอลลาร์กำลังเปลี่ยนมือ

Article
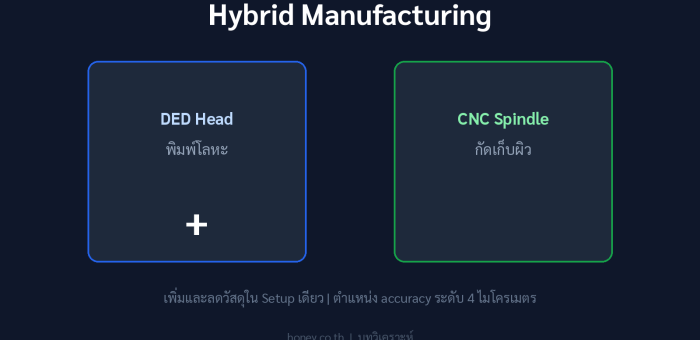
ตลอดสิบปีที่ผ่านมา วงการพิมพ์โลหะมีความเชื่อแฝงอยู่ข้อหนึ่งว่า "เครื่องพิมพ์กับเครื่องกัด CNC ต้องแยกบ้านอยู่" ชิ้นงานพิมพ์เสร็จต้องขนไปเครื่องกัดต่อ ตั้ง Fixture ใหม่ หา Reference ใหม่ และยอมรับ Error ที่สะสมมากับของทุกครั้งที่ย้ายเครื่อง ปี 2025-2026 ความเชื่อนั้นกำลังพังลง Hybrid Manufacturing ที่วางหัวพิมพ์ DED กับ Spindle กัดลงบนตัวเครื่อง 5 แกนเดียวกัน กลายเป็นหัวข้อที่ถูกพูดถึงมากที่สุดในงานแสดงเทคโนโลยีการผลิตระดับโลก เกิดอะไรขึ้นในตลาดช่วง 2025-2026 รายงานวิจัยตลาดหลายสำนัก (Emergen Research, Spherical Insights, Expert Market Research) ประเมินตลาด Hybrid Additive Manufacturing ปี 2025 ไว้ระหว่าง 1.3-3.7 พันล้านดอลลาร์ ด้วยอัตราเติบโตเฉลี่ยที่น่าตกใจ: CAGR ระหว่าง 12.6-23.3% ต่อปี จนถึงปี 2035 กลุ่มผู้ใช้นำคือ Aerospace & Defense ที่ครองสัดส่วนราว 32-43% ของมูลค่า ขณะที่ภูมิภาคเอเชียแปซิฟิกถูกทำนายว่าโตเร็วที่สุด ประมาณการตลาด Hybrid Additive Manufacturing 2025-2035 จากรายงานวิจัยหลายสำนัก ช่วงประมาการกว้างเพราะแต่ละสำนักนิยามขอบเขตตลาดต่างกัน (ที่มา: Honey Corporation) จุดเปลี่ยนที่จับต้องได้คือการเปิดตัวแพลตฟอร์มรุ่นใหม่ที่รวม 6 กระบวนการ (พิมพ์ DED, กัด, เคลียร์, เตรียมความร้อน, และสแกนสามมิติ) ไว้ในเครื่องเดียว พร้อมตัวเลขที่น่าสนใจ: Build Rate เร็วขึ้น 35%, Work Volume ใหญ่ขึ้น 170%, ต้นทุนต่อชิ้นงานลดลง 47% และความแม่นยำตำแหน่งระดับ 4 ไมโครเมตร ผู้ผลิตเครื่องมือกลเครื่องดังกล่าวรายงานด้วยว่าผลิตชิ้นส่วนประกอบเครื่องจักรของตัวเองด้วยระบบไฮบริดมากกว่า 3,000 ชิ้นต่อปีแล้ว ทำไม "Setup เดียว" ถึงสำคัญมากกว่าที่คิด วงจรทำงานของเครื่อง Hybrid: พิมพ์ DED แล้วกัดเก็บผิวสลับกันทีละชั้น ทำให้เข้าถึง Channel ภายในที่ CNC เข้าไม่ถึงหลังปิดผิวบน (ที่มา: Honey Corporation) เหตุผลเชิงเทคนิคที่ลึกกว่า "สะดวก" มีสามชั้น ชั้นแรกคือ Internal Feature — ท่อทางเดินของเหลวหรือ Channel ระบายความร้อนภายในชิ้นงาน พิมพ์ได้ด้วย AM แต่พอปิดผิวบนแล้ว เครื่องกัดธรรมดาเข้าไม่ถึงเพื่อเก็บผิวด้านใน…
Read More
Case Study: อะไหล่ 80,000 ชิ้นในไฟล์ CAD — เมื่อการรถไฟยุโรปเลิกตุนของในโกดัง แล้วพิมพ์เมื่อต้องใช้

Case Study: อะไหล่ 80,000 ชิ้นในไฟล์ CAD — เมื่อการรถไฟยุโรปเลิกตุนของในโกดัง แล้วพิมพ์เมื่อต้องใช้

Article
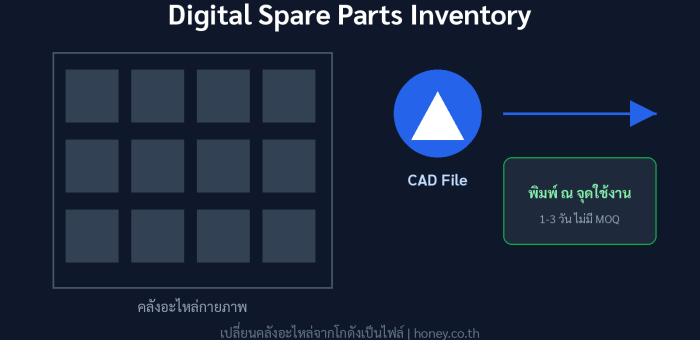
คำถามคลาสสิกของหัวหน้าฝ่ายซ่อมบำรุงทุกโรงงาน: "อะไหล่ตัวนี้พังปีละ 2 ครั้ง แต่ต้องสั่งขั้นต่ำ 100 ชิ้น เก็บไว้ที่ไหน" คำถามนี้ไม่ได้มีเฉพาะในไทย การรถไฟแห่งชาติของเนเธอร์แลนด์เองก็เคยเผชิญปัญหาเดียวกันจนต้องตั้งทีมบริหารความล้าสมัยของอะไหล่ (Obsolescence Management) ขึ้นมาโดยเฉพาะ บทความนี้เล่า case study จากงานจริงของอุตสาหกรรมการรถไฟยุโรปที่เปลี่ยนคลังอะไหล่กายภาพให้กลายเป็นไฟล์ CAD ปัญหา (Problem): โกดังที่กินเงินทุนทั้งที่ของไม่ขาย อะไหล่ยานพาหนะและเครื่องจักรอุตสาหกรรมมีลักษณะร่วมกันคือ "demand ช้าแต่ดุ" — บางชิ้นเว้นระยะเป็นปีกว่าจะมีคำสั่งซ่อม แต่เมื่อพัดต้องได้ทันที ผู้ผลิตต้นทางจึงตั้ง MOQ (Minimum Order Quantity) สูงเพื่อกลบต้นทุนตั้งเบ้า ฝั่งผู้ซื้อก็ต้องกองสต๊อกจำนวนมากไว้ในโกดัง ทำให้เงินทุนจม ของบางส่วนไม่ได้ใช้ตลอดอายุ และเมื่อเครื่องจักรรุ่นนั้นปลดระวาง อะไหล่ทั้งล็อตก็กลายเป็นเศษโลหะทันที ที่เจ็บที่สุดคือปลอกป้องกันชิ้นเล็กมูลค่าต่ำมาก ที่เมื่อพัดไป ทำให้ชิ้นส่วนอิเล็กทรอนิกส์ที่มีมูลค่าสูงกว่าหลายเท่าต้องแวดล้อมด้วยสภาพแวดล้อมที่ไม่เหมาะสมจนเสียตามไปด้วย ทางออก (Solution): เก็บอะไหล่เป็นไฟล์ ไม่ใช่เป็นลัง โครงการ Digital Warehouse ของผู้ให้บริการโลจิสติกส์ระดับโลกและคู่ค้าในอุตสาหกรรมรถไฟยุโรปเปลี่ยนโมเดลทั้งหมด แทนที่จะเก็บของจริง ระบบจะเก็บ "Virtual Inventory" คือคลังไฟล์ CAD ที่ผ่านการรับรองวัสดุและกระบวนการผลิตไว้แล้ว เมื่อมีคำสั่งซ่อม ไฟล์จะถูกส่งไปยังจุดผลิตกระจายที่ใกล้ลูกค้าที่สุด พิมพ์สามมิติด้วยวัสดุที่ qualify แล้ว ตามด้วยงาน Post-process ในโรงฝึก ก่อนส่งมอบภายใน 1-3 วัน เปรียบเทียบขั้นตอนจัดหาอะไหล่แบบเดิมที่ติด MOQ และรอนาน กับแบบ Digital Inventory ที่พิมพ์เมื่อต้องใช้ (ที่มา: Honey Corporation) ปัจจัยที่ทำให้โมเดลนี้เดินได้จริงมี 3 อย่าง คือ (1) กระบวนการ Reverse Engineering ที่แปลงชิ้นส่วนกายภาพกลับเป็นไฟล์ CAD ที่มี Tolerance ชัดเจน (2) การรับรองวัสดุและกระบวนการตามมาตรฐานอุตสาหกรรมยานพาหนะ และ (3) เครือข่ายจุดผลิตกระจายที่ผ่าน Audit แล้ว ทั้งสามอย่างนี้ต้องทำเป็นระบบ ไม่ใช่แค่ซื้อเครื่องพิมพ์วางไว้ที่โกดัง ผลลัพธ์ (Results): ตัวเลขจากงานจริง 7 ปี ตัวเลขสะสมจากโครงการอะไหล่ดิจิทัลในอุตสาหกรรมการรถไฟยุโรป: พิมพ์ไปแล้วกว่า 80,000 ชิ้น เก็บ Virtual Inventory กว่า 2,100 รายการ และตั้งเป้า Digitalize อะไหล่ 10% ภายในปี 2030 (ที่มา: ข้อมูลเปิดเผยต่อสาธารณะ) ตัวเลขที่เผยแพร่ต่อสาธารณะจากโครงการประเภทนี้น่าสนใจมากกว่าที่คนส่วนใหญ่คิด: การรถไฟแห่งชาติของเยอรมนีพิมพ์อะไหล่และ Manufacturing Aid สะสมไปแล้วกว่า 80,000 ชิ้นในเวลา 7…
Read More
SLS (Selective Laser Sintering): พิมพ์โพลิเมอร์ผงด้วยเลเซอร์ CO₂ โดยไม่ต้องมี Support — Deep Dive จาก Sintering Window ถึงการ Reuse ผง

SLS (Selective Laser Sintering): พิมพ์โพลิเมอร์ผงด้วยเลเซอร์ CO₂ โดยไม่ต้องมี Support — Deep Dive จาก Sintering Window ถึงการ Reuse ผง

Article
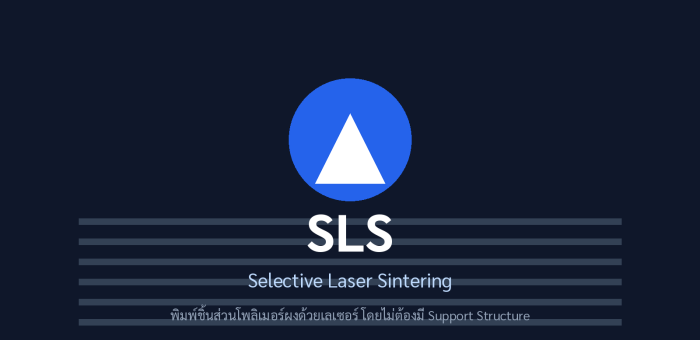
ในครอบคลุกเทคโนโลยีพิมพ์สามมิติสำหรับงานผลิตจริง นอกเหนือจาก FDM ที่ทุกโรงงานคุ้นเคยแล้ว ยังมีอีกหนึ่งตัวเลือกที่วิศวกรต่างประเทศเรียกว่า "workhorse ของงานโพลิเมอร์" นั่นคือ SLS (Selective Laser Sintering) เทคโนโลยีที่ใช้เลเซอร์ CO2 หลอมผงโพลิเมอร์ทีละชั้นจนกลายเป็นชิ้นงาน โดยไม่ต้องสร้าง Support Structure แม้แต่ชิ้นเดียว รายงานของ Mordor Intelligence ประเมินตลาด SLS ทั้งระบบไว้ที่ราว 4.8 พันล้านดอลลาร์ในปี 2025 และโตเป็น 5.7 พันล้านดอลลาร์ในปี 2026 ขณะที่ตลาดบริการพิมพ์ SLS แบบ outsource ก็เติบโตที่ CAGR ราว 11-12% ต่อปี ตัวเลขเหล่านี้บอกว่า SLS ไม่ใช่เทคโนโลยีห้องแล็บอีกต่อไป แต่เป็นเครื่องมือการผลิตที่วิศวกรโรงงานควรเข้าใจกลไกของมันจริง ๆ หลักการทำงาน: อุ่นผงก่อน แล้วให้เลเซอร์เติมอีกไม่กี่องศา หัวใจของ SLS อยู่ที่การควบคุมอุณหภูมิแบบ "เฉียบพลันณ์" ระบบจะอุ่นเตียงผงทั้งห้องพิมพ์ไว้ที่ราว 168-172 องศาเซลเซียส สำหรับผง PA12 ซึ่งต่ำกว่าจุดเริ่มหลอมเหลวเพียงเล็กน้อย เลเซอร์จึงต้องเติมพลังงานเพิ่มอีกแค่ไม่กี่องศาเท่านั้นก็พอให้ผงหลอมตัวเข้าด้วยกัน วิธีนี้ลดพลังงานที่ต้องใช้ ลดความเครียดสะสมในชิ้นงาน และป้องกันการบิดงอได้พร้อมกัน ภาพตัดขวางห้องพิมพ์ SLS: เลเซอร์ CO2 สแกนผง PA12 ทีละชั้น ผงที่ไม่ถูกหลอมจะทำหน้าที่รองรับชิ้นงานแทน Support Structure (ที่มา: Honey Corporation) Sintering Window: ช่วงอุณหภูมิที่กำหนดความสำเร็จของงานพิมพ์ งานวิจัยในวาระ Polymers (MDPI, 2023) อธิบายว่า PA12 ที่ใช้ใน SLS จะต้องมี "sintering window" คือช่วงห่างระหว่างอุณหภูมิเริ่มหลอมเหลวกับอุณหภูมิเริ่มตกผลึกที่กว้างพอ ถ้าช่วงนี้แคบเกินไป ผงจะตกผลึกก่อนเลเซอร์สแกนเสร็จ ทำให้ชิ้นงาน curl และบิดเบี้ยว นี่คือเหตุผลที่ไม่สามารถเอาพลาสติกทั่วไปมาพิมพ์ SLS ได้ แต่ต้องเป็นเกรดผงที่ออกแบบมาเฉพาะ แผนภาพ Sintering Window ของ PA12: ช่วงอุณหภูมิระหว่าง Onset หลอมเหลวกับ Onset ตกผลึกคือช่วงทำงานของเลเซอร์ (ที่มา: Honey Corporation) วัสดุหลักในตลาด SLS วัสดุจุดเด่นงานที่เหมาะ PA12 (Nylon 12)แข็งแรงสมดุล ทนสารเคมี ครองส่วนแบ่งมากที่สุดชิ้นส่วนฟังก์ชันนัล, Housing, Duct PA11ทนแรงกระแทกสูง ผลิตจากน้ำมันละหุ่ง (Bio-based)ชิ้นส่วนที่ต้องเน้นความยั่งยืน, Snap-fit PA12 + แก้ว…
Read More
บทวิเคราะห์: 1.9 ล้านตำแหน่งที่ไม่มีคนสมัคร — เมื่อ XR Reskilling กลายเป็นกลยุทธ์การผลิต ไม่ใช่งานของ HR

บทวิเคราะห์: 1.9 ล้านตำแหน่งที่ไม่มีคนสมัคร — เมื่อ XR Reskilling กลายเป็นกลยุทธ์การผลิต ไม่ใช่งานของ HR

Article
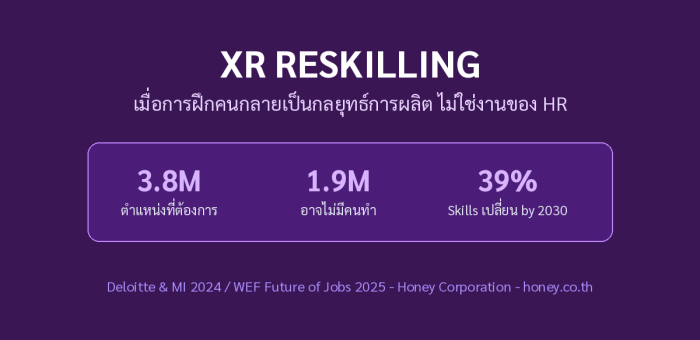
ตัวเลขที่ผู้บริหารโรงงานควรอ่านสักครั้ง: งานวิจัยล่าสุดของ Deloitte ร่วมกับ The Manufacturing Institute (ปี 2024) ประมาณการว่าอุตสาหกรรมการผลิตสหรัฐฯ ต้องการแรงงานใหม่ถึง 3.8 ล้านตำแหน่ง ระหว่างปี 2024-2033 และราวครึ่งหนึ่ง — 1.9 ล้านตำแหน่ง — อาจไม่มีคนสมัคร เลย หากปัญหา Skills Gap และ Applicant Gap ยังไม่ถูกแก้ ช่องว่างแรงงานภาคการผลิตสหรัฐฯ ปี 2024-2033 จาก Deloitte & The Manufacturing Institute 2024 เชื่อมกับตัวเลข 39% ของ Core Skills ที่จะเปลี่ยนภายในปี 2030 จาก WEF ประเด็นสำคัญคืองานวิจัยชิ้นนี้ชี้ว่าปัญหาไม่ได้มีแค่ 'ทักษะไม่ตรง' แต่มี ช่องว่างของจำนวนผู้สมัครเองด้วย (Applicant Gap) — คือไม่มีคนเข้ามาสมัครให้เรียนรู้ทักษะตั้งแต่แรก สาเหตุหลัก: ทักษะที่ต้องการเปลี่ยนเร็วเพราะเทคโนโลยีใหม่ และช่างเทคนิคอาวุโสกำลังเกษียณพร้อมกันเป็นระลอก เกณฑ์นี้ไม่ได้จำกัดอยู่ที่อเมริกา — โรงงานไทยที่กำลังเดินหน้าสู่ Smart Factory เจอแรงกดดันแบบเดียวกัน ในสังคมที่เข้าสู่สังคมสูงวัยเร็วที่สุดในภูมิภาค ขณะที่ WEF Future of Jobs Report 2025 (สำรวจนายจ้างกว่า 1,000 แห่งใน 55 ประเทศ) คาดการณ์ว่า 39% ของ Core Skills จะเปลี่ยนไปภายในปี 2030 ข้อสรุปจึงชัดเจน: การ Reskilling ไม่ใช่โครงการพิเศษปีละครั้ง แต่คือความสามารถหลักของโรงงาน เฉกเช่นเดียวกับความสามารถในการผลิต ทำไมเครื่องมือฝึกอบรมแบบเดิมตามไม่ทัน มิติห้องเรียนสดE-LearningXR (AR/VR/MR)เวลาถึงความชำนาญช้า (ต้องรอตาราง ผู้สอน)ปานกลาง แต่ถ่ายทอดทักษะมือไม่ได้เร็ว — ฝึกมือได้ซ้ำๆ ไม่จำกัดรอบสถานการณ์อันตรายจำลองได้จำกัด มีความเสี่ยงดูวิดีโอเท่านั้นฝึกได้โดยไม่เสี่ยงตัวจริงการส่งต่อความรู้ช่างอาวุโสขึ้นกับตัวบุคคล เก็บไว้ไม่ได้บันทึกเป็นคลิปได้ แต่ไม่มี Interactiveแปลงเป็นสถานการณ์ฝึกที่ใช้ซ้ำได้ทุกรุ่นการวัดผลสอบข้อเขียน ประเมินกลางๆCompletion Rate เท่านั้นทุก Action เป็นข้อมูล (xAPI) วัดได้จริง เศรษฐศาสตร์ของ XR Reskilling — เลิกคิดว่าแพง จุดคุ้มทุน VR Training จากโมเดลต้นทุนของ PwC: 375 คนเทียบห้องเรียนสด, 1,950 คนเทียบ E-Learning และถูกกว่า 52% ที่ 3,000…
Read More
Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Case Study: วัดผล VR Training ให้เป็นตัวเลข — จากงานวิจัย PwC ผู้เรียน 1,600 คน สู่ Kirkpatrick และ xAPI ที่โรงงานทำได้เอง

Article
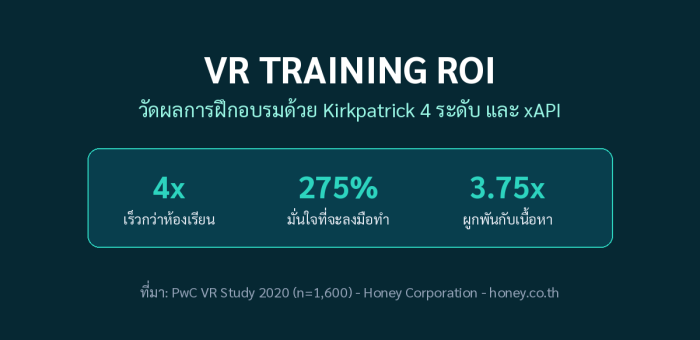
คำถามที่เจอบ่อยที่สุดเมื่อเสนอโครงการ VR Training ในโรงงานคือ 'แพงแบบนี้ คุ้มไหม' คำตอบที่ดีที่สุดไม่ใช่ความเห็น แต่คือวิธีวัด บทความนี้เล่าผลงานวิจัยองค์กรที่ใหญ่ที่สุดชิ้นหนึ่งของโลก แล้วแปลงเป็นกรอบวัดผลที่ทีมฝึกอบรมโรงงานทำตามได้เอง Case Study: การทดลองของ PwC ปี 2019-2020 ระหว่างเดือนกุมภาพันธ์ 2019 ถึงมกราคม 2020 ซีเนียร์แมเนเจอร์จำนวน 1,600 คน จาก 12 ไซต์ ถูกสุ่มเข้าอบรมหลักสูตรเดียวกัน (Soft Skills) ผ่าน 3 ช่องทาง: ห้องเรียนสด, E-Learning และ VR ผลลัพธ์ด้านความเร็วชัดเจนมาก เวลาเรียนจบหลักสูตรเดียวกัน: VR 29 นาที เทียบกับ E-Learning 45 นาที และห้องเรียนสด 120 นาที (ที่มา: PwC VR Soft Skills Training Efficacy Study 2020) ตัวชี้วัดผลของกลุ่ม VRเทียบกับเวลาเรียนจบเร็วขึ้น 4 เท่าห้องเรียนสด (120 นาที เหลือ 29 นาที)ความมั่นใจที่จะลงมือทำสูงขึ้น 275%ดีกว่าห้องเรียน 40% และ E-Learn 35%ความผูกพันกับเนื้อหาสูงกว่า 3.75 เท่าห้องเรียนสด (สูงกว่า E-Learn 2.3 เท่า)ความโฟกัสระหว่างเรียนมากกว่า 4 เท่าE-Learningจุดคุ้มทุน375 คน / 1,950 คนเทียบห้องเรียนสด / E-Learning ข้อค้นพบที่มักถูกมองข้าม: แม้จะบวกเวลา Setup แว่นครั้งแรกเฉลี่ย 10 นาทีเข้าไป VR ยังเร็วกว่าห้องเรียนสด 3 เท่า — และที่จำนวนผู้เรียน 3,000 คน ต้นทุนรวมของ VR ต่ำกว่าห้องเรียนสด 52% แต่โรงงานต้องวัดผลของตัวเอง — ด้วย Kirkpatrick 4 ระดับ + xAPI ตัวเลขของงานวิจัยเป็นแค่จุดตั้งต้น สิ่งที่ผู้บริหารโรงงานอยากเห็นคือผลเป็น KPI ของไลน์ผลิตตัวเอง กรอบที่ใช้ได้จริงคือโมเดล Kirkpatrick 4 ระดับ ผูกกับมาตรฐานข้อมูล xAPI ที่บันทึกพฤติกรรมผู้เรียนเป็น Statement โดยอัตโนมัติ Kirkpatrick 4 ระดับ ผูกกับ Event ของ…
Read More
Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Contextual AR: เมื่อแว่น AR รู้จักชิ้นส่วนเองด้วย AI Object Recognition — Deep Dive จาก SLAM ถึง Latency Budget ต่ำกว่า 20 ms

Article
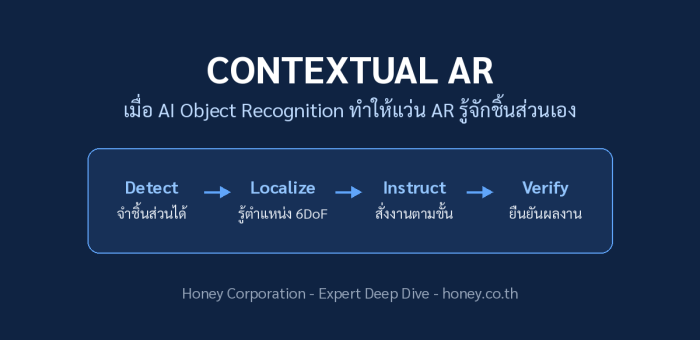
ระบบ AR Work Instructions รุ่นแรกๆ ทำงานได้ดีในห้อง Demo แต่มักล้มเหลวเมื่อลงสนามจริง สาเหตุหลักคือมัน ไม่รู้ว่ากำลังมองอะไร — ระบบต้องพึ่ง marker ที่ติดไว้ล่วงหน้า หรือแผนที่ 3 มิติที่ต้องสแกนไว้ก่อน พอเปลี่ยนไลน์ผลิต ย้ายเครื่องจักร หรือเปลี่ยนรุ่นชิ้นส่วน ทุกอย่างก็พังทันที Contextual AR คือรุ่นถัดไปของเทคโนโลยีนี้: แว่น Smart Glasses อุตสาหกรรมที่ฝังโมเดล AI Object Recognition บนชิป Edge NPU จะ จำชิ้นส่วนได้เอง เพียงชี้กล้องไปที่เครื่องจักร ระบบจะรู้ว่านี่คือปั๊มรุ่นไหน วาล์วตัวไหน แล้วดึงคำสั่งงานที่ถูกต้องจากระบบหลังบ้านมาฉายทับไว้บนจอทันที — โดยไม่ต้องติด marker แม้แต่ชิ้นเดียว หัวใจของระบบ: Pipeline 6 ขั้นตอนที่ต้องจบในเสี้ยววินาที ทุกอย่างเกิดขึ้นบนอุปกรณ์ ไม่ผ่านคลาวด์ เพราะเวลาไป-กลับของเน็ตเพียง 50-100 ms ก็ทำให้ภาพ Overlay 'ลอยหลุด' จากวัตถุจริงเวลาคนงานหันหัวเร็วๆ แล้ว Pipeline ของ Contextual AR ตั้งแต่กล้องจับภาพ 30 fps จนถึงการส่งผลไป CMMS ทุกขั้นต้องจบรวมกันภายใน Motion-to-Photon Latency ต่ำกว่า 20 ms ตัวเลขที่วิศวกรต้องจำคือ Motion-to-Photon Latency ต้องต่ำกว่า 20 ms — คือช่วงเวลาตั้งแต่หัวขยับจนภาพ Overlay เคลื่อนตาม ถ้าเกินกว่านี้สมองจะรู้สึกว่าภาพ 'เหลื่อม' จนใช้งานจริงไม่ได้ แปลว่า AI Inference ต้องกินเวลาไม่เกิน 15 ms เท่านั้น ซึ่งเป็นเหตุผลที่โมเดลตรวจจับวัตถุต้องผ่านการ Quantize เป็น INT8 และรันบน NPU ของอุปกรณ์เสมอ ขั้นตอนLatency BudgetหมายเหตุทางเทคนิคCamera Capture~5-10 msกล้องปล่อยเฟรม 30 fps ขึ้นไปPreprocess~2-3 msResize + Normalize บน GPU ของอุปกรณ์AI Inferenceต่ำกว่า 15 msโมเดล Quantized INT8 บน Edge NPUPose Estimation (6DoF)~2-5 msแปลง Bounding Box เป็นพิกัด 3 มิติRender Overlay~3-5…
Read More
บทวิเคราะห์: Remaining Useful Life (RUL) — เมื่อคำถามเปลี่ยนจาก ‘พังหรือยัง’ เป็น ‘เหลือกี่สัปดาห์’

บทวิเคราะห์: Remaining Useful Life (RUL) — เมื่อคำถามเปลี่ยนจาก ‘พังหรือยัง’ เป็น ‘เหลือกี่สัปดาห์’

Article
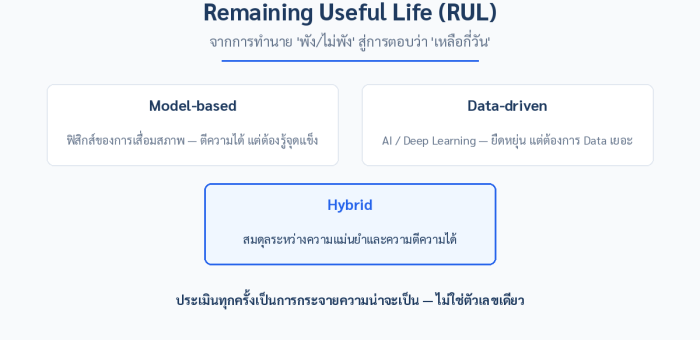
ระบบ Predictive Maintenance ส่วนใหญ่ตอบคำถามได้แค่ "เครื่องนี้กำลังจะพัง" — แต่คำถามที่ Planner และ Production Manager ถามจริงคือ "อีกกี่สัปดาห์จะพัง" เพราะคำตอบนั้นแหละที่ตัดสินได้ว่าจะเลื่อนงานซ่อมไปรวมกับ Shutdown ครั้งถัดไปได้หรือไม่ คำถามนี้คืออาณาเขตของ Remaining Useful Life (RUL) ซึ่งกำลังเปลี่ยนจากงานวิจัยสู่เครื่องมือจริงในโรงงาน RUL ไม่ใช่ตัวเลขเดียว — มันคือการกระจายความน่าจะเป็น ความเข้าใจผิดที่พบมากที่สุดคือคาดหวังให้โมเดลตอบ "เหลืออีก 23 วัน" แบบเด็ดขาด ในความเป็นจริง RUL ที่ถูกต้องคือ ช่วงความเชื่อมั่น เช่น "มีโอกาส 90% ที่จะถึงเกณฑ์เสียหายภายใน 18–26 วัน" เพราะเครื่องจักรสองเครื่องรุ่นเดียวกันภายใต้โหลดต่างกันย่อมเสื่อมสภาพไม่เท่ากัน โมเดลที่ดีจึงต้องรู้จักบอกความไม่แน่นอนของตัวเองด้วย สามเส้นทางของการทำนาย RUL แนวทางหลักการจุดแข็งข้อจำกัด Model-basedสมการฟิสิกส์ของกลไกเสื่อมสภาพ เช่น Paris Law ของรอยแตกตีความได้ ใช้ Data น้อยต้องรู้พารามิเตอร์เครื่องจักรชัดเจน ยืดหยุ่นต่ำ Data-drivenMachine Learning เรียนจากข้อมูลวงจรชีวิตเครื่องจักรจริงแม่นยำ ปรับตัวได้กับระบบซับซ้อนต้องการ Data เสื่อมสภาพจริงจำนวนมาก ตีความยาก Hybridผสมข้อจำกัดทางฟิสิกส์เข้าไปในโมเดล Data-drivenสมดุลความแม่นยำกับการตีความพัฒนาซับซ้อนที่สุด บน P-F Curve — RUL คือการประเมินความกว้างของหน้าต่างทอง ทุกความเสียหายเชิงกลมี ช่วง P-F คือระยะจากจุดที่ตรวจพบได้ครั้งแรก (Potential Failure) ถึงจุดที่พังจริง (Functional Failure) เทคโนโลยีต่าง ๆ เห็นจุด P ไม่พร้อมกัน — Ultrasound มักเห็นก่อนสุด ตามด้วย Oil Analysis แล้วจึง Vibration การทำนาย RUL คือการประมาณว่าจากตำแหน่งปัจจุบันบนเส้นเสื่อมสภาพ ยังเหลือเวลาเท่าไรก่อนแตะเส้น Threshold ซึ่งยิ่งตรวจจับได้เร็ว หน้าต่างการวางแผนก็ยิ่งกว้าง ภาพที่ 1: P-F Curve — ช่วง P-F คือหน้าต่างวางแผนซ่อม และ RUL คือการประมาณเวลาที่เหลือก่อนแตะ Failure Threshold แบบกระจายความน่าจะเป็น (ภาพประกอบเชิงแนวคิด) Deep Learning ไปได้ไกลแค่ไหน — หลักฐานจาก Benchmark จริง ชุดข้อมูล IEEE PHM 2012 Data Challenge (แบริ่งหมุนความเร็วสูงพร้อมข้อมูล Vibration จนถึงวันพังจริง)…
Read More