Human Digital Twin: เมื่อสิ่งที่ถูกลืมมากที่สุดในโรงงานอัจฉริยะคือ “คน” — บทวิเคราะห์แนวคิดและโอกาสปี 2026

Human Digital Twin: เมื่อสิ่งที่ถูกลืมมากที่สุดในโรงงานอัจฉริยะคือ “คน” — บทวิเคราะห์แนวคิดและโอกาสปี 2026

Article
เมื่อพูดถึง Digital Twin ในโรงงาน ภาพที่ผุดขึ้นมาเกือบทุกครั้งคือเครื่องจักร ท่อ และสายพานที่ถูกจำลองเป็นโมเดลสามมิติเรืองแสง แต่มี "อะไรบางอย่าง" ที่เดินไปมาท่ามกลางเครื่องจักรเหล่านั้นทุกวัน ทำงาน 8-12 ชั่วโมงต่อวัน ปรับตัวตามคำสั่งผลิตที่เปลี่ยนทุกชั่วโมง — แต่แทบไม่เคยถูกจำลอง นั่นคือ คนงาน Human Digital Twin (HDT) คือแนวคิดการสร้างตัวแบบดิจิทัลของมนุษย์ในระบบการผลิต — ไม่ใช่แค่หุ่นยนต์เสมือนใน software จำลอง แต่คือการผูกข้อมูลการเคลื่อนไหว ท่าทาง ภาระงาน และบางกรณีถึงสัญญาณชีวภาพ เข้ากับโมเดลที่ใช้วิเคราะห์ ทำนาย และออกแบบงานให้กับคนได้ดีขึ้น ในห้วงที่อุตสาหกรรมทั่วโลกกำลังเผชิญภาวะแรงงานขาดแคลนและอัตราการลาออกสูง แนวคิดนี้กำลังขยับจากงานวิจัยสู่หน้างานจริง ทำไมต้องจำลองคน — เมื่อปัญหาของโรงงานคือคน ไม่ใช่เครื่องจักร เครื่องจักรมี datasheet บอกขีดจำกัดชัดเจน แต่คนไม่มี โรงงานส่วนใหญ่รู้ว่าเครื่อง CNC ตัวไหนทำงานได้กี่ชั่วโมงก่อนพัง แต่ไม่รู้ว่าคนงานคนไหนกำลังยกของเกินหลักการยศาสตร์ (ergonomics) มาก่อนจะบาดเจ็บ องค์กรเออร์โกโนมิกส์นานาชาติ (IEA) แบ่งสาขาวิชานี้ออกเป็น 3 ด้าน ซึ่งเป็นโครงของ HDT เช่นกัน: Physical Ergonomics — ท่าทางการทำงาน การยกของ การเคลื่อนไหวซ้ำๆ ซึ่งเป็นต้นเหตุอาการบาดเจ็บสะสม (MSD — Musculoskeletal Disorders) อันดับต้นของโรงงาน Cognitive Ergonomics — ภาระทางการรู้คิด ความเหนื่อยล้าทางสมอง การตัดสินใจภายใต้ความกดดัน ซึ่งสัมพันธ์กับข้อผิดพลาดในการปฏิบัติงาน Organizational Ergonomics — การออกแบบกะการทำงาน โครงสร้างทีม และการสื่อสาร ที่ส่งผลต่อทั้งประสิทธิภาพและความปลอดภัย Motion Capture — หนึ่งในเทคโนโลยีหลักที่ใช้เก็บข้อมูลการเคลื่อนไหวของคนเพื่อสร้าง Human Digital Twin (ภาพ: Wikimedia Commons, CC BY 2.0) Human Digital Twin ต่างจากการประเมินยศาสตร์แบบเดิมอย่างไร การประเมินยศาสตร์แบบดั้งเดิม เช่น การสังเกตการทำงานด้วยตาแล้วให้คะแนนความเสี่ยง เป็นการวัด "ชั่วขณะหนึ่ง" — วิศวกรมาสังเกต 30 นาที แล้วสรุปทั้งกะ HDT เปลี่ยนวิธีนี้สามชั้น: มิติ การประเมินแบบเดิม Human Digital Twin การเก็บข้อมูล สังเกตด้วยตา ถ่ายวิดีโอ แบบสอบถาม Motion capture, เซ็นเซอร์สวมใส่, กล้อง AI posture ต่อเนื่อง ช่วงเวลา…
Read More
บทวิเคราะห์: Digital Twin ออกจากห้วงนำร่องปี 2026 — ทำไม Predictive Maintenance กลายเป็น use case แรกที่ขยายสู่ทั้งโรงงาน

บทวิเคราะห์: Digital Twin ออกจากห้วงนำร่องปี 2026 — ทำไม Predictive Maintenance กลายเป็น use case แรกที่ขยายสู่ทั้งโรงงาน

Article
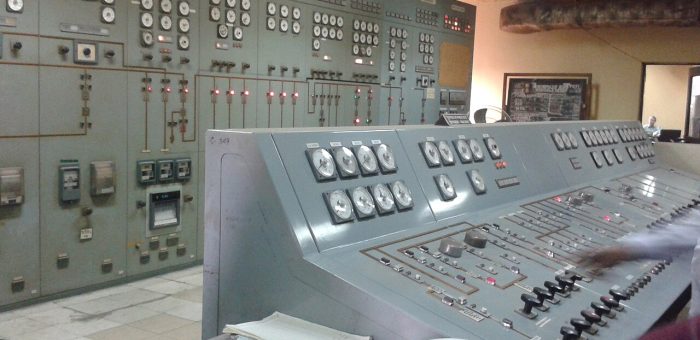
คำถามที่เปลี่ยนไป — สองปีก่อน คำถามที่ผู้บริหารโรงงานถามเรื่อง Digital Twin คือ "มันคุ้มไหม" ปี 2026 คำถามกลายเป็น "จะขยายจากนำร่องสู่ทั้งโรงงานได้อย่างไร" รายงานแนวโน้มอุตสาหกรรมการผลิตปี 2026 จากหลายสำนักวิเคราะห์ระดับโลกสะท้อนภาพเดียวกัน: Digital Twin และ Smart Factory กำลังก้าวพ้นช่วงทดลอง (Pilot Phase) สู่การใช้งานจริงในระดับองค์กร โดยเฉพาะในงานมอนิเตอร์เครื่องจักรเรียลไทม์และการบำรุงรักษาเชิงคาดการณ์ (Predictive Maintenance) การเปลี่ยนแปลงนี้สำคัญเพราะเกือบทศวรรษที่ผ่านมา เทคโนโลยีโรงงานอัจฉริยะติดอยู่ที่ "Pilot Purgatory" — นำร่องเสร็จ ทำได้จริง แต่ขยายไม่ได้ ครั้งนี้ต่างจากเดิมเพราะตัวแปรหลายตัวเปลี่ยนพร้อมกัน ห้องควบคุมโรงงาน — จุดที่ข้อมูลจาก Digital Twin ต้องมาบรรจบเป็นการตัดสินใจจริง ไม่ใช่แค่ภาพสวยบนจอ (ภาพ: Wikimedia Commons) ทำไมครั้งนี้ถึงออกจาก Pilot ได้จริง: 4 ตัวแปรที่พร้อมพร้อมกัน จากที่เราสังเกตจากงานวางระบบให้โรงงานอุตสาหกรรม การออกจากห้วงนำร่องของ Digital Twin ปี 2026 เกิดจากตัวแปร 4 ตัวที่สุกพร้อมกัน: ข้อมูลเรียลไทม์ราคาถูกลงมาก — เซ็นเซอร์วัดอุณหภูมิ แรงสั่นสะเทือน แรงดัน ความเร็วรอบ และพลังงาน พร้อมโปรโตคอลมาตรฐานอย่าง OPC UA (IEC 62541) และ MQTT ทำให้ต้นทุนการ "เติมเซ็นเซอร์" ให้เครื่องจักรเดิมลดลงจนคุ้มค่าในเชิงพาณิชย์ — เฉพาะงานแรงสั่น เซ็นเซอร์เร่งความเร็วแบบ MEMS รุ่นอุตสาหกรรมปัจจุบันสุ่มข้อมูลได้ระดับหลัก kHz เพียงพอต่อการวิเคราะห์ FFT หาความผิดปกติของลูกปืนและเฟืองตามโซนความรุนแรงของมาตรฐาน ISO 10816/20816 Edge Computing เสถียรแล้ว — การประมวลผลที่ตู้คอนโทรลหรือ Edge Gateway ทำให้การตรวจจับความผิดปกติเกิดขึ้นในหลักมิลลิวินาที ไม่ต้องรอขึ้นคลาวด์ ลดภาระแบนด์วิดท์และความเสี่ยงจากเน็ตขาด AI ตรวจจับความผิดปกติได้จริง — โมเดลเรียนรู้พฤติกรรมปกติของเครื่องจักรแต่ละตัว แล้วแจ้งเตือนเมื่อพฤติกรรมเบี่ยงเบน โดยไม่ต้องรอ failure label ที่มีน้อยมากในโรงงานจริง การผสานระบบที่จำเป็นเริ่มเป็นมาตรฐาน — Digital Twin + CMMS (ระบบซ่อมบำรุง) + ERP + Edge + 5G กำลังถูกออกแบบให้ทำงานร่วมกันตั้งแต่ต้น ไม่ใช่ต่อทีหลัง เซ็นเซอร์ IIoT ติดตั้งภาคสนามเพื่อมอนิเตอร์คุณภาพน้ำและอากาศ — โมเดลมูลค่าเดียวกันกับที่ใช้กับแรงสั่น อุณหภูมิ และแรงดันในงานบำรุงรักษาเชิงคาดการณ์ (ภาพ:…
Read More
Case Study: เมื่อ AI Agent เริ่มสั่งงานเครื่องจักรจริง — มาตรฐานเปิด MHS กำลังปิดช่องว่างระหว่าง AI กับโรงงานอุตสาหกรรมอย่างไร

Case Study: เมื่อ AI Agent เริ่มสั่งงานเครื่องจักรจริง — มาตรฐานเปิด MHS กำลังปิดช่องว่างระหว่าง AI กับโรงงานอุตสาหกรรมอย่างไร

Article
ปลายเดือนสิงหาคม 2026 วงการผลิตมีข่าวที่อาจกลายเป็นหมุดหมายสำคัญ: บริษัทพัฒนา AI ชั้นนำรายหนึ่งได้เปิดตัวมาตรฐานเปิดชื่อ Model Hardware Standard หรือ MHS ซึ่งออกแบบมาเพื่อทำสิ่งเดียว — ให้ AI Agent สื่อสารและสั่งการเครื่องจักรจริงได้อย่างแม่นยำและปลอดภัย ตั้งแต่แขนกลในโรงงานไปจนถึงอุปกรณ์ในห้องทดลองวิทยาศาสตร์ ทำไมเรื่องนี้ถึงสำคัญกับโรงงานไทย? เพราะมันตอบคำถามที่ค้างคาใจวิศวกรมาตลอด 3 ปี: "AI จะสั่งงานเครื่องจักรของเราได้เมื่อไหร่?" — และคำตอบเริ่มชัดว่าอุปสรรคที่แท้จริงไม่ใช่ความฉลาดของโมเดล แต่คือ การขาดภาษากลางระหว่าง AI กับฮาร์ดแวร์ นั่นเอง หุ่นยนต์วิจัยที่ขับเคลื่อนด้วย AI ในห้องทดลอง — สภาพแวดล้อมที่มาตรฐานประเภท MHS ตั้งเป้าให้ AI Agent เข้ามาสั่งการได้จริง (ภาพ: Wikimedia Commons / U.S. Air Force) ปัญหา: ทำไม AI ถึง "ฉลาดแต่แตะเครื่องจักรไม่ได้" ลองนึกภาพ AI Agent ที่เก่งที่สุดในโลกตอนนี้ มันวิเคราะห์ข้อมูล ตอบคำถาม เขียนโค้ดได้ระดับมืออาชีพ แต่เมื่อถูกถามว่า "เปิดวาล์วไอน้ำที่ไลน์ 2 ให้หน่อย" มันทำไม่ได้ — เพราะไม่มีช่องทางมาตรฐานให้มัน "พูด" กับ PLC หรือแขนกลของคุณ ทุกโรงงานใช้โปรโตคอลต่างกัน มีคู่มือเครื่องจักรเป็นภาษาเฉพาะ และองค์ความรู้อยู่ในหัวช่างเทคนิคอาวุโส ผลลัพธ์คือการผสาน AI เข้ากับเครื่องจักรแต่ละครั้งต้องทำ "สะพาน" เฉพาะทางใหม่ทุกครั้ง ใช้เวลาและต้นทุนสูงจนส่วนใหญ่จบลงที่ dashboard วิเคราะห์ข้อมูลเท่านั้น ไม่กล้าปล่อยให้ AI ลงมือ แนวทางแก้: MHS ทำงานอย่างไร — จาก PDF สู่การทดลองที่รันจบเอง แนวคิดหลักของ MHS เปรียบเสมือน "USB-C ของโลก AI กับฮาร์ดแวร์" — สายเชื่อมมาตรฐานกลางที่ทำให้อุปกรณ์ต่างแพลตฟอร์มคุยกันได้ โดยผู้ผลิตฮาร์ดแวร์เป็นผู้เขียน "คู่มือดิจิทัล" อธิบายกลไกการทำงานของเครื่องจักรตัวเองในรูปแบบที่ AI เข้าใจได้ทันที โดยไม่ต้องรอการถ่ายทอดจากผู้เชี่ยวชาญเฉพาะทาง กรณีศึกษาที่ถูกพูดถึงมากที่สุดคือการทดลองในบริษัทไบโอเทคชั้นนำรายหนึ่ง: นักวิทยาศาสตร์เพียงอัปโหลดไฟล์ PDF อธิบายแบบแผนการทดลองส่งให้ AI จากนั้น AI ก็ตีความและสั่งการอุปกรณ์ในห้องแล็บที่รองรับมาตรฐานนี้ ให้ดำเนินการทดลองต่อเนื่องจนจบขั้นตอนด้วยตัวเอง หุ่นยนต์ผู้ช่วยที่ขับเคลื่อนด้วย AI ทำงานร่วมกับมนุษย์ — แนวคิด Machine-Human Teaming ที่มาตรฐานใหม่พยายามทำให้เกิดขึ้นในภาคการผลิตจริง (ภาพ: Wikimedia Commons / NASA) จุดเด่นด้านความปลอดภัย:…
Read More
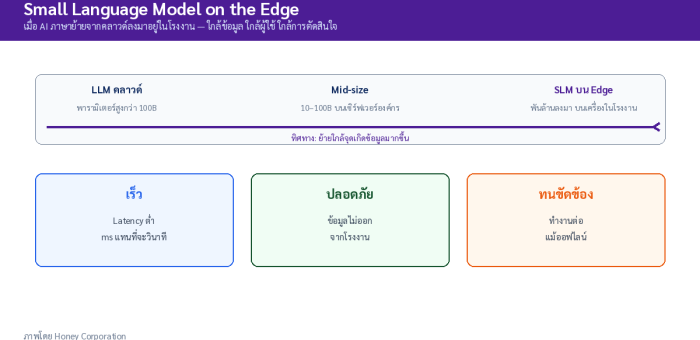
บทวิเคราะห์: Small Language Model บน Edge — เมื่อ AI ย้ายจากคลาวด์ลงมาอยู่ในโรงงานจริงๆ ในปี 2026

บทวิเคราะห์: Small Language Model บน Edge — เมื่อ AI ย้ายจากคลาวด์ลงมาอยู่ในโรงงานจริงๆ ในปี 2026

Article
จุดเปลี่ยนที่มาถึงเร็วกว่าที่ใครคาด ตลอดสองปีที่ผ่านมา คนวงการโรงงานพูดถึง Generative AI และ LLM กันเหมือนเป็นของไกลตัว — จริงๆ มันคือบริการคลาวด์ตัวใหญ่ที่โรงงานส่วนใหญ่ “ใช้ไม่ได้จริง” เพราะสามเหตุผลคลาสสิก: Latency สูงเกินไปสำหรับงานควบคุม, ข้อมูลไปอยู่นอกองค์กร และค่าใช้จ่ายต่อการเรียกใช้งานที่ทวีคูณตามปริมาณงาน แต่ปี 2026 ภาพเปลี่ยนไปแล้ว Small Language Model (SLM) ระดับ 1–3 พันล้านพารามิเตอร์กำลังกลายเป็นคำตอบที่จับต้องได้ของโรงงานอุตสาหกรรม สัญญาณที่ชัดที่สุดมาจากงานวิจัยสองชิ้นล่าสุดบน arXiv ที่ทดสอบ SLM ในสถานการณ์จริงของโรงงาน ไม่ใช่แค่ Benchmark ในห้องแล็บ โรงงานสายไฟฟ้าและอิเล็กทรอนิกส์คือกลุ่มแรกๆ ที่ได้ประโยชน์จาก SLM ระดับ Edge — ที่ซึ่ง Latency และความเป็นส่วนตัวของข้อมูลสำคัญที่สุด (ภาพ: Wikimedia Commons) หลักฐานที่ 1: SLM คุม Process Control ได้จริงใน Closed-Loop งานวิจัย “Closed-Loop Control with Rule-Aligned Small Language Models” (มิถุนายน 2026) ทดลองใช้ SLM ขนาดเพียง 1.5B พารามิเตอร์ ทำหน้าที่สร้างและปรับแต่ง Control Policy จาก Requirement แบบภาษาธรรมชาติ โดยไม่ต้องเขียนโค้ดควบคุมใหม่ทั้งหมด ระบบประกอบด้วยสามส่วน: Action Agent ที่สร้างคำสั่งควบคุม, ชั้นตรวจสอบความถูกต้องแบบ Symbolic/Digital-Twin ที่จำลองผลลัพธ์ก่อนสั่งจริง และ Reprompting Agent ที่คอยแก้คำสั่งที่ไม่ผ่านการตรวจสอบ ผลการทดลองในงานควบคุมอุณหภูมิ (30 การทดลอง ๆ ละ 500 ขั้น) ระบบทำได้ 91.5% Action Success Rate — ตัวเลขที่น่าประทับใจมากสำหรับโมเดลขนาดเท่านี้ที่รันอยู่บน Edge โดยไม่พึ่งคลาวด์ จุดสำคัญคือโมเดลถูกฝึกด้วยเทคนิค GRPO (Group Relative Policy Optimization) ให้ “เชื่อฟังกฎ” ก่อนที่จะได้รับอิสระในการตัดสินใจ หลักฐานที่ 2: Multimodal SLM ทำงาน Inspection Assistant ได้ใกล้เคียงโมเดลใหญ่ งานวิจัย RobustMAD (มิถุนายน 2026) สร้าง Benchmark แรกที่ออกแบบมาจากสถานการณ์ Deploy จริง…
Read More
Case Study: Active Learning ในงานตรวจจับตำหนิ — เมื่อโมเดลเลือกเองว่าภาพไหน “คุ้มค่า” ที่จะให้คนติดป้าย

Case Study: Active Learning ในงานตรวจจับตำหนิ — เมื่อโมเดลเลือกเองว่าภาพไหน “คุ้มค่า” ที่จะให้คนติดป้าย

Article
ปัญหา: ข้อมูลติดป้ายไม่พอ แต่สายการผลิตไม่หยุดรอ โรงงานประกอบอิเล็กทรอนิกส์แห่งหนึ่งเริ่มโครงการ AI ตรวจจับตำหนิบน PCB ด้วยความหวังสูง หกเดือนต่อมาโครงการยังติดอยู่ที่จุดเดิม — ไม่ใช่เพราะโมเดลไม่ดี แต่เพราะ คนติดป้ายภาพไม่ทันสายพาน กล้องถ่ายได้วันละหลายหมื่นภาพ แต่ผู้เชี่ยวชาญ QC มีเวลาตรวจและ Label ได้เพียงเสี้ยวเปอร์เซ็นต์ของจำนวนนั้น ภาพส่วนใหญ่ที่เก็บมาจึงไร้ค่าในเชิงการเทรน เพราะเป็นภาพชิ้นงานปกติที่ซ้ำๆ กัน นี่คือปัญหาคลาสสิกที่งานวิจัยสาย Active Learning พยายามแก้ และล่าสุด (กันยายน 2026) มีกรอบการทำงานใหม่ชื่อ FuDU (Fuzzy Dual-dimensional Uncertainty) ที่นำเสนอแนวทาง Streaming Active Learning สำหรับงานตรวจจับตำหนิแบบ Real-time โดยเฉพาะ การตรวจสอบด้วยสายตา (Visual Inspection) ต้องใช้ผู้เชี่ยวชาญ — ทรัพยากรที่หายากและแพงที่สุดในโครงการ AI Quality (ภาพ: Wikimedia Commons) แนวคิดแนวทางแก้: ให้ AI เลือกภาพที่ "คุ้มค่าที่สุด" ให้คนติดป้าย Active Learning พลิกตรรกะจากเดิม แทนที่จะให้คน Label ทุกภาพตามลำดับ ระบบจะประเมินว่าภาพไหน "มีข้อมูลที่โมเดลยังไม่รู้" มากที่สุด แล้วส่งเฉพาะภาพเหล่านั้นให้ผู้เชี่ยวชาญ ผลลัพธ์คือปริมาณงาน Label ลดลงหลายเท่า แต่คุณภาพโมเดลกลับดีขึ้นเร็วกว่า เพราะทุกภาพที่ Label คือภาพที่สอนอะไรใหม่ๆ แก่โมเดลจริงๆ Framework FuDU ทำงานบนสตรีมภาพจากสายการผลิตด้วยการวัดความไม่แน่นอน (Uncertainty) ถึง 2 มิติ: PGUQ (Prototype-based Global Uncertainty) — ประเมินความไม่แน่นอนที่ระดับภาพ โดยเทียบภาพใหม่กับกลุ่ม Feature ต้นแบบของ "ชิ้นงานปกติ" และ "ชิ้นงานมีตำหนิ" ที่ระบบสะสมไว้ DeUE (Dual-entropy Defect Uncertainty Evaluator) — วัดความไม่แน่นอนที่ระดับ Bounding Box ของตำหนิแต่ละจุด ด้วย Entropy 2 รูปแบบ จากนั้นใช้ Fuzzy Inference หลอมค่า Uncertainty ทั้งสองมิติเข้าด้วยกัน (โดยมองว่าความผิดพลาดเป็น Systematic Error) เพื่อตัดสินว่าภาพไหนสมควรถูกส่งไปให้มนุษย์ Label ในลักษณะการตัดสินใจแบบ Fuzzy ที่ไม่เด็ดขาดแบบ Threshold ค่าเดียว สายการผลิตความเร็วสูงอย่างสิ่งทอและอิเล็กทรอนิกส์ ผลิตภาพมหาศาลต่อวัน — การเลือกภาพ…
Read More
Zero-Shot Anomaly Detection: ตรวจจับตำหนิที่ AI “ไม่เคยเห็นมาก่อน” ด้วย Vision-Language Model

Zero-Shot Anomaly Detection: ตรวจจับตำหนิที่ AI “ไม่เคยเห็นมาก่อน” ด้วย Vision-Language Model

Article
ทำไมโมเดล AI แบบเดิมถึง "เพิ่มรุ่นใหม่ไม่ทัน" โรงงานสมัยนี้เปลี่ยนผลิตภัณฑ์เร็วขึ้นมาก สายการผลิตเดียวอาจสลับ SKU ทุก 2–3 วัน ลูกค้าของัดสีพิเศษ หรือมีอะไหล่ใหม่ที่ไม่เคยมีในชุดข้อมูลเดิม ปัญหาคือระบบตรวจจับตำหนิด้วย AI แบบดั้งเดิม (Supervised Learning) ต้องการภาพตัวอย่างที่ "ติดป้าย" จำนวนหลายพันภาพต่อหนึ่ง Defect กว่าจะเทรนเสร็จ ผลิตจริงเปลี่ยนไปแล้ว งานวิจัยล่าสุดจาก arXiv (LiZAD, กรกฎาคม 2026) ระบุชัดว่า "ในสายการผลิต High-throughput ยุคใหม่ การเก็บและ Label ข้อมูลสำหรับทุก Scenario ใหม่เป็นเรื่องไม่ practical แล้ว" นี่คือช่องว่างที่ Zero-Shot Anomaly Detection (ZSAD) เข้ามาเติม — ตรวจจับตำหนิที่โมเดล "ไม่เคยเห็นมาก่อนเลย" ด้วยการอาศัยความเข้าใจภาษาธรรมชาติที่ฝังอยู่ใน Vision-Language Model สายการผลิตอัตโนมัติยุคใหม่ต้องรองรับการเปลี่ยน SKU ที่เร็วขึ้น ระบบตรวจคุณภาพจึงต้อง "ยืดหยุ่น" ตาม (ภาพ: Wikimedia Commons) Vision-Language Model ทำงานกับงานตรวจตำหนิอย่างไร หัวใจของแนวทางนี้คือการเทียบ "ความหมาย" ระหว่างภาพกับข้อความ แทนที่จะจำตำหนิรูปแบบเดิมๆ ระบบจะสร้าง Prompt เช่น a photo of a normal metal surface และ a photo of a metal surface with scratch แล้ววัดว่าภาพที่กล้องจับมา "ใกล้เคียง" ประโยคไหนมากกว่า ถ้าใกล้ประโยคที่พูดถึงตำหนิมากกว่า ระบบก็แจ้งเตือนทันที โดยไม่ต้องเทรนใหม่แม้แต่ภาพเดียว งานวิจัยสายนี้ส่วนใหญ่อ้างอิงสถาปัตยกรรมแบบ CLIP (Contrastive Language-Image Pre-training) ซึ่งเทรนล่วงหน้าด้วยคู่ภาพ-ข้อความนับร้อยล้านคู่ ทำให้โมเดลเข้าใจความสัมพันธ์ระหว่าง "รอยขีดข่วน" ในเชิงภาษา แล้ว map มาหา pattern ทางภาพได้โดยอัตโนมัติ แนวคิด Object Localization ด้วย AI — ZSAD ต่อยอดด้วยการเทียบความหมายระหว่างภาพกับข้อความแทนการจำ Pattern เดิม (ภาพ: Wikimedia Commons) เทคนิคสำคัญที่งานวิจัยปี 2026 กำลังพัฒนา เทคนิค แนวคิด ประโยชน์ต่อโรงงาน Discrete Prompt Optimization (CoEvoAD, ส.ค.…
Read More
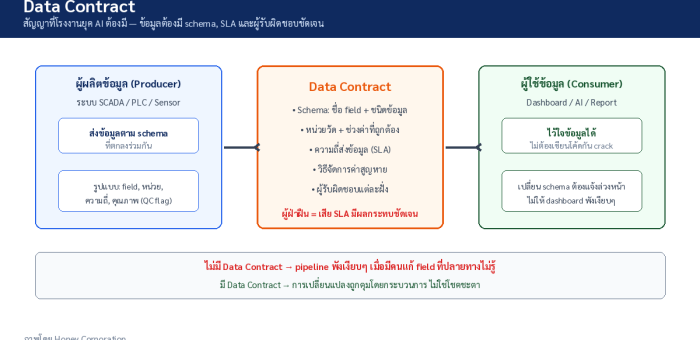
บทวิเคราะห์: Data Contract — สัญญาที่โรงงานยุค AI ต้องมี ก่อนที่ dashboard จะเบรกอีกครั้ง

บทวิเคราะห์: Data Contract — สัญญาที่โรงงานยุค AI ต้องมี ก่อนที่ dashboard จะเบรกอีกครั้ง

Article
คำถามที่เราได้ยินบ่อยขึ้นเรื่อยๆ ในวงการโรงงานไทย ช่วงสองสามปีที่ผ่านมา ทีมงาน Honey Corporation ถูกถามคำถามแบบเดิมซ้ำๆ จากผู้บริหารโรงงานหลายแห่ง: “เราลงทุนเก็บข้อมูลจากเครื่องจักรมาทั้งที ทำไม dashboard ยังเบรก รายงานยังเพี้ยน และทีม AI ยังบ่นว่าข้อมูลใช้ไม่ได้?” คำตอบที่เราพบบ่อยที่สุดไม่ได้อยู่ที่เครื่องมือ แต่อยู่ที่ข้อเท็จจริงที่หลายองค์กรยังมองข้าม — โรงงานส่วนใหญ่ยังไม่มี “สัญญา” ว่าข้อมูลที่ส่งให้กันจะหน้าตาเป็นอย่างไร โรงงานยุคใหม่มีผู้ผลิตและผู้บริโภคข้อมูลมากขึ้นเรื่อยๆ — ปัญหาย้ายไปอยู่ที่ “คุณภาพการส่งมอบ” ไม่ใช่ปริมาณข้อมูล (ภาพ: Wikimedia Commons) Data Contract คืออะไร และทำไมกระแสมันมาเร็วในตอนนี้ Data Contract คือข้อตกลงที่เป็นทางการระหว่าง ผู้ผลิตข้อมูล (data producer — เช่น ทีมที่ดูแล IIoT gateway, ระบบ SCADA หรือ MES) กับ ผู้บริโภคข้อมูล (data consumer — เช่น ทีม dashboard, ทีม AI/ML, ฝ่ายบัญชี) ที่ระบุร่วมกันว่า คุณภาพ โครงสร้าง ความหมาย และความพร้อมใช้ของข้อมูลจะเป็นแบบไหน ต่างจากสัญญาธุรกิจทั่วไปตรงที่มัน เขียนด้วยโค้ด (YAML/JSON) จึงบังคับใช้ด้วยระบบอัตโนมัติได้จริง ไม่ต้องพึ่งความทรงจำของคน แนวคิดนี้ถูกเปรียบโดยนักวิเคราะห์หลายท่านว่ามีผลต่อวงการข้อมูล เทียบเท่ากับสิ่งที่ API ทำให้วงการพัฒนาซอฟต์แวร์ — API นิยามกติกาการสื่อสารระหว่างโปรแกรม ส่วน data contract นิยามกติกาการส่งมอบข้อมูลระหว่างทีม และเหมือนกันตรงที่พอมีตั้งแต่วันแรก ทุกอย่างที่หลังจากนี้จะเกิดขึ้นจะเร็วขึ้นทั้งระบบ ทำไมกระแสนี้มา “ตอนนี้” พอดี? คำตอบสั้นๆ คือ ผู้บริโภคข้อมูลในโรงงานเพิ่มขึ้นแบบทวีคูณ — จากเดิมที่มีแค่ SCADA กับ Historian ตอนนี้มี OEE dashboard, ระบบพยากรณ์การซ่อมบำรุง, โมเดล AI ตรวจคุณภาพ, ระบบรายงาน ESG และ application ใหม่ๆ ที่ไปขอข้อมูลจากทีม OT อยู่ตลอดเวลา ข้อมูลชุดเดิมถูก consume หลายทาง แต่ไม่มีใครรับประกันความเสถียรของมัน “คุณได้ข้อมูลที่ดีกว่าเข้าสู่ระบบ คุณจะได้ garbage in, garbage out ที่ดีกว่าเดิม” — Jean-Georges Perrin นักวิเคราะห์สถาปัตยกรรมข้อมูล อธิบายว่าทำไม data contract จึงเป็นเรื่องพื้นฐานของงาน AI ยุคใหม่…
Read More
บทวิเคราะห์ WRC 2026: เมื่อหุ่นยนต์ถูกถามว่า “ทำงานจริงได้หรือยัง” — สัญญาณจากปักกิ่งที่โรงงานไทยต้องอ่าน

บทวิเคราะห์ WRC 2026: เมื่อหุ่นยนต์ถูกถามว่า “ทำงานจริงได้หรือยัง” — สัญญาณจากปักกิ่งที่โรงงานไทยต้องอ่าน

Article
กลางเดือนสิงหาคมที่ผ่านมา งาน World Robot Conference (WRC) 2026 ที่ปักกิ่งปิดฉากลงด้วยภาพที่ต่างจากปีก่อนๆ อย่างชัดเจน — ไม่ใช่การแข่งกันอวดว่าโมเดลฉลาดแค่ไหน แต่เป็นการถูกถามคำถามตรงๆ ว่า "หุ่นยนต์ตัวนี้ทำงานจริงได้หรือยัง" และคำถามนั้น เป็นคำถามเดียวกันที่ผู้จัดการโรงงานในไทยถามทุกวัน ตัวเลขจากงานบอกอะไร ปีนี้ WRC มีผู้เข้าร่วมแสดงสินค้ามากกว่า 300 ราย เพิ่มขึ้นราว 40% จากปีก่อน พร้อมหุ่นยนต์บนเวทีราว 3,000 ตัว ในพื้นที่ 52,000 ตารางเมตร ขยายเป็น 4 ฮอลล์ แต่สิ่งที่น่าสนใจกว่าขนาดงานคือองค์ประกอบของคนในงาน: มี รัฐวิสาหกิจ (SOE) 49 แห่ง เดินทางมาร่วมกัน พร้อมส่งมอบ 12 สถานการณ์วิศวกรรมจริง ตั้งแต่งานโครงข่ายไฟฟ้า อวกาศ เหมืองแร่ ไปจนถึงงานโลหกรรม เพื่อหาโซลูชันหุ่นยนต์ที่ใช้งานได้จริง — ผู้ซื้อมาหาผู้ขายด้วยโจทย์จริง ไม่ใช่แค่มาชมเทคโนโลยี จาก VLA สู่ World Model — วิวัฒนาการที่โรงงานควรเข้าใจ กระแสเทคนิคที่เปลี่ยนไปจากปีก่อนคือ ปี 2025 คนพูดถึง Vision-Language-Action (VLA) model กันทั้งงาน แต่ปีนี้ผู้แสดงสินค้าหันมาพูดถึงการผสาน World Model เข้ากับ VLA แทน — งานวิจัยที่เผยแพร่บน arXiv ช่วงก่อนหน้านี้ก็ไปในทิศทางเดียวกัน โดยนำเสนอวิธี pre-train ที่ทำให้ policy เดียวทำงานข้ามรูปแบบหุ่นยนต์ที่ต่างกันได้ เหตุผลทางเทคนิคง่ายกว่าที่คิด: VLA เพียวๆ มองเห็นฉาก ตีความคำสั่ง แล้วสั่งการเคลื่อนไหวได้ แต่มันไม่ได้ "คาดเดา" ว่าสิ่งแวดล้อมจะเปลี่ยนไปอย่างไรหลังการกระทำนั้น เมื่องานยาวขึ้น ความผิดพลาดจึงสะสม และประสิทธิภาพตกทันทีที่เจอสถานการณ์ไม่คุ้นเคย — ซึ่งเป็นเรื่องปกติมากในสายการผลิตจริง ที่ตำแหน่งชิ้นงานคลาดเคลื่อนหรือของหลุดมือจาก pallet ได้ตลอดเวลา มุมเปรียบเทียบVLA เพียวๆVLA + World Model การมองสถานการณ์รับรู้ฉากปัจจุบันแบบ snapshotคาดการณ์การเปลี่ยนแปลงของสภาพแวดล้อม งานยาว (Long-horizon)error สะสม ประสิทธิภาพตกเสถียรกว่า เพราะคาดผลลัพธ์ก่อนลงมือ สถานที่ไม่คุ้นเคยต้องเทรนใหม่เมื่อ layout เปลี่ยน generalize ได้ดีกว่า ปรับตัวเร็วกว่า ความเร็วอนุมานเร็วกว่า (pipeline สั้น)ช้ากว่า แต่บางสถาปัตยกรรมลดช่องว่างได้ (มีรายงานเร็วขึ้น 2.71 เท่าจาก autoregressive แบบเดิม) การหยิบจับวัตถุด้วยมือหุ่นยนต์ในสภาพแวดล้อมจริง — งานที่ง่ายสำหรับคนแต่ยากที่สุดสำหรับโมเดล เพราะต้องคาดการณ์แรง…
Read More
State of IoT ล่าสุด: อุปกรณ์เชื่อมต่อทั่วโลกแตะ 21.1 พันล้านเครื่อง — โรงงานไทยควรอ่านตัวเลขไหนให้ขาด

State of IoT ล่าสุด: อุปกรณ์เชื่อมต่อทั่วโลกแตะ 21.1 พันล้านเครื่อง — โรงงานไทยควรอ่านตัวเลขไหนให้ขาด

Article
ทุกครั้งที่มีรายงานใหม่ออกมา เรามักเห็นพาดหัวแบบ "IoT โตมหาศาล" แต่คนทำงานในโรงงานควรสนใจตัวเลขจริงที่อยู่เบื้องหลัง เพราะมันบอกอะไรละเอียดกว่านั้นมาก — ล่าสุด IoT Analytics (ตุลาคม 2025) ปรับปรุงตัวเลข State of IoT รอบใหม่ และมีทั้งข่าวดีและสัญญาณเตือนที่น่าสนใจสำหรับผู้วางแผนระบบ IIoT ในไทย ตัวเลขหลักที่ต้องจำ จำนวนอุปกรณ์ IoT ที่เชื่อมต่ออยู่ทั่วโลกแตะ 21.1 พันล้านเครื่อง ณ สิ้นปี 2025 เพิ่มขึ้น 14% จาก 18.5 พันล้านเครื่องในปี 2024 และคาดการณ์ว่าจะไปถึง 39 พันล้านเครื่องในปี 2030 (CAGR 13.2%) ก่อนทะลุ 50 พันล้านเครื่องราวปี 2034–2035 น่าสังเกตว่าการเติบโต 14% นี้เกิดขึ้น "แม้" การลงทุนขององค์กรจะถูกเลื่อนออกไป และดีมานด์ในจีนชะลอตัวจน forecast ถูกปรับลงราว 300 ล้าน connection จากที่คาดไว้ก่อนหน้า ปีอุปกรณ์ IoT เชื่อมต่อ (พันล้านเครื่อง)การเติบโต YoY 202418.5+12% 202521.1+14% 2030 (คาด)39.0CAGR 13.2% 2035 (คาด)>50ชะลอหลังปี 2030 ที่มา: IoT Analytics, State of IoT 2025 (อัปเดต Fall 2025) 3 เทคโนโลยีที่กินส่วนแบ่งเกือบ 80% เบื้องหลังตัวเลขรวม การเชื่อมต่อ IoT แทบทั้งหมดกระจุกอยู่ใน 3 เทคโนโลยีหลักคือ Wi-Fi, Bluetooth และ Cellular IoT ซึ่งรวมกันคิดเป็นเกือบ 80% ของ connection ทั้งหมด โดย Cellular IoT โตเร็วกว่าค่าเฉลี่ยตลาด — เฉพาะปี 2026 คาดว่าจะมี connection แบบเซลลูลาร์ถึง 5.4 พันล้าน line (CAGR 14.3% ถึงปี 2030) เพราะงานอุตสาหกรรม โลจิสติกส์ และการแพทย์ ต้องการการเชื่อมต่อที่ควบคุมได้และครอบคลุมพื้นที่กว้างโดยไม่ต้องวางโครงข่ายเอง แผนภาพแนวคิด Industry 4.0 — การเชื่อมต่อระหว่างเครื่องจักร ข้อมูล และระบบสารสนเทศคือหัวใจของการเติบโตของ IoT (ภาพ: Wikimedia…
Read More
AI Security ในโรงงานอุตสาหกรรม: เมื่อ AI ที่ปกป้องสายการผลิต กลายเป็นเป้าหมายของผู้โจมตี

AI Security ในโรงงานอุตสาหกรรม: เมื่อ AI ที่ปกป้องสายการผลิต กลายเป็นเป้าหมายของผู้โจมตี

Article
เมื่อ AI เข้ามาอยู่ในสายการผลิต ใครจะเป็นคนเฝ้า AI ของคุณ? สองปีที่ผ่านมา โรงงานไทยต่างรีบดึง AI เข้าไปอยู่ในทุกจุดของสายการผลิต ตั้งแต่กล้องตรวจสอบคุณภาพบนสายพาน โมเดลทำนายการเสียหายของเครื่องจักร ไปจนถึงผู้ช่วย AI ที่ช่วยแนะนำการตั้งค่าพารามิเตอร์เครื่องจักร แต่มีคำถามหนึ่งที่หลายองค์กรยังไม่เคยตอบตัวเอง — ถ้า AI ตัวนั้นถูกโจมตี ใครจะรู้ตัว และรู้ได้อย่างไร รายงานดัชนีภัยคุกคามไซเบอร์ระดับโลกปี 2025 ระบุว่าอุตสาหกรรมการผลิตครองสัดส่วนการโจมตีทางไซเบอร์ถึง 17% ของทั้งหมดในปี 2025 เพิ่มขึ้นจาก 9% เมื่อปีก่อน ขณะที่ผลสำรวจผู้ผลิตทั่วโลกช่วงต้นปี 2026 พบว่า 40% ของผู้ผลิตส่วนใหญ่ระบุว่าความมั่นคงปลอดภัยไซเบอร์เป็นอุปสรรคอันดับ 1 ของการนำ AI มาใช้ — พวกเขามองเห็นความเสี่ยง แต่ทางออกที่ถูกต้องไม่ใช่การใช้ AI ให้น้อยลง หากคือการออกแบบระบบ AI ที่ "ปลอดภัยตั้งแต่ต้นทาง" (Security by Design) สายการผลิตอัตโนมัติสมัยใหม่มี AI ฝังอยู่ในทุกจุดตัดสินใจ — ตั้งแต่กล้องตรวจคุณภาพจนถึงการควบคุมเครื่องจักร (ภาพ: Wikimedia Commons, Public Domain) AI ในโรงงานถูกโจมตีได้จากทางไหนบ้าง? เส้นแบ่งระหว่าง "ปัญญาประดิษฐ์" กับ "ช่องโหว่ความปลอดภัย" ในโรงงานบางครั้งบางเกินไป การโจมตี AI ในสภาพแวดล้อมอุตสาหกรรมไม่ได้มากับไฟล์ malware ที่ antivirus สแกนเจอ หากมากับการบิดเบือน "ข้อมูล" และ "กระบวนการตัดสินใจ" ของ AI เอง ซึ่งเป็นมุมที่ทีม IT แบบดั้งเดิมมักมองข้าม เวกเตอร์การโจมตี กลไกการโจมตี ผลกระทบต่อสายการผลิต Adversarial Examples เพิ่มสัญญาณรบกวนขนาดเล็กที่ตามนุษย์มองไม่เห็น ทำให้โมเดล Computer Vision จำแนกชิ้นงานพลาด ชิ้นงานบกพร่องเล็ดลอดถึงลูกค้า หรือชิ้นงานดีถูกทิ้งเป็น scrap ทั้งที่เครื่องจักรปกติดี Model Poisoning แทรกข้อมูลปลอมเข้าชุดข้อมูลเทรน เช่น ป้ายกำกับผิดในระบบติดป้ายอัตโนมัติ จนโมเดลเรียนรู้ว่าความผิดปกติคือเรื่องปกติ โมเดล "เงียบๆ โง่ลง" อัตราการจับ scrap ค่อยๆ ตกลงเป็นเดือนโดยไม่มีใครรู้ตัว Data Evasion ปรับสภาพสัญญาณจากเซ็นเซอร์ เช่น ออฟเซ็ตอุณหภูมิเล็กน้อย ให้พ้นช่วงตรวจจับของโมเดล Anomaly Detection ความผิดพลาดของเครื่องจักรถูก "ทำให้มองไม่เห็น" จนเกิดความเสียหายจริง Prompt Injection ฝังคำสั่งแอบแฝงในเอกสารทางเทคนิค คู่มือ หรือ work…
Read More