Wi-Fi 7 ในโรงงาน: ทำไม 44.5% ของยอดขาย Enterprise AP ทั่วโลกเป็น Wi-Fi 7 แล้ว — ในขณะที่ 6 GHz ของไทยยังเปิดได้แค่ครึ่งเดียว

Wi-Fi 7 ในโรงงาน: ทำไม 44.5% ของยอดขาย Enterprise AP ทั่วโลกเป็น Wi-Fi 7 แล้ว — ในขณะที่ 6 GHz ของไทยยังเปิดได้แค่ครึ่งเดียว

Article
ตัวเลขหนึ่งจาก IDC Quarterly Wireless LAN Tracker ช่วง Q1 2026 น่าจับตามาก: Wi-Fi 7 คิดเป็น 44.5% ของรายได้ Access Point ระดับ Enterprise ทั่วโลก ขึ้นจากไม่ถึง 1% เมื่อสองปีก่อน (Q1 2024) — นี่คือการเปลี่ยนผ่านเจเนอเรชันที่เร็วที่สุดครั้งหนึ่งในประวัติศาสตร์ Enterprise WLAN และเร็วกว่าช่วง Wi-Fi 6 ราว 3 เท่า แต่ประโยคที่ผู้บริหารโรงงานไทยควรตั้งคำถามคือ: ถ้า AP ตัวใหม่เป็น Wi-Fi 7 แล้วเกือบครึ่งตลาด เราจะได้ประโยชน์จริงแค่ไหน เมื่อสเปกตรัม 6 GHz ของประเทศไทยเปิดใช้ได้เพียงย่านล่าง 500 MHz จากทั้งหมด 1,200 MHz? บทวิเคราะห์นี้มองจากมุมของวิศวกรระบบที่ต้องออกแบบเครือข่ายโรงงานจริง ไม่ใช่มุมของผู้ขายฮาร์ดแวร์ AMR และ AGV คือกลุ่มงานที่ได้ประโยชน์จาก Wi-Fi 7 ชัดที่สุด — roaming ระหว่าง AP ที่ต่อเนื่องและ latency ที่นิ่งกว่าคือความต่างระหว่าง "หยุดกระตุก" กับ "วิ่งลื่นตลอดกะ" (ภาพ: Wikimedia Commons) Wi-Fi 7 (IEEE 802.11be) เปลี่ยนอะไร — นอกจากตัวเลขความเร็ว สเปกกระดาษของ Wi-Fi 7 คือ 46 Gbps ตามทฤษฎี จาก 320 MHz channel + 4096-QAM + 16 spatial streams แต่การทดสอบจริงพบ throughput ราว 2 Gbps ในสภาวะที่ดี — ตัวเลขที่แฟนซีแต่ไม่ใช่หัวใจของเรื่องสำหรับโรงงาน สิ่งที่สำคัญกว่าคือ Multi-Link Operation (MLO): อุปกรณ์หนึ่งตัวเชื่อมต่อหลายย่านความถี่ (2.4/5/6 GHz) พร้อมกันในฐานะการเชื่อมต่อเชิงตรรกะเดียว ถ้าลิงก์ใดลิ่มหรือ interference หนัก ข้อมูลวิ่งไปอีกลิงก์ทันทีโดยไม่ต้องรอ re-associate ซึ่งเป็นจุดตายคลาสสิกของ AGV ที่วิ่งข้าม cell ของ AP หลายตัว คุณสมบัติ Wi-Fi 6 Wi-Fi…
Read More
IO-Link (IEC 61131-9): โปรโตคอล Point-to-Point ที่เปลี่ยน Sensor ธรรมดาให้เป็น Smart Sensor — ทำไม 71 ล้าน Node ทั่วโลกเลือกใช้มัน

IO-Link (IEC 61131-9): โปรโตคอล Point-to-Point ที่เปลี่ยน Sensor ธรรมดาให้เป็น Smart Sensor — ทำไม 71 ล้าน Node ทั่วโลกเลือกใช้มัน

Article
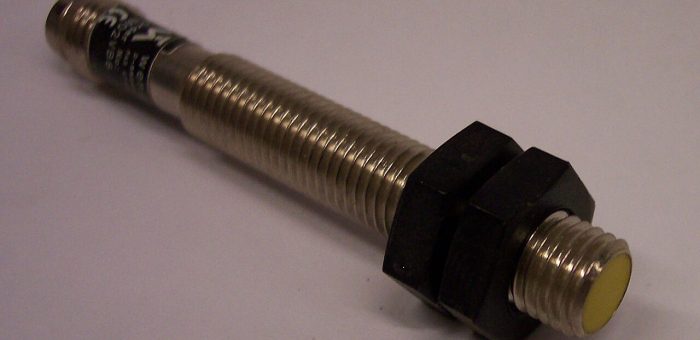
ถ้าถามว่าอะไรคือจุดตายของโครงการ Digital Transformation ในโรงงานส่วนใหญ่ คำตอบมักไม่ใช่ AI หรือ Cloud แต่เป็น "ข้อมูลจากเซ็นเซอร์" ที่ไปไม่ถึงระบบบน เซ็นเซอร์แบบดั้งเดิมส่งได้แค่สัญญาณ 4–20 mA หรือ digital I/O จุดเดียว ไม่บอกตัวตน ไม่บอกสุขภาพตัวเอง และไม่มี parameter ให้ตั้งค่าระยะไกล วิศวกรต้องเดินไปปรับค่าที่ตัวเครื่องทีละจุด ซึ่งในโรงงานที่มี I/O หลายพันจุดหมายถึงเวลาหลายร้อยชั่วโมงต่อปี IO-Link คือคำตอบของปัญหานี้ที่ถูกมองข้ามบ่อยที่สุด มาตรฐานสากล IEC 61131-9 ที่ชื่อฟังดูธรรมดา แต่ข้อมูลจาก IO-Link Community ระบุว่า ปี 2025 มี IO-Link Node ติดตั้งสะสมแล้วกว่า 71 ล้านจุดทั่วโลก และเพิ่มใหม่ในปีเดียวถึง 9.7 ล้าน Node — ตัวเลขที่แซงหลายเทคโนโลยีที่ได้รับความสนใจมากกว่าหลายเท่า เซ็นเซอร์ inductive proximity รุ่นที่รองรับ IO-Link สามารถส่งค่าวัดตามจริง สถานะตัวเอง และรับค่าตั้งค่าผ่านสายสัญญาณเดียวกัน (ภาพ: Wikimedia Commons) IO-Link คืออะไร — สื่อสารแบบ Point-to-Point บนสายเดิม IO-Link (IEC 61131-9) คือมาตรฐานการสื่อสารแบบ point-to-point ระหว่าง IO-Link Master กับเซ็นเซอร์หรือ actuator สูงสุด 1 อุปกรณ์ต่อพอร์ต ใช้สายสัญญาณมาตรฐาน 3 สาย (ไม่ twisted-pair พิเศษ ไม่ต้องใช้สาย shield) ระยะสูงสุด 20 เมตร และสื่อสารด้วยอัตรา 230.4 kbps ในโหมด COM3 จุดเด่นที่สุดคือ ความเข้ากันได้แบบย้อนหลัง: พอร์ต IO-Link ทำงานเป็น digital I/O ปกติ (SIO mode) ได้เมื่อเสียบเซ็นเซอร์เก่า ทำให้โรงงานอัปเกรดทีละจุดได้โดยไม่ต้องเปลี่ยนระบบทั้งหมด ซึ่งเป็นเหตุผลหลักที่ IO-Link แพร่หลายเร็วกว่า fieldbus รุ่นก่อน องค์ประกอบของระบบ IO-Link ระบบ IO-Link ประกอบด้วย 3 ส่วนหลัก ที่ทำงานร่วมกันเป็นชั้นข้อมูลจากฟิลด์ไปจนถึงระบบบน: IO-Link Master — ศูนย์กลางที่เชื่อมต่อกับ field device ผ่านพอร์ต M12…
Read More
Dark Factory ยุค 2026: เทคโนโลยี 5 ชั้นที่ทำให้โรงงานผลิตต่อเนื่อง 30 วันโดยไม่มีคนเฝ้า

Dark Factory ยุค 2026: เทคโนโลยี 5 ชั้นที่ทำให้โรงงานผลิตต่อเนื่อง 30 วันโดยไม่มีคนเฝ้า

Article
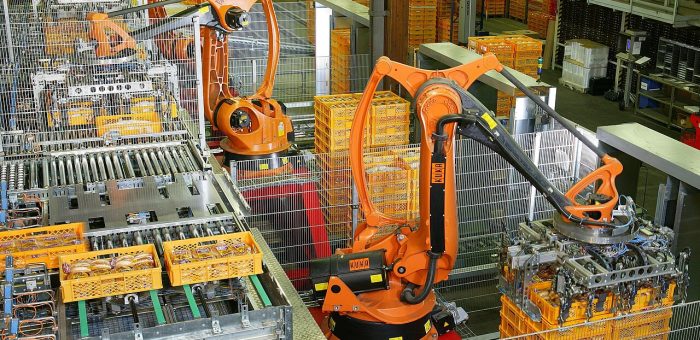
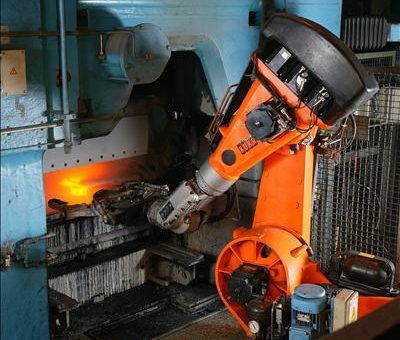
แนวคิดที่กลับมาเป็นข่าวอีกครั้งในปี 2026 คำว่า "Dark Factory" หรือ "Lights-Out Manufacturing" ไม่ใช่แนวคิดใหม่ แต่ในปี 2026 มันกลับมาเป็นหัวข้อสนทนาของวงการผลิตอีกครั้ง เพราะเทคโนโลยีที่จำเป็นต้นทุนต่ำลงและแข็งแรงขึ้นจนแนวคิดนี้เปลี่ยนจาก "การทดลอง" เป็น "กลยุทธ์การแข่งขัน" ของผู้ผลิตจริงหลายราย สิ่งที่เปลี่ยนไปคือชั้นของเทคโนโลยีที่ทำให้โรงงานรันได้โดยไม่ต้องมีคนเฝ้า ทั้งหุ่นยนต์ที่ปรับตัวได้ เซ็นเซอร์ IIoT ที่เข้าถึงง่ายขึ้น และซอฟต์แวร์ orchestration ที่เชื่อมทุกอย่างเข้าด้วยกัน นิยามสั้นๆ: Dark Factory คือโรงงานที่ทำงานโดยไม่ต้องมีคนอยู่หน้างาน เครื่องจักรและหุ่นยนต์จัดการกระบวนการทั้งหมดตั้งแต่ป้อนวัตถุดิบ ประกอบ ตรวจสอบ จนถึงบรรจุ มนุษย์เข้ามาเฉพาะเมื่อต้องดูแลระบบจากระยะไกล หรือทำ maintenance ตามแผน ส่วนชื่อ "มืด" มาจากการที่ไม่ต้องเปิดไฟ เปิดแอร์ หรือสร้างสวัสดิการให้คน จึงประหยัดพลังงานและพื้นที่ได้อีกส่วน หุ่นยนต์อุตสาหกรรมทำงานจัดเรียงสินค้าบนพาเลท — งานซ้ำซากปริมาณมากคือจุดเริ่มต้นที่พบมากที่สุดของ lights-out operation (ภาพ: Wikimedia Commons) โรงงานจริงที่ปิดไฟแล้ว ยังผลิตได้ 30 วัน กรณีศึกษาที่ถูกอ้างถึงมากที่สุดคือโรงงานผู้ผลิตหุ่นยนต์ในเมืองโอชิโนะ ประเทศญี่ปุ่น ซึ่งใช้หุ่นยนต์ประกอบหุ่นยนต์ตัวอื่นด้วยกันเอง โดยมีรายงานว่าสายการผลิตสามารถ รันแบบไม่มีคนเฝ้าต่อเนื่องได้นานถึง 30 วัน จุดยืนคือการออกแบบเครื่องจักรแบบ modular มาตรฐานเดียวกันทั้งไลน์ ควบคุมสภาพแวดล้อมการผลิตอย่างเข้มงวด และใช้ predictive maintenance คาดการณ์ปัญหาล่วงหน้า วิศวกรเข้ามาเฉพาะตามแผนบำรุงรักษาและตรวจสอบ อีกตัวอย่างที่มักถูกพูดถึงคือโรงงานเครื่องใช้ไฟฟ้าในเมืองดรัคเติน ประเทศเนเธอร์แลนด์ ที่ผลิตเครื่องโกนหนวดด้วย หุ่นยนต์ 128 ตัว กับคนเพียง 9 คน ที่ดูแลเรื่องคุณภาพ จุดเด่นคือระบบ modular cell + vision-guided ที่สลับผลิตรุ่นต่างๆ ได้เร็ว และ predictive maintenance ที่เห็นสัญญาณความเสียหายล่วงหน้าถึง 72 ชั่วโมง ขณะที่อุตสาหกรรมเซมิคอนดักเตอร์ 300 มิลลิเมตรคือ dark factory โดยความจำเป็น — คนคือแหล่งปนเปื้อน (contamination) ที่ใหญ่ที่สุดในห้องสะอาด จึงต้องใช้ AMHS (ระบบลำเลียงวัสดุอัตโนมัติ) และ FOUP เคลื่อนย้ายวาเฟอร์ผ่านขั้นตอนนับร้อยโดยไม่มีมือมนุษย์แตะ แขนกลอุตสาหกรรมยุคใหม่ออกแบบให้สอนงานได้ง่ายและปรับเปลี่ยนงานได้เร็ว — เงื่อนไขสำคัญของ hybrid lights-out (ภาพ: Wikimedia Commons) เทคโนโลยีเบื้องหลัง: ชั้นต่อชั้นที่ต้องครบ Lights-out ไม่ได้แปลว่าซื้อหุ่นยนต์มาวางแล้วจบ แต่คือการเรียงชั้นเทคโนโลยีให้ต่อกันครบ ดังนี้: ชั้นเทคโนโลยี หน้าที่ ตัวอย่างเทคโนโลยี 1. Executionทำงานแทนแรงงานคน ทั้งจับ…
Read More
Case Study: Post-Processing คือหัวใจที่ถูกลืมของ Additive Manufacturing — เมื่อ 60% ของต้นทุนเกิดหลังพิมพ์เสร็จ

Case Study: Post-Processing คือหัวใจที่ถูกลืมของ Additive Manufacturing — เมื่อ 60% ของต้นทุนเกิดหลังพิมพ์เสร็จ

Article
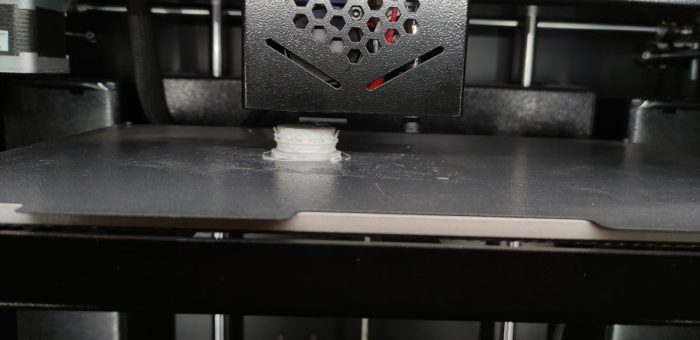
"พิมพ์เสร็จ ก็ใช้งานได้เลย" — นี่คือความเข้าใจผิดที่ทำให้โครงการ Additive Manufacturing จำนวนมากติดอยู่ที่ห้องทดลองและไม่เคยไปถึงสายผลิตจริง ความจริงคือคุณภาพที่แท้จริงของชิ้นส่วนพิมพ์สามมิติ ไม่ได้เกิดขึ้นบนเครื่องพิมพ์ แต่เกิดขึ้นในขั้นตอนหลังการพิมพ์ (Post-Processing) งานวิจัยและบทวิเคราะห์สากลปี 2026 ประมาณการว่าการดำเนินการหลังพิมพ์คิดเป็นสัดส่วนถึง 60% ของต้นทุนรวมของชิ้นส่วนพิมพ์สามมิติหนึ่งชิ้น บทความนี้เล่ากรณีศึกษาสมมติที่สะท้อนสถานการณ์จริงที่โรงงานประกอบอิเล็กทรอนิกส์ในไทยต้องเจอ เมื่อพยายามยกระดับจิ๊กพิมพ์สามมิติจาก "ของแถมของแผนกช่าง" ให้กลายเป็นอุปกรณ์มาตรฐานบนสายผลิต ปัญหา: จิ๊กที่พิมพ์เสร็จใช้งานจริงไม่ได้ โรงงานประกอบ PCB แห่งหนึ่งเริ่มต้นด้วยการซื้อเครื่องพิมพ์ FDM มาวางไว้ข้างสายผลิต เพื่อพิมพ์จิ๊กยึดชิ้นงานและกล่องรองอุปกรณ์ SMD วันแรกๆ ทุกอย่างดูมหัศจรรย์ — ออกแบบเสร็จตอนเช้า พิมพ์เสร็จตอนเย็น ใช้งานได้ทันที แต่หลังผ่านไปสามเดือน ปัญหาเริ่มทยอยออกมาเป็นระยะ: จิ๊กที่พิมพ์คนละวันมี ขนาดต่างกัน 0.2–0.4 มม. ทำให้บางชิ้นสอดเข้าร่องไม่ได้ ต้องครอบแล้วลองใหม่ พื้นผิวหยาบของชั้นพิมพ์เก็บฝุ่นและฟลักซ์บัดกรี ทำความสะอาดยาก ไม่ผ่านมาตรฐานความสะอาดของห้องประกอบ เส้นรอยต่อระหว่างชั้น (layer line) กลายเป็นจุดสะสมความเครียด จิ๊กรุ่นแรกๆ แตกที่มุมภายใน 3 สัปดาห์ พนักงานแผนกช่างคนเดียวที่รู้วิธีตั้งพารามิเตอร์ลาออก ความรู้หายไปพร้อมกัน สรุปสั้นๆ คือโรงงานมี "เครื่องพิมพ์" แต่ยังไม่มี "กระบวนการผลิต" ปัญหาทั้งหมดไม่ได้อยู่ที่ตัวเครื่องพิมพ์เลยแม้แต่น้อย — มันอยู่ที่สิ่งที่เกิดขึ้น หลังเครื่องพิมพ์หยุดทำงาน ทางออก: ออกแบบกระบวนการ Post-Processing ให้เป็นระบบ ทีมวิศวกรย้อนกลับไปดูว่าต้นทุนและความผิดพลาดกันอยู่ตรงไหน แล้วออกแบบกระบวนการใหม่ทั้งหมดรอบขั้นตอนหลังการพิมพ์ โดยแบ่งเป็น 4 สถานีงาน: สถานีตัด support และทำความสะอาด — กำหนดให้ใช้ nozzle ของเครื่องตัดแบบกำหนดระยะ แทนการตัดมือเอาตามถนัด ชิ้นงานเข้าออกสถานีนี้ภายใน 15 นาที สถานีปรับพื้นผิว (Surface Finishing) — ใช้เทคนิค Vapor Smoothing ควบคุมด้วยไอตัวทำละลาย ทำให้พื้นผิวชั้นพิมพ์หายไป กลายเป็นผิวเรียบแบบหล่อ ที่สำคัญกระบวนการนี้ เพิ่มความแข็งแรงให้ผิวชั้นบนเพราะไอตัวทำละลายหลอมรอยต่อระหว่างชั้นให้เชื่อมประสานกัน สถานีตรวจสอบขนาด — วัดขนาดจริงด้วยเครื่อง CMM หรือสแกนเนอร์ 3 มิติ บันทึกผลรายชิ้น ถ้าเบี่ยงเบนเกิน tolerance ให้ปรับ compensation ในไฟล์พิมพ์รุ่นถัดไป — ทำให้กระบวนการเรียนรู้ตัวเองได้ สถานีบันทึกข้อมูล — ทุกจิ๊กได้หมายเลขซีเรียล ผูกกับไฟล์ CAD, พารามิเตอร์พิมพ์, ล็อต filament, และผลวัดขนาด เก็บในฐานข้อมูลกลาง ชิ้นงานระหว่างพิมพ์ — สิ่งที่เห็นบนเครื่องพิมพ์เป็นเพียงครึ่งทาง คุณภาพสุดท้ายถูกกำหนดด้วยขั้นตอนหลังการพิมพ์ (ภาพ: Wikimedia Commons, CC…
Read More
Material Extrusion (FDM) ในงานผลิตจริง: เทคโนโลยีพิมพ์สามมิติที่ประหยัดที่สุดสำหรับโรงงานปี 2026

Material Extrusion (FDM) ในงานผลิตจริง: เทคโนโลยีพิมพ์สามมิติที่ประหยัดที่สุดสำหรับโรงงานปี 2026

Article
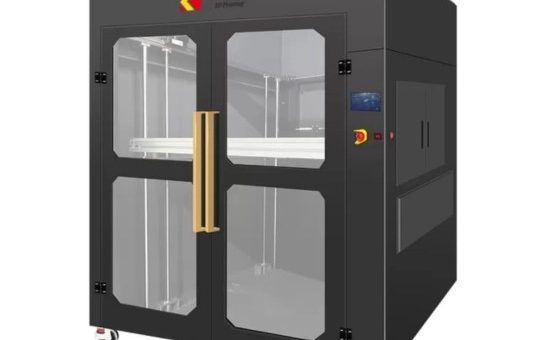
หลายโรงงานยังมองว่าเครื่องพิมพ์สามมิติแบบ FDM (Fused Deposition Modeling) หรือที่เรียกตามมาตรฐาน ISO/ASTM 52900 ว่า Material Extrusion เป็นเพียงอุปกรณ์ทำต้นแบบไว้บนโต๊ะช่าง แต่ในปี 2026 ภาพนั้นเปลี่ยนไปแล้ว ตัวเลขจากบทวิเคราะห์ตลาดล่าสุดชี้ว่า Material Extrusion กลายเป็นกระบวนการผลิตที่ ประหยัดที่สุดสำหรับการผลิตจำนวนมาก แซงหน้ากระบวนการผงพอลิเมอร์อย่าง SLS และ MJF ในหลายๆ กรณี ด้วยเหตุผลสามข้อ: ต้นทุนเครื่องจักรต่ำกว่า วัสดุตั้งต้น (filament) ถูกกว่าต่อกิโลกรัม และขั้นตอนหลังการพิมพ์ (post-processing) ง่ายกว่าอย่างมีนัยสำคัญ บทความนี้เจาะลึกว่าเทคโนโลยีที่เคยถูกมองว่า "เล็ก" นี้ ทำงานอย่างไร ข้อจำกัดที่ต้องเข้าใจก่อนส่งชิ้นงานลงไลน์ผลิตจริง และทำไมโรงงานอุตสาหกรรมในไทยควรให้ความสนใจ เครื่องพิมพ์ FDM ระดับอุตสาหกรรม — หลักการทำงานคือการรีดวัสดุหลอมเหลวออกมาเป็นเส้นแล้ววางซ้อนทีละชั้น (ภาพ: Wikimedia Commons, CC0) หลักการทำงาน: การวางวัสดุทีละชั้นอย่างมีวินัย เครื่อง FDM ทำงานโดยดึงเส้น filament จาก spool เข้าสู่หัวรีด (extruder) ที่มี heater block ทำงานที่อุณหภูมิ 200–450°C ขึ้นอยู่กับชนิดวัสดุ วัสดุหลอมเหลวจะถูกรีดออกผ่านหัวฉีด (nozzle) ขนาดเล็ก โดยทั่วไป 0.4 มม. สำหรับงานละเอียด หรือ 0.6–1.2 มม. สำหรับชิ้นงานใหญ่ที่ต้องการความเร็ว แขนกลไก CoreXY หรือ Cartesian จะเลื่อนหัวฉีดไปตามพาธที่ซอฟต์แวร์ slicer คำนวณไว้ วางพลาสติกลงบนแผ่นรองพิมพ์ทีละชั้น ความสูงชั้น (layer height) โดยทั่วไปอยู่ระหว่าง 0.1–0.3 มม. จุดที่ต่างจากเทคโนโลยีอื่นคือ ความสัมพันธ์ระหว่างทิศทางการพิมพ์กับความแข็งแรง เนื่องจากชิ้นงานถูกสร้างจากเส้นวัสดุที่เชื่อมกันด้วยการหลอมประกบบางๆ ความแข็งแรงในแนวตั้งฉากกับชั้น (Z-axis) จะต่ำกว่าแนวระนาบประมาณ 20–50% วิศวกรต้องวางแนวชิ้นงาน (part orientation) ให้แรงกระทำหลักไม่ดึงขาดระหว่างชั้น — นี่คือความรู้ที่แยกระหว่าง "พิมพ์ได้" กับ "ใช้งานจริงได้" วัสดุอุตสาหกรรม: จาก PLA ถึง PEEK และคอมโพสิต ความก้าวหน้าที่ยกระดับ FDM จากงานต้นแบบสู่งานผลิตจริงคือวัสดุ การเติม Carbon Fiber หรือ Glass Fiber ลงในเมทริกซ์ Nylon หรือ PEEK ในอัตรา 30–50% ทำให้ชิ้นงานที่พิมพ์เสร็จ สามารถทดแทนชิ้นส่วนหล่ออะลูมิเนียมหรือสังกะสีแบบ Die-cast…
Read More
Wearable Fatigue Monitoring: วิธีสร้างระบบตรวจจับความเหนื่อยล้าของคนงานแบบเรียลไทม์ด้วยเซ็นเซอร์ชีวภาพและ Machine Learning

Wearable Fatigue Monitoring: วิธีสร้างระบบตรวจจับความเหนื่อยล้าของคนงานแบบเรียลไทม์ด้วยเซ็นเซอร์ชีวภาพและ Machine Learning

Article
ความเหนื่อยล้าของคนงาน (Worker Fatigue) เป็นสาเหตุหลักของอุบัติเหตุในโรงงานประมาณ 13% ของการบาดเจ็บทั้งหมดในสหรัฐอเมริกา ตามข้อมูลของ OSHA คนงานที่ทำงานเกิน 12 ชั่วโมงมีความเสี่ยงต่ออุบัติเหตุสูงขึ้น 37% เมื่อเทียบกับกะปกติ ปัญหาคือ ไม่มี Biomarker หรือตัวชี้วัดสากลที่ยอมรับกันทั่วไปสำหรับการวัดความเหนื่อยล้า — จนกระทั่งงานวิจัยล่าสุดจากมหาวิทยาลัย Northwestern ได้เปิดทางใหม่ บทความนี้จะแนะนำ วิธีการสร้างระบบ Wearable Fatigue Monitoring ตั้งแต่การเลือกเซ็นเซอร์ การวางตำแหน่งบนร่างกาย การเก็บข้อมูล ไปจนถึงการใช้ Machine Learning ทำนายระดับความเหนื่อยล้าแบบเรียลไทม์ อุปกรณ์สวมใส่ในโรงงานสมัยใหม่สามารถติดเซ็นเซอร์ชีวภาพได้หลายจุดเพื่อติดตามสุขภาพคนงาน (ภาพ: Ergosanté, CC BY-SA 4.0) Step 1: เลือกเซ็นเซอร์ชีวภาพ (Biometric Sensors) งานวิจัยของ Northwestern University (ตีพิมพ์ใน Science Advances, 2024) ใช้ระบบเซ็นเซอร์ 6 ตำแหน่งบนลำตัวและแขนเพื่อวัดสัญญาณชีวภาพ 4 ประเภทหลัก: สัญญาณชีวภาพ เซ็นเซอร์ที่ใช้ ตำแหน่งบนร่างกาย บ่งชี้ความเหนื่อยล้า Heart Rate (HR) PPG (Photoplethysmography) ข้อมือ หน้าอก HR สูงขึ้นผิดปกติขณะพัก = ร่างกายกำลังเหนื่อย HRV (Heart Rate Variability) ECG / PPG หน้าอก HRV ลดลง = ระบบประสาท Sympathetic ทำงานหนัก = เครียด/เหนื่อย Skin Temperature Thermistor / IR Sensor แขน ลำตัว อุณหภูมิผิวหนังลดลง = ร่างกายเริ่มอ่อนเพลีย Locomotor Patterns IMU (Accelerometer + Gyroscope) แขนทั้งสองข้าง ลำตัว การเคลื่อนไหวช้าลง ความสม่ำเสมอลดลง = กล้ามเนื้อเหนื่อย Insight สำคัญจากงานวิจัย: การเคลื่อนไหวของ แขนข้างที่ไม่ถนัด (Non-dominant Arm) เป็นตัวบ่งชี้ความเหนื่อยล้าที่ เป็นสากลที่สุด — ทุกคนในการทดลองแสดงรูปแบบการเคลื่อนไหวของแขนข้างไม่ถนัดที่เปลี่ยนไปเมื่อเริ่มเหนื่อย โดยไม่ขึ้นกับปัจจัยส่วนบุคคล Step 2: กำหนดระดับความเหนื่อยล้า (Fatigue Ground Truth) เนื่องจากไม่มี "เกณฑ์มาตรฐาน" สำหรับความเหนื่อยล้า…
Read More
Industrial Exoskeleton: เทคโนโลยีสวมใส่ที่กำลังปฏิวัติความปลอดภัยและประสิทธิภาพคนงานในโรงงานอุตสาหกรรม

Industrial Exoskeleton: เทคโนโลยีสวมใส่ที่กำลังปฏิวัติความปลอดภัยและประสิทธิภาพคนงานในโรงงานอุตสาหกรรม

Article
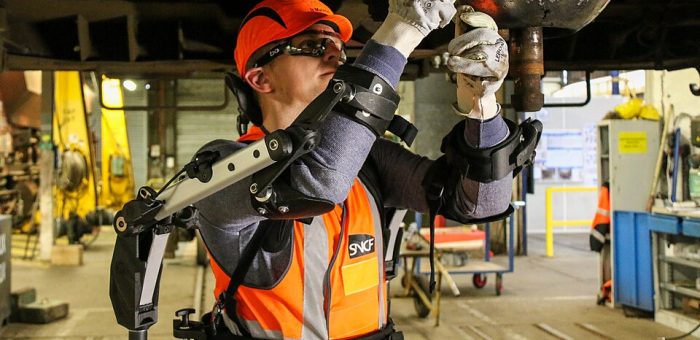
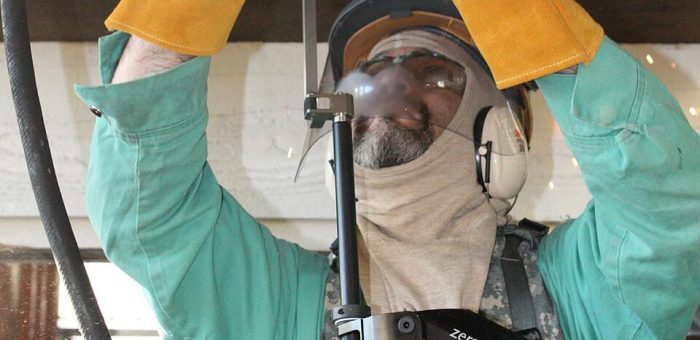
ในโรงงานอุตสาหกรรมที่คนงานต้องยกของหนัก ทำงานซ้ำๆ บนศีรษะ หรือยืนเป็นเวลานาน ปัญหา Musculoskeletal Disorders (MSDs) หรือความผิดปกติของกล้ามเนื้อและกระดูก เป็นสาเหตุอันดับต้นๆ ของการลาป่วยและอุบัติเหตุในที่ทำงาน ตามข้อมูลขององค์กรอนามัยโลก MSDs ส่งผลกระทบต่อประชากรวัยทำงานกว่า 1.7 พันล้านคนทั่วโลก Industrial Exoskeleton หรือโครงสร้างสวมใส่เสริมแรง จึงกลายเป็นหนึ่งในเทคโนโลยีที่น่าจับตามองที่สุดของวงการอุตสาหกรรมในทศวรรษนี้ คนงานในอู่ต่อเรือสวม Exoskeleton แบบ Backpack เพื่อพยุงแขนขณะทำงานเหนือศีรษะ (ภาพ: US Navy, Public Domain) Exoskeleton คืออะไร? แตกต่างจากหุ่นยนต์อย่างไร? หลายคนสับสนระหว่าง Exoskeleton กับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม ความแตกต่างสำคัญคือ หุ่นยนต์ทำงานแทนคน ส่วน Exoskeleton ช่วยเสริมแรงให้คน — มนุษย์ยังเป็นผู้ควบคุมทิศทางและการตัดสินใจ แต่ภาระทางกายภาพลดลงอย่างมาก แนวคิดนี้เรียกว่า Human-in-the-Loop Augmentation Exoskeleton อุตสาหกรรมแบ่งออกเป็น 2 ประเภทหลัก คือ: Passive Exoskeleton — ใช้ระบบกลไกล้ม (Spring, Elastic Band, Counterweight) ถ่ายเทน้ำหนักจากแขน/หลังไปยังสะโพกและตะคริว ไม่ต้องใช้ไฟฟ้า น้ำหนักเบา ปัจจุบันมีจำนวนการส่งมอบมากกว่า Powered (Active) Exoskeleton — ติดตั้งมอเตอร์ไฟฟ้า แบตเตอรี่ และเซ็นเซอร์ สามารถให้พลังงานช่วยเหลือแบบแอคทีฟ (Active Assist) รองรับภาระหนักได้มากกว่า แต่มีราคาและน้ำหนักที่สูงกว่า เกณฑ์เปรียบเทียบ Passive Exoskeleton Powered Exoskeleton แหล่งพลังงาน กลไกล้ม (Spring/Elastic) มอเตอร์ไฟฟ้า + แบตเตอรี่ Li-ion น้ำหนักเฉลี่ย 1.5–3.5 กิโลกรัม 3.5–7 กิโลกรัม ระยะเวลาแบตเตอรี่ ไม่ต้องชาร์จ 4–8 ชั่วโมงต่อการชาร์จ แรงช่วยเหลือสูงสุด 10–15 กิโลกรัมต่อแขน 15–40 กิโลกรัมต่อแขน การใช้งานหลัก งานประกอบเหนือศีรษะ งานยกของกลาง งานยกของหนัก การขนส่งในคลังสินค้า การบำรุงรักษา ต่ำ (ไม่มีชิ้นส่วนไฟฟ้า) ปานกลาง–สูง (แบตเตอรี่ มอเตอร์ เซ็นเซอร์) ตลาดโตแค่ไหน? ข้อมูลจากผู้เชี่ยวชาญ ตามรายงานของ ABI Research ในปี 2025 มีการส่งมอบ Passive Exoskeleton ประมาณ 50,000 เครื่อง เทียบกับ Powered เพียง…
Read More
Humanoid Robot ในสายการผลิตจริง (กรกฎาคม 2026): เมื่อ Physical AI เปลี่ยนหุ่นยนต์ฮิวแมนนอยด์ให้เป็นผู้ช่วยอัจฉริยะในโรงงาน

Humanoid Robot ในสายการผลิตจริง (กรกฎาคม 2026): เมื่อ Physical AI เปลี่ยนหุ่นยนต์ฮิวแมนนอยด์ให้เป็นผู้ช่วยอัจฉริยะในโรงงาน

Article
กลางเดือนกรกฎาคม 2026 ผู้ผลิตรถยนต์รายใหญ่ของยุโรปประกาศความก้าวหน้าที่น่าจับตามอง — โรงงานผลิตชิ้นส่วนแห่งหนึ่งกำลัง พัฒนาซอฟต์แวร์สำหรับหุ่นยนต์ฮิวแมนนอยด์ (Humanoid Robot) เพื่อนำไปใช้ในกระบวนการผลิตจริง นี่ไม่ใช่แค่การทดลองในห้องแล็บ แต่เป็นก้าวสำคัญของแนวคิด “Physical AI” หรือ “Embodied AI” ที่กำลังเปลี่ยนหุ่นยนต์จากเครื่องจักรตายตัวให้กลายเป็น “ผู้ช่วยอัจฉริยะ” ที่เรียนรู้และปรับตัวได้ในโรงงานจริง บทความนี้เจาะลึกเทคโนโลยี ความท้าทาย และนัยสำคัญต่ออุตสาหกรรมการผลิต Humanoid Robot ในโรงงานต่างจากหุ่นยนต์อุตสาหกรรมเดิมอย่างไร?วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation)วงจรงาน Machine Learning ในโรงงาน — ตั้งแต่เก็บข้อมูลเซ็นเซอร์จนถึงการใช้โมเดลตัดสินใจบนหน้างาน (ภาพประกอบ: Honey Corporation) หุ่นยนต์อุตสาหกรรมแบบดั้งเดิม (Industrial Robot Arm) ถูกออกแบบให้ทำงานซ้ำๆ ในตำแหน่งที่กำหนดคงที่ มีความแม่นยำสูงแต่ไม่ยืดหยุ่น — หากเปลี่ยนงานต้องเขียนโปรแกรมและปรับเครื่องใหม่ทั้งหมด ส่วน Humanoid Robot ถูกออกแบบให้มีรูปร่างเหมือนมนุษย์ (สองแขน สองขา) ทำงานได้ในพื้นที่และสภาพแวดล้อมที่ออกแบบมาเพื่อมนุษย์โดยไม่ต้องดัดแปลงโรงงาน และที่สำคัญคือขับเคลื่อนด้วย AI ที่ทำให้สามารถ รับรู้ ตัดสินใจ และปรับท่าทางได้เอง หัวใจของ Humanoid Robot ยุคใหม่คือ Physical AI — โมเดลปัญญาประดิษฐ์ที่ไม่ได้เพียงประมวลผลข้อมูลในคอมพิวเตอร์ แต่ถูก “ฝัง” ไว้ในร่างกายกายภาพ ทำให้มันเข้าใจแรงโน้มถ่วง แรงเสียดทาน และปฏิสัมพันธ์กับวัตถุจริงในโลก 3 มิติ เทคโนโลยีเปิดประตูสู่ Physical AI การที่หุ่นยนต์ฮิวแมนนอยด์ก้าวจากแล็บสู่สายการผลิตได้ อาศัยความก้าวหน้าของเทคโนโลยีหลายด้านที่มาบรรจบกันในช่วงปี 2025–2026: Foundation Model สำหรับหุ่นยนต์ (Robotics Foundation Models) — โมเดล AI ขนาดใหญ่ที่ถูกฝึกจากข้อมูลการเคลื่อนไหวมหาศาล ทำให้หุ่นยนต์เรียนรู้ทักษะใหม่ได้โดยไม่ต้องเขียนโค้ดทีละข้อ Sensor Fusion หลายระบบ — กล้อง Vision, LiDAR, Force/Torque Sensor และ Tactile Sensor ทำงานร่วมกันให้หุ่นยนต์ “เห็น” และ “สัมผัส” สภาพแวดล้อมแบบเรียลไทม์ Reinforcement Learning ในซิมูเลชัน — ใช้ Digital Twin จำลองสภาพแวดล้อมเพื่อให้หุ่นยนต์ฝึกฝนล้านครั้งโดยไม่เสี่ยงเสียหาย ก่อนนำไปใช้จริง (Sim-to-Real Transfer) Edge AI และ GPU ประสิทธิภาพสูง —…
Read More
วิเคราะห์ M&A อุตสาหกรรมการผลิตทะลุ 173,000 ล้านดอลลาร์สหรัฐ (ปี 2026): เมื่อ Convergence Deal เปลี่ยนโฉม Smart Factory

วิเคราะห์ M&A อุตสาหกรรมการผลิตทะลุ 173,000 ล้านดอลลาร์สหรัฐ (ปี 2026): เมื่อ Convergence Deal เปลี่ยนโฉม Smart Factory

Article
ในสัปดาห์ที่สามของเดือนกรกฎาคม 2026 ข้อมูลล่าสุดจากวงการธุรกิจเปิดเผยตัวเลขที่สะท้อนการเปลี่ยนแปลงครั้งใหญ่ของอุตสาหกรรม นั่นคือ มูลค่าควบรวมและเข้าซื้อกิจการ (Mergers & Acquisitions — M&A) ในภาคการผลิตและระบบอัตโนมัติอุตสาหกรรมพุ่งทะลุ 173,000 ล้านดอลลาร์สหรัฐ และที่น่าสนใจกว่าตัวเลขคือ “รูปแบบ” ของดีลที่เปลี่ยนไป — บริษัทยักษ์ใหญ่ไม่ได้ซื้อกิจการที่ทำสิ่งเดียวกันอีกต่อไป แต่หันมา “Convergence Deal” หรือการควบรวมข้ามสายเพื่อสร้างแพลตฟอร์มเทคโนโลยีที่ครอบคลุมทุ้งตั้งแต่ฮาร์ดแวร์ ซอฟต์แวร์ ไปจนถึง AI Convergence Deal คืออะไร และทำไมจึงสำคัญ?สถาปัตยกรรม Edge-to-Cloud — การวางงานคำนวณให้เหมาะกับระดับความเร็วที่แต่ละงานต้องการ (ภาพประกอบ: Honey Corporation)สถาปัตยกรรม Edge-to-Cloud — การวางงานคำนวณให้เหมาะกับระดับความเร็วที่แต่ละงานต้องการ (ภาพประกอบ: Honey Corporation) ในอดีต ดีล M&A ส่วนใหญ่ในอุตสาหกรรมการผลิตคือการซื้อผู้ผลิตที่ทำผลิตภัณฑ์คล้ายกันเพื่อเพิ่มส่วนแบ่งตลาด (Single-theme Bet) แต่ในปี 2026 กระแสเปลี่ยนไป บริษัทผู้ผลิตฮาร์ดแวร์อัตโนมัติซื้อบริษัทซอฟต์แวร์ Analytics บริษัท AI ซื้อผู้ผลิตเซ็นเซอร์ และผู้ให้บริการคลาวด์ซื้อแพลตฟอร์ม Digital Twin เป้าหมายคือการสร้าง Stack เทคโนโลยีแบบ End-to-End ที่ลูกค้าซื้อครั้งเดียวครอบคลุมทุกด้าน การควบรวมข้ามสาย (Convergence) สะท้อนว่าอุตสาหกรรมกำลังเคลื่อนจาก “ขายกล่องเครื่องจักร” ไปสู่ “ขายผลลัพธ์และข้อมูล” — ฮาร์ดแวร์กลายเป็นเพียงปลายทาง ส่วนมูลค่าแท้จริงอยู่ที่ชั้นซอฟต์แวร์ ข้อมูล และ AI แรงขับเคลื่อน 4 ประการที่ผลักดันกระแส M&A การกดดันให้สร้างแพลตฟอร์ม IIoT แบบครบวงจร — ลูกค้าโรงงานไม่ต้องการจัดซื้อเครื่องมือ 10 รายการจาก 10 บริษัทแล้วมาเชื่อมต่อเอง จึงเกิดการรวมตัวเพื่อนำเสนอโซลูชันเดียวที่ครอบคลุมตั้งแต่ Edge ถึง Cloud ความอุดมสมบูรณ์ของ AI เชิงกายภาพ (Physical AI) — ผู้ผลิตหุ่นยนต์และเครื่องจักรต้องการโมเดล AI ที่ “เข้าใจโลกกายภาพ” จึงเกิดการเข้าซื้อสตาร์ทอัพ AI อย่างกว้างขวาง ความต้องการเร่งด่วนด้านความมั่นคงปลอดภัย — เมื่อภาคการผลิตกลายเป็นเป้าหมายอันดับหนึ่งของ Ransomware ผู้ผลิตฮาร์ดแวร์จึงซื้อบริษัทความมั่นคงปลอดภัย OT เพื่อฝังฟังก์ชันป้องกันเข้าไปในผลิตภัณฑ์ เศรษฐกิจของข้อมูล (Data Economy) — บริษัทที่มีอุปกรณ์ติดตั้งแล้วจำนวนมากมี “สินทรัพย์ข้อมูล” มหาศาล ทำให้มีมูลค่าสูงในสายตาผู้ซื้อที่ต้องการข้อมูลมาฝึกโมเดล AI เปรียบเทียบรูปแบบ M&A ในอุตสาหกรรมการผลิต รูปแบบดีล เป้าหมายเชิงกลยุทธ์ มูลค่าโดยประมาณ/ขนาด ผลกระทบต่อโรงงาน Horizontal (ซื้อคู่แข่ง)…
Read More