Variable Frequency Drive (VFD) ในระบบอัตโนมัติ: ควบคุมมอเตอร์อัจฉริยะลดการใช้พลังงาน

Variable Frequency Drive (VFD) ในระบบอัตโนมัติ: ควบคุมมอเตอร์อัจฉริยะลดการใช้พลังงาน

Article
Variable Frequency Drive (VFD) ในระบบอัตโนมัติ: ควบคุมมอเตอร์อัจฉริยะลดการใช้พลังงาน มอเตอร์ไฟฟ้าเป็นอุปกรณ์ที่ใช้พลังงานไฟฟ้ามากที่สุดในโรงงานอุตสาหกรรม คิดเป็น ประมาณ 60-70% ของพลังงานไฟฟ้าทั้งหมดที่โรงงานใช้ ในจำนวนนี้ มอเตอร์ AC 3 เฟส (Induction Motor) คิดเป็นสัดส่วนกว่า 90% ของมอเตอร์ทั้งหมดในอุตสาหกรรม Variable Frequency Drive (VFD) หรือบางคนเรียก Inverter Drive หรือ AC Drive คืออุปกรณ์อิเล็กทรอนิกส์กำลังที่ควบคุม ความเร็วรอบ ทอร์ก และทิศทางการหมุน ของมอเตอร์ AC โดยปรับทั้ง ความถี่ (Frequency) และ แรงดันไฟฟ้า (Voltage) ที่ส่งให้มอเตอร์ สำหรับโรงงานอุตสาหกรรม การติดตั้ง VFD สามารถ ลดการใช้พลังงานได้ 20-50% ขึ้นอยู่กับลักษณะงาน โดยเฉพาะแอปพลิเคชันที่เกี่ยวกับ Pump, Fan, Blower, Compressor ที่ต้องควบคุมการไหลหรือความดันแบบ Variable หลักการทำงานของ VFD VFD ทำงานโดยแปลงไฟฟ้า 3 ขั้นตอนหลัก: Rectifier (AC to DC): แปลงไฟฟ้า AC จากแหล่งจ่าย (50 Hz หรือ 60 Hz) เป็น DC ผ่าน Diode Bridge หรือ Thyristor Bridge DC Bus (Filter): กรองกระแส DC ให้เรียบด้วย Capacitor Bank และ Inductor เก็บพลังงานไว้เป็น Buffer Inverter (DC to Variable AC): แปลง DC กลับเป็น AC ด้วย IGBT (Insulated Gate Bipolar Transistor) โดยใช้เทคนิค PWM (Pulse Width Modulation) สร้างสัญญาณ AC ที่มีความถี่และแรงดันผันแปรได้ ตั้งแต่ 0 Hz ถึง 500 Hz (ขึ้นกับรุ่น) จากสมการพื้นฐานของมอเตอร์ AC: n =…
Read More
Safety PLC และ Functional Safety (IEC 61508/62061): ระบบความปลอดภัยอัตโนมัติปกป้องชีวิตในโรงงาน

Safety PLC และ Functional Safety (IEC 61508/62061): ระบบความปลอดภัยอัตโนมัติปกป้องชีวิตในโรงงาน

Article
Safety PLC และ Functional Safety คืออะไร? ทำไมโรงงานอุตสาหกรรมต้องให้ความสำคัญ ในโรงงานอุตสาหกรรมทุกแห่ง ความปลอดภัย ถือเป็นสิ่งสำคัญอันดับแรก เหนือกว่า Productivity, Quality และ Efficiency แต่ระบบควบคุมแบบดั้งเดิม (Standard PLC) ไม่ได้ออกแบบมาเพื่อรับมือกับ ความล้มเหลวที่อาจเกิดขึ้น นั่นคือที่มาของ Safety PLC — ตัวควบคุมอัจฉริยะที่ออกแบบมาเพื่อ Functional Safety โดยเฉพาะ Functional Safety คือส่วนหนึ่งของความปลอดภัยโดยรวม ที่ขึ้นอยู่กับ ระบบควบคุมอัตโนมัติ (E/E/PE Systems) ในการทำงานอย่างถูกต้อง ยกตัวอย่างเช่น เมื่อมีสถานการณ์เฉพาะหน้าเกิดขึ้น ระบบต้อง ตรวจจับได้ทัน และ นำโรงงานเข้าสู่สถานะปลอดภัย (Safe State) โดยอัตโนมัติ มาตรฐานสำคัญ: IEC 61508 และ IEC 62061 IEC 61508 — Functional Safety มาตรฐานแม่บท IEC 61508 คือมาตรฐานสากลสำหรับ Functional Safety ของระบบ E/E/PE (Electrical/Electronic/Programmable Electronic) ครอบคลุมทุกอุตสาหกรรม กำหนดแนวทางตั้งแต่การ ประเมินความเสี่ยง (Risk Assessment) จนถึงการ ออกแบบ ติดตั้ง และบำรุงรักษา ระบบความปลอดภัย แกนหลักของมาตรฐานคือ SIL (Safety Integrity Level) ซึ่งแบ่งเป็น 4 ระดับ: SIL ระดับความเสี่ยง PFDavg (Low Demand) PFH (High Demand) ตัวอย่างการใช้งาน SIL 1 ต่ำ 10^-2 to 10^-1 10^-6 to 10^-5 /h ระบบ Alarm, เซ็นเซอร์พื้นฐาน SIL 2 กลาง 10^-3 to 10^-2 10^-7 to 10^-6 /h Emergency Shutdown (ESD), Fire and Gas SIL 3 สูง 10^-4 to 10^-3 10^-8 to…
Read More
IEC 61131-3: 5 ภาษาโปรแกรม PLC มาตรฐานสากล — LD, ST, FBD, IL, SFC เลือกใช้อย่างไร?

IEC 61131-3: 5 ภาษาโปรแกรม PLC มาตรฐานสากล — LD, ST, FBD, IL, SFC เลือกใช้อย่างไร?

Article
IEC 61131-3 คืออะไร? มาตรฐานภาษาโปรแกรม PLC ที่วิศวกรอุตสาหกรรมต้องรู้ ในโลกของระบบควบคุมอัตโนมัติ PLC (Programmable Logic Controller) ถือเป็นหัวใจสำคัญที่ขับเคลื่อนกระบวนการผลิตทุกอุตสาหกรรม แต่หลายคนอาจไม่ทราบว่า ภาษาที่ใช้เขียนโปรแกรม PLC นั้นมี มาตรฐานสากล กำหนดไว้ชัดเจนภายใต้ IEC 61131-3 ซึ่งเป็นส่วนที่ 3 ของมาตรฐาน IEC 61131 ที่จัดทำโดย International Electrotechnical Commission มาตรฐานนี้กำหนด ภาษาโปรแกรม 5 ภาษา ที่สามารถใช้เขียนโปรแกรมควบคุม PLC ได้ ทำให้วิศวกรทั่วโลกสามารถพัฒนาโปรแกรมที่เข้าใจร่วมกัน ลดความซับซ้อนในการดูแลรักษา และยกระดับคุณภาพของระบบควบคุมอุตสาหกรรม 5 ภาษาโปรแกรม PLC ตามมาตรฐาน IEC 61131-3 1. Ladder Diagram (LD) — ภาษาบันได Ladder Diagram หรือ LD เป็นภาษากราฟิกที่ออกแบบมาให้คล้ายกับ วงจรรีเลย์แบบดั้งเดิม ที่ช่างไฟฟ้าและวิศวกรควบคุมคุ้นเคยกันดี โครงสร้างประกอบด้วยเส้นไฟฟ้าสองเส้นแนวตั้ง (Rail) ซ้าย-ขวา และวงจรลอจิกที่เรียงเป็นขั้นบันได (Rung) จุดเด่น: อ่านง่าย ตรวจสอบง่าย เหมาะกับ Discrete Logic เช่น ON/OFF Control, Interlocking, Sequential Control ข้อจำกัด: ไม่เหมาะกับงานคำนวณซับซ้อน หรือ Analog Signal Processing 2. Structured Text (ST) — ภาษาโครงสร้าง Structured Text หรือ ST เป็นภาษาแบบ High-Level Text-Based ที่มีรูปแบบคล้ายภาษา Pascal รองรับโครงสร้างการเขียนโปรแกรมที่ทรงพลัง เช่น IF-THEN-ELSE, CASE, FOR, WHILE, REPEAT รวมถึงการเรียกใช้ Function และ Function Block จุดเด่น: เหมาะกับ งานคำนวณซับซ้อน เช่น PID Control, Mathematical Algorithm, Data Processing, String Manipulation ข้อจำกัด: วิศวกรไฟฟ้าที่ไม่คุ้นเคยกับ Programming อาจใช้เวลาเรียนรู้มากกว่า 3. Function Block Diagram (FBD) —…
Read More
Motion Control Architecture: จาก Stepper Motor ถึง Servo Drive — เทคโนโลยีขับเคลื่อนระบบอัตโนมัติยุคใหม่

Motion Control Architecture: จาก Stepper Motor ถึง Servo Drive — เทคโนโลยีขับเคลื่อนระบบอัตโนมัติยุคใหม่

Article
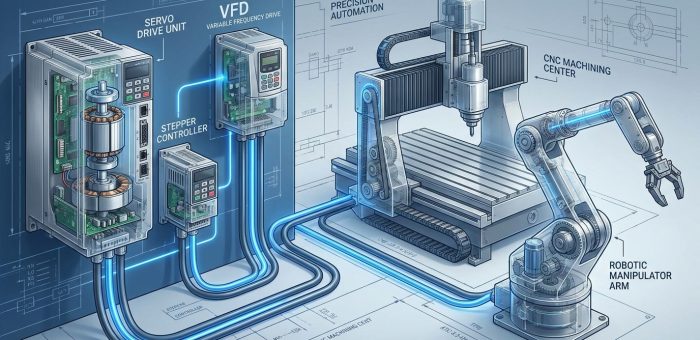
Motion Control ถือเป็นหัวใจสำคัญของระบบอัตโนมัติทุกประเภท ไม่ว่าจะเป็นหุ่นยนต์อุตสาหกรรม เครื่องจักร CNC ระบบ Packaging หรือ AGV/AMR ในโรงงานอัจฉริยะ การเลือก Motor และ Drive ที่เหมาะสม รวมถึงการออกแบบสถาปัตยกรรม Motion Control ที่ถูกต้อง ส่งผลโดยตรงต่อ ความแม่นยำ (Accuracy), ความเร็ว (Speed) และ ความน่าเชื่อถือ (Reliability) ของระบบทั้งหมด สถาปัตยกรรม Motion Control พื้นฐาน ระบบ Motion Control มีสถาปัตยกรรมหลัก 4 ระดับ: Motion Controller — สมองกลางที่คำนวณ Trajectory Planning, Path Interpolation และสร้าง Command Signal Drive/Amplifier — แปลง Command Signal เป็นกระแสไฟฟ้าที่เหมาะสมสำหรับ Motor Motor — เปลี่ยนพลังงานไฟฟ้าเป็นการเคลื่อนไหว (หมุนหรือเลื่อนเชิงเส้น) Feedback Device — Encoder หรือ Resolver วัดตำแหน่งจริงและส่งกลับไปยัง Controller (Closed-Loop) โปรโตคอลที่ใช้สื่อสารระหว่าง Motion Controller กับ Drive ได้แก่ EtherCAT (Cycle Time สั้นถึง 125 μs), PROFINET IRT (Isochronous Real-Time), Ethernet/IP (CIP Motion) และ SERCOS III ซึ่งทั้งหมดรองรับ Deterministic Communication สำหรับ Motion Application Stepper Motor: ความแม่นยำระดับ Open-Loop Stepper Motor ทำงานด้วยหลักการเดินไปทีละ Step (Step Angle มาตรฐาน 1.8° = 200 Step/Revolution) โดยไม่ต้องมี Encoder ในโหมด Open-Loop ทำให้มีข้อดีคือ: Control ง่าย — ส่ง Pulse ไปก้าวไป ไม่ต้อง Tuning ต้นทุนต่ำ — เหมาะกับ Application…
Read More
DCS vs SCADA: วิเคราะห์เชิงลึกว่าระบบควบคุมแบบไหนเหมาะกับโรงงานคุณ

DCS vs SCADA: วิเคราะห์เชิงลึกว่าระบบควบคุมแบบไหนเหมาะกับโรงงานคุณ

Article
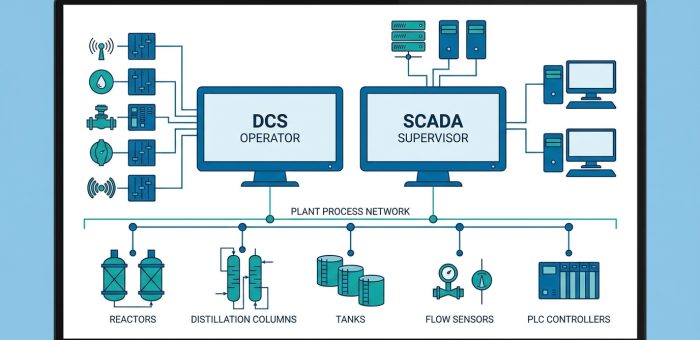
ในโลกของระบบควบคุมอุตสาหกรรม DCS (Distributed Control System) และ SCADA (Supervisory Control and Data Acquisition) ถือเป็น 2 ระบบหลักที่ขับเคลื่อนการทำงานของโรงงานทั่วโลก แม้ทั้งสองจะมีจุดประสงค์คล้ายกันคือ "ควบคุมและติดตามกระบวนการผลิต" แต่สถาปัตยกรรม ขีดความสามารถ และกรณีนำไปใช้งานจริง กลับต่างกันอย่างมีนัยสำคัญ บทความนี้จะเจาะลึกทุกมิติเพื่อให้วิศวกรและผู้บริหารโรงงานตัดสินใจได้อย่างถูกต้อง SCADA คืออะไร? สถาปัตยกรรมแบบไหน? SCADA เป็นระบบควบคุมแบบรวมศูนย์ (Centralized) ออกแบบมาเพื่อ Monitor และ Control กระบวนการที่กระจายตัวในพื้นที่กว้าง (Wide-Area) สถาปัตยกรรมหลักประกอบด้วย: MTU (Master Terminal Unit) — ศูนย์ควบคุมกลาง ทำหน้าที่เก็บข้อมูล, แสดงผล HMI และส่งคำสั่งควบคุม RTU (Remote Terminal Unit) — หน่วยรวบรวมข้อมูลจาก Field Instrument ที่กระจายอยู่ตามจุดต่างๆ Communication Network — เครือข่ายเชื่อมโยง MTU กับ RTU อาจใช้ Radio, Satellite, Fiber Optic หรือ Cellular HMI/SCADA Software — ซอฟต์แวร์แสดงผลและควบคุม ทำงานบน Server ณ ห้องควบคุมกลาง SCADA เน้น การเก็บข้อมูล (Data Acquisition) และ การควบคุมระยะไกล (Supervisory Control) มากกว่าการควบคุมแบบ Closed-Loop แบบต่อเนื่อง ตัวอย่างการใช้งาน: ระบบท่อส่งน้ำมัน, ระบบผลิตไฟฟ้า, ระบบจราจรอัจฉริยะ, ระบบกระจายก๊าซธรรมชาติ DCS คืออะไร? สถาปัตยกรรมแบบไหน? DCS เป็นระบบควบคุมแบบกระจาย (Decentralized) ที่ออกแบบมาเพื่อ ควบคุมกระบวนการผลิตแบบต่อเนื่อง (Continuous Process) ในพื้นที่เฉพาะจุด สถาปัตยกรรมหลักประกอบด้วย: Controller แบบกระจาย — ควบคุม Process Loop ย่อยๆ แยกกันอิสระ แต่เชื่อมโยงผ่าน Communication Bus High-Speed Communication Bus — เชื่อม Controller ทุกตัวเข้าด้วยกันด้วยความเร็วสูง (Redundant Pair) Operator Station — หน้าจอควบคุมหลายจุด แสดงผลแบบ…
Read More
SIS (Safety Instrumented System): ระบบความปลอดภัยอัตโนมัติที่ปกป้องชีวิตและทรัพย์สินในโรงงานอุตสาหกรรม

SIS (Safety Instrumented System): ระบบความปลอดภัยอัตโนมัติที่ปกป้องชีวิตและทรัพย์สินในโรงงานอุตสาหกรรม

Article
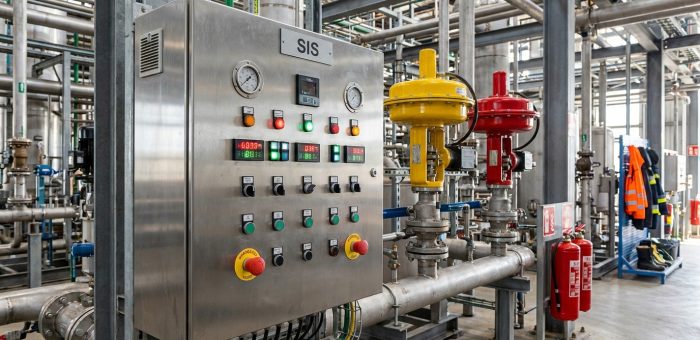
SIS (Safety Instrumented System): ระบบความปลอดภัยอัตโนมัติที่ปกป้องชีวิตและทรัพย์สินในโรงงานอุตสาหกรรม ในโรงงานอุตสาหกรรมที่มีความเสี่ยงสูง เช่น โรงกลั่นน้ำมัน โรงงานปิโตรเคมี โรงงานก๊าซ และโรงงานผลิตสารเคมี Safety Instrumented System (SIS) คือระบบความปลอดภัยชั้นสุดท้าย (Last Layer of Protection) ที่ทำงานเมื่อระบบควบคุมกระบวนการ (BPCS) ไม่สามารถควบคุมสถานการณ์ได้ ตามมาตรฐาน IEC 61511 ซึ่งเป็นมาตรฐานสากลสำหรับ SIS ในอุตสาหกรรมกระบวนการ SIS ประกอบด้วยอะไรบ้าง? SIS ทำงานในรูปแบบ Safety Instrumented Function (SIF) ซึ่งประกอบด้วย 3 องค์ประกอบหลัก: Sensor (Field Device): ตรวจจับสภาวะผิดปกติ เช่น Pressure Transmitter, Temperature Sensor, Level Switch, Flame Detector, Gas Detector Logic Solver: ประมวลผลสัญญาณจาก Sensor และตัดสินใจว่าต้องดำเนินการหรือไม่ มักใช้ Safety PLC (เช่น Siemens S7-400FH, Emerson DeltaV SIS, HIMA HIMax) ที่ผ่านการรับรอง SIL ตาม IEC 61508 Final Element: ดำเนินการป้องกัน เช่น Shutdown Valve (SDV), Blowdown Valve (BDV), Fire & Gas Deluge Valve, Pump Trip SIF Component ตัวอย่างอุปกรณ์ SIL Rating ที่รองรับ หมายเหตุ Sensor Pressure Transmitter SIL 2/3 SIL 2–3 ต้องเป็น SIL Certified จาก TÜV/Exida Logic Solver Safety PLC (HIMA, Siemens) SIL 3–4 Redundancy: 1oo2, 2oo3 Voting Final Element Shutdown Valve + Solenoid…
Read More
Collaborative Robots (Cobots): หุ่นยนต์ทำงานร่วมกับมนุษย์ในโรงงานอัจฉริยะยุค Industry 4.0

Collaborative Robots (Cobots): หุ่นยนต์ทำงานร่วมกับมนุษย์ในโรงงานอัจฉริยะยุค Industry 4.0

Article
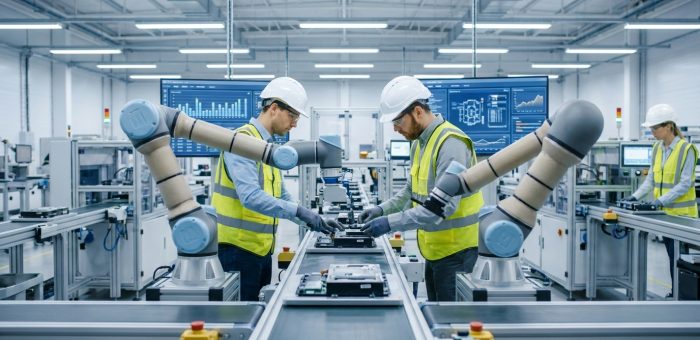
Collaborative Robots (Cobots) คืออะไร? หุ่นยนต์รุ่นใหม่ที่ทำงานเคียงข้างมนุษย์ ในยุคที่ Industry 4.0 เข้ามาเปลี่ยนแปลงโฉมหน้าของโรงงานอุตสาหกรรม Collaborative Robots หรือ Cobots กลายเป็นหนึ่งในเทคโนโลยีที่เติบโตเร็วที่สุด ตามรายงานของ International Federation of Robotics (IFR) ปี 2025 ตลาด Cobots ทั่วโลกมีมูลค่าเกิน 2.4 พันล้านดอลลาร์สหรัฐ และคาดว่าจะเติบโตในอัตรา CAGR 32% จนถึงปี 2030 ความแตกต่างระหว่าง Industrial Robot แบบดั้งเดิมกับ Cobot หุ่นยนต์อุตสาหกรรมแบบดั้งเดิม (Traditional Industrial Robot) ต้องทำงานในกรง (Cage) แยกจากคนงาน เนื่องจากมีกำลังและความเร็วสูง อันตรายหากมีมนุษย์อยู่ใกล้ ในขณะที่ Cobot ถูกออกแบบมาให้ทำงานร่วมกับมนุษย์ได้โดยตรง โดยมีระบบความปลอดภัยในตัว คุณสมบัติ Industrial Robot Collaborative Robot (Cobot) พื้นที่ทำงาน ต้องมีกรง/รั้วกั้น ทำงานร่วมกับคนได้เลย น้ำหนักบรรทุก 10–2,300 kg 3–35 kg ความเร็ว สูงมาก (1–5 m/s) จำกัดที่ 250 mm/s (ตาม ISO/TS 15066) การติดตั้ง ใช้เวลาหลายวัน–หลายสัปดาห์ Plug-and-play ภายในไม่กี่ชั่วโมง ราคาเฉลี่ย $50,000–$500,000+ $15,000–$80,000 การเขียนโปรแกรม ต้องมีวิศวกร Robot Programmer Hand Guiding / Blockly / Python เทคโนโลยีความปลอดภัยที่ทำให้ Cobot ทำงานร่วมกับมนุษย์ได้ Cobot ต้องผ่านมาตรฐาน ISO 10218-1:2024 และ ISO/TS 15066:2016 ซึ่งกำหนดข้อกำหนดด้านความปลอดภัยสำหรับหุ่นยนต์ที่ทำงานร่วมกับมนุษย์ โดยมีระบบความปลอดภัยหลัก 4 ประเภท: Power and Force Limiting (PFL): จำกัดแรงกระแทกไม่เกินค่าที่ปลอดภัยต่อร่างกายมนุษย์ ตามตาราง Biomechanical Limits ใน ISO/TS 15066 เช่น แรงกระแทกที่มือไม่เกิน 140 N Safety-Rated Monitored Stop: หุ่นยนต์หยุดทันทีเมื่อมนุษย์เข้ามาในโซนทำงาน และกลับมาทำงานต่อเมื่อมนุษย์ออกไป Hand Guiding: มนุษย์สามารถจับแขนหุ่นยนต์สอนงานได้โดยตรง (Lead-Through…
Read More
Modbus ในยุค Industry 4.0: โปรโตคอลเก่าแก่ที่ยังคงเป็นกระดูกสันหลังของระบบอัตโนมัติ

Modbus ในยุค Industry 4.0: โปรโตคอลเก่าแก่ที่ยังคงเป็นกระดูกสันหลังของระบบอัตโนมัติ

Article
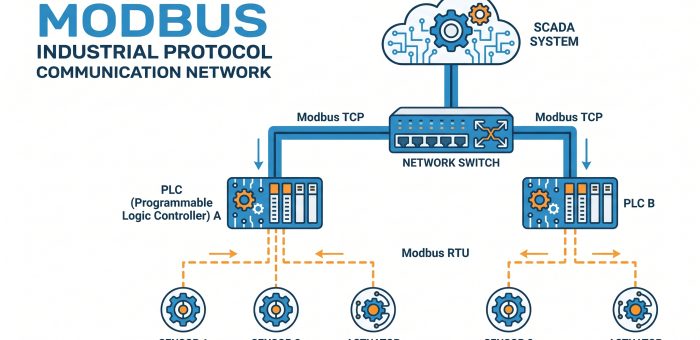
ในโลกของระบบอัตโนมัติอุตสาหกรรม Modbus ถือเป็นหนึ่งในโปรโตคอลสื่อสารที่เก่าแก่ที่สุดที่ยังคงใช้งานอย่างแพร่หลายในปัจจุบัน ถูกพัฒนาโดย Modicon (ปัจจุบันคือ Schneider Electric) เมื่อปี 1979 เพื่อใช้สื่อสารระหว่าง PLC กับอุปกรณ์ต่างๆ ในระบบควบคุม แม้จะมีอายุกว่า 45 ปี แต่ Modbus ยังคงเป็นกระดูกสันหลังของการสื่อสารในโรงงานอุตสาหกรรมทั่วโลก Modbus คืออะไร? ทำไมถึงยังใช้ในยุค Industry 4.0 Modbus เป็นโปรโตคอลแบบ Master-Slave (หรือ Client-Server ในเวอร์ชันใหม่) ที่ออกแบบมาเพื่อการสื่อสารแบบง่าย ต้นทุนต่ำ และเปิดกว้าง (Open Protocol) ไม่มีค่าลิขสิทธิ์ ทำให้ผู้ผลิตอุปกรณ์ทุกรายสามารถนำไปใช้งานได้โดยไม่ต้องจ่ายค่า Fee นี่คือเหตุผลหลักที่ทำให้ Modbus กลายเป็นมาตรฐาน de facto ในอุตสาหกรรม รูปแบบของ Modbus ที่ใช้กันทั่วไป Modbus มี 3 รูปแบบหลักที่ยังคงใช้งานในปัจจุบัน แต่ละรูปแบบมีข้อดีและข้อจำกัดที่แตกต่างกัน: Modbus RTU (Remote Terminal Unit) — สื่อสารผ่าน Serial Port แบบ RS-232 หรือ RS-485 ใช้ Binary Encoding มีความเร็วสูงสุด 115,200 bps เหมาะสำหรับระยะทางไกลสูงสุด 1,200 เมตร (RS-485) Modbus ASCII — สื่อสารผ่าน Serial เช่นกัน แต่ใช้ ASCII Character ทำให้อ่านได้ง่ายกว่าแต่ช้ากว่า RTU ประมาณ 2 เท่า ปัจจุบันใช้น้อยมาก Modbus TCP — สื่อสารผ่าน TCP/IP Network รับส่งข้อมูลผ่าน Port 502 รองรับความเร็วสูงและสามารถเชื่อมต่อกับระบบ IT ได้โดยตรง ตารางเปรียบเทียบ Modbus RTU vs Modbus TCP Feature Modbus RTU Modbus TCP Physical Layer RS-232 / RS-485 Ethernet (TCP/IP) ความเร็วสูงสุด 115,200 bps 100 Mbps+ (ขึ้นกับเครือข่าย) ระยะสูงสุด 1,200 m…
Read More
Web HMI และ Industrial Dashboard: ยุคใหม่ของการควบคุมโรงงานผ่านเว็บเบราว์เซอร์

Web HMI และ Industrial Dashboard: ยุคใหม่ของการควบคุมโรงงานผ่านเว็บเบราว์เซอร์

Article
จาก SCADA แบบดั้งงาม สู่ Web Dashboard ยุคใหม่ หลายคนน่าจะคุ้นเคยกับ ระบบ SCADA ที่เป็นหน้าจอควบคุมโรงงานแบบดั้งเดิม ซึ่งมักติดตั้งบนคอมพิวเตอร์เฉพาะทาง ต้องใช้ซอฟต์แวร์ proprietary และดูแลรักษายากเมื่อระบบมีขนาดใหญ่ขึ้น แต่ปัจจุบันเทคโนโลยีเว็บได้เปลี่ยนโฉมหน้าของ Industrial HMI (Human-Machine Interface) ไปอย่างสิ้นเชิง จนเราสามารถควบคุมเครื่องจักรในโรงงานผ่านเว็บเบราว์เซอร์ทั่วไปได้เลย Web-based HMI คืออะไร? Web HMI คือ ระบบหน้าจอสำหรับตรวจสอบและควบคุมกระบวนการผลิตผ่านเว็บเบราว์เซอร์ ไม่ว่าจะเป็น Chrome, Firefox หรือ Edge ซึ่งแตกต่างจาก HMI แบบดั้งที่ต้องติดตั้งซอฟต์แวร์บนเครื่องคอมพิวเตอร์โดยตรง ข้อดีที่เห็นชัด: ผู้ใช้สามารถเข้าถึงระบบควบคุมได้จากทุกที่ — ไม่ว่าจะเป็นมือถือ, แท็บเล็ต, หรือคอมพิวเตอร์ เพียงแค่มีเครือข่ายอินเทอร์เน็ต โดยไม่ต้องติดตั้งอะไรเพิ่มเติม เทคโนโลยีหลักที่ขับเคลื่อน Web Dashboard การทำให้ Dashboard อุตสาหกรรมทำงานบนเว็บได้อย่างมีประสิทธิภาพ ต้องอาศัยเทคโนโลยีหลายตัวทำงานร่วมกัน: WebSocket / MQTT: สำหรับส่งข้อมูลแบบ Real-time จากเครื่องจักรไปยังหน้าจอผู้ใช้โดยไม่ต้อง refresh หน้า HTML5 Canvas / SVG: สำหรับแสดงผลกราฟิกและแผนผังกระบวนการผลิตที่ดูสวยงามและ interactive Node-RED / REST API: เป็นตัวกลางในการดึงข้อมูลจาก PLC, SCADA หรือ IoT Sensor แล้วส่งต่อไปยัง Dashboard Cloud / Edge Computing: สำหรับประมวลผลและจัดเก็บข้อมูลจำนวนมากจากหลายพื้นที่ในโรงงาน การประยุกต์ใช้ในโรงงานจริง จากประสบการณ์ของทีมที่เคยพัฒนาระบบ IoT Monitoring ให้กับโรงงานหลายแห่ง พบว่า Web Dashboard ถูกนำไปใช้งานหลากหลายมาก: แผงควบคุมการผลิต (Production Dashboard): แสดงสถานะ OEE, อุณหภูมิ, ความดัน แบบ real-time พร้อม alert เมื่อค่าผิดปกติ HMI บนหน้าจอสัมผัส (Touch HMI): ใช้แท่นหน้าจอสัมผัสในพื้นที่ผู้ปฏิบัติงาน เพื่อควบคุมเครื่องจักรโดยไม่ต้องใช้เมาส์ Dashboard สำหรับผู้บริหาร (Management Overview): สรุปข้อมูลการผลิตรายวัน/รายเดือน ส่งขึ้น cloud ให้ผู้บริหารเข้าดูได้ทุกเมื่อ ข้อจำกัดและสิ่งที่ต้องระวัง แม้ Web HMI จะมีข้อดีมาก แต่ก็มีสิ่งที่ต้องพิจารณาอย่างรอบคอบ: หัวข้อ ความเสี่ยง แนวทางแก้ไข ความปลอดภัย (Cybersecurity) เปิดช่องให้เข้าถึงจาก…
Read More
จาก Reactive Maintenance สู่ Predictive Maintenance: AI ช่วยลด Downtime ได้อย่างไร

จาก Reactive Maintenance สู่ Predictive Maintenance: AI ช่วยลด Downtime ได้อย่างไร

Article
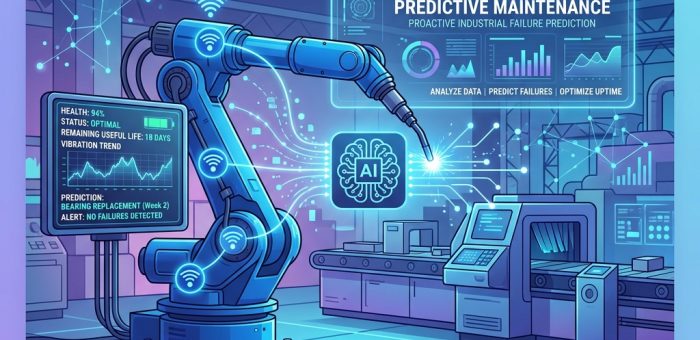
ทำไมต้องสนใจเรื่องนี้? ถ้าคุณดูแลโรงงานผลิตอยู่ ลองนึกดูว่า ถ้าเครื่องจักรตัวหลักดันเสียกะทันหัน ต้องหยุดสายการผลิตทั้งสาย รออะไหล่ รอช่าง ค่าใช้จ่ายพุ่งไปเท่าไหร่? ตามรายงานของ Aberdeen Strategy & Research ค่าใช้จ่ายจากการหยุดเครื่องโดยไม่ได้วางแผนเฉลี่ยอยู่ที่ $250,000 ต่อชั่วโมง ในอุตสาหกรรมการผลิต บางอุตสาหกรรมหนักอย่าง Semiconductor หรือ Automotive ค่าเสียโอกาสอาจสูงถึงหลายล้านบาทต่อชั่วโมงเลยทีเดียว วันนี้เล่าให้ฟังว่า AI ช่วยลดต้นทุนตรงนี้ได้ยังไง และทำไมหลายโรงงานถึงเปลี่ยนจาก “รอให้เสียแล้วค่อยซ่อม” เป็น “รู้ล่วงหน้าว่าจะเสียตอนไหน” 3 ระดับของการบำรุงรักษาเครื่องจักร 1. Reactive Maintenance — “เสียแล้วค่อยซ่อม” รอให้เครื่องเสียก่อนแล้วค่อยแก้ ค่าใช้จ่ายสูงสุด เพราะอะไหล่ฉุกเฉินแพง การผลิตหยุดนาน และอาจกระทบต่อคุณภาพสินค้า 2. Preventive Maintenance — “ซ่อมตามรอบเวลา” ซ่อมบำรุงตามรอบที่กำหนดไว้ ดีกว่าแบบ reactive แต่ยังไม่ดีที่สุด เพราะบางทีซ่อมเครื่องที่ยังไม่จำเป็นต้องซ่อม (over-maintenance) หรือเครื่องที่กำลังจะเสียก่อนถึงรอบ (under-maintenance) 3. Predictive Maintenance — “รู้ล่วงหน้าว่าจะเสียตอนไหน” ใช้ข้อมูลจริงจากเครื่องจักรเพื่อคาดการณ์ ลดทั้ง over-maintenance และ under-maintenance ลงอย่างมาก Predictive Maintenance คืออะไร? Predictive Maintenance (PdM) คือกลยุทธ์การบำรุงรักษาที่ใช้ข้อมูลจากเซ็นเซอร์และ AI/ML เพื่อคาดการณ์ว่าเครื่องจักรส่วนใดจะเสียเมื่อใด ก่อนที่จะเกิดการเสียหายจริง ทำให้สามารถวางแผนซ่อมบำรุงล่วงหน้า จัดลำดับการผลิต และสั่งอะไหล่ได้ทันเวลา PdM ต้องอาศัย 3 องค์ประกอบหลัก: ข้อมูล (Data) — จากเซ็นเซอร์ที่ติดตั้งบนเครื่องจักร การวิเคราะห์ (Analytics) — อัลกอริทึม ML ที่ค้นหารูปแบบความเสื่อมสภาพ การตัดสินใจ (Decision) — แจ้งเตือนและเสนอ action แก่ทีมซ่อมบำรุง AI/ML Techniques ที่ใช้กัน 1. Vibration Analysis — วิเคราะห์ความสั่นสะเทือน ความสั่นสะเทือนเป็น “สัญญาณเสียง” ที่บอกสุขภาพเครื่องจักรได้ดี เครื่องจักรที่ bearing เสื่อมสภาพ, shaft ไม่สมดุล, หรือ gear สึก จะแสดงรูปแบบความสั่นสะเทือนที่ผิดปกติ AI วิเคราะห์ข้อมูล vibration ในหลายระดับ: Time Domain — RMS, Kurtosis, Skewness วัดความรุนแรงโดยรวม Frequency…
Read More