Industrial Symbiosis: เมื่อของเสียของโรงงานหนึ่งกลายเป็นวัตถุดิบของอีกโรงงาน — บทวิเคราะห์สำหรับนิคมอุตสาหกรรมไทยยุค CBAM

Industrial Symbiosis: เมื่อของเสียของโรงงานหนึ่งกลายเป็นวัตถุดิบของอีกโรงงาน — บทวิเคราะห์สำหรับนิคมอุตสาหกรรมไทยยุค CBAM

Article
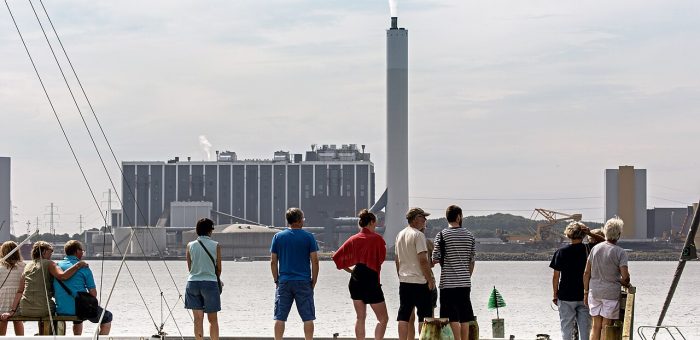
เมื่อ "ของเสีย" กลายเป็นสินค้า: มุมมองใหม่ที่โรงงานไทยต้องเรียนรู้ ตลอดหลายทศวรรษ โรงงานอุตสาหกรรมถูกออกแบบให้ "เก่งที่สุดในสิ่งเดียว" — ผลิตสินค้าของตัวเองให้ได้มากที่สุด ส่วนของเสียที่เหลือทิ้งคือปัญหาท้ายสายการผลิตที่จ่ายเงินให้ใครสักคนมากำจัด แต่ในโลกที่ค่าไฟ ค่าวัตถุดิบ และแรงกดดันด้าน ESG ของลูกค้าต่างประเทศพุ่งสูงขึ้นพร้อมกัน มุมมองนี้กำลังกลายเป็นต้นทุนที่โรงงานไทยจ่ายแพงขึ้นเรื่อยๆ Industrial Symbiosis (อุตสาหกรรมเกื้อกูล) คือการนำเอาผลพลอยได้ของโรงงานหนึ่ง — ความร้อนเสีย น้ำเสีย ขี้เถ้า ยิปซัม หรือกากอุตสาหกรรม — ไปใช้เป็นวัตถุดิบของอีกโรงงานหนึ่ง เหมือนระบบนิเวศธรรมชาติที่ของเสียของสิ่งมีชีวิตหนึ่งคืออาหารของอีกสิ่งมีชีวิตหนึ่ง ไม่ใช่แนวคิดใหม่ แต่การผสานกับเทคโนโลยี IIoT และแรงกดดัน CBAM ของสหภาพยุโรปกำลังทำให้มันกลายจาก "โครงการรักษ์โลก" เป็น "กลยุทธ์แข่งขันที่วัดผลได้" แผนภาพการไหลของวัสดุและพลังงานระหว่างโรงงานในเมืองคาลันบอร์ก เดนมาร์ก — ต้นแบบ Industrial Symbiosis ที่เก่าแก่และสำเร็จที่สุดในโลก (ภาพ: Wikimedia Commons) กรณีคาลันบอร์ก: บทเรียนจาก 50 ปีแห่งการเกื้อกูล เมืองคาลันบอร์ก (Kalundborg) ประเทศเดนมาร์ก คือตัวอย่างคลาสสิกที่ถูกอ้างอิงทั่วโลก จุดเริ่มต้นไม่ได้หรูหราอะไรเลย — โรงกลั่นน้ำมันต้องการขยายกำลังผลิตจึงต้องการน้ำเพิ่ม เทศบาลเมืองจึงติดต่อซื้อน้ำจากเทศบาลข้างเคียงมาเสริม แล้วธุรกิจที่ได้ประโยชน์ทั้งสองฝ่ายก็ค่อยๆ ต่อยอดเป็นการแลกเปลี่ยนน้ำ พลังงาน และกากของเสียระหว่างกัน จนกลายเป็นเครือข่าย มากกว่า 35 โครงการแลกเปลี่ยน ระหว่าง 8 บริษัทกับเทศบาลเมือง ที่ดำเนินมายาวนานจนถึงทุกวันนี้ ตัวอย่างการแลกเปลี่ยนจริงในเครือข่าย ได้แก่ ขี้เถ้าถ่านหินจากโรงไฟฟ้าถูกส่งไปผลิตซีเมนต์และคอนกรีตสำเร็จรูป ยิปซัมจากกระบวนการขจัดกำมะถันถูกใช้ผลิตกระเบื้องแผ่นเรียบ และกากจากการผลิตอินซูลินถูกนำไปทำปุ๋ย จุดที่น่าสนใจที่สุดคือ ทั้งหมดนี้ไม่ได้เกิดจากแผนการล่วงหน้าของรัฐ แต่เกิดจากการเจรจาเป็นคู่ๆ ของธุรกิจที่มองเห็นผลตอบแทนร่วมกัน มีการศึกษาความเป็นได้ และมีความจริงใจต่อกัน โรงไฟฟ้าในเครือข่ายคาลันบอร์ก — แหล่งความร้อนเสีย ไอน้ำ และขี้เถ้า ที่กลายเป็น "สินค้า" ให้โรงงานรอบข้างแทนที่จะเป็นภาระการกำจัด (ภาพ: Wikimedia Commons) เหตุใดปี 2026 ถึงเป็นจังหวะของโรงงานไทย เรามองว่ามี 4 แรงผลักดันที่ทำให้ Industrial Symbiosis จาก "น่าทำ" กลายเป็น "ต้องทำ" สำหรับโรงงานไทยในห้วงเวลานี้: กติกา CBAM ของสหภาพยุโรปเข้าสู่ระยะถาวร — คาร์บอนที่ฝังอยู่ในผลิตภัณฑ์กลายเป็นตัวแปรที่วัดได้และมีผลต่อการส่งออก การลดคาร์บอนผ่านการใช้วัสดุหมุนเวียนจึงกลายเป็นงานของฝ่ายขาย ไม่ใช่แค่ฝ่ายสิ่งแวดล้อม ค่าจัดการของเสียสูงขึ้นตามแนวทางเศรษฐกิจหมุนเวียน (BCS) — เมื่อการฝังกลบมีข้อจำกัดมากขึ้น ของเสียที่เคย "กำจัดได้ราคาถูก" กำลังกลายเป็นต้นทุนที่ต้องบริหารจริงจัง เทคโนโลยี IIoT ทำให้ "วัดได้" และ "เชื่อใจได้" — ปัญหาใหญ่ที่สุดของการแลกเปลี่ยนของเสียคือความน่าเชื่อถือของปริมาณและคุณภาพ เซ็นเซอร์…
Read More
บทวิเคราะห์: ไทยอันดับ 89 ของโลกด้าน AI Adoption (10.7%) — สัญญาณเตือนที่โรงงานไทยต้องอ่านให้ขาด

บทวิเคราะห์: ไทยอันดับ 89 ของโลกด้าน AI Adoption (10.7%) — สัญญาณเตือนที่โรงงานไทยต้องอ่านให้ขาด

Article
รายงาน "Global AI Adoption in 2025: A Widening Digital Divide" ที่ถูกรายงานโดย The Nation Thailand เมื่อปลายเดือนพฤษภาคม 2026 ชี้ตัวเลขที่หลายคนในวงการอุตสาหกรรมไทยควรหยุดอ่านสักครู่ — อัตราการใช้ AI ของคนไทยอยู่ที่เพียง 10.7% ของประชากรทั้งหมด ต่ำกว่าค่าเฉลี่ยโลกที่ 16.3% และส่งผลให้ไทยติดอันดับ 89 ของโลก ในครึ่งหลังของปี 2025 ตัวเลขนี้ไม่ใช่แค่สถิติ แต่คือ "สัญญาณเตือน" สำหรับภาคการผลิตของไทย เมื่อเพื่อนบ้านใน ASEAN กำลังวิ่งไปข้างหน้าเร็วกว่าที่คิด ตารางเปรียบเทียบ: ไทยอยู่ตรงไหนในสนาม AI ของภูมิภาค? ประเทศ อัตราการใช้ AI อันดับโลก เทียบกับไทย (10.7%) สิงคโปร์60.9%2สูงกว่าไทยเกือบ 6 เท่า เวียดนาม23.5%38สูงกว่าไทย 2.2 เท่า มาเลเซีย19.7%–สูงกว่าไทย 1.8 เท่า ฟิลิปปินส์18.3%–สูงกว่าไทย 1.7 เท่า อินโดนีเซีย12.7%–สูงกว่าไทยเล็กน้อย ไทย10.7%89— ที่มา: รายงาน "Global AI Adoption in 2025: A Widening Digital Divide" รายงานโดย The Nation Thailand (พ.ค. 2026) ภาพประกอบ: ช่องว่างการใช้ AI ในภูมิภาค ASEAN — เมื่อข้อมูลกลายเป็นเส้นทางแข่งขันใหม่ของภาคการผลิต ทำไมตัวเลข 10.7% ถึงสำคัญกับโรงงานไทยมากกว่าที่คิด หลายฝ่ายอามแย้งว่า "AI adoption" ที่รายงานวัดจากประชากรทั้งหมด ไม่ได้วัดที่ระดับองค์กร แต่ประเด็นสำคัญอยู่ที่ว่า คนที่จะใช้ AI ในโรงงาน ก็มาจากกลุ่มประชากรนี้แหละ เมื่อฐานคนใช้ AI ทั้งประเทศเล็ก ย่อมหมายความว่า: พนักงานสายเทคนิคที่คุ้นเคย AI หายากขึ้น — โรงงานที่ต้องการเริ่มใช้ machine learning ตรวจสอบคุณภาพ หรือ predictive maintenance จะพบว่า talent pool ในตลาดแคบกว่าที่คาด ช่องว่างระหว่างพูดถึงกับใช้จริงกว้างขึ้น — รายงานระบุชัดว่า ขณะที่ AI ถูกพูดถึงมากขึ้นทั่วประเทศ การใช้งานจริงของประชาชนยังจำกัด เกือบ 90% ของคนไทยยังไม่ใช้ AI หรือไม่มีโอกาสเข้าถึง —…
Read More
Connected Worker Platform: เมื่อคนงานกลายเป็นแหล่งข้อมูลสำคัญที่สุดของโรงงาน — Deep Dive สถาปัตยกรรม 4 ชั้น

Connected Worker Platform: เมื่อคนงานกลายเป็นแหล่งข้อมูลสำคัญที่สุดของโรงงาน — Deep Dive สถาปัตยกรรม 4 ชั้น

Article
ในโรงงานสมัยใหม่ "คน" มักเป็นจุดที่ข้อมูลขาดหายมากที่สุด เครื่องจักรมีเซ็นเซอร์ติดทุกตัว ส่งค่าขึ้น SCADA ทุกวินาที แต่คนงานที่เดินอยู่บนพื้นโรงงานล่ะ ใครรู้ว่าเขาอยู่ตรงไหน กำลังทำงานอะไร ปลอดภัยหรือไม่ คำตอบที่ผ่านมาคือ "ไม่มีใครรู้" จนกระทั่งแนวคิด Connected Worker Platform เข้ามาเปลี่ยนให้คนงานกลายเป็นอีกหนึ่งแหล่งข้อมูลที่เชื่อมต่อได้ เหมือนเครื่องจักรทุกตัวในโรงงาน ตลาด Connected Worker ทั่วโลกมีมูลค่าประมาณ 8.62 พันล้านดอลลาร์สหรัฐในปี 2025 และคาดการณ์ว่าจะโตเป็น 20.18 พันล้านดอลลาร์ภายในปี 2030 หรือโตเฉลี่ยปีละ 18.5% (MarketsandMarkets) ตัวเลขนี้สะท้อนว่าอุตสาหกรรมการผลิตทั่วโลกกำลังลงทุนกับ "คน" อย่างจริงจัง ไม่ใช่แค่เครื่องจักรอีกต่อไป Connected Worker Platform คืออะไร Connected Worker Platform คือระบบที่รวมอุปกรณ์สวมใส่ (Wearables) อุปกรณ์พกพา (Handheld) และเซ็นเซอร์ติดคน เข้ากับแพลตฟอร์มข้อมูลกลาง เพื่อให้องค์กรมองเห็นสถานะของคนงานแบบ real-time ทั้งด้านความปลอดภัย สุขภาพ และผลงาน โดยไม่ใช่แค่ "ติดตาม" แต่คือการทำให้ข้อมูลจากคนกับข้อมูลจากเครื่องจักรจับคู่กันเป็นภาพเดียว แผนภาพสถาปัตยกรรม Connected Worker Platform แบบ 4 ชั้น: อุปกรณ์สวมใส่ → การเชื่อมต่อ → แพลตฟอร์มข้อมูล → การใช้งานจริง (ภาพ: Honey Corporation) สถาปัตยกรรม 4 ชั้นที่ต้องเข้าใจก่อนติดตั้ง ระบบ Connected Worker ที่ดีไม่ได้เริ่มจากการซื้อนาฬิกาอัจฉริยะมาแจกคนงาน แต่เริ่มจากสถาปัตยกรรมที่ชัดเจน แยกได้เป็น 4 ชั้นตามแผนภาพด้านบน ชั้น หน้าที่ ตัวอย่างเทคโนโลยี ตัวชี้วัดที่ควรดู 1. Devicesเก็บข้อมูลจากคนงานSmart Watch, Smart Helmet, RTLS Tag, Handheld Scanner, Exoskeleton SensorBattery Life ≥ 1 กะทำงาน, IP Rating 2. Connectivityส่งข้อมูลจากอุปกรณ์ขึ้นแพลตฟอร์มWi-Fi 6, BLE, LoRaWAN, Private 5G, UWBLatency, Coverage ทั่วโรงงาน 3. Platform & Edgeประมวลผล จัดเก็บ วิเคราะห์Time-series DB, AI/ML, Rule Engine, Edge Computingจำนวน worker…
Read More
How-to: ระบบ Proximity Warning กันโฟล์กลิฟท์ชนคนงาน — วางระบบจริงใน 6 ขั้นตอน (UWB vs BLE vs Radar)

How-to: ระบบ Proximity Warning กันโฟล์กลิฟท์ชนคนงาน — วางระบบจริงใน 6 ขั้นตอน (UWB vs BLE vs Radar)

Article
ทุกปีสหรัฐอเมริกามีคนงานบาดเจ็บจากอุบัติเหตุที่เกี่ยวข้องกับรถโฟล์กลิฟท์ประมาณ 7,500 ราย และเสียชีวิตใกล้ 100 ราย และหนึ่งในสาเหตุอันดับต้นๆ ที่ถูกพบซ้ำๆ คือ รถโฟล์กลิฟท์ชนคนงานที่เดินเท้า — โดยเฉพาะในจุดที่ทัศนวิสัยถูกบังด้วยชั้นวางสินค้า มุมอับ หรือประตูทางออกของคลัง การติดกระจกเหลี่ยม ไฟส่องพื้นสีน้ำเงิน และป้ายเตือนช่วยได้จริง แต่ทั้งหมดนี้คือมาตรการ "แบบ passive" ที่ต้องรอให้มนุษย์เป็นฝ่ายมองเห็นและตัดสินใจ บทความนี้จะพาไปทำ ระบบ Proximity Warning แบบ Active ที่ระบบเป็นฝ่ายเตือนทั้งสองฝ่ายก่อนที่จะสายเกินไป รถโฟล์กลิฟท์คือยานพาหนะอันตรายอันดับต้นๆ ในพื้นที่คลังสินค้าที่มีคนงานเดินปน (ภาพ: Wikimedia Commons, CC BY-SA 4.0) ทำไมมาตรการเดิมไม่พอแล้ว มาตรการทั่วไปในโรงงานไทยมักหยุดอยู่ที่การแบ่งเลนรถ ติดกระจก และอบรมคนขับ ซึ่งล้วนพึ่งพา "การมองเห็นของมนุษย์" ทั้งสิ้น ปัญหาคือคนขับโฟล์กลิฟท์มีจุดบอดหลายจุด โดยเฉพาะเมื่อขนสินค้าสูงบังสายตา และคนงานที่ก้มมองแท็บเล็ตหรือใส่ที่ครอบหูไม่ได้ยินเสียงเตือน ระบบ Proximity Detection แก้ปัญหานี้ด้วยการให้ เซ็นเซอร์เตือนแทนสายตา เทคโนโลยีให้เลือก 3 แบบ เทคโนโลยี หลักการ ความแม่นยำระยะ จุดแข็ง ข้อจำกัด UWBวัด Time-of-Flight ของคลื่นวิทยุพัลส์สั้น±10–30 ซม.แม่นที่สุด ทนสภาพแวดล้อมโลหะต้องติดตั้ง Anchor หลายจุด ต้นทุนเริ่มต้นสูงกว่า BLEประเมินจากความแรงสัญญาณ (RSSI)±1–3 ม.ถูก แบตยาว อุปกรณ์เลือกได้มากความแม่นต่ำ รบกวนง่ายในบริเวณโลหะ Radar (60/77 GHz)ตรวจจับวัตถุเคลื่อนไหวด้วยคลื่นความถี่สูง±0.1–0.5 ม.ไม่ต้องให้คนงานสวมอะไรเพิ่มตรวจจับ "วัตถุ" ไม่แยกคนกับวัตถุ มีผู้ถูกเตือนเกินจริง หลักการโซนเตือน 2 ระดับ: โซนเหลืองเตือนเบาเมื่อเข้าใกล้ โซนแดงสั่นแรงและเตือนผู้ขับเมื่อเข้าที่ระยะอันตราย (ภาพ: Honey Corporation) How-to: วางระบบใน 6 ขั้นตอน สำรวจพื้นที่เสี่ยง — ทำแผนที่จุดที่คนกับรถทางเดินร่วมกัน จุดอับตา และทางแยก พร้อมนับปริมาณการจราจรของรถในแต่ละช่วงเวลา เพื่อจัดลำดับความสำคัญของพื้นที่ติดตั้ง เลือกเทคโนโลยีให้ตรงงาน — พื้นที่โลหะเยอะ เช่น คลังชิ้นส่วนเหล็ก แนะนำ UWB หากงบจำกัดและต้องการแค่เตือนคร่าวๆ BLE เพียงพอ ส่วน Radar เหมาะกับจุดที่การบังคับให้สวมแท็กทำได้ยาก ออกแบบโซนเตือน 2 ระดับ — ระดับ 1 (เตือนเบา) ที่ระยะประมาณ 6–8 เมตร สั่นเบาพร้อมไฟ LED เหลือง และระดับ 2 (เตือนแรง) ที่ระยะ 2.5–3.5…
Read More
บทวิเคราะห์ PEEK บนเครื่องพิมพ์ FFF: เมื่อโพลิเมอร์ทน 260°C ย้ายจากห้องแล็บสู่สายการผลิตจริง

บทวิเคราะห์ PEEK บนเครื่องพิมพ์ FFF: เมื่อโพลิเมอร์ทน 260°C ย้ายจากห้องแล็บสู่สายการผลิตจริง

Article
ในโลกของ Additive Manufacturing โพลิเมอร์ การพิมพ์ PLA และ ABS บนเครื่อง FFF สำนักงานเป็นเรื่องปกติมานาน แต่ปี 2025–2026 คือช่วงเวลาที่ PEEK (Polyether Ether Ketone) — โพลิเมอร์เกรดวิศวกรรมกึ่งผลึกที่ทนอุณหภูมิ 260°C ต่อเนื่อง — เริ่มย้ายจากห้องแล็บสู่โรงงานจริง บทวิเคราะห์นี้มองว่าเกิดอะไรขึ้นกับตลาด และโรงงานไทยควรวางตำแหน่งตัวเองอย่างไร PEEK แตกต่างจาก PLA/ABS อย่างไร PEEK เป็นพอลิเมอร์กึ่งผลึก (semi-crystalline) ในตระกูล polyaryletherketone (PAEK) จุดเด่นคือ อุณหภูมิใช้งานต่อเนื่องราว 260°C (สูงกว่า ULTEM และ PPSU), ทนสารเคมีเกือบทุกชนิดที่พบในโรงงาน, ค่าความต้านทานแรงดันไฟฟ้า (dielectric) ดี และมีความแข็งแรงต่อน้ำหนักใกล้เคียงโลหะบางชนิดในบางแอปพลิเคชัน งานวิจัยที่ตีพิมพ์ใน Polymer Testing ยืนยันว่าคุณสมบัติเชิงกลของชิ้นงาน PEEK ที่พิมพ์ด้วย FDM ขึ้นกับ อุณหภูมิหัวฉีด (nozzle temperature) และ building orientation อย่างมีนัยสำคัญ — พารามิเตอร์สองตัวนี้กำหนดระดับความผลึก (crystallinity) ที่ได้ ซึ่งส่งผลต่อความแข็งแรงและความทนความร้อนโดยตรง หลักการ FFF/FDM — เส้นใยหลอมเหลวถูกอัดผ่านหัวฉีด สำหรับ PEEK หัวฉีดต้องทนถึง 400–500°C และห้องพิมพ์ต้องร้อน (ภาพ: Wikimedia Commons, CC BY-SA 4.0) อะไรทำให้ PEEK AM มาถึงตอนนี้ สามแรงกดดันมาบรรจบกัน: (1) เครื่องพิมพ์ FFF ห้องร้อน (heated chamber) ระดับอุตสาหกรรมหาซื้อได้ง่ายขึ้นมาก (2) อุปสรรคด้านความต้องการช่างเทคนิคที่เข้าใจพารามิเตอร์ crystallinity ลดลง เพราะผู้ผลิตเครื่องมี material profile สำเร็จรูปมากขึ้น และ (3) อุตสาหกรรมเป้าหมาย — โดยเฉพาะ semiconductor และ medical — เร่งหาชิ้นส่วนที่ PLA/ABS ทำไม่ได้ เปรียบเทียบวัสดุโพลิเมอร์สำหรับงานอุตสาหกรรม คุณสมบัติ PLA ABS PEEK อุณหภูมิใช้งานต่อเนื่อง~50–60°C~80–90°C~260°C ทนสารเคมีต่ำปานกลางสูงมาก ความแข็งแรงเชิงกลปานกลาง (เปราะ)ปานกลางสูง — ใกล้เคียงโลหะบางชนิด ความยากการพิมพ์ง่ายที่สุดปานกลางยาก — ต้องการห้องร้อน +…
Read More
Case Study: Lattice Heat Exchanger จากงานวิจัยสู่ห้องเครื่องจริง — เมื่อ Gyroid TPMS ทำสิ่งที่ท่อเจาะทำไม่ได้

Case Study: Lattice Heat Exchanger จากงานวิจัยสู่ห้องเครื่องจริง — เมื่อ Gyroid TPMS ทำสิ่งที่ท่อเจาะทำไม่ได้

Article
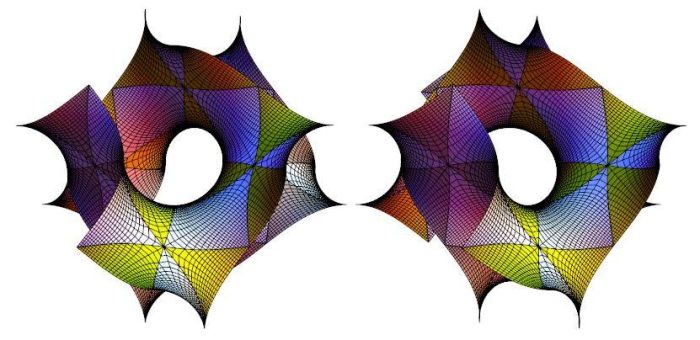
เมื่อโรงงานอาหารทะเลแช่แข็งแห่งหนึ่งในภาคตะวันออกของไทยเจอปัญหา "ถังสำรองความเย็น" ที่ใหญ่เกินไปสำหรับพื้นที่ห้องเครื่องที่เหลืออยู่ ทีมวิศวกรเลือกทางออกที่เมื่อ 10 ปีก่อนยังถือว่าเป็นไปไม่ได้ — ออกแบบ Heat Exchanger ใหม่ทั้งชุดด้วยโครงสร้าง Lattice แล้วพิมพ์ด้วยโลหะ บทความนี้เล่ากรณีศึกษาแบบ step-by-step ว่าการตัดสินใจนั้นผ่านการคำนวณอะไรมาบ้าง และได้ผลลัพธ์อย่างไร จุดเริ่มต้น: ปัญหาที่หลอมรวมกันสามข้อ โรงงานผู้ผลิตกุ้งแช่แข็งต้องเพิ่มกำลังผลิต 30% ภายในปีเดียว แต่ระบบทำความเย็นที่มีอยู่เหลือ capacity เพียง 10% ทางเลือกตามธรรมเนียมคือซื้อ Heat Exchanger แบบ shell-and-tube ขนาดใหญ่กว่าเดิม แต่ติดปัญหาสามข้อ: (1) พื้นที่ติดตั้งในห้องเครื่องไม่พอ (2) น้ำแข็งเกาะ (fouling) ในท่อทำให้ประสิทธิภาพตกเร็ว ต้องหยุดล้างทุก 3 สัปดาห์ และ (3) lead time ของอุปกรณ์ขนาดใหญ่แบบสั่งทำยาวถึงหลายเดือน โครงสร้าง Gyroid TPMS ที่ความหนาแน่น 5% — เซลล์ต่อเนื่องกันทั้งชิ้นโดยไม่มีรอยต่อ ทำให้กระจายความเย็นสม่ำเสมอ (ภาพ: Wikimedia Commons, CC BY-SA 4.0) ทำไม Lattice ถึงเป็นคำตอบ งานวิจัยที่ตีพิมพ์ใน Applied Thermal Engineering เรื่อง compact heat exchanger ที่พิมพ์ด้วยโลหะให้ตัวเลขที่น่าทึ่ง — ตัวแลกเปลี่ยนความร้อนแบบใหม่มีความหนาแน่นเพียง ~240 kg/m³ (เบากว่าโลหะเต็มก้อนหลายเท่า) ด้วยค่า porosity 80% และผนังบางเพียง 300 ไมโครเมตร สิ่งที่แลกมาคือพื้นที่ผิวสัมผัสต่อปริมาตร (surface-to-volume ratio) ที่สูงกว่า design แบบท่อเจาะยาวนานอย่างมีนัยสำคัญ เบื้องหลังตัวเลขเหล่านี้คือคุณสมบัติของ TPMS (Triply Periodic Minimal Surface) อย่าง Gyroid — โครงสร้างทางคณิตศาสตร์ที่มีพื้นที่ผิวต่อเนื่อง ไม่มีมุมตาย ของไหลไหลผ่านได้ทั่วถึง และเมื่อพิมพ์ด้วย Laser Powder Bed Fusion แล้วจะได้ชิ้นส่วนที่ทั้งเบา ทั้งแข็งแรง และมีพื้นที่ถ่ายเทความร้อนมหาศาลในปริมาตรเดิม เปรียบเทียบ Design แบบเดิม vs Lattice HX ตัวชี้วัด Shell-and-Tube แบบเดิม Lattice HX (พิมพ์ AM) พื้นที่ผิวต่อปริมาตรต่ำ — จำกัดด้วยจำนวนท่อที่ยัดได้สูงกว่าหลายเท่า — ผนังบาง 300 µm…
Read More
Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Conformal Cooling Channels: กำจัดคอขวด 60–80% ของ Cycle Time งานฉีดพลาสติกด้วยแม่พิมพ์พิมพ์ 3 มิติ

Article
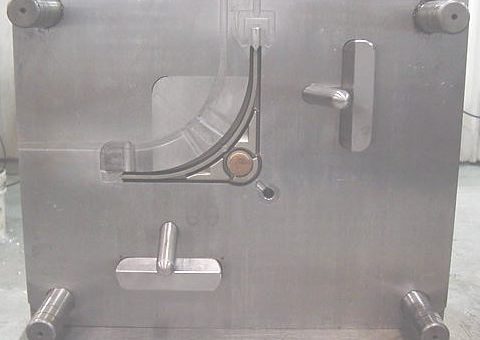
โรงงานฉีดพลาสติกจำนวนมากในประเทศไทยกำลังเผชิญความจริงข้อเดียวกัน — ไม่ว่าเครื่องจักรจะทันสมัยแค่ไหน cycle time ก็ยังถูกจำกัดด้วย "ช่วงหล่อเย็น" (cooling phase) ซึ่งงานวิเคราะห์จากอุตสาหกรรมเครื่องมือฉีดชี้ว่าช่วงนี้กินเวลาถึง 60–80% ของรอบการฉีดทั้งหมด บทความนี้เจาะลึกวิธีที่ Additive Manufacturing แก้ปัญหาคอขวดนี้ด้วยเทคนิค Conformal Cooling Channels คอขวดที่อยู่ในเหล็กแม่พิมพ์ แม่พิมพ์ฉีดแบบดั้งเดิมสร้างช่องทางเดินน้ำหล่อเย็นด้วยการเจาะตรง (straight drilled) ทำให้ช่องทางมีแต่เส้นตรงที่ขนานกับผิวชิ้นงานเท่านั้น ปัญหาคือผิวชิ้นงานจริงมักมีความโค้ง ซอกลึก หรือรูปทรงซับซ้อน ช่องเจาะตรงจึงเข้าไม่ถึงจุดที่ต้องการความเย็นที่สุด เกิดเป็น thermal bottleneck — บางจุดเย็นเร็ว บางจุดเย็นช้า และวิศวกรต้องยืดเวลาหล่อเย็นทั้งแม่พิมพ์เพื่อรอให้จุดที่ช้าที่สุดแข็งตัวพอดี แม่พิมพ์ฉีดพลาสติกแบบมี Insert — จุดที่ซับซ้อนที่สุดมักเป็นจุดที่ช่องเจาะตรงเข้าไม่ถึง (ภาพ: Wikimedia Commons, CC BY-SA 3.0) ผลข้างเคียงของความเย็นไม่สม่ำเสมอไม่ได้มีแค่เวลาที่ยาวขึ้น แต่รวมถึงความเสียหายของชิ้นงานด้วย — warpage (ชิ้นงานบิดตัว), sink marks (รอยบุ๋ม), differential shrinkage (หดตัวไม่เท่ากัน) และมิติที่ไม่นิ่ง ล้วนเกิดจากความต่างอุณหภูมิระหว่างพื้นที่ของชิ้นงานที่หล่อเย็นไม่สม่ำเสมอ Conformal Cooling แก้ปัญหาที่ต้นตออย่างไร หัวใจของเทคนิคคือการออกแบบช่องทางเดินของเหลวหล่อเย็นให้ "โอบตามรูปทรง" (conformal) ของผิวชิ้นงาน ห่างจากผิว cavity เป็นระยะคงที่ตลอดแนว ด้วยรูปทรงอิสระที่เจาะไม่ได้ แต่พิมพ์ได้ — ช่องทางสามารถบิดโค้งเข้าไปในซอก ขึ้นเนิน ลงหุบ และวางตัวใกล้ผิวชิ้นงานมากกว่าการเจาะตรงอย่างมีนัยสำคัญ ความเย็นจึงกระจายสม่ำเสมอทั้งแม่พิมพ์ แม่พิมพ์สองแผ่นมาตรฐาน — สังเกตช่องทางเดินน้ำหล่อเย็นแบบเส้นตรงที่เข้าไม่ถึงผิวโค้งของชิ้นงาน (ภาพ: Wikimedia Commons, Public Domain) เปรียบเทียบช่องเจาะตรง vs ช่อง Conformal ประเด็น ช่องเจาะตรง (Drilled) ช่อง Conformal (พิมพ์ด้วย AM) รูปทรงช่องทางเส้นตรง ตัดเป็นท่อน ประกบกันด้วย baffleโค้งอิสระตามผิวชิ้นงาน ต่อเนื่องชิ้นเดียว ระยะห่างจากผิวชิ้นงานไม่คงที่ บางจุดไกลมากคงที่ตลอดแนว ควบคุมได้ในระดับมิลลิเมตร ความสม่ำเสมอของอุณหภูมิมี hot spot ตามซอกลึกกระจายความเย็นสม่ำเสมอ ลด hot spot Cooling timeฐานเปรียบเทียบ (100%)ลดลง 30–63% จากการรวบรวมหลักฐานกว่า 40 งานวิจัย ปัญหาคุณภาพชิ้นงานwarpage, sink marks, หดตัวไม่เท่ากันลดความต่างอุณหภูมิระหว่างพื้นที่ คุมมิติชิ้นงานได้ดีขึ้น วิธีผลิตกัดและเจาะจากเหล็กแท่งพิมพ์เหล็กผงด้วย Laser Powder Bed Fusion (LPBF) แล้วเจียรนัยผิวทำงาน ผลิตแม่พิมพ์…
Read More
Spatial Computing ในโรงงานอุตสาหกรรม: เมื่อ Industrial Metaverse โตกว่า Consumer สองเท่า — บทวิเคราะห์สำหรับโรงงานไทย

Spatial Computing ในโรงงานอุตสาหกรรม: เมื่อ Industrial Metaverse โตกว่า Consumer สองเท่า — บทวิเคราะห์สำหรับโรงงานไทย

Article
ปี 2023 คำว่า “Metaverse” เคยถูกล้อเลียนจนกลายเป็นมีม แต่สองปีถัดมา แนวคิดนั้นแยกร่างเป็นสิ่งที่จับต้องได้มากขึ้น — Spatial Computing — และในครั้งนี้ โรงงานอุตสาหกรรมคือลูกค้ากลุ่มแรกที่จริงจังที่สุด รายงาน Tech Trends ของ Deloitte ประเมินว่ารายได้จาก Industrial Metaverse จะแตะราว 100 พันล้านดอลลาร์ภายในปี 2030 แซงหน้าทั้ง Consumer (50 พันล้าน) และ Enterprise ทั่วไป (30 พันล้าน) ส่วนตลาด Spatial Computing โดยรวมบางประมาณการให้สูงถึง 600 พันล้านดอลลาร์ภายในปี 2032 ตัวเลขเหล่านี้ไม่ใช่แค่การคาดเดาของนักวิเคราะห์ — สำรวจของ Deloitte ร่วมกับ Manufacturing Leadership Council พบว่า 92% ของผู้บริหารฝ่ายการผลิตทั่วโลกทดลองหรือใช้งาน immersive use case อย่างน้อยหนึ่งงาน โดยเฉลี่ยแล้วองค์กรหนึ่งทำมากกว่าหก use cases และคาดหวังการปรับปรุงด้านยอดขาย ผลิตภาพ และคุณภาพราว 12-14% ในอนาคตอันใกล้ คำถามจึงไม่ใช่ “ควรลองไหม” แต่คือ “ควรเริ่มจากตรงไหนและเตรียมรับอะไรบ้าง” Spatial Computing คืออะไร: นิยามที่วิศวกรเข้าใจ รายงาน Technology Vision ของผู้ให้บริการเครือข่ายรายใหญ่นิยาม Spatial Computing ว่าเป็นกระบวนทัศน์ใหม่ของปฏิสัมพันธ์ระหว่างมนุษย์กับคอมพิวเตอร์ ที่ “นำสถานที่และวัตถุทางกายภาพเข้ามาในแอปพลิเคชัน แล้วซ้อนทับข้อมูลดิจิทัลลงบนสิ่งเหล่านั้น” ต่างจาก GUI ดั้งเดิมที่บังคับให้เราเลือกว่าจะดูโลกจริงหรือจอคอมพิวเตอร์ Spatial Computing ลบเส้นแบ่งนั้นด้วยการทำให้ข้อมูลดิจิทัล มีตำแหน่งในอวกาศจริง — ลูกศรชี้ไปที่วาล์วตัวนั้นจริงๆ ค่าอุณหภูมิลอยอยู่ข้างปั๊มตัวนั้นจริงๆ และคนสองคนที่ยืนคนละทวีปมองเห็น Annotation เดียวกันบนเครื่องจักรเครื่องเดียวกัน สิ่งที่ทำให้มันทำงานได้คือชั้นเทคโนโลยีห้าชั้นที่รายงานเทคโนโลยีฉบับดังกล่าวเรียกว่า Spatial Computing Technology Stack: แผนภาพที่ 1: Spatial Computing Technology Stack — 5 องค์ประกอบที่ยึดเกาะข้อมูลดิจิทัลเข้ากับโลกกายภาพ (ที่มา: Honey Corporation, อ้างอิงกรอบคิดจากรายงาน Technology Vision ระดับโลก) Spatial User Interfaces: จาก Smart Glasses น้ำหนักเบาไปถึง MR Headset เต็มรูปแบบ รองรับการควบคุมด้วยท่าทาง เสียง และ Eye…
Read More
How-to: MR Maintenance — คู่มือ 6 ขั้นตอนพาทีมซ่อมบำรุงเข้าสู่ยุค Mixed Reality + Digital Twin

How-to: MR Maintenance — คู่มือ 6 ขั้นตอนพาทีมซ่อมบำรุงเข้าสู่ยุค Mixed Reality + Digital Twin

Article
คุณเคยลองนึกภาพช่างที่เพิ่งทำงานได้สามเดือน กำลังยืนหน้าปั๊มไฮดรอลิกขนาดใหญ่ที่มีอาการสั่นผิดปกติ โดยไม่มีคู่มือ ไม่มีผู้เชี่ยวชาญ และไม่รู้ด้วยซ้ำว่าภายในตัวปั๊มมีชิ้นส่วนอะไรซ่อนอยู่บ้างหรือไม่? นี่คือสถานการณ์จริงในโรงงานส่วนใหญ่วันนี้ และเป็นสถานการณ์ที่ Mixed Reality (MR) Maintenance ถูกออกแบบมาแก้ ต่างจาก AR ทั่วไปที่แค่ “วางข้อความทับภาพจริง” MR ทำงานลึกกว่านั้น — มันสร้าง โมเดลสามมิติของชิ้นส่วนภายในเครื่องจักรที่ซ้อนทับกับตัวเครื่องจริง ราวกับมองทะลุ (X-Ray View) พร้อมดึงข้อมูล IoT แบบเรียลไทม์มาแสดงข้างชิ้นส่วนแต่ละชิ้น บทความนี้เป็นคู่มือ How-to แบบทีละขั้น สำหรับวิศวกรและผู้จัดการซ่อมบำรุงที่อยากพาทีมเข้าสู่ยุค MR อย่างเป็นระบบ ทำความเข้าใจก่อน: MR ต่างจาก AR ตรงไหน หลายคนใช้คำ AR/MR สลับกัน แต่ในเชิงเทคนิคมีเส้นแบ่งที่สำคัญ: AR Overlay ธรรมดาคือข้อมูลสองมิติที่ “ลอย” อยู่บนจอ ไม่รับรู้เรขาคณิตของสิ่งรอบตัว ส่วน MR ต้องมี Spatial Understanding — ระบบต้องสร้างแผนที่ความลึก (Depth Map) ของห้อง รู้ว่าพื้นอยู่ตรงไหน เครื่องจักรห่างกันกี่เมตร และตรึงโมเดลสามมิติให้ติดกับวัตถุจริงแม้ผู้สวมจะเดินรอบ รายงาน Technology Vision ของ Nokia อธิบายว่าความสามารถนี้คือหัวใจของ Spatial Computing ยุคใหม่ที่กำลังหลอมรวม Digital Twin เข้ากับงานหน้างานจริง งานวิจัยทางวิชาการ เช่น บทความจากวารสาร Applied Ergonomics และงานสำรวจ Light: Advanced Manufacturing (2025) พบว่างานบำรุงรักษาคือ use case ที่มีงานวิจัยรองรับหนาแน่นที่สุดของ HMD-based AR/MR ในภาคอุตสาหกรรม ด้วยเหตุผลง่ายๆ: มันเป็นงานที่ มือทั้งสองข้างต้องทำงาน สายตาต้องอยู่กับเครื่องจักร และความรู้อยู่ที่ไหนสักแห่งที่ไม่ใช่หน้างาน — สามข้อจำกัดที่จอแท็บเล็ตแก้ไม่ได้พร้อมกัน แผนภาพที่ 1: วงจรงาน MR Maintenance 6 ขั้นตอน — จากเปิด Work Order ด้วยการสแกน ถึงการปิดงานเข้าสู่ CMMS (ที่มา: Honey Corporation) How-to: 6 ขั้นตอนสู่ MR Maintenance ที่ใช้งานได้จริง ขั้นที่ 1 — เลือกเครื่องจักรนำร่องด้วยเกณฑ์ 3 ข้อ อย่าเริ่มกับเครื่องจักรที่ “ง่ายที่สุด” แต่เริ่มกับเครื่องที่ผ่านเกณฑ์นี้: (1)…
Read More
AR Remote Assistance: เมื่อผู้เชี่ยวชาญอยู่ข้างคุณโดยไม่ต้องขึ้นเครื่องบิน — See-What-I-See ในงานซ่อมบำรุงโรงงาน

AR Remote Assistance: เมื่อผู้เชี่ยวชาญอยู่ข้างคุณโดยไม่ต้องขึ้นเครื่องบิน — See-What-I-See ในงานซ่อมบำรุงโรงงาน

Article
เมื่อเครื่องจักรหยุดกลางดึกในโรงงานที่ระยอง ปัญหาแรกที่ผู้จัดการฝ่ายซ่อมบำรุงเผชิญมักไม่ใช่ตัวเครื่องจักร แต่คือคำถามว่า “ผู้เชี่ยวชาญของผู้ผลิตเครื่องจักรอยู่ที่ไหน” — และเขาจะมาถึงโรงงานเมื่อไหร่ ในอดีตคำตอบมักคือ “อีก 2-3 วัน” พร้อมค่าตั๋วเครื่องบินและค่าที่พัก ทุกชั่วโมงที่รอคือยอดผลิตที่หายไป AR Remote Assistance ถูกออกแบบมาเพื่อตัดปัญหานี้ให้หมดไป งานวิจัยชิ้นสำคัญ Remote Technologies as Common Practice in Industrial Maintenance ที่ตีพิมพ์ในวารสาร Sensors ของสำนักพิมพ์ MDPI (2022) ชี้ว่าเทคโนโลยีความช่วยเหลือระยะไกลกำลังกลายเป็น “แนวปฏิบัติมาตรฐาน” ของงานซ่อมบำรุงอุตสาหกรรม โดยเฉพาะในงานที่เป็นเพียง Minor Malfunction ซึ่งการเดินทางของผู้เชี่ยวชาญสามารถหลีกเลี่ยงได้ทั้งหมด บทความนี้พาคุณเจาะลึกว่าเทคโนโลยีนี้ทำงานอย่างไรจริงๆ และโรงงานไทยควรเริ่มต้นอย่างไร หลักการ See-What-I-See: ทำไม “มองเห็นแบบเดียวกัน” สำคัญกว่าที่คิด ปัญหาของการโทรศัพท์ขอความช่วยเหลือแบบดั้งเดิมคือ Information Asymmetry — ผู้เชี่ยวชาญปลายทาง “ไม่เห็น” สิ่งที่ช่างหน้างานเห็น ช่างต้องพยายามบรรยายด้วยคำพูดว่า “ไฟสีแดงกระพริบอยู่ตรงบอร์ดมุมซ้าย ข้างโรเลอ์ตัวเล็กๆ” ซึ่งเป็นกระบวนการที่ผิดพลาดง่ายและเสียเวลา งานวิจัยด้าน Remote Guidance พบซ้ำๆ ว่าการสื่อสารแบบเสียงเพียงอย่างเดียวทำให้เกิดความเข้าใจผิดเกี่ยวกับตำแหน่งและสถานะของอุปกรณ์บ่อยครั้ง AR Remote Assistance แก้ปัญหานี้ด้วยหลักการ See-What-I-See: กล้องบน Smart Glasses หรือ Head-Mounted Display ของช่างหน้างานส่งภาพมุมมองบุคคลที่หนึ่ง (First-Person View) ไปให้ผู้เชี่ยวชาญแบบเรียลไทม์ ผู้เชี่ยวชาญเห็นสิ่งที่ช่างเห็นทันที จากนั้นวาดลูกศร วงกลม หรือข้อความลงบนภาพ และ Annotation เหล่านั้นจะปรากฏลอยอยู่ในมุมมองของช่าง ตรึงกับชิ้นส่วนจริง เมื่อช่างขยับหัวหรือเดินรอบเครื่องจักร สัญลักษณ์เหล่านั้นยังอยู่กับที่บนตำแหน่งของอุปกรณ์ แผนภาพที่ 1: สถาปัตยกรรม AR Remote Assistance — ภาพจริงจากหน้างานไหลขึ้นสู่ผู้เชี่ยวชาญ คำแนะนำไหลกลับลงมาเป็น Annotation ที่ตรึงบนวัตถุจริง (ที่มา: Honey Corporation) เทคโนโลยีเบื้องหลัง: จาก WebRTC ถึง SLAM Anchoring ใต้ประทานของประสบการณ์ที่ดูเหมือนมหัศจรรย์ คือชั้นเทคโนโลยีที่วิศวกรควรเข้าใจ: WebRTC (Web Real-Time Communication): มาตรฐานเปิดที่เป็นหัวใจของการส่งวิดีโอสองทางแบบ Low-Latency โดยทั่วไปหน่วงเวลาอยู่ในระดับหลักร้อยมิลลิวินาที ทำให้การสนทนาเป็นธรรมชาติ โดยไม่ต้องพึ่ง Server แบบดั้งเดิม (Peer-to-Peer) หรือใช้ SFU/MCU เมื่อมีผู้เข้าร่วมหลายคน SRTP และการเข้ารหัส End-to-End: สายวิดีโอจากโรงงานคือข้อมูลอ่อนไหว — เผยทั้งเลย์เอาต์สายการผลิต อุปกรณ์ และกระบวนการ…
Read More