Case Study: Autonomous Production System จาก Reactive Maintenance สู่ระบบผลิตอัตโนมัติ OEE 79% ใน 13 เดือน

Article
บทความนี้นำเสนอ Case Study การนำ Autonomous Production System ไปใช้ในโรงงานผลิตชิ้นส่วนอุตสาหกรรม โดยวิเคราะห์เส้นทางจากปัญหา การออกแบบระบบ ไปจนถึงผลลัพธ์ที่เกิดขึ้นจริง เป็นแนวทางสำหรับผู้บริหารโรงงานที่กำลังพิจารณาเปลี่ยนจาก Reactive Maintenance สู่ระบบที่เครื่องจักรสามารถปรับตัวเองได้ ปัญหา: เมื่อ "Unplanned Downtime" กลายเป็นความเจ็บปวดประจำวัน โรงงานผลิตชิ้นส่วนโลหะแม่พิมพ์ขนาดกลางแห่งหนึ่ง มีสายการผลิตหลัก 6 สาย ใช้เครื่องจักรกว่า 120 เครื่อง ปัญหาหลักคือ Unplanned Downtime เฉลี่ย 14 ชั่วโมง/สัปดาห์ ส่งผลให้ OEE (Overall Equipment Effectiveness) ต่ำเพียง 58% เทียบกับเป้าหมายอุตสาหกรรมที่ 85% สาเหตุหลักมาจาก: Reactive Maintenance: ซ่อมเฉพาะเมื่อเครื่องเสีย ไม่มีการพยากรณ์ล่วงหน้า Alarm Flood: ระบบ SCADA ส่งการแจ้งเตือนมากกว่า 800 ครั้ง/วัน ช่างไม่สามารถแยกแยะสัญญาณสำคัญได้ Manual Scheduling: เมื่อเครื่องเสีย นักวางแผนต้องใช้เวลา 2-3 ชั่วโมงในการจัดลำดับการผลิตใหม่ โครงสร้างพื้นฐาน Edge Computing และเซิร์ฟเวอร์สำหรับประมวลผลข้อมูลเซ็นเซอร์แบบเรียลไทม์ รากฐานสำคัญของ Autonomous Production System (ภาพ: Wikimedia Commons) การวินิจฉัยและออกแบบระบบ ทีมวิศวกรวิเคราะห์สถาปัตยกรรมที่มีอยู่และออกแบบ Autonomous Production System แบ่งเป็น 3 ระยะ: ระยะ งานหลัก ระยะเวลา ผลลัพธ์ที่คาดหวัง ระยะที่ 1 ติดตั้ง IIoT Sensors + เชื่อม PLC ผ่าน OPC UA + MQTT Broker 3 เดือน Data Visibility: เห็นข้อมูลเครื่องจักรทุกตัวแบบเรียลไทม์ ระยะที่ 2 Deploy Anomaly Detection + Vibration Analysis Model บน Edge Device 4 เดือน Predictive Alerts: เตือนล่วงหน้า 24-72 ชม. ก่อนเครื่องเสีย ระยะที่ 3 Multi-Agent System: Agent บำรุงรักษา +…
Read More
VR Safety Training สำหรับโรงงานอุตสาหกรรม: จำลองสถานการณ์อุบัติเหตุเพื่อสร้าง Safety Awareness

VR Safety Training สำหรับโรงงานอุตสาหกรรม: จำลองสถานการณ์อุบัติเหตุเพื่อสร้าง Safety Awareness

Article
อุบัติเหตุในโรงงาน ไม่ได้เกิดจากการขาดการฝึกอบรมเพียงอย่างเดียว แต่จากการที่คนงาน "รู้แต่ไม่อยู่ในสภาพที่เคยฝึก" การอบรมในห้องเรียนสามารถสอนกฎปลอดภัยได้ แต่ไม่สามารถจำลอง ความกดดันทางอารมณ์ (Emotional Stress) และ การตัดสินใจภายใต้เวลาจำกัด ที่เกิดเมื่อเหตุการณ์จริงเกิดขึ้น VR Safety Training จึงกลายเป็นเครื่องมือที่ถูกพูดถึงมากขึ้นในวงการอุตสาหกรรมการผลิต เพราะมันเติมช่องว่างนี้โดยตรง บทวิเคราะห์: ทำไม VR ถึงได้ผลต่างจากการอบรมแบบเดิม จากการทบทวนวรรณกรรมอย่างเป็นระบบ (Systematic Literature Review) ด้าน VR Safety Training พบแนวโน้มที่สอดคล้องกัน: การฝึกด้วย VR สร้าง Retention Rate (อัตราการจดจำ) ที่สูงกว่าการอบรมในห้องเรียนแบบ Slide Presentation อย่างมีนัยสำคัญ เหตุผลหลักมาจากทฤษฎี Experiential Learning — ผู้เรียนได้ "ประสบ" เหตุการณ์ด้วยตัวเอง ไม่ใช่แค่ฟังหรืออ่าน สมองจึงเก็บข้อมูลในรูป Episodic Memory ซึ่งทนทานกว่า Semantic Memory ภาพประกอบ: การฝึกอบรมด้วย VR Simulator ที่จำลองสถานการณ์ความเครียดสูง ผู้เรียนต้องตัดสินใจภายในเวลาจำกัด — ที่มา: Wikimedia Commons (Public Domain) องค์ประกอบที่ทำให้ VR Safety Training มีประสิทธิภาพ Immersion (การดื่มด่ำ): Head-Mounted Display แบบ 6DoF ตัดสายตาจากโลกภายนอก ทำให้สมอง "เชื่อ" ว่าอยู่ในสถานการณ์จริง ส่งผลต่อการตอบสนองทางสรีระ เช่น อัตราการเต้นของหัวใจเพิ่มขึ้น Presence (ความรู้สึกอยู่จริง): คุณภาพของภาพ, เสียง 3D Spatial Audio และ Haptic Feedback ยิ่งสมจริง ผู้เรียนยิ่งเกิด Muscle Memory ที่สามารถเรียกใช้ในสถานการณ์จริง Repeatability (การทำซ้ำได้): สถานการณ์อันตรายเช่นไฟไหม้คลังสินค้า สามารถฝึกซ้ำได้หลายครั้งโดยไม่เสี่ยงต่อชีวิตและทรัพย์สิน Analytics (การวัดผล): ระบบบันทึกเวลาตอบสนอง, การเคลื่อนไหว, และความผิดพลาดของผู้เรียนแต่ละคน เพื่อปรับปรุงหลักสูตรตามข้อมูล สถานการณ์ที่ควรจำลองในโรงงาน สถานการณ์ ทักษะที่ฝึก ระดับความซับซ้อน ไฟไหม้คลังสินค้า เลือกถูกประเภทดับเพลิง, เส้นทางหนี ปานกลาง รั่วของก๊าซ/สารเคมี สวม PPE ถูกชนิด, ปิดวาล์ว, อพยพ สูง ไฟฟ้ารั่ว/Lockout-Tagout ขั้นตอน LOTO ก่อนซ่อม ปานกลาง ทำงานในที่อับอากาศ…
Read More
Hand Tracking และ Gesture Recognition ใน Industrial XR: ปลดปล่อยมือคนงานด้วย Natural Interaction

Hand Tracking และ Gesture Recognition ใน Industrial XR: ปลดปล่อยมือคนงานด้วย Natural Interaction

Article
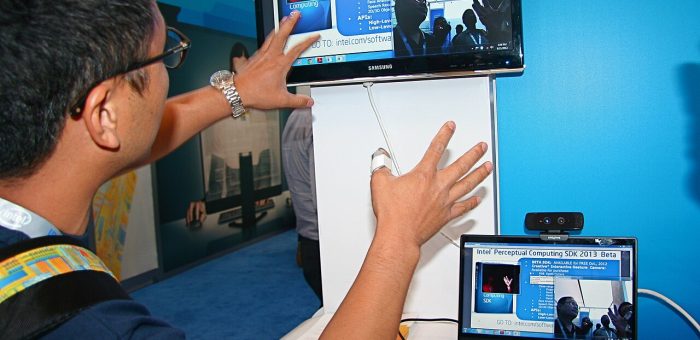
ในสายการผลิตที่มือคนงานต้องถือเครื่องมือหรือสัมผัสชิ้นงานตลอดเวลา การใช้ คอนโทรลเลอร์หรือแท็บเล็ต เพื่อควบคุมระบบ XR จึงเป็นอุปสรรคใหญ่ วันนี้เราจะเจาะลึก Hand Tracking และ Gesture Recognition เทคโนโลยีที่ให้ผู้สวมใส่ Headset โต้ตอบกับสภาพแวดล้อมเสมือนด้วยมือเปล่า (Bare-hand Interaction) ผ่านกลไกที่เรียกว่า Natural User Interface ปัญหา (Problem): เมื่อคอนโทรลเลอร์กลายเป็นภาระ โรงงานประกอบชิ้นส่วนอิเล็กทรอนิกส์แห่งหนึ่งประสบปัญหา: ช่างเทคนิคที่สวม AR Headset เพื่อรับคำแนะนำการประกอบ ต้องสลับมือไปกดคอนโทรลเลอร์เพื่อเลื่อนขั้นตอน หยิบเครื่องมือ และยืนยันผลงาน การสลับมือนี้ทำให้ Cycle Time เพิ่มขึ้นราว 8–12 วินาทีต่อขั้นตอน รวมเป็นหลายนาทีต่อหน่วยผลิต นอกจากนี้คอนโทรลเลอร์ยังสกปรก ชำรุดจากน้ำมันและฝุ่น และทำให้สูญเสียประโยชน์ของการ "ปลดปล่อยมือ" ที่เป็นจุดขายหลักของ AR เอง ภาพประกอบ: Hand Gesture Recognition แบบ Markerless ใช้กล้องตรวจจับท่าทางมือเพื่อสั่งงานระบบโดยไม่ต้องจับอุปกรณ์ — ที่มา: Wikimedia Commons (CC BY 2.0) แนวทางแก้ (Solution): Optical Hand Tracking แบบ Markerless โครงสร้าง Skeletal Model 26 จุด เทคโนโลยี Optical Hand Tracking สมัยใหม่ติดตาม 26 จุดสำคัญ (Keypoints) บนมือแต่ละข้าง ครอบคลุมปลายนิ้ว, ข้อต่อ, ข้อมือ และทิศทางฝ่ามือ โดยโมเดล Machine Learning ประมาณค่าตำแหน่งและทิศทาง (Position, Orientation, Velocity) ของแต่ละจุดที่อัตรา 60–90 เฟรมต่อวินาที จากนั้นจึงจำแนกท่าทาง (Gesture Classification) เช่น Pinch, Grab, Point, Open Palm, หรือ Swipe ตัวเลขประสิทธิภาพเป้าหมายสำหรับงานอุตสาหกรรม: Tracking Latency: ต่ำกว่า 50 มิลลิวินาที (End-to-End) เพื่อให้การตอบสนองรู้สึกเป็นธรรมชาติ Pose Accuracy: ความคลาดเคลื่อนต่ำกว่า 10 มิลลิเมตร ที่ระยะแขน 50 ซม. Gesture Recognition Rate: สูงกว่า 95% ในสภาพแสงปกติ ตำแหน่งมือที่ตรวจได้: ระยะ…
Read More
AR Visual Inspection: ระบบตรวจสอบคุณภาพด้วย Augmented Reality ที่ยกระดับ First-Pass Yield

AR Visual Inspection: ระบบตรวจสอบคุณภาพด้วย Augmented Reality ที่ยกระดับ First-Pass Yield

Article
การตรวจสอบคุณภาพ (Quality Inspection) ในโรงงานอุตสาหกรรมมักพึ่งพาสายตาของผู้ตรวจสอบ (Inspector) ซึ่งเป็นวิธีที่มีความเสี่ยงสูงต่อ Human Error โดยเฉพาะเมื่อผลผลิตมีปริมาณมากและข้อกำหนดทางเทคนิคซับซ้อน การศึกษาจากวงการอุตสาหกรรมพบว่าการตรวจด้วยสายตามีอัตราพลาด (Miss Rate) อยู่ที่ราว 20–30% เมื่อทำงานต่อเนื่องเกิน 2 ชั่วโมง AR Visual Inspection จึงก้าวเข้ามาเป็นคำตอบ โดยผสานพลังของ Computer Vision, SLAM (Simultaneous Localization and Mapping) และ Head-Mounted Display เพื่อฉายภาพข้อมูลตรวจสอบทับลงบนชิ้นงานจริงแบบเรียลไทม์ หลักการทำงานของ AR Visual Inspection ระบบ AR Visual Inspection ทำงานด้วยสถาปัตยกรรม 3 ชั้นหลัก ได้แก่ ชั้น Perception ที่รวบรวมข้อมูลด้วยกล้อง RGB-D, ToF (Time-of-Flight) หรือ LiDAR เพื่อสร้าง Point Cloud ของชิ้นงาน ชั้น Cognitive ที่ประมวลผลด้วยโมเดล Deep Learning (เช่น CNN, Vision Transformer) เพื่อตรวจจับ Defect และเปรียบเทียบมิติกับ CAD Reference Model และ ชั้น Presentation ที่แสดงผลผ่าน Optical See-Through Display ด้วย Holographic Overlay ที่มีความล่าช้า (Motion-to-Photon Latency) ต่ำกว่า 20 มิลลิวินาที เพื่อป้องกันอาการ Motion Sickness ภาพประกอบ: AR Head-Mounted Display ที่ใช้ Optical See-Through ฉายภาพ Holographic Overlay ทับชิ้นงานจริง — ที่มา: Wikimedia Commons (CC BY 2.0) หัวใจสำคัญคือการ Spatial Registration — การจับคู่พิกัด 3 มิติของภาพดิจิทัลให้ตรงกับวัตถุจริงอย่างแม่นยำ ระบบใช้เทคนิค Visual SLAM เพื่อสร้างแผนที่ของสภาพแวดล้อมและติดตามตำแหน่ง Headset ด้วย 6DoF (Six Degrees of Freedom) ทำให้เส้น Annotation, กรอบ…
Read More
OPC UA: มาตรฐานกลางสำหรับการแลกเปลี่ยนข้อมูลอุตสาหกรรมที่ทำลายกำแพง Vendor Lock-in ในยุค Industry 4.0

OPC UA: มาตรฐานกลางสำหรับการแลกเปลี่ยนข้อมูลอุตสาหกรรมที่ทำลายกำแพง Vendor Lock-in ในยุค Industry 4.0

Article
OPC UA เชื่อมข้อมูลระหว่างอุปกรณ์และระบบต่างผู้ผลิตในโรงงานอัตโนมัติ (ภาพประกอบ) OPC UA: มาตรฐานกลางที่ทำลายกำแพง Vendor Lock-in ในโรงงานอัตโนมัติ OPC UA (Open Platform Communications Unified Architecture) คือมาตรฐานเปิดสำหรับการแลกเปลี่ยนข้อมูลในระบบอัตโนมัติอุตสาหกรรม ที่พัฒนาโดย OPC Foundation เพื่อแก้ปัญหาใหญ่ที่สุดของวงการอุตสาหกรรม นั่นคือ Vendor Lock-in — การที่อุปกรณ์จากผู้ผลิตแต่ละรายใช้โปรโตคอลสื่อสารเฉพาะ ทำให้ไม่สามารถเชื่อมต่อกันได้ ในช่วงปลายปี 2025 OPC Foundation ได้ประกาศมาตรฐานใหม่ OPC UA FX (Field eXchange) ที่ออกแบบมาเพื่อการสื่อสารระดับ Field Device โดยตรง โดยไม่ต้องผ่าน Server ตัวกลาง ถือเป็นก้าวสำคัญที่จะเปลี่ยนโครงสร้างการสื่อสารในโรงงานจากแบบ Hierarchical (แบบเดิม) เป็น Peer-to-Peer ในอนาคตอันใกล้ สถาปัตยกรรม OPC UA: สองโหมดการทำงาน OPC UA รองรับการสื่อสารสองรูปแบบหลัก: 1. Client/Server Model (แบบดั้งเดิม) อุปกรณ์ Client ส่ง Request ไปยัง Server เพื่ออ่าน/เขียนข้อมูล ใช้ TCP เป็น transport โดย Session หนึ่งสามารถสร้าง Subscription สำหรับรับข้อมูลแบบ Monitored Item ได้ — เมื่อค่าเปลี่ยน Server จะส่ง Notification กลับมาอัตโนมัติ 2. PubSub Model (เพิ่มใน OPC UA Part 14) เหมือนกับ MQTT — Publisher ส่งข้อมูลไปยัง Message Broker หรือ Multicast ไปยัง Subscriber ที่สนใจ โดยไม่ต้องสร้าง Session ตรง เหมาะกับการส่งข้อมูล Telemetry จำนวนมากในเวลาเดียวกัน คุณสมบัติ Client/Server PubSub การเชื่อมต่อ Session-based (TCP) Connectionless (UDP/Multicast) Latency ~10-50 ms ~1-10 ms Scalability หลักร้อย-Security หลักหมื่น กรณีใช้งาน…
Read More
TSN (Time-Sensitive Networking): ชุดมาตรฐาน IEEE 802.1 ที่ปฏิวัติ Ethernet ให้กลายเป็นเครือข่ายเรียลไทม์สำหรับโรงงานอัตโนมัติ

TSN (Time-Sensitive Networking): ชุดมาตรฐาน IEEE 802.1 ที่ปฏิวัติ Ethernet ให้กลายเป็นเครือข่ายเรียลไทม์สำหรับโรงงานอัตโนมัติ

Article
TSN เปลี่ยน Ethernet มาตรฐานให้รองรับการสื่อสารแบบ Real-Time แบบกำหนดเวลา (ภาพประกอบ) TSN: มาตรฐาน IEEE 802.1 ที่ปฏิวัติ Ethernet ให้กลายเป็นเครือข่าย Real-Time สำหรับโรงงานอัตโนมัติ TSN (Time-Sensitive Networking) คือชุดมาตรฐานภายใต้ IEEE 802.1 ที่เพิ่มความสามารถด้าน Real-Time Deterministic Communication ให้กับ Ethernet มาตรฐาน ทำให้สามารถส่งข้อมูลที่ "ต้องถึงในเวลาที่กำหนดเท่านั้น" (deterministic latency) ได้อย่างแม่นยำในระดับไมโครวินาที ก่อนหน้า TSN ระบบอัตโนมัติที่ต้องการ Real-Time จำเป็นต้องใช้ Fieldbus หรือ Industrial Ethernet แบบ proprietary ซึ่งไม่สามารถทำงานร่วมกับเครือข่าย IT มาตรฐานได้ TSN มาแก้ปัญหานี้โดยให้ทั้ง IT และ OT ทำงานบน Ethernet เดียวกันได้ โดยที่ Real-Time traffic ยังคง latency ต่ำและ deterministic สถาปัตยกรรมหลักของ TSN: Time Synchronization + Scheduling TSN อาศัยพื้นฐานสำคัญสองอย่างที่ทำงานร่วมกัน: 1. Time Synchronization (IEEE 802.1AS) อุปกรณ์ทุกตัวในเครือข่ายต้องมีนาฬิกาที่ ตรงกันในระดับ sub-microsecond (±1 ไมโครวินาที) โดยใช้ gPTP (generalized Precision Time Protocol) ที่สืบทอดเวลาจาก Grandmaster Clock ไปยังทุก node ผ่านกระบวนการ clock synchronization แบบต่อเนื่อง ⚡ ความแม่นยำ: gPTP ใน TSN สามารถ sync เวลาแม่นยำถึง ±100 นาโนวินาทีในเครือข่าย LAN ซึ่งเทียบเท่ากับมาตรฐาน PTP (IEEE 1588) แต่ทำงานที่ Layer 2 โดยตรง 2. Time-Aware Scheduling (IEEE 802.1Qbv) เมื่อทุกอุปกรณ์มีเวลาตรงกัน ก็สามารถกำหนด TGATE (Time Gate) เพื่อสร้าง "ช่องเวลา" (Time Slot) สำหรับส่งข้อมูล…
Read More
MQTT สำหรับ IIoT: โปรโตคอล Pub/Sub ที่ขับเคลื่อนการสื่อสารข้อมูลเซ็นเซอร์หลายล้านตัวในโรงงานอัจฉริยะ

MQTT สำหรับ IIoT: โปรโตคอล Pub/Sub ที่ขับเคลื่อนการสื่อสารข้อมูลเซ็นเซอร์หลายล้านตัวในโรงงานอัจฉริยะ

Article
ระบบเครือข่าย IIoT ที่ใช้ MQTT เชื่อมต่อเซ็นเซอร์และอุปกรณ์อุตสาหกรรม (ภาพประกอบ) MQTT: โปรโตคอล Pub/Sub ที่ขับเคลื่อนการสื่อสารเซ็นเซอร์หลายล้านตัวในโรงงานอัตโนมัติ MQTT (Message Queuing Telemetry Transport) เป็นโปรโตคอลสื่อสารแบบ lightweight ที่ OASIS กำหนดเป็นมาตรฐานเปิด โดยออกแบบมาเพื่อส่งข้อมูลจากอุปกรณ์ที่มีทรัพยากรจำกัด เช่น เซ็นเซอร์อุณหภูมิ มอเตอร์ หรือ PLC ในโรงงานอุตสาหกรรม ด้วยสถาปัตยกรรม Publish/Subscribe ที่แยกผู้ส่งและผู้รับออกจากกัน ทำให้ MQTT สามารถรองรับการเชื่อมต่ออุปกรณ์นับหมื่นพร้อมกันโดยใช้แบนด์วิดธ์ต่ำเพียง 2 bytes ต่อ header ในปี 2025-2026 MQTT ได้กลายเป็นโปรโตคอลหลักของระบบ IIoT ทั่วโลก โดยเวอร์ชันล่าสุด MQTT 5.0 เพิ่มความสามารถสำคัญ เช่น Reason Codes, Shared Subscriptions, Message Expiry และ Topic Aliases ที่ช่วยแก้ปัญหาด้าน reliability และ scalability ที่เวอร์ชัน 3.1.1 ไม่สามารถรองรับได้ สถาปัตยกรรม Publish/Subscribe: หัวใจของ MQTT ต่างจากโปรโตคอลแบบ Request/Response แบบเดิม MQTT ใช้รูปแบบ Pub/Sub ที่ผู้ส่ง (Publisher) ไม่จำเป็นต้องรู้ว่าผู้รับ (Subscriber) คือใคร ทุกอย่างผ่านศูนย์กลางที่เรียกว่า MQTT Broker ซึ่งทำหน้าที่กรองและส่งต่อข้อความตามหัวข้อ (Topic) ที่กำหนด ตัวอย่าง Topic ในโรงงานอุตสาหกรรม: factory/line-A/temperature/sensor-01 — อุณหภูมิจากเซ็นเซอร์ตัวที่ 1 ของสายการผลิต A factory/line-A/vibration/motor-03 — ค่าการสั่นสะเทือนของมอเตอร์ 3 factory/line-B/energy/meter-main — การใช้พลังงานของสายการผลิต B การใช้ Topic Hierarchy แบบนี้ ทำให้ Subscriber สามารถ subscribe เฉพาะข้อมูลที่ต้องการ เช่น factory/+/temperature/# เพื่อรับทุกค่าอุณหภูมิจากทุกสายการผลิต QoS (Quality of Service): การรับประกันการส่งมอบ MQTT กำหนดระดับ QoS 3 ระดับ เพื่อให้เลือกใช้ตามความสำคัญของข้อมูล: ระดับ QoS การรับประกัน Handshake กรณีใช้งานในโรงงาน…
Read More
Case Study: ใช้ Digital Twin วิเคราะห์คอขวดและจัดสมดุลสายการผลิต เพิ่ม Throughput 18% โดยไม่ต้องติดตั้งเครื่องจักรเพิ่ม

Case Study: ใช้ Digital Twin วิเคราะห์คอขวดและจัดสมดุลสายการผลิต เพิ่ม Throughput 18% โดยไม่ต้องติดตั้งเครื่องจักรเพิ่ม

Article
สายการผลิตบรรจุภัณฑ์แห่งหนึ่งผลิตชิ้นงานได้เพียง 8,200 ชิ้นต่อกะ ทั้งที่เป้าหมายคือ 9,500 ชิ้น ผู้จัดการโรงงานเชื่อว่าปัญหาคือเครื่องจักรที่เก่าและช้า และวางแผนจะขออนุมัติซื้อเครื่องจักรใหม่ แต่ก่อนตัดสินใจครั้งใหญ่ ทีมวิศวกรเสนอให้สร้าง Digital Twin ของสายการผลิบทั้งสาย แล้วรันการจำลองเพื่อหาคำตอบว่าคอขวด (Bottleneck) อยู่ที่ใดจริงๆ ผลที่ได้คือบทเรียนที่เปลี่ยนวิธีคิดของทั้งโรงงาน ภาพประกอบ: สายการผลิตอัตโนมัติที่มีหลายสถานีทำงานพร้อมกัน การหาคอขวดต้องวิเคราะห์ทั้งระบบ (ที่มา: Unsplash) ปัญหา: Throughput ต่ำกว่าเป้า 15% แต่หาสาเหตุไม่เจอ สายการผลิตแห่งนี้มีสถานี (Station) หลัก 6 ด่าน ได้แก่ การขึ้นรูป (Forming), การบรรจุ (Filling), การปิดผนึก (Sealing), การติดฉลาก (Labeling), การตรวจสอบด้วยกล้อง (Vision Inspection) และการพลีเบคกิ้ง (Palletizing) เมื่อดูจากสเปกเครื่องจักรแต่ละสถานี ทุกเครื่องสามารถผลิตได้มากกว่า 10,000 ชิ้นต่อกะ ทำให้ไม่มีใครสามารถชี้ได้ว่าคอขวดอยู่ที่เครื่องจักรใด ปัญหาจริงคือทุกคนดูแค่ อัตราการผลิตตามสเปก (Nameplate Capacity) แต่ละเครื่องแยกกัน โดยไม่ได้คำนึงถึง ความแปรผัน ที่เกิดขึ้นจริง เช่น เวลาที่ชิ้นงานไหลระหว่างสถานี, เวลาที่เครื่องจักรหยุดเพื่อเติมวัตถุดิบ, และการสะสมของชิ้นงานค้างระหว่างสถานี (WIP Buffer) เป็นตัวแปรที่สเปกเครื่องจักรไม่ได้บอก แนวทางแก้ไข: สร้าง Digital Twin และรัน Discrete Event Simulation ทีมวิศวกรเริ่มจากการติดตั้งเซ็นเซอร์นับชิ้นงานและจับเวลาที่แต่ละสถานี ทำงานสำเร็จ 1 ชิ้น รวบรวมข้อมูลต่อเนื่อง 14 วัน เพื่อสร้างการแจกแจงความน่าจะเป็น (Probability Distribution) ของเวลาทำงานจริงของแต่ละสถานี แทนที่จะใช้ค่าเฉลี่ยจากสเปก จากนั้นสร้างแบบจำลอง Digital Twin ด้วยเทคนิค Discrete Event Simulation (DES) ที่จำลองการไหลของชิ้นงานผ่านสถานีทั้ง 6 ตามลำดับเวลาจริง ข้อมูลสำคัญที่ค้นพบ: เวลาทำงานจริงของสถานี Sealing ไม่ใช่ค่าคงที่ 4.0 วินาทีตามสเปก แต่เป็นการแจกแจงแบบ Triangular ที่ Min = 3.8, Mode = 4.2, Max = 6.5 วินาที — เพราะเครื่องจักรต้องหยุดทุก 50 ชิ้นเพื่อเติมฟิล์มปิดผนึก ภาพประกอบ: การวิเคราะห์ข้อมูลจากแต่ละสถานีการผลิตเพื่อหาคอขวดที่ซ่อนอยู่ (ที่มา: Unsplash) ผลลัพธ์: พบคอขวดที่ไม่มีใครคาดถึง เมื่อรัน DES จำลอง 5,000…
Read More
What-If Analysis ด้วย Digital Twin: เครื่องมือจำลองสถานการณ์เพื่อตัดสินใจผลิตแบบ Data-Driven

What-If Analysis ด้วย Digital Twin: เครื่องมือจำลองสถานการณ์เพื่อตัดสินใจผลิตแบบ Data-Driven

Article
ในโลกการผลิตที่ความผันแปรสูง การตัดสินใจว่า "ถ้าเปลี่ยนตัวแปรนี้ ผลลัพธ์จะเป็นอย่างไร" ไม่สามารถพึ่งพาความรู้สึกหรือประสบการณ์อย่างเดียวอีกต่อไป What-If Analysis ผ่าน Digital Twin คือคำตอบ — เครื่องมือที่ให้ผู้จัดการโรงงานจำลองสถานการณ์หลายพันแบบภายในเวลาไม่กี่นาที ก่อนตัดสินใจลงมือเปลี่ยนแปลงสายการผลิตจริง Digital Twin ที่เราเคยกล่าวถึงในบทความก่อนหน้า — ไม่ว่าจะเป็น Asset Twin, Process Twin หรือ System Twin — ล้วนมีศักยภาพในการรันสถานการณ์สมมติ (Scenario) แต่สิ่งที่ทำให้ What-If Analysis แตกต่างคือ การใช้เทคนิคจำลองทางคณิตศาสตร์ขั้นสูงเพื่อหาคำตอบที่มั่นใจได้ทางสถิติ ไม่ใช่แค่ทดลองดูครั้งเดียวแล้วสรุปผล ภาพประกอบ: การวิเคราะห์ข้อมูลการผลิตผ่านแดชบอร์ดควบคุมกลาง เป็นจุดเริ่มต้นของการสร้างสถานการณ์สมมติ (ที่มา: Unsplash) เทคนิคจำลอง 4 ระดับที่ขับเคลื่อน What-If Analysis What-If Analysis ที่มีประสิทธิภาพต้องอาศัยเทคนิคจำลองที่เหมาะสมกับปัญหา การเลือกผิดเทคนิคอาจให้ผลลัพธ์ที่ทำให้เข้าใจผิดได้ ตารางต่อไปนี้เปรียบเทียบเทคนิคหลัก 4 แบบที่ใช้กันในอุตสาหกรรม: เทคนิค หลักการ เหมาะกับงาน จำนวนรอบจำลอง Discrete Event Simulation (DES) จำลองเหตุการณ์ที่เกิดในช่วงเวลาหนึ่ง เช่น ชิ้นงานเข้าเครื่องจักร รอคิว ประมวลผล สายการผลิต, การจัดคิว, Line Balancing, Capacity Planning 100–10,000 รอบ Monte Carlo Simulation สุ่มค่าจากการแจกแจงความน่าจะเป็น (Normal, Weibull, Triangular) ทดสอบความไวของผลลัพธ์ ประเมินความเสี่ยง, พยากรณ์อายุการใช้งาน, วิเคราะห์ความไม่แน่นอน 10,000–100,000 รอบ Response Surface Methodology (RSM) สร้างพื้นผิวตอบสนองเชิงคณิตศาสตร์เพื่อหาจุดที่เหมาะที่สุด (Optimum) ปรับพารามิเตอร์กระบวนการ, หาสูตรที่เหมาะที่สุด 20–200 รอบ Sensitivity Analysis (Tornado) เปลี่ยนตัวแปรทีละตัวเพื่อดูว่าตัวใดส่งผลต่อผลลัพธ์มากที่สุด จัดลำดับความสำคัญตัวแปรก่อน optimize เท่ากับจำนวนตัวแปร ภาพประกอบ: ข้อมูลจากเซ็นเซอร์และอุปกรณ์ IIoT ถูกส่งเข้าระบบจำลองเพื่อป้อนให้ What-If Analysis (ที่มา: Unsplash) Discrete Event Simulation: หัวใจของการจำลองสายการผลิต Discrete Event Simulation หรือ DES เป็นเทคนิคที่ใช้กันแพร่หลายที่สุดในการจำลองสายการผลิต เพราะสามารถจำลองพฤติกรรมของระบบที่เปลี่ยนแปลงทีละขั้น (Discrete) เช่น ชิ้นงานเข้าเครื่อง CNC, รอคิว 2 นาที, แต่งเครื่อง…
Read More
Private 5G + AI Case Study: โรงงานอัจฉริยะที่ใช้เครือข่าย 5G เฉพาะกิจควบคุม AGV 223 คันและดิจิทัลทวินแบบเรียลไทม์

Private 5G + AI Case Study: โรงงานอัจฉริยะที่ใช้เครือข่าย 5G เฉพาะกิจควบคุม AGV 223 คันและดิจิทัลทวินแบบเรียลไทม์

Article
บทนำ: โรงงานอัจฉริยะที่ขับเคลื่อนด้วย Private 5G ในเดือนกรกฎาคม 2026 สื่อระดับชาติของจีนรายงานเกี่ยวกับ โรงงานผลิตเซลล์แสงอาทิตย์ (Photovoltaic Cell) แห่งหนึ่งในเมืองจินหัว มณฑลเจ้อเจียง ที่กลายเป็นเคสศึกษา (Case Study) ที่โดดเด่นของการประยุกต์ใช้ Private 5G Network ร่วมกับปัญญาประดิษฐ์ (AI) และดิจิทัลทวิน (Digital Twin) ในโรงงานอุตสาหกรรมขนาดใหญ่ โรงงานแห่งนี้ใช้เครือข่าย 5G เฉพาะกิจครอบคลุมพื้นที่ขนาดมหึมา 580 เมตร × 100 เมตร เชื่อมต่ออุปกรณ์มากกว่า 800 ชิ้น รวมถึง AGV (Automated Guided Vehicle) จำนวน 223 คัน ที่วิ่งได้อิสระโดยไม่ต้องใช้แถบแม่เหล็กหรือ QR Code ใดๆ บนพื้น ผลลัพธ์ที่น่าทึ่งคือ อัตราการใช้กำลังการผลิต (Capacity Utilization Rate) สูงถึง 97% ซึ่งเป็นอัตราสูงสุดในอุตสาหกรรมเซลล์แสงอาทิตย์ของประเทศ โดยโรงงานสามารถผลิตเซลล์แสงอาทิตย์ได้วันละ 3.7 ล้านชิ้นจากกำลังการผลิตตามแบบ 3.78 ล้านชิ้นต่อวัน และที่สำคัญคือ ไม่เคยเกิดการหยุดชะงักของเครือข่ายแม้แต่ครั้งเดียว ตั้งแต้วันเริ่มเปิดการผลิต สถาปัตยกรรม Private 5G ในโรงงาน การใช้ Private 5G ในโรงงานอุตสาหกรรมแตกต่างจากเครือข่าย 5G สาธารณะอย่างมาก เพราะโรงงานต้องการ: คุณสมบัติ 5G สาธารณะ Private 5G (ในโรงงาน) Latency 10-30 ms 1-10 ms (URLLC) ความน่าเชื่อถือ 99.9% 99.999% (5-Nines) Device Density 10,000/km² 1,000,000/km² (mMTC) Security Shared Infrastructure Dedicated Core, Network Slicing Data Sovereignty ผ่านผู้ให้บริการ ภายในโรงงาน (On-Premises) AGV Navigation แบบ 5G Visual Navigation สิ่งที่ทำให้เคสศึกษานี้โดดเด่นคือ AGV 223 คันทั้งหมด ไม่ใช้แถบแม่เหล็ก (Magnetic Strip) หรือ QR Code บนพื้นแบบดั้งเดิม แต่อาศัย 5G Visual Navigation…
Read More