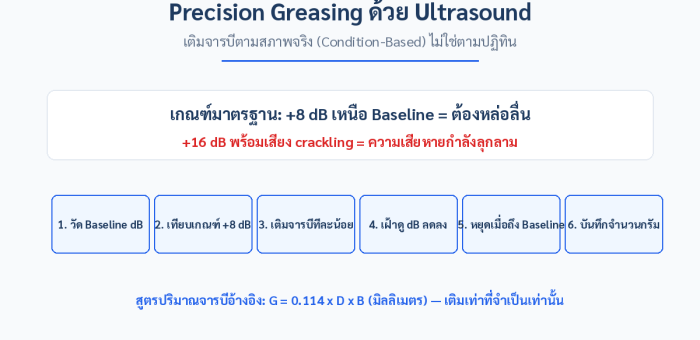
How-to: เติมจารบีแบบ Precision ด้วย Ultrasound — 6 ขั้นตอนจาก Baseline dB สู่การเลิก Over-grease ตามปฏิทิน

How-to: เติมจารบีแบบ Precision ด้วย Ultrasound — 6 ขั้นตอนจาก Baseline dB สู่การเลิก Over-grease ตามปฏิทิน

Article
แบริ่งพังก่อนวัยส่วนใหญ่ไม่ได้พังเพราะ "ขาดจารบี" แต่พังเพราะ ถูกเติมจารบีเกินจำเป็น ตามรอบปฏิทินที่ตั้งไว้นานแล้วโดยไม่เคยถามว่าแบริ่งตัวนั้น "ต้องการจริงหรือไม่" บทความนี้คือคู่มือลงมือจริง 6 ขั้นตอน สำหรับเปลี่ยนจาก Calendar-based ไปสู่ Condition-Based Lubrication ด้วยเทคโนโลยี Ultrasound หลักการ: จารบีจำนวนเท่าไรคือ "พอดี" สัญญาณ Ultrasound ของแบริ่งคือเสียงแรงเสียดทานในย่านความถี่สูงที่หูมนุษย์ได้ยินไม่ได้ เมื่อฟิล์มจารบีบางลง ค่า dB จะค่อย ๆ ไต่ขึ้น เกณฑ์ที่ใช้กันเป็นมาตรฐานสากลคือ +8 dB เหนือ Baseline = แบริ่งต้องการการหล่อลื่น และถ้าค่าขึ้นถึง +16 dB เหนือค่าเดิม พร้อมเสียง Crackling นั่นไม่ใช่เรื่องจารบีอีกต่อไป แต่คือความเสียหายที่กำลังลุกลาม — เติมจารบีเพิ่มก็ไม่ช่วย สำหรับปริมาณอ้างอิงเบื้องต้น ใช้สูตรมาตรฐานอุตสาหกรรม G = 0.114 × D × B เมื่อ D คือเส้นผ่านศูนย์กลางรูแบริ่ง และ B คือความกว้างแบริ่ง (หน่วยมิลลิเมตร ผลลัพธ์เป็นกรัม) — แต่จำนวนนี้เป็นแค่ "เพดาน" ไม่ใช่เป้าหมาย เพราะหัวใจของวิธีนี้คือเติมทีละน้อยแล้วให้ตัวเลข dB เป็นคนบอกว่าพอหรือยัง 6 ขั้นตอนลงมือทำ สร้าง Baseline ทุกจุด — วัดค่า dB ของแบริ่งทุกตัวขณะเครื่องปกติ พร้อมบันทึกข้อมูลประกอบ (RPM, อุณหภูมิ, ชนิดจารบี) ไว้เป็นมาตรฐานเปรียบเทียบ ตั้ง Route เก็บค่าสม่ำเสมอ — อย่างน้อยเดือนละครั้งด้วยเครื่องมือ Ultrasound แบบถือได้ หรือติด Sensor ถาวรสำหรับจุดวิกฤต แล้วเทียบกับ Baseline ทุกครั้ง คัดแบริ่งที่เกินเกณฑ์ +8 dB — เฉพาะรายที่เกินเท่านั้นที่เข้าขั้นตอนเติมจารบี ที่เหลือไม่แตะต้อง นี่คือจุดที่ตัด Over-grease ได้ตั้งแต่ต้นทาง คำนวณปริมาณและเติมทีละน้อย — เริ่มจาก 1 ใน 3 ของปริมาณตามสูตร G = 0.114 × D × B พร้อมฟังเสียงและเฝ้าค่า dB แบบเรียลไทม์ อ่านทิศทาง dB ให้เป็น — dB ลดลง = ทิศทางถูก…
Read More
Ferrography คือการตรวจ MRI ของเครื่องจักร — อ่านอนุภาคสึกหรอ 6 ประเภทตาม ASTM D7690 ก่อนแบริ่งจะพัง

Ferrography คือการตรวจ MRI ของเครื่องจักร — อ่านอนุภาคสึกหรอ 6 ประเภทตาม ASTM D7690 ก่อนแบริ่งจะพัง

Article
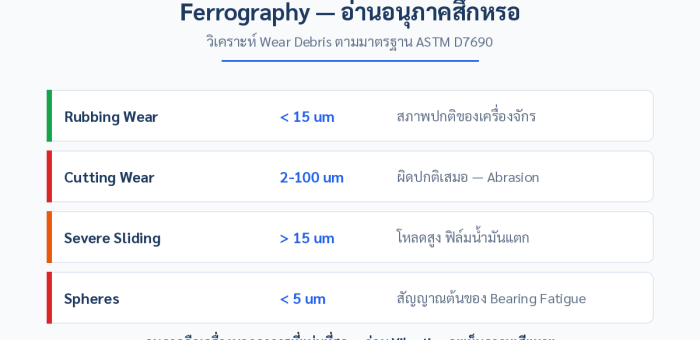
เมื่อแบริ่งหรือเฟืองทดเริ่มมีความเสียหายบนผิวสัมผัส สิ่งแรกที่ "หลุดออกมา" ไม่ใช่สัญญาณ vibration แต่เป็น อนุภาคโลหะขนาดไมโครน ที่ปนออกมากับน้ำมันหล่อลื่น Ferrography คือศาสตร์ของการเก็บอนุภาคเหล่านี้ด้วยสนามแม่เหล็ก แยกตามขนาด แล้วอ่านใต้กล้องจุลทรรศน์เพื่อบอกว่าเครื่องจักรกำลังสึกหรอ "ด้วยกลไกใด" และ "รุนแรงแค่ไหน" — ก่อนที่วิธีอื่นจะมองเห็น Ferrography ทำงานอย่างไร — สองระดับของการวิเคราะห์ Direct Reading (DR) Ferrography คือการวัดเชิงปริมาณเร็ว ๆ: ตัวอย่างน้ำมันไหลผ่านสนามแม่เหล็กความเข้มสูง อนุภาค Ferromagnetic ขนาดตั้งแต่ราว 0.1 ไมครอนขึ้นไปจะถูกดึงแยกออกมาได้เกือบสมบูรณ์ ผลลัพธ์คือค่า WPC (Wear Particle Concentration) และ WSI (Wear Severity Index) ที่ใช้เฝ้าแนวโน้ม (Trend) ได้ทุกสัปดาห์ Analytical Ferrography คือขั้นถัดมาเมื่อค่า trend เริ่มผิดปกติ: อนุภาคถูกฝากลงบนแผ่นกระจก (Ferrogram) เรียงตามขนาดด้วยแรงแม่เหล็ก แล้วส่องด้วยกล้องจุลทรรศน์แบบส่องผ่านและสะท้อนพร้อมกัน รวมถึงเผาความร้อน (Heat Treatment) เพื่อแยกชนิดเหล็กกล้า vs เหล็กหล่อ — กระบวนการทั้งหมดอ้างอิงมาตรฐาน ASTM D7690 และบุคลากรควรได้รับการรับรองตาม ISO 18436-4 (Condition Monitoring — Lubricant Analysis) ภาพที่ 1: อนุภาค 6 ประเภทหลักตาม ASTM D7690 — ขนาดและรูปร่างบอกกลไกการสึกหรอโดยตรง (ที่มา: เรียบเรียงจากมาตรฐาน ASTM D7690) อ่านอนุภาคให้เป็น — 6 ประเภทที่ต้องจำ ประเภท ขนาดเชิงอ้างอิง ความหมาย สถานะ Rubbing / Sliding< 15 ไมครอนPlatelet เรียบผิวเนียน เกิดจากการสัมผัสปกติปกติ Cutting Wearยาวได้ถึง ~100 ไมครอนเศษรูปเกลียวคล้ายเศษกลึง — มีวัตถุแข็งบุกรุกหรือ Misalignmentผิดปกติเสมอ Severe Sliding> 15 ไมครอนมีรอยขีดข่วนขนาน — โหลด/ความเร็วสูงจนฟิล์มน้ำมันแตกบางส่วนผิดปกติเสมอ Spheres< 5 ไมครอนเกิดในรอยแตกใต้ผิวแบริ่ง — สัญญาณล่วงหน้าของ Rolling Fatigueต้องเฝ้าระวัง Laminar> 50 ไมครอนMicro-spalling ที่ถูกกลิ้งแบนราบใน Rolling Contactเฝ้าระวังใกล้ชิด Non-metallic—สนิม ฝุ่น ใยพืช…
Read More
How-to: สร้าง Asset-Level Digital Twin ของเครื่องจักรเดี่ยวใน 6 ขั้นตอน — จาก P&ID สู่โมเดลที่ทำนายได้

How-to: สร้าง Asset-Level Digital Twin ของเครื่องจักรเดี่ยวใน 6 ขั้นตอน — จาก P&ID สู่โมเดลที่ทำนายได้

Article
หลายโรงงานอยากมี Digital Twin แต่เริ่มไม่ถูก — พยายามจำลอง "ทั้งโรงงาน" ตั้งแต่วันแรก แล้วโครงการก็จบก่อนเริ่ม ความจริงคือ Digital Twin ที่สร้างคุณค่าได้จริงส่วนใหญ่เริ่มจากหน่วยที่เล็กที่สุดที่มีความหมายทางธุรกิจ: เครื่องจักรเดี่ยว (Asset-Level Digital Twin) — ปั๊มไฮโดรลิก คอมเพรสเซอร์ ตู้อบ หรือหุ่นยนต์เชื่อม ที่เมื่อหยุดแล้วสายการผลิตหยุดตาม บทความนี้คือคู่มือทีละขั้นตอนสำหรับวิศวกรและผู้จัดการโรงงาน ที่จะพาคุณสร้าง asset twin ตัวแรกให้สำเร็จภายใน 3-6 เดือน โดยไม่ต้องซื้ออะไรเกินจำเป็น ขั้นที่ 1: เลือก Asset ที่ "เจ็บที่สุด" — ไม่ใช่ที่ทันสมัยที่สุด เกณฑ์การเลือกควรใช้ criticality ไม่ใช่ความใหม่ของเครื่องจักร ใช้ผล FMEA (Failure Mode and Effects Analysis) หรือประวัติการเสียจริง 12 เดือนหลังสุด ถาม 3 คำถาม: (1) เครื่องนี้หยุดแล้วกระทบการผลิตมากแค่ไหน (2) อะไหล่หายากแค่ไหน (3) มี sensor ติดอยู่แล้วกี่จุด — เครื่องที่คะแนนสูงสุดคือตัวเริ่มที่ถูกต้อง ขั้นที่ 2: เก็บ "ข้อมูลฐาน" ให้ครบก่อนเขียนโค้ดแม้บรรทัดเดียว Asset twin ที่ดีต้องการข้อมูล 4 ชั้น ซึ่งมักกระจายอยู่ในหลายแผนก: ชั้นข้อมูล ตัวอย่าง แหล่งที่มา Geometryแบบ 3D CAD, P&ID, ผังการเดินสายแผนกวิศวกรรม, ผู้ผลิตเครื่อง Behaviorสมการ dynamics, กราฟประสิทธิภาพ, ค่าคงที่ตัวเครื่องDatasheet, คู่มือเครื่อง, ผลทดสอบ acceptance Telemetryค่า vibration, อุณหภูมิ, กระแสมอเตอร์, แรงดันPLC/SCADA ผ่าน OPC UA หรือ MQTT Knowledgeประวัติซ่อม, บันทึกช่าง, คู่มือ PMCMMS, logbook หน้างาน ภาพที่ 1: Asset-Level Digital Twin ประกอบด้วยข้อมูล 4 ชั้น — Geometry, Behavior, Telemetry และ Knowledge (ที่มา: Honey Corporation) ขั้นที่ 3: เชื่อมข้อมูลจริงเข้าโมเดล — อย่าคัดลอกมาเก็บใน…
Read More
Multimodal Sensor Fusion: ลดจุดบอดของ Predictive Maintenance ด้วยการผสาน Vibration + Acoustic + Thermal + SCADA

Multimodal Sensor Fusion: ลดจุดบอดของ Predictive Maintenance ด้วยการผสาน Vibration + Acoustic + Thermal + SCADA

Article
หลายโรงงานที่เริ่มทำ Predictive Maintenance (PdM) มักเริ่มจากสิ่งที่ง่ายที่สุด: ติดเซ็นเซอร์วัดการสั่น (Vibration) ที่มอเตอร์หรือลูกปืน แล้วปล่อยให้ AI ทำนายว่าเครื่องจักรจะพังเมื่อไหร่ แนวทางนี้ได้ผลจริง แต่งานวิจัยช่วง 2025-2026 เริ่มชี้ชัดว่า โมเดลที่ฟัง "เสียงเดียว" กำลังถึงเพดานความแม่นยำ โดยเฉพาะเมื่อระบบผลิตมีหลายโหลด หลายความเร็ว และความผิดปกติหลายชนิดเกิดพร้อมกัน บทความนี้ถอดประสบการณ์จากงานวิจัยล่าสุดด้าน Multimodal Sensor Fusion — การผสานข้อมูลจากหลายเซ็นเซอร์หลายประเภทเข้าสู่โมเดลเดียว — พร้อมตัวเลขเปรียบเทียบว่าการเพิ่มแต่ละ modality ซื้อความแม่นยำเพิ่มได้เท่าไร และโรงงานไทยควรเริ่มจากตรงไหน ทำไม Single-Modality ไม่พอแล้ว: ตัวเลขจากงานวิจัย งานวิจัยปี 2026 ด้าน condition monitoring ลูกปืนกังหันลม (ตีพิมพ์ใน Journal of Electrical Systems ปลายเดือนมกราคม 2026) ได้ทำสิ่งที่โรงงานส่วนใหญ่ยังไม่เคยทำ: การเปรียบเทียบแบบ Ablation Study — ถอด modality ออกทีละตัวเพื่อวัดว่าแต่ละเซ็นเซอร์ "ซื้อ" ความแม่นยำเพิ่มเท่าไร ผลลัพธ์สรุปได้ตามตารางนี้ ชุดข้อมูลที่ใช้เทรนF1-Scoreสิ่งที่ได้เพิ่ม เฉพาะข้อมูล SCADA (โหลด อุณหภูมิ ความเร็ว)84.5%บริบทการทำงาน แต่ไม่เห็นตัวความเสียหาย เฉพาะ Acoustic Emission (คลื่นเสียงความถี่สูง)89.2%เห็นรอยร้าวเริ่มต้นก่อนใคร เฉพาะ Vibration92.8%มาตรฐานเดิมของ PdM Vibration + SCADA94.1%แยกโหลดหนักออกจากความเสียหายได้ Vibration + Acoustic Emission96.3%Synergy เกินผลรวมของแต่ละตัว ทั้ง 4 modality (Vib+AE+Temp+SCADA)98.9%สูงสุด ทนทานต่อทุกสภาวะโหลด จุดที่น่าสนใจที่สุดคือแถว Vibration + AE ที่ได้ 96.3% — สูงกว่าผลรวมเดี่ยวของทั้งสองตัวบวกกันแล้วหารสอง นั่นคือ ความเสริมแรงกัน (Complementarity): Vibration เก่งจับ "การสั่นพ้องเชิงโครงสร้าง" จากความเสียหายที่ลุกลามแล้ว ขณะที่ AE ไวต่อคลื่นความเค้นความถี่สูงที่เกิดตอนรอยร้าว เพิ่งเริ่มก่อตัว — ทำให้ระบบเห็นสัญญาณตั้งแต่ระยะ Incipient Fault ที่ Vibration ยังเงียบ สถาปัตยกรรมที่ใช้: CNN-LSTM Hybrid บน Edge โมเดลในงานวิจัยนี้ไม่ใช่โมเดลมหึมา แต่เป็นสถาปัตยกรรมผสม 1D-CNN + LSTM ที่ออกแบบให้ลง Edge Computing Platform ใน nacelle กังหันลมได้จริง…
Read More
How-to: วางระบบ Energy Harvesting สำหรับเซ็นเซอร์ IIoT ไร้สายใน 6 ขั้นตอน — เลิกเปลี่ยนแบตเตอรี่เซ็นเซอร์นับพันจุด

How-to: วางระบบ Energy Harvesting สำหรับเซ็นเซอร์ IIoT ไร้สายใน 6 ขั้นตอน — เลิกเปลี่ยนแบตเตอรี่เซ็นเซอร์นับพันจุด

Article
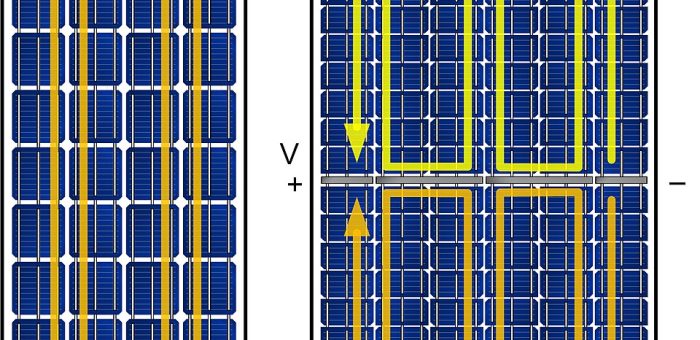
โครงการเซ็นเซอร์ IIoT ไร้สายจำนวนมากไม่ได้ตายเพราะเทคโนโลยีเซ็นเซอร์ — แต่ตายเพราะ งบเปลี่ยนแบตเตอรี่ เซ็นเซอร์ 500 จุดที่เปลี่ยนแบตทุก 2 ปี เฉลี่ยวันละ 1 จุดตลอดปี หมายถึงแรงงานบำรุงรักษาที่ปีนขึ้นเครื่องจักร ปิดสายการผลิต และข้อมูลที่หายช่วงเซ็นเซอร์ตายโดยไม่มีใครรู้ Energy Harvesting คือทางออกที่เปลี่ยนโจทย์นี้จาก "ดูแลแบตเตอรี่" เป็น "ออกแบบพลังงานให้เซ็นเซอร์หล่อเลี้ยงตัวเอง" แนวคิดไม่ใช่เรื่องใหม่ — งานวิจัยด้าน Wireless Sensor Network ของ NECTEC และมหาวิทยาลัยไทยหลายแห่งกล่าวถึงการเก็บเกี่ยวพลังงานจากสภาพแวดล้อมมานานกว่าทศวรรษ แต่จุดที่เปลี่ยนไปในปี 2026 คืออุปกรณ์เชิงพาณิชย์ใช้งานได้จริงและราคาเข้าถึงได้ เพราะไมโครคอนโทรลเลอร์รุ่นใหม่ทำงานในโหมด Sleep ที่กระแสหน่วยไมโครแอมป์ และเซ็นเซอร์เฉพาะทางที่ตื่นทำงานเฉพาะเมื่อมีเหตุการณ์ โมดูลเซลล์แสงอาทิตย์ขนาดเล็กคือแหล่งเก็บเกี่ยวพลังงานที่พบมากที่สุดในงานอุตสาหกรรม (ภาพ: Wikimedia Commons) 3 แหล่งพลังงานหลักในโรงงาน — เลือกให้ถูกกับจุดติดตั้ง แหล่งพลังงานกำลังที่ได้จริงเหมาะกับจุดติดตั้ง พลังงานความร้อน (TEG)มิลลิวัตต์ถึงหลักสิบมิลลิวัตต์ ที่ ΔT 20-80°Cท่อไอน้ำ ไอเสีย มอเตอร์ ตัวเครื่องจักรร้อน พลังงานความสั่นสะเทือน (Piezoelectric)ระดับไมโครวัตต์ถึงมิลลิวัตต์ ขึ้นกับ Resonanceตัวเครื่องจักรหมุนต่อเนื่อง โครงเหล็กใกล้แบริ่ง แสงในอาคาร (Indoor PV)ไมโครวัตต์ถึงมิลลิวัตต์ ตามความสว่างห้องควบคุม คลังสินค้ามีไฟส่องสว่างตลอด 6 ขั้นตอนวางระบบที่ทำงานได้จริง ขั้นที่ 1 — สำรวจ Energy Budget ก่อนซื้ออุปกรณ์ใดๆ เขียนสมดุลพลังงาน (Power Budget) ของเซ็นเซอร์หนึ่งโหนด: กระแสขณะ Sleep + กระแสขณะวัด + กระแสขณะส่งข้อมูล คูณด้วย Duty Cycle ตัวอย่างที่ใช้ได้จริง: เซ็นเซอร์อุณหภูมิส่งข้อมูลทุก 5 นาทีผ่านโปรโตคอลกระแสต่ำ เฉลี่ยแล้วราว 20-50 µW ขณะที่เซ็นเซอร์วัดความสั่นสะเทือนที่ส่ง Waveform เต็มทุก 10 นาทีอาจต้องการหลักร้อย µW ถึงมิลลิวัตต์ — ตัวเลขนี้คือกรอบตัดสินว่าแหล่งเก็บเกี่ยวพลังงานชนิดใดเพียงพอ ขั้นที่ 2 — วัดพลังงาน ณ จุดติดตั้งจริง ไม่ใช่เดาจาก Datasheet ΔT บนท่อไอน้ำที่วัดด้วยเทปแอมมิเตอร์คู่ หรือค่า Acceleration ของเครื่องจักรที่วัดด้วยอุปกรณ์มาตรฐาน ต้องถูกบันทึกเป็นเวลาอย่างน้อย 1 สัปดาห์ เพราะ datasheet ของ TEG ระบุกำลังที่ ΔT มากๆ แต่ในทางปฏิบัติความต่างอุณหภูมิที่ติดตั้งจริงมักต่ำกว่ามาก ขั้นที่ 3…
Read More
How-to: ออกแบบระบบ Wireless Vibration Monitoring ตั้งแต่ Fmax ถึง Battery Life — คู่มือ 6 ขั้นตอนสำหรับทีมผู้ดูแลโรงงาน

How-to: ออกแบบระบบ Wireless Vibration Monitoring ตั้งแต่ Fmax ถึง Battery Life — คู่มือ 6 ขั้นตอนสำหรับทีมผู้ดูแลโรงงาน

Article
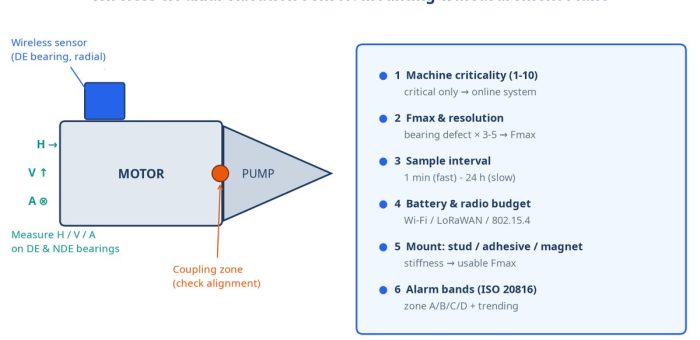
คำถามที่ทีมวิศวกรรมของ Honey Corporation ได้ยินบ่อยที่สุดเมื่อเริ่มโครงการ Predictive Maintenance คือ “เซ็นเซอร์ไร้สายตัวนี้ แบตอยู่ได้กี่ปี” — คำตอบที่ตรงประเด็นไม่ใช่ตัวเลขจากโบรชัวร์ แต่คือ การออกแบบ sampling strategy ให้สอดคล้องกับ failure mode ของเครื่องจักร บทความนี้รวมกระบวนการคิดทั้งหมดเป็น 6 ขั้นตอนที่ทีมใช้จริงในโครงการติดตั้งระบบมอนิเตอริ่งในโรงงานอุตสาหกรรม ขั้นที่ 1 — จัดลำดับเครื่องจักรตาม Criticality ก่อนซื้อเซ็นเซอร์สักตัว อย่าเพิ่งถามว่า “ติดกี่จุด” จนกว่าจะรู้ว่าเครื่องไหน “เสียแล้วเจ็บ” ใช้การประเมิน Criticality แบบ 1-10 ที่พิจารณาทั้ง Safety, Production Impact, Redundancy และ Repair Lead Time: คะแนน 8-10 (Critical): เครื่องหลักไม่มี spare เช่น ปั๊มหลัก boiler feed pump — เหมาะกับระบบ online ต่อเนื่อง คะแนน 5-7 (Essential): มี standby สลับกัน หรือหยุดได้ไม่เกินชั่วโมง — เหมาะกับ wireless วัดเป็นรอบ คะแนน 1-4 (General): มี stock สำรอง เปลี่ยนง่าย — พอด้วย route-based ด้วย handheld ประสบการณ์จากหลายโครงการคือ จำนวนเครื่องวิกฤติจริงมักไม่เกิน 10-15% ของเครื่องจักรทั้งโรงงาน — การเริ่มจากกลุ่มนี้ทำให้โครงการนำร่องเห็นผลเร็วและคุ้มค่าที่สุด ขั้นที่ 2 — คำนวณ Fmax จาก Bearing Frequency ความถี่สูงสุดที่ต้องเก็บ (Fmax) ไม่ใช่ตัวเลขลอยๆ แต่คำนวณจาก ความถี่ความเสียหายของแบริ่ง (BPFO/BPFI/BSF) คูณ 3-5 เท่า เพื่อให้เห็นทั้ง harmonic และ sideband: เครื่องจักร ความเร็วรอบ BPFO โดยประมาณ Fmax ที่แนะนำ Resolution (ล. ต่อรอบ) ปั๊มได้น้ำ / มอเตอร์ 2,950 rpm ~148 Hz 1-2 kHz ( waveform) /…
Read More
Partial Discharge Monitoring: ฟังเสียงกระซิบของฉนวนก่อนที่ตู้สวิตช์เกียร์ MV จะกลายเป็นหน้าข่าว

Partial Discharge Monitoring: ฟังเสียงกระซิบของฉนวนก่อนที่ตู้สวิตช์เกียร์ MV จะกลายเป็นหน้าข่าว

Article
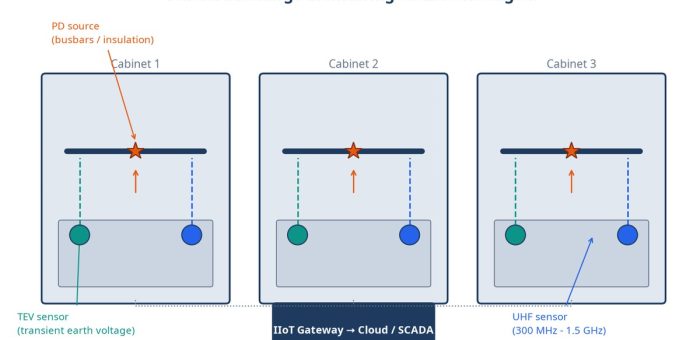
ไฟดับทั้งโรงงานตอนกลางคืน ปฏิบัติการผลิตหยุดนิ่ง 6-8 ชั่วโมง เสียหายของวัตถุดิบในกระบวนการ และค่าแรงช่างกะดึก — นี่คือราคาที่โรงงานหลายแห่งจ่ายไปก่อนจะรู้จักคำว่า Partial Discharge (PD) หรือ “การคายประจุบางส่วน” ปรากฏการณ์เงียบๆ ที่เกิดขึ้นภายในระบบฉนวนของตู้สวิตช์เกียร์แรงกลาง (MV Switchgear) ทุกครั้งที่ความเครียดไฟฟ้า (Electrical Stress) มากกว่าที่ฉนวนจะรับไหว แต่ยังไม่ถึงจุดลัดวงจรเต็มรูปแบบ จุดสำคัญคือ PD เกิดขึ้น เป็นเดือนหรือเป็นปีก่อนความเสียหายรุนแรงเกิดขึ้นจริง — IEEE และ CIGRE รายงานมาต่อเนื่องว่าการเสื่อมสภาพของฉนวนเป็นหนึ่งในสาเหตุอันดับต้นๆ ของความล้มเหลวของสวิตช์เกียร์แรงกลาง และ PD Monitoring แบบถาวร (Online Continuous Monitoring) ช่วยให้ทีมไฟฟ้าเห็นสัญญาณตั้งแต่ระยะแรก ที่ซ่อมแซมยังเป็นเรื่อง “วางแผน” ไม่ใช่ “ดับเพลิง” PD คืออะไร — และทำไมต้องวัดเป็นหน่วย pC PD คือประกายไฟจิ๋วที่เกิดใน “ช่องโหว่” ของฉนวน เช่น ฟองอากาศติดในเรซิน (Void) รอยต่อที่หลุดร่อน หรือขอบแหลมของตัวนำที่สนามไฟฟ้าเข้มข้นเกินไป แต่ละครั้งที่ประกายเกิด มันปล่อยประจุออกมาเป็นพัลส์สั้นๆ (นาโนวินาที) ที่วัดได้เป็น picocoulomb (pC) ตามมาตรฐาน IEC 60270 ซึ่งเป็นเกณฑ์สากลของการวัด PD แบบดั้งเดิม (Conventional PD Measurement) แต่ปริมาณประจุเพียงอย่างเดียวไม่พอตัดสิน ตัวชี้วัดที่สำคัญไม่แพ้กันคือ อัตราการเพิ่มขึ้นของ PD Activity ตามเวลา (Trend) — ตู้ที่ PD คงที่ 200 pC มาสามปี กับตู้ที่กระโดดจาก 100 เป็น 800 pC ในสองเดือน คนละเรื่องกันสิ้นเชิง ระบบมอนิเตอริ่งสมัยใหม่จึงเน้นเก็บแนวโน้มต่อเนื่องแทนการดูค่าจุดเดียว (Spot Measurement) 3 เทคโนโลยีเซ็นเซอร์หลัก: TEV, UHF และ Acoustic เพราะสัญญาณ PD เป็นพัลส์ความถี่สูงมาก การ “ดักฟัง” จึงมีได้หลายช่องทาง แต่ละแบบมีจุดแข็งต่างกัน — โครงการจริงมักใช้ผสมกัน: วิธีวัด หลักการ ช่วงความถี่ จุดแข็ง ข้อจำกัด TEV (Transient Earth Voltage) ดักความต่างศักย์ชั่วขณะบนผิวโลหะของตู้ 3-100 MHz ติดตั้งภายนอกตู้ ไม่ต้องดับไฟ สัญญาณเบาบาง อ่านเป็น dB ไม่ใช่…
Read More
How-to: ตั้งศูนย์เพลาด้วยเลเซอร์ 6 ขั้นตอน — กำจัด Misalignment ต้นตอแบริ่งพังซ้ำๆ ที่เปลี่ยนกี่ครั้งก็ไม่หาย

How-to: ตั้งศูนย์เพลาด้วยเลเซอร์ 6 ขั้นตอน — กำจัด Misalignment ต้นตอแบริ่งพังซ้ำๆ ที่เปลี่ยนกี่ครั้งก็ไม่หาย

Article
ในโลกของการบำรุงรักษาเชิงคาดการณ์ ทุกคนพูดถึงเซ็นเซอร์ AI และโมเดลทำนาย แต่มีต้นตอความเสียหายราคาแพงชนิดหนึ่งที่แก้ได้ด้วยเครื่องมือกล้องเลเซอร์ชิ้นเดียวภายในครึ่งวัน: ความคลาดเคลื่อนของศูนย์เพลา (Shaft Misalignment) สถิติสากลด้าน reliability ชี้ตรงกันมาหลายทศวรรษว่า ความคลาดเคลื่อนของศูนย์เพลาคือสาเหตุอันดับต้นของการเสียหายของแบริ่ง ซีล และคู่มือเพลา โดยเฉพาะเครื่องจักรหมุนที่เดินความเร็วสูง บทความนี้เป็นคู่มือแบบ How-to จาก Honey Corporation — อธิบายชนิดของ misalignment, ค่า tolerance ที่ยอมรับได้ตามความเร็วรอบ, และขั้นตอนตั้งศูนย์ด้วยเลเซอร์ 6 ขั้น ที่ทีมช่างของโรงงานทำตามได้จริงตั้งแต่ครั้งแรก คู่มือเพลา (Coupling) เชื่อมมอเตอร์กับชิ้นงาน — จุดเดียวที่ความคลาดเคลื่อนเพียงไม่กี่สิบไมโครเมตรจะถูกขยายเป็นแรงกระแทกนับล้านครั้งต่อชั่วโมง (ภาพ: Wikimedia Commons) Parallel vs Angular: เข้าใจศัตรู 2 แบบก่อนลงมือ Misalignment มี 2 แบบพื้นฐานที่มักเกิดร่วมกัน: Parallel (Offset) Misalignment — ศูนย์เพลาสองข้างขนานกันแต่ไม่อยู่แนวเดียวกัน เหมือนเส้นรถไฟสองสายที่เยื้องกัน ทำให้ coupling หมุนโค้งตลอดรอบ สร้างแรงสั่นความถี่สูงเป็น 2 เท่าของรอบเครื่อง (2×RPM) Angular (Gap) Misalignment — ศูนย์เพลาทำมุมต่อกัน เหมือนบันไดสองขั้นที่ลาดไม่เท่ากัน ทำให้ coupling บิดไป-กลับทุกรอบหมุน สร้างแรง axial vibration ที่ความถี่ 1×RPM และ 2×RPM ผสมกัน ในสนามจริงเกือบทุกกรณีคือแบบผสม — มีทั้ง offset และ angular ซ่อนอยู่ในหลายระนาบ ซึ่งเป็นเหตุผลที่การตั้งศูนย์ด้วยสายเทปหรือน้ำมันตรวจสอบขั้นพื้นฐานไม่เพียงพออีกต่อไปสำหรับเครื่องจักรสมัยใหม่ ตาราง Tolerance: ตัวเลขที่ต้องจำก่อนเปิดกล่องเครื่องมือ หลักการสำคัญ: ยิ่งเครื่องหมุนเร็ว ยิ่งต้องแม่น — ความคลาดเคลื่อนที่โรงงานจำนวนมากใช้กันจนชินคือค่าที่เขียนตามอกเขามาโดยไม่ได้คิด ตารางอ้างอิงที่ใช้กันทั่วไปในวงการตั้งศูนย์เลเซอร์ (ตามแนวทางมาตรฐานสากล เช่น แนวค่าที่ใช้กันในอุตสาหกรรมตามความเร็วรอบเครื่องจักร) มีหน้าตาแบบนี้: ความเร็วเครื่อง (RPM) Offset ที่ยอมรับ (mm) Angularity ที่ยอมรับ (mm/100mm) ผลกระทบถ้าเกิน 6000.200.20แบริ่งอายุสั้นลงเล็กน้อย เสียงดังขึ้น 1,8000.100.10แบริ่งร้อน น้ำมันรั่วที่ซีล เสียง 2×RPM ชัด 3,6000.050.05แบริ่งพังก่อนอายุมาก คู่มือเพลาสึก พลังงานสูญเปล่า แบริ่งความเร็วสูง / กังหัน0.02–0.030.02ความเสียหายรวดเร็ว อาจพังภายในหลักสิบชั่วโมง หมายเหตุ: ค่าข้างต้นเป็นค่าอ้างอิงทั่วไป — ผู้ผลิต coupling แต่ละรายและผู้ผลิตเครื่องจักรอาจกำหนดค่าเฉพาะที่เข้มงวดกว่านี้ ให้ยึดตามเอกสารของอุปกรณ์จริงเสมอ How-to:…
Read More
Case Study: DGA และ Duval Triangle ชี้ขาดสุขภาพหม้อแปลง 115/22 kV — จากก๊าซในน้ำมันสู่แผนซ่อมที่ตรงจุด

Case Study: DGA และ Duval Triangle ชี้ขาดสุขภาพหม้อแปลง 115/22 kV — จากก๊าซในน้ำมันสู่แผนซ่อมที่ตรงจุด

Article
หม้อแปลงกำลัง (Power Transformer) คืออุปกรณ์ที่แพงที่สุดชิ้นหนึ่งในสถานีรับไฟของโรงงาน และเป็นชิ้นเดียวที่เมื่อพัง มักพังแบบ "ไม่มี spare รออยู่" คำถามคลาสสิกของทีมไฟฟ้าโรงงานจึงเป็นเสมอ: "หม้อแปลงตัวนี้ยังอยู่ได้อีกนานแค่ไหน หรือควรเตรียมแผนเปลี่ยนแล้ว?" — เครื่องมือที่ตอบคำถามนี้ได้ดีที่สุดในโลกวิศวกรรมไฟฟ้า คือ DGA หรือ Dissolved Gas Analysis การตรวจวิเคราะห์ก๊าซที่ละลายในน้ำมันหม้อแปลง บทความนี้เล่าแบบ case study จริงจากงานวิจัยที่ตีพิมพ์ในวารสารวิชาการเทคโนโลยีอุตสาหกรรม มจพ.เหนือ ที่ใช้ผลตรวจน้ำมันหม้อแปลง 115/22 kV ขนาด 50 MVA ของการไฟฟ้าส่วนภูมิภาค มาวิเคราะห์ด้วยวิธี Duval Triangle เพื่อชี้ขาดสภาพความผิดปกติในห้อง OLTC (On-Load Tap Changer) — พร้อมถอดบทเรียนว่าโรงงานอุตสาหกรรมจะนำแนวทางเดียวกันไปใช้อย่างไร หม้อแปลงกำลังแรงสูง — หนึ่งในสินทรัพย์ที่มีมูลค่าสูงที่สุดของโรงงาน และต้องการเครื่องมือตรวจสุขภาพที่แม่นยำกว่าการมองภายนอก (ภาพ: Wikimedia Commons) หลักการ: หม้อแปลง "บอกความจริง" ผ่านก๊าซที่มันผลิต ฉนวนน้ำมันแร่ในหม้อแปลงมีปฏิกิริยาตอบสนองต่อความร้อนและประกายไฟแบบมีตรรกะสูง — เมื่อเกิดความผิดปกติเช่นความร้อนสูงเฉพาะจุด (thermal fault) หรืออาร์คไฟฟ้า โมเลกุลของน้ำมันและกระดาษฉนวนจะแตกตัวและปล่อยก๊าซเจาะจงชนิดออกมา ก๊าซเหล่านี้ละลายอยู่ในน้ำมันและเก็บตัวอยู่เงียบๆ จนเราดึงตัวอย่างไปตรวจ เหมือนการตรวจเลือดที่เผยโรคภายในของคน สัญลักษณ์สำคัญที่วิศวกรต้องจำให้ขึ้นใจ: ก๊าซ ต้นกำเนิด ชี้ว่าอะไรเมื่อค่าสูง Hydrogen (H₂)การแตกตัวของน้ำในน้ำมัน / coronaPartial Discharge หรือความร้อนต่ำ Methane (CH₄)การแตกตัวของน้ำมันที่อุณหภูมิปานกลางThermal fault ในน้ำมือ 150–300°C Ethylene (C₂H₄)การแตกตัวที่อุณหภูมิสูงมากThermal fault รุนแรง >300°C เช่น จุดเชื่อมหลวม Acetylene (C₂H₂)เกิดจากอาร์คไฟฟ้าเท่านั้น (อุณหภูมิ >700°C)Arcing — สัญญาณอันตรายระดับต้องทำการทันที CO และ CO₂การสลายตัวของกระดาษฉนวนเซลลูโลสฉนวนกระดาษเสื่อม — ความเสียหายที่ย้อนกลับไม่ได้ Case Study: พิสูจน์สภาพ OLTC หม้อแปลง 115/22 kV ด้วย Duval Triangle สถานการณ์: งานวิจัยของมจพ.เหนือ (วารสารวิชาการเทคโนโลยีอุตสาหกรรม ปีที่ 9 ฉบับที่ 2) นำประวัติผลตรวจน้ำมันในห้อง OLTC ของหม้อแปลง 115/22 kV 50 MVA หลายตัวมาวิเคราะห์ โดยโจทย์คือ OLTC เป็นอุปกรณ์กลไกที่สับเปลี่ยนแท็ปภายใต้โหลดทุกวัน จึงสึกหรอเร็วและตรวจสภาพยาก วิธีทำ: ทีมวิจัยนำค่าก๊าซหลัก 3 ตัว…
Read More
บทวิเคราะห์: Digital Twin กับปัญหา Model Drift — เมื่อโมเดล PdM เริ่มเพี้ยน Fleet Learning จะช่วยได้จริงหรือไม่

บทวิเคราะห์: Digital Twin กับปัญหา Model Drift — เมื่อโมเดล PdM เริ่มเพี้ยน Fleet Learning จะช่วยได้จริงหรือไม่

Article
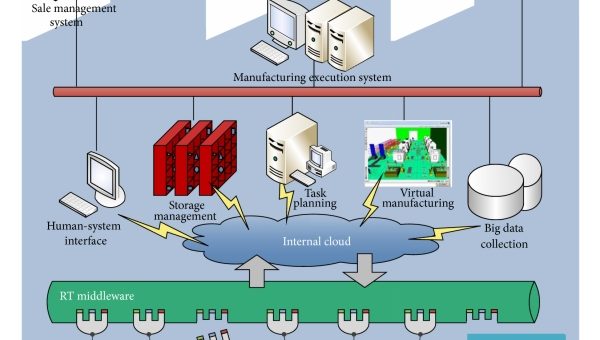
โมเดล AI ทำนายความเสียหายของเครื่องจักร (Predictive Maintenance) ตัวหนึ่งในโรงงานสิ่งทอทำงานได้แม่นยำมากในปีแรก แต่ปีที่สองความแม่นยำเริ่มถดลง เพราะสภาพเครื่องจักรเปลี่ยน โหลดการผลิตเปลี่ยน และพฤติกรรม "ปกติ" ของเครื่องจักรเลื่อนไปจากเดิม นี่คือปัญหา Model Drift ที่ทุกโรงงานต้องเจอ และเป็นคำถามเปิดของวงการว่า Digital Twin จะช่วยแก้ได้จริงหรือไม่ บทวิเคราะห์นี้มองปัญหาจากมุมวิศวกรรม ไม่ใช่มุมการตลาด ปัญหา Model Drift ในโรงงาน: ทำไมโมเดลเก่าเร็วจนน่าใจหาย โมเดล Anomaly Detection ส่วนใหญ่เรียนรู้จากข้อมูลในอดีต แล้วตั้งสมมติฐานว่าอนาคตจะคล้ายอดีต แต่ในโรงงานจริง ไม่มีอะไรนิ่ง: ชิ้นส่วนสึกหรอ, สูตรผลิตเปลี่ยน, ผู้ปฏิบัติงานเปลี่ยนวิธีเดินเครื่อง, อุณหภูมิแวดล้อมตามฤดูกาล หรือแม้แต่การซ่อมบำรุงที่ "ปรับ" พฤติกรรมเครื่องจักรไปโดยสิ้นเชิง ผลคือเกิดการแจ้งเตือนเท็จ (False Alarm) เพิ่มขึ้นเรื่อยๆ จนทีมซ่อมบำรุงเริ่มกด "Dismiss" โดยไม่อ่าน — และวันหนึ่ง Alarm จริงก็ถูกกดไปพร้อมกับพวกเท็จ แนวทางแก้แบบดั้งเดิมคือ การเทรนซ้ำ (Retraining) ด้วยข้อมูลใหม่ แต่คำถามคือใครจะ Label ข้อมูลว่าอะไรคือ "ปกติ" ในสถานการณ์ใหม่ และต้องรอนานแค่ไหนจึงจะมีข้อมูลเพียงพอ เพราะความเสียหายจริงเกิดไม่บ่อยนัก แนวคิดใหม่: Fleet Learning ผ่าน Digital Twin แนวคิดที่กำลังได้รับความสนใจคือการใช้ Digital Twin เป็น "ผู้เรียนรู้ร่วมกัน" ของกลุ่มเครื่องจักรลักษณะเดียวกัน แทนที่จะปล่อยให้แต่ละเครื่องเรียนรู้ลำพัง: สถาปัตยกรรม Smart Factory ยุคใหม่เชื่อมทุกชั้นข้อมูลเข้าด้วยกัน — Fleet Learning เป็นการขยายแนวคิดนี้สู่กลุ่มเครื่องจักรข้ามไซต์ (ภาพ: Wikimedia Commons, CC BY 4.0) หลักการคือ เมื่อเครื่องจักร A ในไซต์ 1 เจอ Failure Mode ใหม่และถูกบันทึกไว้ใน Twin ของมัน ความรู้นั้นสามารถถ่ายทอด (Transfer) ไปยังโมเดลของเครื่องจักร B, C, D ที่อยู่คนละไซต์แต่มีลักษณะเดียวกันได้ทันที เครื่องจักรอื่นๆ จึง "รู้" ล่วงหน้าโดยไม่ต้องเจอเองก่อน นี่คือความต่างสำคัญจากการเทรนโมเดลแบบเก่าที่ต้องรอเครื่องเสียจริงทีละตัวเพื่อสะสมประสบการณ์ วิเคราะห์กลไกทางเทคนิค: Twin ช่วยแก้ Drift ได้อย่างไร กลไก วิธีการทำงาน ข้อดี ข้อจำกัดที่ต้องยอมรับ Simulation Augmentationใช้ Twin จำลองสถานการณ์ที่ยังไม่เคยเกิดจริง สร้างข้อมูล Synthetic สำหรับเทรนโมเดลได้ข้อมูล Failure…
Read More